Uddannelsesplatform for robotteknologi
Robot 1+X Undervisnings- og træningsplatform
Projektopgaver Arbejdstilstandsanalyse
Formål: Gennem erhvervsuddannelsesmodellen "Theory + Practical Training" kan eleverne have følgende kompetencer inden for automatisering og intelligent fremstilling: industriel og uddannelsesplatform for robotteknologi drift og programmering, installation af elektrisk udstyr, kontrolsystemintegration, PLC-valg og programmering, maskinsyn, installation af automatiseringslinjer, idriftsættelse, vedligeholdelse, reparation osv. Dette omfatter ikke kun de praktiske færdigheder med industrirobotter, men også en forståelse af, hvordan uddannelsesplatform for robotteknologi kan integreres i læringsmiljøer for at øge forståelsen og engagementet.
Funktion: Denne platform er en undervisnings- og træningsplatform, der integrerer robot polering, håndtering, afpalletisering, palletering, polering, baneundervisning og CCD visuel applikation, sammen med robotteknologisk ingeniøruddannelsesplatform designet til et klasseværelse. Disse robotteknologiske ingeniøruddannelsesplatforme supplerer læringsprocessen ved at give praktiske, praktiske eksempler på de begreber, der undervises i, hvilket gør uddannelsen mere interaktiv og engagerende.
mangfoldighed: Kan opnå undervisning i grundlæggende viden, relaterede konfigurationer, manuelle betjeninger, instruktionsprogrammering og anvendelser af både industriel og robotteknologisk ingeniøruddannelsesplatform; Undervisning i offline programmeringssimulering; Sammenkoblingsundervisning mellem arbejdsstationsrobotter, robotteknologiuddannelsesplatform og perifert udstyr osv. Tilføjelsen af robotteknologiuddannelsesplatform til læseplanen giver mulighed for en bredere vifte af undervisningsmetoder, der kan tage højde for forskellige læringsstile og præferencer.
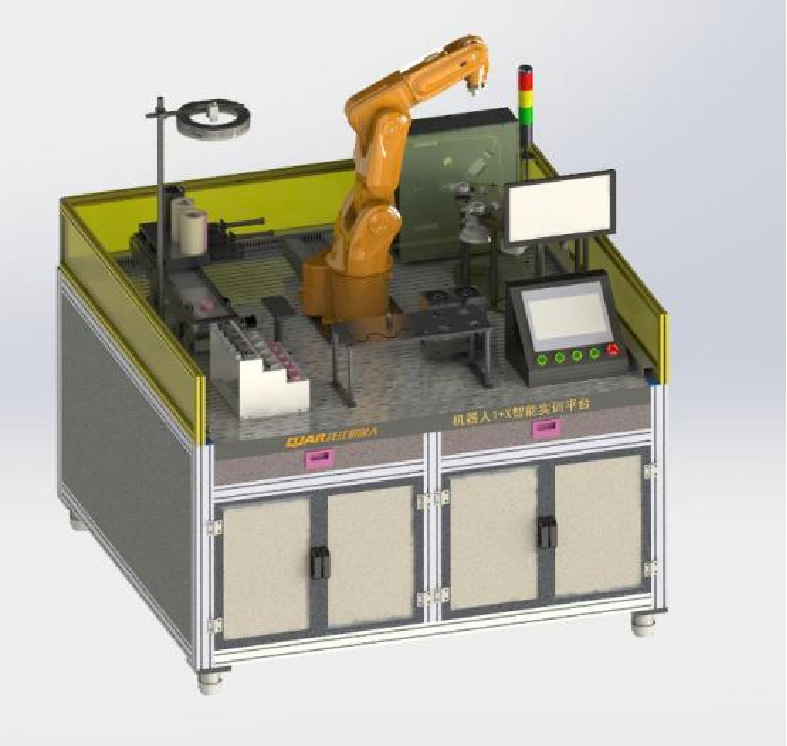
Sekundær udvikling: Enheden åbner alle kommunikationsgrænseflader og kan udvikle tilsvarende kurser med egne undervisningskarakteristika i henhold til faktiske undervisningsbehov, herunder dem, der involverer uddannelsesplatform for robotteknologi. Denne fleksibilitet gør det muligt for undervisere at skræddersy deres undervisningsmateriale til at inkludere både teoretisk viden og praktiske færdigheder, der involverer robotteknologiingeniøruddannelsesplatformen, hvilket sikrer, at eleverne er godt forberedte til kravene fra den moderne arbejdsstyrke inden for automatisering og intelligent fremstilling.
Planbeskrivelse Robotundervisningsplatform
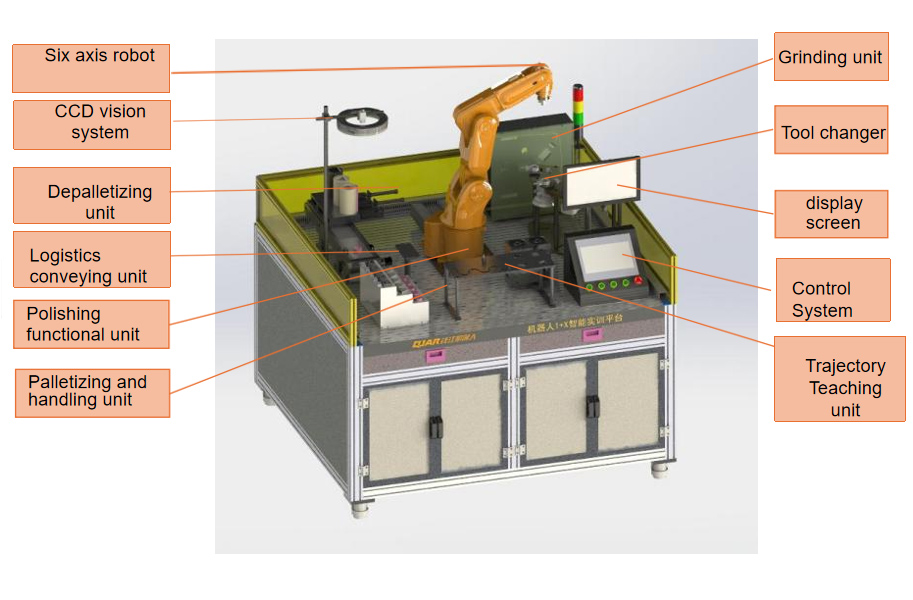
Robotundervisningsplatform: Elleve store moduler
1、 Slibefunktionel enhed
2、 Logistik transportenhed
3、 Depalletisering af funktionel enhed
4、 Palleterings- og håndteringsenhed
5、 Polerende funktionel enhed
6、 Baneundervisningsenhed
7、 Værktøjshurtigt skiftsystem
8、 CCD vision system
9, elektrisk kontrolsystem
10、 Pneumatisk kontrol
11、 Offline programmeringssimulering
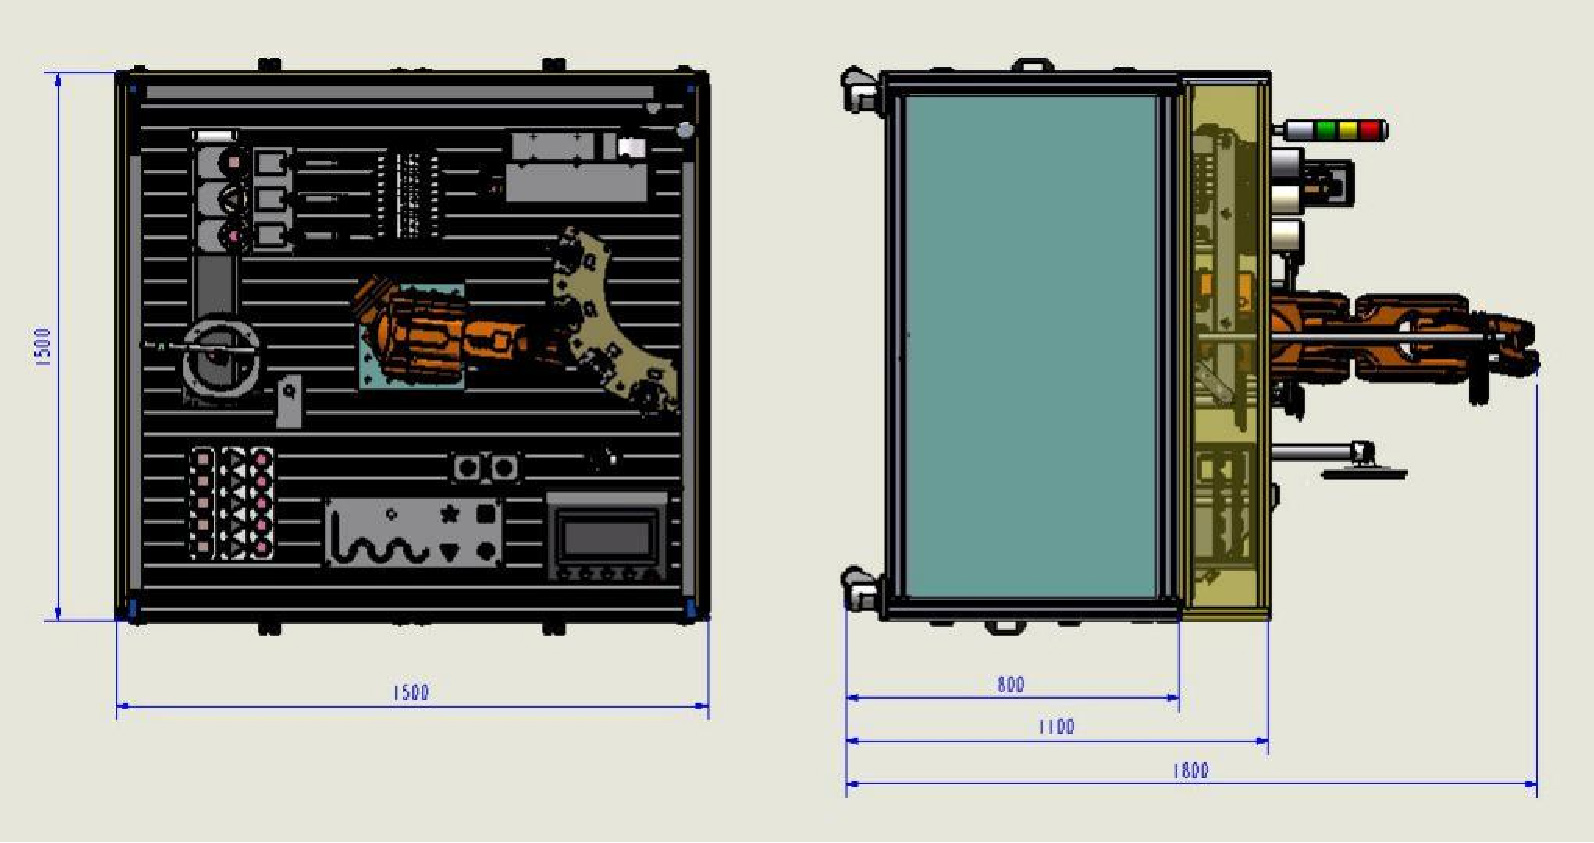
Planbeskrivelse Overordnet layout Dimensionsdiagram
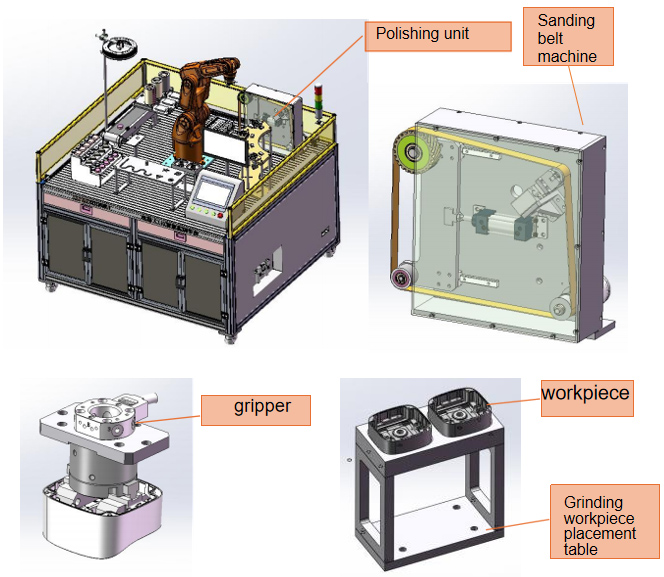
Planbeskrivelse Polering Funktionsenhed
Introduktion til slibefunktionsenheder
Slibeenheden er sammensat af: båndslibemaskine, slibegriber, slibeemneplaceringsbord, emne (vælg trykstøbekassen af aluminiumslegering i sikkerhedsindustrien som slibeprøve) og andre moduler.
Workflow
1. Robot polering griberen griber emnet fra placeringsbordet.
2. Robot bevæger sig hen til slibebåndsmaskinen.
3. Vælg båndet og start derefter slibebåndsmaskinen.
4. Robotten flytter emnet tættere på slibebåndsmaskinen for at polere emnets overflade.
Planbeskrivelse Afpalletisering af funktionel enhed
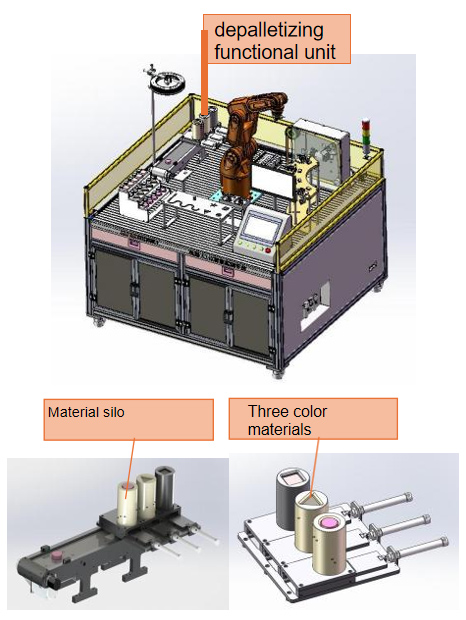
Introduktion til depalletiseringsfunktionsenheden
Afpalleteringsenheden består af: trefarvede materialer (henholdsvis: firkant, trekant, cirkel), silo, cylinder, skubbeplade, materialefordelingsmekanisme, udkastningsmekanisme og andre moduler.
Workflow
1. Der lægges tre farvede materialer i siloen, og hver silo kan stable 10 stykker materialer.
2. Cylinderen skubber pladen ud af siloen.
3. Cylindertilbagetrækning, materiale flyttes ned.
4. Det skubbede materiale falder ned på bæltet.
5. Kør i rækkefølge, indtil hele stakken af materialer er pakket ud og færdig.
Eftersalgsservice til robotteknologiingeniøruddannelsesplatform
Miljøparametre for robotteknologiingeniøruddannelsesplatform
Bemærkninger om projektmiljøparameterbetingelser for pædagogiske robotter
Temperatur 17℃ ~25℃ (under drift) 0℃ ~60℃ (under transport) Tilladt område 15℃ ~40℃ Ideel temperaturforskel ±2℃ for pædagogiske robotter
Luftfugtighed: 40 % ~70 % ved 20 ℃, ingen kondens for pædagogiske robotter
Vibration under 0.5 G for pædagogiske robotter
Installationssted for robotteknologisk uddannelsesplatform
Pædagogiske robotter må ikke installeres i områder, der er udsat for stråling, såsom mikrobølger, ultraviolette stråler, lasere eller røntgenstråler.
For at sikre slibningsnøjagtigheden af de pædagogiske robotter og reducere temperaturforskellen omkring udstyret, skal du ikke installere det i følgende områder:
1. Direkte sollys
2. Høj luftfugtighed
3. Stor temperaturforskel
4. Vibrationer
Stærkt magnetfelt Undgå følgende forhold omkring Educational Robots installationsområde:
1. garage
2. Indkørsel med hyppig biltrafik
3. Tryk- eller stemplingsudstyr
4. Elektrisk svejsning, punktsvejsning eller argonbuesvejsning
5. Understation
6. Højspændingsledninger
Garantiperiode og eftersalg for uddannelsesplatform for robotteknologi
Installationssted for pædagogiske robotter
Fundamentet for Educational Robots installationssted skal være fuldt komprimeret. Der er ingen huller, tom jord og andre dårlige funderingsfænomener.
Educational Robots installationssted skal have en fast strømforsyning, der opfylder relevante nationale krav, og midlertidige strømforsyninger er ikke tilladt. Det skal sikres, at Pædagogiske Robotter har God jordbeskyttelse.
Strømkrav til uddannelsesplatform for robotteknologi
Strømforsyningen på Educational Robots installationssted skal være et trefaset fireledersystem. Netspænding 380V± 5%.
Hvis den trefasede fire-tråds netspænding leveret af Educational Robots-webstedet er 200V ± 5%. Når pædagogiske robotter er tilsluttet strøm, er det ikke længere nødvendigt at forbinde dem gennem en transformer.
Hvis den trefasede fire-leder strømforsyningsspænding leveret af Educational Robots websted er 220V. Efter at Educational Robots er tilsluttet strømforsyningen, skal man være opmærksom på spændingsstabiliseringen af strømforsyningen, og det skal sikres, at strømforsyningens spændingsudsving ikke overstiger 220V +5%.
Trykluft til pædagogiske robotter
Hovedrørledningen af trykluft skal være udstyret med hovedrørledningsfiltre og tørretumblere. Lufttrykket skal garanteres til at være 0.6 ~0.7Mpa, og gasstrømningshastigheden skal være 5 kubikmeter/time. Installationsstedet for uddannelsesrobotterne skal have en stabil luftkilde. Den tilvejebragte trykluft skal være tør og ren og overholde relevante nationale regler.
Projektimplementering Garantiperiode og eftersalg
Alt udstyr og dele til robotteknologi til uddannelsesplatforme, der er produceret af os, har et års garanti fra afsendelsesdatoen. Mekaniske og elektriske dele af robotteknologiuddannelsesplatformen, der fejler på grund af defekter i materialer eller udførelse, udskiftes gratis efter godkendelse. Transporttilstanden er din virksomheds fabrik.
Vi opretholder den originale producents produktgaranti for uddannelsesplatform for robotteknologi i forhold til komponenter anvendt eller installeret i vores produkter, som ikke er produceret af os.
Vi har udviklet et omfattende eftersalgsservicesystem til robotteknologisk ingeniøruddannelsesplatform og tilbyder 24/7 uafbrudte servicestandarder. Global eftersalgsservice til robotteknologisk ingeniøruddannelsesplatform varetages af et højt kvalificeret og uddannet servicepersonale.
C2M Intelligent Teaching produktionslinjeløsning
(høj konfiguration version v6)
Planbeskrivelse: Overordnet proceslayout
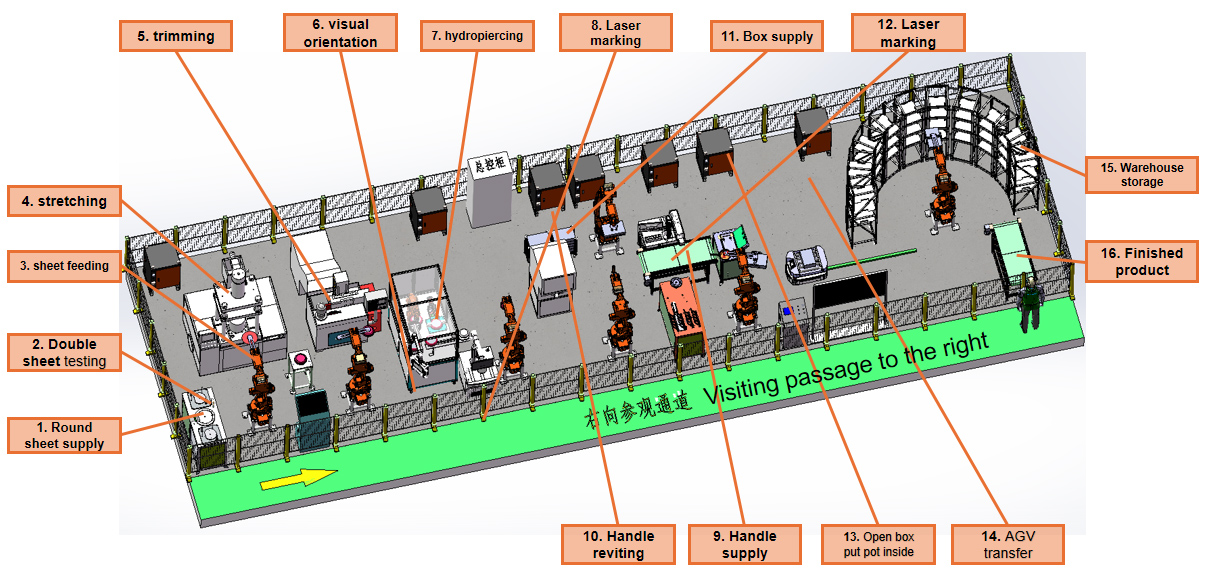
Udstyrets overordnede layout
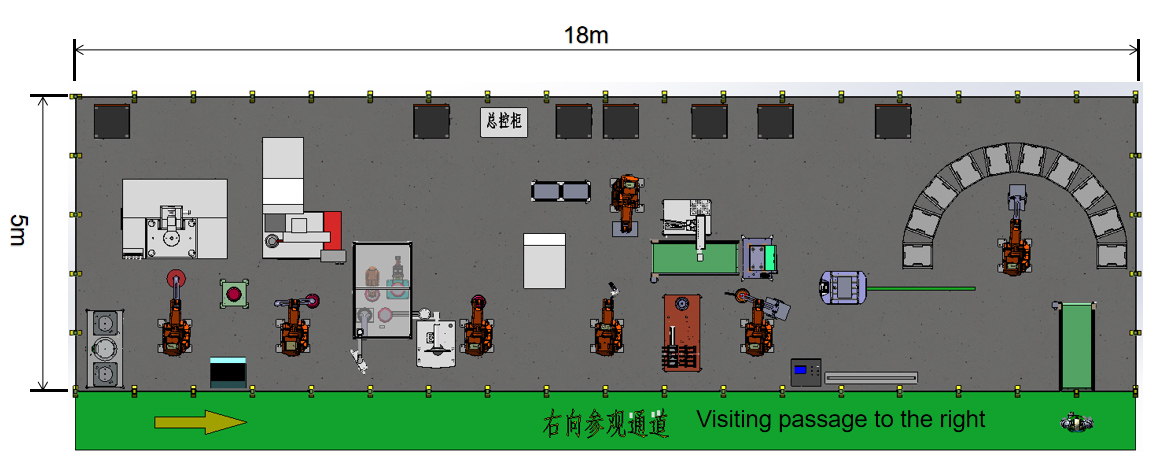
Arbejdsflowbeskrivelse
Bemærk: Den tomme materialebeholder er indstillet med en tom materialealarm
og den færdige produkttransportlinje er indstillet med en fuld materialealarm.
1. Fyld manuelt de tilsvarende materialesiloer med materialer som runde plader, håndtag, kasser osv., og tryk på startknappen på hovedkonsollen for at starte hele linjen.
2. Siloen løfter rundpladerne, og robotten griber pladerne og flytter dem til dobbeltpladeinspektion. Efter det enkelte ark er inspiceret og bekræftet, flytter robotten til den hydrauliske presse, og robotgriberen griber OP10-produktet, og placerer derefter arkene på den hydrauliske presse, robotten placerer OP10-produktet på overførselsbordet.
3. Robotten griber OP10-produktet fra drejeskiven og flytter det til den lodrette drejebænk. Robotten tager OP20-produktet ud af drejebænken, og placerer derefter OP10-produktet i griberen på drejebænken. Robotten placerer OP20-produktet i den visuelle stansemaskine
4. Robotten på den visuelle stansemaskine tager OP20-produktet til den hydrauliske stansemaskine til stansning. Efter stansning placerer robotten OP30'en på lasermarkeringsmaskinen til mærkning.
5. Efter OP40-produktet er markeret, vil robotten gribe OP40'en og placere den på CCD'en for visuelt at tage billeder og identificere de gennemgående huller på produktet.
6. En robot griber håndtaget fra håndtagsbeholderen, mens en anden robot griber non-stick potten og sætter den ind i den hydrauliske nittemaskine til nitning. Efter nitning placerer robotten OP50-produktet på overføringspositioneringsværktøjet.
7. Robotten griber farvekasserne fra farvekassesiloen og placerer dem på farvekassens transportbånd. Efter at farvekasserne er transporteret til enden, bliver de laserkodet.
8. Robotten griber farveboksen og den færdige non-stick pande på samme tid. Den placerer farveboksen på æskeåbneren for at åbne æsken. Derefter placerer robotten den færdige non-stick pande i farveboksen. Efter farveboksen er dækket, vil robotten Det endelige produkt + farveboksen placeres på AGV'en til output.
9. AGV'en transporterer de færdige produkter til det tredimensionelle lager, og robotten griber produkterne fra AGV'en og sætter dem ind i det tredimensionelle lager.
Indlæsning af runde ark