
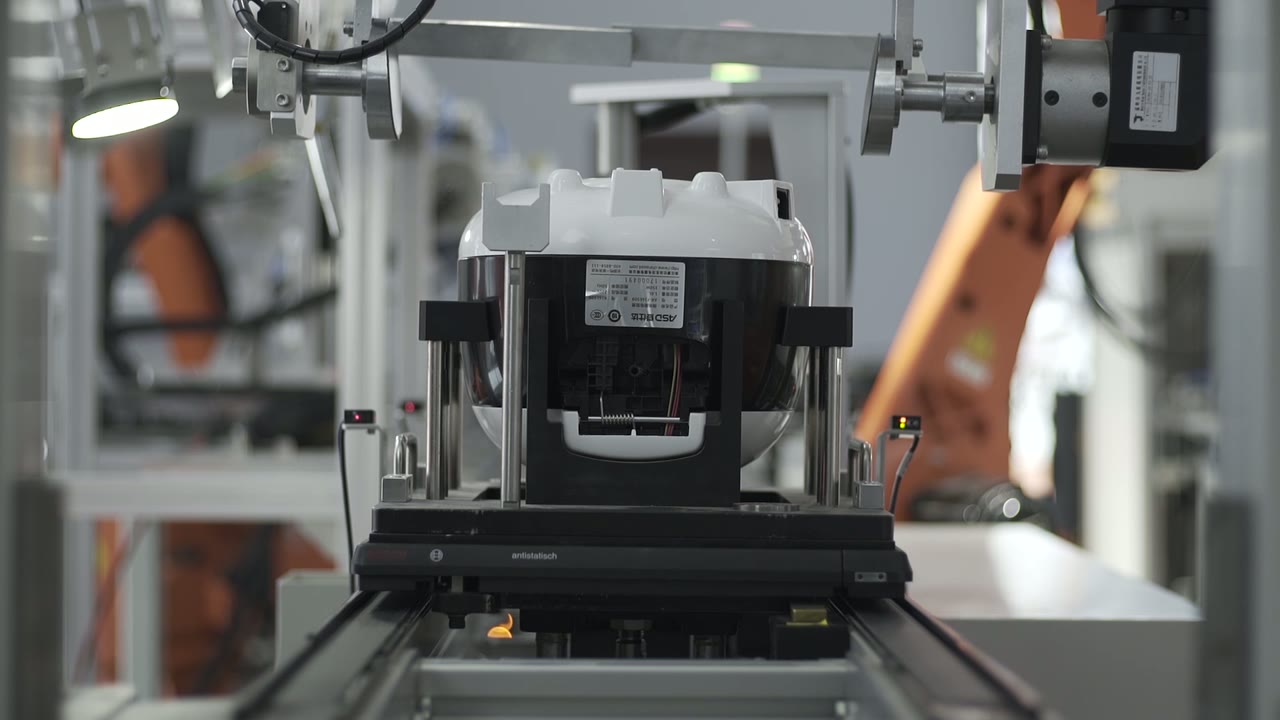
Kort sagt: Produktet kører en palle ned ad et lige transportbånd og stopper ved den ene station efter den anden. En robot placerer en del på kroppen, et pressehoved placerer den, en driverenhed kører ind fra siden og skruer den fast, en robot vender kroppen, clips sættes i, en indvendig beholder falder på plads, og til sidst pakker en robot den færdige enhed i en karton. Tre beslutninger bærer en linje som denne: hvordan pallen placeres ved hver station, hvilke trin der virkelig kræver overblik, og hvordan vippe- og pick-and-place-bevægelser passer ind i cyklussen. Planlægger du en linje? Få et estimat over layout og cyklustid.
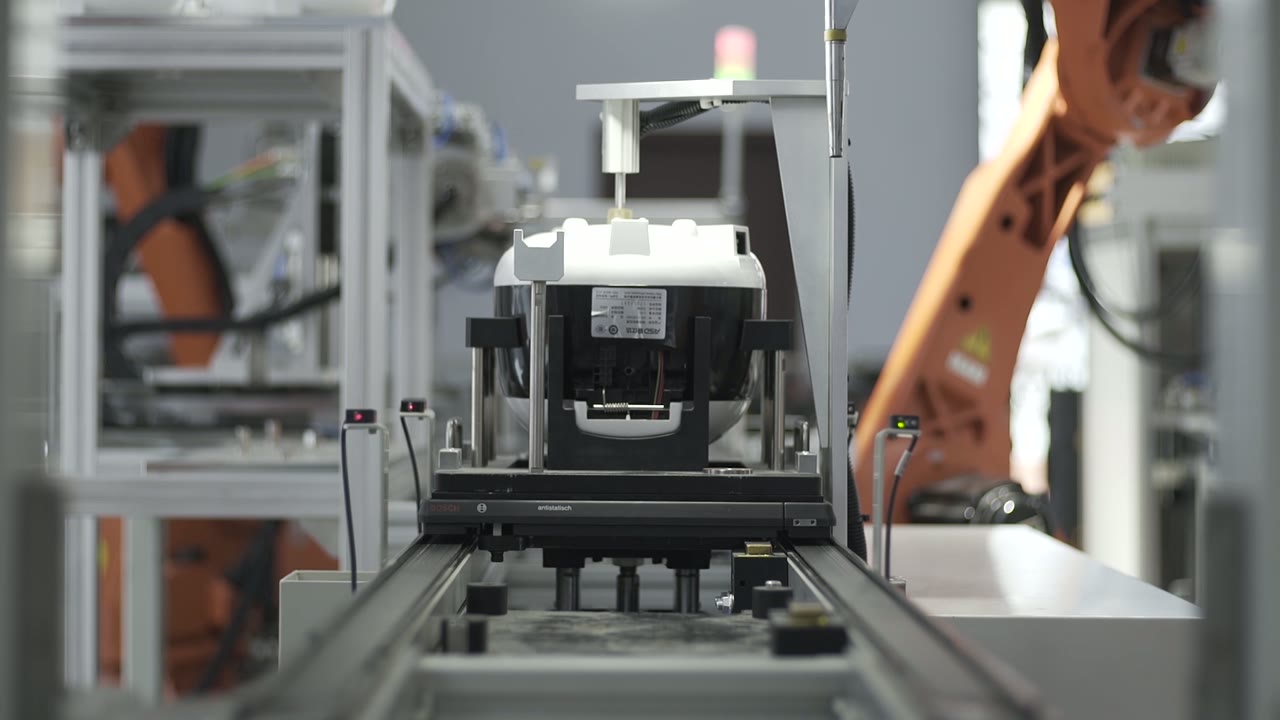
På et overblik
| Produkt | Lille husholdningsapparat — støbt hus, indvendig gryde, dækselklemmer |
| Proces | Montering, skruning og pakning |
| Transport | Paller på et lige, motoriseret transportbånd |
| Automation | Én robot pr. station plus faste presse- og driverenheder |
| Reservedelsforsyning | Linjeside-reder ved siden af hver station |
| Håndtering | Pick-and-place, pres for at sætte sig, skruning fra siden, flip, endelig pakning |
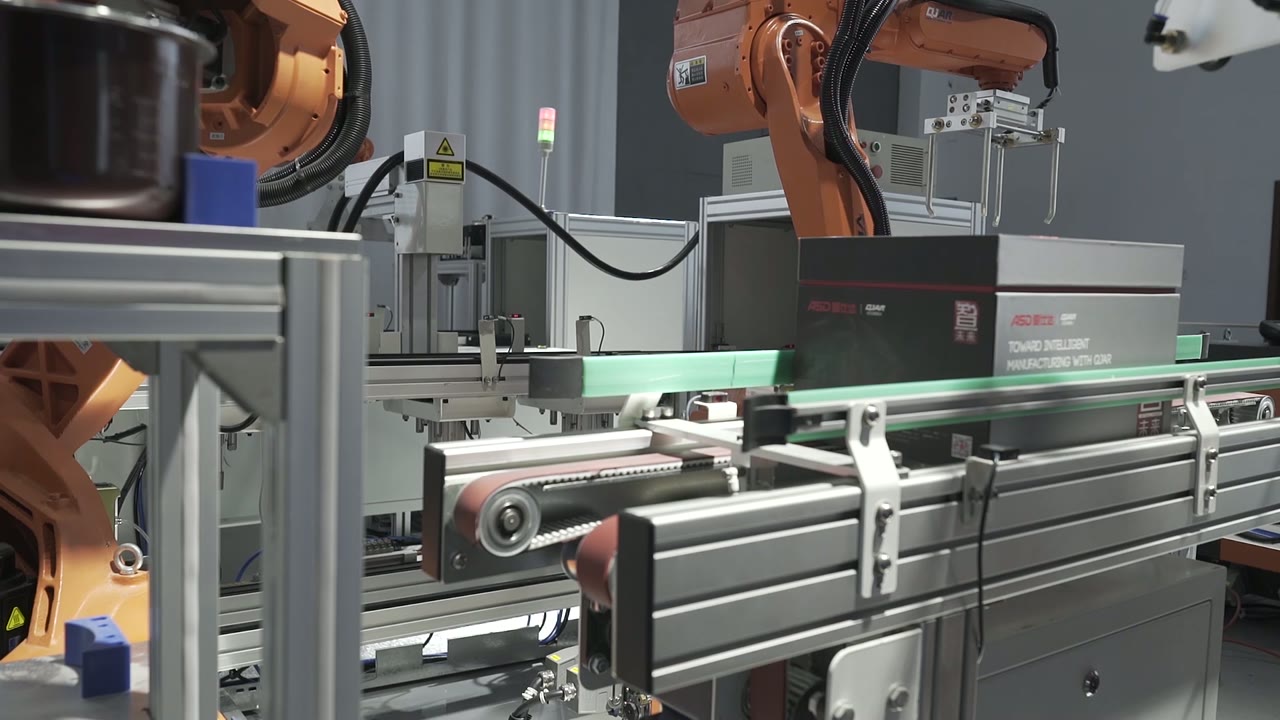
| Produktion | Færdige enheder pakket i kartoner og transporteret fra linjen |
| Teststation | Et stop, hvor enheden står stille, og et kabel tilsluttes |
Problemet, som denne linje adresserer
Et færdigt apparat er en lang kæde af små operationer: placere, fastgøre, skrue, vende, klemme, indsætte, teste, pakke. Hver enkelt er let. Vanskeligheden er at udføre dem identisk for hver enhed, hvert skift og genbalancere hele kæden, når produktet ændres.
En pallelinje svarer på dette ved at fastsætte rækkefølgen og datumet: produktet er placeret én gang på en palle, og alt derefter refererer til pallen. Stationerne bliver udskiftelige pladser, og ændring af produktet betyder at ændre inventar og programmer i stedet for at omlære folk.
Hvordan linjen løber
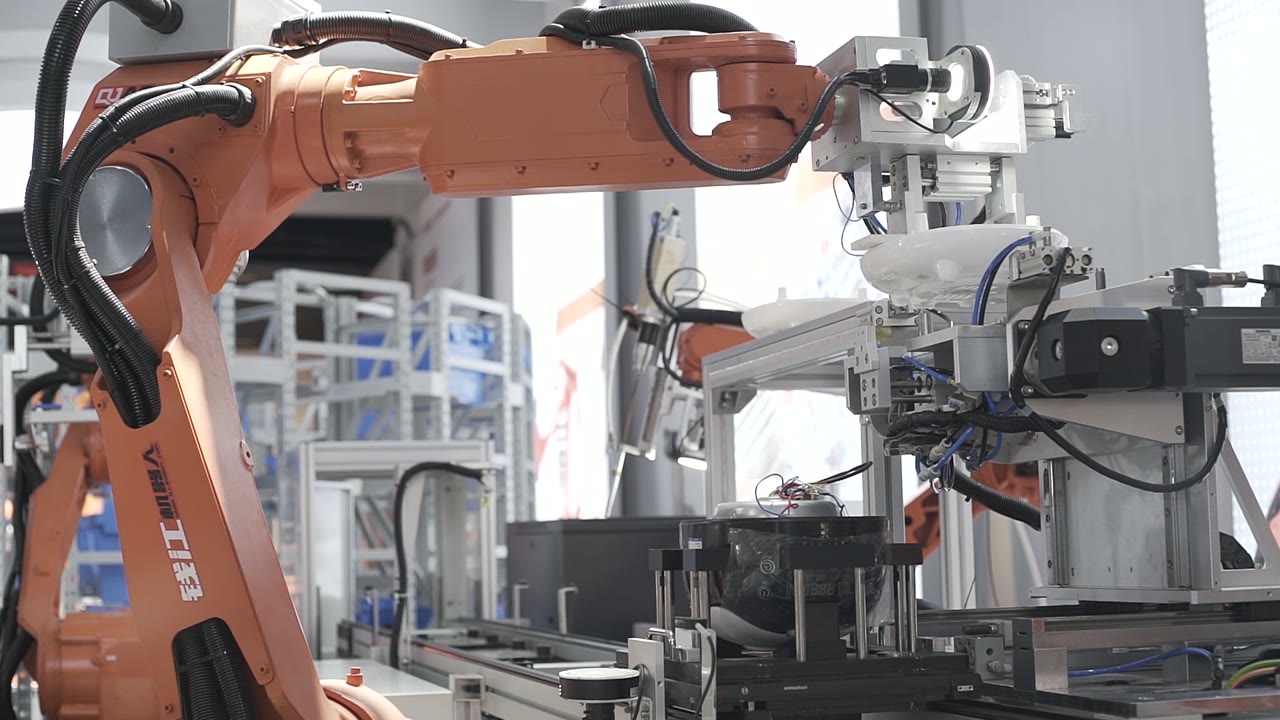
- Placere. En robot tager en del fra indlejringen på linjesiden og placerer den på kroppen på pallen.
- Sæde. Et pressehoved kommer ned ovenfra og sætter emnet på plads.
- Skrue. Ved skruetrækkerstationen kører en motordrevet skruetrækker ind fra siden på en skinne, driver og trækker den tilbage.
- Indeks. Pallen bærer enheden til den næste station.
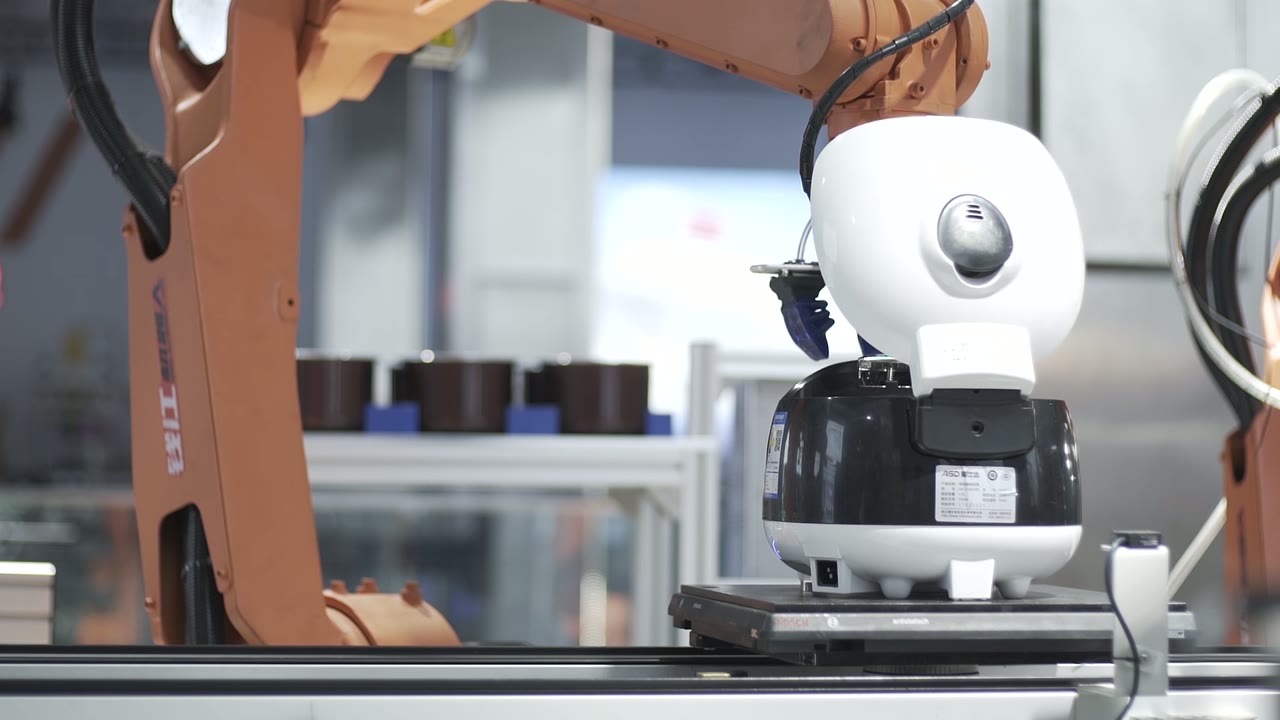
- Flip. Ved et stop vender en robot kroppen om og sætter den tilbage på pallen, så den næste flade er opad.
- Klip. Små dækklemmer tages fra en rede og skubbes på plads.
- Indsæt. Længere nede løfter en robot en inderpotte fra en række reder og lader den falde ned i kroppen.
- Pack. Til sidst løfter en robot den færdige enhed ned i en karton, og kasserne stiller sig i kø og forlader køen.
Tre designbeslutninger
1. Bestem, hvad pallen finder, og hvad den ikke finder
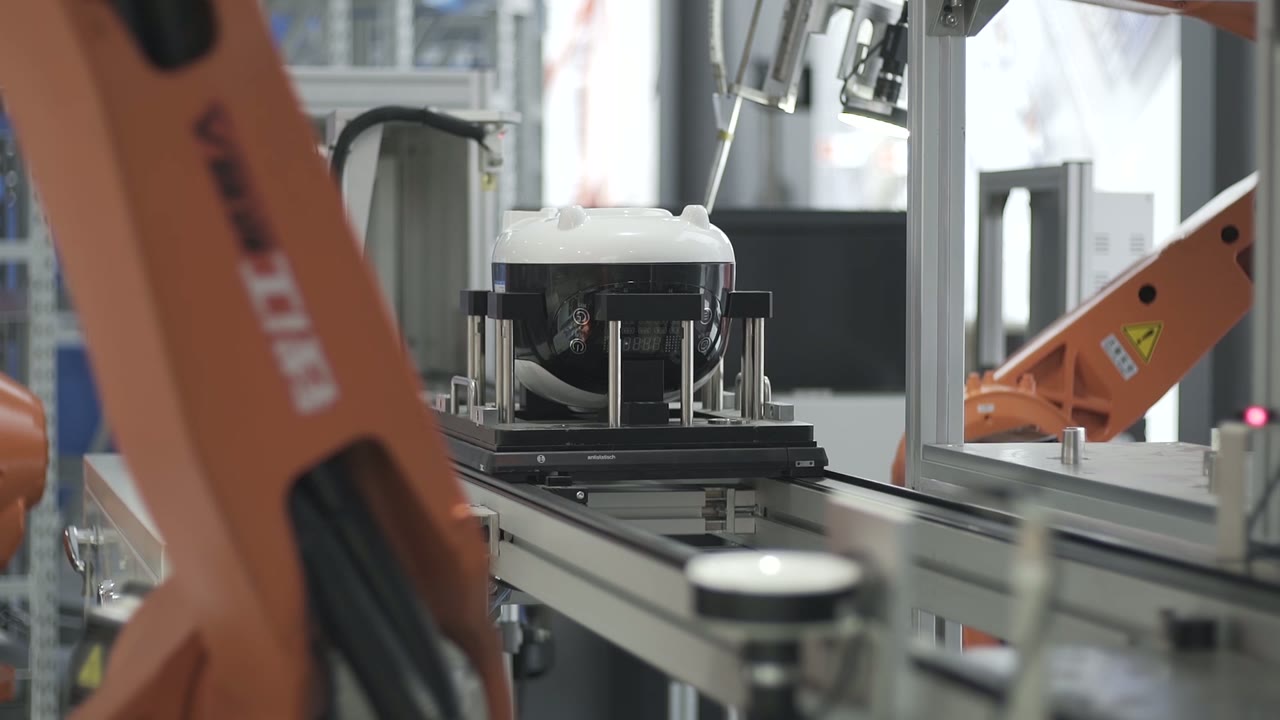
Hver station efter den første har tillid til pallen. Den tillid skal optjenes på tre steder:
- Produkt til palle. Hvordan produktet holdes: en rede, stifter, klemmer – og hvor meget det kan bevæge sig, når det er på plads.
- Palle til station. Hvordan pallen stoppes og løftes eller fastgøres ved hver station. Det er almindeligt at stoppe mod et hårdt stop og fastgøre den; den nøjagtighed, man får der, er den nøjagtighed, som hver station arver.
- Returnering og rengøring. Pallerne vender tilbage, samler snavs og slides. En slidt styrebøsning på én palle viser sig som en enkelt station, der svigter på én enhed ud af tyve.
Spørgsmål der skal afklares tidligt: Hvilke operationer kræver faktisk den snævre tolerance? Alt andet kan fritages, og fritagelse er billig.
2. Sæt vision der, hvor den køber noget
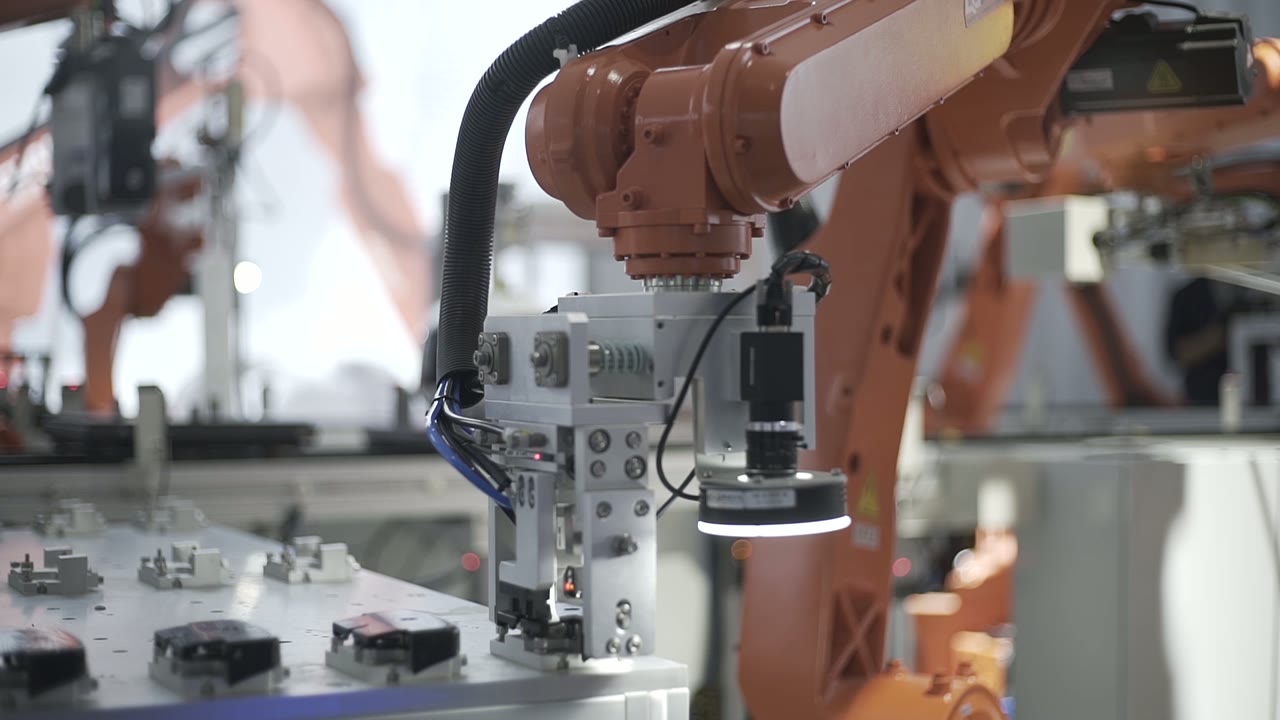
Syn på et samlebånd er sin omkostninger værd på et par specifikke steder: når en del ankommer til en ukendt position, når en operation skal finde en funktion, der bevæger sig i forhold til datumet, og når en defekt skal opdages, før værdien af samlingen vokser.
Det er meget mindre værd, når en god monteringsanordning ville klare opgaven. En del, der præsenteres i en rede på en placeret palle, behøver ikke at blive fundet – den skal holdes. Den nyttige test: hvilken fejl forhindrer synet, og hvad koster den fejl, hvis den når den næste station?
Den samme logik gælder for verifikation. Tilstedeværelses- og positionstjek efter et kritisk trin betaler sig normalt; et kamera, der tilføjes, fordi stationen ser kompliceret ud, gør det normalt ikke.
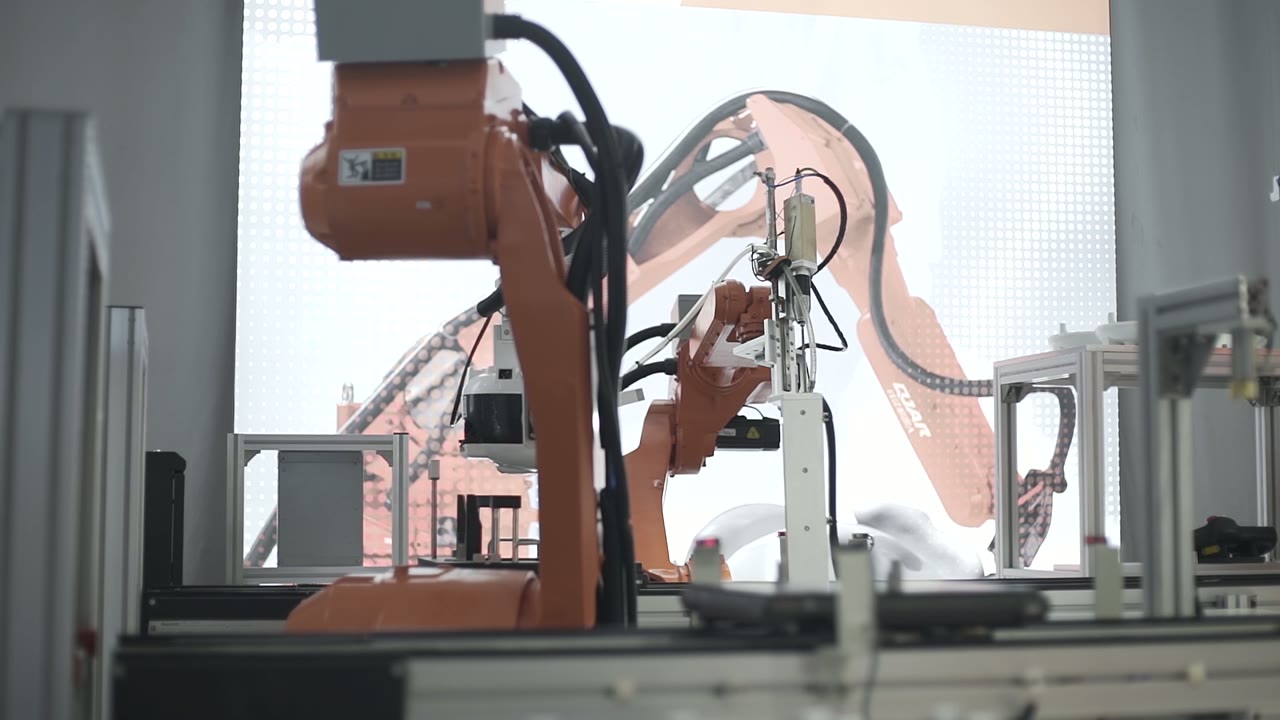
3. Balancer flips og pick-and-place mod den langsomste station
En linje kører i tempoet på dens langsomste station, og vippebevægelser og lange pick-and-place-bevægelser bliver stille og roligt til den station. Tre praktiske punkter:
- Tæl bevægelserne, ikke operationerne. En "simpel" flip er et pluk, en rotation, en placering og en retur - ofte længere end den skruning, den går forud for.
- Flet eller opdel. To korte operationer på én station kan deles om en robot; én lang operation kan deles på tværs af to stationer i stedet for at hele linjen bliver langsommere.
- Design til overgangen. Reder, gribere og programmer ganges med antallet af varianter. Hurtigt skift af værktøj og et enkelt produktvalgspunkt holder skiftet på et par minutter i stedet for et skift.
Hvornår dette layout passer – og hvornår man skal se nærmere på det
- God pasform: stabile produktfamilier med en defineret monteringsrækkefølge, volumener der berettiger dedikerede reder og inventar, og dele der kan præsenteres på en ordnet måde på linjesiden.
- Evaluer yderligere: mange varianter med forskellige monteringsordrer, dele der ankommer i bulk og først skal singuleres, operationer der stadig kræver menneskelig vurdering (kosmetiske kontroller, kabelføring), og et produkt hvis næste generation ændrer hoveddatumet.
Ofte stillede spørgsmål
Hvorfor paller i stedet for et fritflydende transportbånd?
Fordi produktet lokaliseres én gang, og hver station arver den placering. Fritflydende transport er fin til at flytte produkter mellem manuelle bænke; for robotter skubber det lokaliseringsproblemet ind i hver station.
Hvor mister linjen normalt tid?
På stationen med det længste enkelttræk – ofte et flip eller et langt valg – og ved skift. Begge er layoutbeslutninger, ikke robotbeslutninger.
Har alle stationer brug for en robot?
Nej. Faste enheder – pressehoveder, driverenheder på skinner – er billigere og hurtigere, hvor bevægelsen altid er den samme. Robotter fortjener deres plads, hvor banen ændrer sig med varianten, eller hvor én arm udfører flere opgaver.
Få et estimat over layout og cyklustid
Send os:
- Samlingstegning og samlingsrækkefølge
- Liste over de dele, der viser, hvordan hver del kan præsenteres (indlejret, bakke, bulk)
- Antal varianter og omskiftningsfrekvens
- Daglig eller årlig volumen, vagter og mållinjeprisen
- Plantegning med tilgængelig længde og placering af opstrøms og nedstrøms udstyr
Vi vil svare med et forslag til linjelayout og et estimat af cyklustiden.
Få et layout- og cyklustidsestimat → eller e-mail salg@evsrobot.com
Optagelser filmet på en partners produktionssted. Linjetakst, stationstider og produkttal fra det pågældende sted er ikke offentlige og er ikke angivet her.