
By EVST redaktion · Anmeldt af EVST redaktion · Sidst opdateret 8. oktober 2026 · Redaktionel politik · Korrektionspolitik · Betingelser
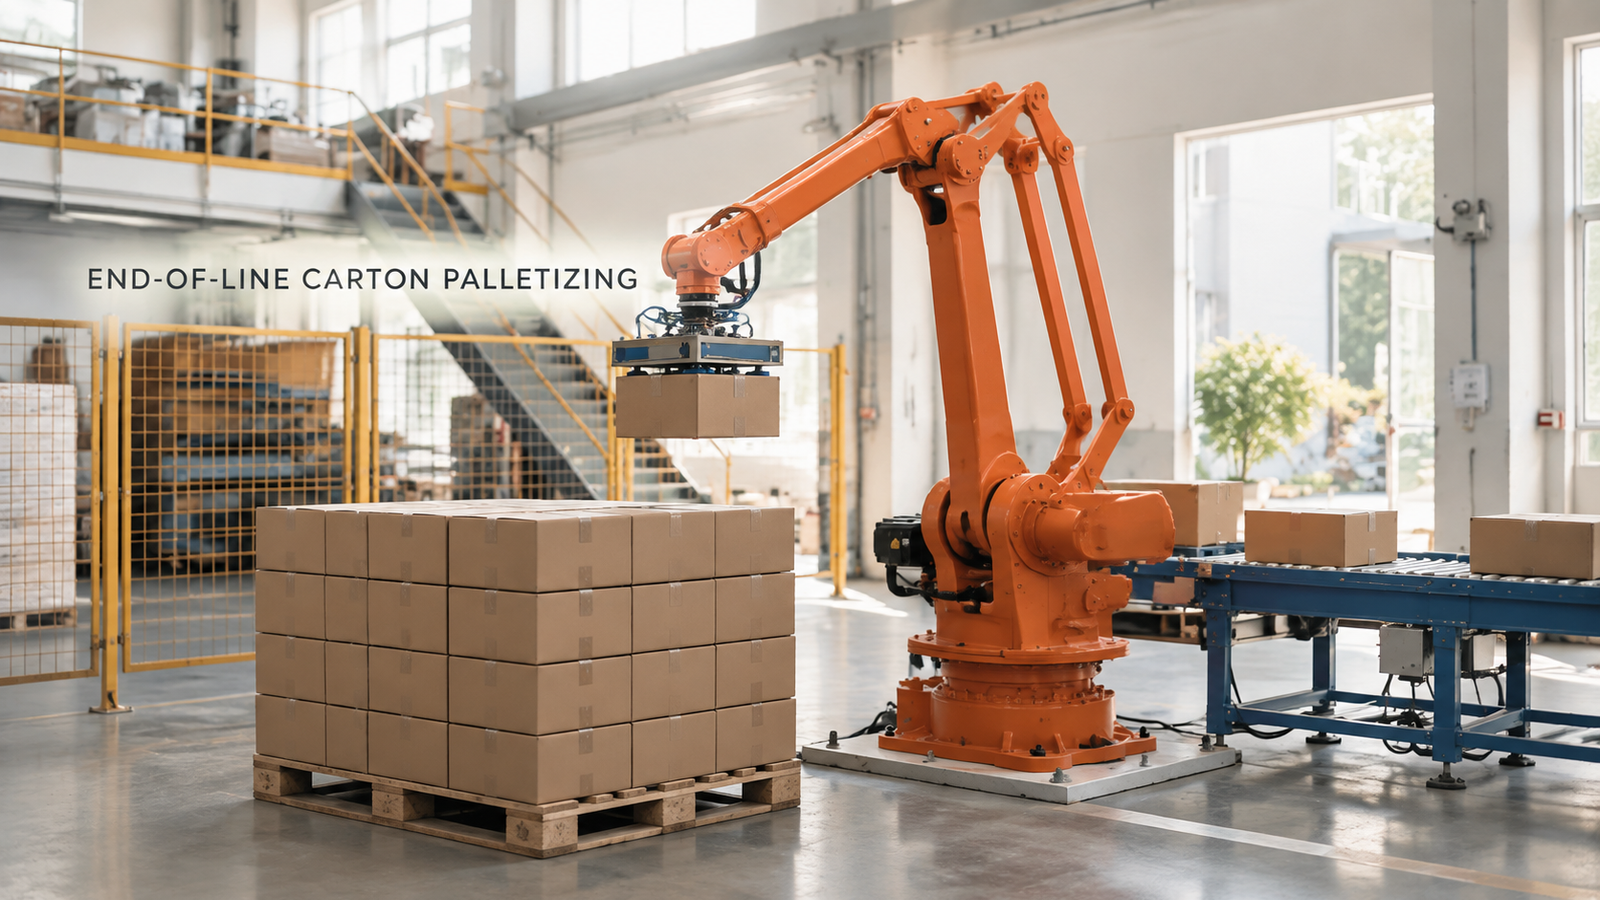
En palleteringscelle ved endelinjen forbliver stabil, når tre ting er sat sammen: et greb, der holder kartonen fast uden at mærke eller knuse den, et stablingsmønster, der skaber en last, der overlever håndtering, og en plukkeposition ved transportbåndsenden, der er den samme for hver karton. Når den ene er svag, skal de to andre kompensere. I den celle, der er beskrevet her, løfter en orange fireakset palleteringsrobot pakkede kartoner fra enden af en rulletransportør og bygger dem i lag på en palle.
Planlægger du at palletere dine egne kartoner? Send os din kartonstørrelse, vægt, pallestørrelse og daglige produktion, og vi vil svare med et cellekoncept og et estimat af cyklustiden.
Hvorfor presset opbygges ved enden af linjen
Kartoner forlader en pakkelinje med en jævn hastighed, og nogen skal omdanne den strøm til paller. I hånden er det gentagne løft, og stakkens kvalitet afhænger af, hvor trætte folk er, og hvor mange hænder der er til rådighed i en travl sæson. Det synlige resultat er ujævne stakke: hældende søjler, overhængende hjørner, laster, der skal stables igen, før de kan pakkes ind.
En robot fjerner trætheden, men ikke behovet for en plan. En person retter en skæv karton op eller flytter et greb uden at tænke. En robot gentager, hvad den er blevet lært, så cellen skal levere kartonen derhen, hvor robotten forventer den, holde den uden at beskadige den og placere den i et mønster, der er valgt med vilje. Derfor er de tre punkter nedenfor én kæde, ikke tre separate kontroller.
Sådan fungerer cellen, trin for trin
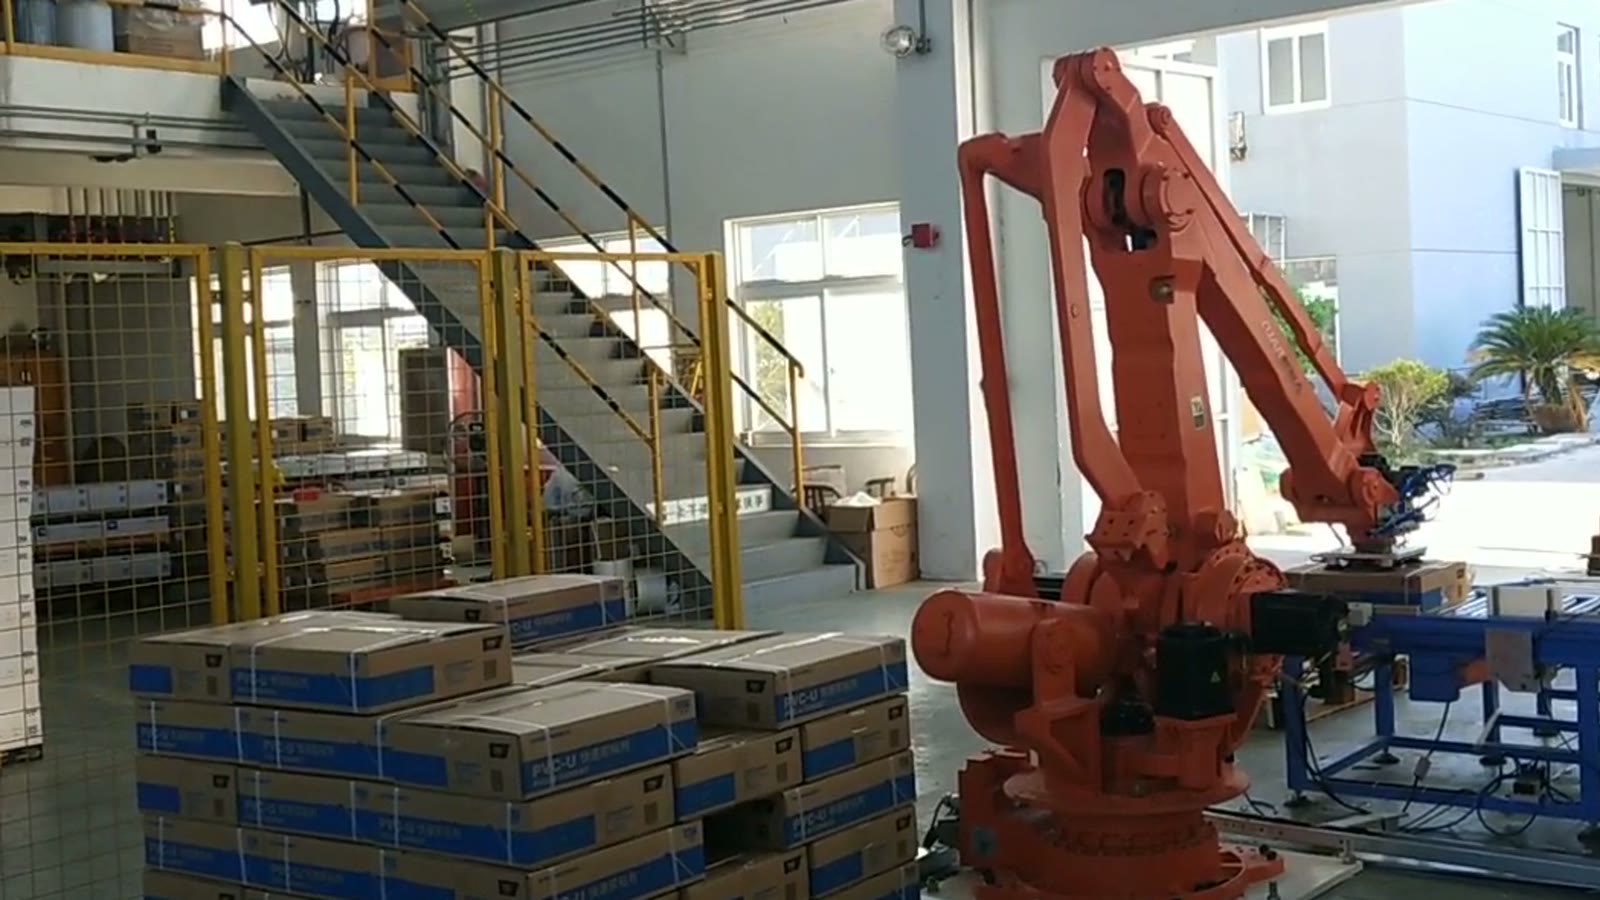
Robotten, med en parallelogramlignende overarm, står mellem to stationer. Kartoner ankommer på en blå rullebane til højre for den; pallen, der bygges, er til venstre for den.
- En karton bevæger sig langs rulletransportøren til plukkepositionen for enden.
- Robotten rækker ud og bringer sin griber ned på toppen af kartonen.
- Kartonen løftes fri af rullerne.
- Armen hæver sig og svinger rundt, mens kartonen bæres hen over pallen.
- Kartonen sænkes ned på stakken og stilles op med de kartoner, der allerede er placeret.
- Griberen slippes, og armen trækkes tilbage for den næste karton.
- Ved at gentage dette fyldes pallen række for række og lag på lag.
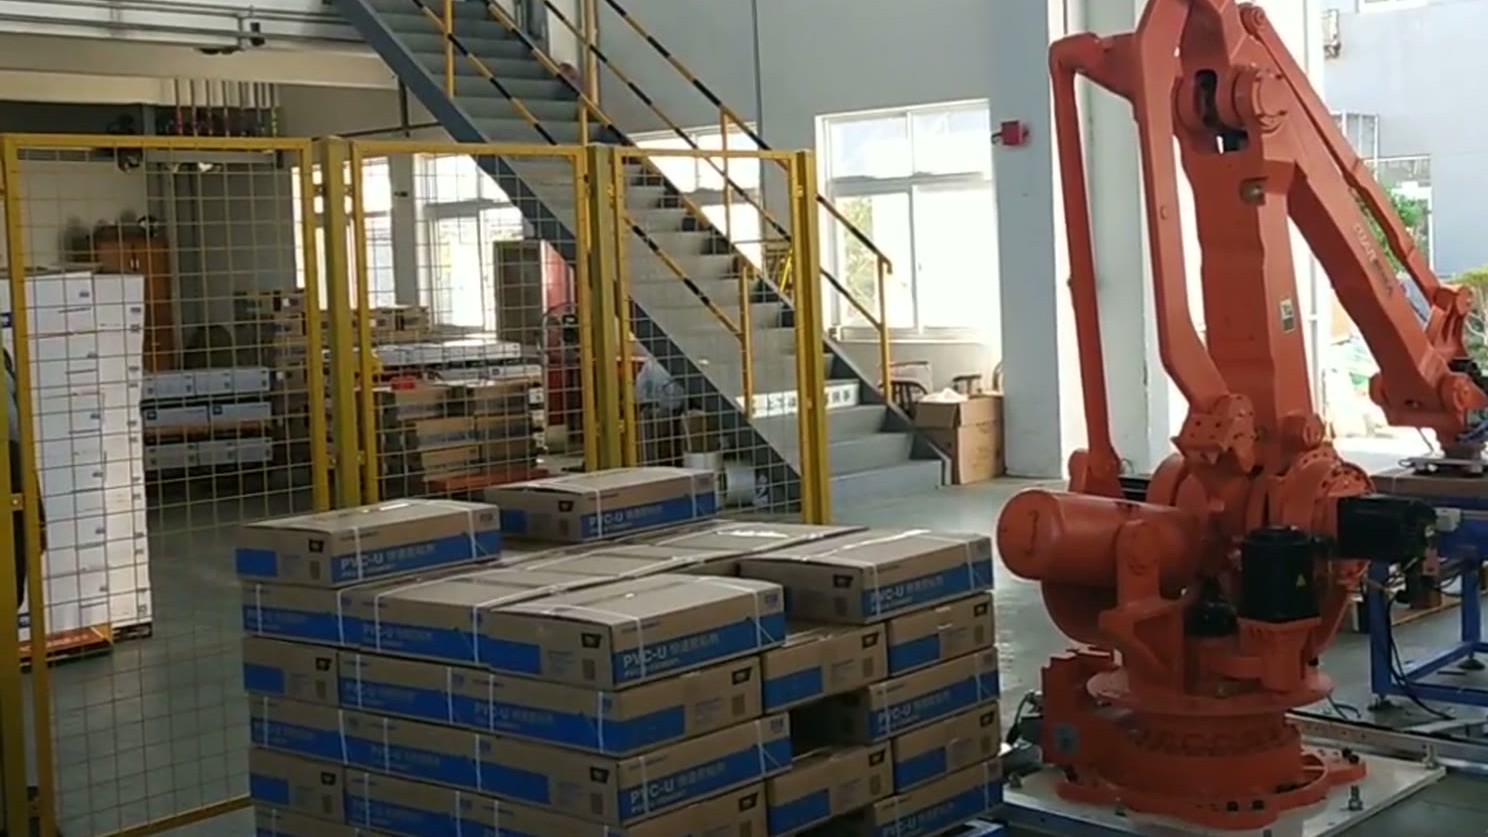
Robotten plukker ovenfra, så det er kartonens overside, som griberen arbejder med, og uanset hvad griberen gør ved plukningen, skal den overleve svingningen til pallen.
Greb: Holder uden at knuse
Kartonen er produktets emballage, og et fladt hjørne viser sig hos kunden. Griberen skal holde fast nok til at overleve acceleration og drejning, men alligevel blidt nok til at lade kassen være intakt. Disse krav trækker mod hinanden, og balancen afhænger af kartonen: dens materiale, hvor fuld den er, hvor stive dens vægge er.
Derfor spørger vi først om kartonens størrelse og vægt. De bestemmer den nødvendige holdekraft, og hvordan den fordeles over kontaktfladen. En let, stiv kasse og en tung kasse med bløde sider er forskellige opgaver, selv når deres ydre dimensioner matcher. Den rigtige griber til en given karton er en beslutning i tilbudsfasen, der bedst testes på rigtige kartoner.
Grebet rækker også fremad. Efter udløsning skal griberen trækkes tilbage uden at trække kartonen eller dens naboer. En griber, der har brug for mere plads ved siden af kartonen, end mønsteret tillader, tvinger mellemrum ind i stakken, og mellemrum koster stabilitet.
Mønster: en last, der holder sammen
En stak er stabil, når lasten bæres jævnt, og kartonerne låses fast mod hinanden. Generelle principper:
- Ved at skifte kartonretning fra et lag til det næste dannes der bro over samlingerne nedenunder, så stakken ikke opdeles i fritstående søjler.
- Ved at holde hvert lag inden for pallens fodaftryk beskyttes kartonerne under håndtering og transport.
- Mønsteret skal passe til både karton og palle; en kartonlængde, der ikke er en pæn brøkdel af pallen, efterlader plads, der skal planlægges, ikke opdages.
- Stakhøjden er begrænset af, hvad de nederste kartoner kan bære, af robottens rækkevidde og af, hvad downstream-håndteringen accepterer.
I denne celle placeres hver karton op mod dem, der allerede er placeret, og justeres med dem, før griberen slipper. Denne justering forvandler et mønster på papiret til en lige stak, og det fungerer kun, hvis kartonen sidder i samme position i griberen ved hver optagelse, hvilket fører til det tredje punkt.
Plukkeposition: ét sted ved transportbåndets ende
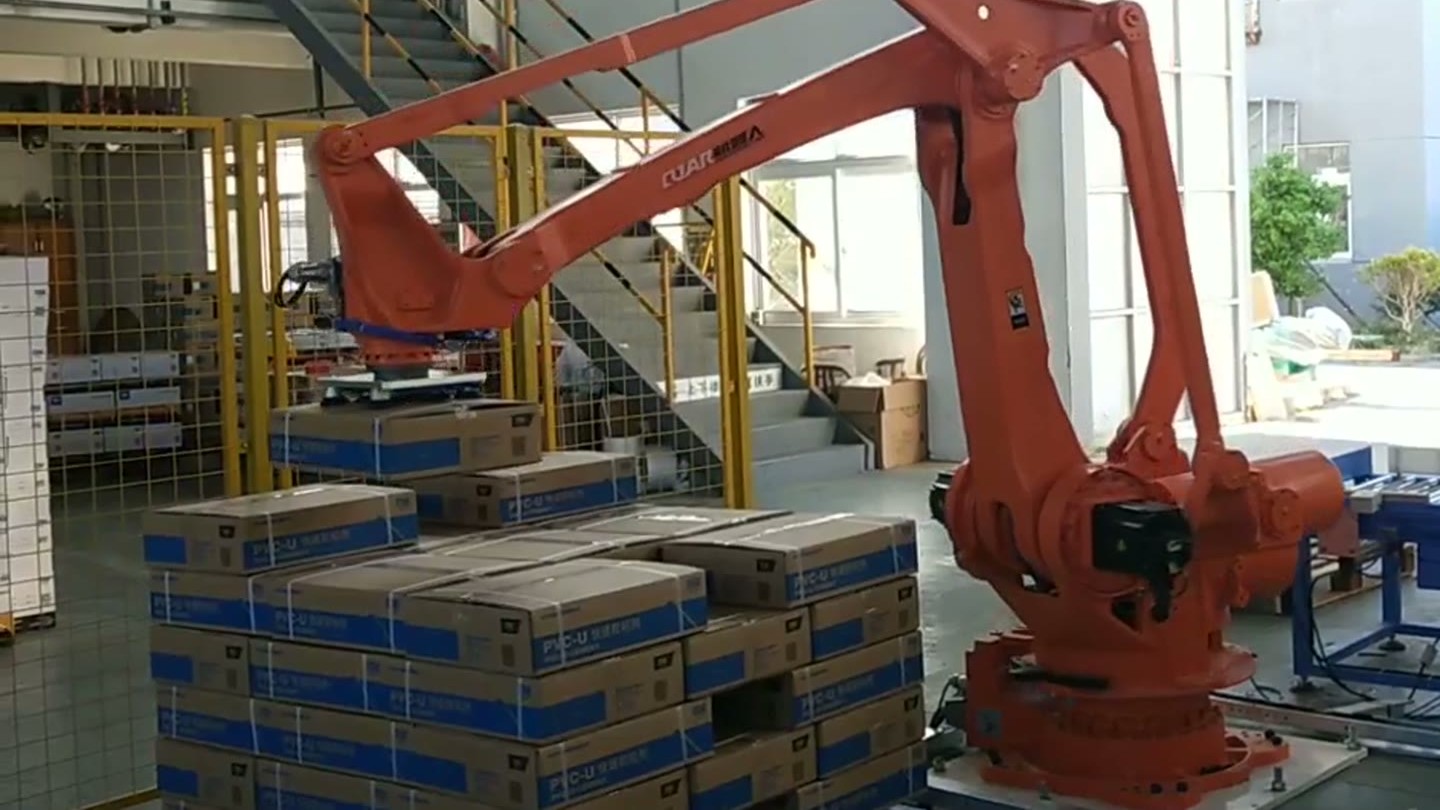
En karton, der stopper kort eller lander skævt på rullerne, plukkes skævt. Fejlen fortsætter derefter gennem cyklussen: kartonen hænger anderledes i griberen og placeres forskudt på stakken. Små plukkefejl bliver synlige stakfejl efter et par lag.
Generelt kan en celle fastlægge plukkepositionen med et fysisk stop ved transportbåndets ende, sidestyr, der centrerer kartonen, eller en sensor, der bekræfter, at den er på plads, før robotten bevæger sig. Hvilken der passer, afhænger af kartonen og transportbåndet, og det enkleste mekaniske svar er normalt det mest pålidelige. Robotten burde aldrig behøve at gætte, hvor kartonen er. Opstrøms er også vigtigt: Hvis kartoner ankommer tæt pakket eller i varierende tempo, hører transportbåndets længde og bufferen før plukkepositionen til celledesignet.
Fireakset palleteringsmaskine eller cobot-palleteringsmaskine?
Begge bruges til kartoner; jobbet afgør.
| Fireakset palleteringsrobot | Samarbejdsbaseret palleteringsmaskine | |
|---|---|---|
| Styrke | Højere nyttelast, hurtigere cyklusser for kontinuerlig ydelse | Nemmere at placere i et delt område, hurtig at flytte |
| Rækkevidde og hastighed | Stor kuvert, bygget til gentagen pick and place | Normalt mindre kuvert og lavere hastighed |
| Sikkerhed | Arbejder normalt inden for et bevogtet område | Designet til at arbejde ved siden af mennesker; risikovurderingen afgør stadig beskyttelsen |
| Passer bedst | Stabile linjer med høj volumen, faste kartonstørrelser | Lavere volumen, blandede job, trang gulvplads |
Bekræft nyttelast, hastighed og sikkerhedsvurderingen i forhold til dine egne data, før du træffer en beslutning.
Når kæden holder, og når den har brug for mere design
Den tilpasser sig ensartede kartonstørrelser, der ankommer på et forudsigeligt punkt og går over på én palletype med et gentagende mønster. Se nærmere på, når størrelserne varierer meget, kartoner er bløde eller deformeres under deres egen vægt, flere produkter blandes på én palle, eller indpakning og gaffeltruckhåndtering tilføjer krav. Disse udelukker ikke automatisering; de bestemmer, hvor meget ekstra design cellen har brug for.
Spørgsmål vi hører
Kan én celle håndtere mere end én kartonstørrelse? Hvis størrelserne er kendt på forhånd, og mønsteret og plukkepositionen er planlagt for hver af dem, skal griber og plukkeposition ofte tages i betragtning sammen.
Hvad skal du bruge for at starte? Kartonstørrelse og -vægt, pallestørrelse, den ønskede stakhøjde og den daglige produktion. Et billede af den aktuelle linje hjælper.
For et cellekoncept og et estimat af cyklustid, Kontakt os her eller skriv til sales@evsrobot.com.
Denne artikel beskriver processen vist i videoen og generel designpraksis; den fremsætter ingen påstande om denne celles hastighed, belastningsklassificering, stablingsmønster eller lagantal.