
By EVST redaktion · Anmeldt af EVST redaktion · Sidst opdateret 24. september 2026 · Redaktionel politik · Korrektionspolitik · Betingelser
Den mest begrænsede samling bør drive et svejselayout med lang ramme. Optagelserne viser to orange robotter placeret langs en lang blå fiksering, der holder et separat buet metalelement; buer vises ved lokale samlinger, mens robotterne bevæger sig mellem positioner. En nyttig undersøgelse starter ved samlingen tættest på forhindringen eller længst væk fra et stabilt datapunkt og arbejder sig derefter udad til understøtninger, brænderadgang og sekvens. Del kravene til ramme og samlinger med EVST.
Start ved samlingen med mindst frihed
Lange medlemmer frister teams til at lægge cellen ud omkring den samlede længde. Længden er vigtig, men den afgørende begrænsning er ofte lokal: en samling nær en understøtning, en buet sektion, der blokerer brænderhalsen, eller en endesamling, der kræver, at robotten nærmer sig sin arbejdsgrænse. Hvis denne samling ikke kan svejses og afsluttes med margin, er resten af layoutet for tidligt.
Den brede optagelse adskiller den blå armatur fra det mørkere metalelement, der er indeholdt i den. Robotter står på forskellige sider og bevæger sig til lokale arbejdsområder. Dette understøtter en langsigtet svejseanalyse uden at identificere produktet, projektet, koordineringsmetoden eller svejseresultatet.
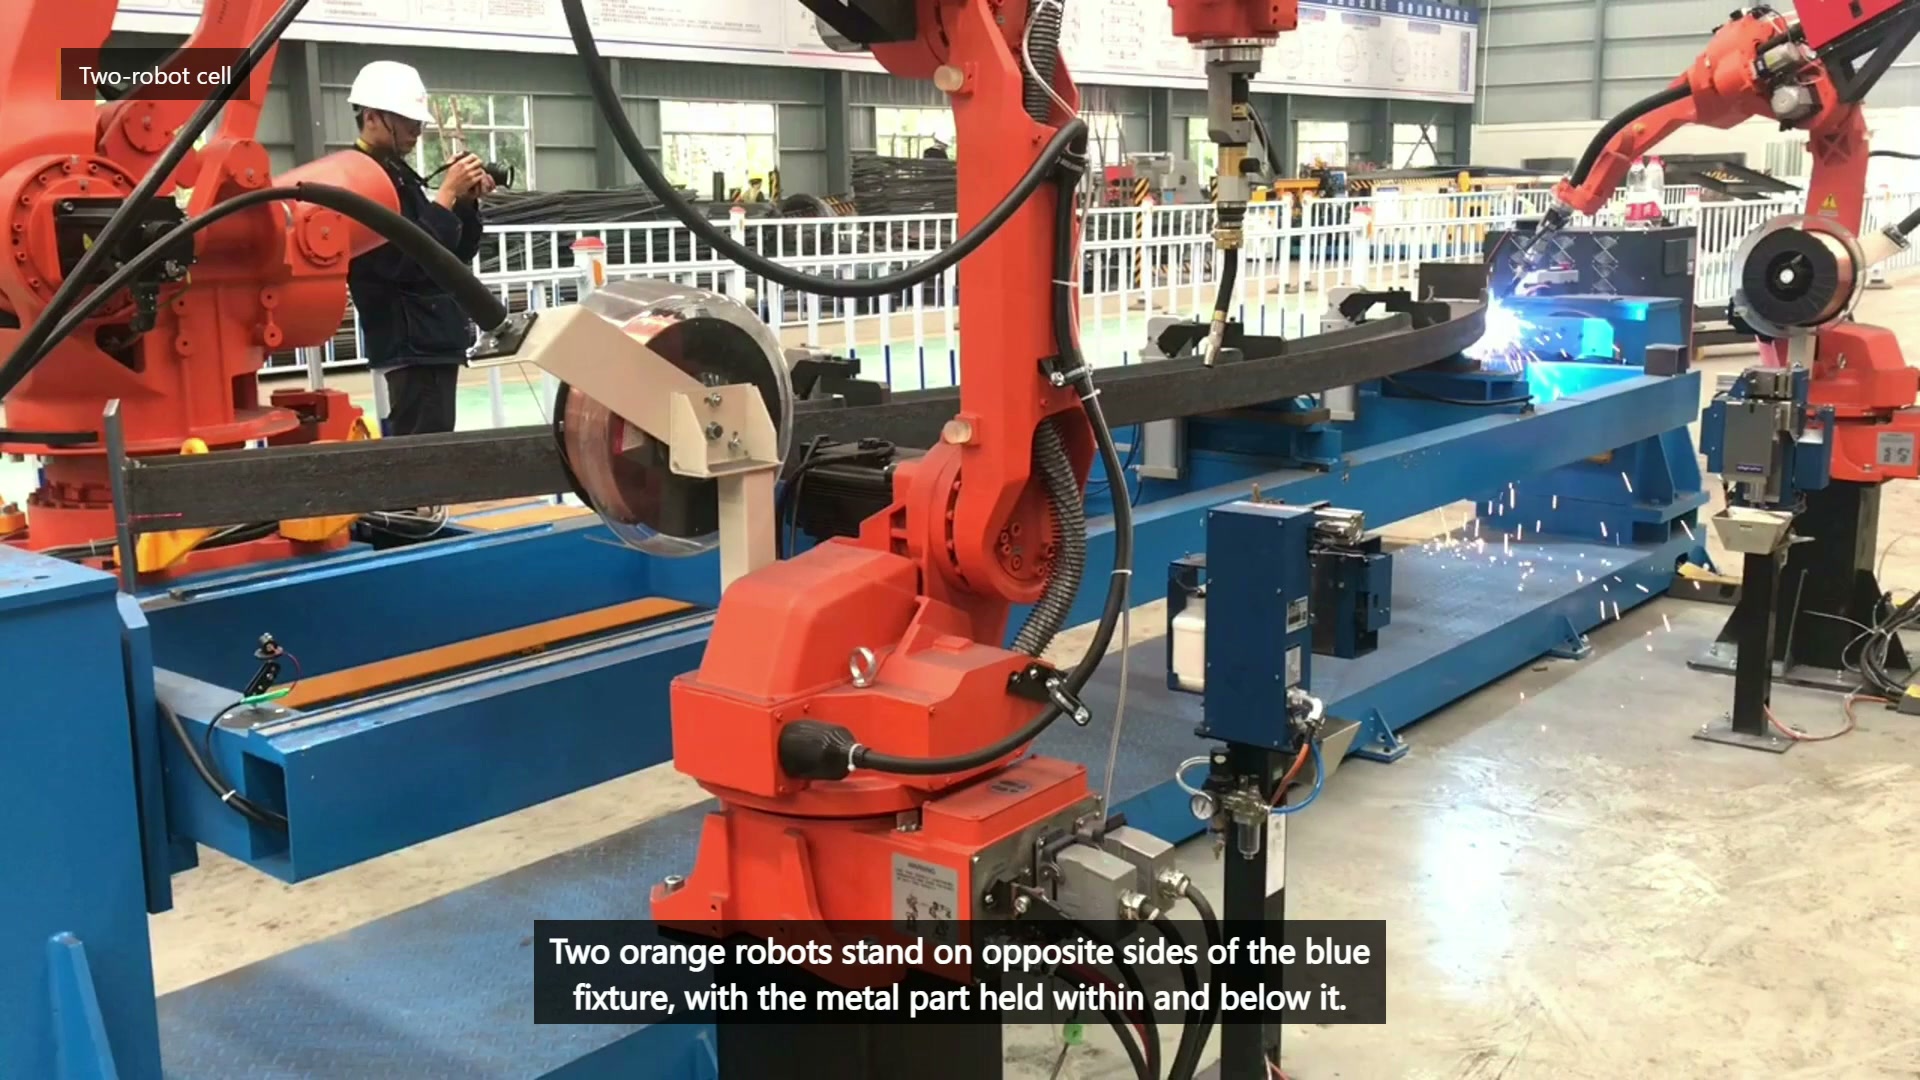
Sidste hovedvideo 00:10 — To orange robotter står på hver sin side af den blå armatur med det lange metalelement fastgjort indeni.
Byg et fælles adgangskort, før du tildeler robotpositioner
For hver påkrævet samling skal du registrere de tilladte brændervinkler, start- og slutadgang, kabelindhylning, nærliggende klemmer og en fri tilbagetrækningsmulighed. Klassificer derefter samlingen som åben, begrænset, genpræsentation påkrævet eller uden for det foreslåede automatiserede omfang. Dette kort viser, om to faste robotpositioner er tilstrækkelige, eller om emnet, fiksturen eller robotmonteringen skal ændres.
| Fælles tilstand | Tidligt spørgsmål | Muligt svar |
|---|---|---|
| Tæt på en klemme | Kan brænderen og halsen passere uden at miste den nødvendige vinkel? | Flyt klemmen eller skift dens retning |
| Langt fra datagrundlaget | Hvor stor positionsvariation når leddet? | Forbedr support eller mål præsentation |
| Bag en kurve | Er der en sikker tilgang og tilbagetrækning? | Genpræsenter medlemmet eller skift omfang |
| Delt mellem robotter | Kan den ene arm gå fri, før den anden går ind? | Definer ejerskab og ventetilstande |
Støt lemmet uden at gøre fiksturen til en forhindring
Et langt element har brug for tilstrækkelig støtte til at kontrollere sin præsentation, men enhver støtte kræver adgang. Vælg stabile referencepunkter før svejsning, placer støtter, hvor de kontrollerer nedhængning eller vridning, og placer klemmer, så den planlagte brænderbane forbliver åben. Mål samlingens position efter fastspænding og igen efter frigørelse; ellers kan banekorrektioner maskere variationer i fiksturen eller det indgående emne.
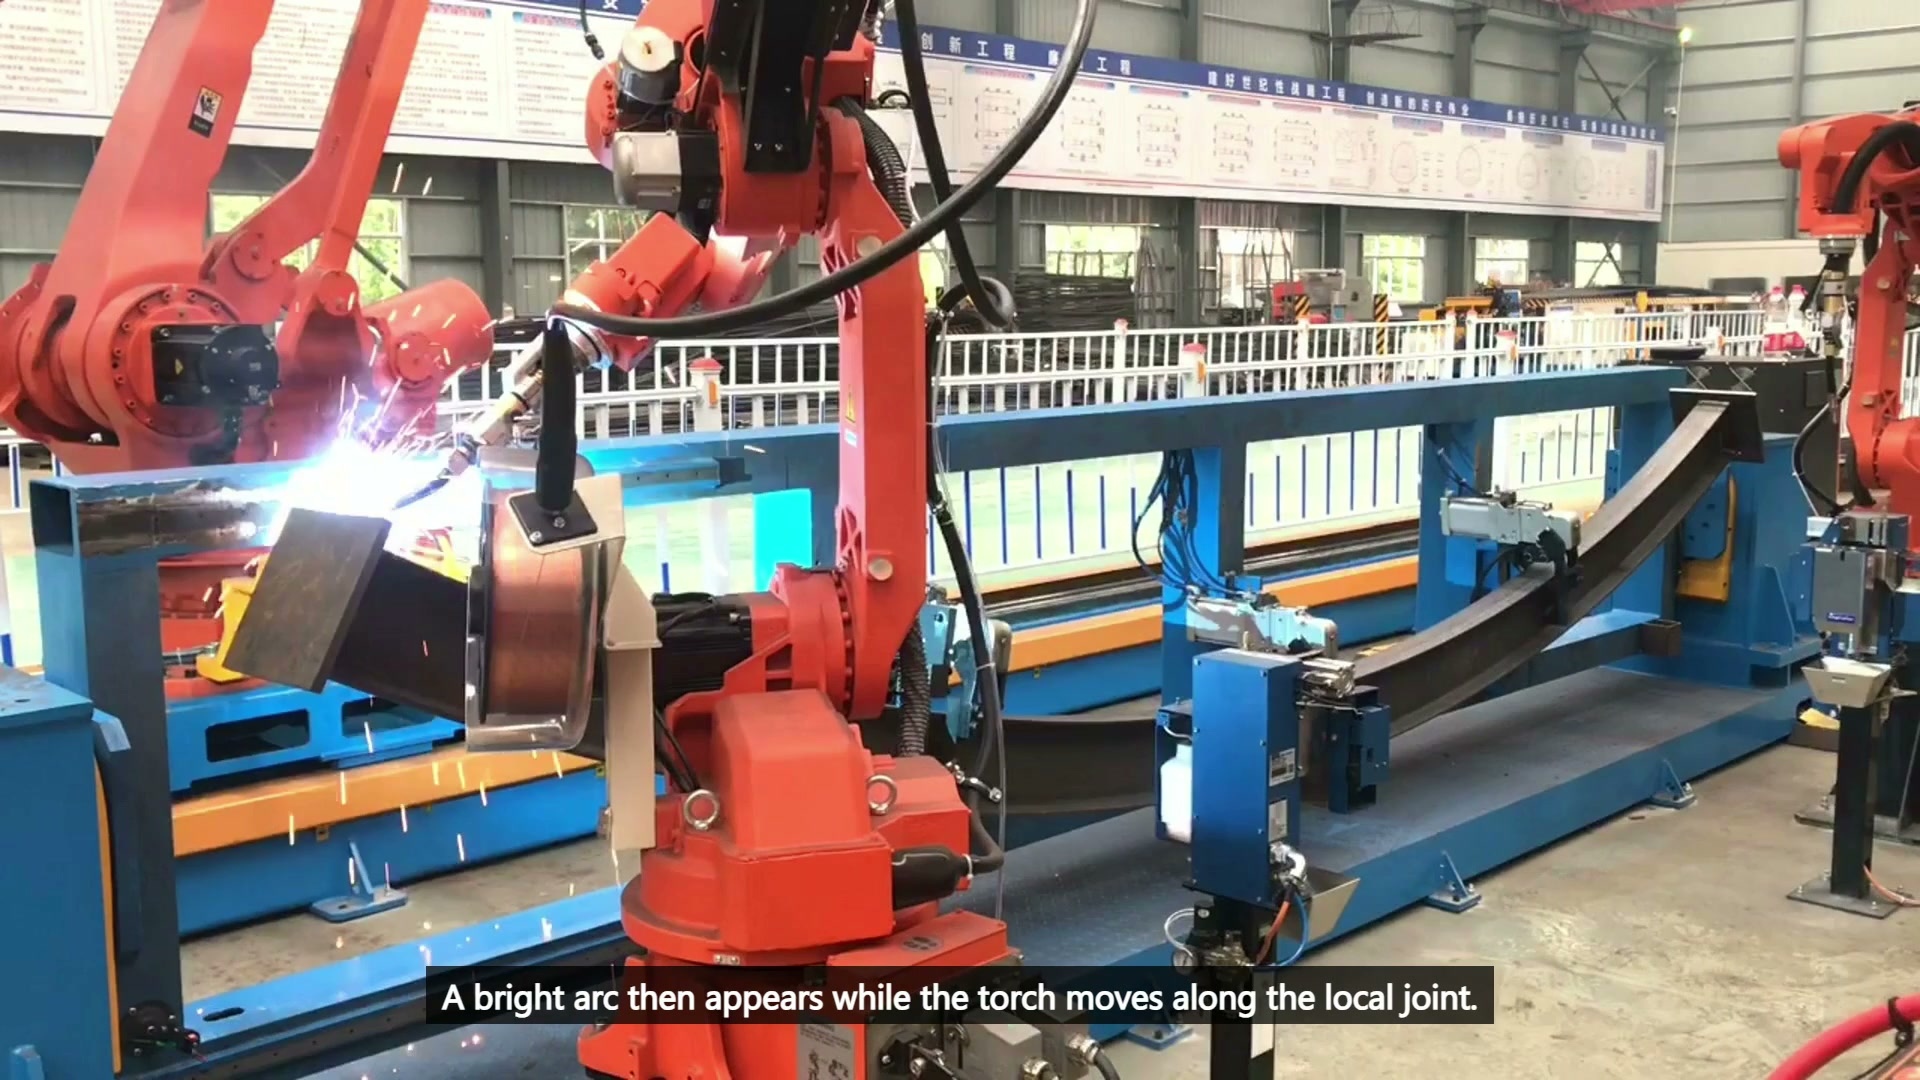
Sidste hovedvideo 00:28 — En svejsebrænder arbejder ved en lokal samling på det lange metalelement, med synlige lysbuer og gnister.
Fikseringen skal også tillade belastning, inspektion, rengøring og brænderservice. Disse tilstande kræver ofte andre frihøjder end automatisk svejsning. Et design, der kun fungerer med cellen lukket og en perfekt del allerede fastspændt, er ufuldstændigt.
Sekvens efter adgang og verifikation
Svejseplanen bør omfatte svejsesegmenter, bue-off-bevægelser, robotoverdragelser, gendannelsespunkter og inspektionssteder. Test den mest begrænsede samling, den længste flytning og ethvert område, hvor robotkonvolutter nærmer sig hinanden. Tildel hvert resultat et samlingsnummer, en fiksturtilstand og en programversion.
Hvorfor ikke starte med den nemmeste samling?
En nem demonstration kan skjule den funktion, der senere tvinger en redesign af armaturet frem. Den hårdeste samling blotlægger layoutbegrænsningen, mens ændringer stadig er billige.
Forkorter en anden robot automatisk cyklussen?
Nej. Fordelen afhænger af adgangsallokering, ventetid i delt rum, fiksturens adfærd og den nødvendige svejse- og inspektionssekvens.
Hvad skal den fysiske prøve bruge?
Brug produktionslignende elementer, realistiske hæfte- og mellemrumsforhold, de foreslåede understøtninger og den faktiske brænder- og kabelpakke.
Input til en svejseundersøgelse med lang ramme
- Karmtegning og nummereret samlingsliste
- Svejseområder, forberedelse og acceptkriterier
- Indgående tolerancer, tacktilstand og sandsynlig forvrængning
- Datum, understøtning, klemme og belastningskoncept
- Brænder, kabel, robot og vedligeholdelseskonvolutter
- Outputmål, omstillingsområde og gendannelsesregler
E-mail salg@evsrobot.com eller brug EVS Internationals kontaktside med medlemstegningen og fælleslisten. EVST kan gennemgå adgangskortet, supportkonceptet, robotallokeringen og forsøgsplanen.
Optagelserne dokumenterer synlig rammebeslag og lokal svejsebevægelse. Produktidentitet, robotkoordinering, svejseprocedure, cyklusydelse og svejseaccept kræver projektvalidering.