
Arbejdszonesekvensering for gentagne svejsninger på skinnekomponenter

Udforsk, hvordan arbejdszonesekvensering, fiksturkonsistens og randtilstande styrer gentagne robotsvejsninger på skinnekomponenter.
Robotslibningsdækning til bærbare tastaturkabinetter
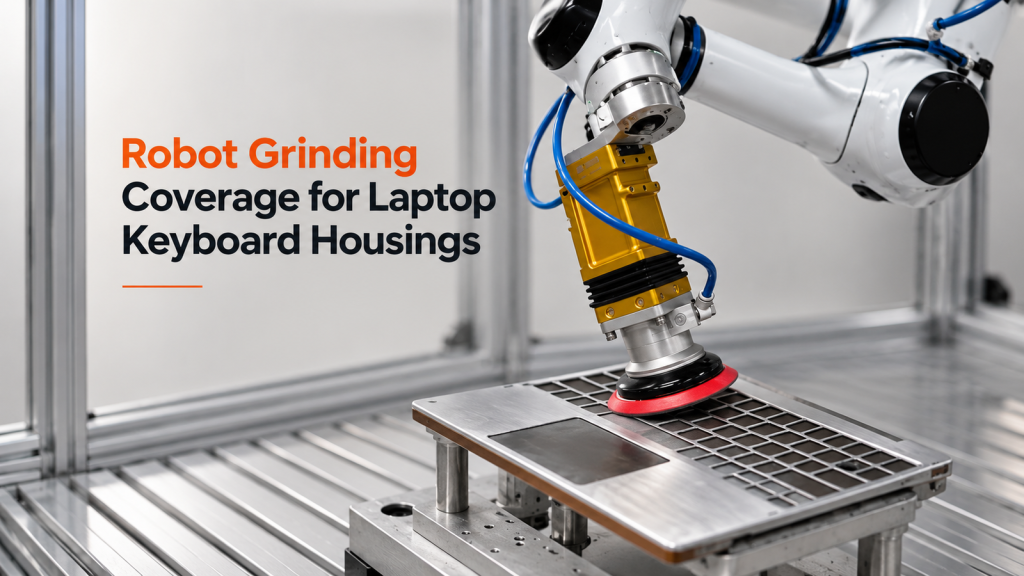
Lær, hvordan overfladezoneinddeling, værktøjsholdning og overgangskontroller styrer robottens slibebaner til kabinetter til bærbare tastaturer.
Hvad får en robotsprøjtekanal til bagklappen til at fungere omkring kanter, masker og begrænsninger i kabinen?
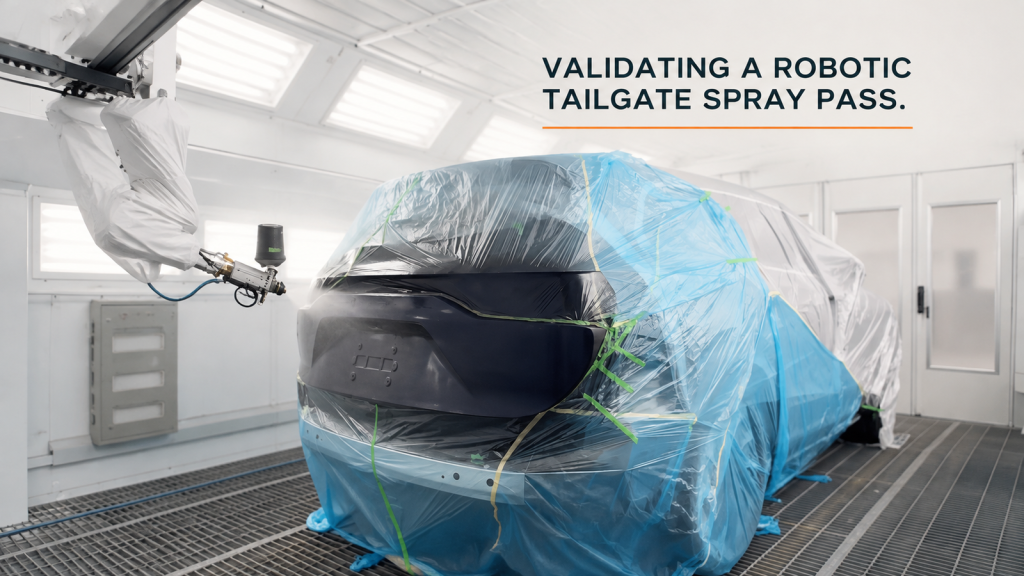
Se, hvordan overfladezoner, applikatorens position, en topmonteret malingskop, maskeringsgrænser og kabineafstand former en robotsprøjtebane på bagklappen.
Robotpressebetjening: Hvad gør overførslen mellem en bakke og en presse gentagelig?
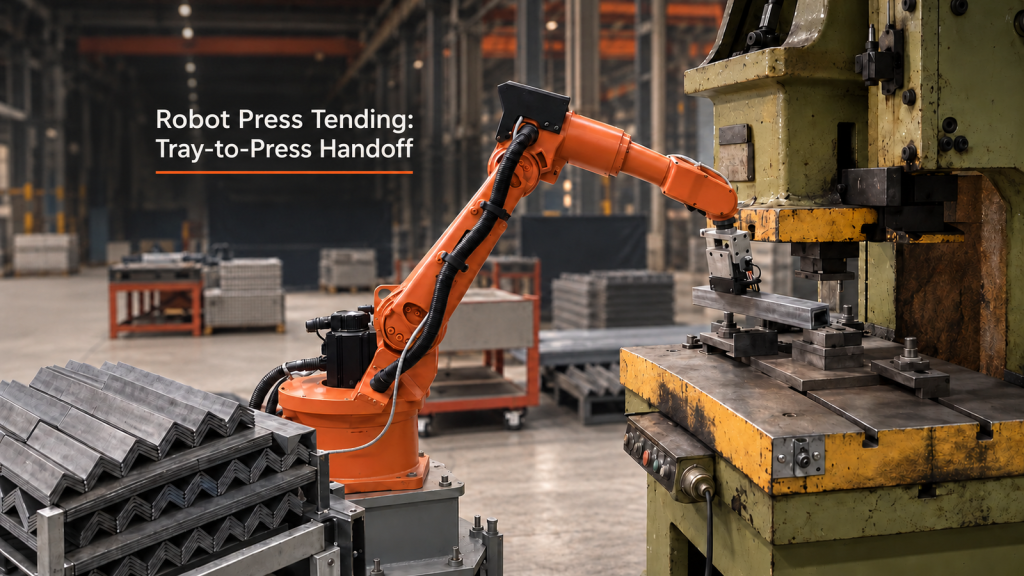
En praktisk analyse af bakkeopsamling, pressetilladelser, arbejdsbordplacering og gendannelse til robotpressebetjening.
Planlægning af en robotarbejdsstation til konform belægning: Tre arbejdsområder, én klar rute
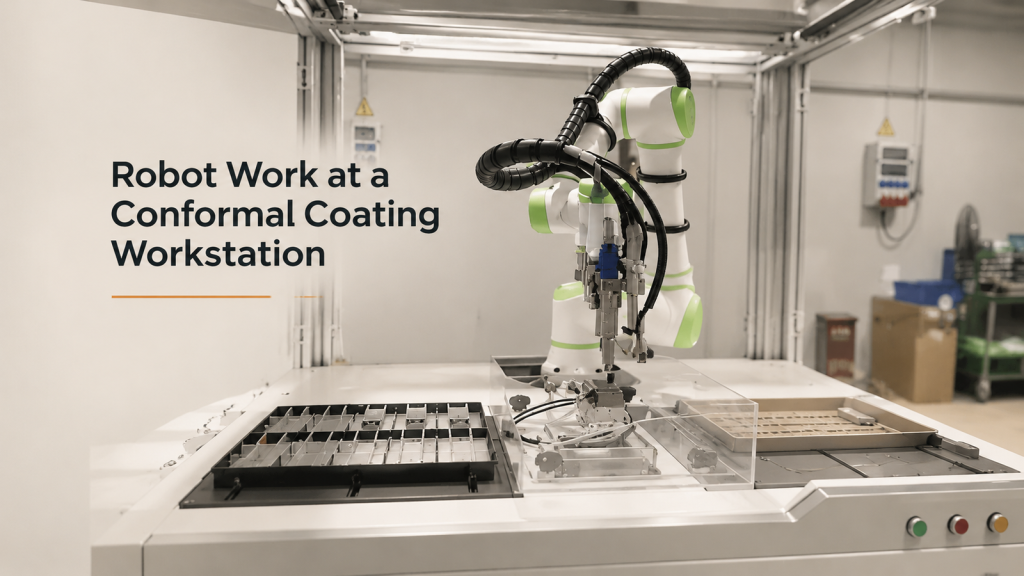
Sådan planlægger du robotruter, fixturgrænseflader, tilstedeværelsestilstande og genopretning på tværs af tre arbejdsområder i en konform belægningsarbejdsstation.
Mobil robot CNC-maskinebetjening
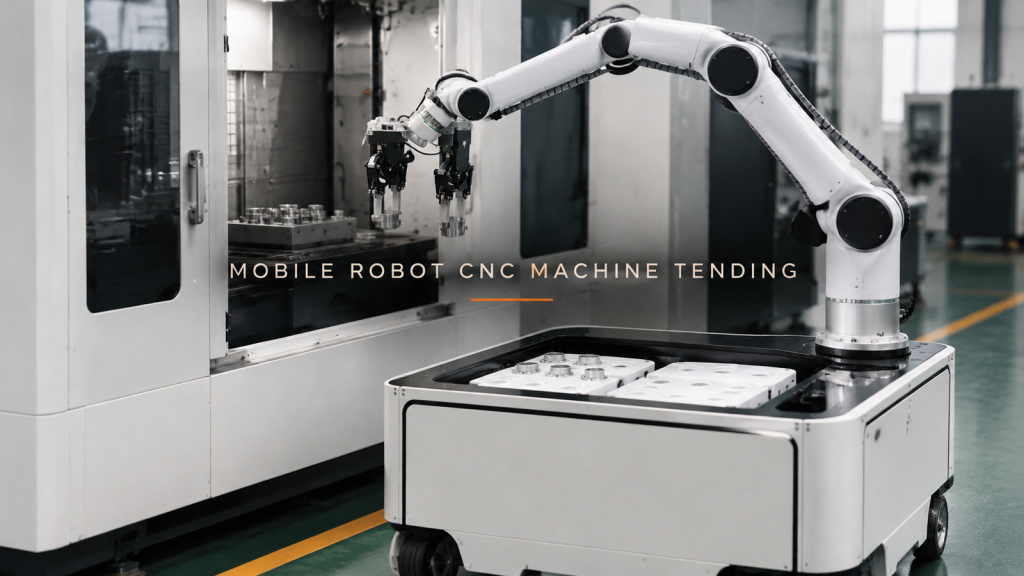
Et mobilt robot-CNC-maskinebetjeningskoncept skal koordinere tre grænseflader: bakken, maskinåbningen og dockingpositionen, der gør begge tilgængelige.
Robotisk klæbemiddelsprayning til instrumentpaneler
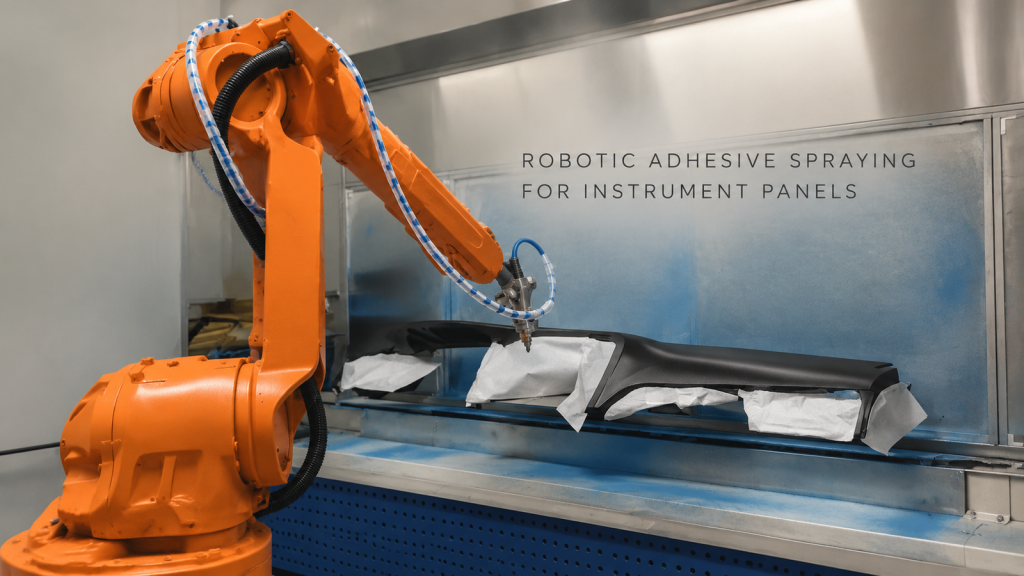
Se en robot nærme sig, følg og flyt positionen på tværs af et instrumentpanel, og gennemgå derefter bane, frihøjde og valideringsinput til et praktisk projekt.
Robotsømsvejsning på et ribbet, kasseformet emne: Hvad samlingsbanen kræver
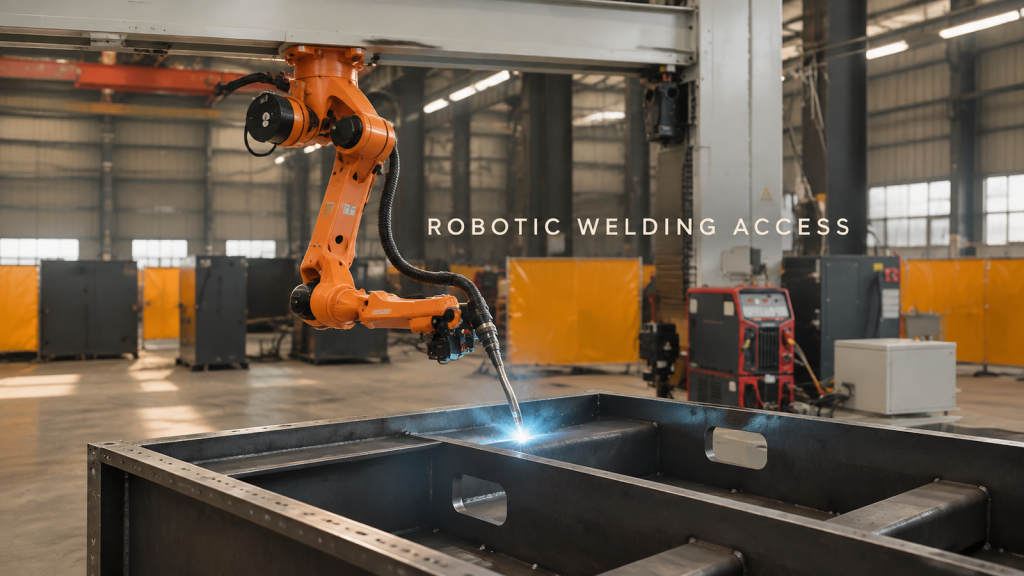
En feltvideo viser en robot, der svejser langs en søm på et ribbet, kasseformet emne. Se de geometri-, adgangs- og valideringsinput, der er vigtige.
Robotpalletering af kimplantebakker: Opbygning af skiftende lag og aflæsning af pallen
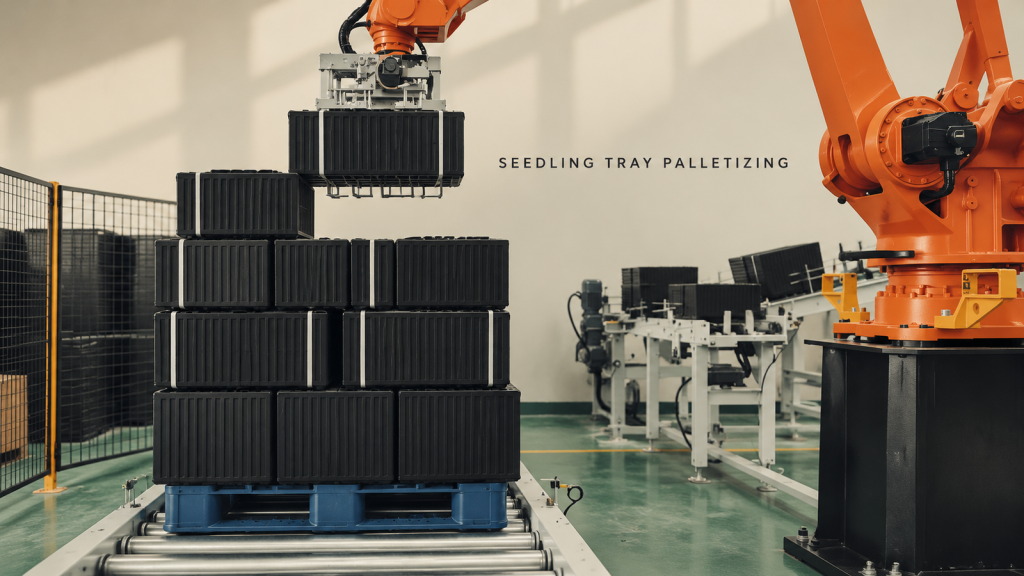
Se stablede grupper af kimplanter plukket, placeret i skiftende lagretninger og afleveret som en komplet pallelast.
Robotslibning til donkraftkomponenter: Koordinering af en roterende fikstur og værktøjsadgang
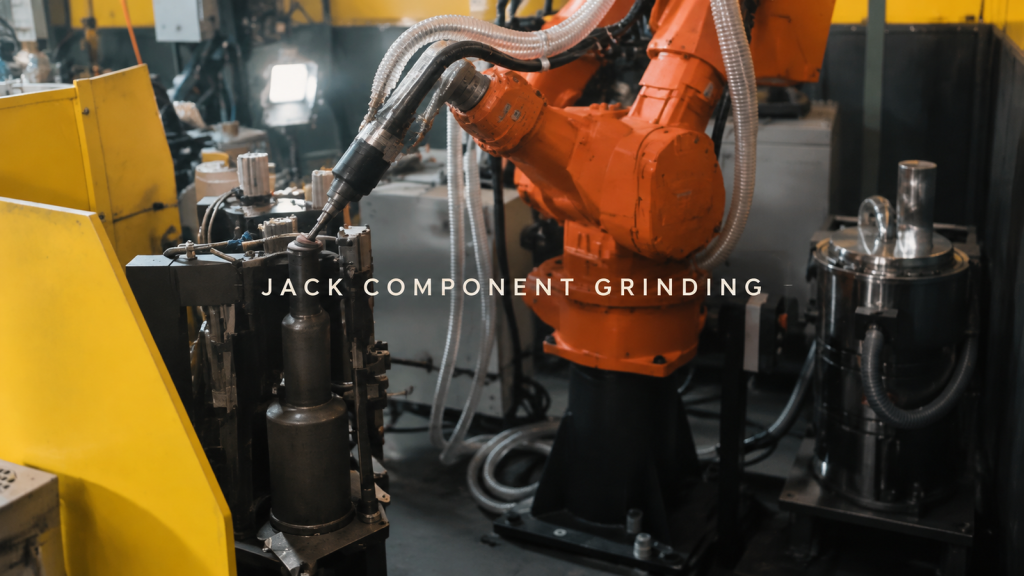
Se, hvordan en roterende fikstur præsenterer donkraftkomponenter til robotslibning, med kontaktruter bagtil og fortil/nedre, indekseringslåse og frigangskontroller.
Hvad holder en lang argonbuesøm af metalplade stabil fra start til slut?
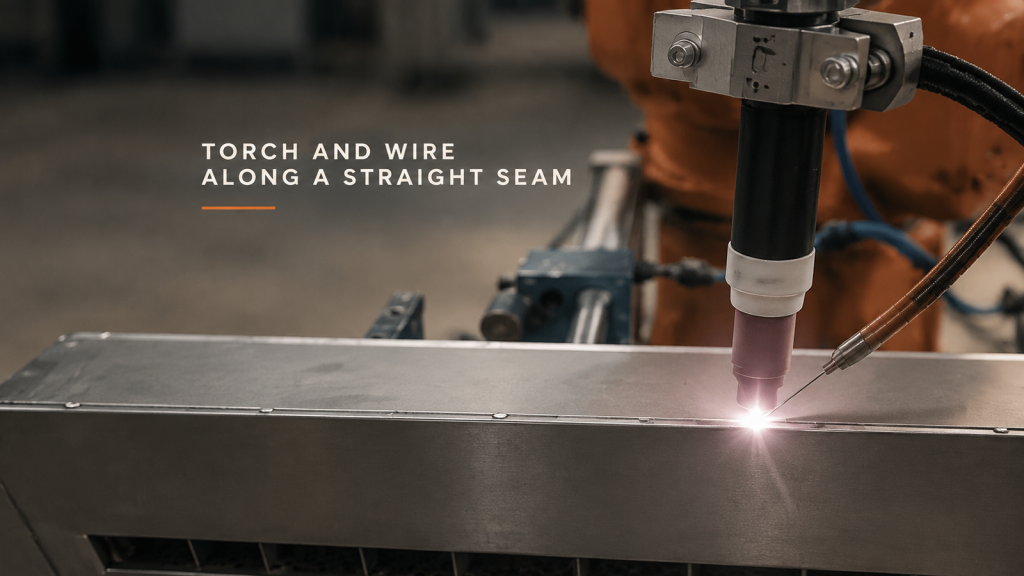
Planlæg en lang argon-bue-søm af metalplade omkring samlingens stabilitet, den keramiske dyse og sidetrådens geometri samt en defineret bueslutzone.
Robotholdt afgratning af emner: Hvordan skal gribeflader og arbejdskanter opdeles?
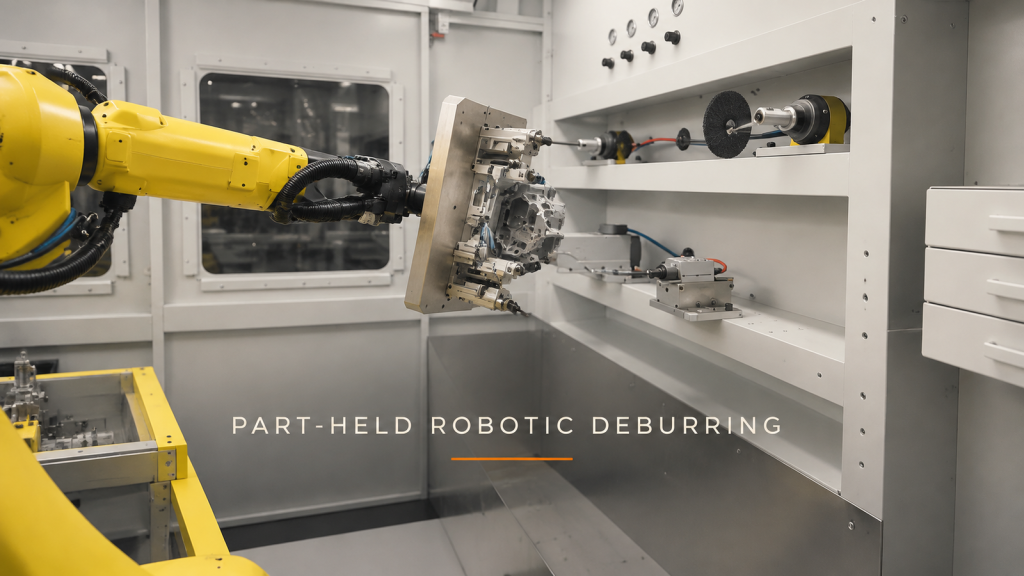
Planlæg afgratning af robotholdte emner ved at adskille gribeflader fra arbejdskanter, kontrollere fiksturafstand og definere hver metode med fast værktøj.