
By EVST redaktion · Anmeldt af EVST redaktion · Sidst opdateret 30. september 2026 · Redaktionel politik · Korrektionspolitik · Betingelser
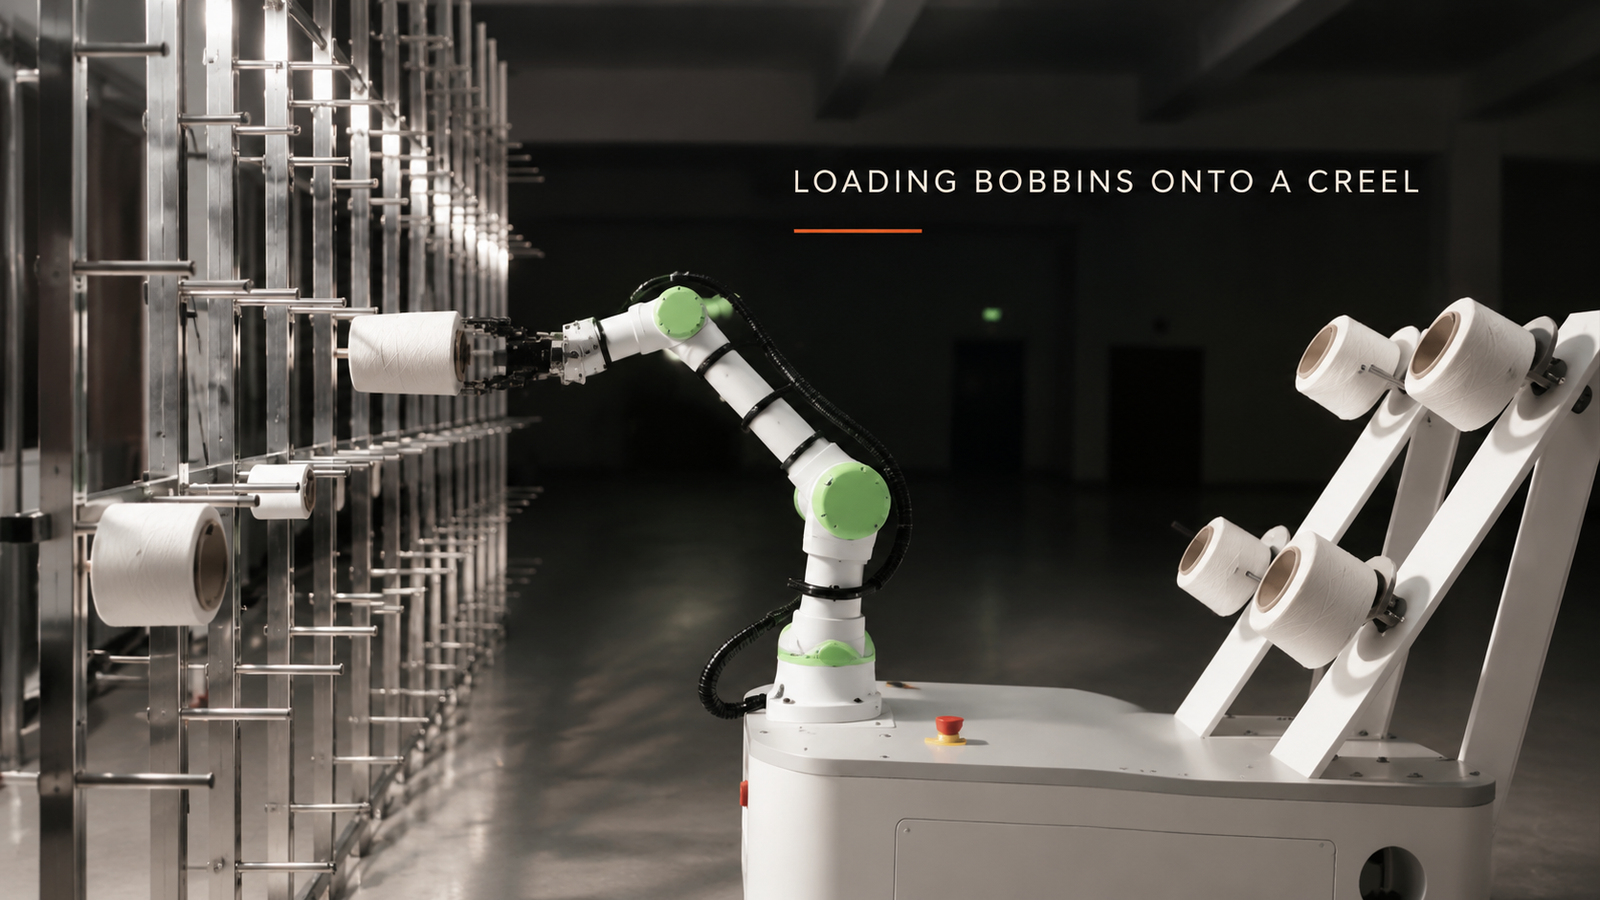
En cobot, der læsser garn, skal gøre tre ting rigtigt på hver spole: den skal holde spolen et sted, der aldrig rører garnet, den skal bringe spolens boring på pinden på linje med pinden, og den skal kunne gøre både det højeste og det laveste pind på spolen. Et fjerde spørgsmål, om cobotten bliver på ét sted eller sidder på en mobil base, følger af spolens længde. I den celle, der er beskrevet her, tager en cobot på en mobil base hvide garnspoler fra et vinklet stativ og skubber dem op på pindene på en flerniveau-spole, en ad gangen.
Planlægger du at automatisere spolepåfyldning på dine spoler? Send os din deltegning og daglige output, og vi vil svare med et cellekoncept og et estimat af cyklustiden.
Hvorfor belastning af spoler er et placeringsproblem, ikke et løfteproblem
I tekstilfabrikker sættes garnspoler på spoler én ad gangen. En spole er lang og flere niveauer høj, så at læsse den manuelt betyder at gå, bøje sig og række op igen og igen. Gentaget arbejde med akavet rækkevidde er det, der gør den til en kandidat til en robot.
En spole er let, så nyttelasten er sjældent den afgørende faktor. Placeringen er: garnet skal ankomme uberørt, spolen skal glide på uden at sætte sig fast, og hver pind skal være inden for rækkevidde. Hver pind afhænger af de andre, så de analyseres bedst sammen.
Hvordan cyklussen forløber i denne celle
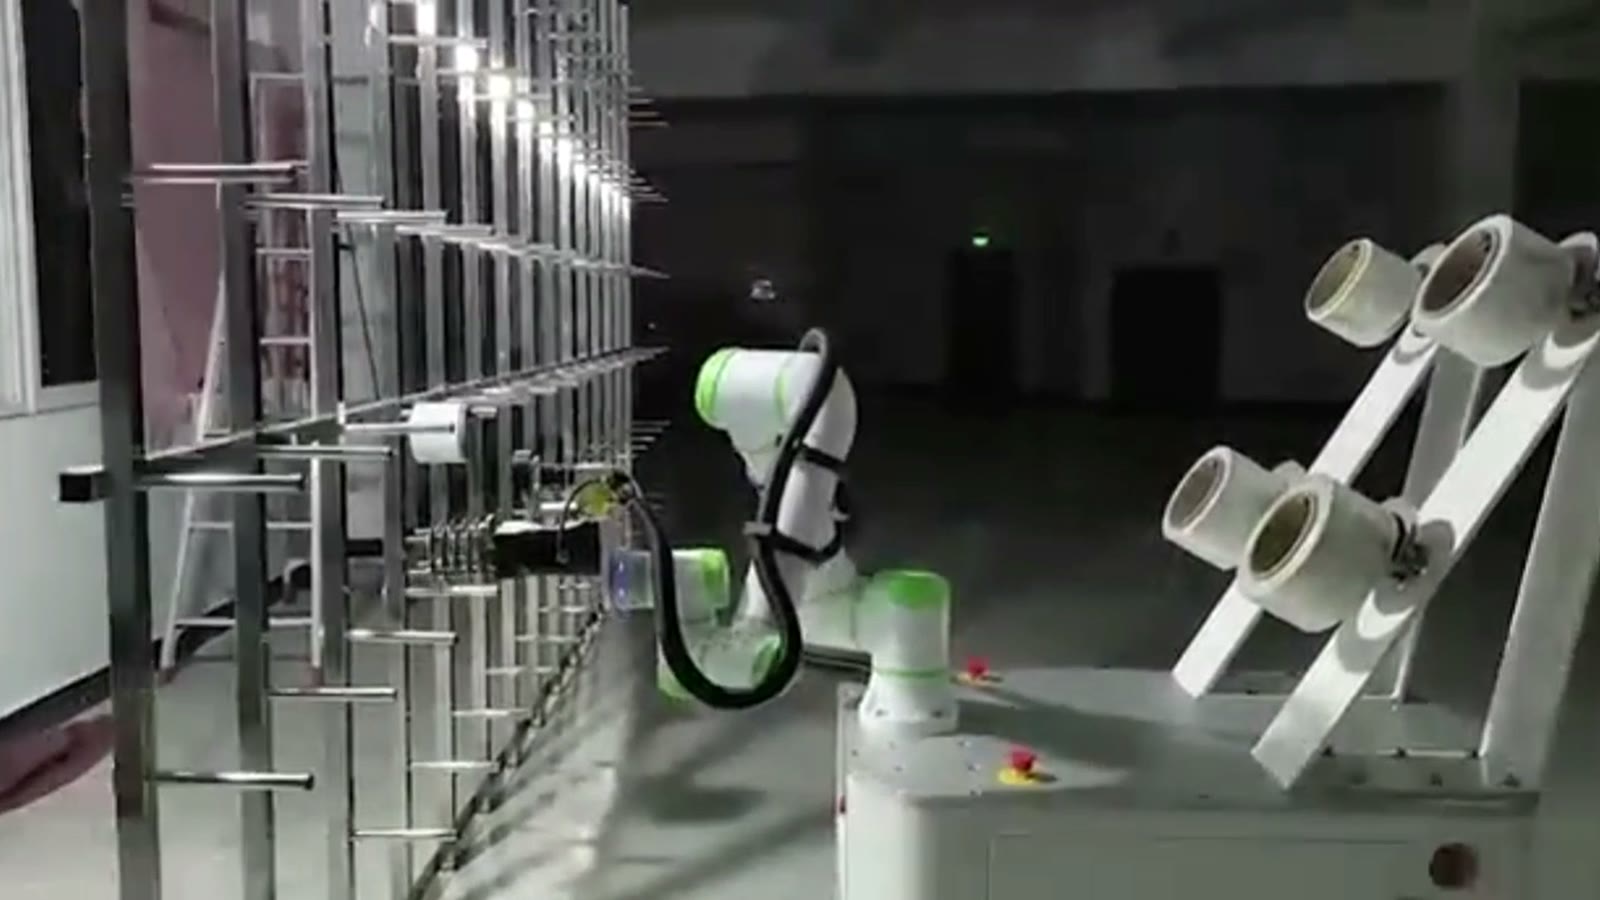
Hvide spoler hænger på pindene på et vinklet stativ til højre for cobotten; til venstre står spolen med rækker af pinde på flere niveauer. Cyklussen er kort og gentager sig:
- Cobotten rækker ind i det vinklede stativ og justerer sin griber med en spole.
- Den løfter spolen af stativpinnen.
- Armen drejer mod spolen og bringer spolen i vater.
- Den retter spolen op med en spolepind og skubber den på.
- Griberen slipper og trækker sig tilbage.
- Cobotten vender tilbage til stativet for den næste spole, og pinde i forskellige højder på spolen fyldes op en efter en.
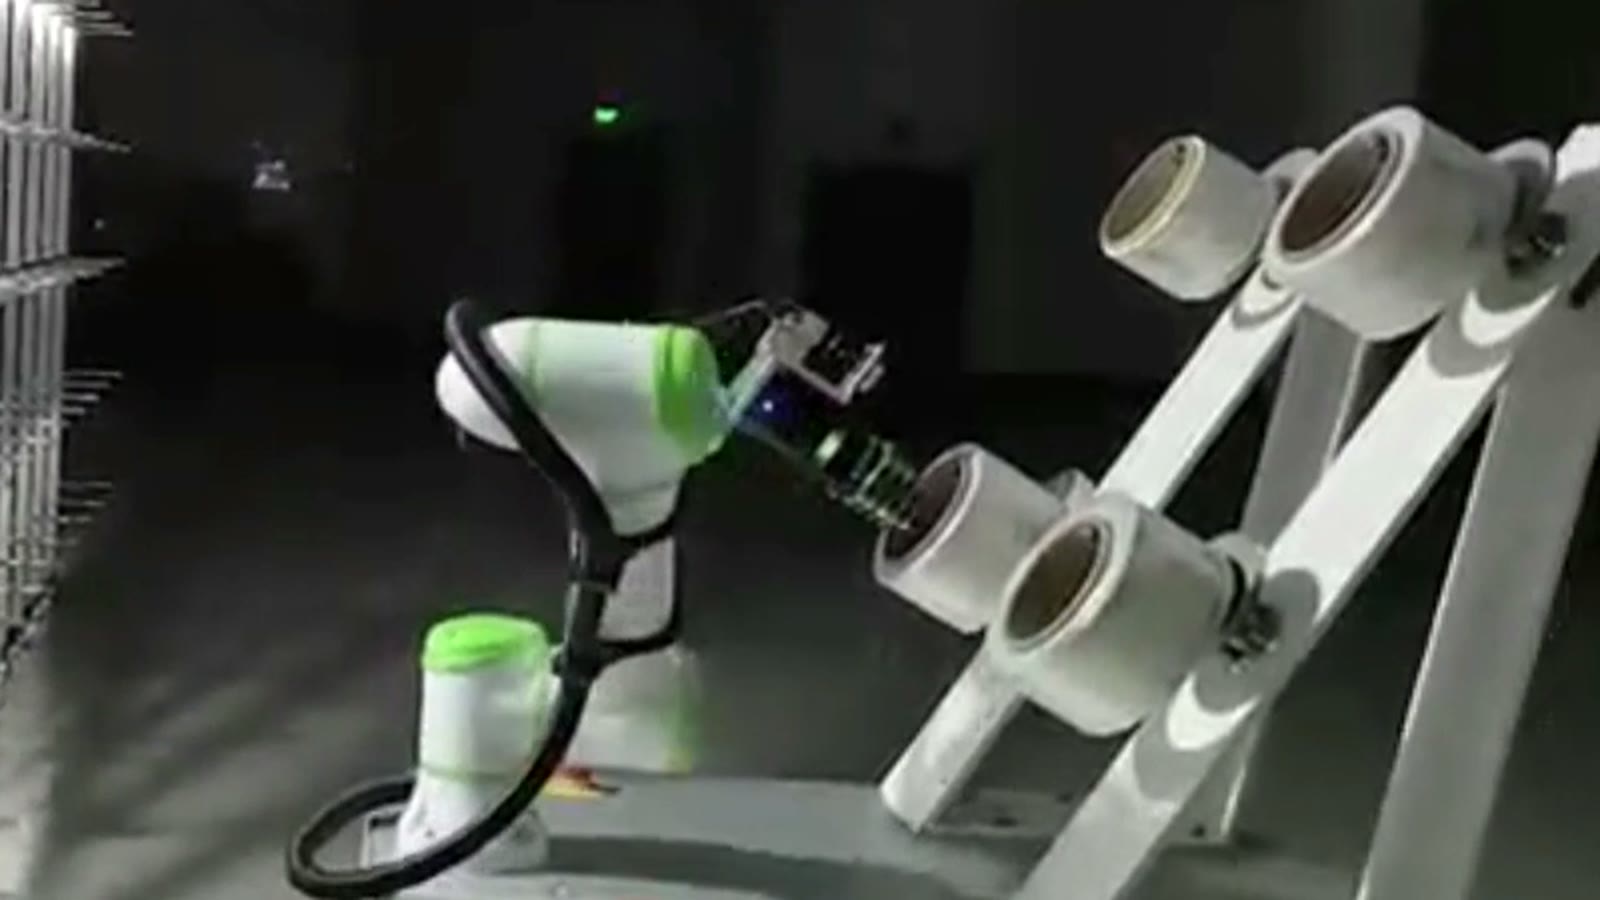
To retninger mødes i denne cyklus. Spolen kommer af en vinklet tandstang, og før den når spolen, bringer armen den i vater. Drejningen mellem tandstang og spole er der, hvor denne ændring af retning sker, så vinklen på tandstangspindene og spolespindene skal begge være kendt, når cellen designes.
De tre ting cellen skal gøre rigtigt
1. Greb: Hold spolen uden at røre garnet
Garnet, der er viklet på spolen, er produktet. En griber, der lukker sig om pakken, kan trykke, mærke eller forstyrre de ydre lag, og en spole, der beskadiges ved ilægning, forårsager problemer senere, når garnet løber af den. Som et designprincip bør griberen kun holde spolen i dens rør: i den blotlagte ende eller indefra hullet.
Det valg er direkte forbundet med den næste begrænsning. Grebet skal give hullet frit spil til at glide på en pind, og fingrene skal være frie fra pinden og dens naboer. Et greb, der er sikkert for garnet, men blokerer hullet, fungerer ikke, så greb og pindtilgang er designet sammen.
Rørdimensioner kan variere fra garntype til garntype. Hvis din fabrik bruger mere end én rørstørrelse, er griberområdet eller et hurtigt fingerskift en del af specifikationen.
2. Pindjustering: Bring hullet på pinden på linje
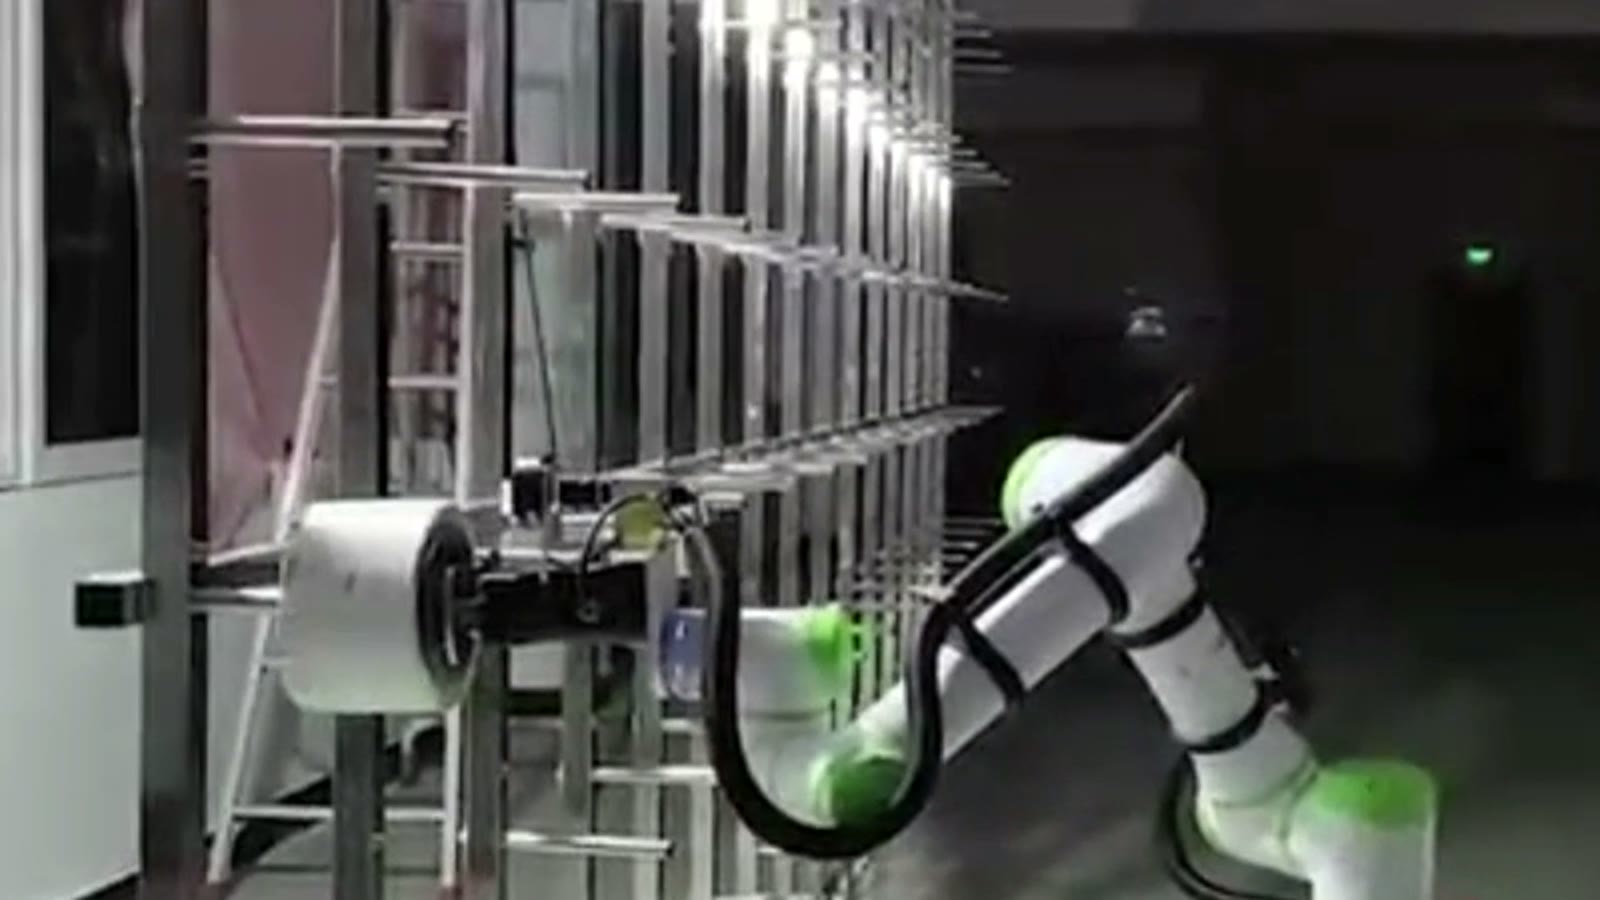
Hvis boringen vippes i forhold til stiften eller forskydes i forhold til den, griber spolen fat i spidsen i stedet for at glide på. To designprincipper følger. For det første skal tilgangen løbe langs stiftens egen akse i den sidste del af bevægelsen og ikke ankomme på en kurve. For det andet skal cellen vide, hvor hver stifte virkelig er.
En spiralramme er en lang ramme, og dens tappe sidder ikke alle præcis, hvor en tegning placerer dem. For en robot, der arbejder ud fra indlærte positioner, bliver variation fra tappe til tappe til placeringsfejl. De sædvanlige løsninger er at indlære eller måle hver tappeposition, at kontrollere tappe og rammerethed før idriftsættelse eller at tilføje en sensor, der finder tappen før skubbet. Hvilken af disse der er nødvendig, afhænger af, hvor meget spillerum boringen har over tappen.
3. Rækkevidde: dækker de højeste og laveste pinde
I denne celle fylder cobotten pinde i forskellige højder på spolen. De øverste og nederste rækker er de sværeste positioner: øverst er armen næsten fuldt udstrakt, og nederst skal den nå lavt uden at griberen, spolen eller armen møder rammen eller spolerne, der allerede er isat nedenunder. Begge yderpunkter skal også tillade det inline-skubbende greb, der er beskrevet ovenfor.
Kontrollen er nem at springe over: Bekræft ud fra spolens højde, pindens dybde og spolens længde, at armen når hver pind med spolen i vater og plads til det lige skub. Hvis ikke, er mulighederne en større arm eller en anden monteringshøjde.
| Begrænsning | Hvad den beslutter | Hvad skal man tjekke først |
|---|---|---|
| Grip | Gribertype og hvor den holder spolen | Rørdimensioner ved enderne og indvendigt i boringen |
| Pegjustering | Tilkørselsrute og om en sensor er nødvendig | Spredning af pindposition og slør mellem boring og pind |
| Nå | Armstørrelse og monteringshøjde | Øverste og nederste pindhøjde, spolelængde |
Hvor en mobil base passer ind
En fast cobot dækker kun den del af spolen, der er inden for dens rækkevidde. Montering af cobotten på en mobil base er én måde at betjene en længere spole: basen bevæger sig til en sektion, armen indlæser pindene der, og basen bevæger sig videre. Alternativerne er flere faste cobots eller en cobot på et lineært spor.
En mobil base tilføjer ét krav, som en fast cobot ikke har: efter hver bevægelse skal robotten vide, hvor spolen er igen, fordi dens indlærte pindpositioner er i forhold til spolen, ikke gulvet. Et dockingpunkt, referencemarkører eller et kameratjek ved hvert stop er de almindelige svar; jo strammere hullet passer til pinden, desto mere betyder dette.
Hvor denne tilgang passer ind, og hvor man skal se nærmere på det
Den passer godt, når spoler ankommer på et stativ i en kendt opstilling, rørstørrelserne er få og stabile, og spolen er i god stand. Den skal undersøges nærmere, når spolen er gammel eller bøjet, rørstørrelserne ændrer sig ofte, spoler ankommer løse i beholdere, eller en mobil base skal passere tæt på mennesker eller maskiner.
Ofte stillede spørgsmål
Har cobotten brug for et kamera for at finde pindene?
Ikke altid. En lige spole med ensartede tappe kan køre fra indlærte positioner. En sensor fortjener sin plads, når tappe varierer mere, end boringen tolererer, eller når en mobil base skal finde spolen igen ved hvert stop.
Kan én griber håndtere flere spolestørrelser?
Ofte, hvis rørstørrelserne er tæt på hinanden. Ved større forskelle er en griber med et bredere område eller hurtigskiftefingre den sædvanlige løsning.
Kan en cobot, der læsser spiralhjul, også tage tomme rør af spiralhjulet?
I princippet ja: det er den samme cyklus i omvendt rækkefølge, men griberen og tilløbet skal også kontrolleres for det tomme rør.
Hvad skal sendes til en evaluering
- En tegning af spolen: længde, antal niveauer, pindafstand, pindvinkel
- Spole- og rørdimensioner, inklusive boringen, for hver størrelse du bruger
- Hvor fulde spoler ankommer til spolen (reol, vogn, beholder), og hvor mange
- Daglig kapacitet og hvor mange spændebåndspositioner der læsses pr. vagt
Send din deltegning og daglige output eller e-mail salg@evsrobot.com, og vi vil svare med et cellekoncept og et estimat af cyklustiden.
Denne artikel beskriver den indlæsningscyklus, der ses i den offentliggjorte video af denne celle; basisrejse, cyklustid og garntype er ikke dækket og skal bekræftes for din fabrik.