
By EVST redaktion · Anmeldt af EVST redaktion · Sidst opdateret 9. oktober 2026 · Redaktionel politik · Korrektionspolitik · Betingelser
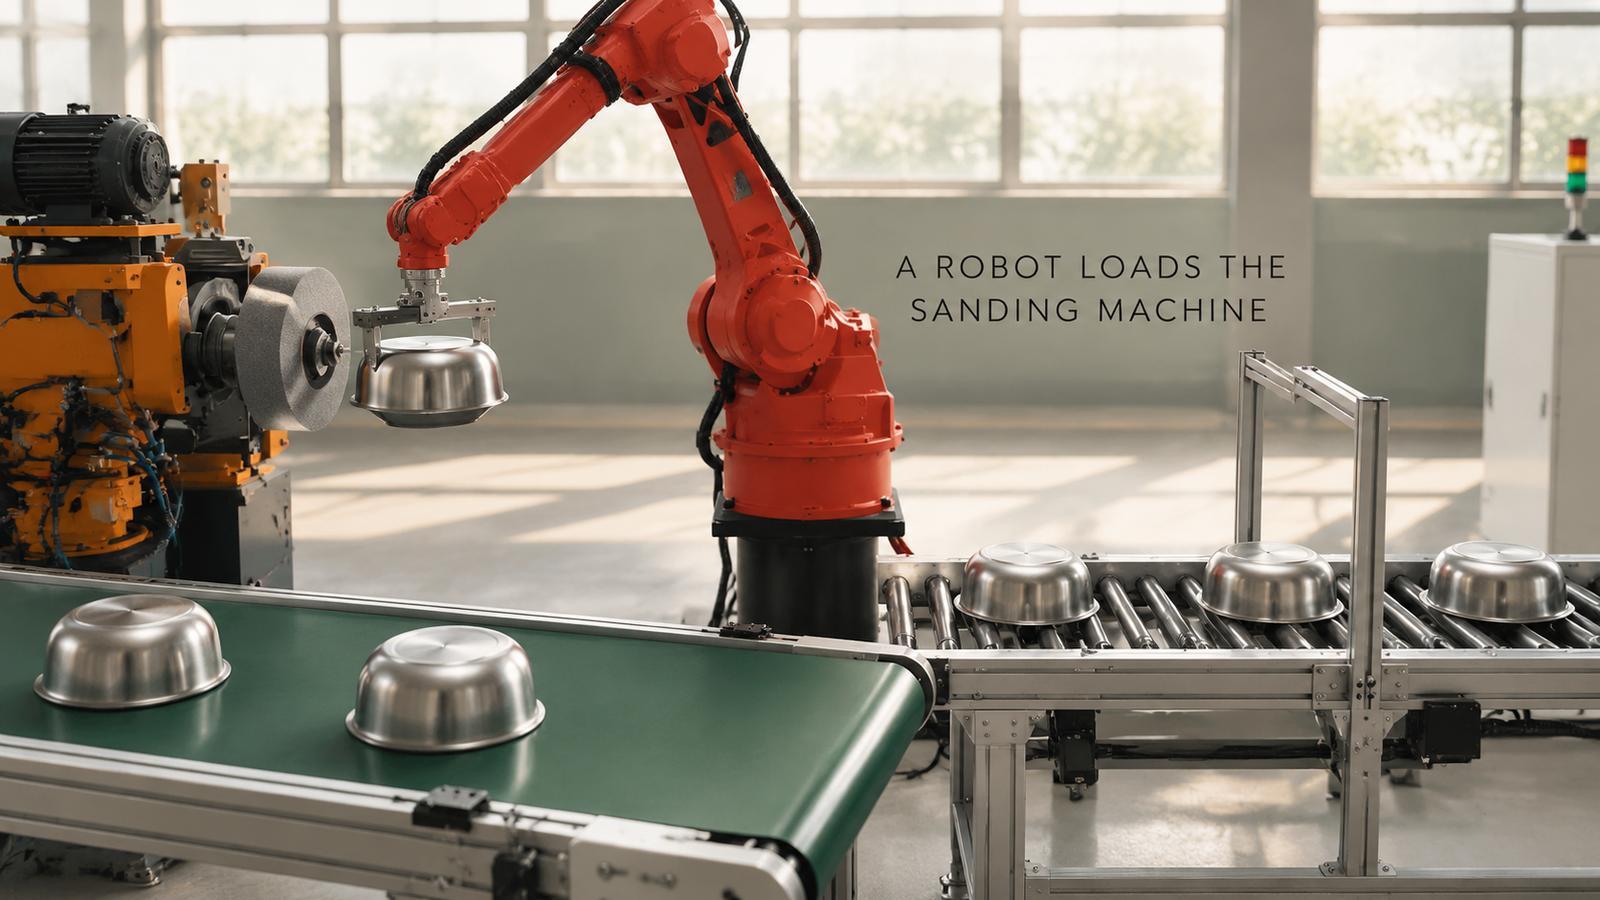
En person kan træde væk fra en slibemaskine til kummer, når robotten har overtaget alt, hvad personens hænder og øjne stille og roligt lavede: at plukke en kumme, der ankommer på hovedet, placere den centreret på spindelpatronen, arbejde i støvet og gøre alt dette hurtigt nok til, at slibeskiven aldrig venter. Den celle, der er beskrevet her, gør det med en seksakset robot. Den løfter rustfri kummer af en rulletransportør, lægger hver kumme på slibemaskinens patron og placerer den slebne kumme på et båndtransportør.
Overvejer du at automatisere en slibemaskine? Send os deltegningen og dit daglige output, og vi vil svare med et cellekoncept og et estimat af cyklustiden.
Hvad en operatørs hænder laver ved denne maskine
Hjulet udfører det nyttige arbejde. Operatøren er forsyningsledningen til det, og jobbet er repetitivt, støvet og svært at holde bemandet. Se sådan en station, og operatørens opgaver falder i et par små, som hver især bliver et spørgsmål for cellen:
| Hvad operatøren gør | Hvad cellen skal svare på |
|---|---|
| Tager den næste skål og drejer den, så den passer til maskinen | Hvordan en griber opsamler en skål, der ankommer med munden nedad, og rækker den videre |
| Sætter skålen på borepatronen og føler om den er sand | Hvordan skålen ender i midten uden at nogen tjekker den |
| Står i støvet | Hvordan robotten og dens griber overlever det |
| Tager den slebne skål af og sætter den ned | Hvor de færdige skåle skal hen, og hvordan robotten kommer derhen |
| Holder den næste skål klar, mens hjulet arbejder | Hvordan layoutet forhindrer maskinen i at vente |
Én løkke gennem denne celle
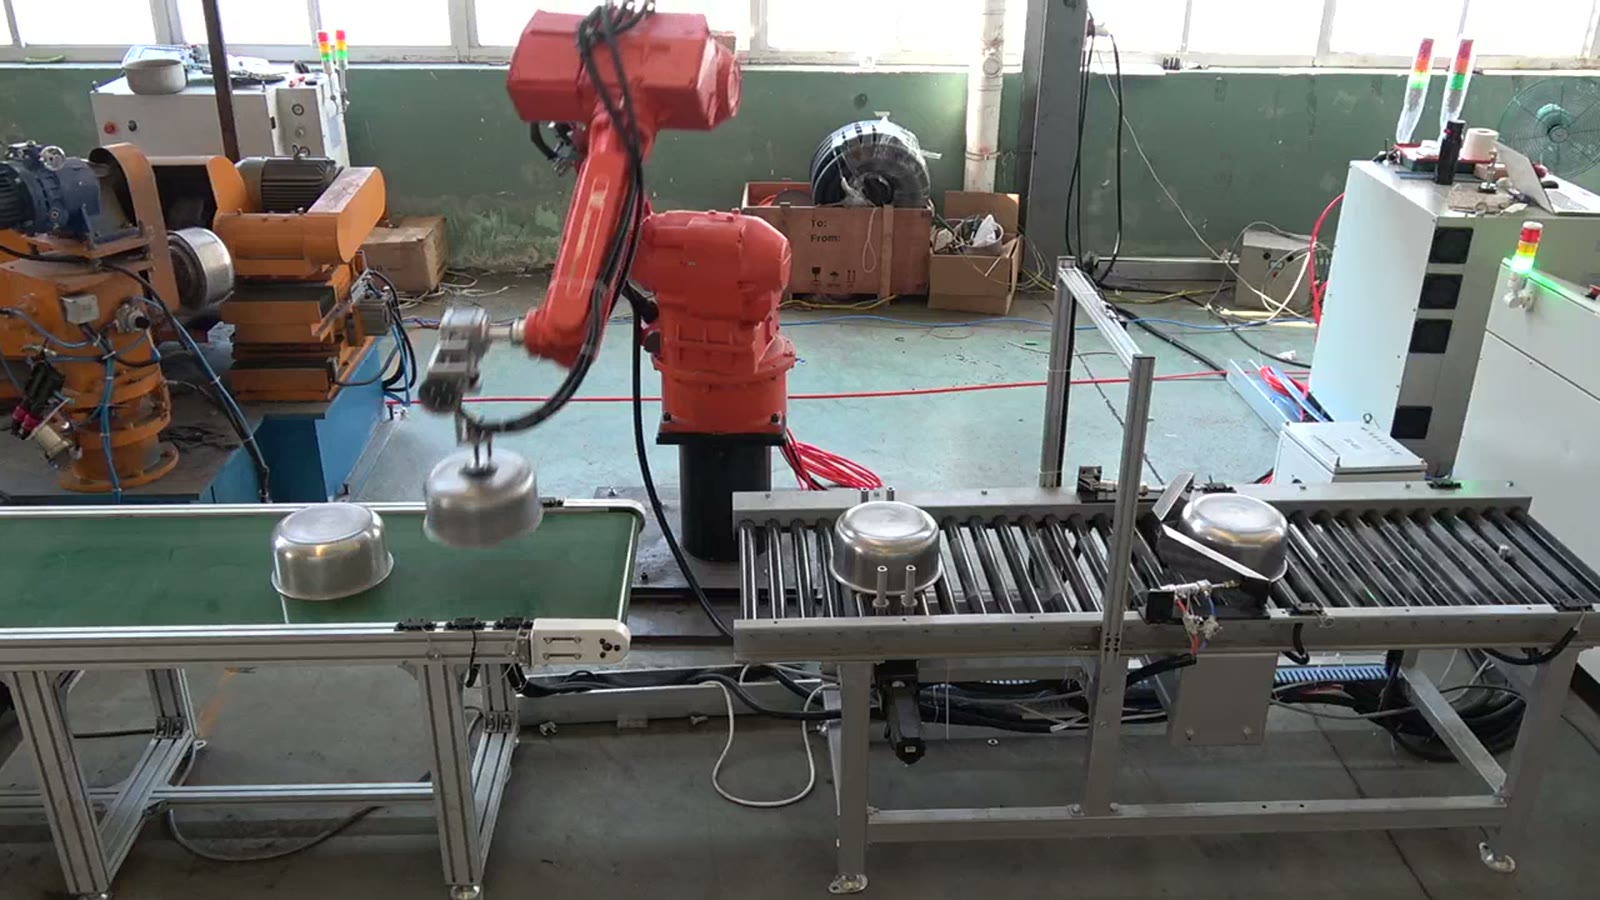
En rulletransportør bringer skålene ind til højre. Den orange slibemaskine står til venstre med en spindelpatron og en grå slibeskive. En grøn båndtransportør kører foran, og den røde seksaksede robot står i midten, inden for rækkevidde af alle tre.
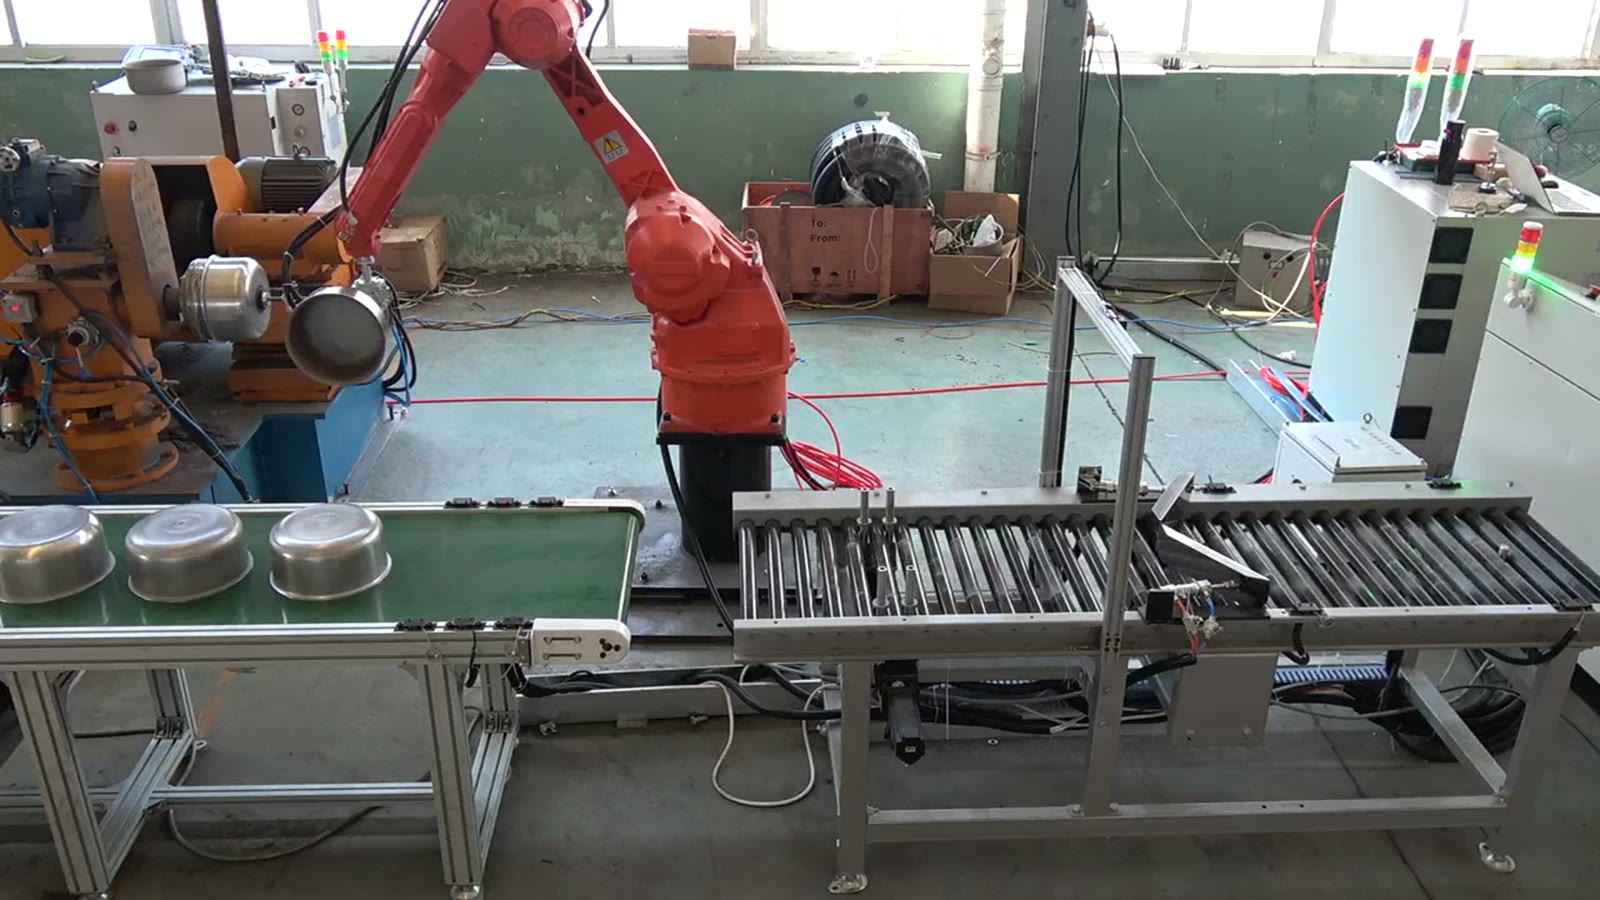
- De rustfri skåle placeres med munden nedad på rullebåndet, en efter en.
- Robotten når enden af transportbåndet og presser sin stangformede griber mod en skål.
- Den løfter skålen og drejer sig mod slibemaskinen.
- Skålen sættes på spindelpatronen, og armen forbliver ved maskinen i et par sekunder, mens skålen roterer, og hjulet sættes imod den.
- Når slibningen er færdig, tager robotten kummen væk og drejer sig fremad.
- Den sætter skålen på det grønne båndtransportør, som fører skålene fremad.
- Robotten går tilbage til rullebåndet for den næste skål og gentager bevægelserne.
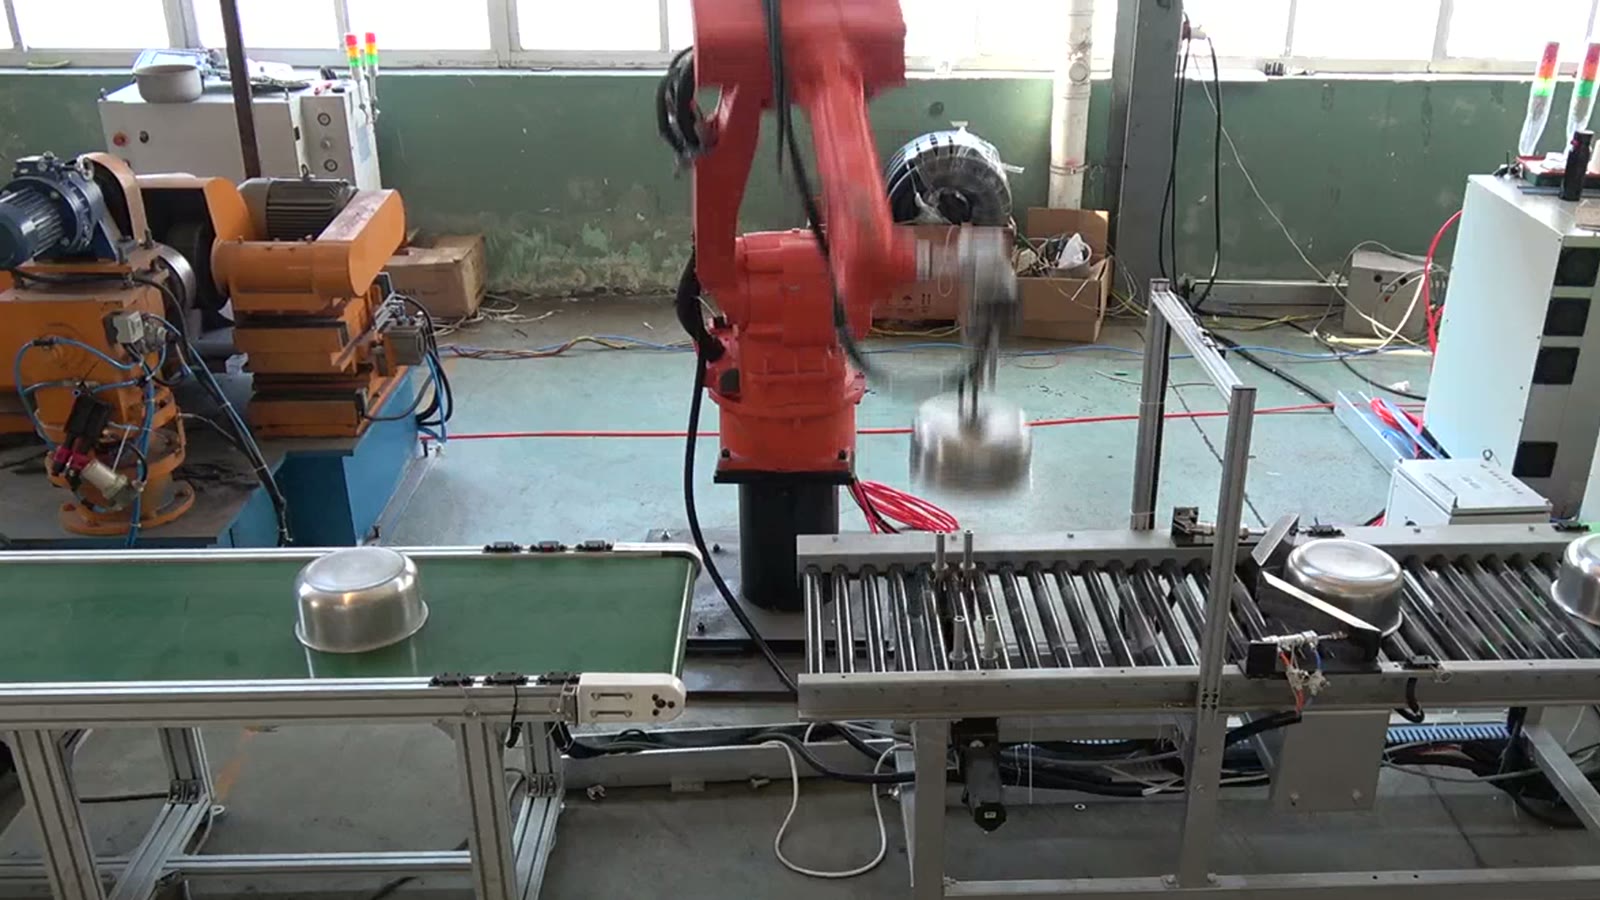
Placering af skålen: fra griber til spændepatron
En skål, der ankommer med munden nedad, står stabilt på et transportbånd. Problemet er, at den retning, robotten samler den op i, ikke nødvendigvis er den, som spændepatronen skal modtage den i.
Den fornuftige rækkefølge er at bestemme, hvilken overflade spændepatronen griber ind i, og hvilken overflade hjulet skal nå, og først derefter definere griberen. Den skal lade spændepatronens kontaktområde være frit, må ikke markere en overflade, der endnu ikke er slibet, og skal slippes rent, når spændepatronen overtager. En stangformet griber er et simpelt svar, når skålens form giver et sted at trykke og løfte. En familie af flere former kan kræve en tilpasningsdygtig griber eller et værktøjsskift, og det er et spørgsmål til tegningen.
Forbliver tro mod spindlen
En excentrisk kumme på en roterende spændepatron vakler, og hjulet fjerner derefter materialet ujævnt. Centreringen deles derfor mellem robotten og spændepatronen. En spændepatron med en indføring, et positioneringssæde eller en centreringsfunktion tilgiver en lille placeringsfejl. En spændepatron uden disse kræver en præcis placering, og enhver ændring i, hvordan kummen placeres på transportbåndet, bevæger sig direkte videre til maskinen. Et stop eller en føring for enden af transportbåndet, så hver kumme ankommer næsten samme sted, giver griberen et forspring.
Støv og robottens håndled
Slibning kaster fine partikler af, og en robot ved siden af maskinen står i skyen. Støv trænger ind i samlinger og kabelindføringer, dækker griberen og kan forstyrre enhver sensor, den bruger. De sædvanlige løsninger er et beskyttende dæksel til robotten, en forseglet eller udrenset griber, udsugning tæt på hjulet og et layout, der holder håndleddet ude af den tungeste strøm. Hvilken af disse et anlæg har brug for, afhænger af processen og maskinen. Spørg tidligt, da svaret påvirker robotvalg og vedligeholdelse.
Forhindrer hjulet i at vente
Et generelt princip: Robottens bevægelse mellem stationer bør være kort sammenlignet med den tid, en skål bruger på hjulet. Når den er det, bestemmer maskinen tempoet, og robotten har ekstra tid. Når den ikke er det, bliver robotten flaskehalsen, og først da kommer en anden robot eller en anden maskinposition i tvivl.
Buffere hjælper. Ventekummer på rullebåndet og et bånd, der transporterer de færdige kummer væk, lader en kort afbrydelse i begge ender passere uden at stoppe slibemaskinen, på bekostning af gulvplads. Om én robot kan følge med én maskine afhænger af slibetiden pr. kumme i forhold til robottens tur/retur, og det er, hvad et cyklustidsestimat fra dine tegninger giver svar på.
Når én robot pr. slibemaskine giver mening
En robot ved slibemaskinen giver mening, når kummene kommer fra en fast familie af former, altid ankommer med munden nedad på et kendt sted, og maskinen kører det meste af vagten. Det kræver et nærmere kig, hvis én maskine håndterer meget forskellige diametre eller dybder, om kummene kan ankomme vippet eller stablet, hvis slibetrinnet kræver, at kummen vendes om og gribes halvvejs igen, eller hvis afskærmning og støvudsugning ikke giver robotten plads ved siden af maskinen.
Hvad købere spørger om slibeceller
Skal slibemaskinen udskiftes? Ofte ikke, men den skal være klar til automatisk indlæsning: en måde at fortælle robotten, at maskinen er klar, og tilstrækkelig adgang til, at robotten kan nå patronen. Vi kontrollerer dette i forhold til den maskine, du allerede kører.
Fungerer gryder og andet køkkengrej på samme måde? De samme spørgsmål gælder, men griber- og spændepatronindgreb er specifikt for hver form, så send tegningen for hver.
Information, der giver os mulighed for at bestemme størrelsen på cellen
Send en deltegning med udvalget af skål- eller potstørrelser, fortæl os hvilken slibemaskine du bruger i dag, og hvordan skålen er fastspændt på den, og giv os din daglige produktion. Ud fra det kan vi vurdere, hvilket af disse spørgsmål der vejer mest for dine dele, og skitsere en celle med et estimat af cyklustiden.
Skal du køre en slibemaskine i hånden i dag? Fortæl os om det eller send en e-mail til sales@evsrobot.com med tegningen og det daglige output.
Generelle principper for robotpåfyldning af slibemaskiner, illustreret med én kummecelle; kummestørrelser, materialer, slibeparametre, cyklustider og overfladeresultater er ikke angivet.