
At holde en cylindrisk del betyder ikke, at udstyrets overdragelse er fuldført. Pickup'en skal etablere en radial og aksial position; udstyrets grænseflade skal derefter acceptere den kendte position gennem en klar åbning og defineret kontroltilstand. Optagelserne viser en orange robot, en nedadgående parallel griber, korte cylindriske dele og blåt lukket udstyr uden at identificere udstyrets proces. Bed EVST om at gennemgå din ansøgning →
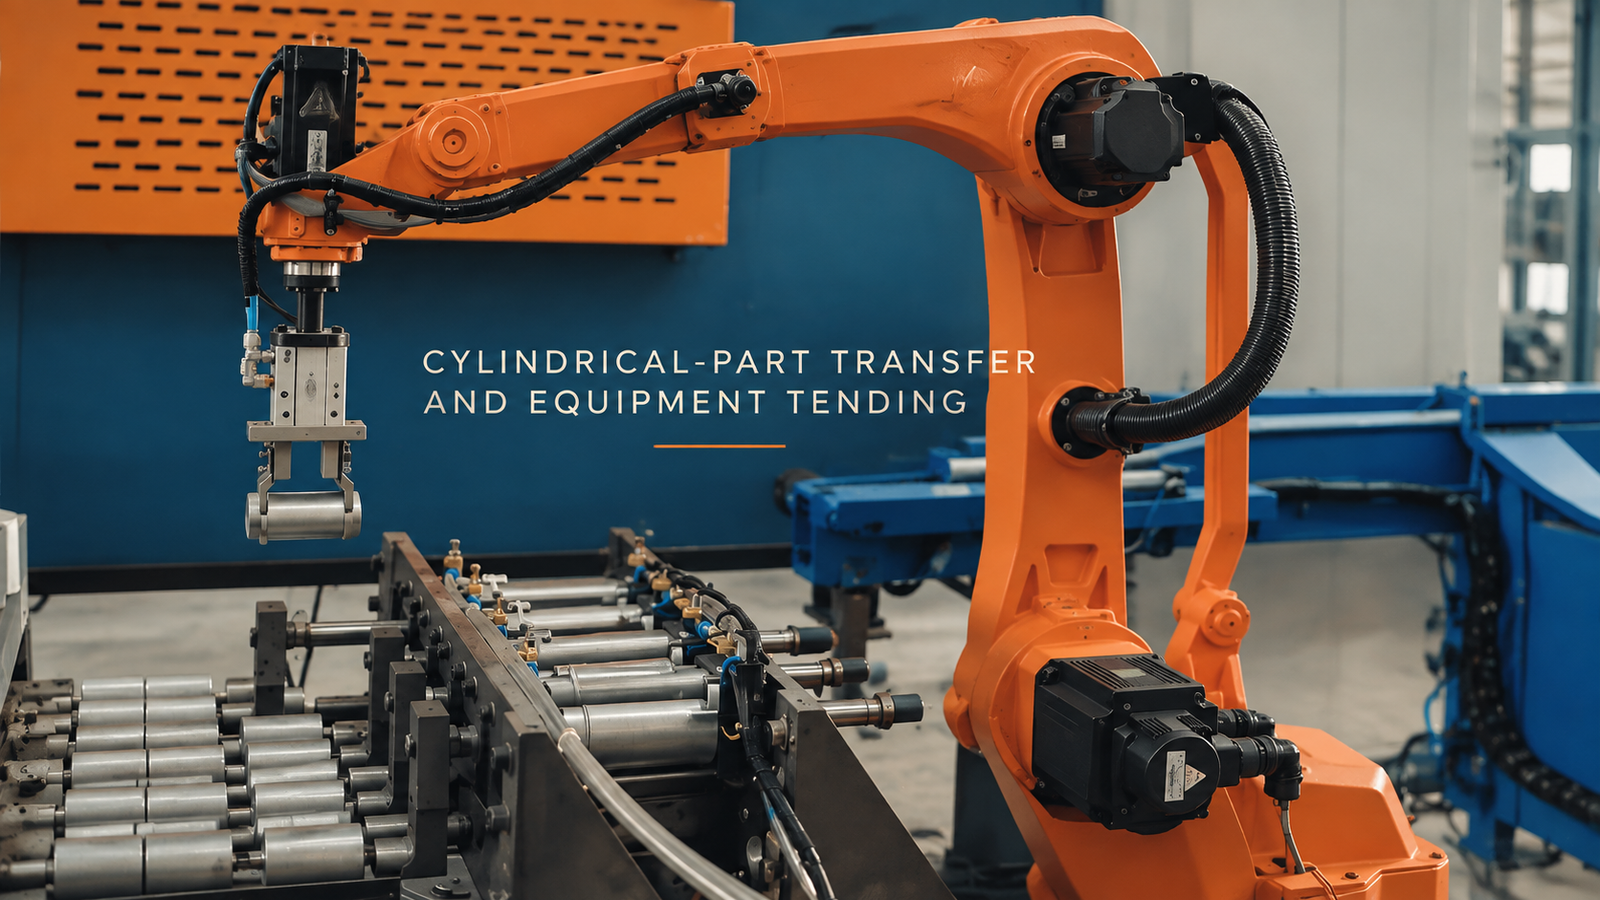
Greb er kun nyttigt, når det etablerer positur
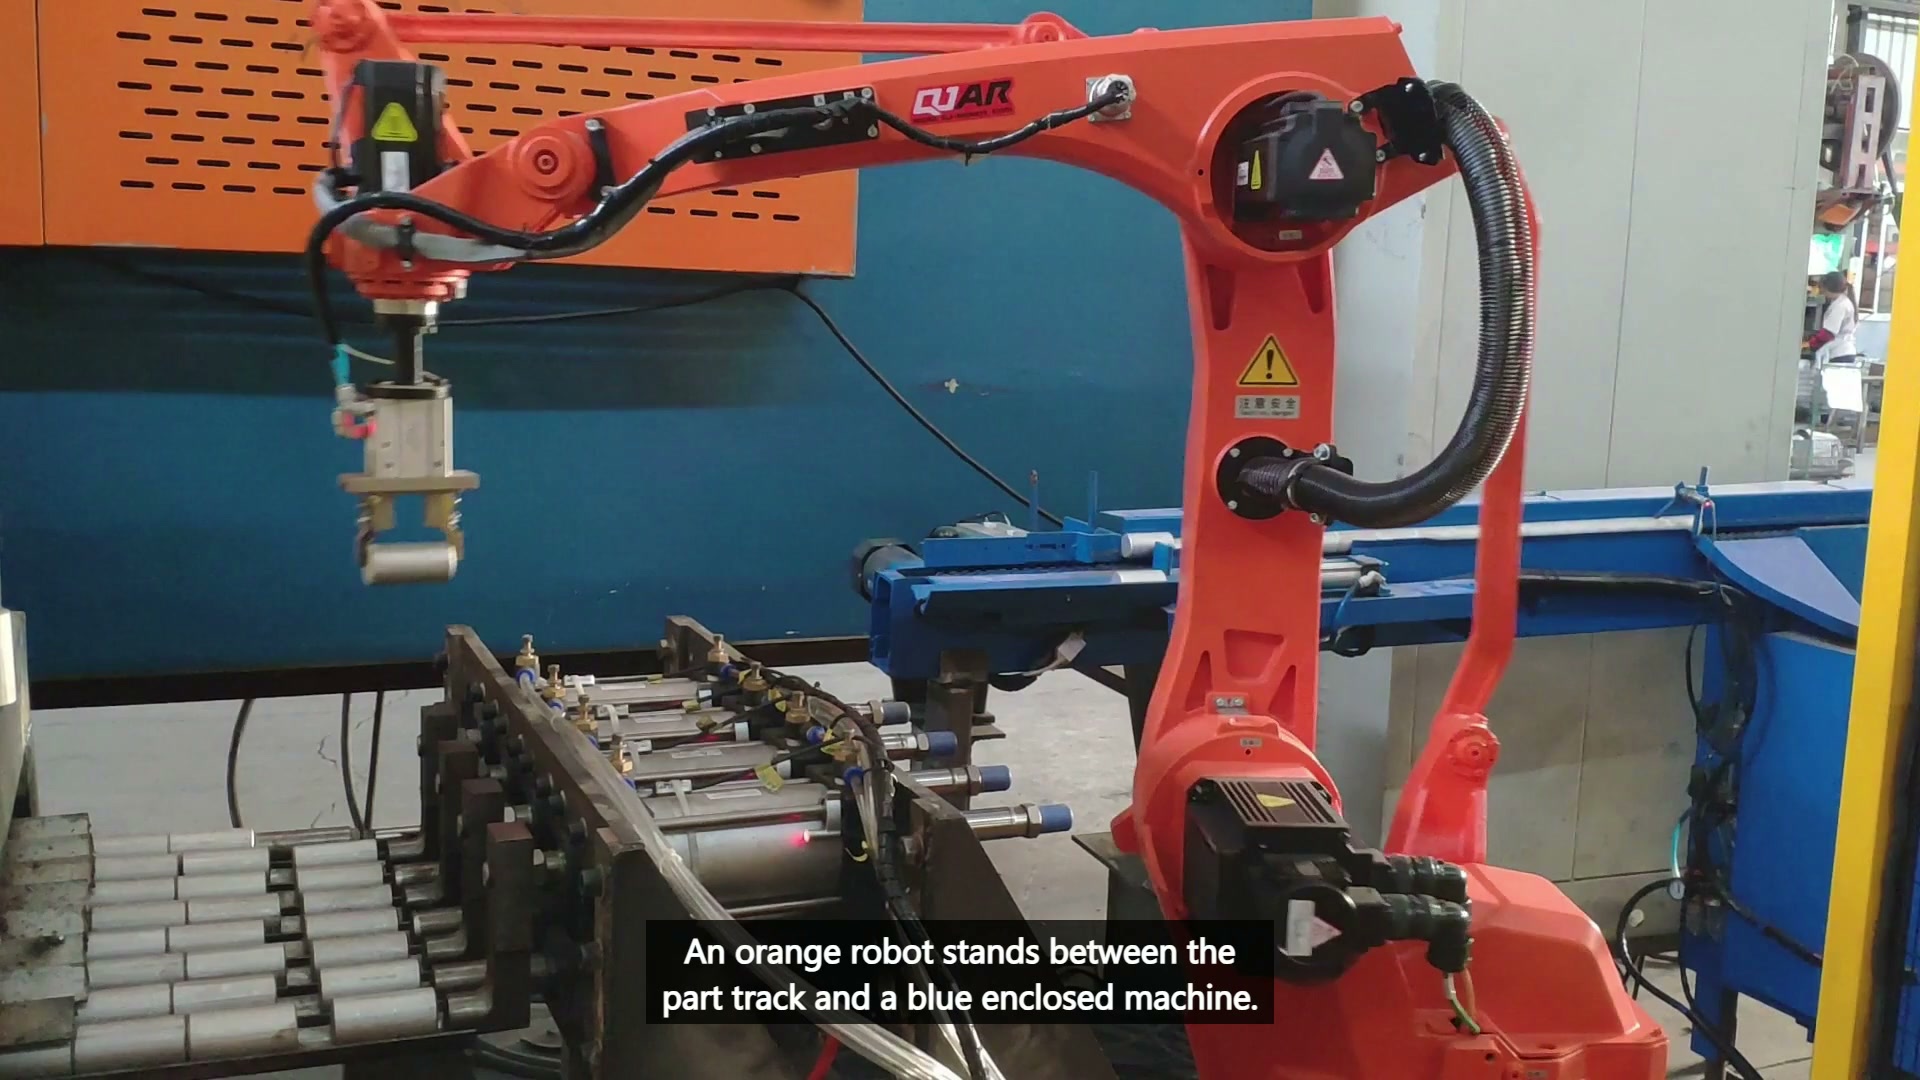
Klokken 00:12.00 holder griberen synligt en kort cylindrisk del over rullebaneområdet.
En rund del kan rulle, rotere eller ankomme til en skæv position, før kæberne lukker. Støtten eller holdemekanismen skal etablere en radial position, mens et aksialt stop styrer den langsgående position. Kæbekontakten skal derefter bevare denne position uden at beskadige beskyttede overflader eller skubbe delen til en ny position. Test de mindste og største tilladte dele og den mindst gunstige overfladetilstand; registrer tomme, delvise og skæve greb samt vellykkede løft.
Udstyrsgrænsen tilføjer en anden begrænsning
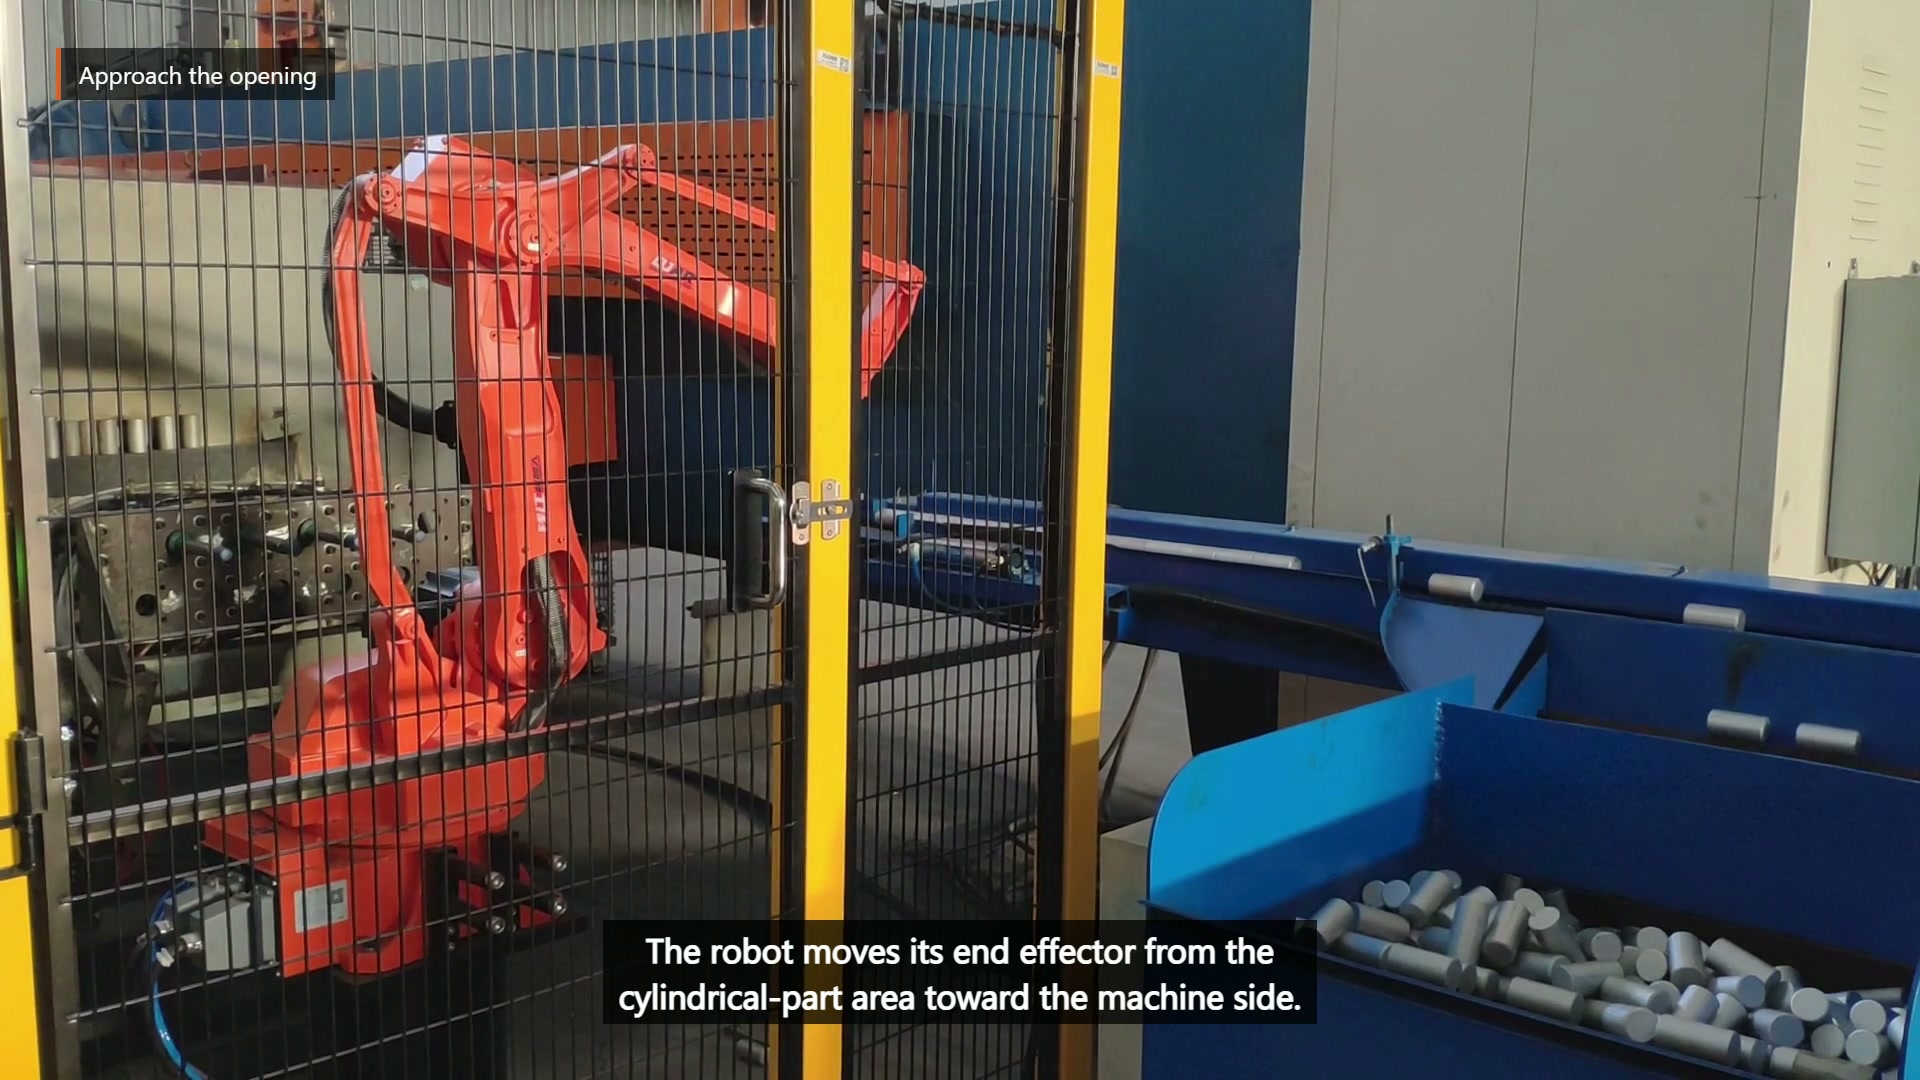
Klokken 00:25.50 bevæger robotten sig mod det blå, lukkede udstyr ved siden af området med den cylindriske del.
Adgang afhænger af en aftalt klartilstand og tilstrækkelig frihøjde til griberen, den fastholdte cylinder og tilbagetrækningsstien. En fast forsinkelse kan ikke bevise, at den interne bevægelse er stoppet, at adgang er tilgængelig, eller at overdragelsespositionen er klar. Robotfristilling skal dække den fastholdte del og værktøjet, ikke kun armflangen.
| Spørgsmål | Afhentningsgrænseflade | Udstyrsgrænseflade |
|---|---|---|
| Hvad løser stillingen? | Radial støtte og aksialstop | Defineret overdragelsesplacering |
| Hvad bekræfter parathed? | Del til stede og korrekt monteret | Adgang tilgængelig og modtagerstatus bekræftet |
| Hvilket volumen skal ryddes? | Kæbetilnærmelse omkring tilstødende dele | Værktøj, cylinder og komplet tilbagetrækningsvej |
| Hvilken fejl skal repareres? | Manglende, rullende eller ufuldstændigt greb | Blokeret indgang, afvist overdragelse eller manglende clearing |
Grænsefladerne bør valideres separat, før de tidsbestemmes som én cyklus. Dette forhindrer, at et stop ved udstyret fejlagtigt diagnosticeres som et griberproblem, eller at ustabil opsamling skjules af ekstra frigang nedstrøms.
Gendannelsestests afslører hvilken grænseflade der mistede kontrollen
Fjern en del fra præsentationen, placer en ved den værst tilladte aksiale forskydning, udfordr grebsbekræftelse, tilbagehold udstyrets klarhedstilstand og bloker overdragelsen i kontrollerede forsøg. Hver tilstand kræver et sikkert holdepunkt og en nulstillingsrute, der bevarer viden om, hvorvidt robotten bærer en del.
For en konceptgennemgang skal du angive deltegningen, diameter- og længdeområde, masse og beskyttede overflader, præsentationsunderstøttelse og indgående variation, udstyrets åbnings- og kontroltilstande, overdragelsesplacering, forventninger til gendannelse og repræsentative dele. Send disse input til en EVST-konceptgennemgang → eller e-mail salg@evsrobot.com.
Optagelserne understøtter håndtering af cylindriske dele ved siden af lukket udstyr; endelig værktøjsfremstilling, kontroller, beskyttelse og godkendelse afhænger af projektvalidering.