
Robotsvejsning af en stor ramme bør udføres fra dens mest begrænsede nødvendige samling, fordi denne samling kan diktere robottens position, fiksturhøjde, klemmeplacering og ruten til hver efterfølgende samling. Optagelserne viser en orange robot, der svejser adskilte samlinger på en fast rørformet eller bjælkeramme. Det understøtter en adgangsdrevet konceptgennemgang, mens det nødvendige svejseomfang og produktionsresultatet stadig mangler projektdokumentation. Bed EVST om at gennemgå din ansøgning →
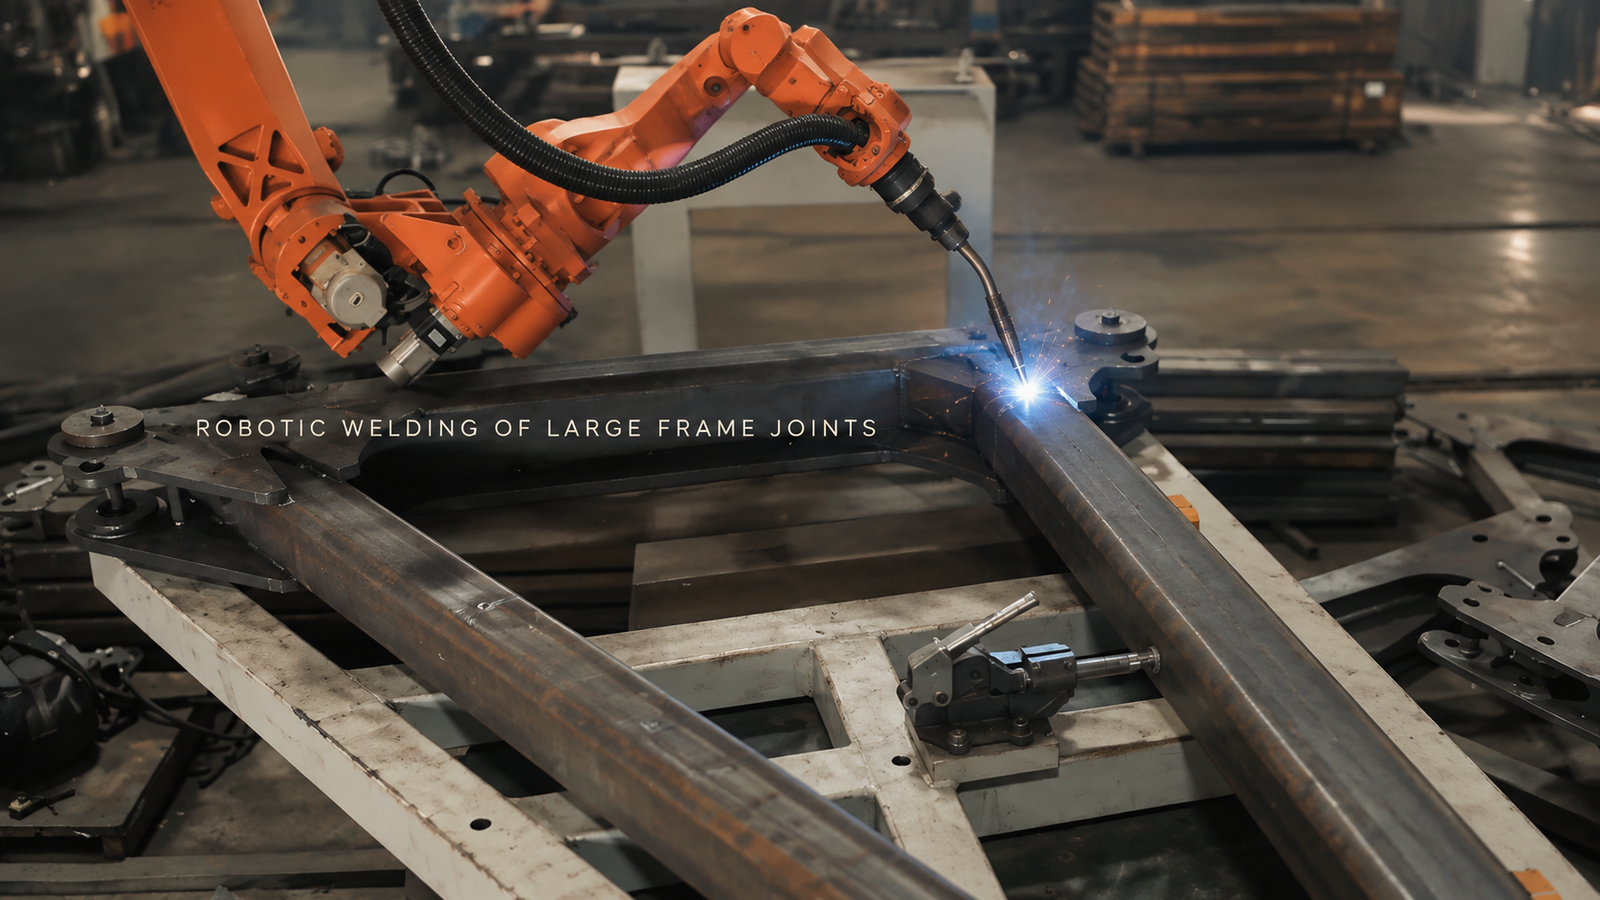
Lad den hårdeste samling definere det første layout
Den åbne side af en ramme kan få én bue til at se ligetil ud, mens et rør, en klemme eller en fiksturstolpe blokerer den næste samling. Robottens rækkevidde alene afgør ikke spørgsmålet. Brænderhals, dyse, kabelpakke og tilbagetrækningsretning skal alle have frigang ved den nødvendige arbejdsvinkel.
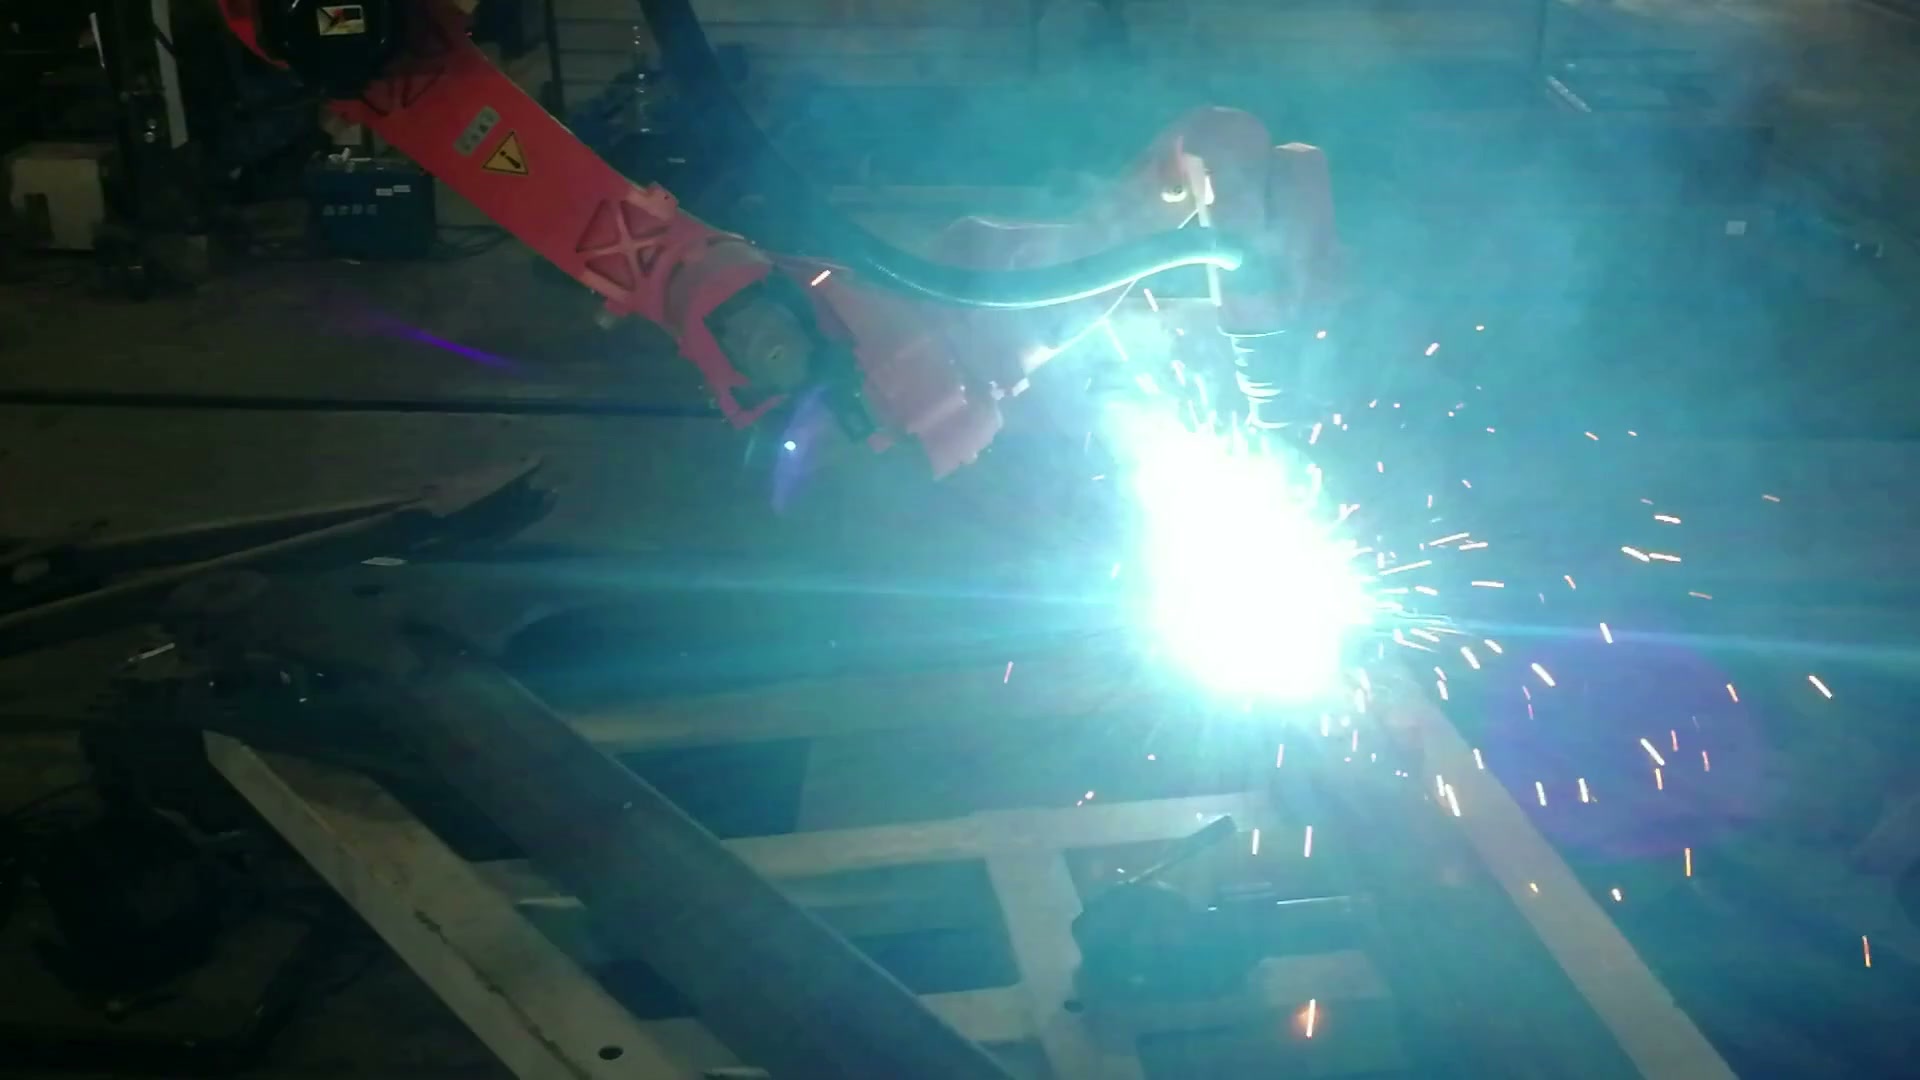
Kl. 00:40.33 bekræfter nærbilledet en aktiv bue ved et led på den faste ramme.
Start med den mest blokerede samling på tegningen. Før hele brænderpakken til startpositionen, gennem den ønskede bane og ud igen. Placer derefter fiksturen omkring denne konvolut. Et datum eller en klemme, der forbedrer placeringen, men optager den eneste brugbare tilgang, ændrer automatiseringskonceptet.
Lange elementer har også brug for tilstrækkelig støtte til at begrænse nedhængning og bevægelse. Denne støtte skal kontrollere rammen uden at fjerne den netop etablerede adgang. Den nyttige tidlige model kombinerer derfor den faktiske ramme, foreslåede understøtninger og klemmer, brændergeometri, kabelindhylning og målt indgående variation.
Gennemgå hvert led med hensyn til adgang, placering og rute
Det brede overblik viser, hvorfor hele samlingen er vigtig: robotten, rammen og stålfiksturen deler det samme begrænsede volumen.
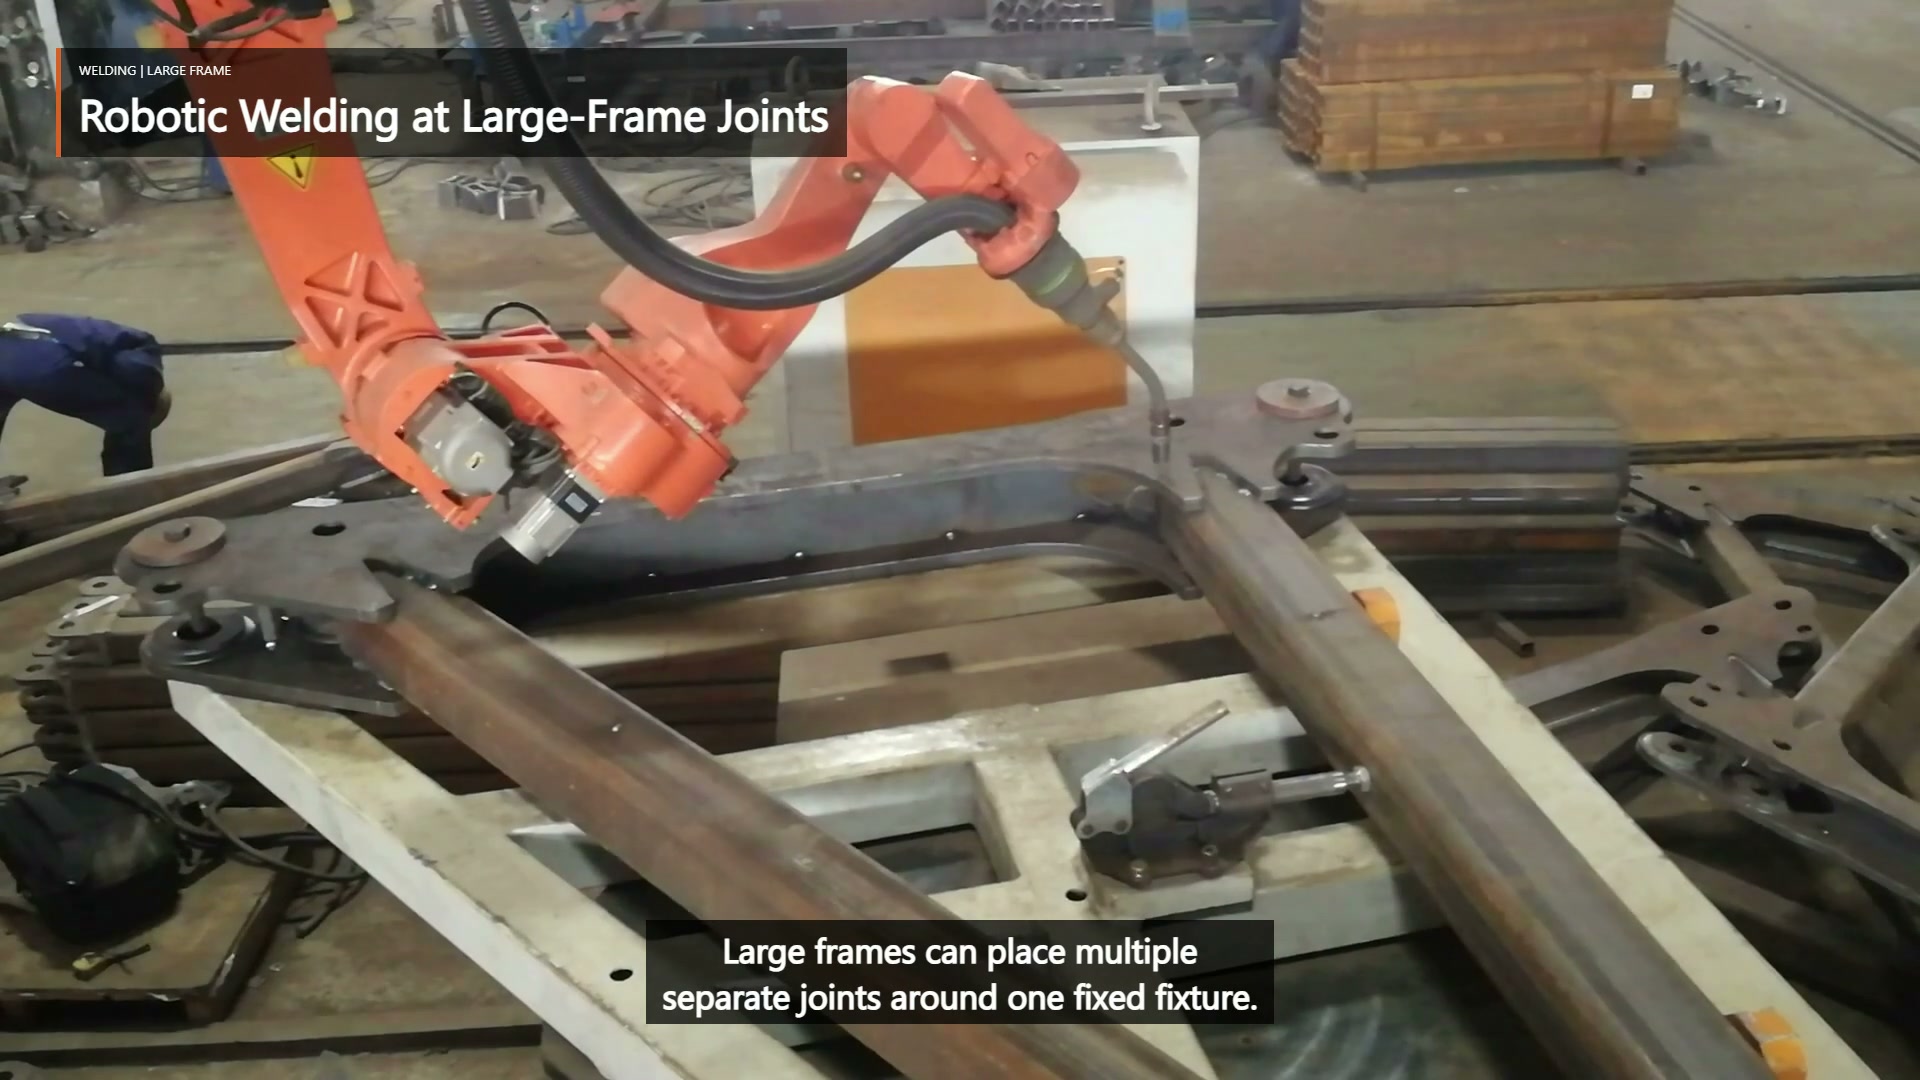
Ved 00:03.50 holder den vidvinkelvisning robotten, brænderen, den faste ramme og stålarmaturet i samme scene.
| Spørgsmål om fælles gennemgang | Beviser at bringe | Konceptkonsekvens |
|---|---|---|
| Kan den fulde fakkelpakke nærme sig og trække sig tilbage? | Samlingsvinkel, ønsket brændervinkel, start-/slutområde og nærliggende elementer | Robotmontering, rammepræsentation eller automatiseret oscilloskop kan ændres |
| Returnerer fixturen samlingen forudsigeligt? | Stabile datums, klemmepositioner, hæftetilstand og målt mellemrumsområde | Banens gentagelsesevne afhænger af delpræsentationen, ikke kun programmeringen |
| Kan robotten bevæge sig fra det forrige led uden at krydse en forhindring? | Armaturhylster, kabelfeje og ikke-bue-rute | Fælles rækkefølge og mellemliggende stillinger bliver en del af layoutet |
| Kan det ønskede område stadig inspiceres? | Tegning, svejsespecifikation og adgang til inspektion | Layoutet skal reservere en brugbar acceptvisning |
Dette forbinder hvert sømkrav med den fysiske ændring, det kan fremtvinge andre steder i cellen.
Sekvensen kan sende layoutet tilbage til revision
Separerede buer i optagelserne er forbundet ved hjælp af omplacering af bue-off. En foreslået rækkefølge skal bevare adgangen efter tidligere svejsninger, undgå at kablet kommer i klemme bag rammen og tage højde for samlingens bevægelse, efterhånden som svejsningen skrider frem. Varme og forvrængning er projektspecifikke, så sekvensen bør testes i forhold til tegningen og svejsekravene snarere end udledes fra en delvis video.
Hvis en senere samling mister frigang, en start eller et stop ikke kan placeres i et tilladt område, eller målt rammebevægelse flytter en samling uden for den planlagte bane, kan svaret være en ændring af fixturen eller en anden rammepræsentation – ikke finere programmering. Denne feedback er grunden til, at ruteplanlægning hører hjemme i layoutstudiet.
Bring den vanskelige samling ind i konceptgennemgangen
En nyttig gennemgang starter med rammetegningen og samlingslisten, svejsesymboler og acceptkriterier, tolerancer for indgående elementer og vedhæftningstilstand, foreslåede datums og fiksturindhylning samt repræsentative dele. Marker den mest blokerede samling og den største forventede variation. Den første prøve skal bevise adgang, gentagelig tilpasning og inspektion under disse forhold, før outputtet estimeres.
Send disse input til en EVST-konceptgennemgang → eller e-mail salg@evsrobot.com.
Optagelserne optager synlig svejsning i flere samlinger; endelig værktøjsfremstilling, kontroller, beskyttelse og produktionsgodkendelse afhænger af projektvalidering.