
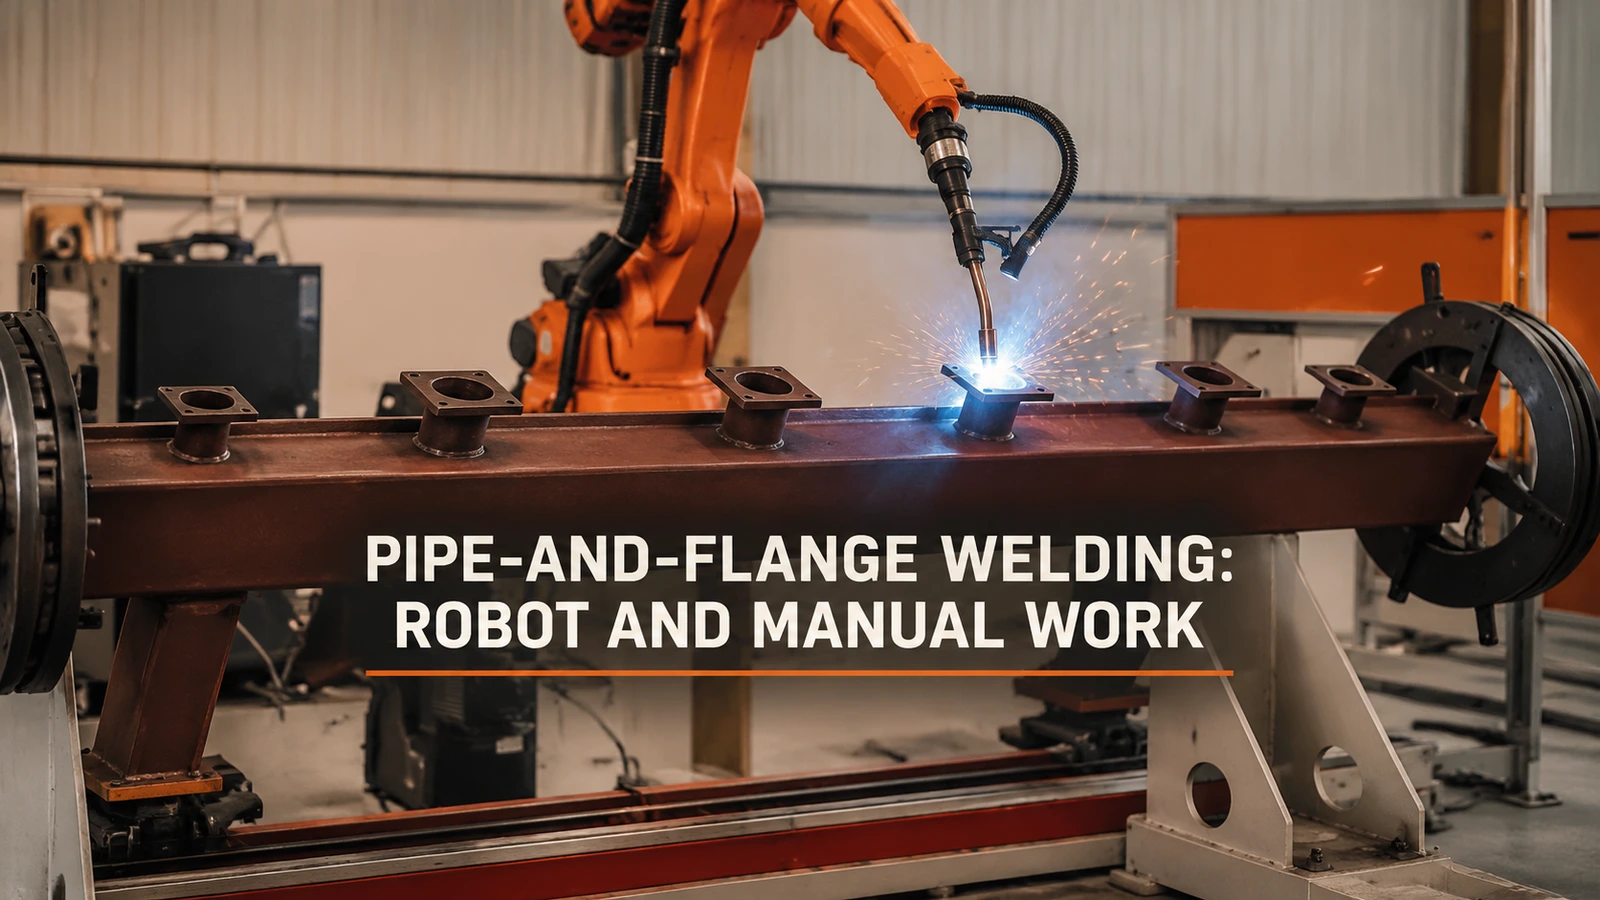
对于机器人管道法兰焊接,应首先处理那些能够稳定呈现且可通过完整焊接动作完成的接头。将难以接近的接头、可变装配以及准备下一个组件所需的工作纳入范围讨论。一个有效的自动化初始步骤可以覆盖一组可重复的焊缝,而无需将组件上的每个任务都实现自动化。
将装配工作分解成一个单元可以重复执行的任务。
圆形接头是讨论重复焊接时很有用的形状,但仅凭其轮廓并不能确定是否适合机器人焊接。焊枪需要合适的进给路径、围绕所需焊缝的可用焊接角度以及退焊路径。支撑或夹具可能使起始点易于操作,但同时也会阻碍焊接路径的其他部分。
在进行初步布局研究时,请在图纸上标记每个接头,并在旁边标明实际的夹具和支撑位置。只有在使用预定焊枪检查了整个拟议的运动轨迹后,才能将接头列为候选接头。如果某个接头需要不同的焊接方式,请比较重新定位组件与保留该特定焊接方式的可行性。不要仅仅为了实现整个零件的自动化而让机器人到达每个角落。
随附的应用视频展示了机器人对长组件上的管道和法兰连接处进行环向焊接的过程,组件两端均有支撑。特写镜头展示了管道连接处和钻孔法兰。这些不同角度的镜头展现了焊接过程,为讨论如何将组件送入焊枪提供了一个有用的切入点。
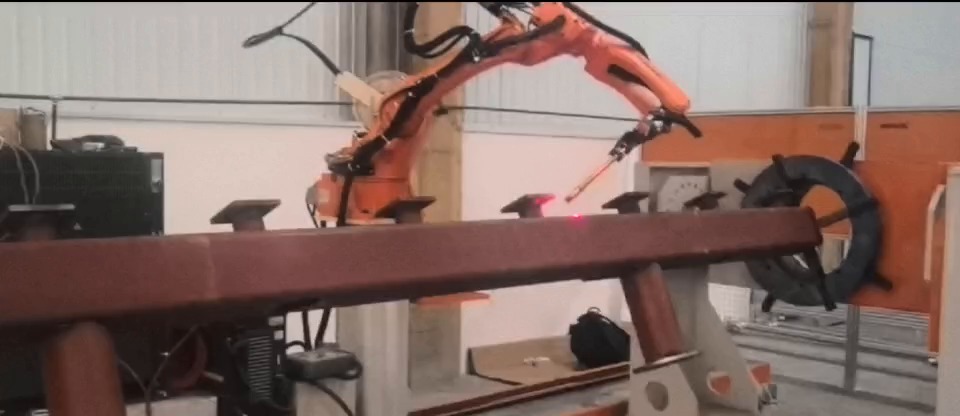
00:05 — 机器人焊炬正在支撑的长组件上的管道连接处进行作业。
即使焊接工艺可重复,仍然需要预先准备好的组件。
在机器人弧焊规划中,装配的一致性至关重要,因为重复动作要求接头呈现一致的状态。评估该动作之前必须完成的步骤:识别变体、装载组件、定位管道和法兰、建立约定的装配以及固定组件。这些是建议分配的任务,并非对拍摄的工作站人员配置的描述。
合理的方案是将装载和对准工作交给操作员,而由机器人完成合格的焊缝焊接。其他应用场景可能需要额外的搬运设备。当准备工作占用焊接所需的资源,或者新的焊接方案需要对夹具进行大量调整时,方案的选择就会发生变化。快速焊接操作并不能从订单中移除这些辅助工作。
使用试订单分别记录焊接、准备、卸货和换型过程。如果任务确实重叠,则比较最终订单完成时间,而不是简单地将每个任务的持续时间相加。如果必须由同一操作员或同一夹具按顺序执行,则保留这种依赖关系。这有助于判断下一步的合理投资是增加焊接自动化、优化选址还是改进装载方案。
什么情况下保留手工焊接才是合理的?
如果自动化操作需要对实际订单组合进行不成比例的重新定位或工具调整工作,那么保留受限连接方式是合理的。小批量生产也并非一定需要人工操作:可重复使用的工具可以改变这种平衡。比较一下设置负担和预期重复订单所需的剩余人工工作量。
对于拟定的分段路径,需要确定机器人完成作业后零件的放置位置以及如何识别剩余关节。如果方案虽然消除了弧长,但却留下了繁琐的人工交接环节,那么它只是转移了问题,而没有真正完成任务分配。
请在图纸或清晰的照片中标记出您想要自动化的焊缝组。请将装载方向、定位方法和典型变型方案告知EVST,以便我们讨论焊接单元布局和代表性试验范围。
相关的 盘式接头装配和焊枪操作 讨论展开了关于圆形接头的零件展示问题。