
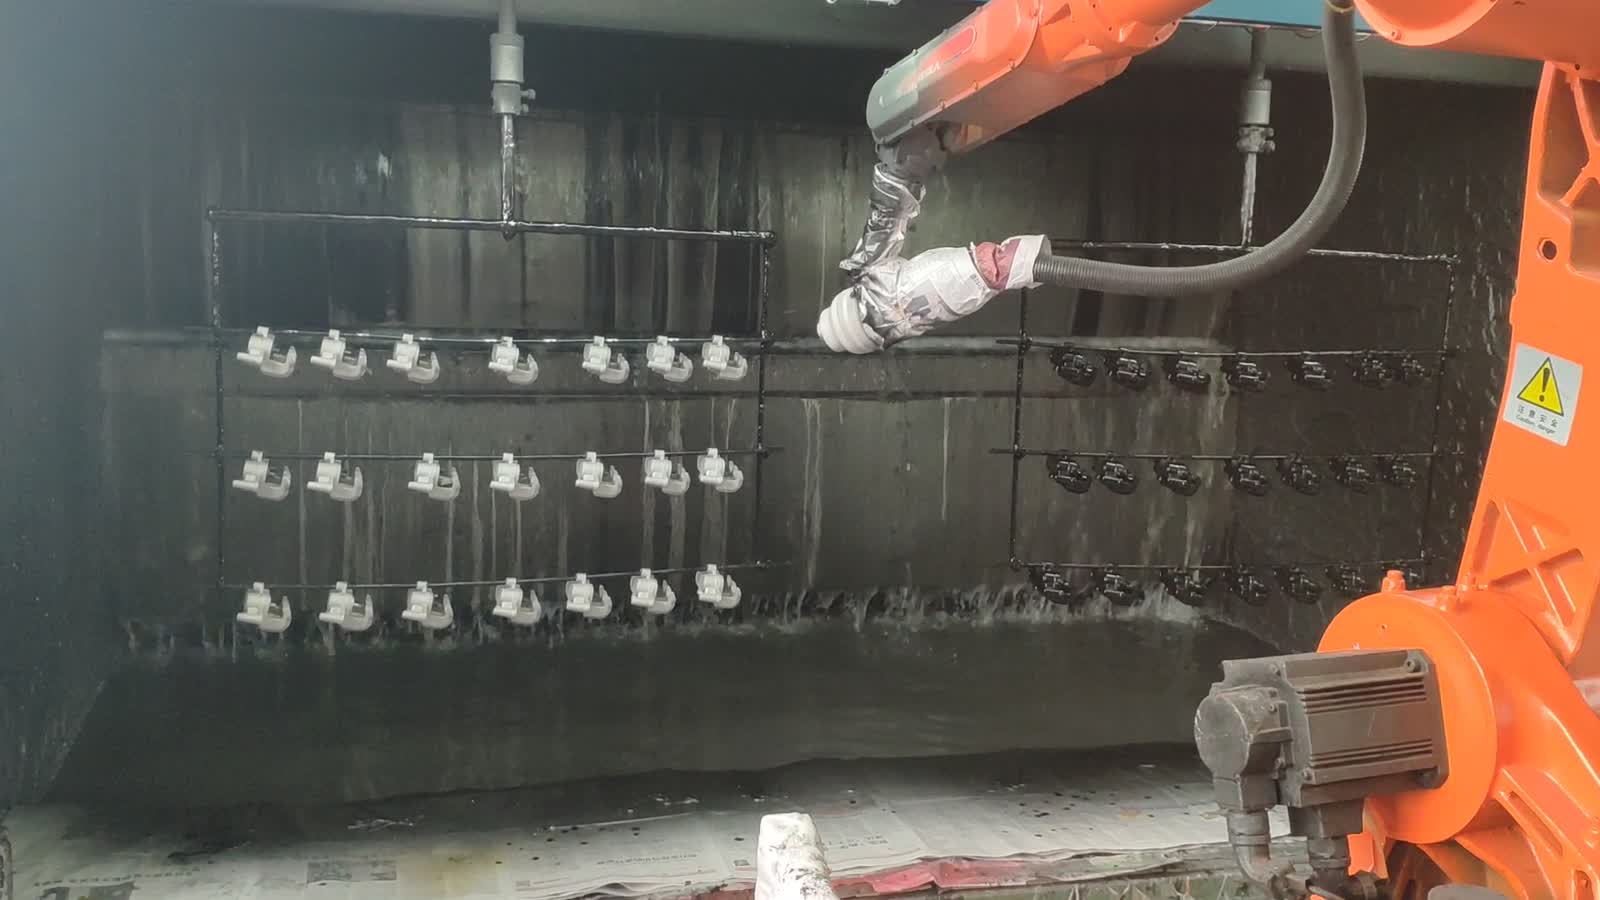
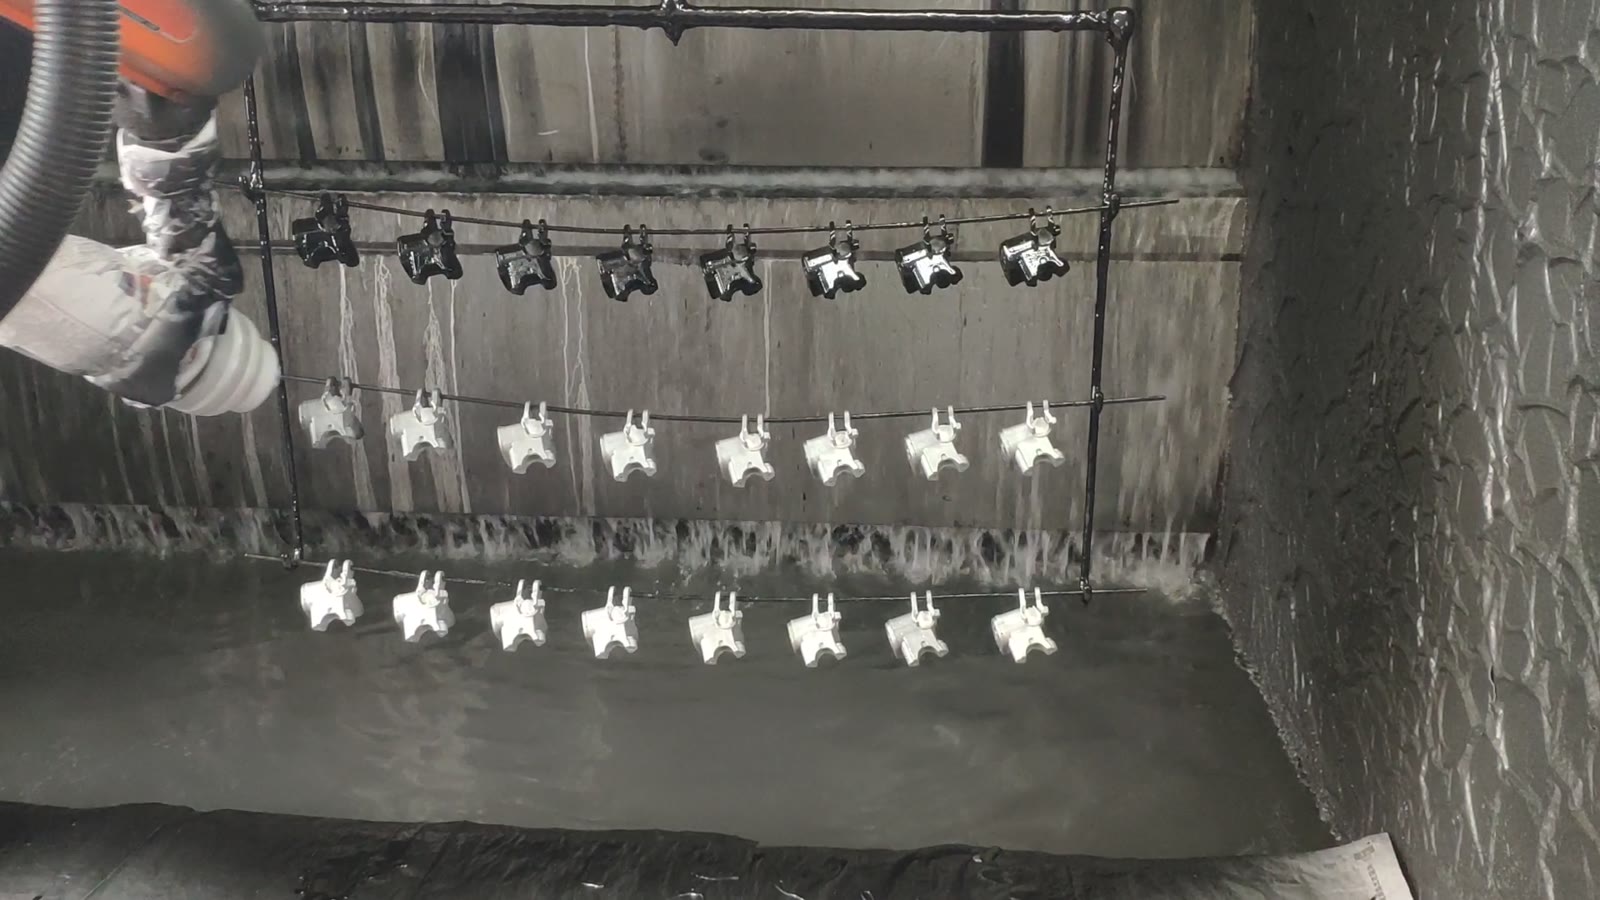
ในระยะสั้น: ห้องพ่นสีนี้ใช้สำหรับพ่นสีชิ้นส่วนเบรกขนาดเล็กของรถจักรยานยนต์ขณะที่ชิ้นส่วนแขวนเรียงเป็นแถวบนราวแขวน หุ่นยนต์หกแกนจะถือปืนพ่นสีและกวาดไปมาตามแต่ละแถว โดยติดตามชิ้นส่วนขณะที่เคลื่อนที่ผ่านห้องพ่นสี ปืนพ่นสีถูกปิดบังด้วยผ้าและเทป และม่านน้ำที่ผนังด้านหลังจะพาสีที่พ่นเกินลงไปในรางที่พื้น การตัดสินใจสามอย่างที่สำคัญสำหรับระบบแบบนี้คือ วิธีการแขวนชิ้นส่วน วิธีการเคลื่อนที่ของปืนพ่นสีไปตามแถวที่กำลังเคลื่อนที่ และจุดที่สีที่พ่นเกินลงไปตกเพื่อให้ห้องพ่นสีสะอาดอยู่เสมอ กำลังวางแผนสายการผลิตที่คล้ายกันอยู่ใช่ไหม? ส่งแบบร่างชิ้นส่วนของคุณมาให้เรา.
ได้อย่างรวดเร็ว
| ส่วนหนึ่ง | ชิ้นส่วนโลหะขนาดเล็กแบบเบรกสำหรับรถจักรยานยนต์ |
| กระบวนการ | การพ่นสี |
| อัตโนมัติ | หุ่นยนต์หกแกนตัวหนึ่งกำลังถือปืนพ่นสี |
| การจัดหาชิ้นส่วน | ชิ้นส่วนต่างๆ ถูกแขวนเรียงเป็นแถวบนราวแนวนอนที่เคลื่อนที่ได้ภายในบูธ |
| ตำแหน่ง | ตัวแขวนและแนวเชือกกำหนดระยะห่าง หุ่นยนต์จะเคลื่อนที่ตามแนวเชือก |
| ที่ทำงาน | ชิ้นส่วนต่างๆ แขวนอยู่บนแท่ง ไม่จำเป็นต้องใช้ตัวหนีบ |
| บทบาทของผู้ปฏิบัติงาน | ขนถ่ายสินค้าขึ้นลงจากราวแขวนเสื้อ และดูแลพื้นที่จัดแสดงสินค้า |
| การจัดวางเซลล์ | หุ่นยนต์ตัวหนึ่งอยู่ภายในตู้ล้างด้วยน้ำ |
ปัญหาที่เซลล์นี้แก้ไข
การทาสีเป็นกระบวนการที่ยากที่สุดที่จะหาซื้อความสม่ำเสมอจากคนได้ ความหนาของฟิล์ม การปกปิดขอบ และจังหวะการทาสี ล้วนเปลี่ยนแปลงไปตามฝีมือของผู้ปฏิบัติงาน และในสายการผลิตชิ้นส่วนขนาดเล็ก ความแตกต่างระหว่างชิ้นส่วนแรกกับชิ้นส่วนสุดท้ายคือสิ่งที่ลูกค้าสังเกตเห็นได้อย่างชัดเจน
หุ่นยนต์ช่วยขจัดบทบาทของมือออกไป มันทำการพ่นในระยะทางและความเร็วเท่าเดิมทุกครั้ง ความท้าทายไม่ได้อยู่ที่การพ่นเอง แต่เป็นการแขวนชิ้นส่วนเพื่อให้ปืนพ่นสามารถเข้าถึงทุกพื้นผิว การวางแผนเส้นทางของปืนพ่นในแถวที่เคลื่อนที่อยู่ตลอดเวลา และการจัดการละอองสีที่ฟุ้งกระจายให้ตกลงไปในน้ำแทนที่จะไปโดนชิ้นส่วนถัดไป
เซลล์ทำงานอย่างไร
- ชิ้นส่วนต่างๆ จะถูกจัดส่งมาโดยแขวนไว้บนไม้แขวนเสื้อ ชิ้นส่วนโลหะขนาดเล็กแขวนเรียงเป็นแถวจากแท่งแนวนอน เรียงต่อกันเป็นแถวเข้าไปในบูธ
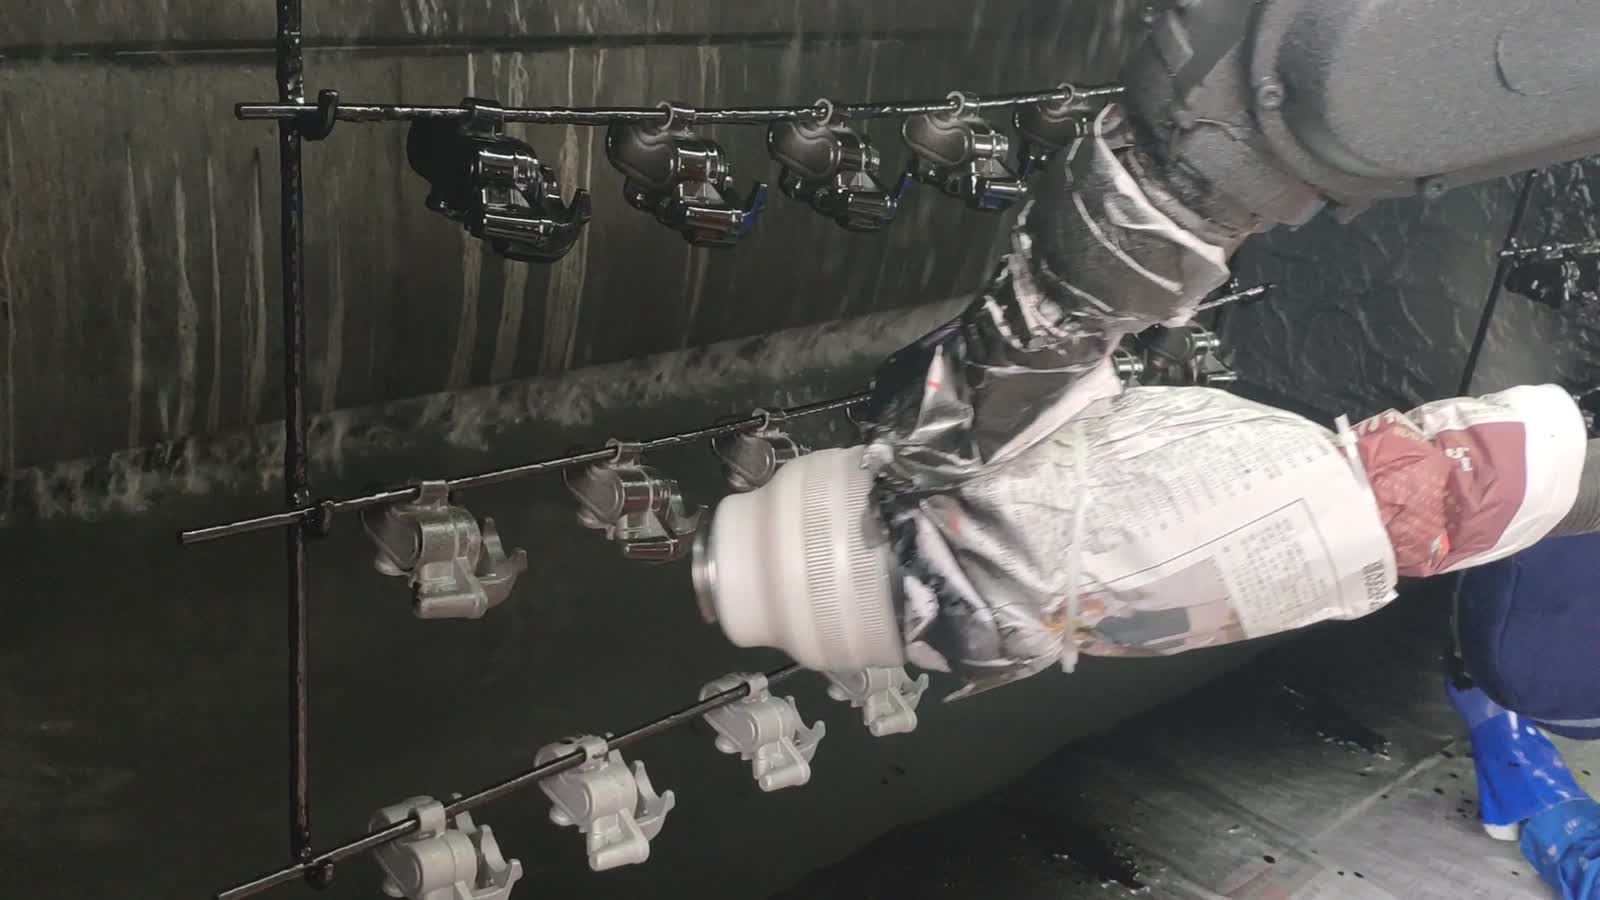
- หุ่นยนต์เข้าประจำตำแหน่ง หุ่นยนต์หกแกนยืนอยู่ในห้องพ่นสี โดยมีปืนพ่นสีอยู่ที่ปลายแขน ปืนพ่นสีถูกห่อด้วยผ้าและเทปเพื่อป้องกันไม่ให้สีเปื้อนตัวหุ่นยนต์
- กวาดแถวนั้น หุ่นยนต์นำปืนไปที่ชิ้นส่วนแรกในแถวและกวาดเคลือบไปทั่วแต่ละชิ้นส่วนตามลำดับ
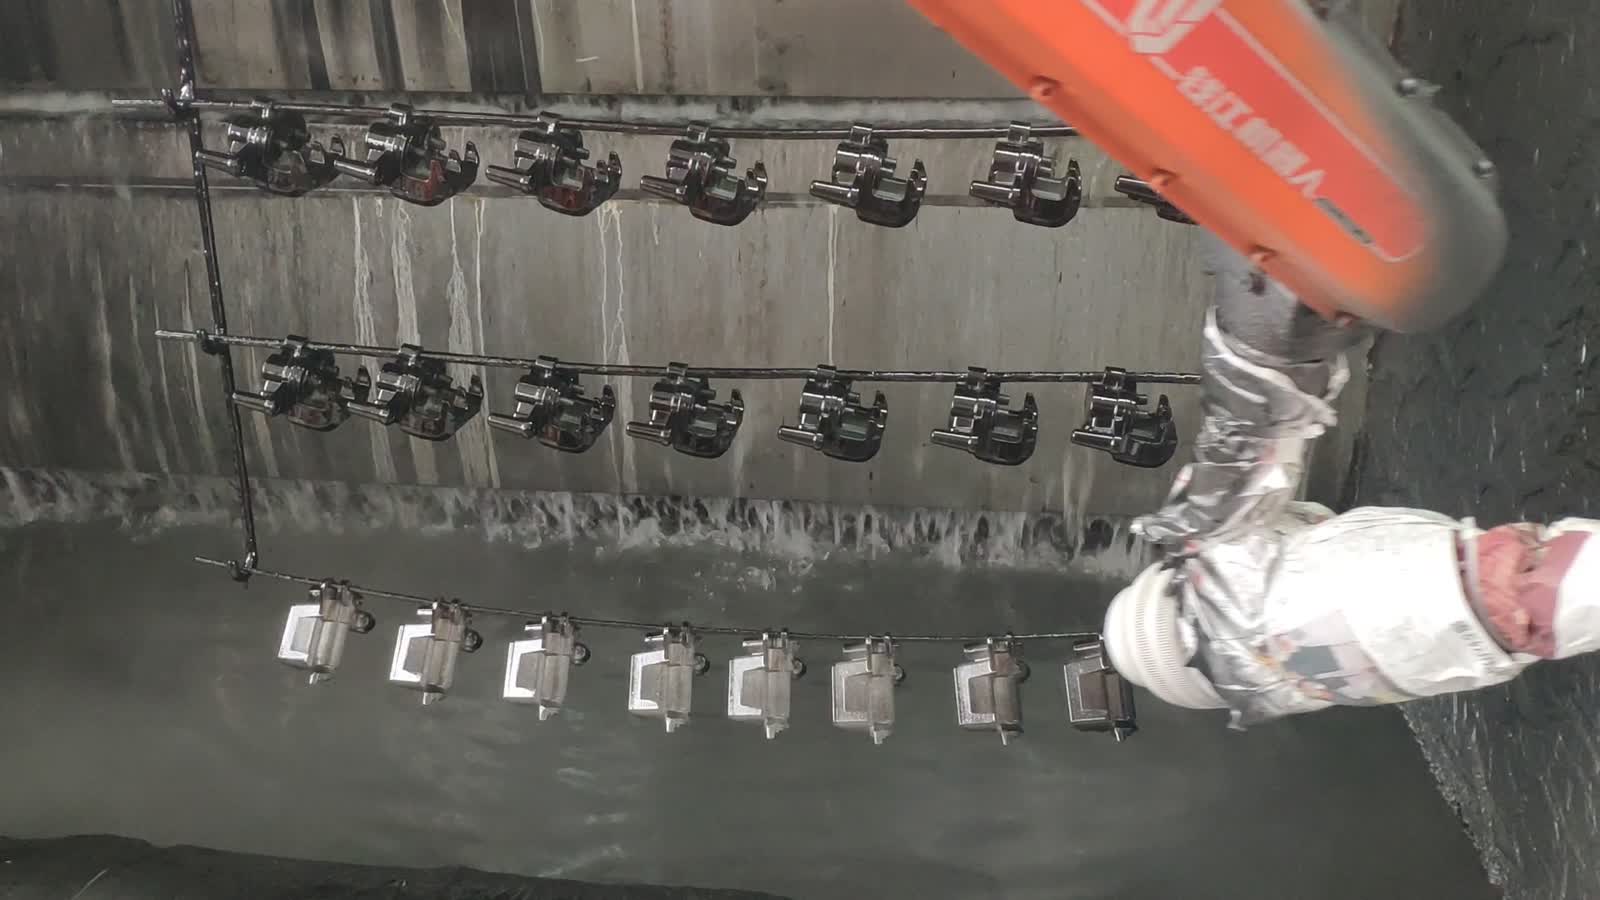
- เดินตามเส้นไป ขณะที่ตัวแขวนเคลื่อนแถวไปข้างหน้า หุ่นยนต์จะรักษาการเคลื่อนที่ให้สอดคล้องกับชิ้นส่วนที่กำลังเคลื่อนที่
- ดักจับละอองสีที่ฟุ้งกระจาย ม่านน้ำไหลลงมาจากผนังด้านหลังไปยังรางน้ำบนพื้น ทำให้เศษวัสดุที่กระเด็นออกนอกเส้นทางตกลงไปในน้ำแทนที่จะไปติดอยู่บนผนัง พร้อมสำหรับการเคลือบในรอบต่อไป
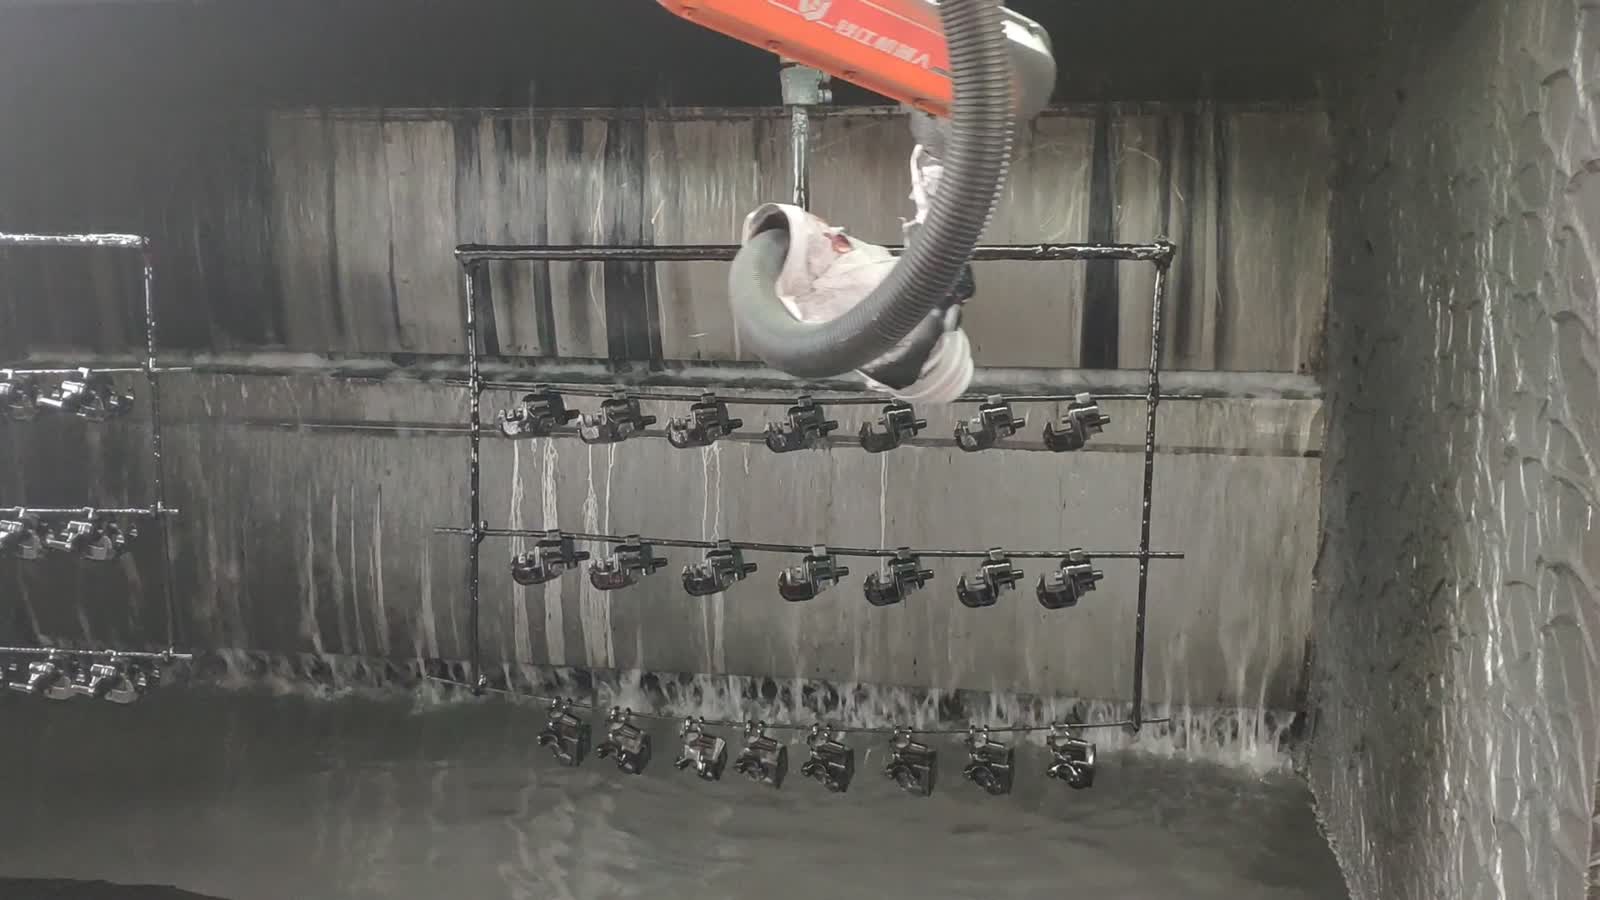
- แถวถัดไป แถวที่เสร็จแล้วจะเคลื่อนต่อไป และแถวถัดไปจะเข้ามาอยู่ในระยะเอื้อมถึง จากนั้นหุ่นยนต์ก็จะเริ่มการทำงานอีกครั้ง
การตัดสินใจด้านการออกแบบสามประการ
1. แขวนชิ้นส่วนต่างๆ ให้สามารถเอื้อมถึงทุกด้านได้
ระบบการพ่นสีแบบแขวนชิ้นงานจะใช้งานได้ผลก็ต่อเมื่อหุ่นยนต์สามารถพ่นสีในส่วนที่ลูกค้ามองเห็นได้ หากชิ้นส่วนแขวนอยู่ใกล้กันเกินไป พื้นผิวระหว่างชิ้นส่วนจะยังคงอยู่ในเงามืด และหากชิ้นส่วนเอียงผิดมุม ขอบหรือส่วนเว้าจะไม่ได้รับการพ่นสี
ประเด็นสำคัญที่ต้องพิจารณาคือ ระยะห่างและการจัดวาง: ชิ้นส่วนต่างๆ แขวนห่างกันเท่าใด เอียงเข้าหาปืนพ่นสีหรือหันเข้าหาปืนพ่นสีโดยตรง และพื้นผิวทุกส่วนตามข้อกำหนดนั้นสัมผัสกับละอองสีหรือไม่ การแขวนชิ้นส่วนเป็นวิธีที่ประหยัดที่สุดในการแก้ไขปัญหาเรื่องการพ่นสี เพราะเมื่อเริ่มใช้งานแล้ว หากพื้นผิวใดอยู่ในเงามืด จะต้องแก้ไขด้วยมือเพิ่มเติม
2. วางแผนเส้นทางการยิงปืนเมื่อต้องเผชิญหน้ากับแถวศัตรูที่เคลื่อนที่
การพ่นสีตามแนวเส้นที่เคลื่อนที่นั้นเป็นปัญหาด้านการประสานงาน ปืนพ่นสีต้องเคลื่อนที่ไปพร้อมกับแนวเส้นขณะที่มันกวาด มิฉะนั้นการพ่นสีจะยืดออกในส่วนหนึ่งและบางลงในอีกส่วนหนึ่ง เส้นทางการเคลื่อนที่ของหุ่นยนต์ไม่ใช่การกวาดเพียงครั้งเดียว แต่เป็นการกวาดที่เคลื่อนที่ไปตามรางแขวน
สิ่งที่ช่วยได้: รักษาอัตราการผ่านให้คงที่เมื่อเทียบกับแนวเส้น ให้แต่ละส่วนซ้อนทับกันในปริมาณเท่ากัน และเว้นระยะห่างที่สม่ำเสมอเพื่อให้พัดลมกระจายอย่างสม่ำเสมอทั่วทั้งแถว
3. ตัดสินใจว่าละอองสีที่ฟุ้งกระจายจะไปตกอยู่ที่ไหน
ทุกสิ่งที่ปืนพ่นพ่นออกมาแล้วไม่ตกลงบนชิ้นส่วนใดๆ จะต้องไปที่ใดที่หนึ่ง ในห้องพ่นแบบเปิด เศษวัสดุเหล่านั้นจะไปเกาะอยู่ที่ผนัง ที่แขวน และตัวหุ่นยนต์เอง และสุดท้ายก็จะกลายเป็นฝุ่นบนชิ้นส่วนถัดไป ม่านน้ำที่ผนังด้านหลังเป็นสิ่งที่ช่วยรักษาความสะอาดของกระบวนการนี้
ประเด็นสำคัญในทางปฏิบัติ: ไม่ว่าอะไรก็ตามที่ดักจับละอองสีที่ฟุ้งกระจาย — ม่านน้ำตรงนี้ หรือระบบดูดอากาศที่อื่น — จะต้องกำจัดมันออกไปโดยไม่รบกวนการพ่นสี และวัสดุที่ใช้ปิดบังปืนพ่นสีจะต้องทนทานต่อสภาพแวดล้อม — สีที่ซึมเข้าไปในตัวปืนหรือข้อต่อของแขนปืนพ่นสีนั้นเป็นปัญหาด้านการบำรุงรักษา ไม่ใช่ปัญหาด้านคุณภาพ
รูปแบบนี้เหมาะสมเมื่อใด และเมื่อใดควรพิจารณาอย่างละเอียดมากขึ้น
- พอดี: ชิ้นส่วนขนาดเล็กจำนวนมากที่สามารถแขวนได้ รูปทรงจำนวนจำกัดที่ใช้กระบวนการเดียวกันทั้งหมด และบูธที่เคลื่อนย้ายชิ้นส่วนโดยใช้ที่แขวนอยู่แล้ว
- ประเมินเพิ่มเติม: ชิ้นส่วนที่มีรูปทรงหลากหลาย (รูปทรงใหม่มักต้องการรูปแบบการแขวนและเส้นทางการพ่นใหม่) พื้นผิวที่ไม่สามารถเข้าถึงได้จากด้านใดด้านหนึ่ง ชิ้นส่วนที่บอบบางเกินกว่าจะแขวนได้ และสีหรือสารเคลือบที่ต้องเปลี่ยนหัวพ่นหรือล้างสีระหว่างการพ่นแต่ละครั้ง
คำถามที่พบบ่อย
ทำไมไม่ใช้เครื่องพ่นสีแบบลูกสูบในการพ่นสีชิ้นส่วนเหล่านี้แทนที่จะใช้หุ่นยนต์ล่ะ?
เครื่องจักรแบบลูกสูบทำงานได้ดีในการตัดผ่านเส้นตรงเพียงเส้นเดียว ส่วนหุ่นยนต์จะเหมาะสมกว่าเมื่อการตัดต้องตามรูปทรงของชิ้นส่วน เช่น การหักปืนที่ขอบ การหยุดที่ร่อง หรือการเข้ากันกับแถวที่กำลังเคลื่อนที่ และเมื่อสายการผลิตวิ่งผ่านชิ้นส่วนที่มีรูปทรงแตกต่างกันหลายชิ้น ซึ่งแต่ละชิ้นต้องการเส้นทางการตัดที่แตกต่างกัน
ชิ้นส่วนต่างๆ ยึดอยู่กับที่ได้อย่างไรในขณะที่ปืนเคลื่อนที่ผ่านไป?
ชิ้นส่วนเหล่านั้นห้อยลงมาจากราว และน้ำหนักของตัวมันเองช่วยให้มันทรงตัวอยู่ได้ เคล็ดลับอยู่ที่รูปแบบการแขวน: ชิ้นส่วนต่างๆ ถูกจัดวางให้มีระยะห่างและมุมที่เหมาะสม เพื่อให้หัวฉีดน้ำพ่นไปถึงทุกพื้นผิวที่เปิดโล่ง โดยที่ชิ้นส่วนไม่แกว่งหรือสัมผัสกันขณะที่สายพ่นเคลื่อนที่
อะไรเป็นตัวกำหนดวัฏจักรที่นี่?
ความเร็วในการเคลื่อนที่ของสายการผลิตผ่านห้องพ่นสี และระยะเวลาที่หุ่นยนต์ใช้ในการพ่นสีทั้งแถวด้วยความหนาที่ต้องการ ส่งแบบร่างชิ้นส่วนพร้อมระบุพื้นผิวที่ต้องการพ่นสีมาให้เรา เราจะประเมินให้ค่ะ
รับข้อมูลการจัดวางและประมาณการระยะเวลาดำเนินการ
ส่งให้เรา:
- ภาพวาดชิ้นส่วนที่มีพื้นผิวที่ต้องการเคลือบผิวระบุไว้
- วัสดุและผิวสำเร็จที่ต้องการ หรือความหนาของฟิล์ม
- จำนวนรูปทรงของชิ้นส่วนและความถี่ในการเปลี่ยนรูปทรง
- ปริมาณรายวันหรือรายปี และความเร็วของสายการผลิต
- รูปภาพหรือขนาดของบูธและโครงสร้างไม้แขวนเสื้อ
เราจะตอบกลับพร้อมข้อเสนอรูปแบบบูธและประมาณการระยะเวลาดำเนินการ
ส่งแบบร่างชิ้นส่วนของคุณ → อีเมลหรือ sales@evsrobot.com
ภาพวิดีโอถ่ายทำ ณ สถานที่ผลิตของพันธมิตร ข้อมูลเกี่ยวกับเวลาในการผลิต กระแสไฟฟ้า และปริมาณวัสดุสิ้นเปลืองจากสถานที่ดังกล่าวเป็นข้อมูลที่ไม่เปิดเผยต่อสาธารณะและไม่ได้ระบุไว้ในที่นี้