
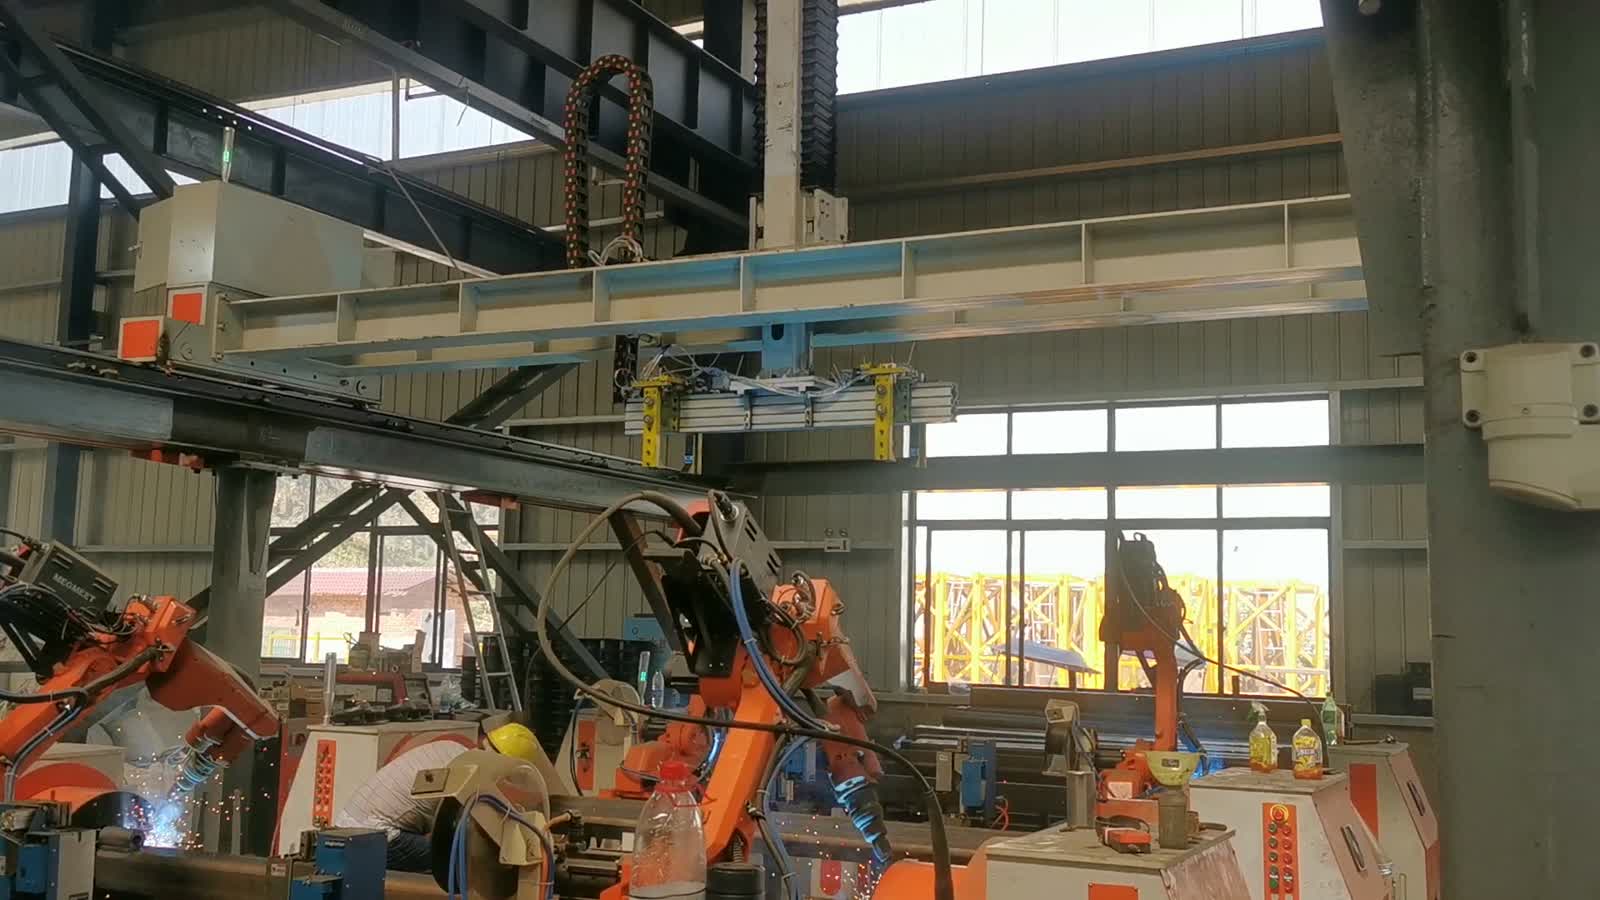
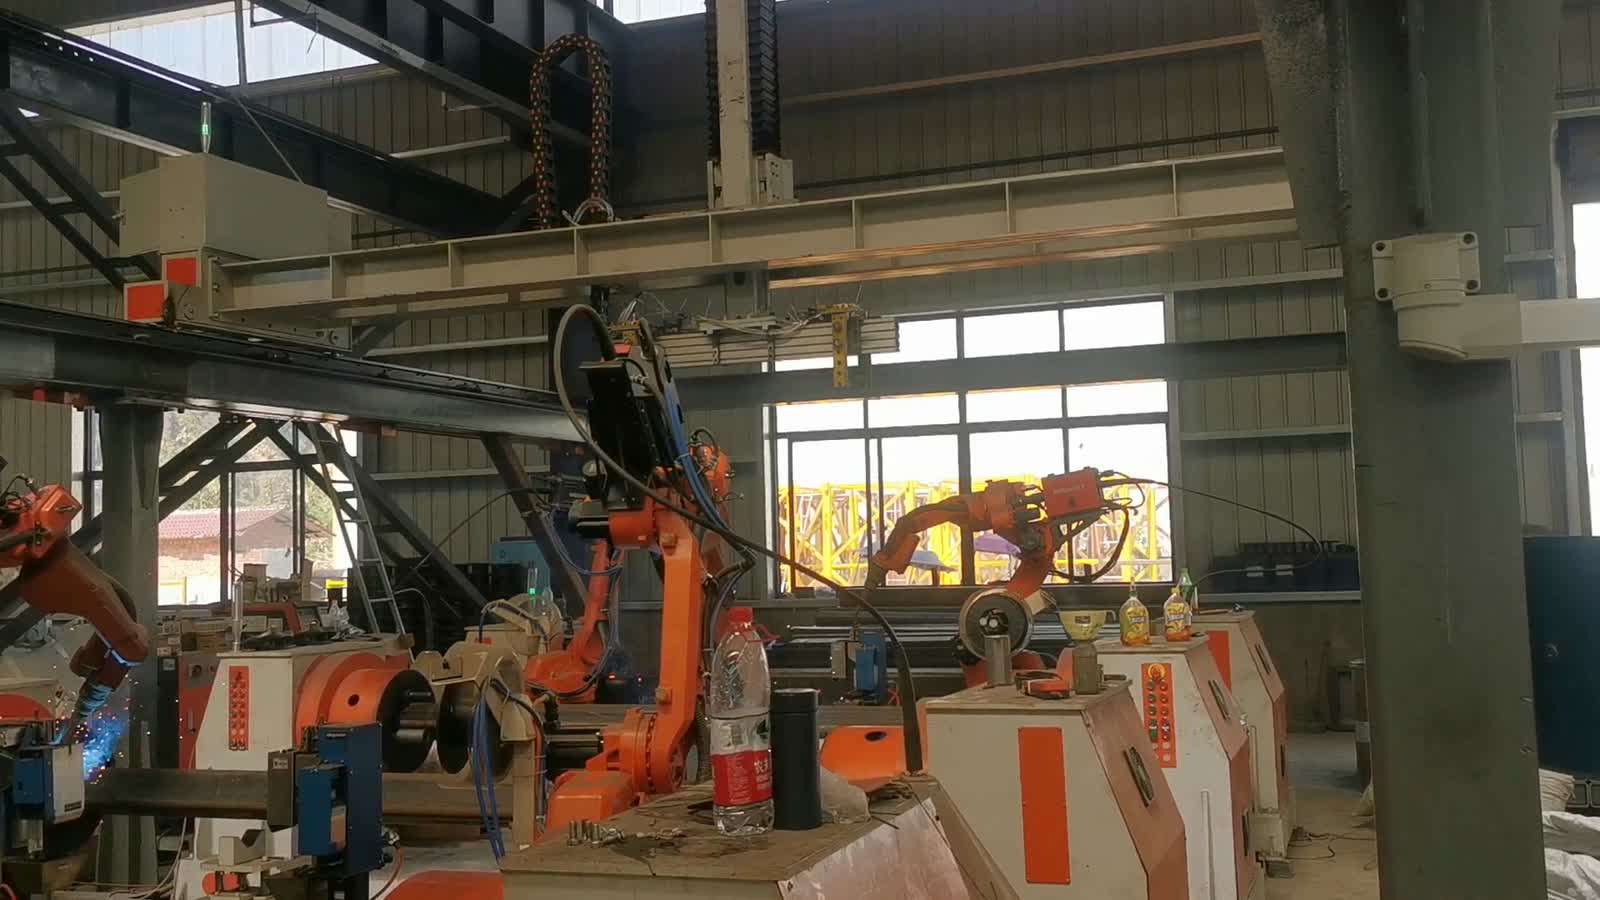
ในระยะสั้น: โรงงานแห่งนี้เชื่อมชิ้นส่วนโครงสร้างเหล็กขนาดใหญ่ เช่น เหล็กกล่องและเหล็กฉากที่มีแผ่นปีกและรูยึดจำนวนมาก โดยแบ่งงานออกเป็นหลายสถานี แต่ละสถานีจะมีหุ่นยนต์หกแกนอยู่หน้าอุปกรณ์จับยึดและตัวกำหนดตำแหน่ง และหุ่นยนต์จะทำการเชื่อมไปตามรอยต่อ ในขณะที่สถานีข้างเคียงหลายสถานีทำงานพร้อมกัน ชิ้นส่วนขนาดใหญ่จะถูกเคลื่อนย้ายเข้าและออกด้วยเครนเหนือศีรษะ การตัดสินใจสามอย่างที่สำคัญสำหรับสายการผลิตแบบนี้ ได้แก่ วิธีการยึดและหมุนชิ้นส่วน ความสามารถของหัวเชื่อมในการเข้าถึงรอยต่อทุกจุดบนชิ้นส่วนขนาดใหญ่ และวิธีการแบ่งงานของหุ่นยนต์เพื่อไม่ให้สถานีใดสถานีหนึ่งต้องรอสถานีอื่น กำลังวางแผนสร้างสายการผลิตที่คล้ายกันอยู่หรือไม่? ส่งแบบร่างชิ้นส่วนของคุณมาให้เรา.
ได้อย่างรวดเร็ว
| ส่วนหนึ่ง | ชิ้นส่วนโครงสร้างเหล็กขนาดใหญ่ — เหล็กกล่องและเหล็กฉากที่มีแผ่นหน้าแปลนและรูสลักเกลียว |
| กระบวนการ | การเชื่อมอาร์ก |
| อัตโนมัติ | หุ่นยนต์หกแกนหลายตัว ตัวละหนึ่งตัวต่อสถานี |
| การจัดหาชิ้นส่วน | สมาชิกจะถูกยกเข้าและออกโดยใช้เครนเหนือศีรษะ |
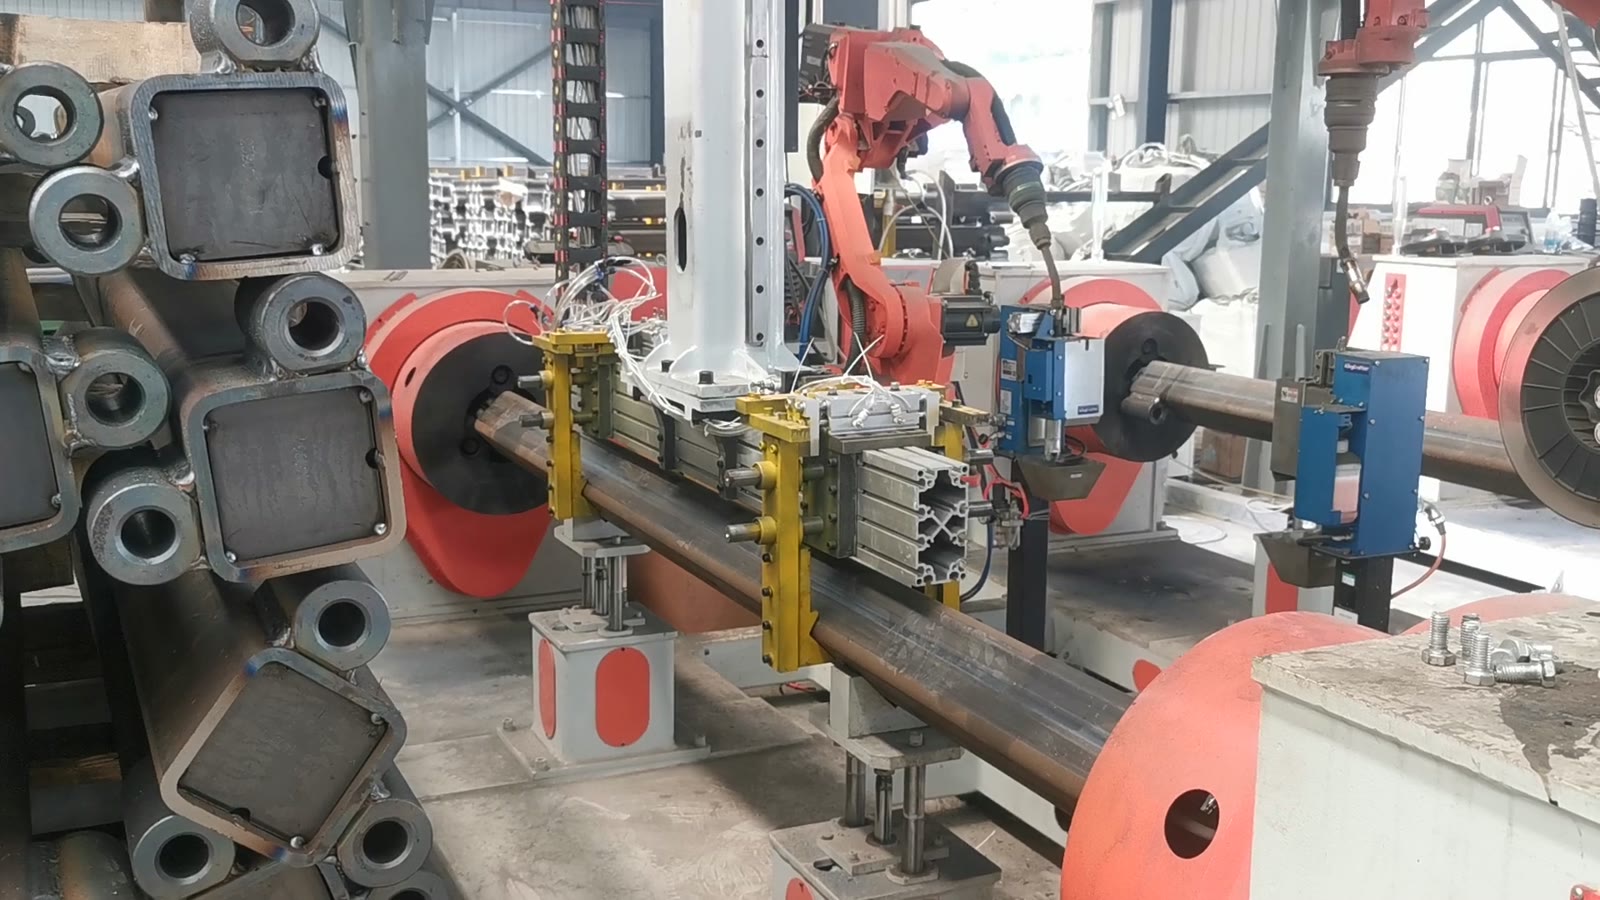
| ตำแหน่ง | ชิ้นส่วนต่างๆ ถูกวางและยึดไว้บนอุปกรณ์ยึดทรงกลมและตัวกำหนดตำแหน่ง |
| ที่ทำงาน | อุปกรณ์ยึดและตัวกำหนดตำแหน่งจะยึดชิ้นส่วนไว้และหมุนไปทางไฟฉาย |
| บทบาทของผู้ปฏิบัติงาน | โหลด จัดแนว และเคลื่อนย้ายชิ้นส่วนต่างๆ หุ่นยนต์ทำหน้าที่เย็บตะเข็บ |
| การจัดวางเซลล์ | สถานีคู่ขนานทั่วพื้นที่โรงงาน |
ปัญหาที่เซลล์นี้แก้ไข
ชิ้นส่วนโครงสร้างไม่ใช่ชิ้นส่วนเล็กๆ ที่สามารถหมุนได้ด้วยมือ มันยาว หนัก และเต็มไปด้วยรอยเชื่อมที่วิ่งไปตามความยาวและรอบๆ ขอบ การเชื่อมด้วยมือต้องอาศัยความชำนาญของช่างเชื่อมในการถือหัวเชื่อมให้มั่นคงตลอดแนวการเชื่อมที่ยาว และต้องปีนป่ายไปรอบๆ ชิ้นส่วนเพื่อไปถึงอีกด้านหนึ่ง และเครนจะรออยู่ในระหว่างนั้น
การทำให้เป็นระบบอัตโนมัติหมายถึงการให้ตัวยึดรับน้ำหนักและให้หุ่นยนต์ทำการเชื่อม ผลที่ได้คือสามารถเชื่อมชิ้นส่วนหลายชิ้นพร้อมกันได้ โดยแต่ละชิ้นอยู่ที่สถานีของตัวเอง แทนที่จะให้ช่างเชื่อมคนเดียวทำงานทีละชิ้น ส่วนที่ยากไม่ใช่การเชื่อมเอง แต่คือการจับชิ้นส่วนขนาดใหญ่ให้มั่นคง การเข้าถึงรอยเชื่อมทุกจุดโดยไม่ชนกัน และการปรับสมดุลสถานีเพื่อให้หุ่นยนต์ทุกตัวทำงานได้อย่างเต็มที่
เซลล์ทำงานอย่างไร
- เชิญสมาชิกเข้ามา เครนเหนือศีรษะยกชิ้นส่วนเหล็กขึ้นและวางลงบนแท่นยึดของสถานี
- ยึดให้แน่น ชิ้นงานถูกยึดติดกับอุปกรณ์จับยึด อุปกรณ์จับยึดและตัวกำหนดตำแหน่งต่างหากที่เป็นตัวกำหนดรูปทรงเรขาคณิต ไม่ใช่ผู้ปฏิบัติงาน
- หันด้านที่มีแสงไฟฉายเข้าหาตัว อุปกรณ์จัดตำแหน่งจะหมุนชิ้นส่วนเพื่อให้ตะเข็บที่หุ่นยนต์ต้องการอยู่ในมุมที่สามารถเข้าถึงได้
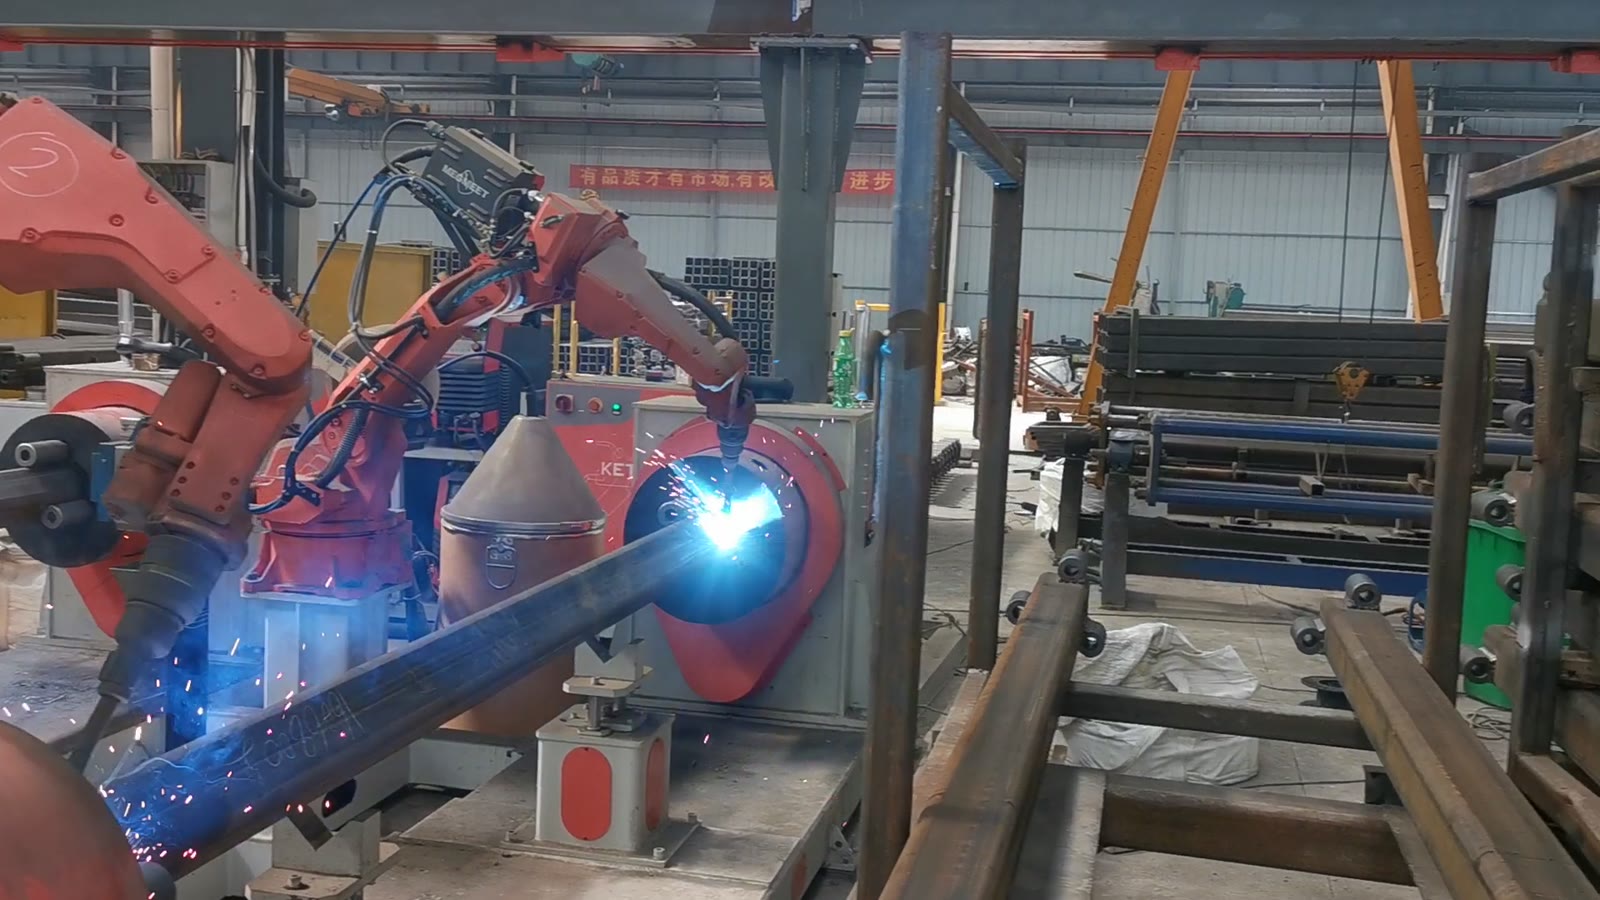
- เปิด Arc แล้ว หุ่นยนต์นำไฟฉายลงมาส่องที่รอยต่อ และประกายไฟก็แลบออกมาเป็นแสงวาบสีฟ้าขาว
- เย็บตะเข็บให้เรียบร้อย ไฟฉายเคลื่อนที่ไปตามรอยตะเข็บ ขณะที่หุ่นยนต์เปลี่ยนท่าทางเพื่อติดตามไฟฉายไป
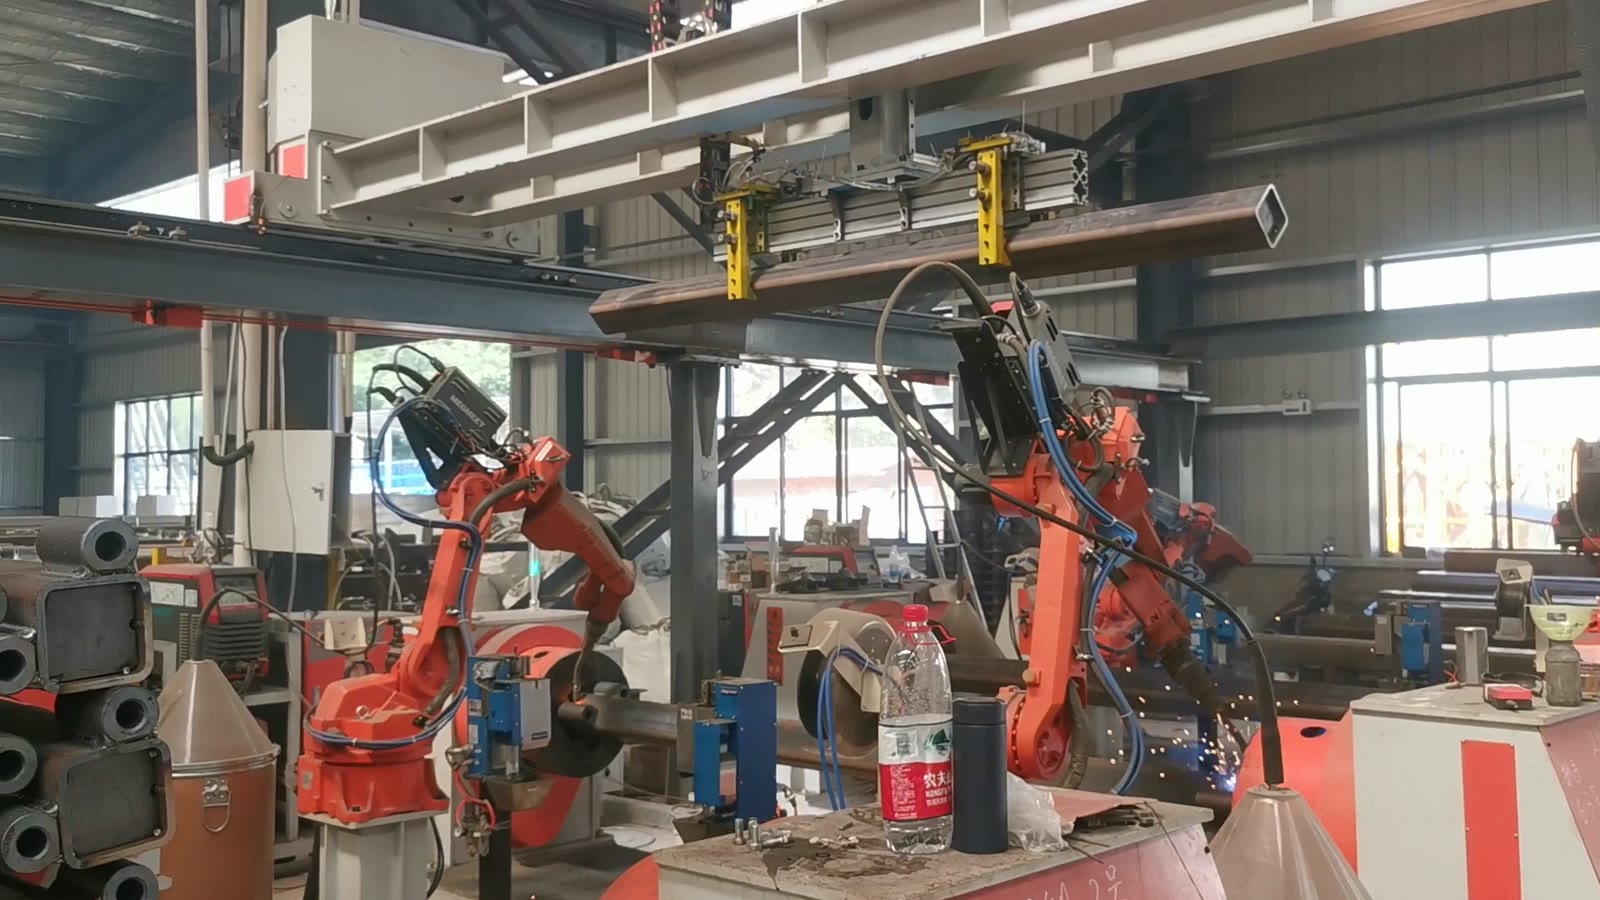
- จัดตำแหน่งใหม่ เมื่อเย็บตะเข็บเสร็จแล้ว หุ่นยนต์จะยกตัวขึ้น อุปกรณ์จัดตำแหน่งจะหมุน และตะเข็บถัดไปจะถูกนำมาอยู่ในระยะที่เอื้อมถึง
- ทำงานควบคู่กันไป ในขณะที่สถานีนี้กำลังทำการเชื่อม สถานีข้างเคียงก็กำลังใช้งานชิ้นส่วนของตนเองไปพร้อมกัน โดยหุ่นยนต์แต่ละตัวจะทำงานกับชิ้นส่วนของตนเอง
การตัดสินใจด้านการออกแบบสามประการ
1. ปล่อยให้ตัวยึดและตัวจัดตำแหน่งรับน้ำหนัก
ในชิ้นงานขนาดใหญ่ อุปกรณ์จับยึดจะทำหน้าที่สองอย่างพร้อมกัน คือ ยึดชิ้นงานให้อยู่ในตำแหน่งที่ถูกต้องสัมพันธ์กับหัวเชื่อม และหมุนชิ้นงานเพื่อให้หุ่นยนต์ไม่ต้องเอื้อมมือไปรอบๆ ชิ้นงาน ทั้งสองอย่างนี้ต้องจัดการให้เรียบร้อยก่อนที่จะจุดหัวเชื่อม
สิ่งแรกที่ต้องพิจารณาคือ ตำแหน่งของชิ้นส่วนนั้นเป็นอย่างไร — ว่าใช้ด้านใดและรูใดในการจัดแนว — และตัวจัดตำแหน่งสามารถนำรอยต่อทุกส่วนเข้ามาอยู่ในพื้นที่การทำงานของหุ่นยนต์ได้หรือไม่ โดยที่ผู้ปฏิบัติงานไม่ต้องหนีบชิ้นงานใหม่ระหว่างการทำงาน
2. พิสูจน์ให้เห็นว่าไฟฉายสามารถเข้าถึงทุกรอยต่อได้
ในการเชื่อมชิ้นส่วนยาว การเข้าถึงจุดเชื่อมไม่ใช่ปัญหาเดียว แต่เป็นปัญหาต่อรอยเชื่อมแต่ละจุด ความล้มเหลวที่พบบ่อยคือ เซลล์เชื่อมที่เชื่อมชิ้นส่วนส่วนใหญ่ได้อย่างสวยงาม แต่พบว่ารอยเชื่อมสุดท้ายอยู่ด้านหลังหน้าแปลนหรือแคลมป์ ซึ่งหัวเชื่อมไม่สามารถเข้าถึงมุมที่สะอาดได้
สิ่งที่ช่วยได้: ตรวจสอบมุมของหัวเชื่อมที่ตะเข็บทุกจุดระหว่างการออกแบบอุปกรณ์จับยึด รวมถึงตัวหัวเชื่อมและสายเคเบิล ไม่ใช่แค่ปลายหัวเชื่อมเท่านั้น; เตรียมท่าทางข้อมือสำรองไว้สำหรับตะเข็บที่อยู่ใกล้โครงอุปกรณ์จับยึด; และตัดสินใจตั้งแต่เนิ่นๆ ว่าตะเข็บที่หัวเชื่อมเข้าไม่ถึงควรเชื่อมด้วยมือหรือควรเปลี่ยนอุปกรณ์จับยึดใหม่
3. แบ่งงานเพื่อให้ไม่มีสถานีใดต้องรอ
การจัดสถานีแบบขนานจะคุ้มค่าก็ต่อเมื่อหุ่นยนต์ทุกตัวทำงานอยู่ตลอดเวลา นั่นหมายความว่าต้องจัดสถานีให้สอดคล้องกับการไหลเวียนของสมาชิก เครนต้องสามารถขนถ่ายสินค้าจากสถานีหนึ่งได้โดยไม่รบกวนสถานีอื่น และไม่มีผู้ควบคุมคนใดคนหนึ่งควรเป็นคอขวดสำหรับหุ่นยนต์หลายตัว
คำถามเชิงปฏิบัติ: การเย็บแต่ละชุดใช้เวลานานเท่าใดเมื่อเทียบกับเวลาในการขนถ่ายสินค้า พนักงานคนเดียวสามารถขนถ่ายสินค้าได้หลายสถานีหรือไม่ และสมาชิกมาถึงในจังหวะที่สถานีต่างๆ สามารถรองรับได้หรือไม่
รูปแบบนี้เหมาะสมเมื่อใด และเมื่อใดควรพิจารณาอย่างละเอียดมากขึ้น
- พอดี: ชิ้นส่วนโครงสร้างที่ซ้ำกัน รอยต่อยาวตลอดชิ้นส่วน ขนาดของล็อตการผลิตที่ต้องใช้อุปกรณ์จับยึดเฉพาะ และชิ้นส่วนที่มีน้ำหนักมากจนต้องใช้เครนในการเคลื่อนย้ายอยู่แล้ว
- ประเมินเพิ่มเติม: ขนาดของชิ้นส่วนที่แตกต่างกันมากมาย (อุปกรณ์จับยึดชิ้นเดียวสามารถรองรับหมายเลขชิ้นส่วนได้หลายหมายเลขหรือไม่ หรือคุณต้องการอุปกรณ์จับยึดแบบเปลี่ยนเร็ว?) รอยต่อที่ด้านล่างซึ่งอุปกรณ์จัดตำแหน่งชิ้นเดียวไม่สามารถแสดงได้ และความคลาดเคลื่อนที่แตกต่างกันระหว่างชิ้นส่วนที่ตัด ทำให้ช่องว่างเปลี่ยนไปในแต่ละชิ้นส่วน
คำถามที่พบบ่อย
สมาชิกเหล่านี้จำเป็นต้องมีอุปกรณ์ช่วยจัดตำแหน่งหรือไม่ หรือหุ่นยนต์สามารถเข้าถึงบริเวณรอบๆ ได้เอง?
อุปกรณ์กำหนดตำแหน่งชิ้นงานมีประโยชน์อย่างยิ่งสำหรับชิ้นส่วนขนาดใหญ่ การหมุนชิ้นส่วนมักทำได้ง่ายและปลอดภัยกว่าการสั่งให้หุ่นยนต์ปีนข้ามหรือลอดใต้โครงสร้างขนาดใหญ่ และยังช่วยให้หัวเชื่อมอยู่บนรอยเชื่อมในมุมที่เรียบเนียน แทนที่จะต้องเอื้อมไปรอบๆ ขอบชิ้นงาน
ผู้ควบคุมหุ่นยนต์หนึ่งคนสามารถควบคุมหุ่นยนต์ได้กี่ตัว?
ขึ้นอยู่กับว่าการโหลดชิ้นงานใช้เวลานานแค่ไหนเมื่อเทียบกับการเชื่อม ถ้าอุปกรณ์จับยึดได้รวดเร็วและเครนสามารถยกของหนักได้ คนคนเดียวก็สามารถโหลดและจัดตำแหน่งชิ้นงานหลายสถานีได้ในขณะที่หุ่นยนต์ทำการเชื่อม แต่ถ้าแต่ละชิ้นส่วนต้องใช้การตั้งค่าด้วยมือเป็นจำนวนมาก ผู้ปฏิบัติงานก็จะกลายเป็นคอขวดและหุ่นยนต์ตัวอื่นๆ ก็จะต้องรอ
อะไรเป็นตัวกำหนดวัฏจักรที่นี่?
ความยาวของรอยต่อ จำนวนครั้งที่เครื่องจัดตำแหน่งต้องหมุนระหว่างรอยต่อ และว่าสถานีทั้งหมดสามารถทำงานพร้อมกันได้หรือไม่ ส่งแบบร่างชิ้นส่วนพร้อมระบุรอยต่อมาให้เรา เราจะประเมินให้
รับข้อมูลการจัดวางและประมาณการระยะเวลาดำเนินการ
ส่งให้เรา:
- แบบร่างชิ้นส่วนพร้อมรอยต่อและขนาดที่ตรวจสอบแล้ว
- ขนาดหน้าตัด ความหนาของผนัง และวัสดุ
- จำนวนตัวเลือกและความถี่ในการเปลี่ยนแปลง
- ปริมาณรายวันหรือรายปี และรูปแบบการทำงานเป็นกะ
- รูปภาพหรือขนาดของพื้นที่ใช้สอยและผังการจัดวางเครน
เราจะตอบกลับด้วยข้อเสนอเกี่ยวกับผังสถานีและประมาณการระยะเวลาดำเนินการ
ส่งแบบร่างชิ้นส่วนของคุณ → อีเมลหรือ sales@evsrobot.com
ภาพวิดีโอถ่ายทำ ณ สถานที่ผลิตของพันธมิตร ข้อมูลเกี่ยวกับเวลาในการผลิต กระแสไฟฟ้า และปริมาณวัสดุสิ้นเปลืองจากสถานที่ดังกล่าวเป็นข้อมูลที่ไม่เปิดเผยต่อสาธารณะและไม่ได้ระบุไว้ในที่นี้