
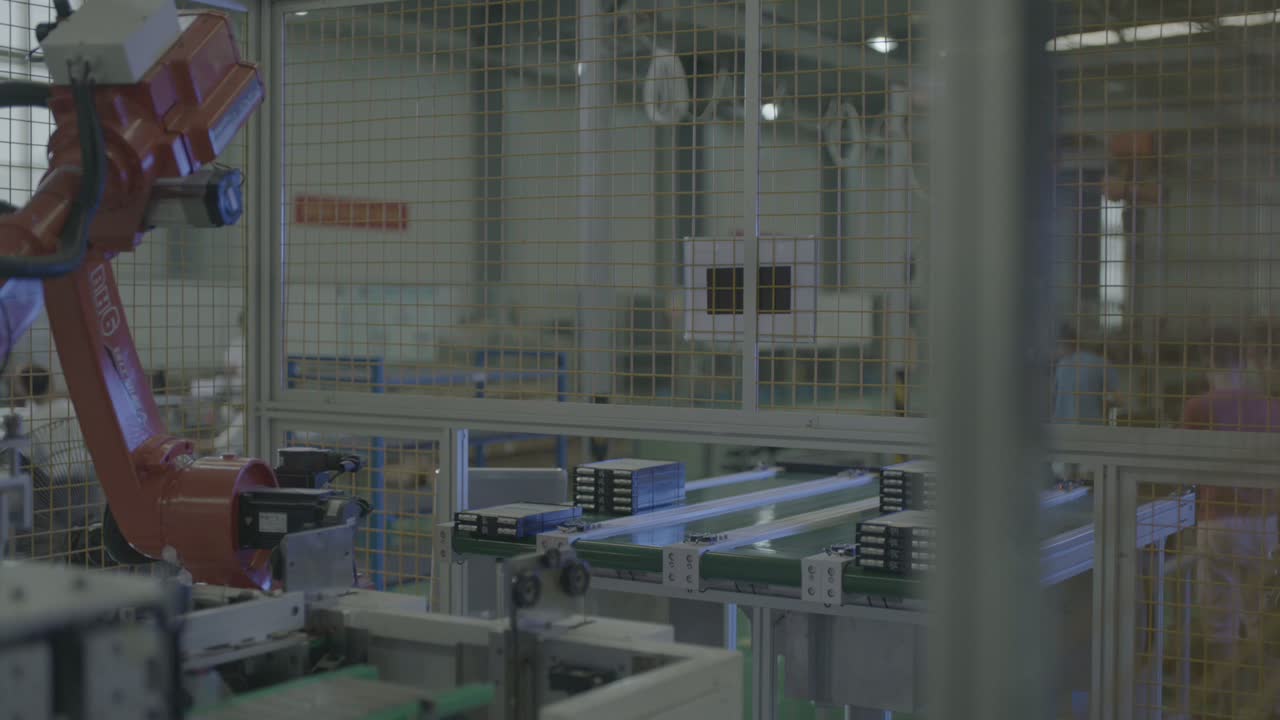
ในระยะสั้น: เซลล์การผลิตนี้มอบหมายการเคลื่อนย้ายโมดูลแบตเตอรี่ให้กับหุ่นยนต์หกแกนตัวหนึ่ง หุ่นยนต์ยืนอยู่บนเสาพื้นภายในรั้วกั้นนิรภัยและเคลื่อนที่ไปมาระหว่างสายพานลำเลียงและสถานีข้างๆ โดยจะหยุดเหนือแถวของโมดูลสี่เหลี่ยมสีเข้ม จุ่มเครื่องมือลง ยกขึ้นและหมุน แล้วนำเครื่องมือลงมาที่สถานีข้างๆ สายพานลำเลียง รางเลื่อนสีอ่อนจะเคลื่อนย้ายชิ้นส่วนไปตามสถานีบนลูกกลิ้ง ท่าทางเดียวกันนี้ — ยกแขนขึ้น จุ่มลง กลับไปที่สถานี — จะเกิดขึ้นซ้ำๆ ตลอดทั้งวิดีโอ การตัดสินใจสามอย่างที่สำคัญต่อเซลล์การผลิตแบบนี้ ได้แก่ วิธีการจัดวางถาดและตัวลำเลียง วิธีที่เครื่องมือปลายแขนเข้ากับกลุ่มโมดูล และวิธีที่สายพานลำเลียงและสถานีใช้เวลาของหุ่นยนต์ตัวเดียวกันร่วมกัน กำลังวางแผนสายการผลิตที่คล้ายกันอยู่หรือไม่? ส่งแบบร่างชิ้นส่วนของคุณมาให้เรา.
ได้อย่างรวดเร็ว
| ส่วนหนึ่ง | โมดูลสี่เหลี่ยมผืนผ้าสีเข้มเกือบดำ วางเรียงกันหลายชิ้นบนถาดไฟ |
| กระบวนการ | การลำเลียงวัสดุ — การเคลื่อนย้ายโมดูลจากสายพานลำเลียงไปยังสถานี |
| อัตโนมัติ | หุ่นยนต์หกแกนตัวหนึ่งติดตั้งอยู่บนเสาพื้น ภายในรั้วกั้นเพื่อความปลอดภัย |
| การจัดหาชิ้นส่วน | แถวของโมดูลที่จัดกลุ่มไว้บนสายพานลำเลียงแบบแบน |
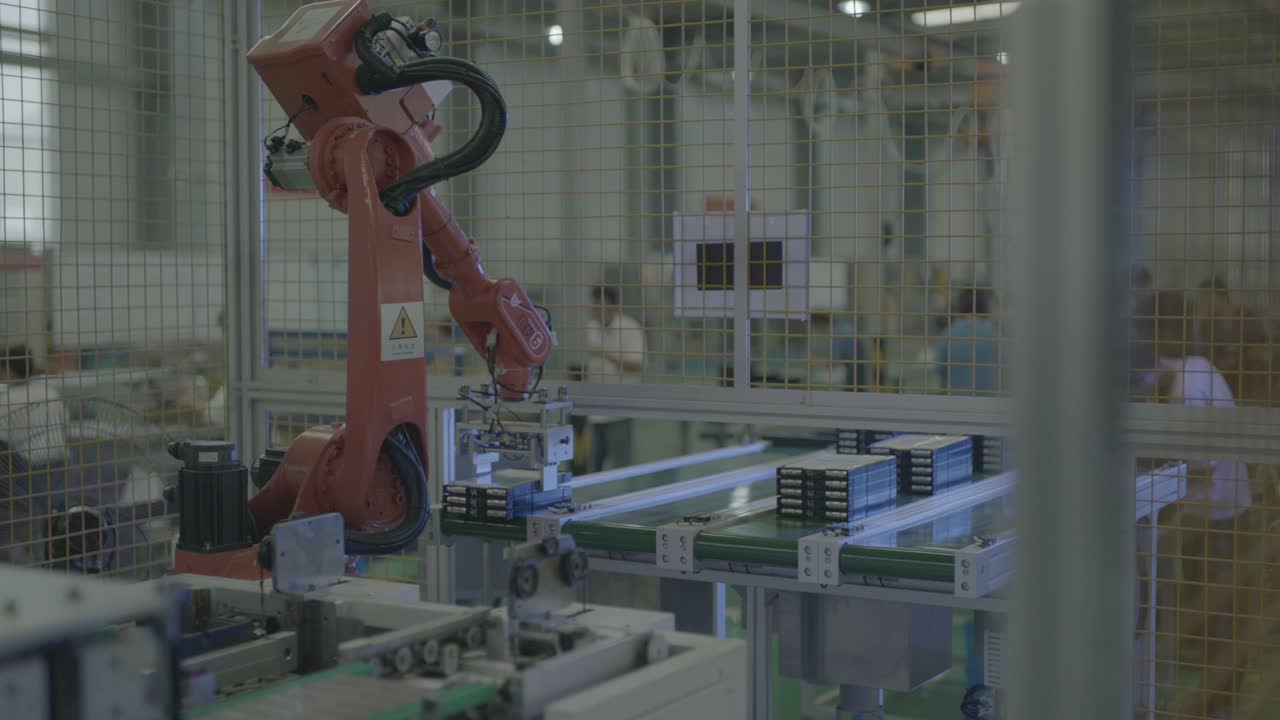
| เครื่องมือปลายแขน | แผ่นยึดไฟที่มีชิ้นส่วนสี่เหลี่ยมสีดำอยู่ด้านล่าง ท่อลม และสายเคเบิล |
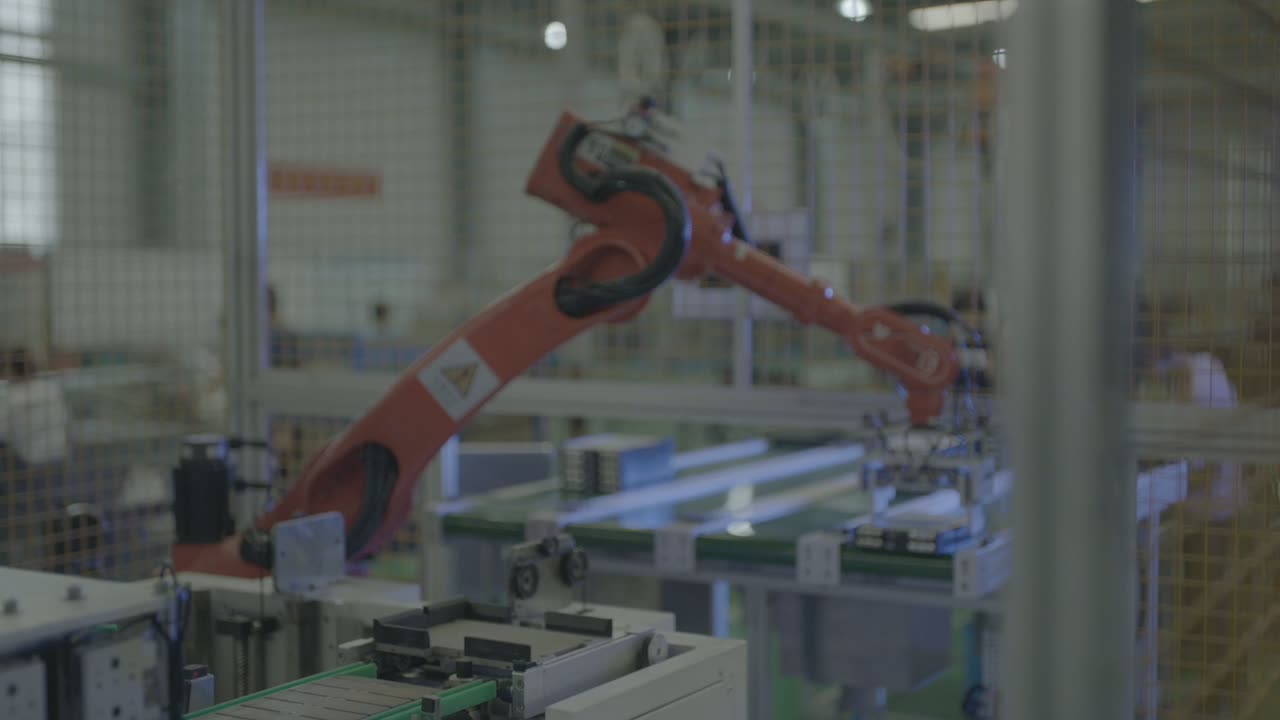
| สถานี | รางเลื่อนน้ำหนักเบาจะลำเลียงโมดูลไปตามสายการผลิต โดยชิ้นส่วนต่างๆ จะวางอยู่บนลูกกลิ้ง |
| บทบาทของผู้ปฏิบัติงาน | อยู่ด้านนอกรั้ว ส่วนหุ่นยนต์จะเป็นผู้เคลื่อนที่ |
| การจัดวางเซลล์ | หุ่นยนต์ตัวหนึ่งอยู่ระหว่างสายพานลำเลียงและสถานี ซึ่งมีรั้วกั้น |
ปัญหาที่เซลล์นี้แก้ไข
โมดูลแบตเตอรี่เคลื่อนที่ไปมาระหว่างสายพานลำเลียงและสถานีด้วยความรวดเร็ว และต้องมีคนคอยควบคุมการไหลเวียนนั้น การทำด้วยมือเป็นงานที่เหนื่อยล้า โมดูลอาจกระแทกกันได้ง่าย และหาคนมาดูแลได้ยาก เป็นงานขนส่งซ้ำซากที่คนทำไม่นาน
ในเซลล์นี้ หุ่นยนต์เป็นผู้เคลื่อนที่ มันหยุดอยู่เหนือแถวของโมดูลสีเข้ม จุ่มเครื่องมือลง แล้วยกขึ้นและหมุนระหว่างสายพานลำเลียงและสถานี ในขณะที่คนงานอยู่ด้านนอกรั้วตลอดเวลา สิ่งที่ทำให้วงจรการทำงานแบบนี้คงที่คือการจัดวางรอบๆ หุ่นยนต์ — ตำแหน่งที่ถาดแต่ละอันหยุด วิธีที่เครื่องมือพบกับกลุ่ม และวิธีที่สายพานลำเลียงและสถานีแบ่งปันรอบการทำงาน
เซลล์ทำงานอย่างไร
- รอสักครู่จนกว่าจะครบแต่ละส่วน ข้อมือยึดเครื่องมือปลายแขนไว้เหนือสายพานลำเลียง โดยให้แผ่นโลหะคว่ำลง เหนือแถวของโมดูลสี่เหลี่ยมผืนผ้าสีเข้ม
-
จุ่มลงในส่วนต่างๆ ข้อมือลดลง และเครื่องมือก็ตกลงมาเหนือกลุ่มโมดูลบนสายพานลำเลียง
-
ยกขึ้นแล้วหมุน แขนกลยกขึ้น แกว่งไปด้านข้าง และเคลื่อนย้ายเครื่องมือจากสายพานลำเลียงไปยังสถานีที่อยู่ข้างๆ
-
ที่สถานี. รางเลื่อนน้ำหนักเบาจะลำเลียงโมดูลไปตามสายการผลิต โดยชิ้นส่วนต่างๆ จะวางอยู่บนลูกกลิ้ง
-
สูงขึ้นไปเหนือรั้ว เมื่อแขนยกขึ้น เครื่องมือจะยกขึ้นไปใกล้รางด้านบนของรั้วก่อนที่จะเคลื่อนที่ต่อไป
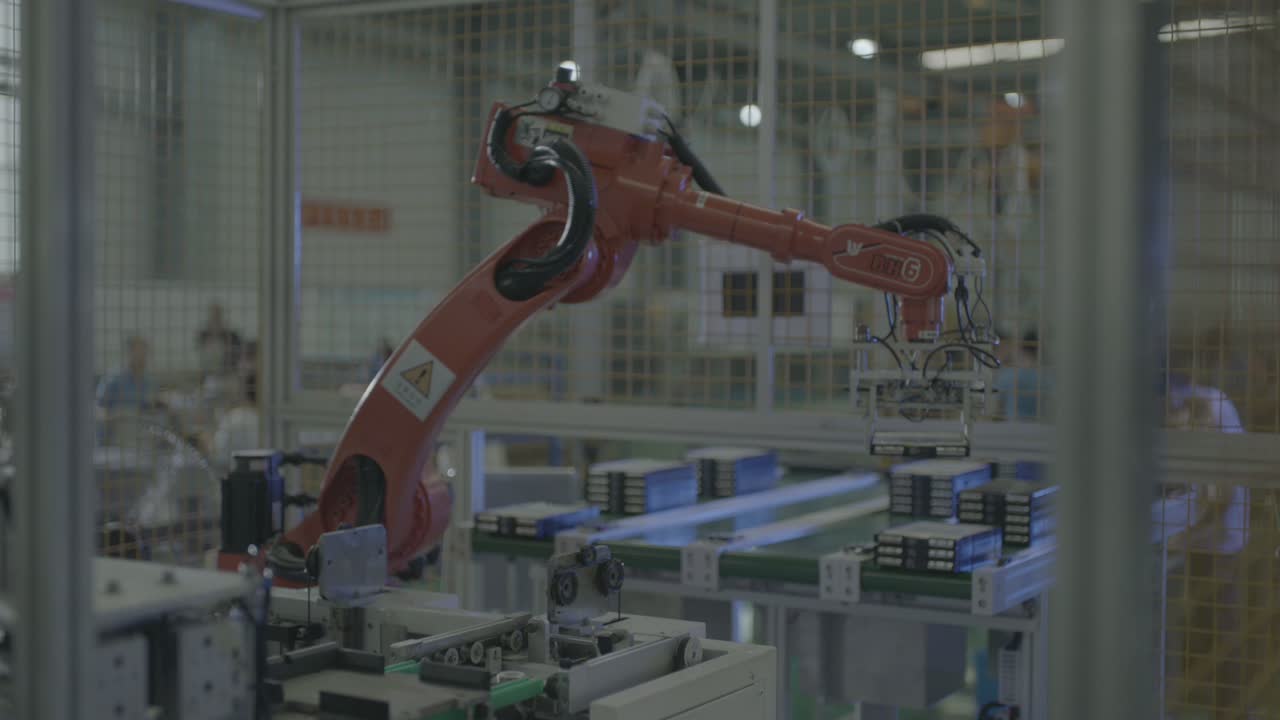
- ทำซ้ำ ท่าเดิม — ยกแขนขึ้น ก้มตัวลง แล้วกลับไปที่ท่าเดิม — ซ้ำไปซ้ำมาตลอดทั้งวิดีโอ เป็นวงจรต่อเนื่อง
หุ่นยนต์อยู่ภายในรั้วตลอดเวลา ส่วนคนงานที่อยู่ด้านหลังจะอยู่นอกรั้ว
การตัดสินใจด้านการออกแบบสามประการ
1. วางถาดไว้ตรงจุดที่เครื่องมือมาบรรจบกับกลุ่ม
ในห้องทำงานนี้ โมดูลหลายชิ้นจะวางเรียงกันบนถาด และเครื่องมือจะเคลื่อนลงมาจากด้านบนเหนือกลุ่มโมดูล ถาดที่หยุด ณ จุดที่กำหนดไว้จะช่วยให้เครื่องมือเข้าถึงกลุ่มโมดูลในลักษณะเดียวกันทุกรอบการทำงาน
รูปแบบการจัดวางแบบนี้จะประสบความสำเร็จหรือล้มเหลวบนถาดวางอุปกรณ์ก็ขึ้นอยู่กับหลายปัจจัย: มันต้องยึดกลุ่มอุปกรณ์ไว้ ให้เครื่องมือมีพื้นผิวที่สามารถเข้าถึงได้ และช่วยให้เครื่องมือสามารถวางลงได้โดยไม่ดันโมดูลต่างๆ ออกจากตำแหน่ง
2. จับคู่เครื่องมือกับกลุ่มโมดูลที่จัดไว้
อุปกรณ์ชิ้นนี้คือแผ่นยึดไฟที่มีชิ้นส่วนสี่เหลี่ยมสีดำอยู่ด้านล่าง พร้อมด้วยท่อลมและสายเคเบิลที่วิ่งลงมาตามแขน ไม่ว่าหลักการยึดจะเป็นอย่างไร รูปทรงคือจุดสำคัญ: อุปกรณ์ต้องแนบสนิทกับพื้นผิวด้านบนของโมดูลและช่องว่างของถาด
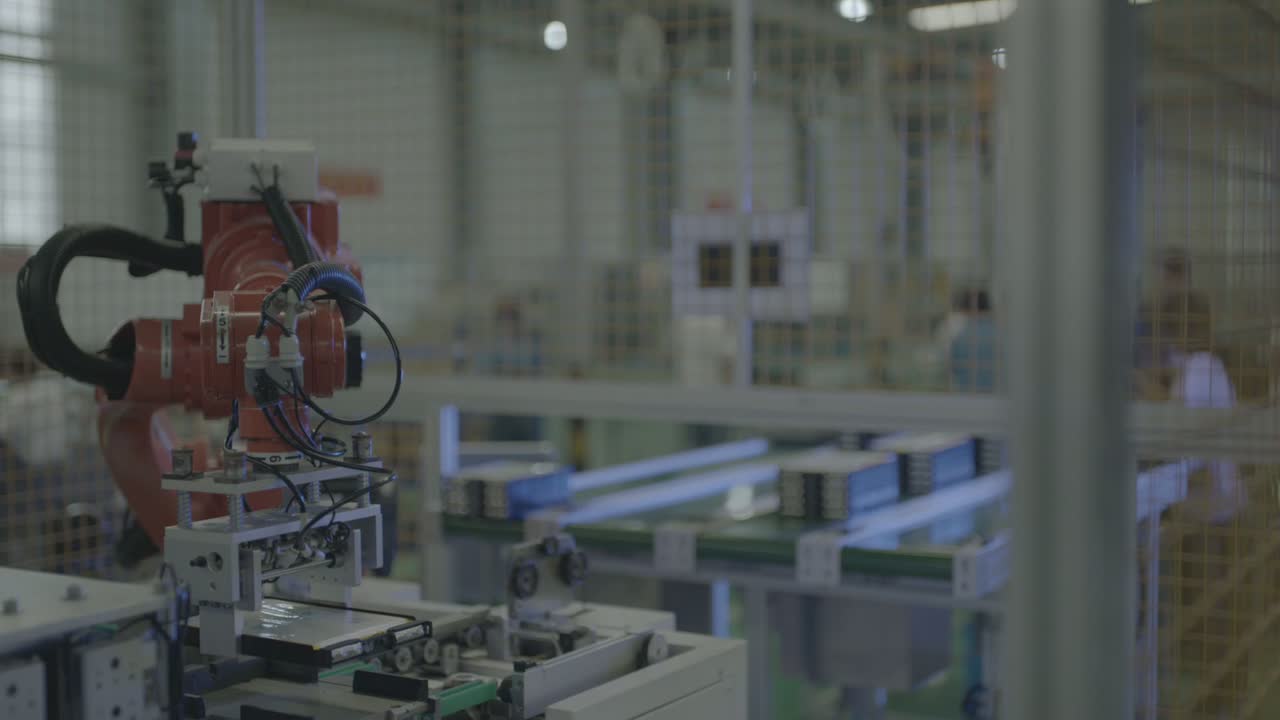
คำถามคือว่าเครื่องมือนี้สามารถใช้งานกับทุกกลุ่มได้ในลักษณะเดียวกันและโดยที่โมดูลไม่เคลื่อนที่ได้หรือไม่
3. แบ่งรอบการทำงานระหว่างสายพานลำเลียงและสถานี
ท่าทางของแขนหุ่นยนต์จะซ้ำกัน — ยกแขนขึ้น งอลง แล้วกลับไปยังตำแหน่งเดิม — และชิ้นส่วนต่างๆ จะถูกเลื่อนไปตามสถานีด้วยลูกกลิ้งอย่างนุ่มนวล ในวงจรที่สมดุล สายพานลำเลียงจะนำชิ้นส่วนกลุ่มถัดไปมาให้ในขณะที่หุ่นยนต์อยู่ที่สถานี
สิ่งที่ต้องสังเกตคือความสมดุล: หากสายพานลำเลียงและสถานีพร้อมใช้งานในเวลาใกล้เคียงกัน การเคลื่อนที่ของหุ่นยนต์จะลงตัวระหว่างทั้งสองโดยไม่ต้องรอฝ่ายใดฝ่ายหนึ่ง หากฝ่ายใดฝ่ายหนึ่งทำงานนานกว่ามาก ฝ่ายนั้นจะเป็นตัวกำหนดจังหวะ และอีกฝ่ายส่วนใหญ่จะรอ
รูปแบบนี้เหมาะสมเมื่อใด และเมื่อใดควรพิจารณาอย่างละเอียดมากขึ้น
- พอดี: โมดูลที่จัดกลุ่มไว้ซึ่งเคลื่อนที่ระหว่างสายพานลำเลียงและสถานีด้วยจังหวะที่สม่ำเสมอ โมดูลที่วางอยู่บนถาดหรือตัวลำเลียงเพื่อให้เครื่องมือเข้าถึงโมดูลเหล่านั้นในลักษณะเดียวกันทุกครั้ง และช่องที่รั้วสามารถป้องกันไม่ให้คนเข้าไปในเส้นทางของหุ่นยนต์ได้
- ประเมินเพิ่มเติม: โมดูลที่เปลี่ยนรูปร่างหรือระยะห่างบ่อย ทำให้เครื่องมือต้องเปลี่ยนตามไปด้วย ถาดหรือตัวลำเลียงที่ไม่หยุดที่จุดที่กำหนดซ้ำได้ และกรณีที่สายพานลำเลียงและสถานีทำงานไม่ประสานกัน ทำให้หุ่นยนต์ต้องรอ
คำถามที่พบบ่อย
หุ่นยนต์เคลื่อนย้ายโมดูลทีละชิ้นหรือหลายชิ้นพร้อมกัน?
โมดูลหลายชิ้นวางอยู่บนถาดเดียวกัน และเครื่องมือจะเข้าหาโมดูลจากด้านบน การเคลื่อนย้ายโมดูลทีละชิ้นหรือทั้งกลุ่มนั้นขึ้นอยู่กับการออกแบบถาดและเครื่องมือ ซึ่งทั้งสองอย่างนี้ได้มาจากแบบร่างชิ้นส่วน
อะไรเป็นตัวกำหนดความเร็วการทำงานของเซลล์นี้?
จังหวะการทำงานของสายพานลำเลียงและสถานี รวมถึงการเคลื่อนไหวของหุ่นยนต์ที่สอดคล้องกับทั้งสองส่วนนั้น การประมาณเวลาต่อรอบจะมาจากแบบร่างชิ้นส่วน การจัดวางถาด และปริมาณงานในแต่ละวัน ดังนั้นโปรดส่งข้อมูลเหล่านั้นมาให้เรา แล้วเราจะคำนวณให้
หุ่นยนต์หนึ่งตัวสามารถให้บริการได้มากกว่าหนึ่งสถานีหรือไม่?
โดยหลักการแล้ว ใช่ ถ้าหากการเคลื่อนที่เพิ่มเติมนั้นสั้นและจังหวะเวลายังสอดคล้องกัน แต่ละตำแหน่งที่เพิ่มเข้ามาจะทำให้การเดินทางไปกลับของหุ่นยนต์ยาวขึ้น ดังนั้นคำถามคือหุ่นยนต์จะสามารถทำทุกการเคลื่อนที่ให้เสร็จก่อนที่กลุ่มถัดไปจะพร้อมได้หรือไม่
รับข้อมูลการจัดวางและประมาณการระยะเวลาดำเนินการ
ส่งให้เรา:
- ภาพวาดชิ้นส่วนพร้อมพื้นผิวที่คุณต้องการแก้ไข และเค้าโครงถาดหรือตัวลำเลียง
- วัสดุ ขนาด และน้ำหนักของชิ้นส่วน
- จำนวนประเภทของชิ้นส่วน และความถี่ในการเปลี่ยนชิ้นส่วน
- ปริมาณงานรายวันและรูปแบบการทำงานเป็นกะ
- ภาพถ่ายหรือขนาดของพื้นที่ใช้สอยและสายพานลำเลียงที่มีอยู่
เราจะตอบกลับพร้อมข้อเสนอรูปแบบและประมาณการระยะเวลาดำเนินการ
ส่งแบบร่างชิ้นส่วนของคุณ → อีเมลหรือ sales@evsrobot.com
วิดีโอนี้ถ่ายทำ ณ สถานที่ผลิตของพันธมิตร ข้อมูลเวลาในการผลิตและตัวเลขอื่นๆ จากสถานที่ดังกล่าวไม่เปิดเผยต่อสาธารณะและไม่ได้นำมาแสดงไว้ในที่นี้