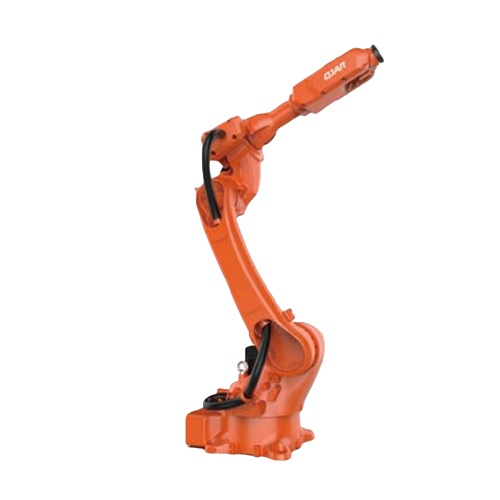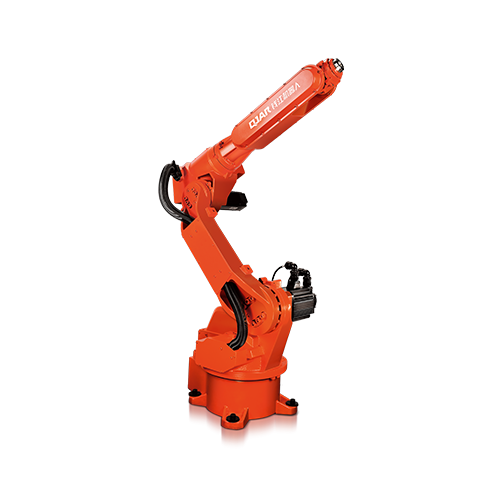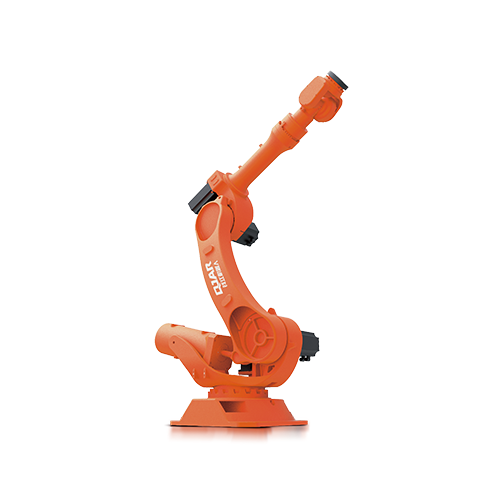
| รุ่น | คิวเจอาร์210-1 | |
| จำนวนแกน | 6 | |
| payload | 210กิโลกรัม | |
| ทำซ้ำการวางตำแหน่ง | ± 0.2mm | |
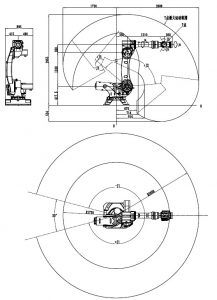
| แม็กซ์ อาร์มสแปน | 2688mm | |
| ช่วงการเคลื่อนไหว | J1 | ±165° |
| J2 | ﹢85°,﹣50° | |
| J3 | ﹢75°,﹣160° | |
| J4 | ±360° | |
| J5 | ±120° | |
| J6 | ±360° | |
| ความเร็วสูงสุด | J1 | 100º/วินาที |
| J2 | 80º/วินาที | |
| J3 | 95º/วินาที | |
| J4 | 130º/วินาที | |
| J5 | 120º/วินาที | |
| J6 | 200º/วินาที | |
| แรงบิดที่อนุญาต | J4 | 1200N.m |
| J5 | 1200N.m | |
| J6 | 650N.m | |
| โมเมนต์ความเฉื่อย | J4 | 84กก.ตรม |
| J5 | 84กก.ตรม | |
| J6 | 55กก.ตรม | |
| น้ำหนักตัวหุ่นยนต์ | 1257กิโลกรัม | |
| ความจุพลังงาน | 30.6KVA | |
| ขนาดคณะรัฐมนตรี | 650*750*1150mm | |
| น้ำหนักคณะรัฐมนตรี | 140กิโลกรัม | |
| แหล่ง | สามเฟสห้าสาย | |
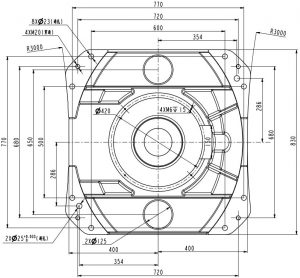
| แบบฟอร์มการติดตั้ง | พื้น | |
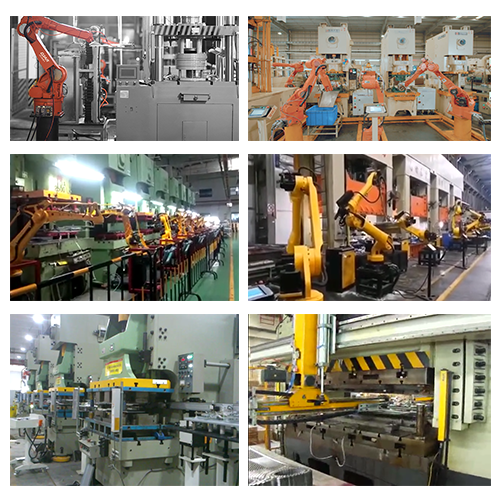
| การใช้งาน | การเชื่อม การวางบนพาเลท การขนถ่าย การจัดการ การขัดและการเจียร การประกอบ | |