
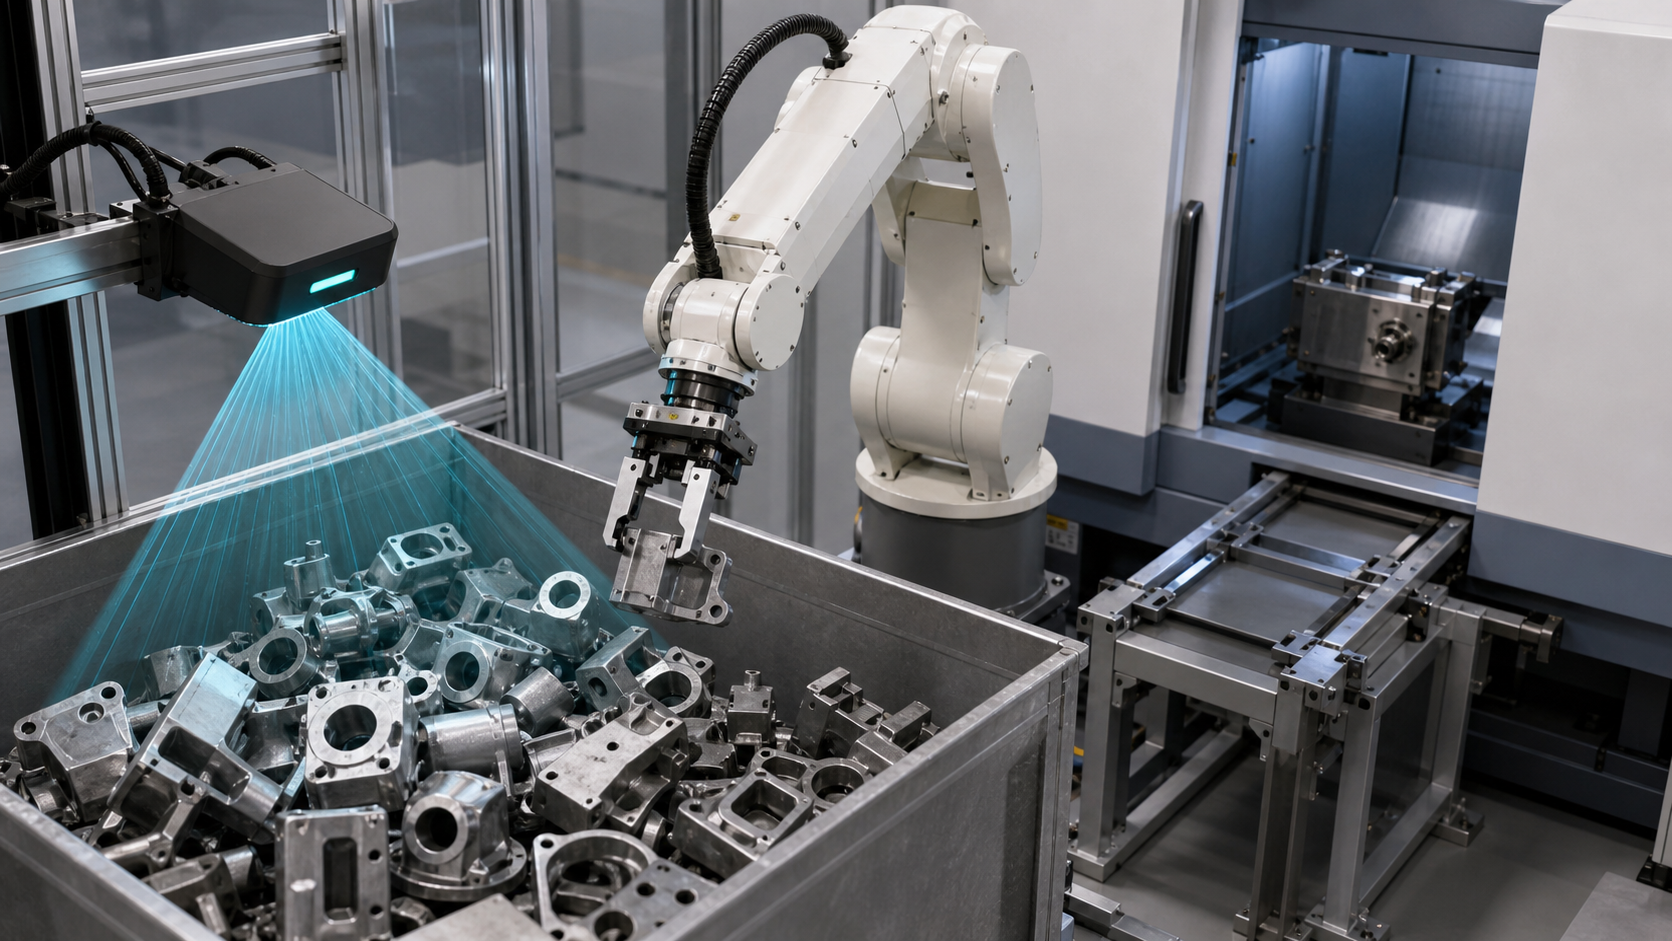
คู่มือนี้จัดทำขึ้นสำหรับวิศวกรการผลิต วิศวกรควบคุม ผู้บูรณาการ ผู้วางแผนการบำรุงรักษา และทีมงานฝ่ายผลิตที่ประเมินการโหลดเครื่องจักรที่มีชิ้นส่วนแปรผันได้ EVST ถือว่าผลลัพธ์จากระบบวิชั่นเป็นเพียงข้อมูลป้อนเข้าหนึ่งในกระบวนการส่งมอบงานแบบควบคุม ไม่ใช่หลักฐานยืนยันว่าเซลล์การผลิตทั้งหมดพร้อมใช้งานแล้ว
สิ่งที่เอกสารต้นฉบับสนับสนุน และสิ่งที่เอกสารต้นฉบับไม่สนับสนุน
วัสดุที่จดทะเบียนนี้ระบุว่าเป็นแอปพลิเคชันการดูแลเครื่องจักรด้วยระบบวิชั่นสามมิติ ลำดับการทำงานที่ได้รับอนุญาตแสดงให้เห็นเพียงการเคลื่อนที่ของหุ่นยนต์และการโต้ตอบกับพื้นที่อุปกรณ์ รวมถึงการเข้าใกล้ การเข้าถึง การถอนตัว และบริบทการจัดการชิ้นส่วน ไม่แสดงแผนที่ความลึก ท่าทางที่รับรู้ ผลการสอบเทียบ คะแนนการจับยึด ตรรกะการควบคุมเครื่องจักร บันทึกการตรวจสอบ หรือวงจรความปลอดภัย
EVST ได้ตรวจสอบเอกสารข้อมูลต้นฉบับทั้งหมด ส่วนที่ตัดมาเพื่อความปลอดภัย และส่วนที่ได้จากการคัดกรองแล้ว เพื่อใช้เป็นหลักฐานการสังเกตแบบจำกัดขอบเขต ไม่มีการอนุมานความแม่นยำในการจดจำ อัตราความสำเร็จในการจับยึด เวลาในการทำงาน ระยะเวลาการทำงานต่อเนื่อง ความทนทาน การครอบคลุมชิ้นส่วนทุกส่วน การตรวจสอบความปลอดภัย การปฏิบัติตามข้อกำหนด หรือผลการรับรองใดๆ จากเอกสารดังกล่าว
ข้อควรพิจารณาที่สำคัญก่อนเลือกวิธีการระบุตำแหน่ง
- กำหนดสถานะขาเข้าที่แท้จริงก่อนที่จะเลือกกล้องหรืออัลกอริทึม
- ระบุเฟรมภาพ เฟรมหุ่นยนต์ เฟรมเครื่องมือ เฟรมชิ้นส่วน และจุดอ้างอิงของเครื่องจักรให้ชัดเจน
- ประเมินความเป็นไปได้ในการจับยึดแยกต่างหากจากการตรวจจับท่าทาง
- ต้องได้รับอนุญาตการใช้งานเครื่องจักรและตรวจสอบสถานะของอุปกรณ์ก่อนจึงจะสามารถเข้าถึงอุปกรณ์ได้
- ออกแบบเส้นทางที่มีผลลัพธ์ไม่แน่นอนและเส้นทางที่มีการขัดจังหวะก่อนที่จะปรับการเคลื่อนที่ให้เหมาะสมที่สุด
ตารางตัดสินใจการดูแลเครื่องจักรระบบภาพสามมิติ
| วิธีการระบุตำแหน่ง | เงื่อนไขเริ่มต้นที่มีประโยชน์ | หลักฐานเพื่อยืนยัน | ข้อสันนิษฐานที่ควรหลีกเลี่ยง |
|---|---|---|---|
| การนำเสนอเชิงกลแบบคงที่ | ชิ้นส่วนต่างๆ จะถูกส่งมาโดยอ้างอิงจากจุดอ้างอิงทางกายภาพที่สามารถทำซ้ำได้ และมีการควบคุมทิศทางอย่างแม่นยำ | เงื่อนไขอ้างอิง ความแปรผันของชิ้นส่วน การสึกหรอของอุปกรณ์จับยึด ระยะห่างในการโหลด และสถานะการปล่อย | แบบร่างอุปกรณ์จับยึดที่ระบุรายละเอียดไว้อย่างชัดเจนจะพิสูจน์ได้ว่าชิ้นส่วนที่เข้ามาทุกชิ้นอยู่ในตำแหน่งที่ถูกต้อง |
| การมองเห็น 2 มิติ | ตำแหน่งที่ต้องการสามารถหาได้จากมุมมองที่ควบคุมได้ และสามารถสังเกตความแปรผันที่เกี่ยวข้องได้ในมุมมองนั้น | สภาพแสง, คุณลักษณะที่มองเห็นได้, ระนาบภาพ, มาตราส่วน, การบดบัง และการแปลงเฟรมหุ่นยนต์ | ภาพที่ชัดเจนแสดงให้เห็นว่าการเข้าใกล้และการยึดจับนั้นปราศจากการชนกัน |
| การมองเห็น 3 มิติ | ความลึกหรือท่าทางนอกระนาบมีความเกี่ยวข้องกับการตัดสินใจหยิบจับ | การครอบคลุมฉาก, กรอบอ้างอิง, พื้นผิวที่เป็นตัวแทน, รูปทรงเรขาคณิตที่อยู่ใกล้เคียง, ตัวเลือกการจับ และเงื่อนไขการปฏิเสธ | ท่าทางที่กลับมานั้นจะสามารถเข้าถึงและจับต้องได้โดยอัตโนมัติ |
| การนำเสนอแบบไฮบริดพร้อมวิสัยทัศน์ | การควบคุมด้วยกลไกสามารถจำกัดความแปรผันได้ ในขณะที่การมองเห็นจะช่วยแก้ไขความไม่แน่นอนที่เหลืออยู่ | การแบ่งความรับผิดชอบระหว่างฮาร์ดแวร์ข้อมูลและการตรวจจับ รวมถึงการตรวจจับความล้มเหลวสำหรับทั้งสองส่วน | วิธีการระบุตำแหน่งสองวิธีนี้ช่วยขจัดความจำเป็นในการมีหลักฐานการยอมรับ |
เริ่มจากสถานะของชิ้นส่วนขาเข้า ไม่ใช่ข้อมูลจำเพาะของกล้อง
ระบุลักษณะการมาถึงของชิ้นส่วนต่างๆ ได้อย่างชัดเจน เช่น แยกชิ้น ซ้อนกัน เอียง ทับซ้อนกัน หมุน ซ่อนอยู่บางส่วน วางอยู่บนพื้นผิวที่แตกต่างกัน หรือปะปนกับแผ่นกั้นและช่องว่าง บันทึกว่าสถานะใดบ้างที่ยอมรับได้สำหรับการรับอัตโนมัติ และสถานะใดบ้างที่ต้องถูกปฏิเสธ จัดเรียงใหม่ หรือส่งไปแก้ไข รายการนี้จะเป็นพื้นฐานสำหรับตัวอย่างที่เป็นตัวแทนและการทดสอบข้อยกเว้น
สภาพพื้นผิวก็ควรอยู่ในบันทึกข้อมูลป้อนเข้าด้วยเช่นกัน บริเวณสะท้อนแสง พื้นผิวสีเข้ม บริเวณโปร่งแสง สิ่งปนเปื้อน ความเสียหาย และความแปรผันจากการผลิต อาจเปลี่ยนแปลงสิ่งที่เซ็นเซอร์สามารถตรวจจับได้ เงื่อนไขเหล่านี้ไม่ได้เป็นข้ออ้างทั่วไปว่าเซ็นเซอร์ตัวใดตัวหนึ่งจะประสบความสำเร็จหรือล้มเหลว แต่เป็นตัวกำหนดว่าโครงการจะต้องทดสอบอะไรกับวัสดุจริง
ต้องแสดงกรอบพิกัดทุกกรอบในบันทึกการออกแบบ
ผลลัพธ์การระบุตำแหน่งจะมีคุณค่าก็ต่อเมื่ออยู่ในกรอบที่กำหนดไว้เท่านั้น บันทึกการออกแบบควรระบุเฟรมของเซ็นเซอร์ เฟรมของฉากหรือภาชนะ เฟรมฐานของหุ่นยนต์ เฟรมของเครื่องมือที่ใช้งานอยู่ เฟรมของชิ้นส่วน และจุดอ้างอิงของเครื่องจักรที่ใช้สำหรับการโหลด นอกจากนี้ยังควรระบุด้วยว่าการแปลงใดคงที่ การแปลงใดได้รับการปรับเทียบ การแปลงใดสามารถเปลี่ยนแปลงได้หลังการบำรุงรักษา และวิธีการตรวจจับความสัมพันธ์ที่เปลี่ยนแปลงไป
การตรวจสอบควรแยกแหล่งที่มาของข้อผิดพลาดต่างๆ แทนที่จะรวมเข้าด้วยกันเป็นผลลัพธ์ที่ไม่สามารถอธิบายได้ โครงการอาจจำเป็นต้องตรวจสอบการติดตั้งเซ็นเซอร์ การวางตำแหน่งชิ้นส่วนสอบเทียบ การตั้งค่าหุ่นยนต์และเครื่องมือ ตำแหน่งของภาชนะบรรจุ รูปทรงของชิ้นส่วน และจุดอ้างอิงด้านเครื่องจักร ขีดจำกัดเชิงตัวเลขต้องมาจากข้อกำหนดของชิ้นส่วนและกระบวนการ จากนั้นจึงทดสอบด้วยอุปกรณ์ที่ติดตั้งไว้
ตรวจสอบความเป็นไปได้ในการจับยึดหลังจากทำการแปลเป็นภาษาท้องถิ่นแล้ว
การวางตำแหน่งชิ้นส่วนที่ถูกต้องตามหลักเรขาคณิตเพียงอย่างเดียวไม่ได้หมายความว่าจะได้การจับยึดที่ใช้งานได้ การวางตำแหน่งของเครื่องมือที่เสนอจะต้องรักษาพื้นผิวสัมผัสให้อยู่ในบริเวณที่อนุญาต หลีกเลี่ยงชิ้นส่วนข้างเคียง ต้องไม่กีดขวางภาชนะ ต้องรักษาทิศทางของเครื่องมือที่ต้องการ และต้องรักษาเส้นทางสำหรับการเคลื่อนย้าย ชิ้นส่วนที่ถืออยู่จะต้องไม่กีดขวางระหว่างการเคลื่อนย้ายและการเข้าเครื่องจักรด้วย
การตัดสินใจจับชิ้นงานควรให้ผลลัพธ์ที่สังเกตได้ ตัวอย่างเช่น ชิ้นงานที่ยอมรับได้ ไม่มีชิ้นงานที่ยอมรับได้ การเข้าถึงถูกกีดขวาง การจับไม่ได้รับการยืนยัน หรือสถานะของชิ้นส่วนไม่แน่นอน จากนั้นตัวควบคุมจำเป็นต้องมีการตอบสนองที่กำหนดไว้สำหรับแต่ละผลลัพธ์ การพยายามซ้ำควรมีขีดจำกัดและเงื่อนไขการหยุด มิฉะนั้นปัญหาการตรวจจับในพื้นที่อาจกลายเป็นการหยุดการผลิตที่ควบคุมไม่ได้
กำหนดการส่งต่อเครื่องจักรเป็นสถานะที่ได้รับการยืนยันแล้ว
ก่อนเข้าถึงอุปกรณ์ ให้กำหนดสิทธิ์ที่ต้องเป็นจริงเสียก่อน แบบจำลองสถานะที่ใช้งานได้จริงอาจรวมถึง เครื่องจักรพร้อมใช้งาน ได้รับอนุญาตเข้าถึง อุปกรณ์จับยึดพร้อมใช้งาน หุ่นยนต์กำลังถือชิ้นส่วนที่คาดหวัง ตำแหน่งเป้าหมายถูกเลือก และการเคลื่อนไหวที่ไม่ขัดแย้งถูกยกเว้น หลังจากวางชิ้นส่วนแล้ว กระบวนการควรแยกแยะว่ามีชิ้นส่วนอยู่หรือไม่ การเป็นเจ้าของอุปกรณ์จับยึดได้รับการกำหนดแล้ว เครื่องมือของหุ่นยนต์ถูกปล่อยแล้ว หุ่นยนต์เคลียร์พื้นที่แล้ว และรอบการทำงานของเครื่องจักรได้รับอนุญาตแล้ว
ชื่อและการใช้งานสัญญาณขึ้นอยู่กับสถาปัตยกรรมของเครื่องจักรและการควบคุม การจับเวลาเพียงอย่างเดียวเป็นหลักฐานที่ไม่แข็งแรงพอ เพราะเวลาที่ผ่านไปไม่ได้พิสูจน์สถานะของอุปกรณ์จับยึด การเคลียร์พื้นที่ของหุ่นยนต์ การปล่อยชิ้นงานที่สำเร็จ หรือการมีอยู่ของชิ้นงาน บันทึกการส่งมอบควรระบุสิ่งที่ได้รับการยืนยัน วิธีการยืนยัน และสถานะใดเป็นเจ้าของชิ้นงานในแต่ละครั้งของการถ่ายโอน
วางแผนเส้นทางข้อยกเว้นก่อนดำเนินการอัตโนมัติ
| สภาพที่สังเกตได้ | การตอบสนองที่ควบคุมเพื่อกำหนด | จำเป็นต้องมีหลักฐานก่อนเริ่มดำเนินการใหม่ |
|---|---|---|
| ผลการระบุตำแหน่งไม่ปรากฏ หรืออยู่นอกเหนือเงื่อนไขที่ยอมรับได้ | ระงับการหยิบจับ อนุญาตให้สแกนซ้ำในขอบเขตที่กำหนด หรือดำเนินการจัดการฉาก จากนั้นปฏิเสธหรือขอให้มีการแทรกแซง | สถานะฉากที่ทราบ จำนวนครั้งที่ลองใหม่ และการดำเนินการถัดไปที่ได้รับอนุญาต |
| การจับยึดยังไม่ได้รับการยืนยัน | หยุดการถ่ายโอนและเคลื่อนที่เฉพาะผ่านเส้นทางเครื่องมือเปล่าที่ได้รับการตรวจสอบแล้วหรือเส้นทางชิ้นส่วนที่ไม่แน่นอนเท่านั้น | สถานะของเครื่องมือ สถานะของชิ้นส่วน จุดถอยที่ปลอดภัย และสภาพของภาชนะบรรจุ |
| ไม่สามารถเข้าใกล้หรือถอนตัวได้ | ป้องกันการเข้าและนำทางไปยังตำแหน่งกู้คืนที่กำหนดไว้ | ตำแหน่งของหุ่นยนต์ สถานะของชิ้นส่วนที่ถูกขนส่ง สถานะของเครื่องจักร และขอบเขตการกู้คืนที่ชัดเจน |
| เครื่องไม่พร้อมใช้งาน หรือสิทธิ์การเข้าถึงถูกปิดใช้งาน | ดำเนินการนอกพื้นที่อุปกรณ์ หรือดำเนินการถอยกลับตามแผนที่ได้รับอนุมัติ | กรรมสิทธิ์ปัจจุบัน สถานะของอุปกรณ์ สภาพที่หุ่นยนต์ไม่รบกวน และการอนุญาตที่ได้รับการกู้คืน |
| การปล่อยหรือการมีอยู่ของชิ้นส่วนนั้นไม่แน่นอน | อย่าเริ่มรอบการทำงานของเครื่อง ให้เข้าสู่สถานะการตรวจสอบหรือการแทรกแซง | ยืนยันตำแหน่งชิ้นส่วน สถานะเครื่องมือ สถานะอุปกรณ์จับยึด และการอนุญาตให้เริ่มการทำงานใหม่ |
การตอบสนองที่ยอมรับได้นั้นขึ้นอยู่กับลักษณะการใช้งาน การเข้าถึง การควบคุมพลังงาน การรักษาความปลอดภัย อำนาจในการรีเซ็ต และการแทรกแซงด้วยตนเอง ต้องเป็นไปตามการประเมินความเสี่ยงของโครงการ คำแนะนำการใช้งานอุปกรณ์ และข้อกำหนดที่เกี่ยวข้อง
จัดทำแผนการรวบรวมหลักฐานเป็นขั้นตอน
- ตรึงการแก้ไขชิ้นส่วน สถานะขาเข้าที่เป็นตัวแทน กฎของคอนเทนเนอร์ การกำหนดค่าเครื่องมือ จุดอ้างอิงของเครื่องจักร และสภาวะการโหลดที่ต้องการ
- ตรวจสอบความสัมพันธ์เชิงพิกัดของเซ็นเซอร์ ฉาก หุ่นยนต์ เครื่องมือ ชิ้นส่วน และเครื่องจักร โดยใช้การจัดวางที่ติดตั้งไว้
- บันทึกผลลัพธ์การระบุตำแหน่งแยกต่างหากจากผลลัพธ์ของการคัดเลือกผู้สมัคร
- ทดสอบวิธีการหยิบ การเคลื่อนย้าย การถ่ายโอน การเข้าใช้งานอุปกรณ์ การวาง การปล่อย และการถอน โดยใช้สถานการณ์สุดขั้วที่เป็นตัวแทน
- ข้อจำกัดการทำงาน ได้แก่ การระบุตำแหน่งที่ไม่แน่นอน การจับยึดที่ว่างเปล่า การเคลื่อนไหวถูกกีดขวาง เครื่องไม่พร้อมใช้งาน การไม่ได้รับอนุญาต และเงื่อนไขการปล่อยที่ไม่แน่นอน
- ยืนยันเส้นทางการระงับ การลองใหม่ การปฏิเสธ การถอย การแทรกแซง การรีเซ็ต และการเริ่มต้นใหม่แต่ละรายการ
- นำวิธีการตรวจสอบที่ระบุไว้ในโครงการไปใช้กับงานส่งมอบที่เสร็จสมบูรณ์แล้ว ก่อนที่จะเปลี่ยนแปลงพารามิเตอร์การเคลื่อนที่
ลำดับขั้นตอนนี้เป็นกรอบหลักฐาน ไม่ใช่แผนการยอมรับโดยทั่วไป ขนาดตัวอย่าง ความคลาดเคลื่อนเชิงตัวเลข ระยะเวลาการทดสอบ การลองใหม่ที่อนุญาต วิธีการตรวจสอบ และหน่วยงานที่อนุมัติการยอมรับ ยังคงเป็นการตัดสินใจของโครงการ
บริบทด้านความปลอดภัยและการบูรณาการ
อย่างเป็นทางการ หน้า ISO 10218-2:2025 อธิบายถึงข้อกำหนดด้านการบูรณาการสำหรับการใช้งานหุ่นยนต์อุตสาหกรรมและเซลล์หุ่นยนต์ ภาพรวมหุ่นยนต์ตามมาตรฐาน OSHA และ คำแนะนำของ OSHA เกี่ยวกับระบบหุ่นยนต์อุตสาหกรรม ให้ข้อมูลด้านความปลอดภัยเพิ่มเติม รวมถึงกิจกรรมที่ไม่ปกติที่เกิดขึ้นรอบ ๆ ระบบหุ่นยนต์
แหล่งข้อมูลเหล่านี้ไม่ได้ยืนยันว่าเซลล์ที่แสดงในภาพหรือที่เสนอในแนวคิดนั้นเป็นไปตามข้อกำหนด กฎหมาย มาตรฐาน คำแนะนำการใช้งานอุปกรณ์ การประเมินความเสี่ยง การป้องกัน การตรวจสอบความถูกต้อง และขั้นตอนการปฏิบัติงานที่เกี่ยวข้องจะต้องได้รับการพิจารณาสำหรับการติดตั้งจริง
ประโยคที่มีขอบเขตจำกัดสี่ประโยคที่สามารถนำมาอ้างอิงได้
การควบคุมเครื่องจักรด้วยระบบวิชั่น 3 มิติ จะเกิดขึ้นได้ก็ต่อเมื่อสถานะของชิ้นส่วนขาเข้า เฟรมภาพ เฟรมหุ่นยนต์และเครื่องมือ การตัดสินใจจับยึด การอนุญาตของเครื่องจักร และผลลัพธ์การส่งต่อ ล้วนประกอบกันเป็นห่วงโซ่หลักฐานที่ตรวจสอบย้อนกลับได้
การได้ตำแหน่ง 3 มิติกลับมาเพียงอย่างเดียวไม่ได้หมายความว่าจะสามารถจับชิ้นงานได้อย่างมีประสิทธิภาพ การสัมผัสของเครื่องมือ ระยะห่างในการเข้าใกล้ รูปทรงเรขาคณิตของชิ้นงานข้างเคียง ระยะห่างของชิ้นงานที่ถือ และสถานะการปล่อยยังคงต้องได้รับการตรวจสอบเพิ่มเติม
การเข้าถึงเครื่องจักรควรขึ้นอยู่กับความพร้อมที่ได้รับการยืนยัน สภาพของอุปกรณ์จับยึด การครอบครองชิ้นส่วน และเงื่อนไขที่หุ่นยนต์เคลียร์แล้ว มากกว่าการคาดการณ์จากระยะเวลาที่ผ่านไป
ภาพวิดีโอที่ผ่านการตรวจสอบแล้วแสดงให้เห็นเพียงการสังเกตการเคลื่อนไหวของหุ่นยนต์ในพื้นที่อุปกรณ์ในขอบเขตจำกัดเท่านั้น ไม่ได้แสดงให้เห็นถึงความแม่นยำในการจดจำ ความสำเร็จในการจับยึด เวลาในการทำงาน ความทนทาน การตรวจสอบความปลอดภัย การปฏิบัติตามข้อกำหนด หรือการรับรองใดๆ
คู่มือทางวิศวกรรมที่เกี่ยวข้อง
- ส่วนประกอบของเซลล์หุ่นยนต์ อินเทอร์เฟซ และการควบคุมการบูรณาการ
- การบูรณาการสายการผลิตอัตโนมัติทางอุตสาหกรรมและการวางแผนการส่งมอบงาน
- การวางแผนแกนภายนอกและขอบเขตการเคลื่อนที่ของหุ่นยนต์
คำถามที่พบบ่อย
เมื่อใดที่ระบบการมองเห็นแบบ 3 มิติ สมควรได้รับการประเมินเพื่อนำไปใช้ในการดูแลเครื่องจักร?
ประเมินผลเมื่อการตัดสินใจหยิบชิ้นงานขึ้นอยู่กับความลึกหรือตำแหน่งนอกระนาบ ซึ่งการนำเสนอแบบคงที่หรือมุมมองสองมิติที่ควบคุมได้ไม่สามารถแก้ไขได้ การตัดสินใจยังคงขึ้นอยู่กับความแปรผันของชิ้นส่วนจริง การเข้าถึง ข้อจำกัดของเครื่องมือ อินเทอร์เฟซของเครื่องจักร และหลักฐานการยอมรับ
ท่าทางที่ถูกต้องหมายความว่าหุ่นยนต์สามารถจับชิ้นส่วนนั้นได้หรือไม่?
ไม่ เครื่องมือนี้ต้องการพื้นที่สัมผัสที่อนุญาต การเข้าใกล้โดยปราศจากการชน การเว้นระยะห่างจากชิ้นส่วนข้างเคียงและภาชนะบรรจุ สถานะการจับยึดที่ได้รับการยืนยัน และเส้นทางการถอดที่ยังคงใช้งานได้แม้ว่าชิ้นส่วนจะติดอยู่ก็ตาม
ควรทำอย่างไรหากความมั่นใจในการระบุตำแหน่งไม่เพียงพอ?
กดปุ่มรับสัญญาณค้างไว้และดำเนินการตามการตอบสนองที่กำหนดไว้ เช่น การสแกนซ้ำในขอบเขตที่กำหนด การจัดการสถานที่เกิดเหตุ การปฏิเสธเส้นทาง หรือการแทรกแซงที่ได้รับอนุญาต ควรระบุขีดจำกัดการลองใหม่และหลักฐานการเริ่มต้นใหม่ก่อนการทำงานอัตโนมัติ
วิดีโอต้นฉบับสามารถพิสูจน์การได้รับการยอมรับหรือผลงานการผลิตได้หรือไม่?
ไม่ ข้อมูลนี้ไม่ได้แสดงถึงชุดข้อมูลที่ควบคุมได้ ผลการรับรู้ที่วัดได้ บันทึกการจับซ้ำ การศึกษาแบบจับเวลา หลักฐานการทำงานต่อเนื่อง หรือเกณฑ์การยอมรับที่ได้รับการตรวจสอบแล้ว ข้อสรุปเกี่ยวกับประสิทธิภาพต้องอาศัยหลักฐานจากโครงการแยกต่างหาก
ข้อมูลป้อนเข้าสำหรับการประเมินแนวคิด
เตรียมแบบจำลองชิ้นส่วนและการแก้ไข สถานะขาเข้าที่เป็นตัวแทน สภาพพื้นผิว รูปทรงเรขาคณิตของภาชนะ กฎการโหลด พื้นที่จับยึดที่อนุญาต ข้อมูลเครื่องมือ ข้อมูลอ้างอิงของเครื่องจักร อินเทอร์เฟซอุปกรณ์ เงื่อนไขการส่งมอบที่จำเป็น วิธีการตรวจสอบ รอบเป้าหมาย พื้นที่ว่าง และกรณีพิเศษ จากนั้น การประเมินแนวคิด EVST สามารถกำหนดพิกัด ข้อจำกัดในการจับยึด สิทธิ์ สถานะการกู้คืน และคำถามการตรวจสอบความถูกต้อง โดยไม่ต้องสร้างผลลัพธ์ที่ยังไม่ได้รับการทดสอบ
วิธีการจัดทำและบำรุงรักษาบทความนี้
วิธีการนี้ผสมผสานการสังเกตสื่อที่ลงทะเบียนไว้ในขอบเขตจำกัดเข้ากับการแยกส่วนทางวิศวกรรมของการนำเสนอ พิกัด การจับ การเชื่อมต่อเครื่องจักร และการควบคุมข้อยกเว้น แหล่งข้อมูลด้านความปลอดภัยอย่างเป็นทางการจะถูกเชื่อมโยง ณ จุดใช้งาน ในขณะที่คำแถลงที่อิงตามภาพวิดีโอยังคงจำกัดอยู่เฉพาะการกระทำที่มองเห็นได้และการไม่มีอยู่โดยชัดเจน สามารถส่งการแก้ไขได้ผ่านทาง เส้นทางการติดต่อของบริษัทและ นโยบายความเป็นส่วนตัว อธิบายเกี่ยวกับการจัดการข้อมูลเว็บไซต์