
การขึ้นรูปโลหะ: การรองรับชิ้นงานผ่านการเคลื่อนไหว
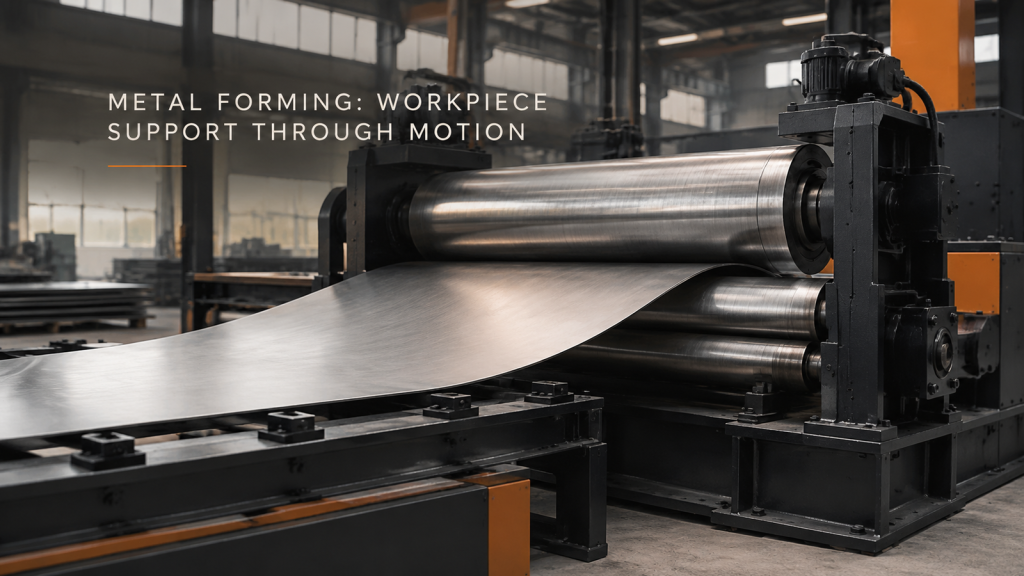
อธิบายการรองรับชิ้นงานแผ่นและทรงกระบอกผ่านการโหลด การขึ้นรูป และการถอดออก จากนั้นกำหนดรูปทรงหรือความพอดีเพื่อตรวจสอบ
การยึดตรึงด้วยหุ่นยนต์: พื้นที่สำหรับการเข้าและออก

ตรวจสอบให้แน่ใจว่าได้ใส่และถอดเครื่องมือยึดอย่างสมบูรณ์ที่ตำแหน่งของสลักเกลียวแต่ละจุด โดยแยกหลักฐานการเข้าถึงออกจากหลักฐานการตรวจสอบการเชื่อมต่อ
การเชื่อมแบบรอบวง: การหนีบและการเข้าถึงรอยเชื่อม
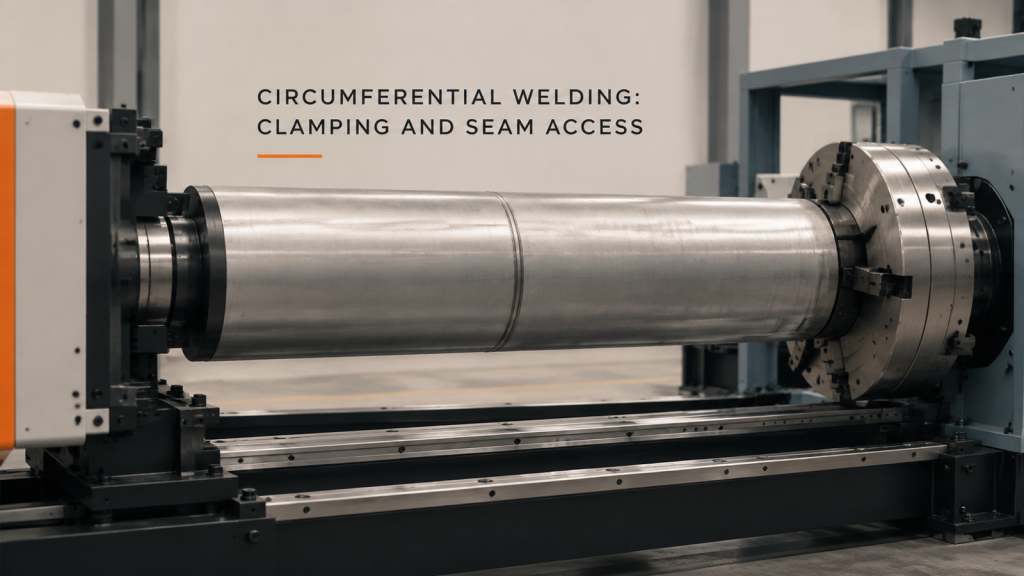
เปรียบเทียบรอยเชื่อมทรงกระบอกที่ถูกยึดไว้กับพื้นที่ทำงานของหัวเชื่อมและช่องทางเข้าสำหรับการโหลด โดยแยกเอกลักษณ์ของกระบวนการและการยอมรับการเชื่อมออกจากกัน
พื้นที่ป้อนและทางออกของลูกกลิ้งแผ่น

รวมแผ่นโค้งที่กำลังพัฒนาไว้ในการวางแผนการป้อน การรองรับ และการถอดออก ประเมินสถานีรีดขึ้นรูปที่ถ่ายทำแต่ละแห่งแยกกัน
การจัดวางเครื่องมือขันสกรูและอุปกรณ์ป้องกัน

ตรวจสอบเครื่องมือขันสกรู อุปกรณ์จับยึด และอุปกรณ์ป้องกันต่างๆ ผ่านงานใช้งานที่จำเป็น โดยมีคุณภาพการขันที่ได้รับการรับรองจากบันทึกของตนเอง
การตรวจสอบระยะห่างของรอยเชื่อมแบบหมุน
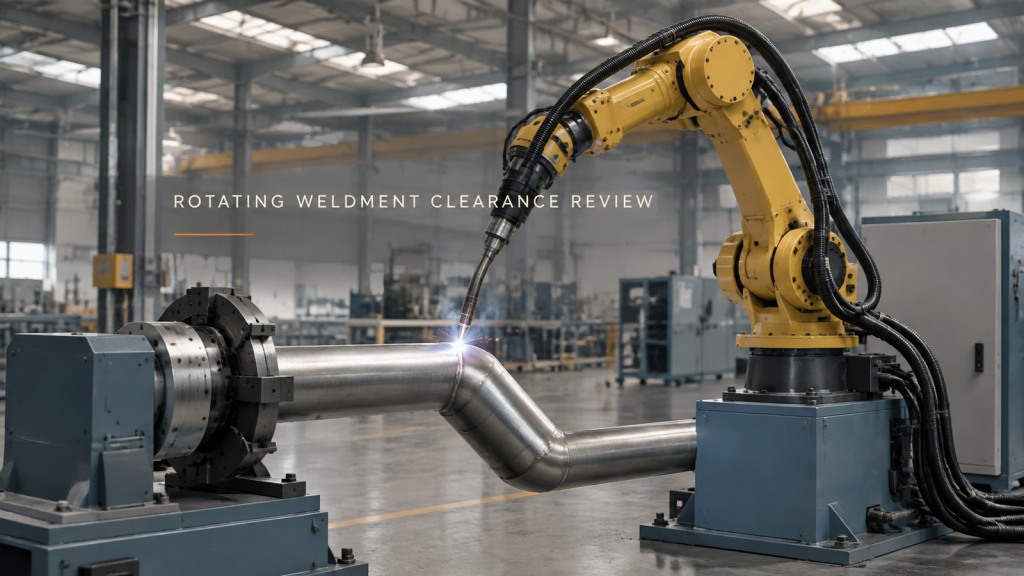
ตรวจสอบชิ้นงานเชื่อมที่หมุนได้ โดยใช้ตัวยึดชิ้นงานและบริเวณหัวเชื่อมร่วมกัน โดยไม่สับสนระหว่างการเคลื่อนที่กับการยอมรับรอยเชื่อม
การวางแผนมุมมองการตรวจสอบหุ่นยนต์
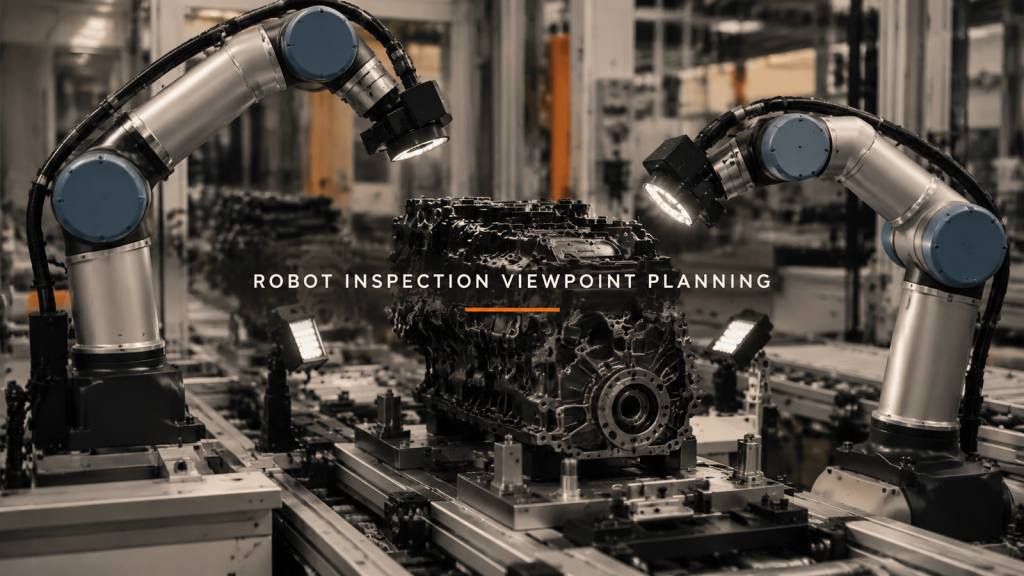
ตัดสินใจว่ามุมมองการตรวจสอบใดให้ข้อมูลเป้าหมายที่เป็นประโยชน์ จากนั้นตรวจสอบความถูกต้องของสภาพภาพและหลักฐานประกอบการตัดสินใจ
การกลึงสี่สถานี: จุดอ้างอิงและระยะห่างการหมุน
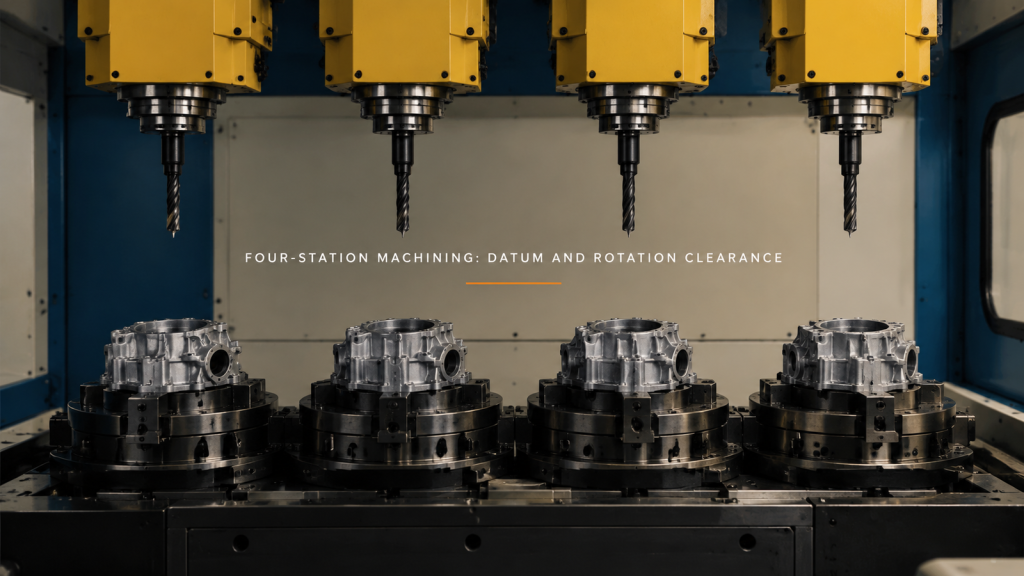
ทบทวนการตัดเฉือนชิ้นงานแบบสี่สถานี โดยพิจารณาจากตำแหน่งชิ้นงาน การถอนเครื่องมือ และการหมุนของอุปกรณ์จับยึด แยกการเคลื่อนไหวที่มองเห็นได้ออกจากความแม่นยำที่วัดได้
การส่งมอบงานดูแลเครื่องจักร: การรองรับชิ้นส่วนและการออกจากตัวจับยึด
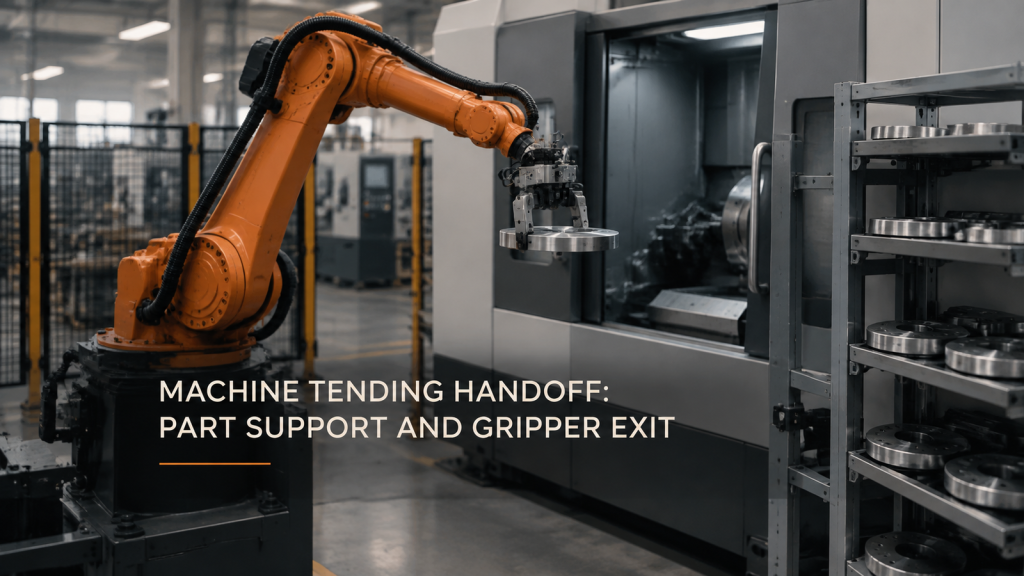
การส่งต่อการดูแลเครื่องจักรขึ้นอยู่กับการรองรับชิ้นส่วนอย่างต่อเนื่อง การเว้นระยะห่างของตัวรับ และทางออกของตัวจับยึดที่ใช้งานได้ ตรวจสอบแผ่นดิสก์และเครื่องมือร่วมกัน
ความสม่ำเสมอของการจ่ายเม็ดบีดด้วยหุ่นยนต์บริเวณมุม
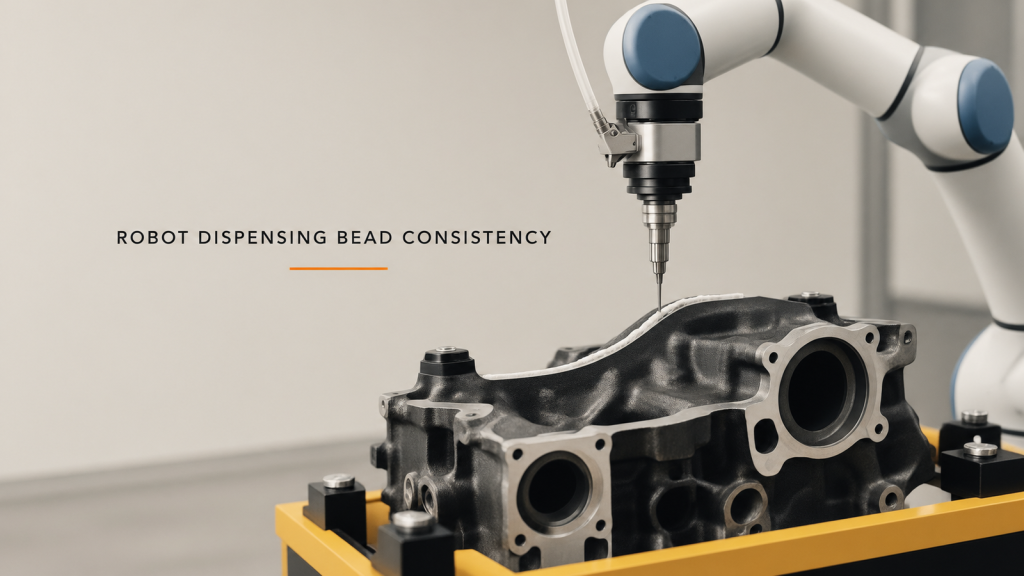
ตรวจสอบความสม่ำเสมอของการจ่ายวัสดุเป็นเส้นด้วยหุ่นยนต์ โดยเชื่อมโยงความเร็วในการเข้าโค้ง การตอบสนองต่อการไหล ตำแหน่งของหัวฉีด และการตรวจสอบเส้นวัสดุที่ได้จริง
การดูแลเครื่องรีดด้าย: การประสานงานการส่งมอบงาน
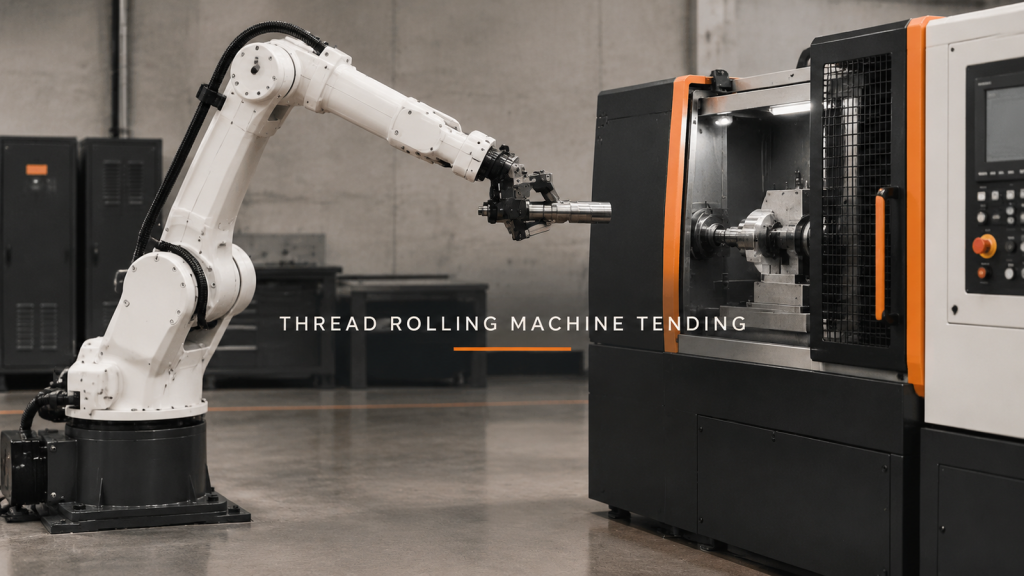
วางแผนการทำงานของเครื่องรีดเกลียว โดยดูแลเรื่องการจัดแนวชิ้นงาน การเคลื่อนย้ายตัวรองรับ การปล่อย และการดึงชิ้นงานออกอย่างปลอดภัย ก่อนตรวจสอบผลการรีด
การเชื่อมด้วยหุ่นยนต์คู่: โซนที่ใช้ร่วมกันก่อนเวลาการทำงาน
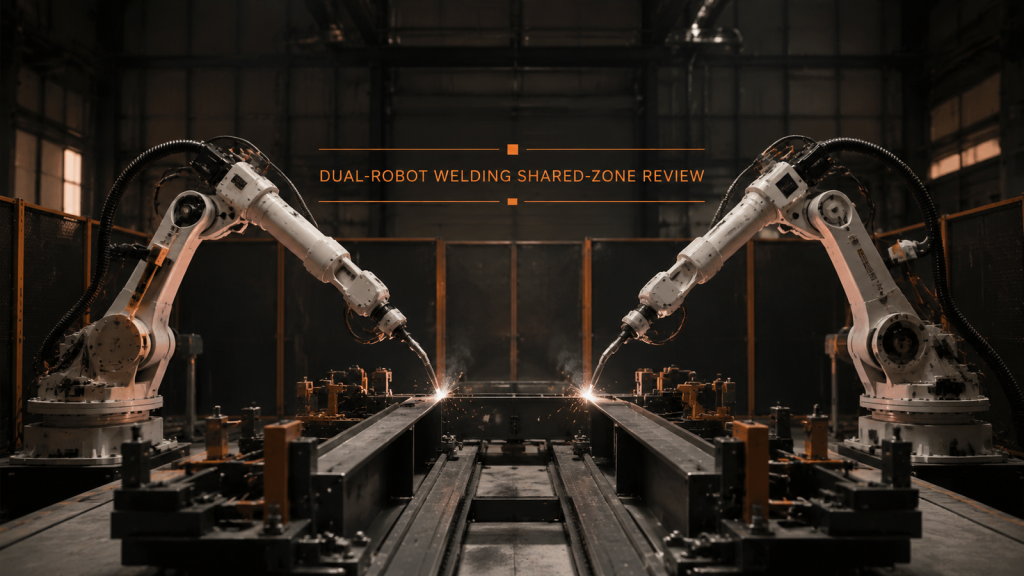
การเชื่อมด้วยหุ่นยนต์คู่จำเป็นต้องมีพื้นที่ทำงานแยกกัน การเข้าสู่พื้นที่ใช้งานร่วมกันอย่างมีระบบ การกำหนดท่ารอที่คาดการณ์ได้ และการตรวจสอบการฟื้นตัวก่อนเร่งความเร็ว