
การจัดวางตำแหน่งยึดด้วยหุ่นยนต์จะไม่สมบูรณ์จนกว่าเครื่องมือจะสามารถออกจากตำแหน่งสลักเกลียวแต่ละตัวและไปถึงตำแหน่งถัดไปได้โดยที่ตัวเครื่องมือทั้งหมดอยู่ในตำแหน่งที่ถูกต้อง การเข้าถึงหัวยึดเป็นการแก้ปัญหาเพียงจุดเดียว การตรวจสอบที่มีประโยชน์จะแยกแยะการเข้าใกล้ในแนวแกน การถอยออก และการเปลี่ยนทิศทางระหว่างตำแหน่งต่างๆ จากนั้นจึงประเมินคุณภาพการเชื่อมต่อโดยใช้ข้อกำหนดและบันทึกที่แยกต่างหาก
เครื่องมือยาวเป็นส่วนหนึ่งของการจัดวาง
ในนาทีที่ 00:06 วิดีโอแสดงภาพเครื่องมือยึดแบบยาวอยู่เหนือตัวเรือนบนโต๊ะทำงาน สามารถมองเห็นตัวเครื่องมือและรูปทรงของชิ้นงานโดยรอบได้พร้อมกัน ภาพนี้ไม่ได้ระบุขนาด ข้อมูลจำเพาะของสลักเกลียว หรือระยะห่างที่วัดได้
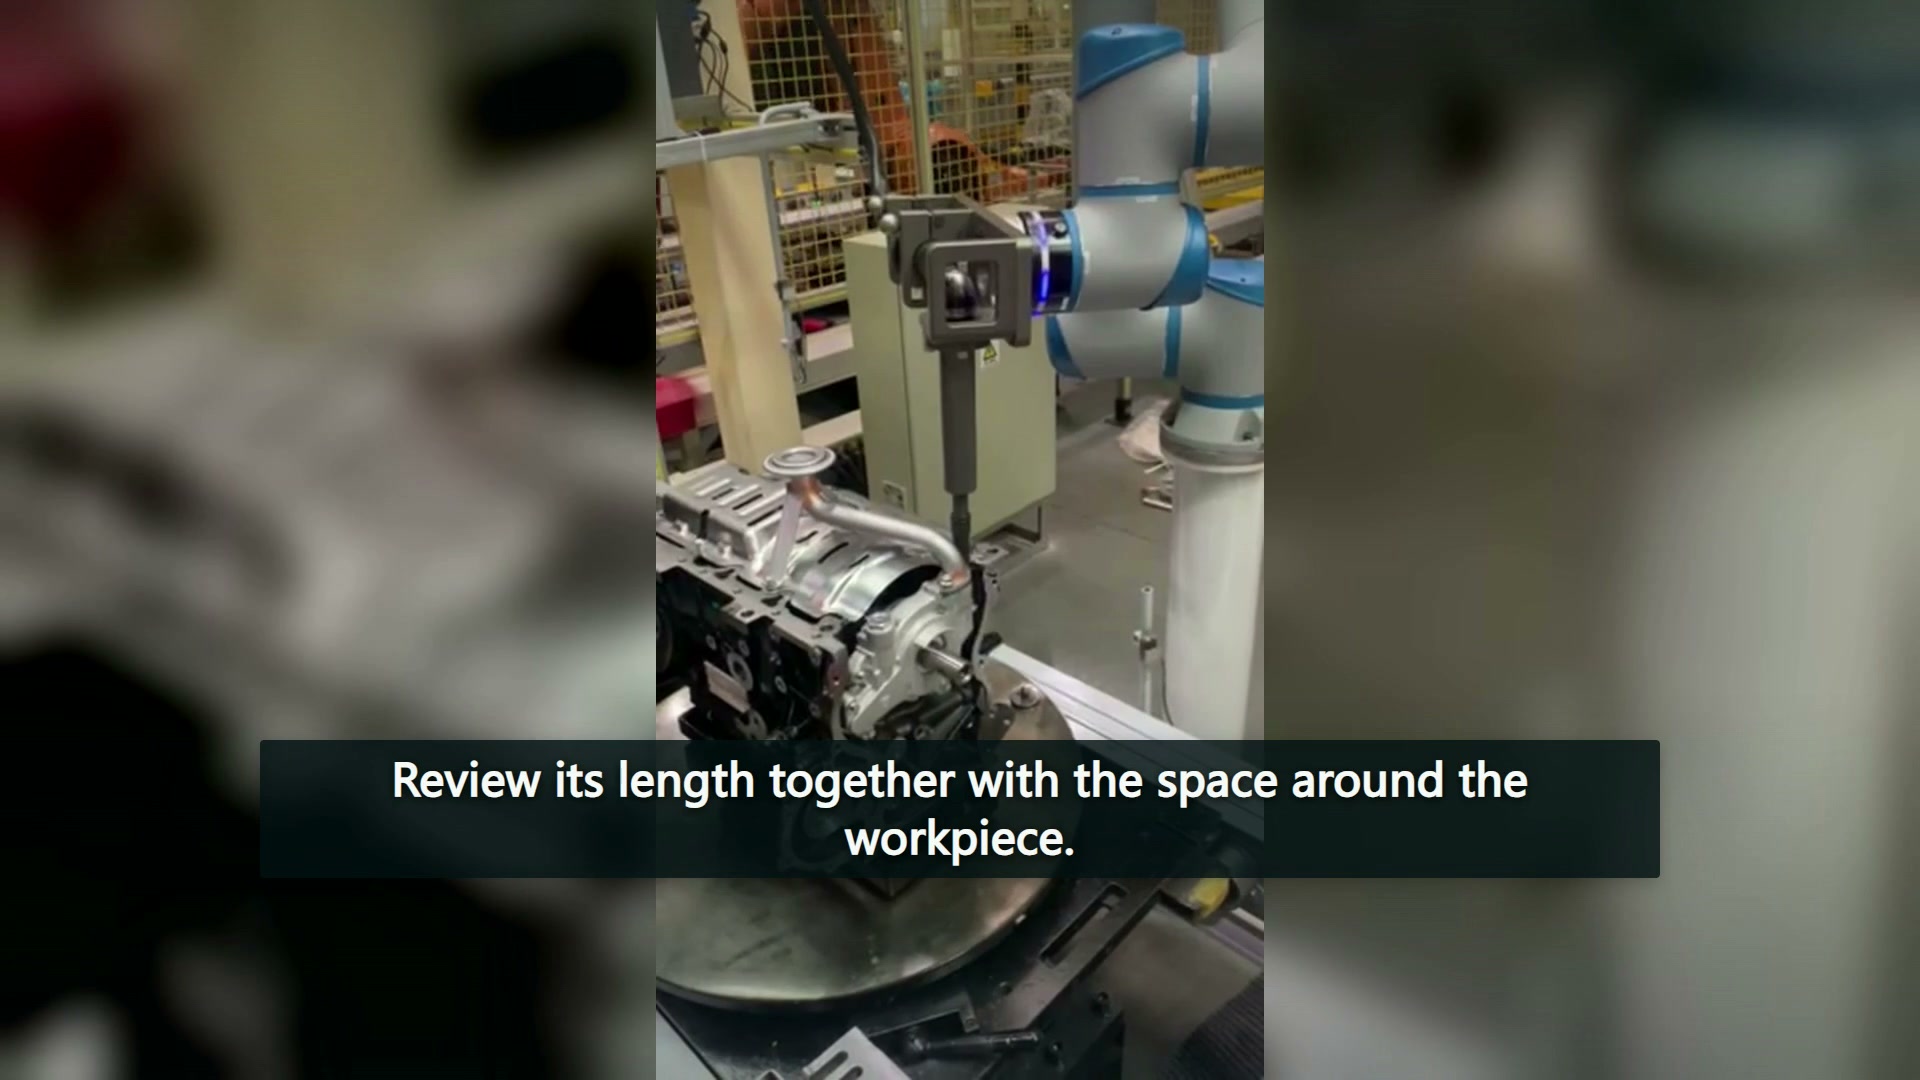
สำหรับแบบแปลนตัวเรือนที่เสนอ ให้วางเครื่องมือที่ติดตั้งเสร็จสมบูรณ์ไว้ข้างๆ ตำแหน่งสลักเกลียวที่เกี่ยวข้องแต่ละจุดในแบบแปลน รวมถึงส่วนที่ยื่นออกมา ผนังเว้า และโครงสร้างยึดต่างๆ ที่อยู่ใกล้เคียงด้วย หากตำแหน่งใดตำแหน่งหนึ่งสามารถเข้าถึงได้ ให้ยึดข้อสรุปนั้นไว้เฉพาะสำหรับตำแหน่งและการกำหนดค่าที่ตรวจสอบจริงเท่านั้น เว้าที่แตกต่างกันอาจต้องใช้วิธีการที่แตกต่างกัน
รูปทรงของเครื่องมือเป็นตัวเลือกที่จำกัด
ตัวอย่างการประกอบชิ้นส่วนอากาศยานของ Atlas Copco อธิบายการจัดวางเครื่องมือแบบออฟเซ็ตและแบบอื่นๆ สำหรับการเข้าถึงพื้นที่จำกัด โดยคำนึงถึงความต้องการในการเข้าถึงและแรงบิดเป็นปัจจัยในการเลือก ตัวอย่างเหล่านี้มาจากอุตสาหกรรมและกลุ่มเครื่องมือเฉพาะ ไม่ใช่คำแนะนำให้ติดตั้งผลิตภัณฑ์เหล่านั้นบนหุ่นยนต์ในวิดีโอนี้
คำถามสำคัญในการเลือกซื้อคือ ชุดเครื่องมือแบบใดที่เหมาะสมกับการเชื่อมต่อที่ต้องการภายในพื้นที่ที่มีอยู่ ความยาวเพียงอย่างเดียวไม่สามารถตอบคำถามนี้ได้ หากมีการเปลี่ยนแปลงเครื่องมือที่เสนอ การติดตั้งและรูปทรงภายนอก รวมถึงส่วนปลายใช้งาน ก็ควรได้รับการพิจารณาใหม่ด้วยเช่นกัน
ให้แยกการออกเดินทางออกเป็นการเคลื่อนไหวที่แยกต่างหาก
ในลำดับขั้นตอนของสถานีแรก เครื่องมือจะยกขึ้นก่อนที่จะเปลี่ยนตำแหน่งการทำงาน การตรวจสอบการใช้งานสามารถใช้ความแตกต่างนั้นเพื่อตรวจสอบทิศทางการถอนก่อนที่จะพิจารณาการเปลี่ยนไปใช้สลักเกลียวตัวอื่น หากคุณลักษณะของตัวเรือนจำกัดการเลี้ยว ให้บันทึกตำแหน่งที่เกี่ยวข้องและรูปทรงเรขาคณิตที่อยู่ระหว่างนั้นแทนที่จะปล่อยคำแนะนำไว้เป็นคำขอทั่วไปในการปรับเส้นทาง
เวลา 00:33 มุมมองเปลี่ยนไปเป็นเวิร์กเซลล์อื่น โดยมีหุ่นยนต์เคลื่อนที่ไปรอบๆ ชิ้นงานที่แตกต่างกัน ชิ้นงานนั้นจะต้องไม่ถูกรวมเข้ากับสถานีเริ่มต้นเป็นรอบการผลิตเดียว มุมมองที่สองขยายขอบเขตการอภิปรายเกี่ยวกับเค้าโครง แต่ไม่ได้ให้ผลลัพธ์แรงบิดที่ขาดหายไปสำหรับมุมมองแรก
ก่อนหน้านี้ การอภิปรายเกี่ยวกับขอบเขตการทำงาน ณ จุดปฏิบัติงานหลายจุด พิจารณาว่าตำแหน่งที่กำหนดของสถานีมีอิทธิพลต่อระยะการเข้าถึงอย่างไร การยึดติดเพิ่มคำถามที่เฉพาะเจาะจงมากขึ้น: เครื่องมือที่ติดตั้งเข้าและออกจากจุดเชื่อมต่อแต่ละจุดอย่างไรก่อนที่จะเดินทางระหว่างตำแหน่งเหล่านั้น
หลักฐานการเชื่อมโยงมีข้อมูลป้อนเข้าที่แตกต่างกัน
บริษัท Atlas Copco คู่มือเทคนิคการขันให้แน่น อธิบายบทบาทของแรงเสียดทาน รวมถึงการหล่อลื่น ในความสัมพันธ์ระหว่างแรงบิดในการขันและแรงยึด ความสัมพันธ์นั้นเป็นเหตุผลที่ต้องคงเงื่อนไขการเชื่อมต่อไว้ตามข้อกำหนดการขัน แต่ไม่ได้ระบุรายละเอียดเฉพาะสำหรับตัวเรือนที่แสดงไว้ในที่นี้
ดังนั้น การประเมินจึงควรแยกแยะข้อมูลออกเป็นสองส่วน ส่วนแรกคือข้อมูลทางเรขาคณิต ซึ่งระบุตำแหน่งของสลักเกลียว การกำหนดค่าของเครื่องมือ และการจัดเรียงทางเข้าและทางออก ส่วนที่สองคือข้อมูลการเชื่อมต่อ ซึ่งระบุสภาพของตัวยึดและข้อต่อ ผลลัพธ์การขันที่ต้องการ และวิธีการตรวจสอบ การเข้าใกล้สลักเกลียวอย่างราบรื่นหรือการหยุดชั่วคราวที่สลักเกลียวไม่สามารถใช้แทนข้อมูลส่วนหลังได้
การแยกคำถามเหล่านี้ออกจากกันทำให้การตรวจสอบข้อเสนอเครื่องมือทำได้ง่ายขึ้น ผู้ตรวจสอบสามารถระบุได้ว่าประเด็นที่ยังไม่ได้รับการแก้ไขนั้นเกี่ยวข้องกับการเข้าถึงทางกายภาพ อุปกรณ์ขันแน่นที่เลือกใช้ หรือหลักฐานของผลลัพธ์การเชื่อมต่อ โดยไม่ต้องถือว่าการเคลื่อนไหวของหุ่นยนต์เป็นหลักฐานของทั้งสามอย่าง นอกจากนี้ ภาพวิดีโอยังไม่แสดงให้เห็นถึงเงื่อนไขการทำงานร่วมกันใดๆ เงื่อนไขเหล่านั้นเป็นของการประเมินแอปพลิเคชันแบบบูรณาการที่แท้จริง