
ตรวจสอบชิ้นงานเชื่อมที่หมุนได้ โดยให้ทั้งพื้นที่กวาดของอุปกรณ์จับยึดและหัวเชื่อมที่เคลื่อนที่อยู่ในตำแหน่งเดียวกัน คำถามที่สำคัญคือ ความสัมพันธ์ที่ต้องการนั้นสามารถคงอยู่ได้ตลอดการเคลื่อนที่หรือไม่ รวมถึงการเข้าและออก การไปถึงจุดเริ่มต้นของการเชื่อมไม่ได้เป็นการกำหนดระยะห่างในภายหลังของการหมุน หรือแสดงให้เห็นถึงรอยเชื่อมที่ยอมรับได้
ทำตามรูปทรงที่บรรจุอย่างสมบูรณ์
ในนาทีที่ 00:04 ฉากเปิดแสดงให้เห็นหัวเชื่อมของหุ่นยนต์อยู่ใกล้ชิ้นงานทรงกระบอกที่รองรับด้วยแท่นหมุน ในนาทีที่ 00:14 วิดีโอแสดงชิ้นงานทรงกลมขนาดใหญ่กว่าที่แตกต่างออกไป ชิ้นงานทั้งสองเป็นตัวอย่างที่แยกจากกัน การตัดต่อไม่ได้แสดงให้เห็นถึงการตั้งค่าแท่นยึดแบบเดียวกันหรือวงจรการผลิตต่อเนื่องเดียวกัน
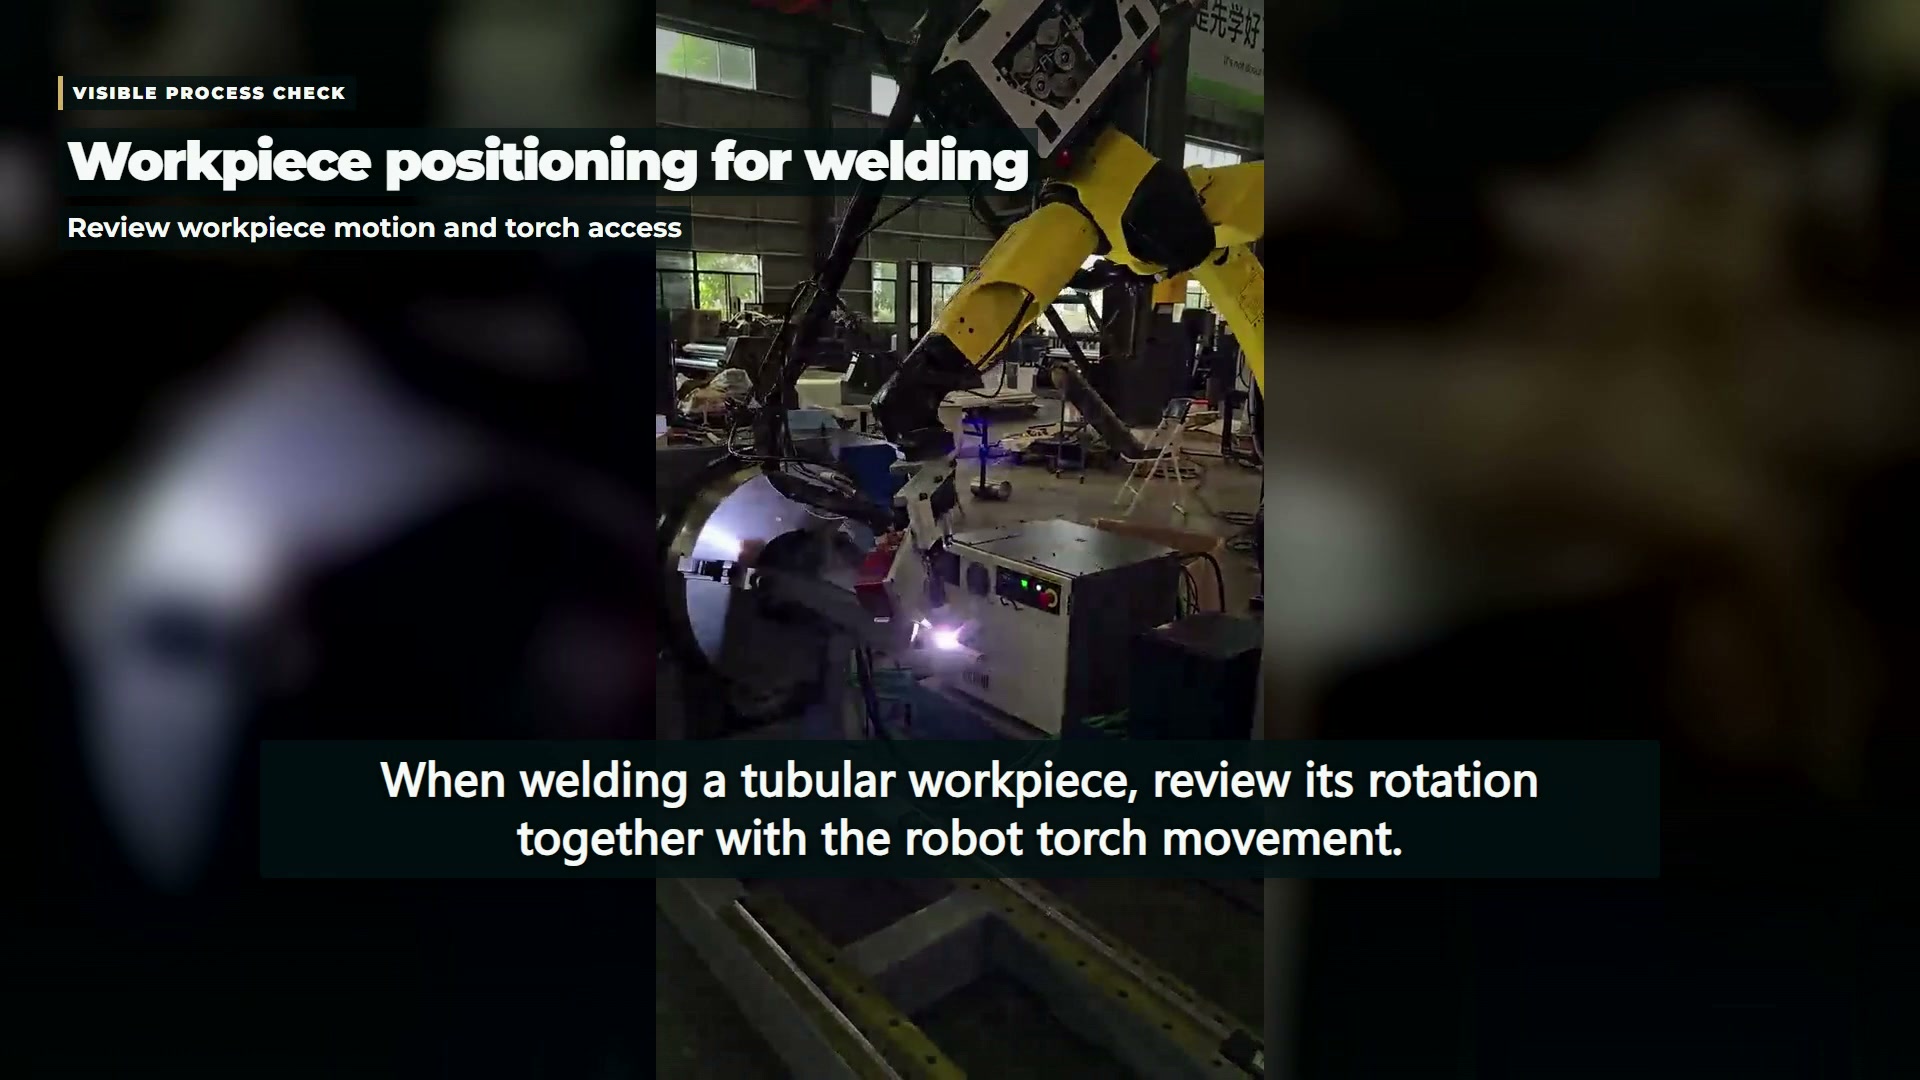
สำหรับแบบร่างการจัดวาง ให้เพิ่มส่วนปลายที่ยื่นออกมา ตัวยึด ตัวหนีบ และอุปกรณ์ที่ติดอยู่กับโครงร่างของชิ้นงาน จากนั้นพิจารณาพื้นที่ที่ใช้ไปเมื่อชิ้นส่วนประกอบหมุน รอยต่ออาจยังคงอยู่ใกล้พื้นที่ทำงานที่ต้องการ ในขณะที่ส่วนอื่นของชิ้นส่วนประกอบที่รับน้ำหนักอยู่เข้าใกล้ฐานรอง ตัวรองรับ หรือแนวท่อบริการ การตรวจสอบแบบร่างควรคำนึงถึงรูปทรงเรขาคณิตภายนอกนั้นด้วย
วางขีดจำกัดการรับน้ำหนักไว้ข้างๆ รูปทรงเรขาคณิต
A หมายเหตุการออกแบบเครื่องมือกำหนดตำแหน่ง เนื้อหานี้กล่าวถึงน้ำหนัก แรงเฉื่อย จุดศูนย์ถ่วง และขอบเขตการเลี้ยวสำหรับอุปกรณ์ที่ระบุไว้ เงื่อนไขเหล่านี้เป็นเงื่อนไขสำหรับบริบทของผลิตภัณฑ์นั้น ๆ ไม่ใช่ขีดจำกัดเชิงตัวเลขสากล และไม่ใช่การระบุตัวกำหนดตำแหน่งในวิดีโอนี้
สำหรับหน่วยที่กำลังพิจารณา ให้ใช้เอกสารประกอบและแบบประเมินการรับน้ำหนักที่เกี่ยวข้อง หากมีการเปลี่ยนแปลงเครื่องมือหรือพื้นโต๊ะ ให้เก็บรายละเอียดที่จำเป็นสำหรับการประเมินการเปลี่ยนแปลงนั้นไว้ การระบุภาระด้วยมวลเพียงอย่างเดียว จะทำให้ผู้ประเมินไม่ทราบการกระจายตัวและรูปทรงเรขาคณิตของภาระนั้น
| ตรวจสอบวัตถุ | รวมไว้ในแบบจำลองที่เสนอ | อย่าสรุปจากวิดีโอ |
|---|---|---|
| อุปกรณ์ติดตั้ง | ชิ้นงาน, ตัวหนีบ, ตัวรองรับ และอุปกรณ์ที่เชื่อมต่อ | พฤติกรรมการโหลดหรือหยุดรถที่ได้รับการอนุมัติ |
| เส้นทางคบเพลิง | ตัวไฟฉาย ทิศทางการวางที่ถูกต้อง และสายส่งบริการ | เส้นทางการกำจัดอย่างต่อเนื่องที่ได้รับการตรวจสอบแล้ว |
| รอยเชื่อม | ตำแหน่งรอยต่อและเงื่อนไขการเชื่อมที่ต้องการ | ความแข็งแกร่ง คุณภาพภายใน หรือการยอมรับ |
การประสานงานจำเป็นต้องมีหลักฐานยืนยัน
การขอ ภาพรวมการเชื่อมด้วยอาร์คไฟฟ้าด้วยหุ่นยนต์ อธิบายว่าเครื่องมือจับชิ้นงานสามารถขยายขอบเขตการเข้าถึงได้อย่างไร และการควบคุมเครื่องมือเหล่านั้นสามารถบูรณาการเข้ากับหุ่นยนต์ได้อย่างไร นี่คือข้อมูลเบื้องต้นเกี่ยวกับการจัดระบบ การเคลื่อนไหวพร้อมกันหรือตามลำดับที่สังเกตได้นั้นไม่ได้เปิดเผยสถาปัตยกรรมควบคุม ฟังก์ชันการตรวจจับ หรือการตั้งค่ากระบวนการที่บันทึกไว้
ดังนั้น การทบทวนโครงการจึงสามารถแยกการตรวจสอบรูปทรงเรขาคณิตและการควบคุมออกเป็นงานต่างหากได้ ขั้นแรกให้บันทึกตำแหน่งและการเปลี่ยนผ่านที่กระบวนการต้องการ จากนั้นหาหลักฐานว่าการจัดเรียงที่เลือกสามารถดำเนินการได้ภายใต้เงื่อนไขที่กำหนด ในกรณีที่มีการนำชิ้นงานที่แตกต่างกันเข้ามา ให้ทำการประเมินการจับยึดและการเคลื่อนที่ของชิ้นงานนั้นโดยเฉพาะ แทนที่จะนำข้อสรุปจากชิ้นงานแรกมาใช้
ที่มีอยู่ บทความเกี่ยวกับการวางแผนเซลล์กำหนดตำแหน่ง บทความนี้กล่าวถึงประเด็นการตั้งค่าและการกู้คืนในวงกว้างขึ้น โดยจะเน้นเฉพาะสิ่งที่อยู่ภายในขอบเขตเคลื่อนที่สองส่วน ได้แก่ อุปกรณ์จับยึดชิ้นงานและอุปกรณ์หัวเชื่อม
ควรแยกการยอมรับร่วมกันออกจากการสาธิตการเคลื่อนไหว
การเคลื่อนไหวที่ราบรื่นและกิจกรรมการเชื่อมที่มองเห็นได้นั้นไม่เพียงพอสำหรับการตรวจสอบรอยเชื่อมที่เสร็จสมบูรณ์ วัสดุ การเตรียมรอยเชื่อม สภาพกระบวนการ และข้อกำหนดการตรวจสอบที่เกี่ยวข้องยังคงเป็นข้อมูลป้อนเข้าที่จำเป็น ภาพที่บันทึกไว้ยังไม่สามารถยืนยันได้ว่าการป้องกันการเคลื่อนไหว การสัมผัสกับประกายไฟ ควัน หรืออันตรายจากการแทรกแซงได้รับการตรวจสอบแล้ว
สำหรับการอภิปรายทางเทคนิค ภาพวาดแสดงจุดเชื่อมต่อจะมีประโยชน์มากที่สุดเมื่อแสดงควบคู่กับแผนผังการจัดวางอุปกรณ์จับยึดที่รับน้ำหนักทั้งหมดและช่วงการเคลื่อนที่ที่เสนอ การรวมกันนี้ทำให้สามารถแยกแยะปัญหาการเข้าถึงหัวเชื่อมออกจากปัญหาการรับน้ำหนักได้ ในขณะที่ยังคงรักษาคุณภาพการเชื่อมไว้สำหรับการทดสอบที่จะสามารถพิสูจน์ได้จริง