
การเจียรขอบด้วยเปลวไฟหุ่นยนต์: หาตำแหน่งขอบก่อนเป็นอันดับแรก
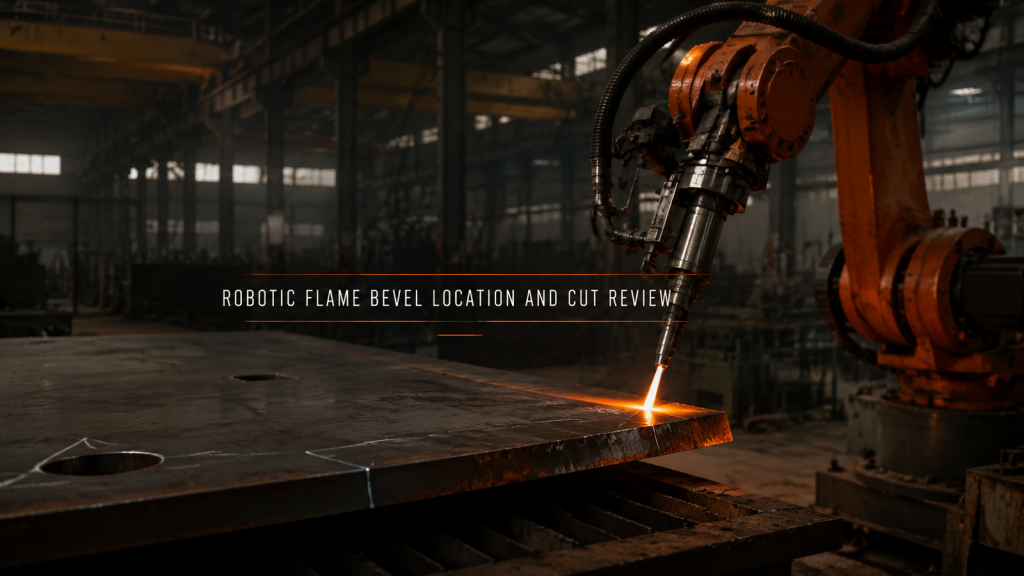
การลับคมขอบด้วยเปลวไฟโดยใช้หุ่นยนต์นั้น จำเป็นต้องมีจุดอ้างอิงแผ่นฐานที่มั่นคง ตำแหน่งขอบที่วัดได้ ท่าทางของเครื่องมือที่ต่อเนื่อง และหลักฐานการยอมรับขอบที่ตัดแล้ว
การเชื่อมถาดแบตเตอรี่ด้วยหุ่นยนต์: จุดอ้างอิงก่อนเส้นทาง
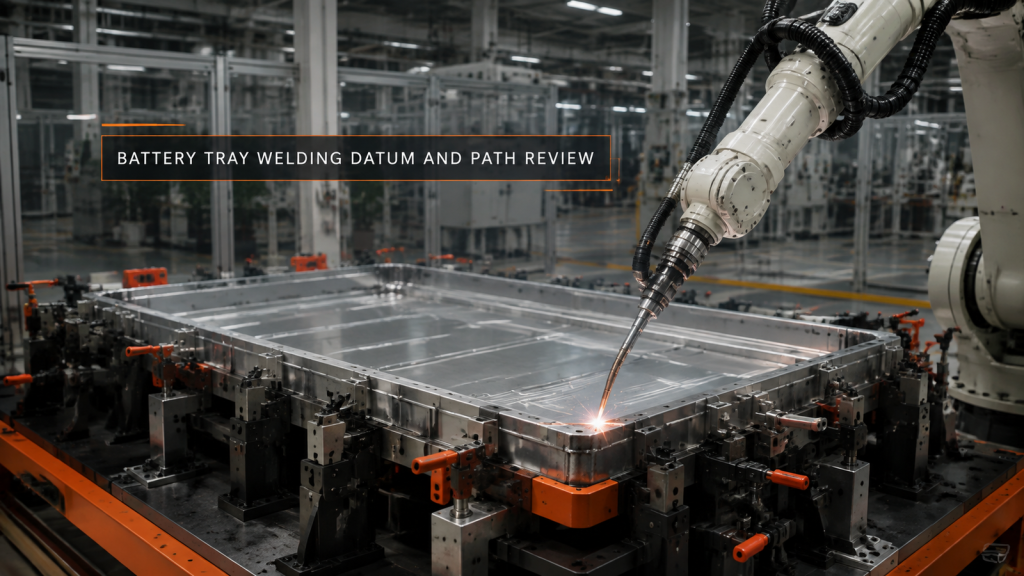
การเชื่อมถาดแบตเตอรี่ด้วยหุ่นยนต์เริ่มต้นด้วยการวางตำแหน่งอุปกรณ์ยึดที่มั่นคง การกำหนดแนวเชื่อมตามโซน ระยะห่างของหัวเชื่อมตลอดเส้นทาง และแผนการปรับความบิดเบี้ยวที่วัดได้
การขัดเครื่องครัว: จัดวางชิ้นส่วนให้มั่นคง
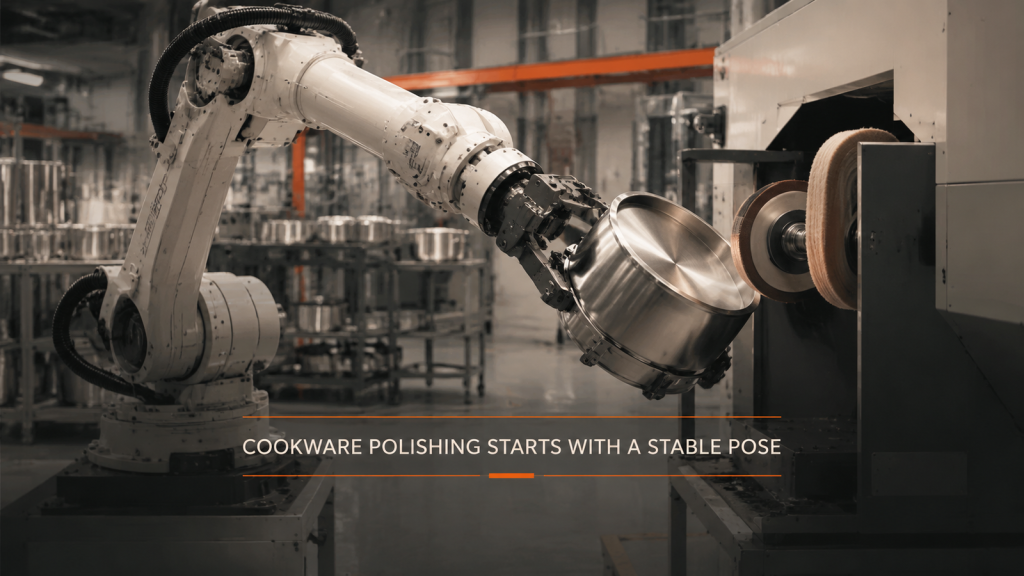
กระบวนการขัดเครื่องครัวอัตโนมัติเริ่มต้นด้วยการจับยึดที่มั่นคง การเข้าถึงที่สมบูรณ์ การควบคุมมุมพื้นผิว และการถอยห่างอย่างชัดเจน ก่อนที่จะประเมินความเร็ว
ระบบอัตโนมัติสำหรับการแปรรูปเหล็กเส้น: ตรวจสอบตำแหน่งก่อนการเคลื่อนย้าย
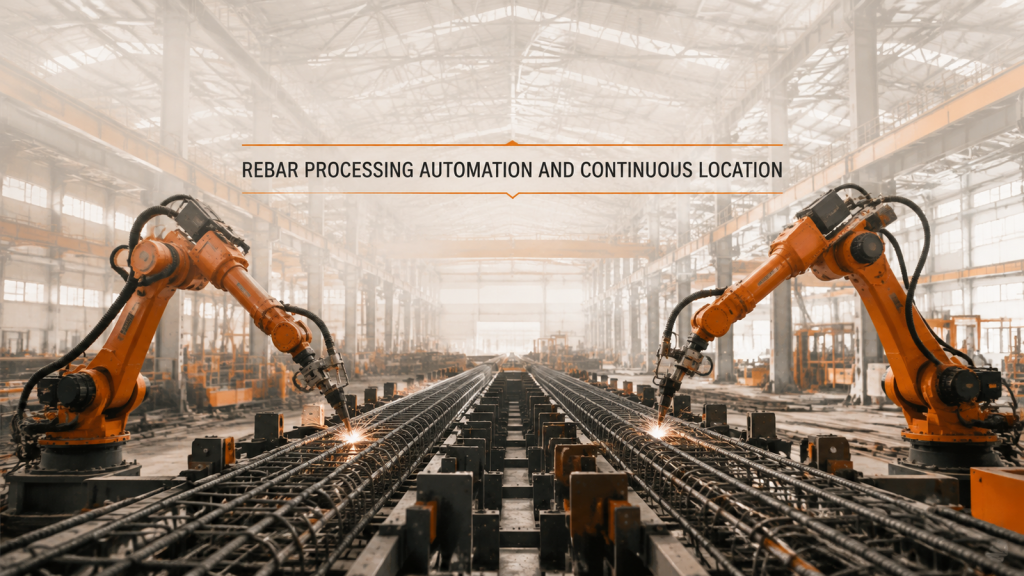
ระบบอัตโนมัติในการแปรรูปเหล็กเส้นจำเป็นต้องมีจุดอ้างอิงต่อเนื่องตลอดแนวชิ้นงานยาวก่อนการขนส่ง และการทำงานของหุ่นยนต์สองตัวสามารถทำซ้ำได้อย่างน่าเชื่อถือ
การดูแลชิ้นงานหล่อขึ้นรูปด้วยหุ่นยนต์: พิสูจน์เส้นทางก่อน
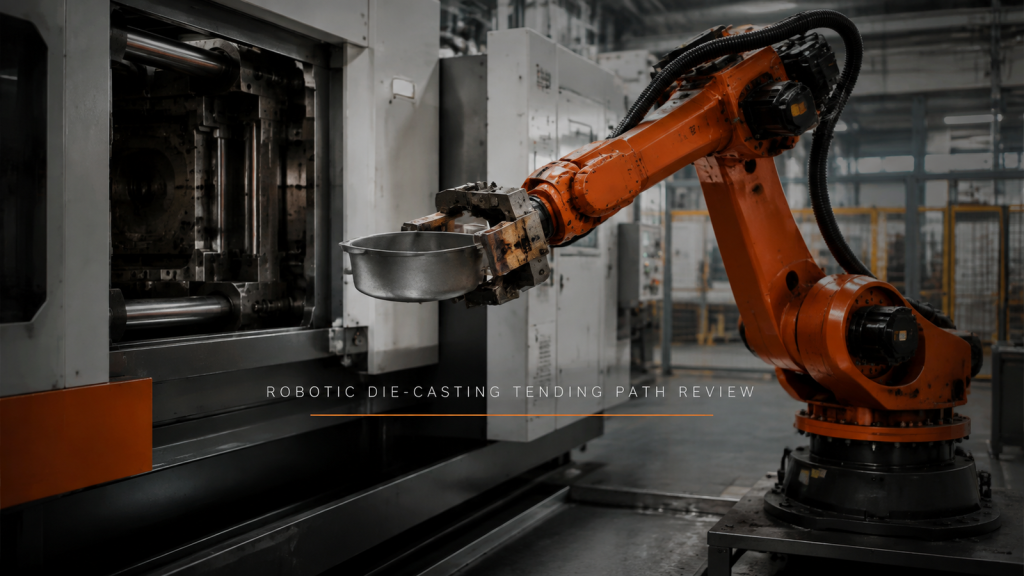
การดูแลชิ้นงานหล่อขึ้นรูปด้วยหุ่นยนต์เริ่มต้นด้วยการตรวจสอบวิธีการเข้าถึง การจับยึด ทางออกที่ชัดเจน และเส้นทางการวางชิ้นงาน ก่อนที่จะมีการกำหนดสมมติฐานเกี่ยวกับเวลาในการทำงาน
การเอื้อมถึง คือชุดของท่าทาง ไม่ใช่ระยะทาง
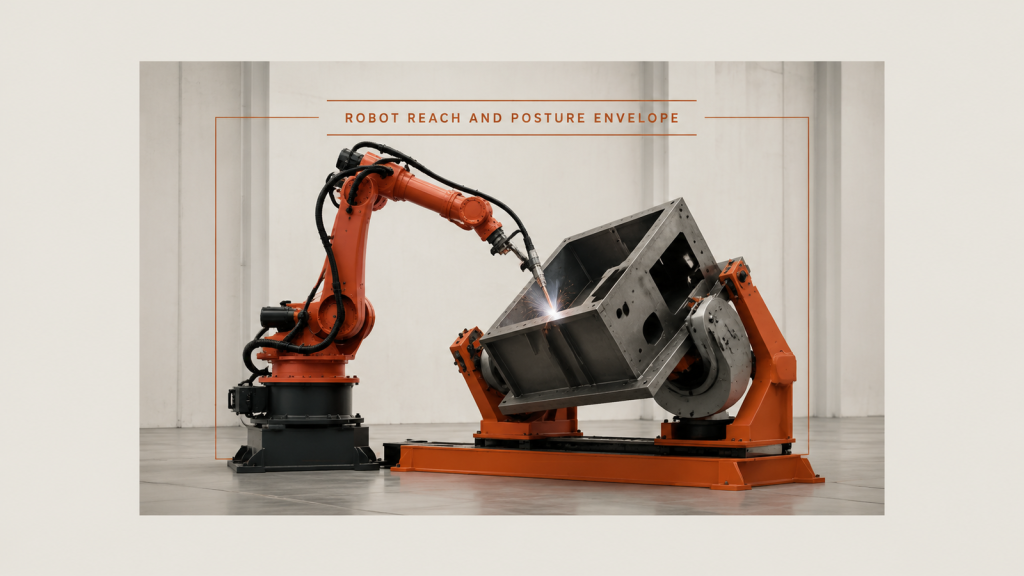
ขอบเขตการเข้าถึงและท่าทางของหุ่นยนต์: การเข้าถึงถูกกำหนดโดยท่าทาง ซึ่งจะเปลี่ยนแปลงไปตามรอยต่อหนึ่งและเริ่มต้นใหม่ที่รอยต่อถัดไป ไม่ใช่โดยระยะทางเพียงอย่างเดียว
หลังจากดัดเย็นแล้ว ต้องทำการจัดวางชิ้นส่วนอีกครั้ง
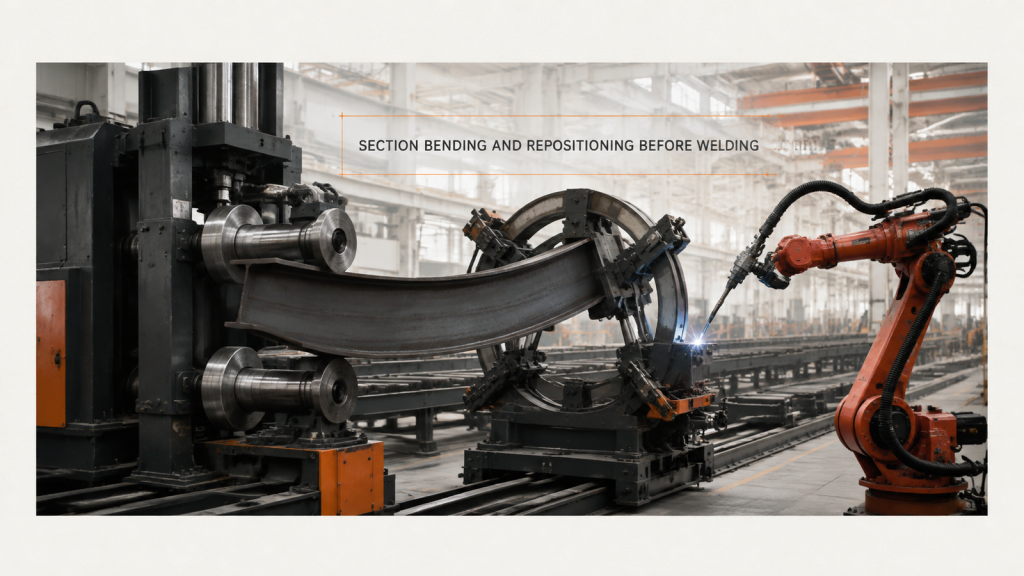
การดัดเย็นทำให้พื้นผิวของชิ้นส่วนโค้งงอ ดังนั้นการดัดและจัดตำแหน่งชิ้นส่วนใหม่จึงหมายถึงการยึดส่วนโค้งอีกครั้งก่อนที่จะทำการเชื่อมรอยต่อใดๆ
โครงสร้างถัง: หมุนส่วนโค้งหรือเลื่อนหัวเชื่อม
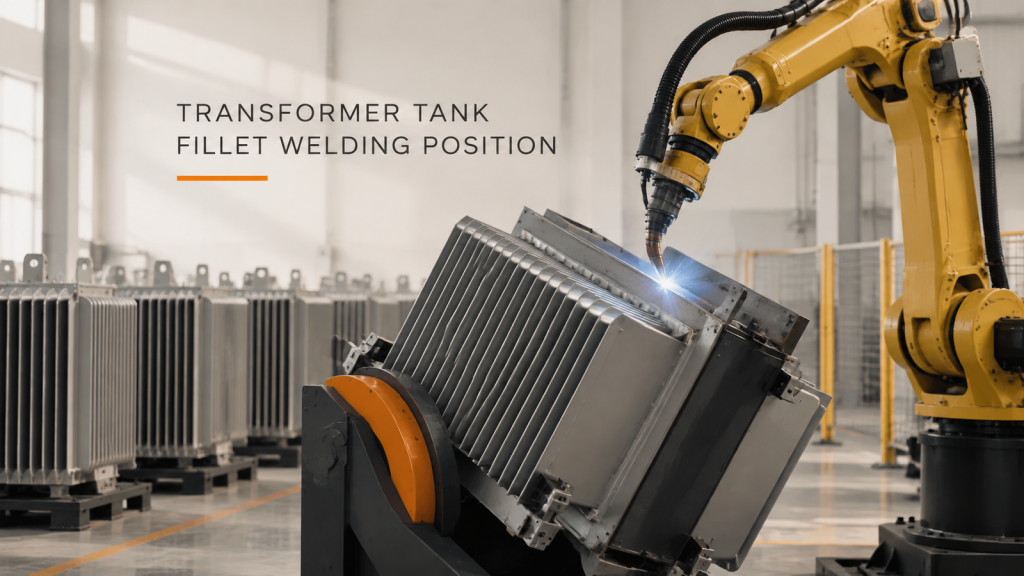
ชิ้นส่วนประกอบถังมีรอยต่อสองประเภทหลักๆ คือ รอยต่อยาวซึ่งเป็นปัญหาเรื่องความร้อน และรอยต่อเสริมความแข็งแรงซึ่งเป็นปัญหาเรื่องการเข้าถึง วิธีการแก้ปัญหาสำหรับรอยต่อทั้งสองประเภทนี้แตกต่างกันออกไป
ราง, ตัวกำหนดตำแหน่ง หรือทั้งสองอย่าง: การเชื่อมโครงสร้างขนาดใหญ่
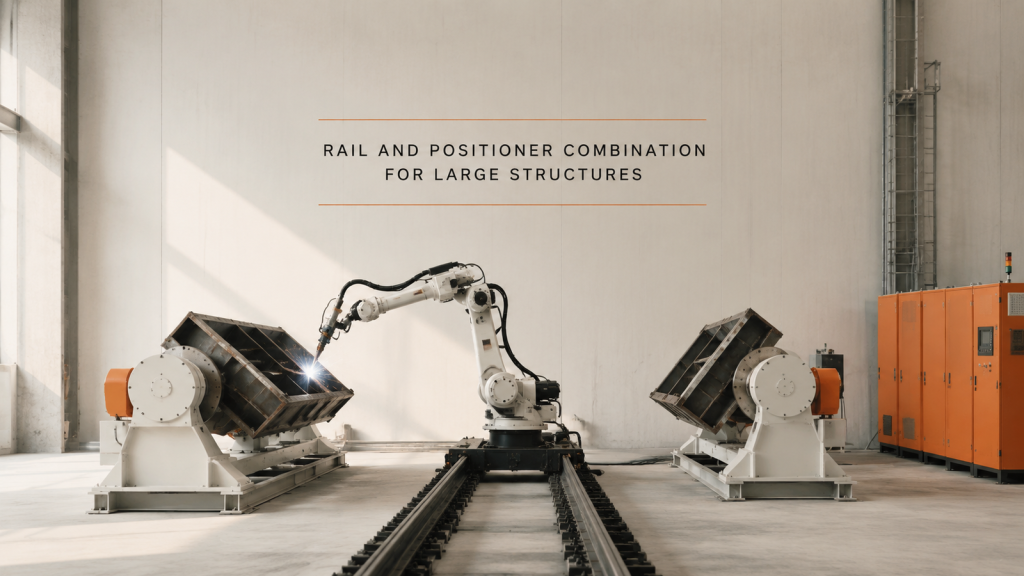
รางเลื่อนตอบโจทย์เรื่องระยะการเข้าถึง และอุปกรณ์กำหนดตำแหน่งตอบโจทย์เรื่องทิศทาง การตัดสินใจว่าโครงสร้างขนาดใหญ่ต้องการอะไรนั้น เริ่มต้นจากรายการรอยต่อ ไม่ใช่จากแคตตาล็อกอุปกรณ์
ข้อต่อท่อที่ตัดกัน: การประกอบที่เหมาะสมเป็นตัวกำหนดคุณภาพการเชื่อม
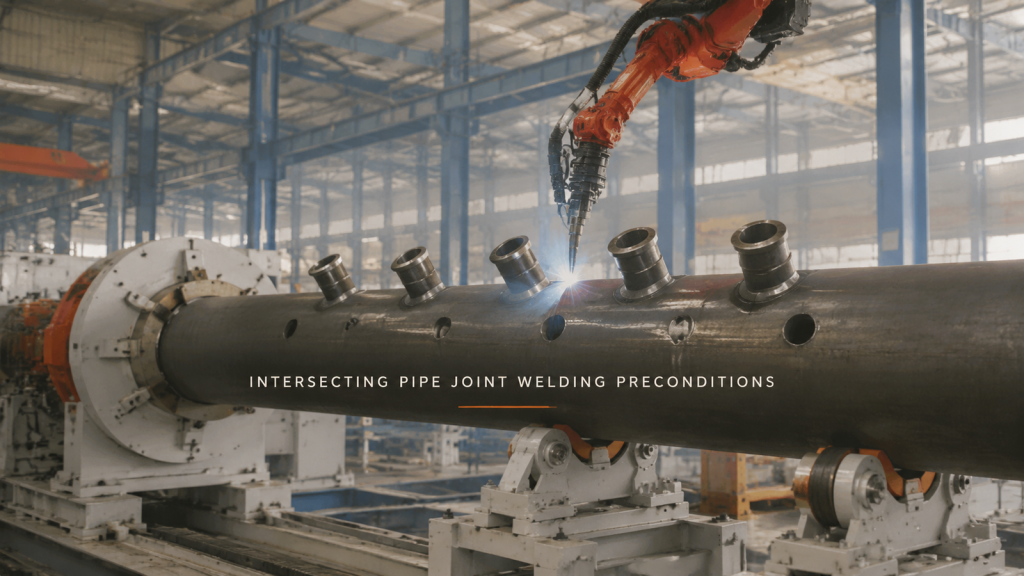
ในการเชื่อมรอยต่อระหว่างท่อสาขาและท่อหลัก ปัจจัยจำกัดมักไม่ใช่ระยะการเชื่อม ตำแหน่งของรู มุมเอียง และช่องว่างในการประกอบจะเป็นตัวกำหนดว่ารอยเชื่อมจะสามารถเชื่อมได้ในครั้งเดียวหรือไม่
การเชื่อมแบบไม่ต้องสอน: ใช้งานได้จริงในกรณีใดบ้าง
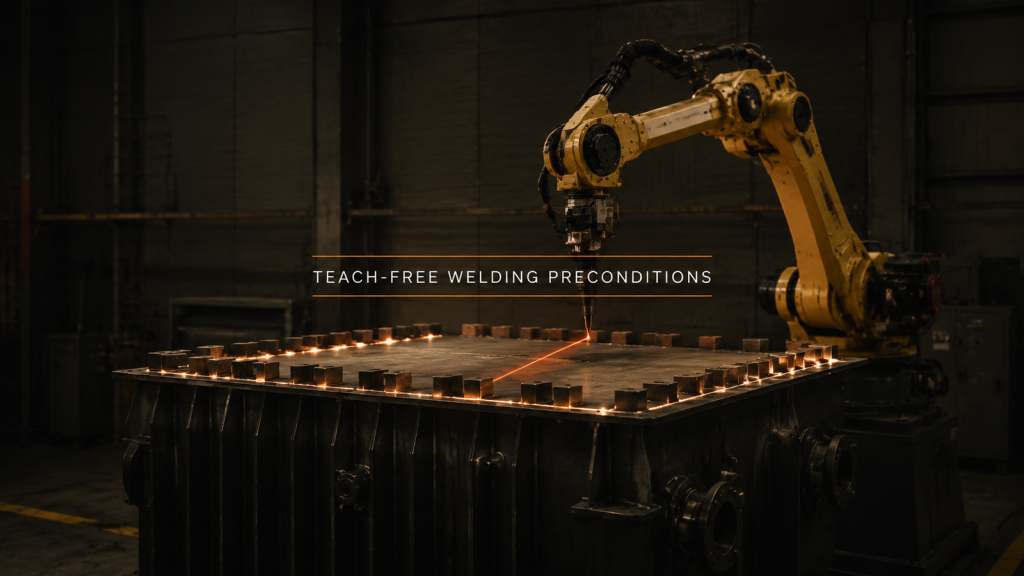
การเชื่อมแบบไม่ต้องสอนวิธีการเชื่อมนั้น ไม่ได้ตัดขั้นตอนการกำหนดตำแหน่งออกไป วิธีนี้ใช้ได้ผลดีในกรณีที่รอยเชื่อมมีความสม่ำเสมอ และความแปรผันนั้นเป็นสิ่งที่เครื่องสแกนสามารถตรวจจับได้
ควันจากการเชื่อมและแสงอาร์ค: ชิ้นส่วนเป็นตัวตัดสิน
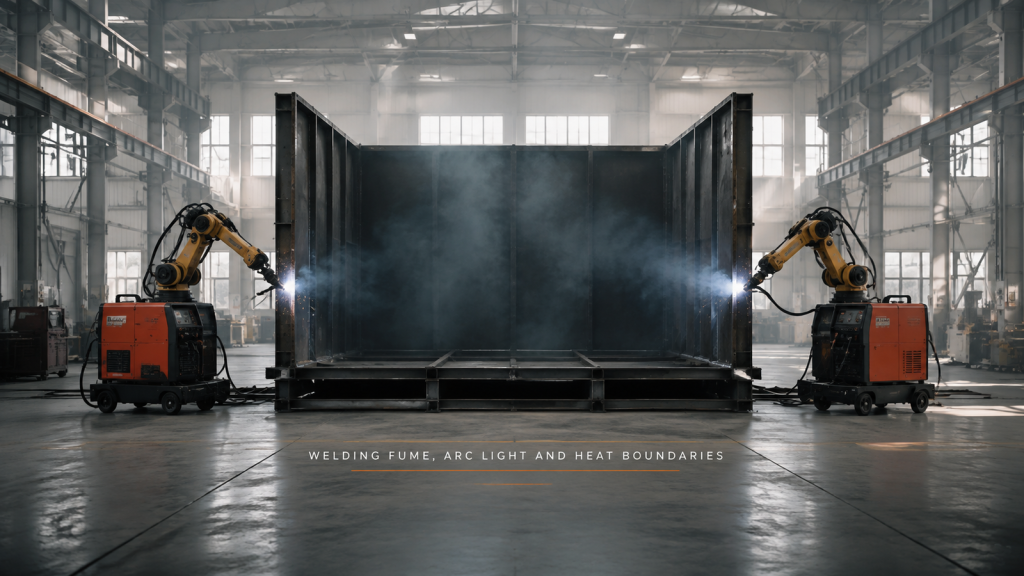
ควันจะสามารถเล็ดลอดออกจากรอยเชื่อมได้หรือไม่นั้น ขึ้นอยู่กับว่าชิ้นส่วนนั้นถูกปิดมิดชิดแค่ไหน และการป้องกันควันควรเป็นไปตามทิศทางที่คนเดิน ไม่ใช่ตามขนาดของเครื่องจักร