
การนำหุ่นยนต์เข้าเครื่องขัดชาม: ต้องแก้ปัญหาอะไรก่อนเป็นอันดับแรก?
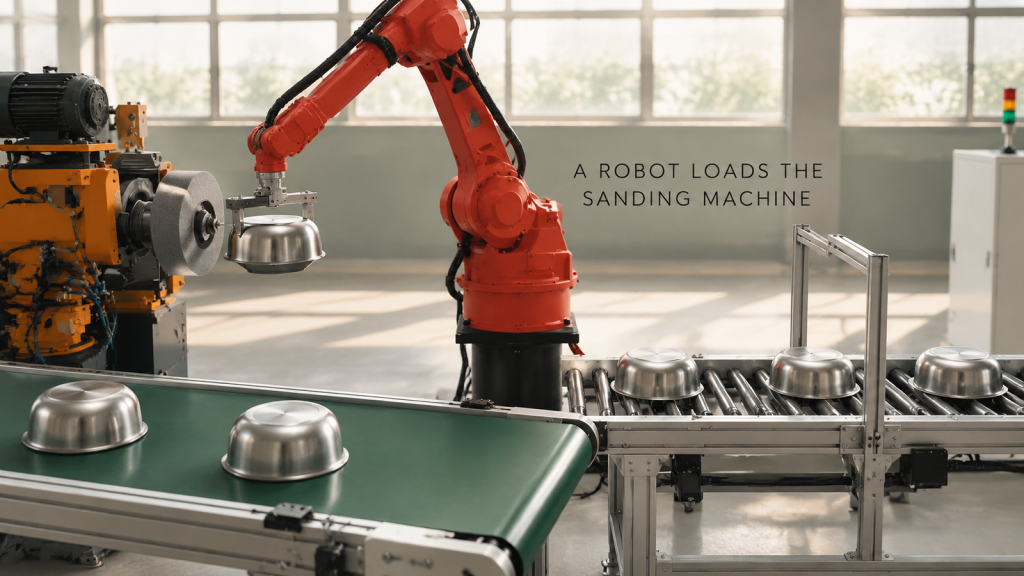
การโหลดชิ้นงานด้วยหุ่นยนต์สำหรับเครื่องขัดชามสแตนเลส: การส่งต่อตัวจับชิ้นงาน การจัดตำแหน่งให้อยู่ตรงกลางหัวจับ การป้องกันฝุ่น และการจัดวางที่ทำให้เครื่องจักรทำงานได้อย่างต่อเนื่อง
หุ่นยนต์เชื่อมโครงเหล็กท่อ: อะไรทำให้มันทำงานได้ในห้องเชื่อมเดียว?
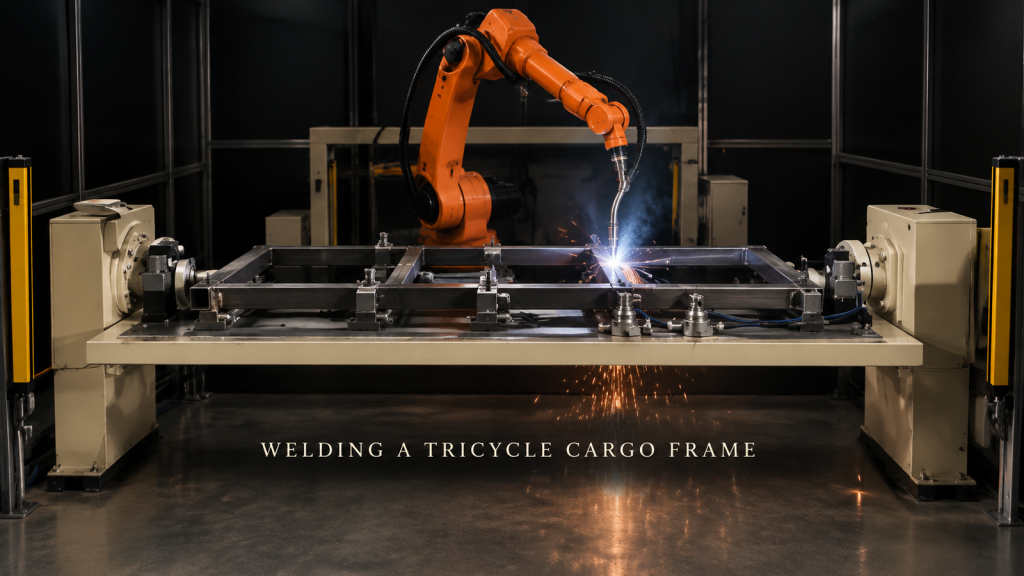
อะไรบ้างที่ทำให้โครงเหล็กท่อสามารถเชื่อมได้ด้วยหุ่นยนต์เพียงตัวเดียว: การกำหนดตำแหน่งท่อ ลำดับการเชื่อมต่อเพื่อป้องกันการบิดเบี้ยว การเชื่อมด้านล่าง และม่านแสง
การเชื่อมโลหะแผ่นสำหรับทำตัวเรือนกรองด้วยหุ่นยนต์: อะไรทำให้สามารถหนีบชิ้นงานได้เพียงจุดเดียว?
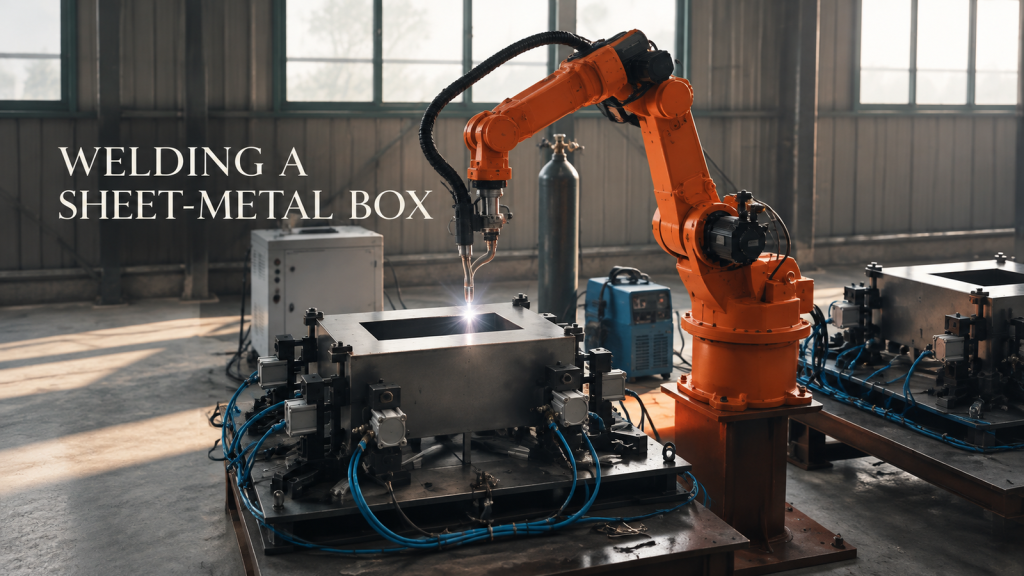
การจัดวางแคลมป์ มุมของหัวเชื่อม และลำดับการเชื่อม จะเป็นตัวกำหนดว่ากล่องโลหะแผ่นสามารถเชื่อมด้วยหุ่นยนต์ได้ในครั้งเดียวหรือไม่ และควรส่งอะไรเพื่อขอใบเสนอราคา
การจัดเรียงกล่องบรรจุลงบนพาเลทด้วยหุ่นยนต์สี่แกน: อะไรทำให้เซลล์การผลิตส่วนปลายสายการผลิตมีความเสถียร?
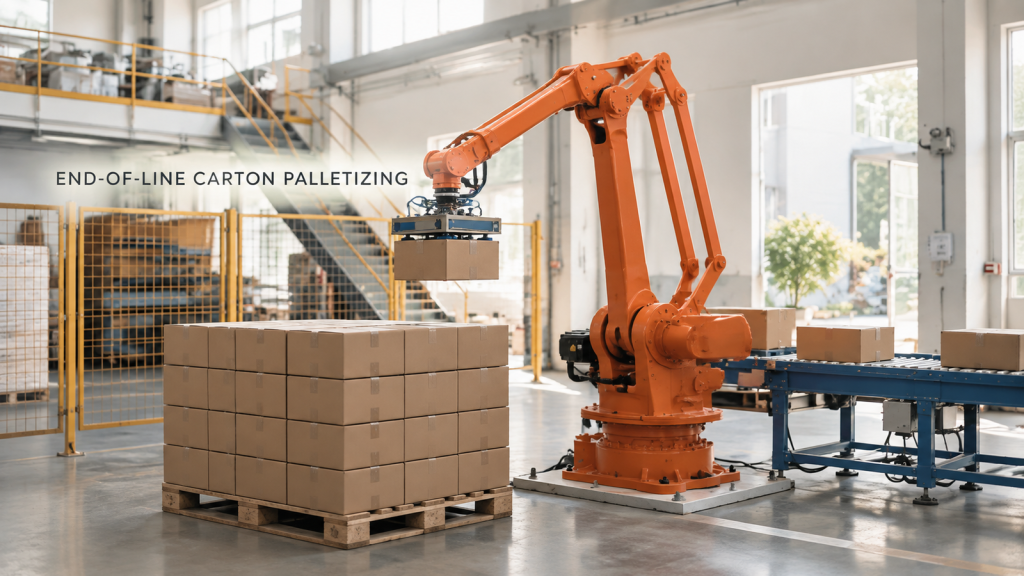
การจัดเรียงกล่องกระดาษลงบนพาเลทด้วยหุ่นยนต์สี่แกน: จับยึดโดยไม่ทำให้กล่องเสียหาย รูปแบบการวางซ้อนที่มั่นคง และตำแหน่งการหยิบที่ปลายสายพานลำเลียงที่ทำซ้ำได้
การดูแลสายการผลิตขอบล้อด้วยหุ่นยนต์: อะไรเป็นตัวตัดสินว่าสามารถส่งมอบงานได้หรือไม่?
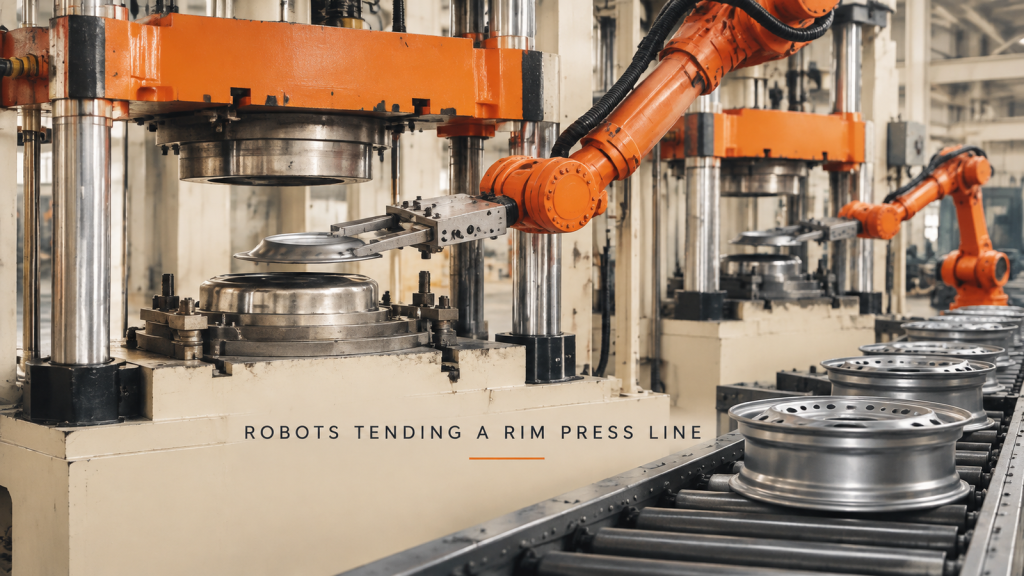
การควบคุมเครื่องปั๊มขึ้นรูปด้วยหุ่นยนต์ในสายการผลิตขอบล้อ: การลำเลียงชิ้นส่วนเข้าสู่แม่พิมพ์ การล็อกระหว่างหุ่นยนต์และเครื่องปั๊ม การระบุตำแหน่งชิ้นส่วน และการปรับขนาดจากเครื่องปั๊มหนึ่งไปยังอีกเครื่องปั๊มหนึ่งตลอดแถว
การใส่แกนม้วนด้ายลงบนแท่นวางด้ายด้วยหุ่นยนต์ร่วมปฏิบัติงาน: เซลล์การผลิตต้องทำอะไรให้ถูกต้องบ้าง?
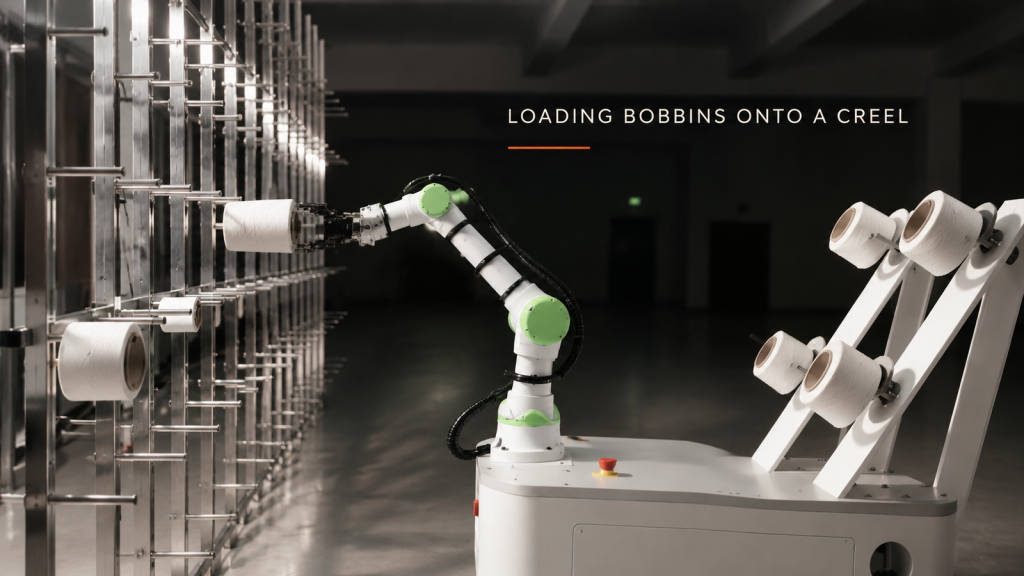
การใส่หลอดด้ายลงบนแท่นวางด้ายด้วยหุ่นยนต์ร่วมปฏิบัติงาน: จับหลอดด้ายให้ห่างจากเส้นด้าย จัดแนวรูให้ตรงกับหมุด เอื้อมไปถึงหมุดบนและล่าง และตรวจสอบตำแหน่งที่ฐานเคลื่อนที่สามารถติดตั้งได้
การตัดแผ่นเหล็กหนาด้วยเปลวไฟโดยหุ่นยนต์: เมื่อไหร่จึงจะเปลี่ยนจากหัวตัดแบบมือถือมาใช้หุ่นยนต์ได้?
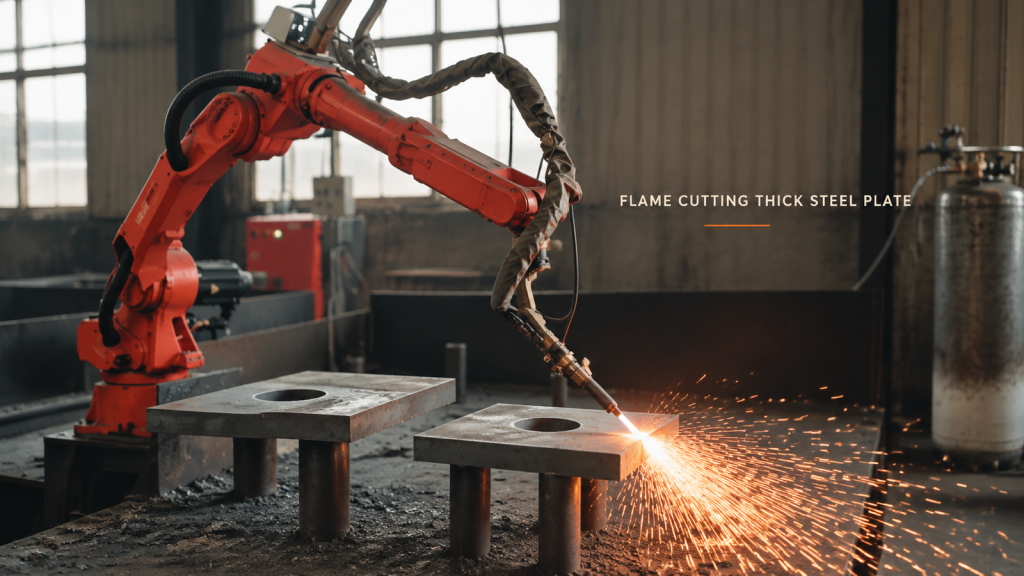
เมื่อการตัดแผ่นโลหะหนาด้วยเปลวไฟสามารถเปลี่ยนจากการใช้หัวตัดแบบมือถือไปเป็นการใช้หุ่นยนต์ได้ จะต้องพิจารณาถึงการรองรับแผ่นโลหะ ความสูงของหัวตัดตามขอบ และการป้องกันไม่ให้คนอยู่ใกล้ประกายไฟ
การเชื่อมด้วยหุ่นยนต์แบบเฟรมยาว: ข้อต่อใดควรเป็นตัวกำหนดรูปแบบของเซลล์การเชื่อม?
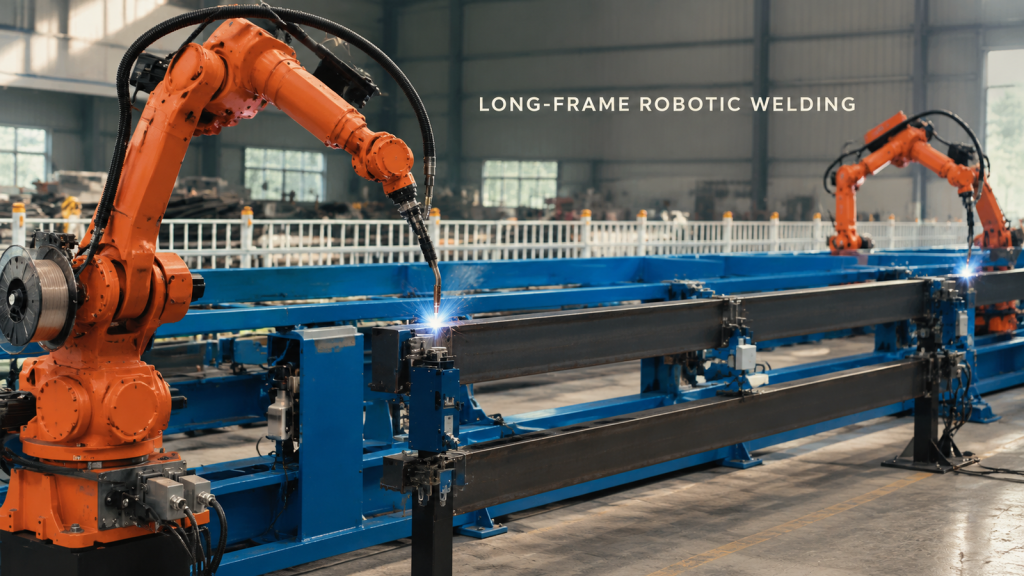
เริ่มต้นการจัดวางชิ้นงานเชื่อมด้วยหุ่นยนต์แบบยาวโดยเริ่มจากรอยต่อที่ยากที่สุด จากนั้นตรวจสอบการเข้าถึงอุปกรณ์จับยึด ตำแหน่งของหัวเชื่อม ระยะห่างของสายเคเบิล และพื้นที่สำหรับการฟื้นตัว
การขนถ่ายชิ้นส่วนรูปทรงชามด้วยหุ่นยนต์: จะปกป้องขอบชิ้นส่วนระหว่างการดึงออกได้อย่างไร?
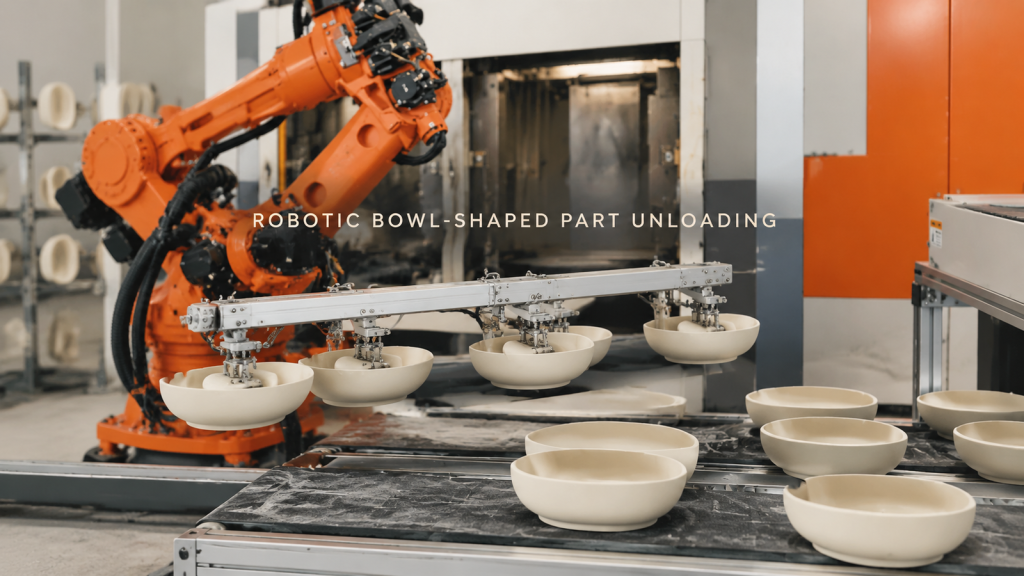
วางแผนการขนถ่ายชิ้นส่วนรูปทรงชามด้วยหุ่นยนต์ โดยคำนึงถึงการสัมผัสที่รองรับ การเว้นระยะห่างในการดึงออก การป้องกันขอบ และการวางตำแหน่งพื้นผิวรับที่มั่นคง
การเชื่อมข้อต่อเพลายาวด้วยหุ่นยนต์: การควบคุมการเข้าถึงที่ส่วนเชื่อมต่อแบบวงกลม

ชมหุ่นยนต์เชื่อมแผ่นโลหะทรงกลมบนชุดประกอบเพลายาวที่รองรับ และวางแผนการเข้าถึงข้อต่อ การยึดจับ และการแบ่งส่วนเส้นทาง
การเคลื่อนย้ายชิ้นส่วนทรงกระบอกและการดูแลรักษาอุปกรณ์: ควบคุมชิ้นส่วนที่จุดเชื่อมต่อทั้งสองจุด

สังเกตหุ่นยนต์ที่จับชิ้นส่วนทรงกระบอกสั้น ๆ ที่อยู่ข้างๆ อุปกรณ์ที่ปิดมิดชิด และวางแผนการหยิบ การเชื่อมต่อกับอุปกรณ์ และอินเทอร์เฟซการถ่ายโอน
การเชื่อมด้วยหุ่นยนต์สำหรับข้อต่อโครงสร้างขนาดใหญ่: วางแผนการเข้าถึงหัวเชื่อมก่อนเริ่มการเชื่อมครั้งแรก

ชมหุ่นยนต์สีส้มทำการเชื่อมข้อต่อหลายจุดบนโครงสร้างขนาดใหญ่ และเรียนรู้ว่าการเข้าถึงหัวเชื่อม การยึดจับชิ้นงาน และลำดับเส้นทางการเชื่อม มีส่วนสำคัญอย่างไรในการกำหนดแนวคิดของเซลล์การเชื่อม