
การเชื่อมด้วยหุ่นยนต์บนโครงสร้างขนาดใหญ่ควรวางแผนโดยเริ่มจากข้อต่อที่แคบที่สุด เนื่องจากข้อต่อดังกล่าวสามารถกำหนดตำแหน่งของหุ่นยนต์ ความสูงของอุปกรณ์จับยึด การวางตำแหน่งของแคลมป์ และเส้นทางไปยังข้อต่อทุกข้อถัดไปได้ ภาพวิดีโอแสดงให้เห็นหุ่นยนต์สีส้มตัวหนึ่งกำลังเชื่อมข้อต่อที่แยกออกจากกันบนโครงสร้างท่อหรือคานที่ติดตั้งอยู่กับที่ วิดีโอนี้สนับสนุนการทบทวนแนวคิดโดยเน้นการเข้าถึงพื้นที่ ในขณะที่ขอบเขตการเชื่อมที่ต้องการและผลลัพธ์การผลิตยังคงต้องการหลักฐานจากโครงการเพิ่มเติม ขอให้ EVST ตรวจสอบใบสมัครของคุณ →
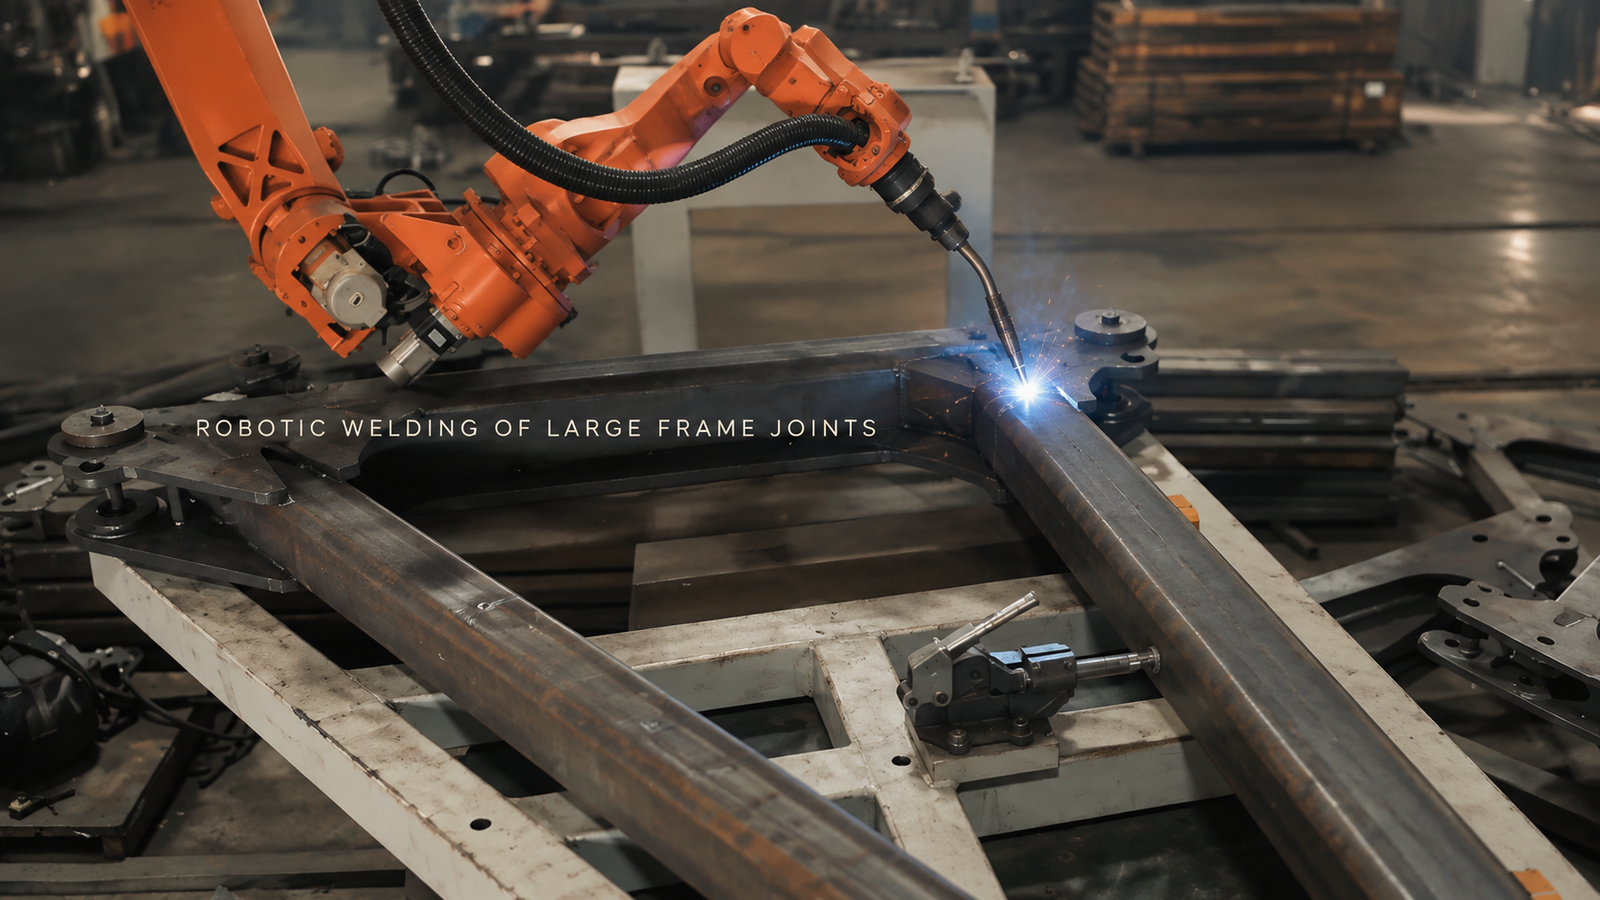
ให้ข้อต่อที่ยากที่สุดเป็นตัวกำหนดเค้าโครงแรก
ด้านที่เปิดโล่งของเฟรมอาจทำให้ส่วนโค้งหนึ่งดูตรง ในขณะที่ท่อ แคลมป์ หรือเสาจับยึดอาจขวางข้อต่อถัดไป การเข้าถึงของหุ่นยนต์เพียงอย่างเดียวไม่เพียงพอที่จะแก้ปัญหาได้ คอของหัวเชื่อม หัวฉีด ชุดสายเคเบิล และทิศทางการถอยกลับ ล้วนต้องการพื้นที่ว่างในมุมการทำงานที่ต้องการ
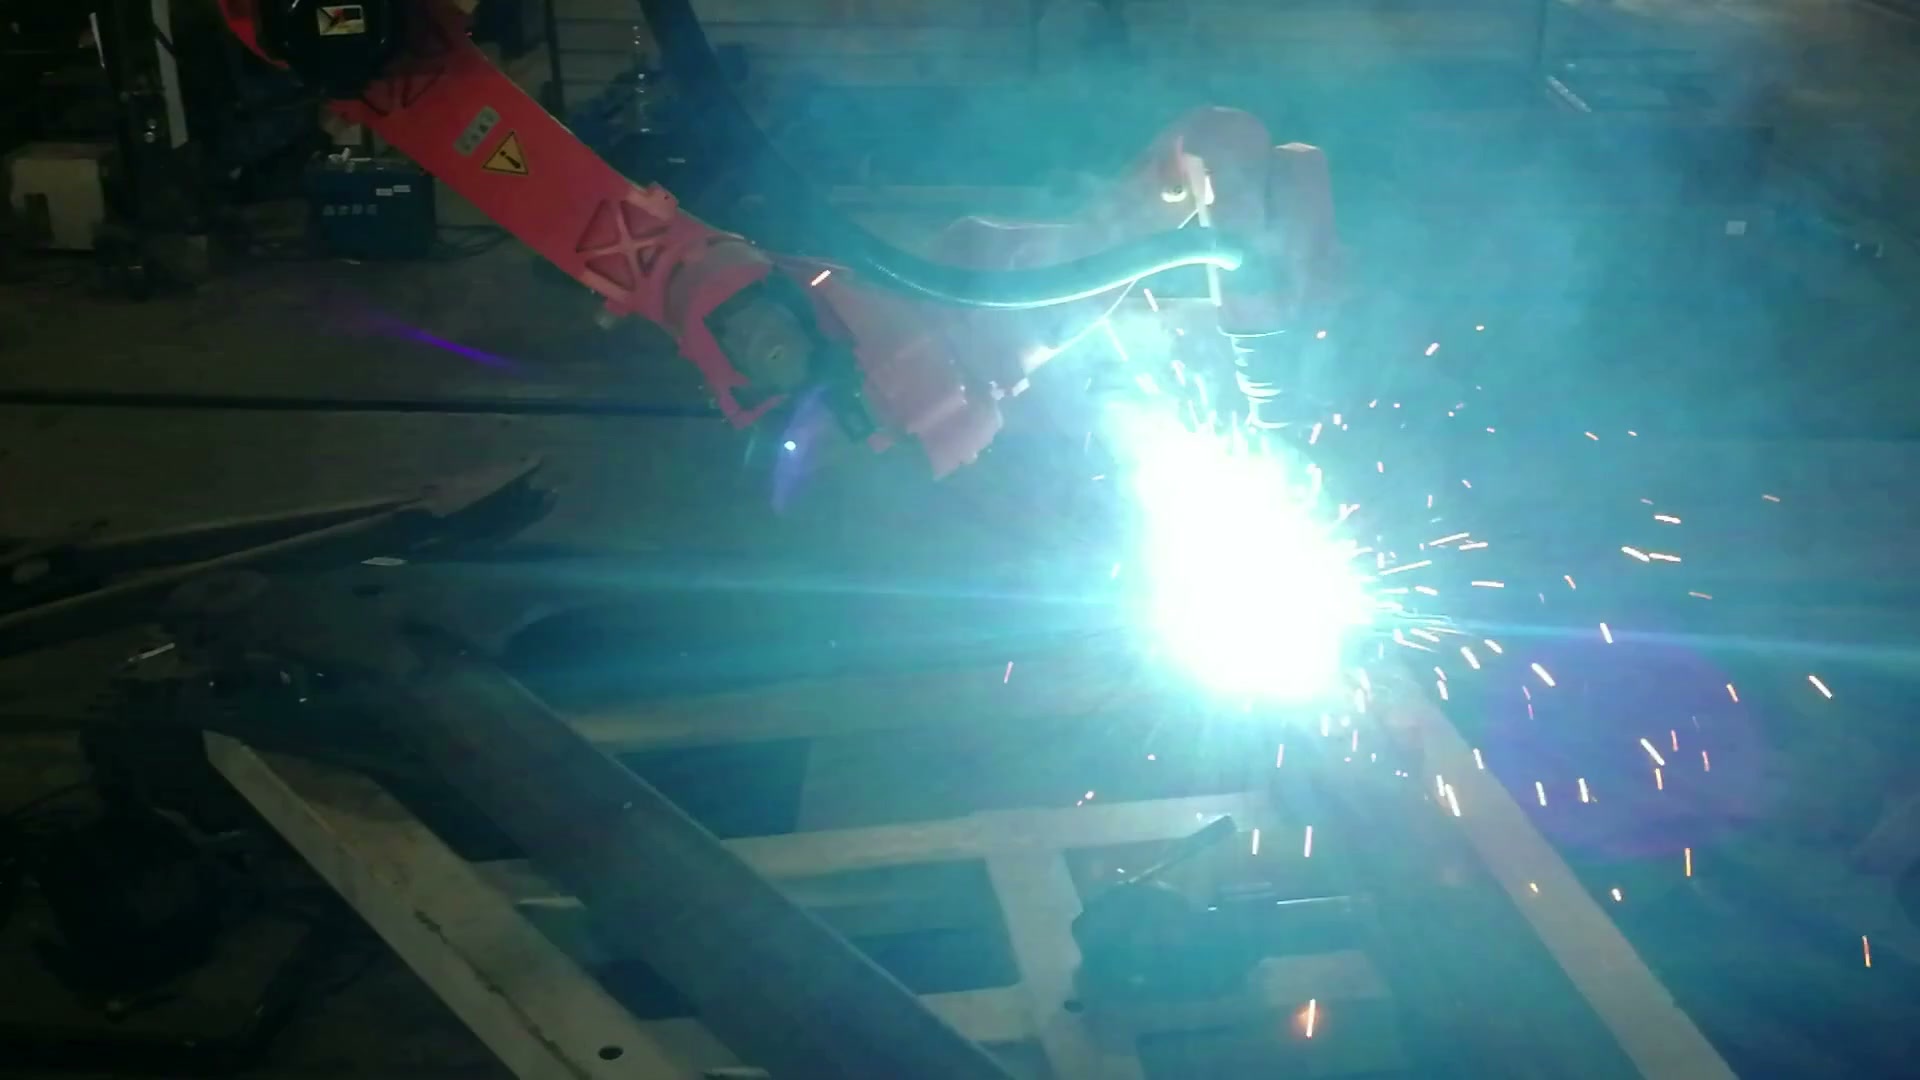
ในนาทีที่ 00:40.33 ภาพระยะใกล้แสดงให้เห็นว่ามีส่วนโค้งที่เคลื่อนไหวอยู่ตรงข้อต่อจุดหนึ่งบนโครงสร้างคงที่
เริ่มต้นจากจุดเชื่อมต่อที่มีสิ่งกีดขวางมากที่สุดในแบบร่าง เลื่อนชุดหัวเชื่อมทั้งหมดไปยังตำแหน่งเริ่มต้น ผ่านเส้นทางที่ต้องการ แล้วเลื่อนกลับออกมา จากนั้นวางอุปกรณ์จับยึดไว้รอบๆ บริเวณนั้น จุดอ้างอิงหรือแคลมป์ที่ช่วยปรับปรุงตำแหน่ง แต่ไปกีดขวางทางเข้าออกที่ใช้งานได้เพียงทางเดียว จะทำให้แนวคิดการทำงานอัตโนมัติเปลี่ยนแปลงไป
ชิ้นส่วนที่มีความยาวมากก็ต้องการการรองรับที่เพียงพอเพื่อจำกัดการหย่อนตัวและการเคลื่อนไหว การรองรับนั้นต้องควบคุมโครงสร้างโดยไม่ลดทอนการเข้าถึงที่เพิ่งสร้างขึ้น ดังนั้นแบบจำลองเบื้องต้นที่มีประโยชน์จึงรวมเอาโครงสร้างจริง ตัวรองรับและแคลมป์ที่เสนอ รูปทรงของหัวเชื่อม รูปทรงของสายเคเบิล และความแปรผันขาเข้าที่วัดได้เข้าไว้ด้วยกัน
ตรวจสอบจุดเชื่อมต่อทุกจุดในแง่ของการเข้าถึง ตำแหน่ง และเส้นทาง
ภาพมุมกว้างแสดงให้เห็นว่าเหตุใดการประกอบชิ้นส่วนทั้งหมดจึงมีความสำคัญ: หุ่นยนต์ โครง และอุปกรณ์ยึดเหล็ก ล้วนอยู่ในปริมาตรที่จำกัดเดียวกัน
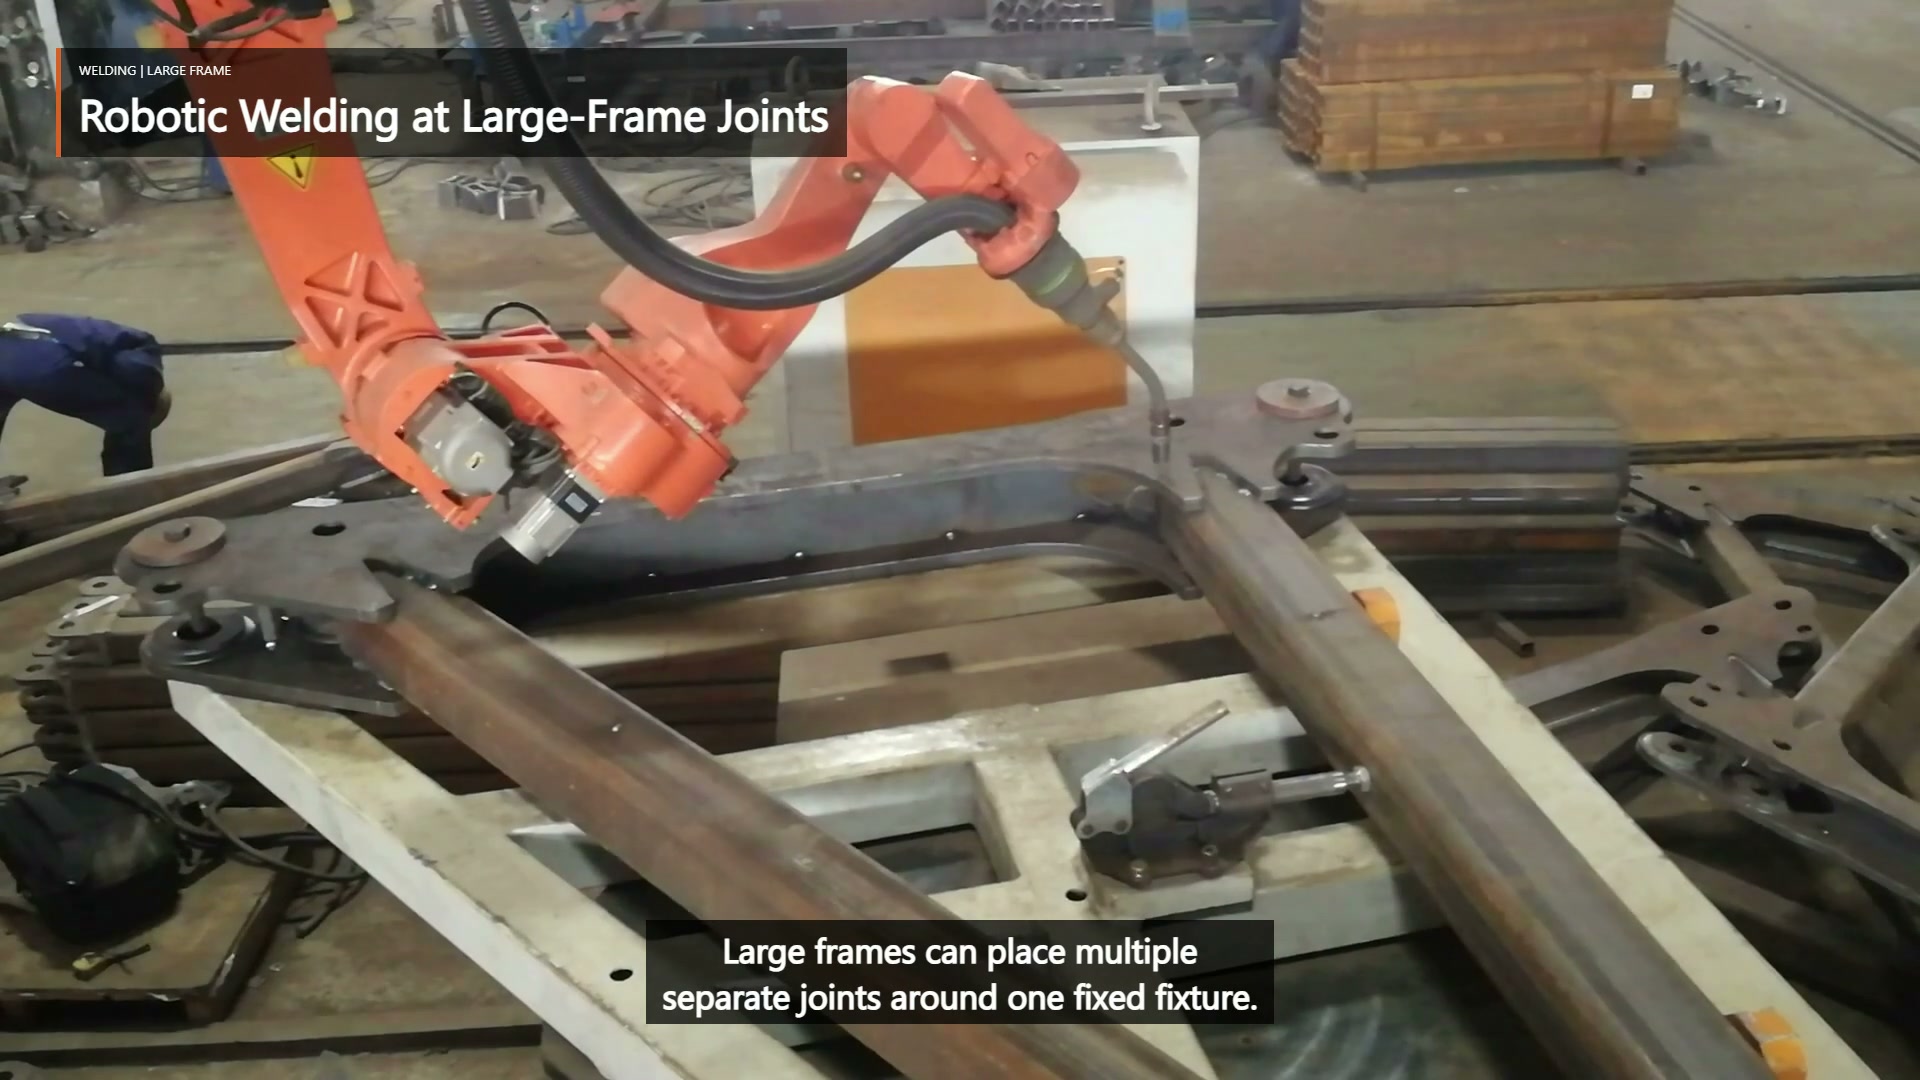
ในนาทีที่ 00:03.50 ภาพมุมกว้างแสดงให้เห็นหุ่นยนต์ ไฟฉาย โครงยึด และอุปกรณ์เหล็กอยู่ในฉากเดียวกัน
| คำถามการทบทวนร่วมกัน | หลักฐานที่จะนำมา | ผลที่ตามมาของแนวคิด |
|---|---|---|
| ชุดไฟฉายแบบเต็มรูปแบบสามารถเข้าใกล้และถอยกลับได้หรือไม่? | มุมข้อต่อ มุมหัวเชื่อมที่ต้องการ บริเวณเริ่มต้น/สิ้นสุด และชิ้นส่วนใกล้เคียง | การติดตั้งหุ่นยนต์ การนำเสนอเฟรม หรือขอบเขตอัตโนมัติอาจมีการเปลี่ยนแปลง |
| อุปกรณ์ดังกล่าวสามารถคืนตัวสู่ตำแหน่งเดิมได้อย่างแม่นยำหรือไม่? | จุดอ้างอิงที่มั่นคง ตำแหน่งแคลมป์ สภาพการยึด และช่วงช่องว่างที่วัดได้ | ความแม่นยำในการทำซ้ำเส้นทางขึ้นอยู่กับการจัดวางชิ้นส่วน ไม่ใช่แค่การเขียนโปรแกรมเพียงอย่างเดียว |
| หุ่นยนต์สามารถเคลื่อนที่จากข้อต่อก่อนหน้าได้โดยไม่ติดสิ่งกีดขวางหรือไม่? | รูปทรงของอุปกรณ์ติดตั้ง การจัดระเบียบสายเคเบิล และเส้นทางที่ไม่เกิดประกายไฟ | การจัดวางแบบร่วมกันและท่าทางระดับกลางกลายเป็นส่วนหนึ่งของรูปแบบ |
| ยังสามารถตรวจสอบพื้นที่ที่ต้องการได้หรือไม่? | แบบร่าง ข้อกำหนดการเชื่อม และการเข้าถึงการตรวจสอบ | เค้าโครงต้องสงวนพื้นที่สำหรับมุมมองการยอมรับที่ใช้งานได้ |
สิ่งนี้เชื่อมโยงข้อกำหนดของตะเข็บแต่ละจุดเข้ากับการเปลี่ยนแปลงทางกายภาพที่อาจเกิดขึ้นในส่วนอื่น ๆ ของเซลล์
โปรแกรม Sequence สามารถส่งเลย์เอาต์กลับไปแก้ไขได้
ส่วนโค้งที่แยกออกจากกันในวิดีโอจะเชื่อมต่อกันด้วยการจัดตำแหน่งใหม่หลังจากส่วนโค้งดับลง ลำดับการเชื่อมที่เสนอจะต้องรักษาการเข้าถึงหลังจากการเชื่อมครั้งก่อนๆ หลีกเลี่ยงการติดสายเคเบิลไว้ด้านหลังโครง และคำนึงถึงการเคลื่อนที่ของชิ้นส่วนประกอบขณะที่การเชื่อมดำเนินไป ความร้อนและการบิดเบี้ยวเป็นสิ่งที่ขึ้นอยู่กับแต่ละโครงการ ดังนั้นลำดับการเชื่อมควรได้รับการทดสอบกับแบบและข้อกำหนดการเชื่อมแทนที่จะอนุมานจากวิดีโอเพียงบางส่วน
หากจุดเชื่อมต่อในภายหลังมีพื้นที่ไม่เพียงพอ จุดเริ่มต้นหรือจุดสิ้นสุดไม่สามารถวางในบริเวณที่อนุญาตได้ หรือการเคลื่อนที่ของเฟรมที่วัดได้ทำให้จุดเชื่อมต่ออยู่นอกเส้นทางที่วางแผนไว้ คำตอบอาจเป็นการเปลี่ยนอุปกรณ์ยึดหรือการจัดวางเฟรมแบบอื่น ไม่ใช่การตั้งโปรแกรมที่ละเอียดขึ้น นี่คือเหตุผลว่าทำไมการวางแผนเส้นทางจึงควรอยู่ในขั้นตอนการศึกษาเค้าโครง
นำประเด็นปัญหาที่ซับซ้อนเข้าสู่การทบทวนแนวคิด
การตรวจสอบที่มีประโยชน์เริ่มต้นด้วยแบบร่างโครงสร้างและรายการข้อต่อ สัญลักษณ์การเชื่อมและเกณฑ์การยอมรับ ค่าความคลาดเคลื่อนของชิ้นส่วนขาเข้าและสภาพการยึดติด จุดอ้างอิงที่เสนอและขอบเขตการจับยึด และชิ้นส่วนตัวอย่าง ทำเครื่องหมายข้อต่อที่มีสิ่งกีดขวางมากที่สุดและค่าความแปรผันที่คาดว่าจะมากที่สุด การทดลองครั้งแรกควรพิสูจน์การเข้าถึง การประกอบที่ทำซ้ำได้ และการตรวจสอบภายใต้เงื่อนไขเหล่านั้นก่อนที่จะประเมินผลผลิต
ส่งข้อมูลเหล่านี้เพื่อขอรับการตรวจสอบแนวคิด EVST → อีเมลหรือ sales@evsrobot.com.
ภาพวิดีโอแสดงให้เห็นการเชื่อมหลายจุดที่มองเห็นได้ชัดเจน การติดตั้งเครื่องมือขั้นสุดท้าย การควบคุม การป้องกัน และการยอมรับผลิตภัณฑ์ขึ้นอยู่กับการตรวจสอบความถูกต้องของโครงการ