
By ทีมบรรณาธิการ EVST · ตรวจสอบโดย ทีมบรรณาธิการ EVST • อัปเดตล่าสุด 9 ตุลาคม 2026 • นโยบายด้านบรรณาธิการ · นโยบายการแก้ไข · ข้อตกลงและเงื่อนไข
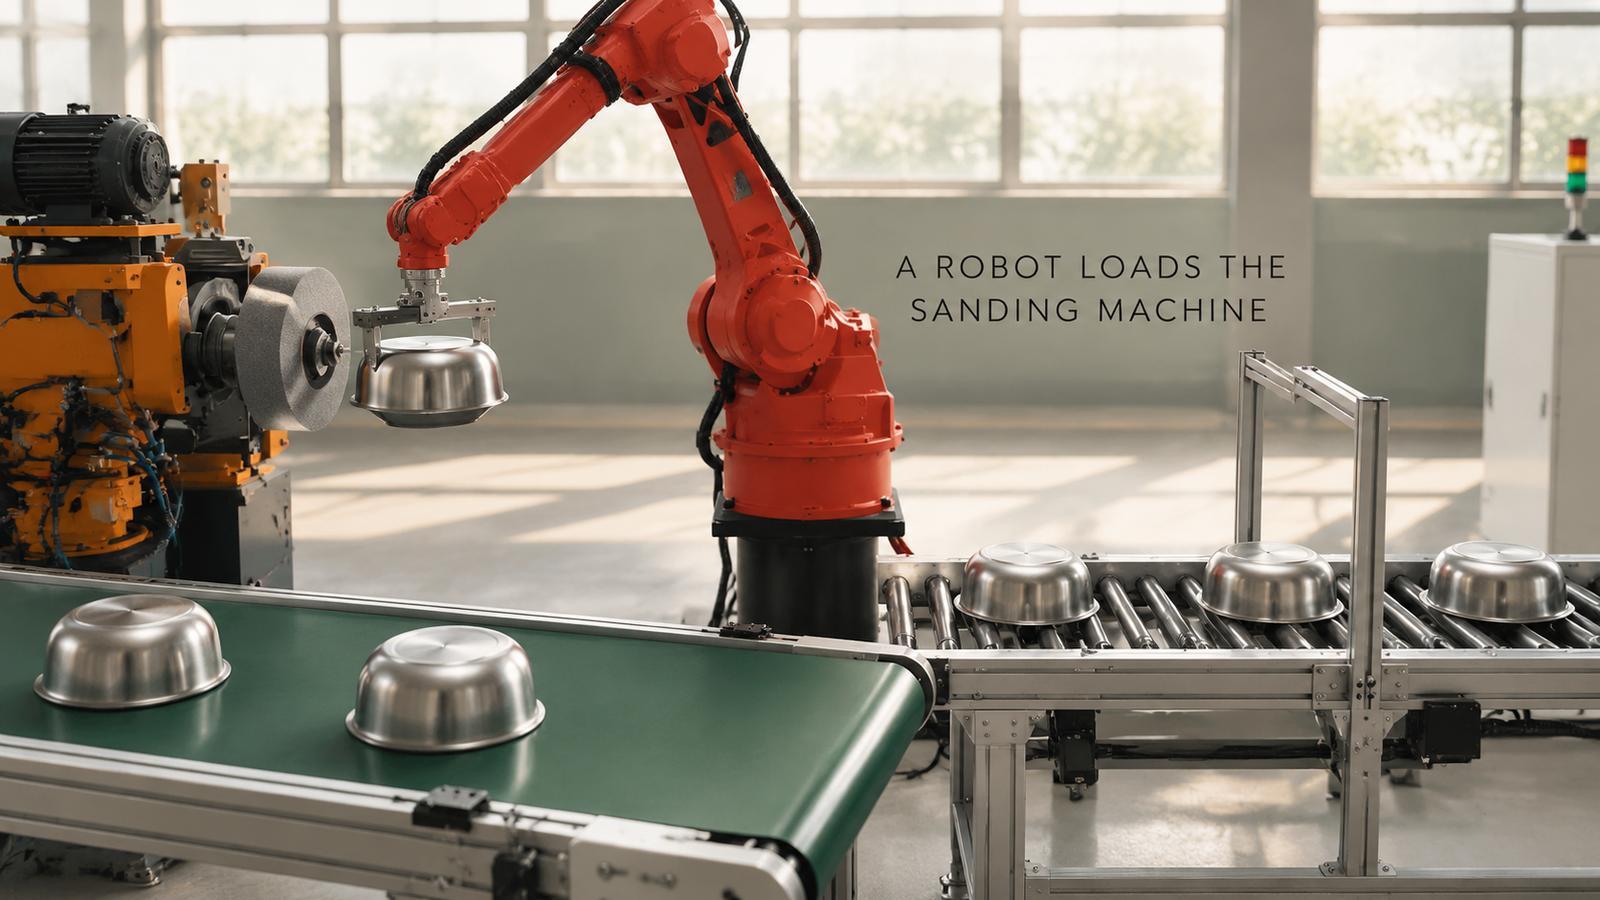
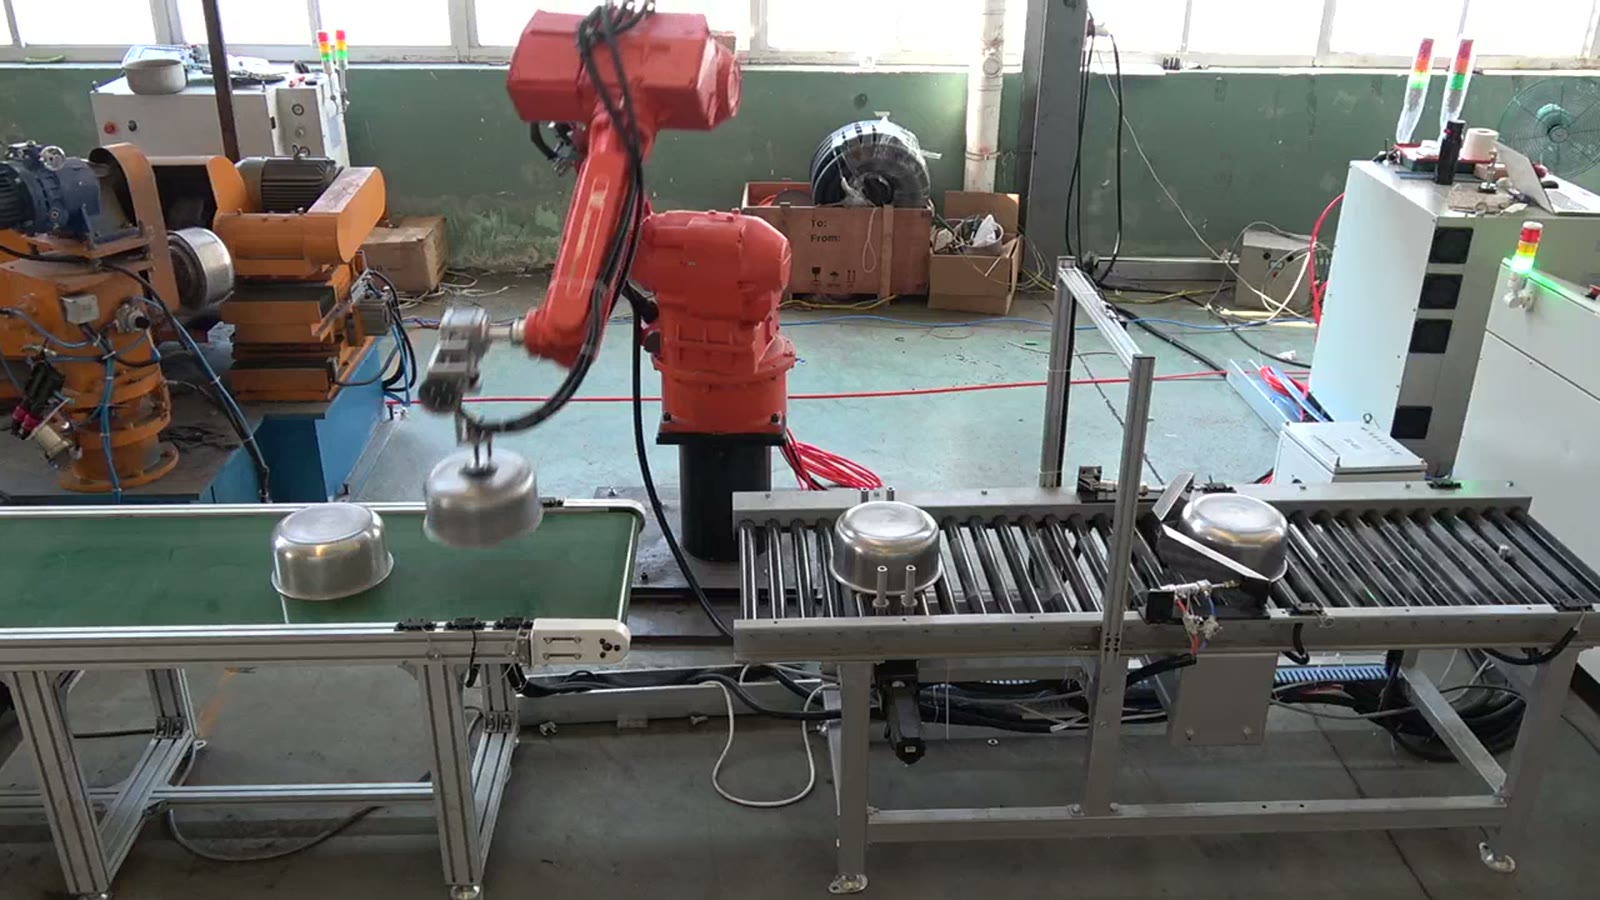
เมื่อหุ่นยนต์ทำงานแทนมือและสายตาของคนๆ นั้นอย่างเงียบๆ แล้ว คนๆ นั้นก็สามารถละสายตาจากเครื่องขัดชามได้เลย ไม่ว่าจะเป็นการหยิบชามที่คว่ำลงมา การวางชามให้ตรงกลางบนหัวจับแกนหมุน การทำงานท่ามกลางฝุ่น และการทำงานทั้งหมดอย่างรวดเร็วจนล้อขัดไม่รอใครเลย ระบบการทำงานที่อธิบายไว้ในที่นี้ใช้หุ่นยนต์หกแกนเพียงตัวเดียว มันยกชามสแตนเลสออกจากสายพานลำเลียงแบบลูกกลิ้ง โหลดแต่ละชามลงบนหัวจับของเครื่องขัด และวางชามที่ขัดเสร็จแล้วลงบนสายพานลำเลียง
กำลังคิดที่จะนำเครื่องขัดมาใช้แบบอัตโนมัติอยู่หรือเปล่า? ส่งแบบร่างชิ้นส่วนและปริมาณผลผลิตรายวันของคุณมาให้เราและเราจะตอบกลับด้วยแนวคิดเกี่ยวกับเซลล์และการประมาณเวลาของวงจร
มือของผู้ปฏิบัติงานกำลังทำอะไรอยู่กับเครื่องจักรนี้
ล้อทำหน้าที่ทำงานที่เป็นประโยชน์ ผู้ควบคุมเครื่องจักรเป็นเหมือนท่อส่งน้ำไปยังล้อ และงานนั้นซ้ำซาก สกปรก และหาคนมาทำงานด้วยยาก ลองสังเกตสถานีแบบนี้ดู แล้วจะเห็นว่างานของผู้ควบคุมเครื่องจักรนั้นแบ่งออกเป็นงานเล็กๆ ไม่กี่อย่าง ซึ่งแต่ละอย่างก็กลายเป็นคำถามสำหรับทีมงาน:
| สิ่งที่ผู้ปฏิบัติงานทำ | เซลล์ต้องตอบคำถามอะไรบ้าง |
|---|---|
| หยิบชามใบถัดไปแล้วหมุนให้เข้ากับเครื่อง | พนักงานยกชามที่คว่ำปากลง แล้วส่งต่อให้ลูกค้าอย่างไร |
| วางชามลงบนหัวจับแล้วตรวจสอบว่าได้ระดับหรือไม่ | ชามจะวางอยู่ตรงกลางได้อย่างไรโดยไม่ต้องมีคนคอยตรวจสอบ |
| ยืนอยู่ท่ามกลางฝุ่น | หุ่นยนต์และแขนจับของมันเอาตัวรอดจากสถานการณ์นี้ได้อย่างไร |
| ถอดชามที่ขัดแล้วออกและวางลง | ชามที่ปรุงเสร็จแล้วจะไปอยู่ที่ไหน และหุ่นยนต์จะไปถึงที่นั่นได้อย่างไร |
| เตรียมชามใบถัดไปให้พร้อมในขณะที่เครื่องปั้นดินเผากำลังทำงาน | รูปแบบการจัดวางช่วยป้องกันไม่ให้เครื่องจักรต้องรอ |
วนรอบเซลล์นี้หนึ่งรอบ
สายพานลำเลียงแบบลูกกลิ้งนำชามเข้ามาจากทางด้านขวา เครื่องขัดสีส้มตั้งอยู่ทางด้านซ้าย มีหัวจับแกนหมุนและล้อขัดสีเทา สายพานลำเลียงสีเขียววิ่งอยู่ด้านหน้า และหุ่นยนต์หกแกนสีแดงตั้งอยู่ตรงกลาง ในระยะที่ทั้งสามส่วนสามารถเข้าถึงได้
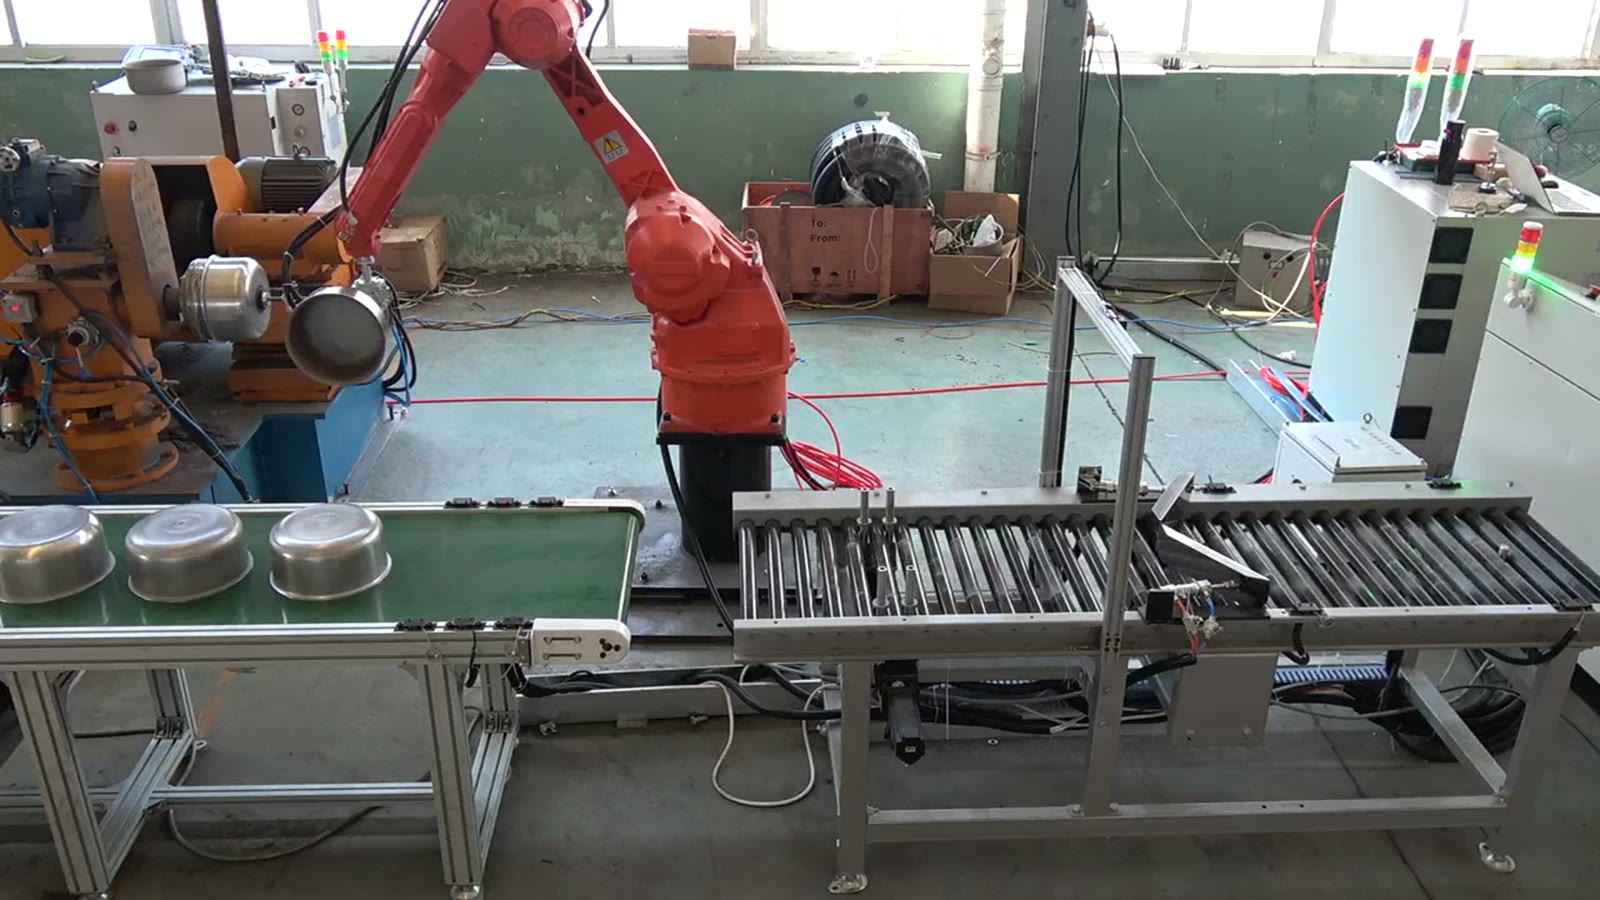
- ชามสแตนเลสถูกวางคว่ำปากลงบนสายพานลำเลียงทีละใบ
- หุ่นยนต์เคลื่อนที่มาถึงปลายสายพานลำเลียงและใช้ตัวจับรูปทรงแท่งกดลงบนชาม
- มันยกชามขึ้นและหมุนไปทางเครื่องขัด
- นำชามไปวางบนหัวจับแกนหมุน และแขนกลจะอยู่ที่เครื่องเป็นเวลาสองสามวินาทีในขณะที่ชามหมุนและล้อถูกตั้งชิดกับชาม
- เมื่อการขัดเสร็จสิ้น หุ่นยนต์จะนำชามออกไปและหันหน้ามาด้านหน้า
- เครื่องจะวางชามลงบนสายพานลำเลียงสีเขียว ซึ่งจะลำเลียงชามไปข้างหน้า
- หุ่นยนต์จะกลับไปยังสายพานลำเลียงเพื่อหยิบชามใบถัดไปและทำซ้ำขั้นตอนเดิม
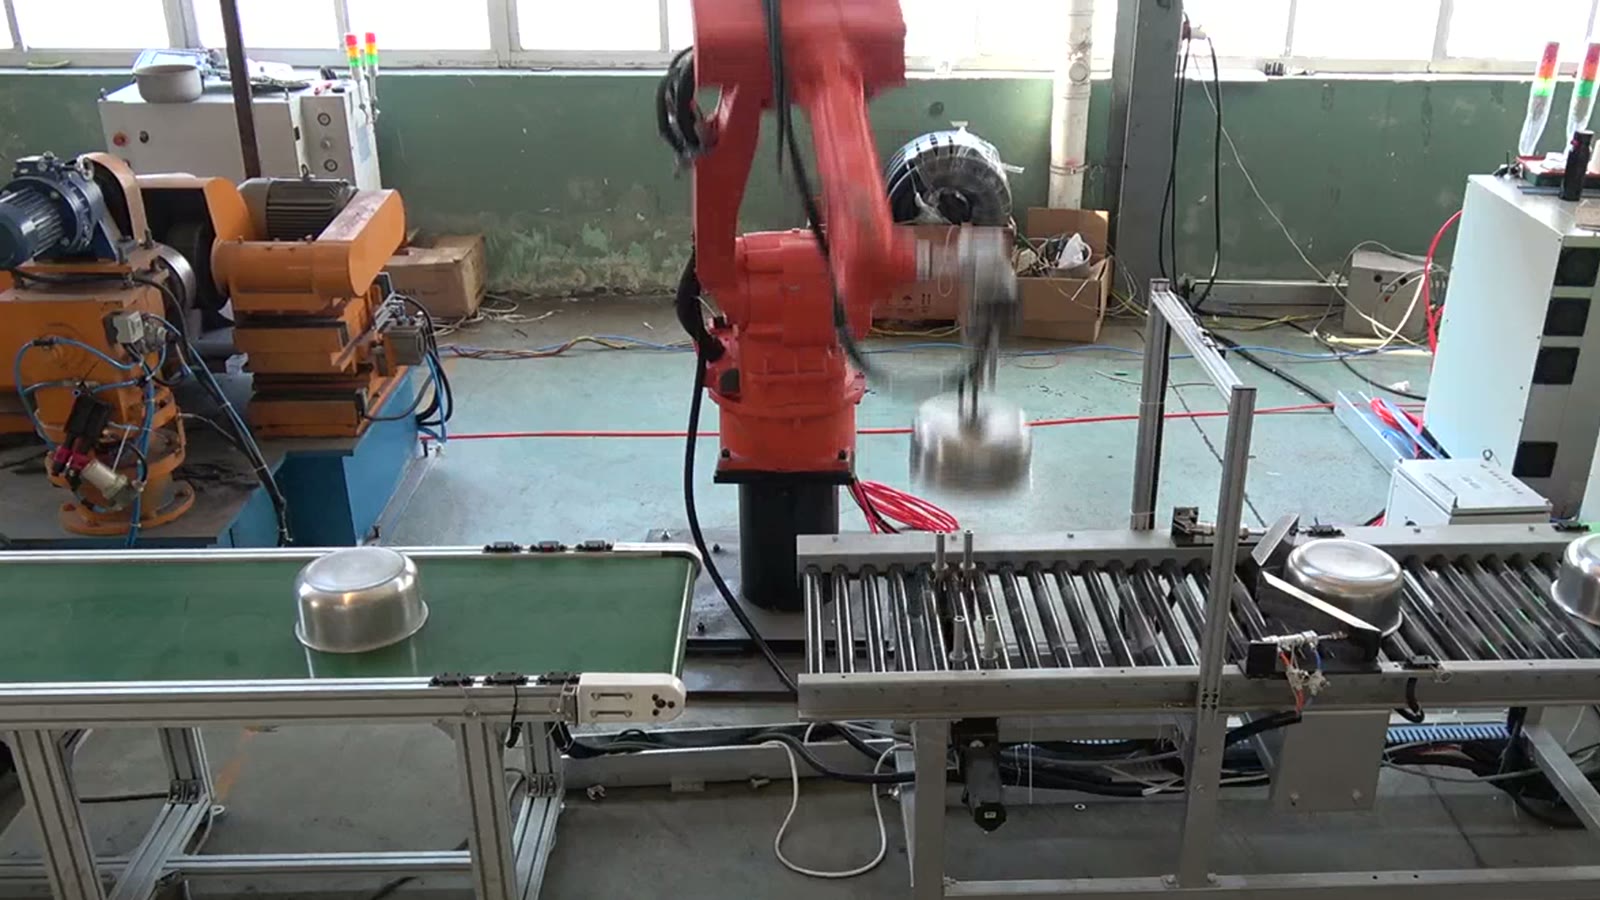
การติดตั้งชาม: จากตัวจับยึดไปยังหัวจับ
ชามที่มาถึงโดยคว่ำปากลงจะวางได้อย่างมั่นคงบนสายพานลำเลียง แต่ปัญหาอยู่ที่ว่าทิศทางที่หุ่นยนต์หยิบชามขึ้นมานั้น ไม่จำเป็นต้องเป็นทิศทางเดียวกับที่หัวจับของหุ่นยนต์ต้องรับชามนั้น
ลำดับขั้นตอนที่เหมาะสมคือการตัดสินใจว่าหัวจับจะสัมผัสกับพื้นผิวใด และล้อจะต้องสัมผัสกับพื้นผิวใด จากนั้นจึงค่อยกำหนดตัวจับยึด ตัวจับยึดจะต้องเว้นพื้นที่สัมผัสของหัวจับไว้ให้ว่าง จะต้องไม่ทำให้พื้นผิวที่ยังไม่ได้ขัดเป็นรอย และจะต้องปล่อยออกได้อย่างสะอาดเมื่อหัวจับเริ่มทำงาน ตัวจับยึดรูปทรงแท่งเป็นคำตอบที่ง่ายเมื่อรูปทรงของชามมีพื้นที่ให้กดและยกได้ รูปทรงหลายแบบอาจต้องใช้ตัวจับยึดที่ปรับเปลี่ยนได้ หรือต้องเปลี่ยนเครื่องมือ ซึ่งเป็นสิ่งที่ต้องพิจารณาในแบบร่าง
รักษาความแม่นยำบนแกนหมุน
ชามที่วางไม่ตรงกลางบนหัวจับหมุนจะสั่นคลอน และล้อก็จะจับวัสดุออกอย่างไม่สม่ำเสมอ ดังนั้น การจัดตำแหน่งจึงเป็นหน้าที่ของทั้งหุ่นยนต์และหัวจับ หัวจับที่มีส่วนนำทาง ที่นั่งกำหนดตำแหน่ง หรือกลไกการจัดตำแหน่งจะช่วยลดความผิดพลาดในการวางตำแหน่งเล็กน้อยได้ แต่หัวจับที่ไม่มีคุณสมบัติเหล่านี้จะต้องวางตำแหน่งอย่างแม่นยำ และการขยับใดๆ ของชามบนสายพานลำเลียงจะส่งผลโดยตรงต่อเครื่องจักร การมีตัวหยุดหรือตัวนำทางที่ปลายสายพานลำเลียง เพื่อให้ชามแต่ละใบมาถึงในจุดเดียวกันเกือบทั้งหมด จะช่วยให้ตัวจับชิ้นงานเริ่มต้นได้เร็วขึ้น
ฝุ่นและข้อมือของหุ่นยนต์
การขัดผิวโลหะทำให้เกิดอนุภาคละเอียด และหุ่นยนต์ที่อยู่ข้างเครื่องจักรจะอยู่ในกลุ่มฝุ่น ฝุ่นจะเข้าไปในรอยต่อและช่องเสียบสายเคเบิล เคลือบตัวจับยึด และอาจรบกวนการทำงานของเซ็นเซอร์ต่างๆ วิธีแก้ไขโดยทั่วไปคือ การใช้ฝาครอบป้องกันสำหรับหุ่นยนต์ ตัวจับยึดแบบปิดผนึกหรือระบายอากาศ การดูดฝุ่นใกล้กับล้อ และการจัดวางที่ทำให้ข้อมือของหุ่นยนต์อยู่ห่างจากกระแสฝุ่นที่หนาแน่นที่สุด โรงงานแต่ละแห่งต้องการวิธีใดนั้นขึ้นอยู่กับกระบวนการและเครื่องจักร ควรสอบถามตั้งแต่เนิ่นๆ เนื่องจากคำตอบจะมีผลต่อการเลือกใช้หุ่นยนต์และการบำรุงรักษา
ป้องกันไม่ให้ล้อหยุดรอ
หลักการทั่วไปคือ ระยะทางที่หุ่นยนต์เคลื่อนที่ระหว่างสถานีควรสั้นเมื่อเทียบกับเวลาที่ชามอยู่บนวงล้อ เมื่อเป็นเช่นนั้น เครื่องจักรจะเป็นตัวกำหนดจังหวะการทำงาน และหุ่นยนต์จะมีเวลาว่าง แต่เมื่อระยะทางไม่เป็นเช่นนั้น หุ่นยนต์จะกลายเป็นคอขวด และในกรณีนั้นจึงควรพิจารณาใช้หุ่นยนต์ตัวที่สองหรือเครื่องจักรตัวที่สอง
ตัวกั้นช่วยได้ ชามที่รออยู่บนสายพานลำเลียงและสายพานที่นำชามที่เสร็จแล้วออกไป ช่วยให้สามารถหยุดเครื่องขัดได้ชั่วคราวโดยไม่ต้องหยุดเครื่องขัด แต่ต้องแลกมาด้วยพื้นที่บนพื้น ว่าหุ่นยนต์ตัวเดียวจะทำงานได้ทันกับเครื่องจักรหนึ่งเครื่องหรือไม่นั้น ขึ้นอยู่กับเวลาในการขัดต่อชามเทียบกับเวลาไปกลับของหุ่นยนต์ และนั่นคือสิ่งที่การประมาณเวลาการทำงานจากแบบร่างของคุณจะช่วยตอบได้
เมื่อการใช้หุ่นยนต์หนึ่งตัวต่อเครื่องขัดหนึ่งเครื่องเป็นเรื่องที่เหมาะสม
การใช้หุ่นยนต์ที่เครื่องขัดนั้นเหมาะสมเมื่อชามมีรูปทรงที่เป็นมาตรฐานเดียวกัน วางคว่ำปากชามลงในตำแหน่งที่ทราบเสมอ และเครื่องจักรทำงานเกือบตลอดทั้งกะ แต่ควรพิจารณาอย่างรอบคอบหากเครื่องจักรเครื่องเดียวจัดการกับขนาดเส้นผ่านศูนย์กลางหรือความลึกที่แตกต่างกันมาก หากชามอาจเอียงหรือซ้อนกัน หากขั้นตอนการขัดต้องพลิกชามและจับใหม่เมื่อถึงครึ่งทาง หรือหากการป้องกันและการดูดฝุ่นทำให้ไม่มีพื้นที่ให้หุ่นยนต์อยู่ข้างเครื่องจักร
ผู้ซื้อถามอะไรบ้างเกี่ยวกับเซลล์ขัด
จำเป็นต้องเปลี่ยนเครื่องขัดหรือไม่? โดยส่วนใหญ่แล้วไม่จำเป็น แต่ต้องพร้อมสำหรับการโหลดอัตโนมัติ: วิธีการบอกหุ่นยนต์ว่าเครื่องจักรพร้อมแล้ว และต้องมีพื้นที่เพียงพอให้หุ่นยนต์เข้าถึงหัวจับได้ เราตรวจสอบสิ่งนี้กับเครื่องจักรที่คุณใช้งานอยู่แล้ว
หม้อและอุปกรณ์ทำครัวอื่นๆ ก็ใช้งานในลักษณะเดียวกันหรือไม่? คำถามยังคงเหมือนเดิม แต่การจับยึดและการเชื่อมต่อของตัวจับชิ้นงานจะแตกต่างกันไปตามรูปทรง ดังนั้นโปรดส่งแบบร่างสำหรับแต่ละรูปทรงด้วย
ข้อมูลที่ช่วยให้เรากำหนดขนาดเซลล์ได้
ส่งแบบร่างชิ้นส่วนพร้อมช่วงขนาดของชามหรือหม้อ บอกเราว่าคุณใช้เครื่องขัดแบบใดในปัจจุบัน และวิธีการยึดชามบนเครื่องขัด รวมถึงปริมาณการผลิตต่อวันของคุณ จากนั้นเราจะสามารถประเมินได้ว่าคำถามใดมีความสำคัญที่สุดสำหรับชิ้นส่วนของคุณ และร่างแผนผังการผลิตพร้อมประมาณการเวลาต่อรอบได้
วันนี้ใช้เครื่องขัดด้วยมืออยู่หรือเปล่า? บอกเราเกี่ยวกับเรื่องนี้ หรือส่งอีเมลไปที่ sales@evsrobot.com พร้อมแนบแบบร่างและผลผลิตรายวัน
หลักการทั่วไปของการโหลดชิ้นงานด้วยหุ่นยนต์สำหรับเครื่องขัด โดยแสดงให้เห็นด้วยช่องเก็บชิ้นงานแบบชามเดียว ไม่ได้ระบุขนาดชาม วัสดุ พารามิเตอร์การขัด เวลาในการทำงาน และผลลัพธ์ของพื้นผิว