
By ทีมบรรณาธิการ EVST · ตรวจสอบโดย ทีมบรรณาธิการ EVST • อัปเดตล่าสุด 24 กันยายน 2026 • นโยบายด้านบรรณาธิการ · นโยบายการแก้ไข · ข้อตกลงและเงื่อนไข
จุดเชื่อมต่อที่จำกัดที่สุดควรเป็นตัวกำหนดรูปแบบการเชื่อมแบบเฟรมยาว ภาพวิดีโอแสดงให้เห็นหุ่นยนต์สีส้มสองตัววางอยู่ตามแนวยึดสีน้ำเงินยาวซึ่งยึดชิ้นส่วนโลหะโค้งอีกชิ้นหนึ่งไว้ ส่วนโค้งจะปรากฏขึ้นที่จุดเชื่อมต่อเฉพาะจุดขณะที่หุ่นยนต์เคลื่อนที่ระหว่างตำแหน่งต่างๆ การศึกษาที่มีประโยชน์ควรเริ่มต้นที่จุดเชื่อมต่อที่อยู่ใกล้สิ่งกีดขวางมากที่สุดหรือไกลที่สุดจากจุดอ้างอิงที่มั่นคง จากนั้นจึงดำเนินการออกไปด้านนอกไปยังส่วนรองรับ การเข้าถึงหัวเชื่อม และลำดับการเชื่อม แจ้งรายละเอียดเกี่ยวกับโครงสร้างและข้อต่อให้ EVST ทราบ
เริ่มจากจุดที่มีอิสระน้อยที่สุด
ชิ้นส่วนที่มีความยาวมากมักกระตุ้นให้ทีมออกแบบวางผังเซลล์การเชื่อมโดยพิจารณาจากความยาวโดยรวม ความยาวมีความสำคัญ แต่ข้อจำกัดที่สำคัญที่สุดมักอยู่ที่จุดเฉพาะ เช่น ข้อต่อใกล้กับส่วนรองรับ ส่วนโค้งที่ขวางคอหัวเชื่อม หรือข้อต่อปลายที่ทำให้หุ่นยนต์ต้องเข้าใกล้ขีดจำกัดการทำงาน หากข้อต่อดังกล่าวไม่สามารถเชื่อมและออกจากบริเวณนั้นได้โดยมีระยะเผื่อ การวางผังส่วนที่เหลือก็ถือว่ายังไม่เหมาะสม
ภาพมุมกว้างแยกอุปกรณ์สีน้ำเงินออกจากชิ้นส่วนโลหะสีเข้มที่อยู่ภายใน หุ่นยนต์ยืนอยู่คนละฝั่งและเคลื่อนที่ไปยังพื้นที่ทำงานเฉพาะที่ ซึ่งช่วยสนับสนุนการวิเคราะห์การเชื่อมในระยะยาวโดยไม่ต้องระบุผลิตภัณฑ์ โครงการ วิธีการประสานงาน หรือผลลัพธ์ของการเชื่อม
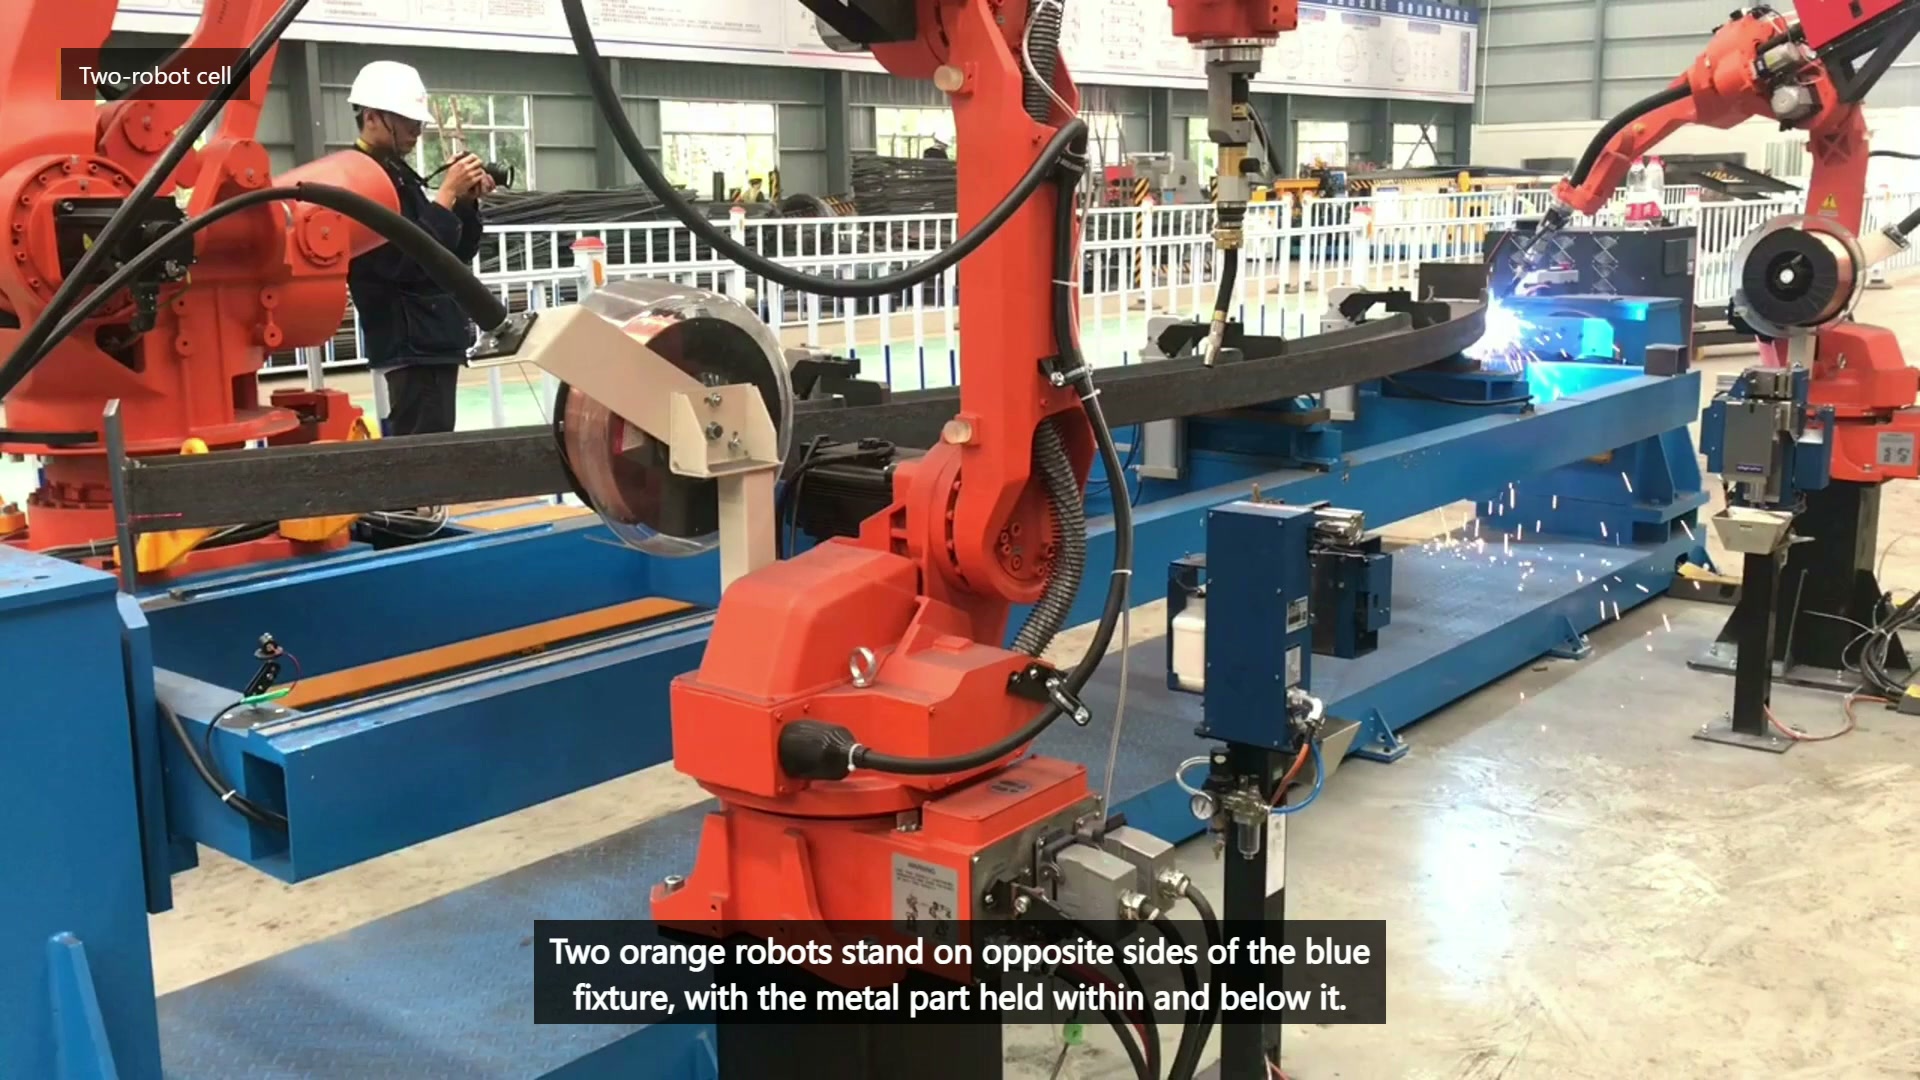
วิดีโอหลักสุดท้าย 00:10 — หุ่นยนต์สีส้มสองตัวยืนอยู่คนละฝั่งของอุปกรณ์สีฟ้า โดยมีชิ้นส่วนโลหะยาวอยู่ภายใน
สร้างแผนที่แสดงจุดเข้าถึงร่วมกันก่อนกำหนดตำแหน่งของหุ่นยนต์
สำหรับข้อต่อแต่ละจุดที่ต้องการ ให้บันทึกมุมของหัวตัดที่อนุญาต จุดเริ่มต้นและจุดสิ้นสุดของการเข้าถึง ขนาดของสายเคเบิล แคลมป์ที่อยู่ใกล้เคียง และพื้นที่ถอยที่ชัดเจน จากนั้นจำแนกข้อต่อว่าเป็นแบบเปิด แบบจำกัด ต้องปรับแต่งใหม่ หรืออยู่นอกขอบเขตการทำงานอัตโนมัติที่เสนอ แผนผังนี้จะแสดงให้เห็นว่าตำแหน่งหุ่นยนต์คงที่สองตำแหน่งนั้นเพียงพอหรือไม่ หรือจำเป็นต้องเปลี่ยนชิ้นงาน อุปกรณ์จับยึด หรือการติดตั้งหุ่นยนต์
| สภาพข้อต่อ | คำถามแรก | การตอบสนองที่เป็นไปได้ |
|---|---|---|
| ใกล้กับที่หนีบ | หัวไฟฉายและคอไฟฉายสามารถผ่านไปได้โดยไม่เสียมุมที่ต้องการหรือไม่? | เลื่อนตัวหนีบหรือเปลี่ยนทิศทาง |
| ห่างไกลจากจุดอ้างอิง | การเปลี่ยนแปลงตำแหน่งที่ส่งผลต่อข้อต่อมีมากน้อยเพียงใด? | ปรับปรุงการสนับสนุนหรือวัดผลการนำเสนอ |
| หลังโค้ง | มีทางเข้าและทางออกที่ปลอดภัยหรือไม่? | นำเสนอสมาชิกอีกครั้งหรือเปลี่ยนแปลงขอบเขตงาน |
| แบ่งปันระหว่างหุ่นยนต์ | แขนข้างหนึ่งจะผ่านไปได้ก่อนที่อีกข้างจะเข้ามาได้หรือไม่? | กำหนดความเป็นเจ้าของและสถานะการรอคอย |
ให้การสนับสนุนสมาชิกโดยไม่ทำให้สิ่งติดตั้งกลายเป็นอุปสรรค
ชิ้นส่วนที่มีความยาวมากต้องการการรองรับที่เพียงพอเพื่อควบคุมการวางตำแหน่ง แต่การรองรับแต่ละจุดจะกินพื้นที่การเข้าถึง เลือกจุดอ้างอิงที่มั่นคงก่อนทำการเชื่อม วางตัวรองรับในตำแหน่งที่ควบคุมการโก่งงอหรือการบิดงอ และวางแคลมป์เพื่อให้เส้นทางของหัวเชื่อมที่วางแผนไว้ยังคงเปิดอยู่ วัดตำแหน่งของรอยต่อหลังจากแคลมป์แล้ว และวัดอีกครั้งหลังจากคลายแคลมป์ มิเช่นนั้น การแก้ไขเส้นทางอาจบดบังความแปรผันของอุปกรณ์จับยึดหรือชิ้นส่วนที่เข้ามา
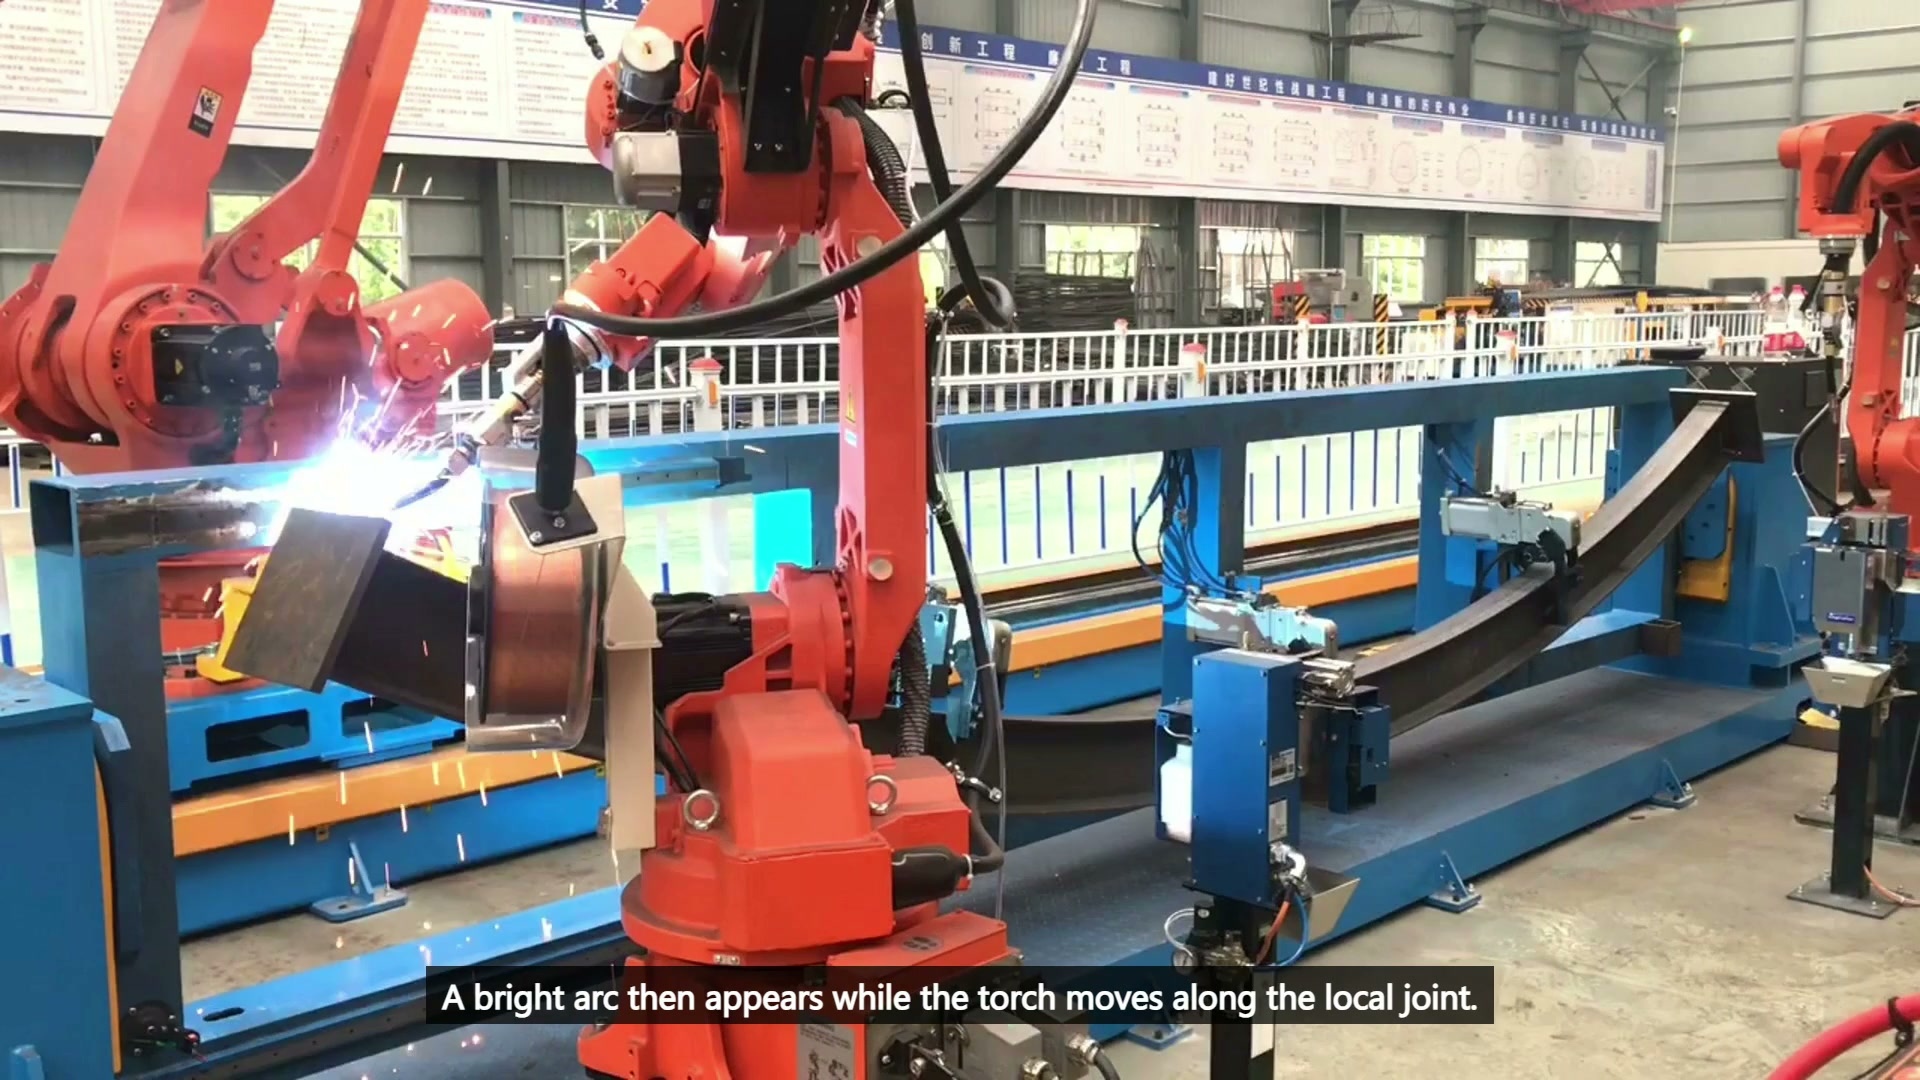
วิดีโอหลักสุดท้าย 00:28 — หัวเชื่อมกำลังทำงานอยู่ที่รอยต่อเฉพาะจุดบนชิ้นส่วนโลหะยาว โดยมีแสงอาร์คและประกายไฟปรากฏให้เห็น
อุปกรณ์จับยึดต้องเอื้อต่อการโหลด การตรวจสอบ การทำความสะอาด และการซ่อมบำรุงหัวเชื่อมด้วย ซึ่งในสภาวะเหล่านั้นมักต้องการระยะห่างที่แตกต่างจากการเชื่อมแบบอัตโนมัติ การออกแบบที่ใช้งานได้เฉพาะเมื่อปิดช่องเชื่อมและยึดชิ้นส่วนที่สมบูรณ์แบบไว้แล้วนั้นถือว่าไม่สมบูรณ์
ลำดับตามการเข้าถึงและการตรวจสอบ
แผนเส้นทางควรรวมถึงส่วนการเชื่อม จุดหยุดการเชื่อม การส่งต่อหุ่นยนต์ จุดกู้คืน และตำแหน่งการตรวจสอบ ทดสอบข้อต่อที่แคบที่สุด การเคลื่อนย้ายที่ยาวที่สุด และบริเวณใดก็ตามที่ขอบเขตการทำงานของหุ่นยนต์เข้าใกล้กัน กำหนดผลลัพธ์แต่ละรายการให้กับหมายเลขข้อต่อ สภาพของอุปกรณ์จับยึด และเวอร์ชันของโปรแกรม
ทำไมไม่เริ่มจากข้อต่อที่ง่ายที่สุดก่อนล่ะ?
การสาธิตที่ดูง่ายอาจซ่อนคุณสมบัติที่ต่อมาบังคับให้ต้องออกแบบอุปกรณ์ใหม่ ข้อต่อที่ยากที่สุดจะเผยให้เห็นข้อจำกัดของรูปแบบการจัดวาง ในขณะที่การเปลี่ยนแปลงยังคงมีราคาไม่แพง
การมีหุ่นยนต์ตัวที่สองจะช่วยลดระยะเวลาการทำงานโดยอัตโนมัติหรือไม่?
ไม่ครับ ประโยชน์ที่ได้รับขึ้นอยู่กับการจัดสรรสิทธิ์การเข้าถึง การรอคอยในพื้นที่ส่วนกลาง พฤติกรรมของอุปกรณ์ และลำดับการเชื่อมและการตรวจสอบที่จำเป็น
การทดลองทางกายภาพควรใช้อะไร?
ใช้ชิ้นส่วนที่เหมือนจริงในสภาพแวดล้อมการผลิต สภาพการยึดติดและช่องว่างที่สมจริง โครงสร้างรองรับที่เสนอ และชุดหัวเชื่อมและสายเคเบิลที่ใช้จริง
ข้อมูลป้อนเข้าสำหรับการศึกษาการเชื่อมโครงสร้างยาว
- แบบร่างโครงสร้างและรายการข้อต่อที่มีหมายเลขกำกับ
- บริเวณรอยเชื่อม การเตรียมงาน และเกณฑ์การยอมรับ
- ค่าความคลาดเคลื่อนขาเข้า สภาพการยึดเกาะ และการบิดเบี้ยวที่อาจเกิดขึ้น
- แนวคิดเกี่ยวกับจุดอ้างอิง จุดรองรับ ตัวหนีบ และการรับน้ำหนัก
- ซองสำหรับไฟฉาย สายเคเบิล หุ่นยนต์ และการบำรุงรักษา
- เป้าหมายเอาต์พุต ช่วงการเปลี่ยนผ่าน และกฎการกู้คืน
อีเมล sales@evsrobot.com หรือใช้ หน้าติดต่อของ EVS International โดยใช้แบบร่างของสมาชิกและรายการร่วมกัน EVST สามารถตรวจสอบแผนที่การเข้าถึง แนวคิดการสนับสนุน การจัดสรรหุ่นยนต์ และแผนการทดลองได้
ภาพวิดีโอแสดงให้เห็นถึงการยึดโครงสร้างที่มองเห็นได้และการเคลื่อนไหวในการเชื่อมเฉพาะจุด การตรวจสอบความถูกต้องของโครงการเป็นสิ่งจำเป็นสำหรับเอกลักษณ์ของผลิตภัณฑ์ การประสานงานของหุ่นยนต์ ขั้นตอนการเชื่อม ประสิทธิภาพการทำงาน และการยอมรับรอยเชื่อม