
การเชื่อมต่อแบบวงกลมบนชุดเพลายาวนั้นถูกควบคุมโดยรูปทรงเรขาคณิตที่เชื่อมโยงกัน: ตำแหน่งการรองรับส่งผลต่อตำแหน่งแกน การเปลี่ยนแปลงแกนเปลี่ยนมุมของหัวเชื่อม และบริเวณการเชื่อมที่ต้องการจะกำหนดว่าต้องเปิดช่องทางเข้าถึงใดไว้ ภาพวิดีโอแสดงให้เห็นว่ามีส่วนโค้งที่ใช้งานอยู่ ณ จุดเชื่อมต่อระหว่างแผ่นกับเพลาหรือท่อที่มองเห็นได้จุดหนึ่ง แต่ไม่ได้พิสูจน์การหมุนหรือการเชื่อมรอบวงที่สมบูรณ์ ขอให้ EVST ตรวจสอบใบสมัครของคุณ →
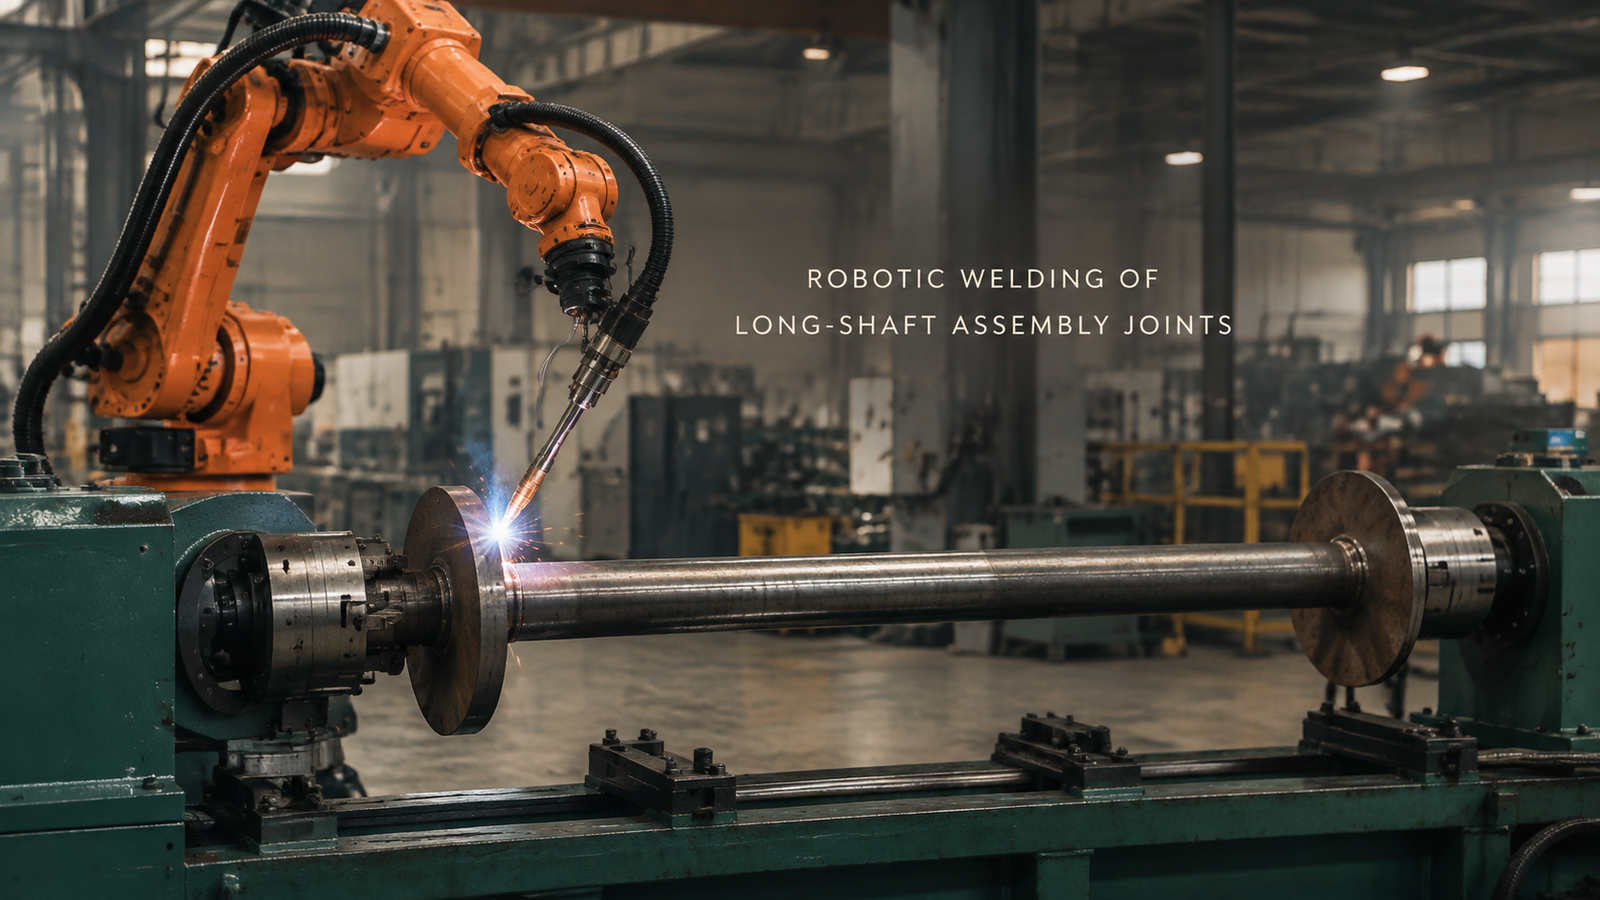
มุมมองที่ใกล้ชิดทำให้การรองรับกลายเป็นคำถามเกี่ยวกับการเชื่อม
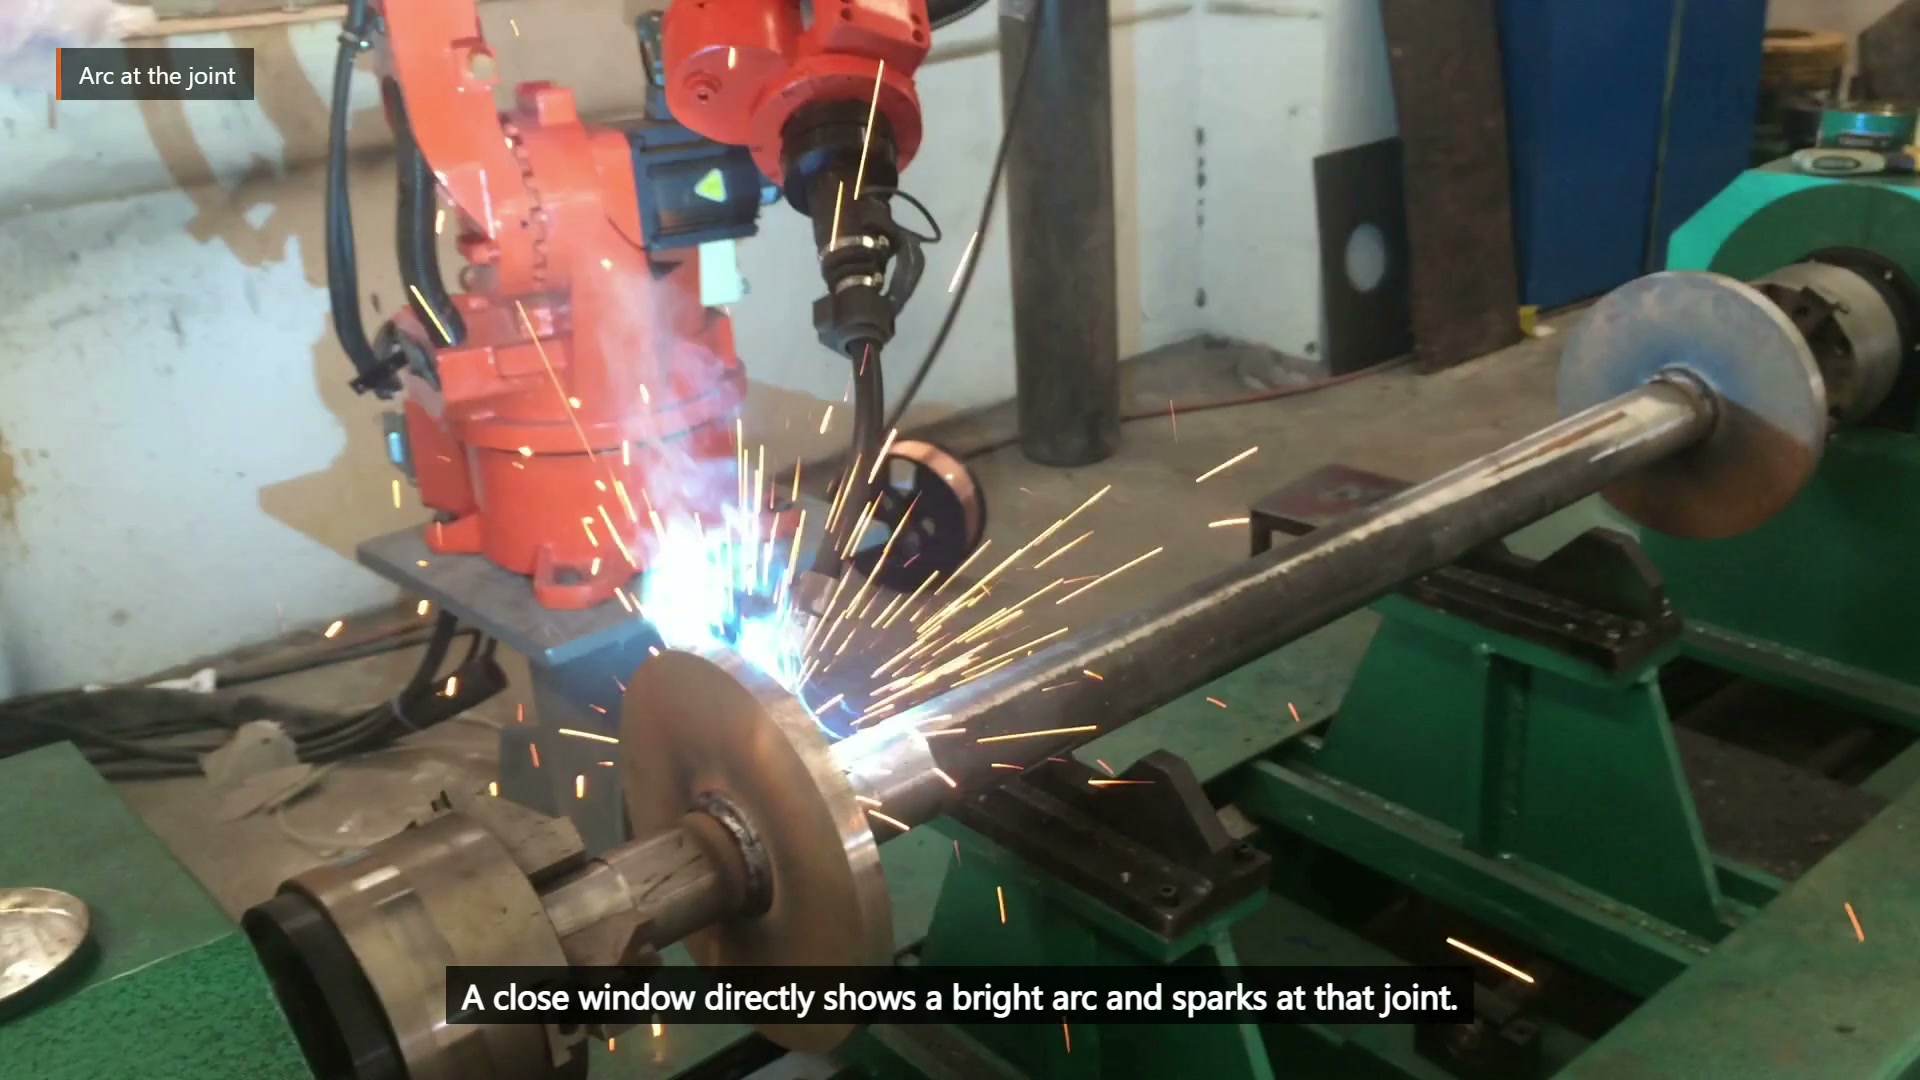
เวลา 00:29.35 น. ปรากฏประกายไฟและส่วนโค้งสว่างที่บริเวณรอยต่อวงกลมจุดหนึ่ง
ด้านใกล้ตัวชิ้นงานอาจเปิดโล่ง ในขณะที่ด้านไกลตัวถูกปิดบังด้วยชิ้นส่วน แผ่น หรือส่วนรองรับ การประกอบชิ้นงานที่ยาวจะทำให้การเปลี่ยนแปลงเล็กน้อยในเรื่องความโค้ง ความตรง และตำแหน่งตามแนวแกนนั้นเด่นชัดขึ้น การรองรับชิ้นส่วนให้แน่นขึ้นสามารถปรับปรุงตำแหน่งของรอยต่อได้ แต่ยังคงใช้มุมของหัวเชื่อมที่จำเป็นในบริเวณรอยเชื่อมที่จำกัดที่สุด นี่ไม่ใช่คำถามเกี่ยวกับอุปกรณ์จับยึดและหุ่นยนต์ที่แยกจากกัน
ภาพมุมกว้างแสดงให้เห็นถึงความสัมพันธ์ระหว่างหุ่นยนต์ ชิ้นส่วนยาว แผ่นวงกลม และฐานรองสีเขียว
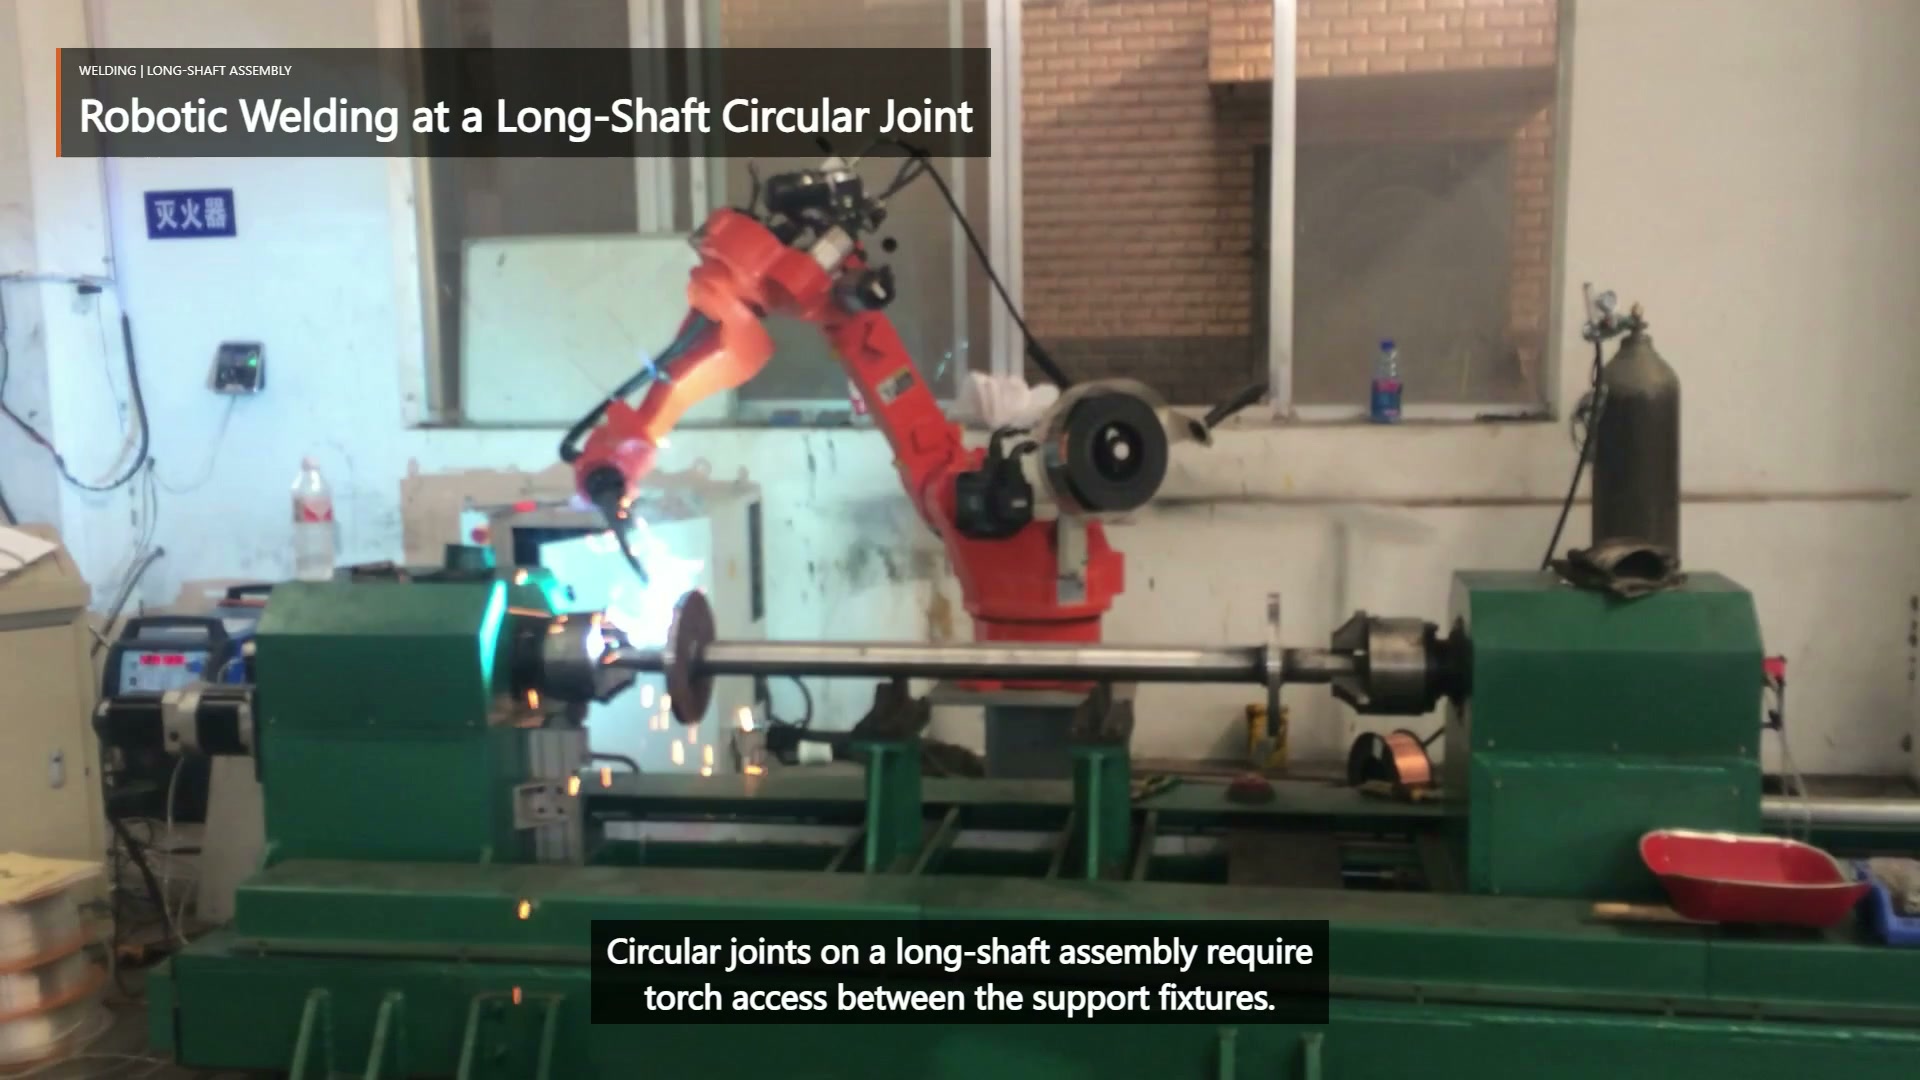
เวลา 00:04.00 น. หุ่นยนต์กำลังทำงานอยู่ข้างๆ ชุดประกอบแนวนอนยาวที่ได้รับการรองรับ
โปรดใช้ตารางการโต้ตอบก่อนเลือกรูปแบบการนำเสนอ
| การเปลี่ยนแปลงที่เสนอ | เรขาคณิตที่ต้องตรวจสอบอีกครั้ง | หลักฐานการยอมรับ |
|---|---|---|
| ย้ายหรือเพิ่มส่วนรองรับ | ความหย่อนคล้อย ตำแหน่งข้อต่อ และพื้นที่ที่ถูกปิดกั้นด้วยไฟฉาย | ตำแหน่งแกนและส่วนต่อประสานที่วัดได้หลังจากหนีบแล้ว |
| ขันตำแหน่งแกนให้แน่น | ตำแหน่งแผ่นและการเข้าถึงการเริ่ม/หยุด | ช่วงความคลาดเคลื่อนขาเข้าเต็มรูปแบบที่อุปกรณ์จับยึด |
| เปลี่ยนแนวทางการใช้คบเพลิง | ระยะห่างของสายเคเบิล การรบกวนของตัวรองรับ และมุมมองการตรวจสอบ | การตรวจสอบซองจดหมายแบบครอบคลุมในส่วนที่ต้องการมากที่สุด |
| แบ่งส่วนงานเชื่อมที่ต้องการออกเป็นส่วนย่อยๆ | การเริ่มต้น การหยุด การทับซ้อน และการเคลื่อนย้ายตำแหน่งที่อนุญาต | แบบร่าง ข้อกำหนดการเชื่อม และแผนการตรวจสอบ |
การตรวจสอบนี้ควรเริ่มต้นด้วยขอบเขตการเชื่อมต่อที่ต้องการ ส่วนโค้งที่มองเห็นได้เพียงส่วนเดียวไม่สามารถระบุได้ว่าโครงการต้องการส่วนสั้นๆ หลายส่วน หรือข้อกำหนดอื่นๆ หลังจากนั้นจึงจะสามารถประเมินการรองรับและการเข้าถึงให้ตรงกับเป้าหมายที่ถูกต้องได้
เปรียบเทียบกลยุทธ์การนำเสนอทั่วไปสองแบบในการทดลอง
การจัดวางแบบคงที่นั้นน่าสนใจเมื่อทุกส่วนที่ต้องการสามารถเข้าถึงได้ และตัวรองรับยึดแกนให้อยู่ในขอบเขตที่อนุญาต การทดสอบควรท้าทายการประกอบที่ยาวที่สุด การหย่อนตัวที่คาดการณ์ไว้มากที่สุด ความแปรผันของตำแหน่งแผ่น และมุมของหัวเชื่อมที่ถูกกีดขวางมากที่สุด
หากการนำเสนอแบบเดียวไม่สามารถแสดงพื้นที่ที่ต้องการทั้งหมดได้ อาจพิจารณาการนำเสนอแบบปรับเปลี่ยนเป็นทางเลือกทางวิศวกรรมทั่วไป ทางเลือกนี้จะเพิ่มความสามารถในการทำซ้ำ การควบคุม และคำถามเกี่ยวกับการจัดตำแหน่งใหม่ และต้องได้รับการตรวจสอบความถูกต้อง ไม่ใช่หลักฐานว่าชิ้นส่วนประกอบที่ถ่ายทำหมุน สำหรับทั้งสองกลยุทธ์ ให้แยกส่วนโค้งออกจากส่วนการจัดตำแหน่งใหม่ และสงวนสิทธิ์ในการเข้าถึงเพื่อตรวจสอบ
ประเมินบริเวณรอยเชื่อมที่แย่ที่สุดและชิ้นส่วนที่รับเข้ามาที่แย่ที่สุดไปพร้อมกัน
การประเมินผลตั้งแต่เนิ่นๆ นั้นคุ้มค่า เมื่อฮาร์ดแวร์รองรับขัดขวางการเข้าถึงหัวเชื่อม ชิ้นส่วนยาวเกิดการโก่งงอ ตำแหน่งแผ่นโลหะเปลี่ยนแปลง หรือแบบร่างต้องการมุมที่ยากลำบาก ควรนำแบบร่างประกอบ ขอบเขตของรอยต่อที่ต้องการ สัญลักษณ์การเชื่อมและเกณฑ์การยอมรับ ค่าความคลาดเคลื่อนของความยาวและความตรง ตำแหน่งแผ่นโลหะและความแปรผันของการประกอบ แนวคิดการรองรับและจุดอ้างอิงที่เสนอ ขอบเขตของหัวเชื่อมและสายเคเบิล และชิ้นส่วนตัวอย่างมาด้วย
การทดลองครั้งแรกควรกำหนดตำแหน่งของแกนหลังจากทำการหนีบ ตรวจสอบขอบเขตที่ต้องการที่เข้มงวดที่สุด ตรวจสอบการเข้าถึงจุดเริ่มต้นและจุดหยุดที่อนุญาต และตรวจสอบชิ้นส่วนประกอบหลังจากปล่อยก่อนที่จะประเมินผลผลิต ส่งข้อมูลเหล่านี้เพื่อขอรับการตรวจสอบแนวคิด EVST → อีเมลหรือ sales@evsrobot.com.
ภาพวิดีโอแสดงให้เห็นการเชื่อมที่จุดเชื่อมต่อที่มองเห็นได้จุดหนึ่ง ขอบเขตของรอยต่อขั้นสุดท้าย เครื่องมือ การควบคุม และการยอมรับการผลิตขึ้นอยู่กับการตรวจสอบความถูกต้องของโครงการ