
การจัดลำดับพื้นที่ทำงานสำหรับการเชื่อมชิ้นส่วนรางซ้ำๆ

ศึกษาว่าลำดับการทำงานในพื้นที่ปฏิบัติงาน ความสม่ำเสมอของอุปกรณ์จับยึด และสถานะของขอบเขต มีผลต่อการเชื่อมด้วยหุ่นยนต์ซ้ำๆ บนชิ้นส่วนรางรถไฟอย่างไร
การครอบคลุมการเจียรด้วยหุ่นยนต์สำหรับตัวเรือนแป้นพิมพ์แล็ปท็อป
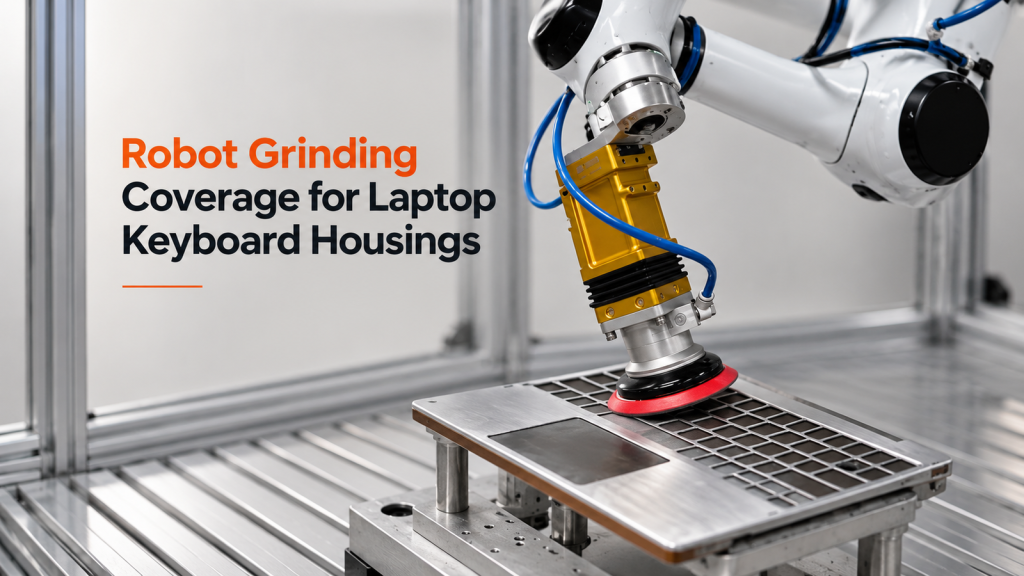
เรียนรู้วิธีการกำหนดโซนพื้นผิว ท่าทางของเครื่องมือ และการตรวจสอบการเปลี่ยนผ่าน เพื่อเป็นแนวทางในการกำหนดเส้นทางการเจียรด้วยหุ่นยนต์สำหรับตัวเรือนแป้นพิมพ์แล็ปท็อป
อะไรทำให้ระบบพ่นสีท้ายรถอัตโนมัติทำงานได้รอบขอบ ฉากกั้น และข้อจำกัดของห้องพ่นสี?
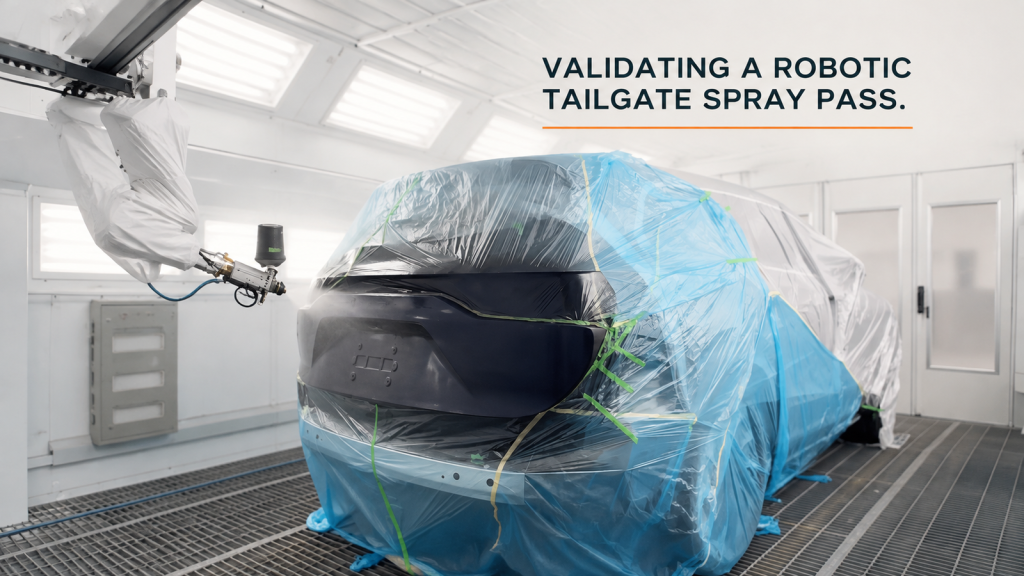
ดูว่าโซนพื้นผิว ท่าทางของผู้พ่นสี ถ้วยสีที่ติดตั้งด้านบน ขอบเขตการปิดบัง และระยะห่างภายในห้องพ่นสี มีผลต่อเส้นทางการพ่นสีแบบอัตโนมัติของหุ่นยนต์อย่างไร
การดูแลเครื่องพิมพ์ด้วยหุ่นยนต์: อะไรทำให้การส่งต่อระหว่างถาดและเครื่องพิมพ์เป็นไปอย่างสม่ำเสมอ?
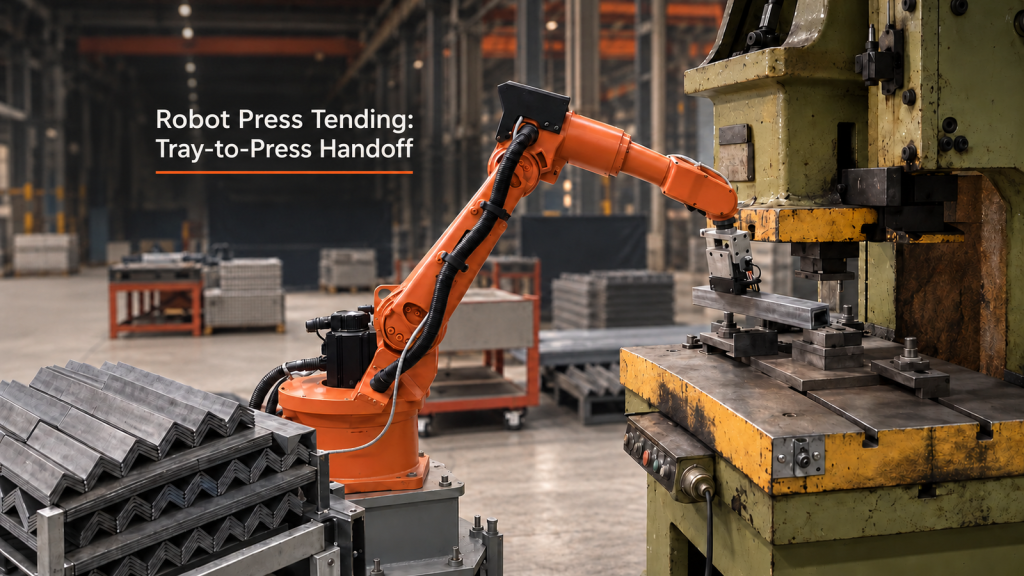
การวิเคราะห์เชิงปฏิบัติเกี่ยวกับการหยิบถาด การอนุญาตการกด การกำหนดตำแหน่งโต๊ะทำงาน และการเรียกคืนสำหรับการดูแลเครื่องพิมพ์หุ่นยนต์
การวางแผนจัดวางเวิร์กสเตชั่นหุ่นยนต์สำหรับงานเคลือบสารป้องกันความชื้น: พื้นที่ทำงานสามส่วน เส้นทางเดียวที่ชัดเจน
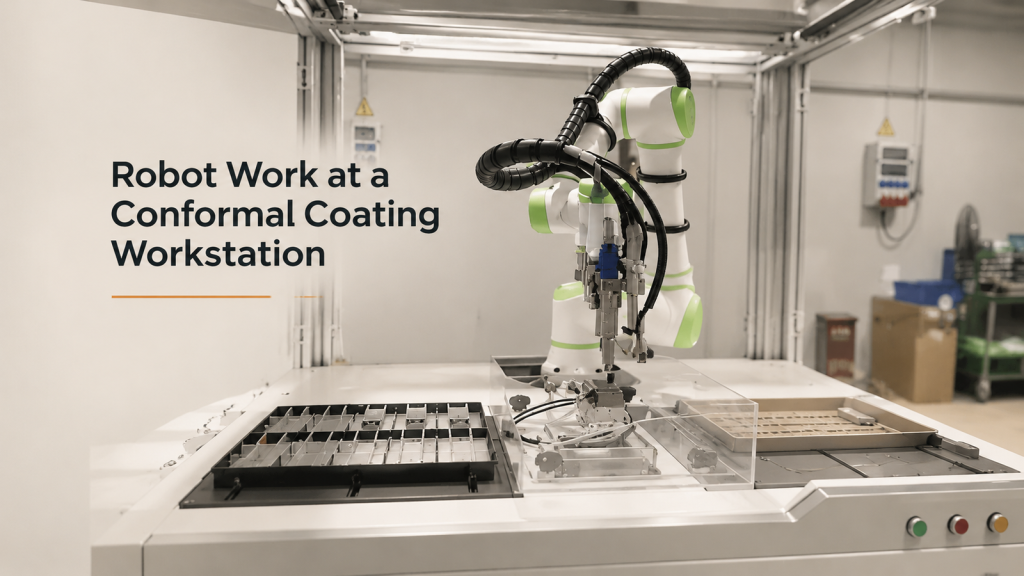
วิธีการวางแผนเส้นทางการทำงานของหุ่นยนต์ อินเทอร์เฟซของอุปกรณ์จับยึด สถานะการใช้งาน และการฟื้นตัวในพื้นที่ทำงานสามส่วนภายในเวิร์กสเตชันการเคลือบแบบคอนฟอร์มอล
การดูแลเครื่องจักร CNC ด้วยหุ่นยนต์เคลื่อนที่
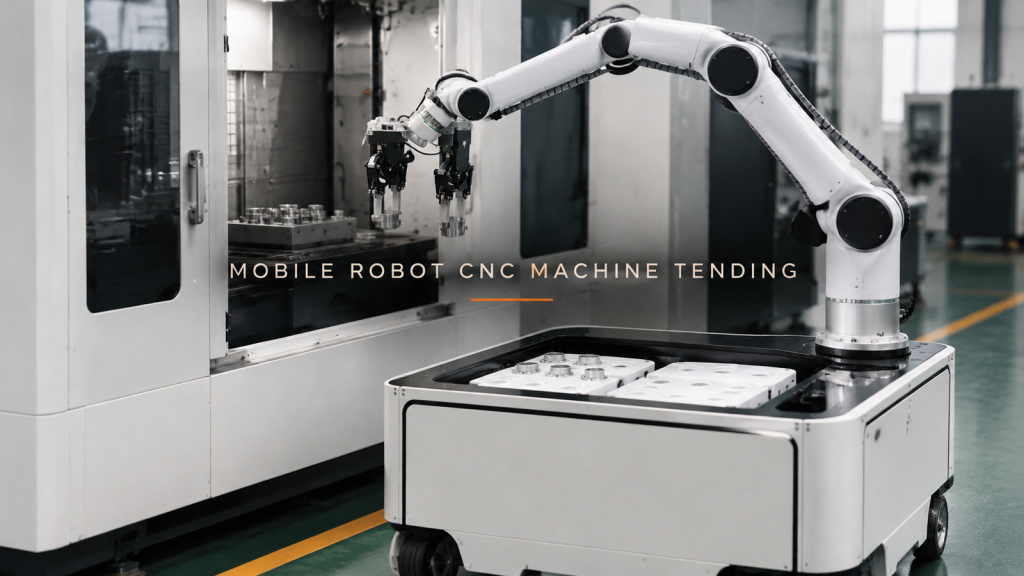
แนวคิดหุ่นยนต์เคลื่อนที่สำหรับดูแลเครื่องจักร CNC ต้องประสานงานกับส่วนต่อประสานสามส่วน ได้แก่ ถาด ช่องเปิดของเครื่องจักร และตำแหน่งการเชื่อมต่อที่ทำให้ทั้งสองส่วนเข้าถึงได้
การพ่นกาวด้วยหุ่นยนต์สำหรับแผงหน้าปัดรถยนต์
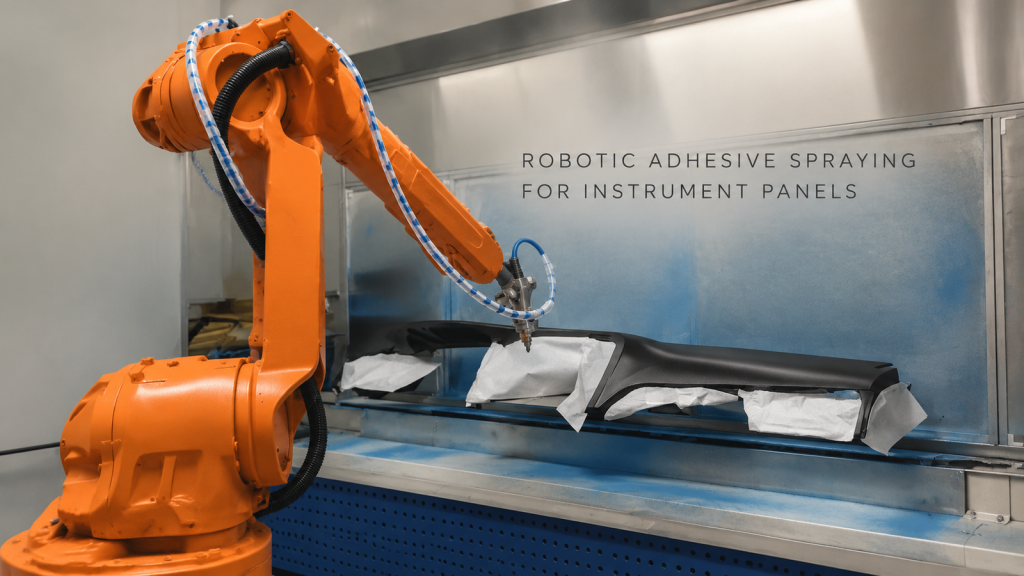
ชมหุ่นยนต์เข้าใกล้ ติดตาม และปรับตำแหน่งใหม่บนแผงควบคุม จากนั้นตรวจสอบเส้นทาง ระยะห่าง และข้อมูลการตรวจสอบความถูกต้องสำหรับโครงการภาคปฏิบัติ
การเชื่อมตะเข็บด้วยหุ่นยนต์บนชิ้นงานรูปทรงกล่องมีร่อง: สิ่งที่เส้นทางการเชื่อมต้องการ
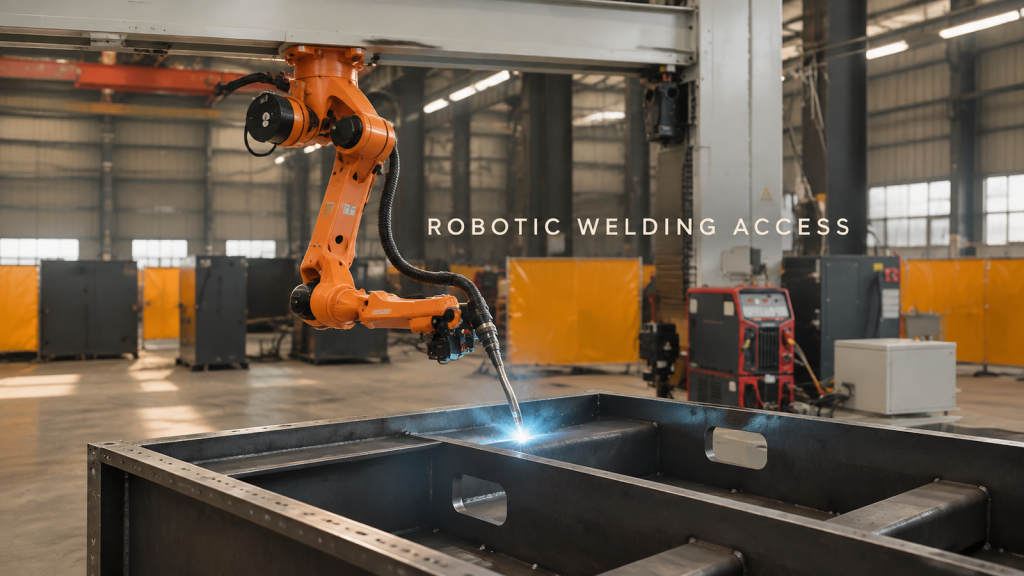
วิดีโอภาคสนามแสดงให้เห็นหุ่นยนต์กำลังเชื่อมตามแนวตะเข็บบนชิ้นงานรูปทรงกล่องที่มีร่อง โปรดสังเกตเรขาคณิต การเข้าถึง และข้อมูลป้อนเข้าสำหรับการตรวจสอบความถูกต้องซึ่งมีความสำคัญ
การจัดเรียงถาดเพาะต้นกล้าลงบนพาเลทด้วยหุ่นยนต์: การสร้างชั้นสลับกันและการปล่อยพาเลท
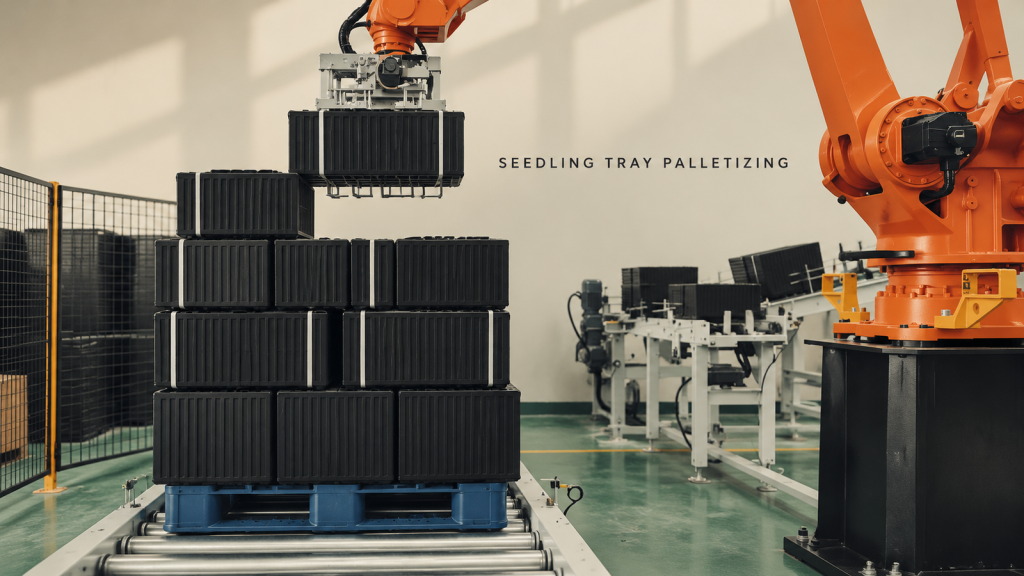
ดูกลุ่มถาดเพาะต้นกล้าที่จัดเรียงซ้อนกัน คัดเลือกแล้วนำมาวางสลับชั้น และขนส่งออกมาเป็นพาเลทเต็มจำนวน
การเจียรด้วยหุ่นยนต์สำหรับชิ้นส่วนแจ็ค: การประสานงานระหว่างอุปกรณ์จับยึดแบบหมุนและช่องทางการเข้าถึงเครื่องมือ
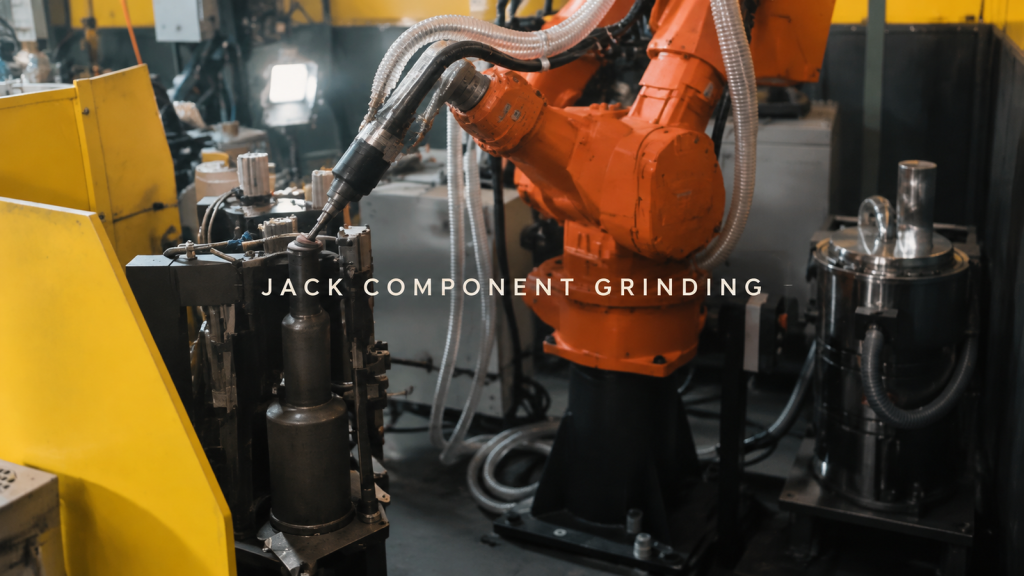
ดูวิธีการที่อุปกรณ์จับยึดแบบหมุนได้นำเสนอส่วนประกอบของแม่แรงสำหรับการเจียรด้วยหุ่นยนต์ โดยมีเส้นทางการสัมผัสที่ด้านหลังและด้านหน้าล่าง ระบบล็อคการกำหนดตำแหน่ง และการตรวจสอบระยะห่าง
อะไรที่ช่วยให้รอยเชื่อมโลหะแผ่นด้วยอาร์กอนแบบยาวมีความเสถียรตั้งแต่ต้นจนจบ?
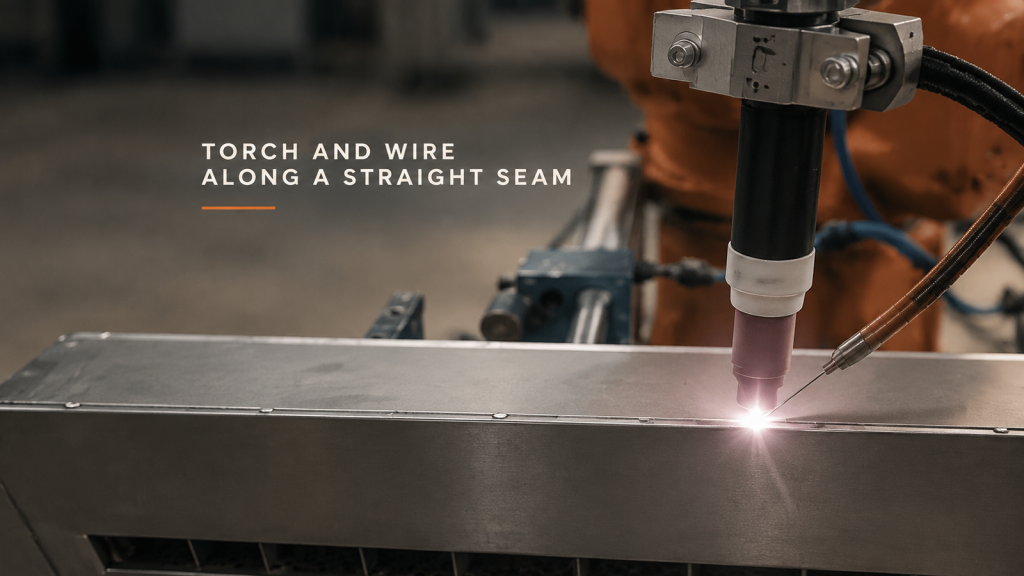
วางแผนการเชื่อมโลหะแผ่นด้วยอาร์กอนแบบยาว โดยคำนึงถึงความเสถียรของรอยต่อ รูปทรงของหัวฉีดเซรามิกและลวดด้านข้าง รวมถึงบริเวณจุดสิ้นสุดของอาร์กที่กำหนดไว้
การลบคมชิ้นส่วนที่ยึดด้วยหุ่นยนต์: ควรแบ่งหน้าสัมผัสและขอบการทำงานอย่างไร?
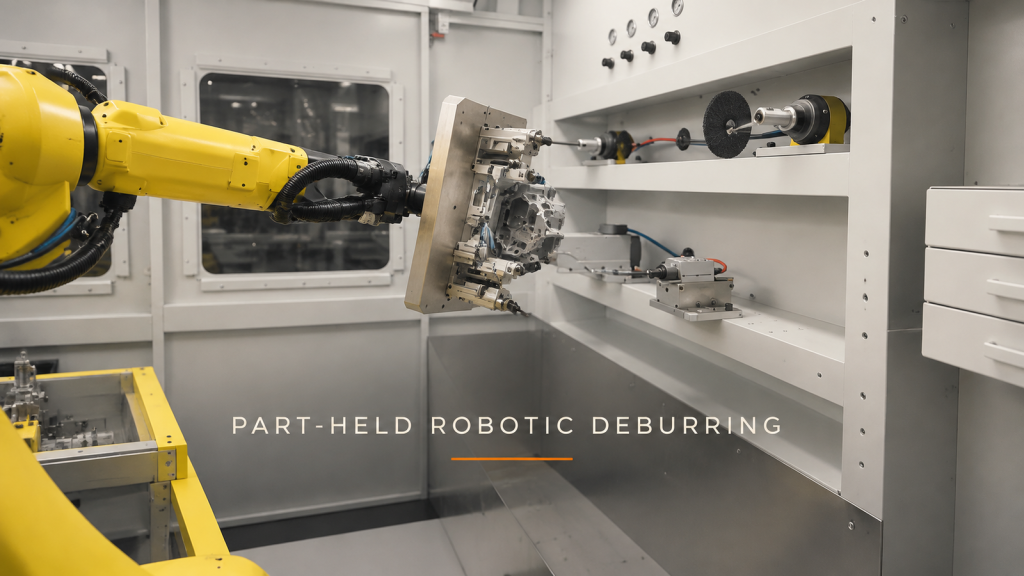
วางแผนการลบคมชิ้นส่วนที่ยึดด้วยหุ่นยนต์ โดยแยกพื้นผิวจับยึดออกจากขอบชิ้นงาน ตรวจสอบระยะห่างของอุปกรณ์จับยึด และกำหนดวิธีการเข้าถึงเครื่องมือแต่ละแบบ