
การจับชิ้นส่วนทรงกระบอกไม่ได้หมายความว่าการส่งมอบอุปกรณ์เสร็จสมบูรณ์แล้ว การหยิบจับต้องกำหนดตำแหน่งรัศมีและแกนได้ จากนั้นอินเทอร์เฟซของอุปกรณ์ต้องยอมรับตำแหน่งที่ทราบแล้วนั้นผ่านช่องเปิดที่ชัดเจนและสถานะควบคุมที่กำหนดไว้ ภาพวิดีโอแสดงให้เห็นหุ่นยนต์สีส้ม ตัวจับยึดแบบขนานลง ชิ้นส่วนทรงกระบอกสั้น และอุปกรณ์สีน้ำเงินที่ปิดล้อม โดยไม่ได้ระบุถึงกระบวนการของอุปกรณ์ ขอให้ EVST ตรวจสอบใบสมัครของคุณ →
การจับยึดจะมีประโยชน์ก็ต่อเมื่อใช้ในการกำหนดท่าทางเท่านั้น
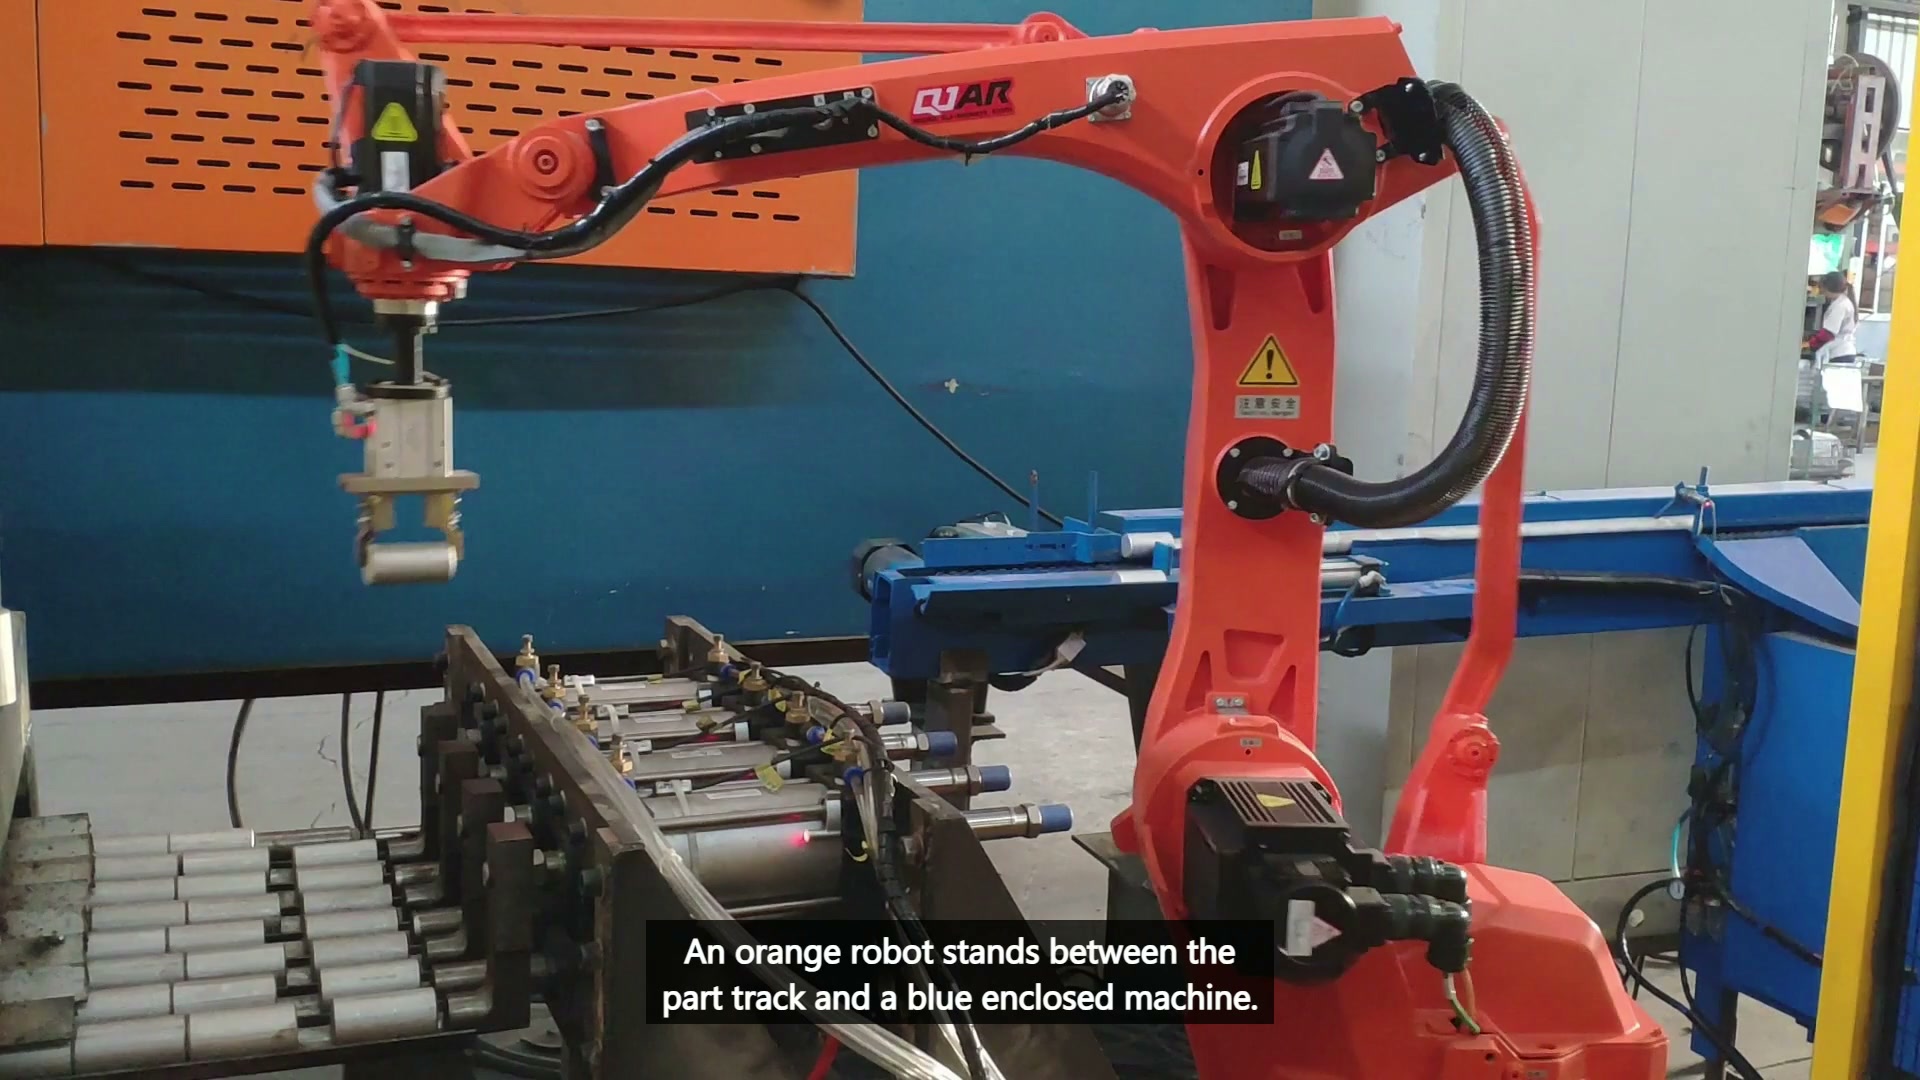
เวลา 00:12.00 น. เห็นได้ชัดว่าตัวจับยึดได้จับชิ้นส่วนทรงกระบอกสั้นๆ ชิ้นหนึ่งไว้เหนือบริเวณรางลูกกลิ้ง
ชิ้นส่วนทรงกลมอาจกลิ้ง หมุน หรือเคลื่อนออกจากจุดศูนย์กลางก่อนที่ปากจับจะปิดลง ตัวรองรับหรือแท่นวางต้องกำหนดตำแหน่งรัศมี ในขณะที่ตัวหยุดตามแนวแกนจะควบคุมตำแหน่งตามยาว จากนั้นปากจับจะต้องคงตำแหน่งนั้นไว้โดยไม่ทำให้พื้นผิวที่ได้รับการปกป้องเสียหาย หรือดันชิ้นส่วนไปยังตำแหน่งใหม่ ทดสอบชิ้นส่วนที่เล็กที่สุดและใหญ่ที่สุดที่อนุญาต และสภาพพื้นผิวที่ไม่เอื้ออำนวยที่สุด บันทึกการจับชิ้นงานที่ว่างเปล่า การจับชิ้นงานบางส่วน และการจับชิ้นงานที่เอียง รวมถึงการยกชิ้นงานที่สำเร็จด้วย
ขอบเขตของอุปกรณ์เพิ่มข้อจำกัดที่แตกต่างออกไป
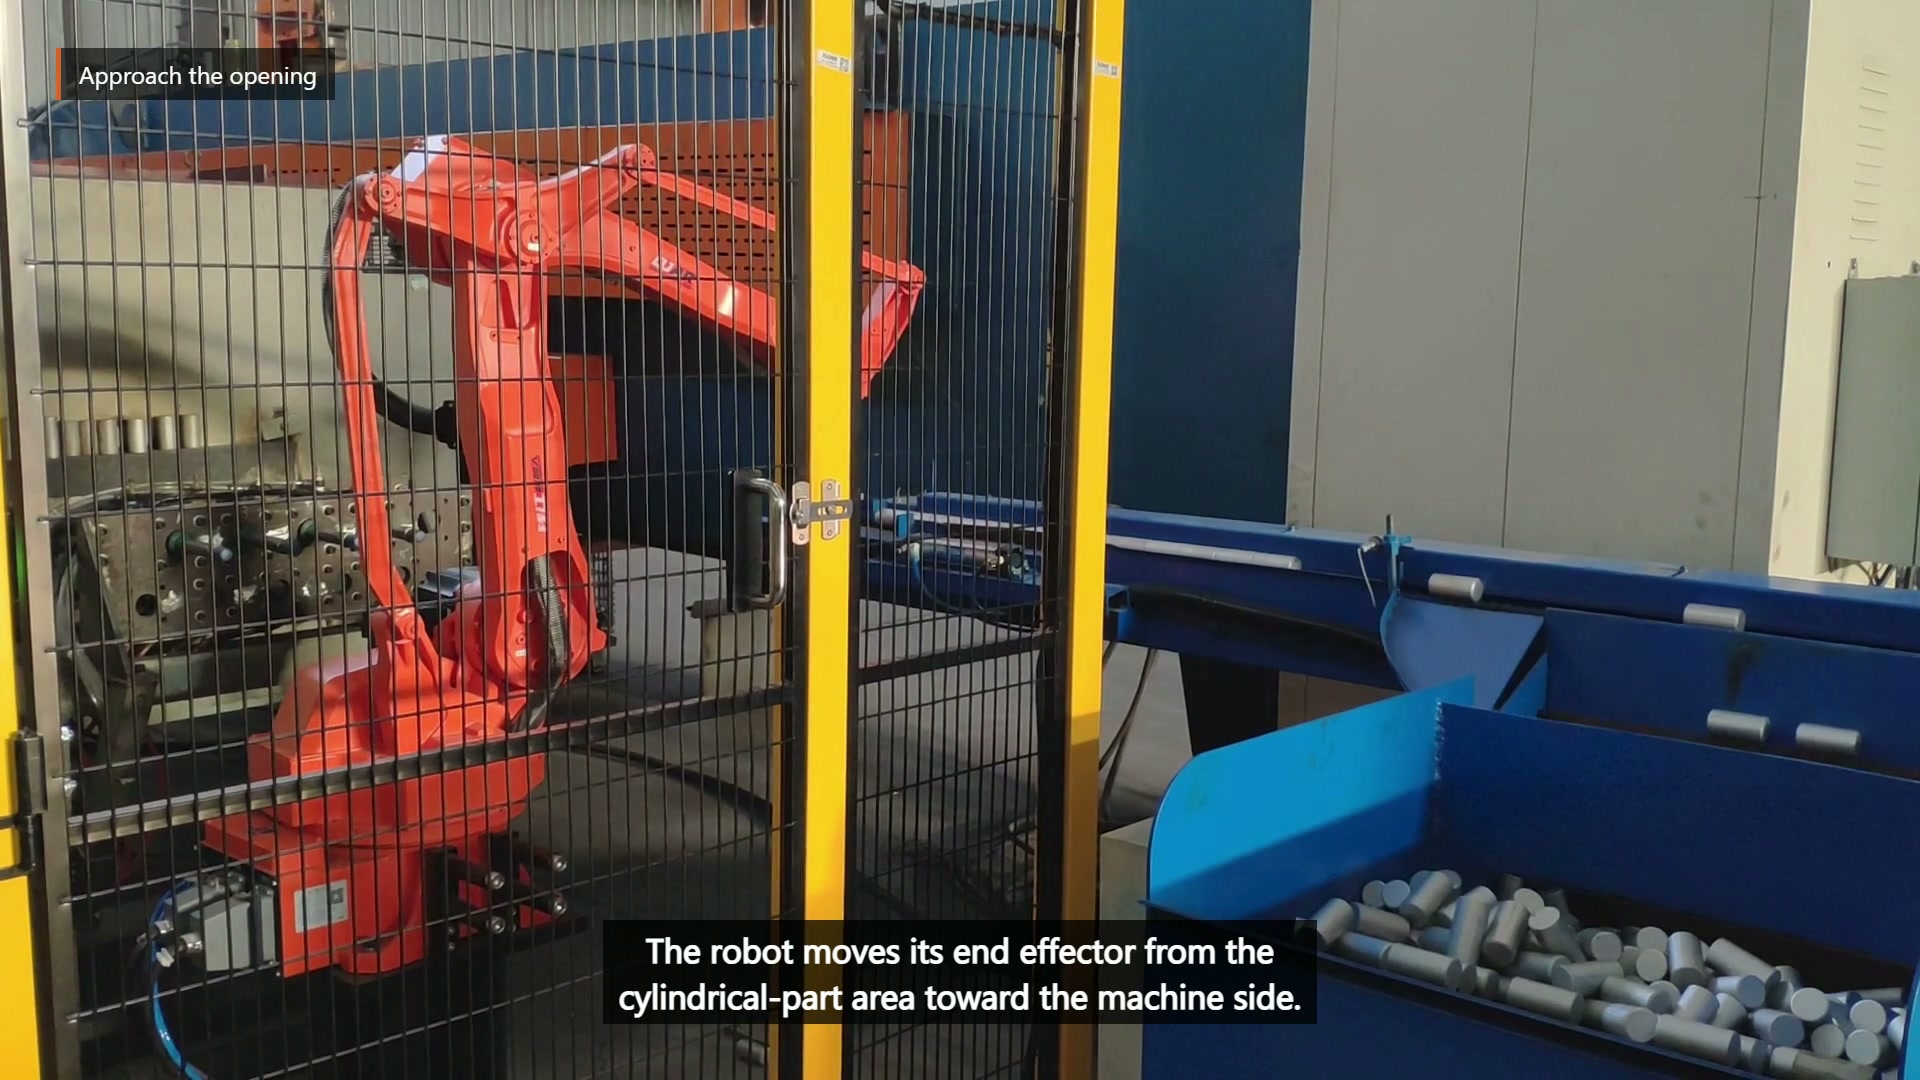
เวลา 00:25.50 น. หุ่นยนต์เคลื่อนที่ไปยังอุปกรณ์สีน้ำเงินที่ล้อมรอบอยู่ข้างบริเวณชิ้นส่วนทรงกระบอก
การเข้าสู่โหมดการทำงานขึ้นอยู่กับสถานะพร้อมใช้งานที่ตกลงกันไว้ และพื้นที่ว่างเพียงพอสำหรับตัวจับยึด กระบอกสูบที่ยึดไว้ และเส้นทางถอยกลับ การหน่วงเวลาคงที่ไม่สามารถพิสูจน์ได้ว่าการเคลื่อนไหวภายในหยุดลงแล้ว สามารถเข้าถึงได้ หรือตำแหน่งการส่งมอบพร้อมแล้ว การตรวจสอบความปลอดภัยของหุ่นยนต์ต้องครอบคลุมชิ้นส่วนที่ยึดไว้และเครื่องมือ ไม่ใช่เฉพาะขอบแขนหุ่นยนต์เท่านั้น
| คำถาม | อินเทอร์เฟซรับสัญญาณ | อินเทอร์เฟซอุปกรณ์ |
|---|---|---|
| อะไรช่วยแก้ไขท่าทาง? | ตัวรองรับรัศมีและตัวหยุดแกน | ตำแหน่งการส่งมอบที่กำหนดไว้ |
| อะไรคือสิ่งที่ยืนยันความพร้อม? | ชิ้นส่วนครบถ้วนและติดตั้งอย่างถูกต้อง | สามารถเข้าถึงได้และได้รับการยืนยันจากรัฐปลายทางแล้ว |
| ต้องเคลียร์พื้นที่ปริมาณเท่าใด? | การเคลื่อนขากรรไกรเข้าหาบริเวณใกล้เคียง | เครื่องมือ กระบอกสูบ และเส้นทางการถอยกลับที่สมบูรณ์ |
| ความล้มเหลวแบบไหนที่ต้องได้รับการแก้ไข? | การจับที่ขาดหาย หลวม หรือไม่สมบูรณ์ | ทางเข้าถูกปิดกั้น การส่งมอบถูกปฏิเสธ หรือไม่สามารถเคลียร์ได้ |
ควรตรวจสอบความถูกต้องของอินเทอร์เฟซแต่ละส่วนแยกกันก่อนที่จะจับเวลาเป็นรอบการทำงานเดียว เพื่อป้องกันไม่ให้การหยุดที่อุปกรณ์ถูกวินิจฉัยผิดว่าเป็นปัญหาที่ตัวจับยึด หรือการหยิบจับที่ไม่เสถียรถูกซ่อนไว้ด้วยระยะห่างที่มากเกินไปในส่วนถัดไป
การทดสอบการกู้คืนเผยให้เห็นว่าอินเทอร์เฟซใดสูญเสียการควบคุม
นำชิ้นส่วนออกจากภาพนำเสนอ วางชิ้นส่วนหนึ่งไว้ที่ตำแหน่งเบี่ยงเบนแกนที่แย่ที่สุดที่อนุญาต ท้าทายการยืนยันการจับยึด ระงับสถานะพร้อมใช้งานของอุปกรณ์ และขัดขวางการส่งต่อในระหว่างการทดลองแบบควบคุม แต่ละเงื่อนไขจำเป็นต้องมีจุดยึดที่ปลอดภัยและเส้นทางรีเซ็ตที่รักษาข้อมูลว่าหุ่นยนต์กำลังถือชิ้นส่วนอยู่หรือไม่
สำหรับการตรวจสอบแนวคิด โปรดระบุแบบร่างชิ้นส่วน ช่วงเส้นผ่านศูนย์กลางและความยาว มวลและพื้นผิวที่ได้รับการป้องกัน วัสดุรองรับการนำเสนอและรูปแบบที่เข้ามา สถานะการเปิดและควบคุมอุปกรณ์ ตำแหน่งการส่งมอบ ความคาดหวังในการกู้คืน และชิ้นส่วนตัวอย่าง ส่งข้อมูลเหล่านี้เพื่อขอรับการตรวจสอบแนวคิด EVST → อีเมลหรือ sales@evsrobot.com.
ภาพวิดีโอแสดงให้เห็นถึงการจัดการชิ้นส่วนทรงกระบอกข้างอุปกรณ์ที่ปิดมิดชิด การปรับแต่งเครื่องมือขั้นสุดท้าย การควบคุม การป้องกัน และการยอมรับนั้นขึ้นอยู่กับการตรวจสอบความถูกต้องของโครงการ