
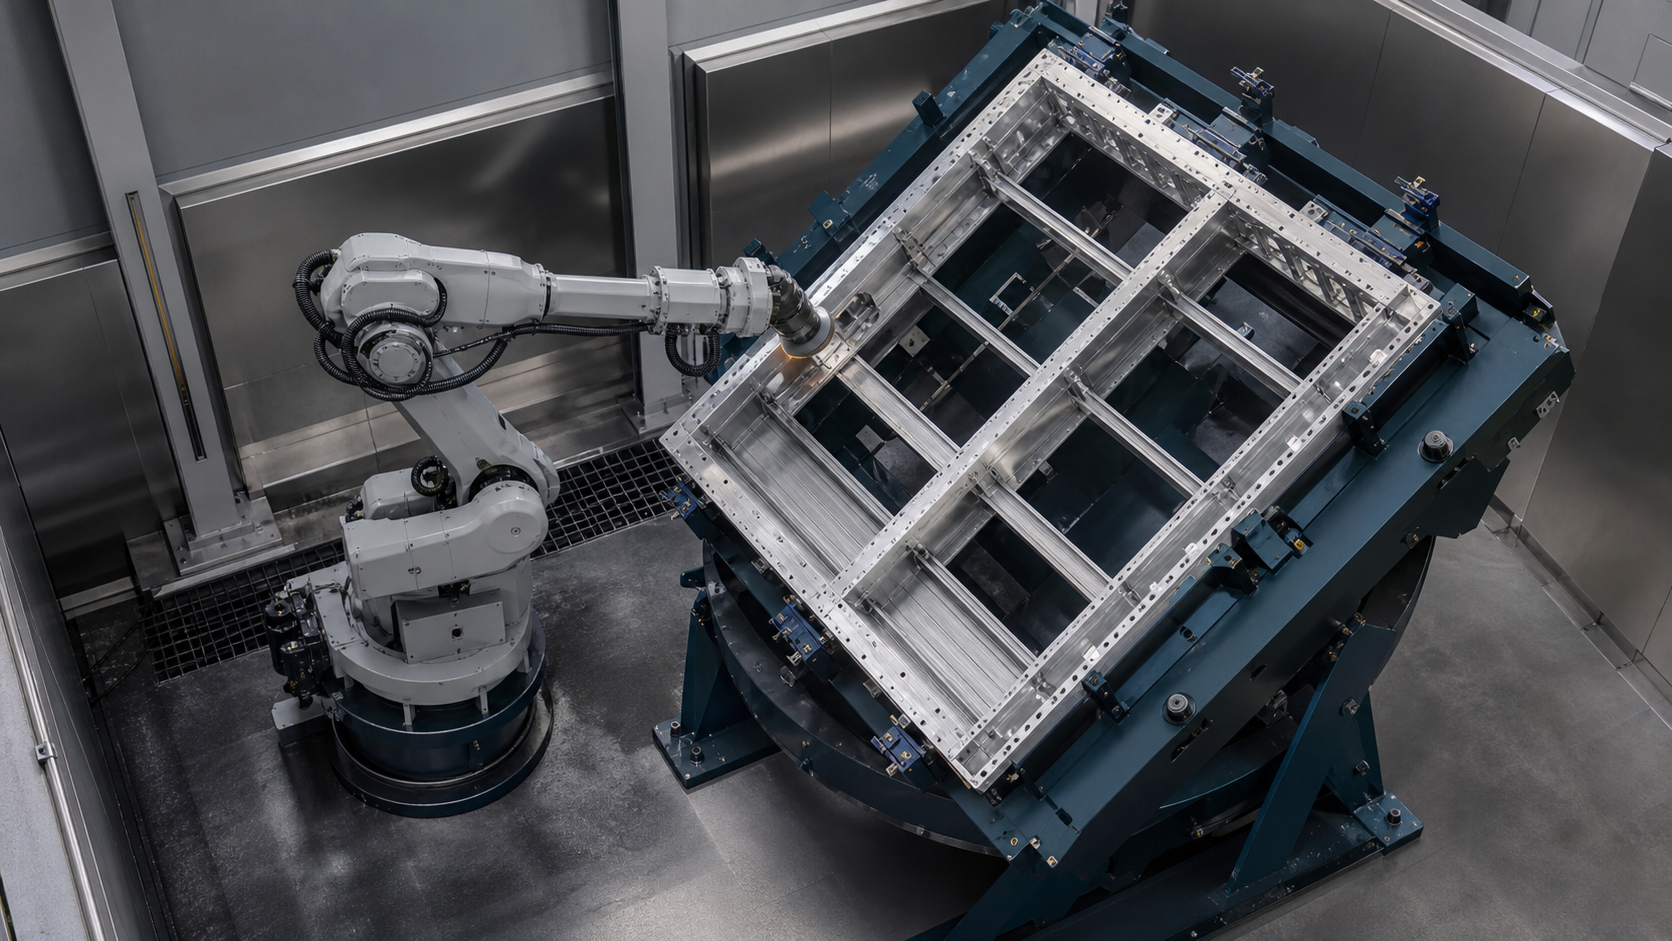
A การเจียรถาดแบตเตอรี่ แนวคิดนี้จะน่าเชื่อถือก็ต่อเมื่อทีมสามารถตรวจสอบย้อนกลับขอบที่ผ่านการประมวลผลแต่ละส่วนไปยังทิศทางของชิ้นส่วนที่ทราบ จุดอ้างอิงของอุปกรณ์จับยึด สถานะของเครื่องมือ การแก้ไขโปรแกรม และผลการตรวจสอบได้ เส้นทางการเคลื่อนที่ของหุ่นยนต์ที่ดูน่าเชื่อถือเพียงอย่างเดียวไม่สามารถพิสูจน์ได้ว่าพื้นผิวที่ถูกต้องได้รับการประมวลผล หรือว่าเฟรมที่พลิกกลับจะกลับไปยังความสัมพันธ์พิกัดที่ตั้งใจไว้
ประเด็นที่สำคัญ
- กำหนดขอบเขตที่จำเป็น ขอบเขตที่ห้าม และพื้นที่สำคัญที่ต้องตรวจสอบ ก่อนสร้างเส้นทางเดินของหุ่นยนต์
- ให้ถือว่าจุดอ้างอิงของอุปกรณ์จับยึดเป็นส่วนหนึ่งของห่วงโซ่พิกัดกระบวนการ
- ตรวจสอบวิธีการเข้าใกล้ การสัมผัส การออกจากพื้นที่ ท่าทาง และระยะห่างที่เหมาะสมสำหรับกลุ่มขอบทุกกลุ่มที่ระบุชื่อไว้
- ใช้สัญญาของรัฐที่ระบุอย่างชัดเจนสำหรับการปรับทิศทาง การจัดที่นั่งใหม่ การเลือกพิกัด และการเริ่มต้นใหม่
- วัดผลลัพธ์ของกระบวนการและระยะเวลาตลอดวงจรการทำงานจากชิ้นส่วนที่เป็นตัวแทน แทนที่จะอนุมานจากภาพวิดีโอ
สิ่งที่ภาพวิดีโอที่เลือกมาสนับสนุน และสิ่งที่พิสูจน์ไม่ได้
จากการตรวจสอบวัสดุ พบว่ามีกรอบขนาดใหญ่คล้ายถาดที่ยึดอยู่ในอุปกรณ์จับยึด หุ่นยนต์อุตสาหกรรมที่กำลังใช้งานเครื่องมือตกแต่งแบบหมุนได้ มีร่องรอยการสัมผัสของเครื่องมือตามขอบของกรอบ อุปกรณ์จับยึดหรือตัวลำเลียงกำลังเปลี่ยนทิศทาง และหุ่นยนต์ยังคงทำงานต่อไปหลังจากเปลี่ยนทิศทางแล้ว ข้อสังเกตเหล่านี้สนับสนุนการอภิปรายอย่างมีขอบเขตเกี่ยวกับตำแหน่ง การเข้าถึงขอบ ทิศทางของกระบวนการ ระยะห่างของอุปกรณ์จับยึด และการส่งต่อระหว่างสถานะการตกแต่ง
ภาพวิดีโอไม่ได้ระบุวัสดุของโครงสร้าง ขนาด มวล ความแปรผันขาเข้า ปริมาณวัสดุที่ต้องการกำจัด คุณสมบัติของสารขัดถู ความเร็วของเครื่องมือ อัตราการป้อน แรงสัมผัส วิธีการปฏิบัติตามข้อกำหนด แหล่งที่มาของเส้นทาง ความแม่นยำของพิกัด ความสามารถในการทำซ้ำของอุปกรณ์จับยึด วิธีการตรวจสอบ ผลลัพธ์ของพื้นผิว เวลาในการทำงาน ผลผลิต ผลผลิต ประวัติความผิดพลาด โครงสร้างการป้องกัน ลูกค้า หรือการยอมรับในการผลิต ดังนั้น EVST จึงถือว่าเป็นหลักฐานกระบวนการที่สังเกตได้ ไม่ใช่หลักฐานยืนยันคุณภาพของพื้นผิว การควบคุมการกำจัด ประสิทธิภาพ การใช้งาน ความปลอดภัย หรือการปฏิบัติตามข้อกำหนด
รูปทรงที่ปรากฏนั้นสอดคล้องกับหัวข้อถาดแบตเตอรี่ที่กำหนดไว้ แต่การบันทึกเพียงอย่างเดียวไม่สามารถกำหนดคุณสมบัติของผลิตภัณฑ์หรือโปรแกรมยานยนต์ได้ การตัดสินใจในโครงการยังคงต้องอาศัยแบบร่าง ตัวอย่างที่แสดงถึงลักษณะเฉพาะ ข้อกำหนดของขอบ ข้อมูลอุปกรณ์ยึด ข้อมูลเครื่องมือ โหมดการทำงาน เกณฑ์การตรวจสอบ และสภาพหน้างาน
วิธีการวางแผนการเจียรถาดแบตเตอรี่
เริ่มต้นด้วยแผนผังกระบวนการที่เชื่อมโยงกับแบบร่างและชิ้นส่วนจริงที่กำลังจะมาถึง ตั้งชื่อแบบโครงสร้าง ตำแหน่งของส่วนประกอบ พื้นผิวที่ต้องทำการแก้ไข พื้นที่สัมผัสที่ห้ามสัมผัส ส่วนประกอบสำหรับการปิดผนึกหรือการเชื่อมต่อ กลุ่มขอบ มุม ช่องเปิด การเปลี่ยนผ่าน และการตรวจสอบที่วางแผนไว้สำหรับแต่ละข้อกำหนด อย่ารวมเงื่อนไขขอบที่แตกต่างกันเข้าไว้ในเส้นทางทั่วไปเส้นเดียวเพียงเพราะว่ามันดูต่อเนื่องกันในแบบจำลอง
แยกรูปทรงเรขาคณิตที่กำหนดไว้จากความแปรผันที่เข้ามา การบิดเบี้ยวของกรอบ การเปลี่ยนแปลงในการเชื่อมต่อ รอยขรุขระหรือเศษวัสดุ การปนเปื้อน ผลกระทบจากกระบวนการก่อนหน้า และความเสียหายจากการขนส่ง สามารถเปลี่ยนแปลงตำแหน่งของขอบจริงได้ กำหนดว่าความแปรผันใดที่อุปกรณ์จับยึดสามารถยอมรับได้ ความแปรผันใดที่ตรวจพบได้ กระบวนการใดที่สามารถรองรับได้ และความแปรผันใดที่จะส่งชิ้นส่วนไปยังเส้นทางข้อยกเว้นที่ควบคุมได้
ถัดไป ให้แบ่งงานตามทิศทาง สำหรับแต่ละทิศทาง ให้บันทึกข้อมูลอ้างอิงที่ใช้งานอยู่ แคลมป์ที่อนุญาต ขอบที่ต้องการ ทิศทางการเข้าถึงของเครื่องมือ ท่าทางของหุ่นยนต์ ระยะห่างของอุปกรณ์จับยึดและสายเคเบิล การเข้าถึงการตรวจสอบ และสถานะการเปลี่ยนผ่าน จากนั้นทีมจึงควรเปรียบเทียบโครงสร้างของหุ่นยนต์ ตัวกำหนดตำแหน่ง อุปกรณ์จับยึด เครื่องมือ และสถานี
ทำให้จุดอ้างอิงของอุปกรณ์จับยึดเป็นส่วนหนึ่งของกระบวนการ
หุ่นยนต์จะเคลื่อนที่ตามพิกัด ในขณะที่เครื่องมือจะสัมผัสกับขอบจริง อุปกรณ์จับยึดจะเชื่อมต่อความเป็นจริงทั้งสองนี้เข้าด้วยกัน บันทึกข้อมูลเกี่ยวกับตำแหน่งพื้นผิว ตัวรองรับ ลำดับการหนีบ การตรวจสอบชิ้นส่วน การป้องกันข้อผิดพลาดด้านการวางแนว หลักฐานการเข้าที่ และสถานะการปลดออก ตรวจสอบว่าการสึกหรอของอุปกรณ์จับยึด เศษวัสดุ ความแปรผันของการหนีบ หรือการเข้าที่ไม่สมบูรณ์ อาจทำให้เฟรมเคลื่อนที่ไปจากเส้นทางที่ตั้งโปรแกรมไว้ได้อย่างไร
โครงสร้างแบบเปิดขนาดใหญ่สามารถมีบริเวณที่ยืดหยุ่นได้และช่วงความยาวที่ยาว นั่นไม่ได้หมายความว่าต้องพิสูจน์ถึงการเสียรูปเฉพาะอย่างใดอย่างหนึ่ง หรือต้องใช้รูปแบบการรองรับแบบสากล แต่หมายความว่าโครงการควรพิจารณาว่าอนุญาตให้ใช้ตัวรองรับและแคลมป์ได้ที่ใดบ้าง ตรวจสอบสภาพของชิ้นส่วนอย่างไร และการสัมผัสในกระบวนการผลิตสามารถเปลี่ยนแปลงความสัมพันธ์ที่กำหนดไว้ในระหว่างการรับน้ำหนักได้หรือไม่
อุปกรณ์ยึดที่แน่นหนาอาจยังคงกีดขวางเครื่องมือได้ ตรวจสอบตัวหนีบ ตัวกระตุ้น เซ็นเซอร์ ท่อ สายยาง ตัวหยุดแข็ง ตัวรองรับ และโครงสร้างโดยรอบเทียบกับขอบเขตการเข้าและออกทั้งหมด รวมถึงการเข้าถึงสำหรับการเปลี่ยนเครื่องมือ การตรวจสอบ การทำความสะอาด การบำรุงรักษา และการกู้คืน แทนที่จะตรวจสอบเฉพาะเส้นทางการสัมผัสปกติเท่านั้น
เลือกกลยุทธ์การปรับทิศทางอย่างรอบคอบ
| สถาปัตยกรรม | สิ่งที่มันสามารถทำให้ง่ายขึ้นได้ | ยังคงต้องการหลักฐานเพิ่มเติม | ขอบเขตการตัดสินใจทั่วไป |
|---|---|---|---|
| ทิศทางคงที่หนึ่งทิศทาง | จำนวนสถานะการเคลื่อนที่ของตัวยึดน้อยลง และความสัมพันธ์พิกัดหลักเพียงหนึ่งเดียว | การเข้าถึงเครื่องมืออย่างครบถ้วน ท่าทางของหุ่นยนต์ ระยะห่างของสายเคเบิล การครอบคลุม และทัศนวิสัยในการตรวจสอบ | ใช้เฉพาะในกรณีที่พื้นที่ที่ต้องการทั้งหมดสามารถดำเนินการได้โดยไม่มีจุดบกพร่องหรือขอบที่ซ่อนอยู่ |
| การปรับทิศทางอุปกรณ์ติดตั้งอย่างเป็นระบบ | เปลี่ยนแปลงการแสดงผลขอบในขณะที่ยังคงรักษาส่วนที่โหลดไว้หนึ่งส่วน | การอนุญาตการเคลื่อนไหว หลักฐานที่ชัดเจนของหุ่นยนต์ การให้ข้อมูลย้อนกลับเกี่ยวกับการวางแนว การจัดตำแหน่งใหม่ การแปลงข้อมูลอ้างอิง และการกู้คืน | มีประโยชน์เมื่อการเข้าถึงดีขึ้นมากพอที่จะ justifies ภาระผูกพันของรัฐและการคุ้มครองเพิ่มเติม |
| ถอดและบรรจุใหม่ลงในอุปกรณ์ยึดอื่น | ช่วยให้สามารถกำหนดจุดอ้างอิงและแนวคิดการเข้าถึงเฉพาะสำหรับด้านถัดไปได้ | เอกลักษณ์ของชิ้นส่วน การดูแลรักษาในการโอนย้าย การป้องกันการวางแนว การทำซ้ำของชิ้นงานที่สอง และการควบคุมงานระหว่างกระบวนการ | พิจารณาในกรณีที่อุปกรณ์ยึดเพียงชิ้นเดียวไม่สามารถให้การเข้าถึงที่มั่นคงได้ หรือเมื่อการทำงานแยกออกจากกัน |
| หุ่นยนต์นำโครงไปยังเครื่องมือขัดแบบติดตั้งอยู่กับที่ | เคลื่อนย้ายชิ้นส่วนแทนที่จะใช้เครื่องมือหมุนรอบชิ้นส่วนนั้น | น้ำหนักบรรทุกและแรงเฉื่อย การจับยึด ความแข็งของชิ้นส่วน ระยะการเข้าถึง การสัมผัสกับเครื่องมือ การวางแนว และการฟื้นตัวอย่างปลอดภัย | เป็นแนวคิดที่แตกต่างออกไป ภาพที่เลือกมาไม่ได้แสดงให้เห็นถึงสถาปัตยกรรมนี้ |
ไม่มีสถาปัตยกรรมใดที่เร็วกว่า ปลอดภัยกว่า หรือแม่นยำกว่ากันเสมอไป ควรเปรียบเทียบโดยใช้ช่วงเฟรมเดียวกัน ขอบที่ต้องการ ความแปรผันของจุดอ้างอิง แผนที่การเข้าถึงเครื่องมือ แผนการตรวจสอบ การเปลี่ยนงาน การจัดการข้อผิดพลาด การเข้าถึงเพื่อการบำรุงรักษา และเวลาการทำงานครบวงจรที่ได้รับการตรวจสอบแล้ว
เขียนสัญญาเปลี่ยนสถานะก่อนที่จะตั้งโปรแกรมการเคลื่อนไหว
การปรับทิศทางใหม่ไม่ควรถูกมองว่าเป็นช่วงหยุดชั่วคราวที่ไม่ได้ตรวจสอบระหว่างเส้นทางการเคลื่อนที่ของหุ่นยนต์ ควรระบุสถานะก่อนการเคลื่อนที่ของอุปกรณ์ หลักฐานที่อนุญาตให้เคลื่อนที่ ผลลัพธ์ที่ได้รับการยืนยัน และการตอบสนองต่อสัญญาณที่ขาดหายหรือขัดแย้งกัน ควรแยกคำสั่ง ข้อมูลป้อนกลับ ตัวจับเวลา และหลักฐานชิ้นส่วนออกจากกัน
| สถานะ | หลักฐานเพื่อกำหนด | การกระทำที่ได้รับอนุญาต | หากหลักฐานหายไป |
|---|---|---|---|
| งานปัจจุบันเสร็จสมบูรณ์แล้ว | ส่วนขอบที่ต้องการได้รับการประมวลผลหรือได้รับการบันทึกการจัดการเรียบร้อยแล้ว เครื่องมือถูกถอนออก | ขอปรับทิศทางใหม่ | รักษาทิศทางปัจจุบันไว้และแก้ไขส่วนที่ขัดแย้งกัน |
| หุ่นยนต์เคลียร์ | หุ่นยนต์ เครื่องมือ ชุดสายเคเบิล และอุปกรณ์เคลื่อนที่อื่นๆ ที่อยู่นอกขอบเขตการเคลื่อนที่ที่กำหนดไว้ของอุปกรณ์ยึด | อนุญาตให้เคลื่อนย้ายอุปกรณ์ได้อย่างควบคุม | ขัดขวางการเคลื่อนย้ายและตรวจสอบซองจดหมายที่ถูกครอบครอง |
| การเคลื่อนที่ของอุปกรณ์เสร็จสมบูรณ์ | เมื่อได้กำหนดทิศทางที่ต้องการแล้ว การเคลื่อนไหวหยุดลง และตัวล็อกหรือเบรกที่เกี่ยวข้องอยู่ในสถานะที่กำหนด | ตรวจสอบชิ้นส่วนใหม่และสภาพอ้างอิง | หยุดการเคลื่อนไหวของหุ่นยนต์และเข้าสู่โหมดกู้คืน |
| ส่วนที่จัดวางใหม่ | การมีอยู่ของชิ้นส่วน การระบุตำแหน่ง สถานะการยึด และการวางแนวของชิ้นส่วนนั้นตรงตามคำจำกัดความของโครงการ | เลือกพิกัดและชุดกระบวนการที่เกี่ยวข้อง | อย่าคิดว่าข้อมูลก่อนหน้านี้ยังคงใช้ได้อยู่ |
| กำหนดการปฐมนิเทศครั้งต่อไปได้เผยแพร่แล้ว | สูตรอาหารที่ถูกต้อง, รหัสเฟรม, ชุดพิกัด, สถานะเครื่องมือ, ปลายทาง และสิทธิ์การเข้าถึง | เข้าใกล้ส่วนที่ได้รับอนุญาตส่วนแรก | ยึดทรัพย์สินของรัฐด้วยเหตุผลที่ตรวจสอบได้และเจ้าของสิทธิ์ในการกู้คืน |
ปิดโซ่พิกัดหลังจากปรับทิศทางใหม่
เขียนลำดับพิกัดจากฐานหุ่นยนต์ผ่านจุดศูนย์กลางของเครื่องมือ ฐานจับยึด การวางแนวที่ใช้งานอยู่ จุดอ้างอิงของชิ้นงาน และเฟรมกระบวนการเฉพาะขอบ หากการปรับทิศทางเป็นแกนภายนอกที่ควบคุมโดยตัวควบคุม ให้บันทึกความสัมพันธ์นั้น หากเป็นการจับยึดแบบมีดัชนีแยกส่วน ให้บันทึกสถานะดัชนีที่ได้รับการยืนยันและชุดพิกัดที่เกี่ยวข้อง
อย่าคิดว่าการที่ชิ้นส่วนเข้าที่ตามมุมที่กำหนดแล้วหมายความว่าชิ้นส่วนนั้นเข้าที่อย่างที่คาดหวังไว้แล้ว การตรวจสอบทิศทาง การระบุตำแหน่งทางกล การหนีบ และการมีอยู่ของชิ้นส่วนนั้นเป็นคำตอบที่แตกต่างกัน โครงการควรระบุหลักฐานที่จำเป็นก่อนที่จะพิจารณาเส้นทางการตัดเฉือนครั้งต่อไป
การตรวจสอบพิกัดควรครอบคลุมตำแหน่งและทิศทางที่เป็นตัวแทนของเครื่องมือ อุปกรณ์จับยึด และโครงสร้างจริง ความสามารถในการทำซ้ำของหุ่นยนต์เพียงอย่างเดียวไม่สามารถสร้างความแม่นยำในการสัมผัสในระดับระบบได้ เนื่องจากห่วงโซ่ทั้งหมดประกอบด้วยเครื่องมือ อุปกรณ์จับยึด ชิ้นส่วน ทิศทาง และผลกระทบจากกระบวนการด้วย
ตรวจสอบการเข้าถึงเครื่องมือทีละขอบ
แบ่งงานที่ต้องการออกเป็นส่วนย่อยๆ ที่ตั้งชื่อไว้ สำหรับแต่ละส่วน ให้บันทึกบริเวณเป้าหมาย พื้นผิวข้างเคียงที่ห้ามเข้าใกล้ วิธีการเข้าถึง การสัมผัสครั้งแรก ทิศทางการสัมผัสที่ตั้งใจไว้ จุดออก การวางแนวของเครื่องมือ ท่าทางของหุ่นยนต์ ระยะห่างของสายเคเบิลและแกนหมุน ระยะห่างของอุปกรณ์จับยึด และวิธีการตรวจสอบ วิธีนี้จะช่วยให้ระบุขอบที่ข้ามไป การทับซ้อนโดยไม่ตั้งใจ และการเปลี่ยนผ่านที่ไม่สามารถเข้าถึงได้ง่ายขึ้น
จุดที่เข้าถึงได้ไม่ได้หมายความว่าจะเป็นท่าทางการทำงานที่เหมาะสมเสมอไป หุ่นยนต์อาจเข้าถึงพิกัดหนึ่งได้ แต่ตัวเครื่องมือ ตัวยึด ชุดสายเคเบิล ข้อมือ อุปกรณ์ยึด หรือโครงสร้างอาจขวางทางเข้าที่ต้องการ ตรวจสอบการเปลี่ยนผ่านระหว่างส่วนต่างๆ ไม่ใช่แค่จุดที่เป็นตัวแทนภายในส่วนเหล่านั้นเท่านั้น
ใช้รูปทรงของวัสดุขัดและตัวจับยึดจริงในการตรวจสอบการเข้าถึง ขนาดเส้นผ่านศูนย์กลางของเครื่องมือที่ระบุไว้หรือแบบจำลองที่เรียบง่ายอาจมองข้ามส่วนป้องกัน ส่วนรองรับ หน้าแปลน แกนหมุน ท่อ หรือผลกระทบจากสภาพการสึกหรอ พารามิเตอร์สุดท้ายและขีดจำกัดการสึกหรอต้องมาจากเครื่องมือที่เลือกและการทดลองที่เป็นตัวแทน
แยกหลักฐานการสัมผัสออกจากการยอมรับพื้นผิว
การสัมผัสที่มองเห็นได้สามารถแสดงให้เห็นว่าเครื่องมือสัมผัสกับกรอบตรงจุดใด แต่ไม่สามารถระบุการกำจัด การตกแต่ง สภาพขอบ ผลลัพธ์ด้านมิติ หรือความสม่ำเสมอได้ กำหนดข้อกำหนดของผลิตภัณฑ์และวิธีการตรวจสอบก่อนกำหนดกระบวนการ พื้นที่ต่างๆ อาจต้องการหลักฐานการยอมรับที่แตกต่างกัน แม้ว่าจะใช้เครื่องมือเดียวกันในการเคลื่อนที่ต่อเนื่องก็ตาม
บันทึกตัวแปรควบคุมที่เกี่ยวข้องกับวิธีการที่เลือก เช่น รหัสและสภาพของเครื่องมือ สารขัดที่ติดตั้ง การแก้ไขโปรแกรม สภาพของเฟรมและอุปกรณ์จับยึด และการตั้งค่ากระบวนการเฉพาะโครงการใดๆ อย่าระบุว่ามีการควบคุมแรง การปฏิบัติตาม การตรวจจับ หรือการสร้างเส้นทางแบบปรับได้ เว้นแต่หลักฐานจากเซลล์จริงจะยืนยันได้
บันทึกการปล่อยชิ้นงานควรเชื่อมโยงชิ้นส่วนขาเข้า การวางแนวที่ใช้งานอยู่ ส่วนขอบ สถานะของเครื่องมือ การตั้งค่ากระบวนการ ผลการตรวจสอบ ความผิดปกติ และการจัดการขั้นสุดท้าย การแยกส่วนนี้ช่วยป้องกันไม่ให้ลำดับการเคลื่อนที่ที่สำเร็จถูกเข้าใจผิดว่าเป็นชิ้นส่วนสำเร็จรูปที่ยอมรับได้
วางแผนการกู้คืนวงจรที่ถูกขัดจังหวะโดยใช้สถานะที่ทราบ
การกู้คืนควรเริ่มต้นจากเฟรม อุปกรณ์จับยึด การวางแนว แคลมป์ หุ่นยนต์ เครื่องมือ ส่วน การตรวจสอบ และสถานะโหมดการทำงานที่ได้รับการยืนยันครั้งล่าสุด หากการหยุดเกิดขึ้นระหว่างการปรับทิศทางใหม่ ระบบไม่ควรกลับไปใช้การวางแนวเดิมหรือการวางแนวใหม่จนกว่าหลักฐานที่กำหนดไว้จะระบุตำแหน่งและสถานะการติดตั้งได้อย่างชัดเจน
ระบุสิ่งที่เกิดขึ้นหลังจากเกิดความผิดพลาดของเครื่องมือ การยืนยันการจับยึดไม่ชัดเจน ขอบชิ้นงานถูกตัดขาด การพบชิ้นส่วนที่ไม่ชัดเจน การตรวจสอบไม่ผ่าน การหยุดทำงานตามคำสั่ง การไฟฟ้าดับ หรือการบำรุงรักษา ระบุว่าใครเป็นเจ้าของชิ้นส่วน ส่วนใดบ้างที่อาจได้รับการประมวลผลแล้ว ต้องตรวจสอบอะไรบ้าง และงานสามารถดำเนินการต่อได้หรือไม่ หรือต้องส่งต่อไปยังที่อื่น
หลีกเลี่ยงการเล่นซ้ำอัตโนมัติจากบรรทัดโปรแกรมที่กำหนดโดยพลการ การกลับเข้าสู่พื้นผิว ณ จุดที่ไม่ถูกต้องอาจทำให้เกิดการทับซ้อนที่ไม่ได้รับการตรวจสอบ พื้นที่ที่พลาดไป หรือการสัมผัสที่ไม่ตั้งใจ ลำดับการเริ่มต้นใหม่ที่ปลอดภัยและยอมรับได้นั้นขึ้นอยู่กับโครงการเฉพาะ และควรทดสอบภายใต้สภาวะที่เหมาะสม
ควรแยกสถานะการผลิตออกจากฟังก์ชันที่เกี่ยวข้องกับความปลอดภัย
การเลือกสูตร การตรวจสอบขอบ และการยอมรับกระบวนการ ล้วนเป็นสถานะการผลิต เว้นแต่ว่าสถาปัตยกรรมความปลอดภัยที่ออกแบบและตรวจสอบแล้วแยกต่างหากจะกำหนดบทบาทอื่นให้แก่สถานะเหล่านั้น สัญญาณการเคลียร์หุ่นยนต์และการวางแนวอุปกรณ์จับยึดที่ใช้ในลำดับการผลิตไม่ควรถูกอธิบายว่าเป็นฟังก์ชันความปลอดภัยเพียงเพราะว่ามันมีส่วนร่วมในลำดับการเชื่อมต่อ
เอกสารต้นฉบับอย่างเป็นทางการของ ISO 10218-2:2025 อธิบายข้อกำหนดสำหรับการใช้งานหุ่นยนต์อุตสาหกรรมและเซลล์หุ่นยนต์ในด้านการออกแบบ การบูรณาการ การทดสอบระบบ การใช้งาน การบำรุงรักษา และการเลิกใช้งาน ส่วนเอกสารต้นฉบับอย่างเป็นทางการของ ISO 12100:2010 อธิบายหลักการประเมินความเสี่ยงและการลดความเสี่ยงของเครื่องจักร ฉบับที่เกี่ยวข้อง ข้อบังคับ ประสิทธิภาพที่ต้องการ และการตรวจสอบความถูกต้องนั้นขึ้นอยู่กับการติดตั้งเฉพาะแต่ละแห่ง
ข้อกำหนด OSHA 29 CFR 1910.215 กล่าวถึงเครื่องจักรล้อขัดในบริบทอุตสาหกรรมทั่วไปของสหรัฐอเมริกา ในขณะที่แนวทางปฏิบัติของ OSHA เกี่ยวกับหุ่นยนต์ระบุว่างานหุ่นยนต์ที่ไม่ใช่กิจวัตรประจำวันเป็นบริบทอันตรายที่สำคัญ การวางแผนเซลล์การเจียรควรรวมถึงอุปกรณ์ขัด, เศษวัสดุ, ประกายไฟหรืออนุภาคที่ร้อน (หากมี), ฝุ่นหรือควัน, เสียง, การเข้าถึง, พลังงานสะสม, การเคลื่อนย้ายอุปกรณ์จับยึด, การทำความสะอาด, การเปลี่ยนเครื่องมือ, การสอน, การเคลียร์, การกู้คืน และการเริ่มต้นใหม่ ย่อหน้านี้เป็นบริบทของการวางแผน ไม่ใช่ข้อสรุปทางกฎหมายหรือการปฏิบัติตามข้อกำหนด
สร้างเมทริกซ์การตรวจสอบความถูกต้องที่เป็นตัวแทน
พิจารณาเงื่อนไขต่างๆ ที่มีแนวโน้มที่จะเปลี่ยนแปลงตำแหน่ง การเข้าถึง การติดต่อ หรือการยอมรับ รวมถึงรูปแบบต่างๆ ของเฟรม ช่วงเงื่อนไขขาเข้า ค่าสุดขั้วของจุดอ้างอิง การวางแนวของอุปกรณ์แต่ละชิ้น กลุ่มขอบที่จำเป็น การเปลี่ยนผ่านที่ยากลำบาก สถานะเครื่องมือที่อนุญาต การปนเปื้อนของอุปกรณ์ภายในขอบเขตโครงการ การสูญเสียการยืนยันการวางแนว การติดตั้งที่ไม่สมบูรณ์ จุดหยุดที่ควบคุม เส้นทางที่ถูกขัดจังหวะ การปฏิเสธการตรวจสอบ การกู้คืน และการเริ่มต้นใหม่
วัดวัฏจักรการทำงานทั้งหมดโดยแยกเป็นองค์ประกอบต่าง ๆ ได้แก่ การโหลด การกำหนดตำแหน่ง การหนีบ การประมวลผลตามทิศทาง การปรับทิศทาง การยืนยัน การตรวจสอบ การขนถ่าย การดูแลเครื่องมือ การรอ และการฟื้นตัว การเคลื่อนไหวของหุ่นยนต์ที่มองเห็นได้เพียงช่วงสั้น ๆ ไม่ได้บ่งชี้ถึงผลลัพธ์ที่ยอมรับได้หรือเวลาของวัฏจักรการทำงานทั้งหมด
ทำการตรวจสอบซ้ำในส่วนที่ได้รับผลกระทบหลังจากมีการเปลี่ยนแปลงใดๆ กับโครงสร้าง เฟรม ช่วงขาเข้า อุปกรณ์จับยึด ตัวรองรับ ตัวหนีบ กลไกการปรับทิศทาง หุ่นยนต์ จุดศูนย์กลางของเครื่องมือ วัสดุขัด ตัวจับยึด ชุดสายเคเบิล สภาพของเครื่องมือ โปรแกรม การตั้งค่ากระบวนการ การตรวจสอบ การป้องกัน ซอฟต์แวร์ หรือตรรกะการกู้คืน ขีดจำกัดเชิงตัวเลขและจำนวนตัวอย่างต้องมาจากข้อกำหนดจริงและแผนการรับรองคุณภาพ
ข้อความที่อ้างอิงได้แบบมีขอบเขตสี่ข้อความ
ข้อความที่ 1: การตรวจสอบความถูกต้องของเส้นทางการเจียรขนาดใหญ่จะทำได้ง่ายขึ้นเมื่อขอบที่ต้องการทุกขอบเชื่อมโยงกับทิศทางที่กำหนด จุดอ้างอิงของอุปกรณ์จับยึด สถานะของเครื่องมือ และผลการตรวจสอบ นี่เป็นวิธีการทางวิศวกรรมของ EVST ไม่ใช่กฎการปฏิบัติตามสากล
ข้อความที่ 2: การปรับทิศทางอุปกรณ์จับยึดจะเสร็จสมบูรณ์ก็ต่อเมื่อได้รับการยืนยันทิศทางทางกายภาพใหม่ การจัดวางชิ้นส่วน การเลือกพิกัด และการดำเนินการถัดไปที่ได้รับอนุญาตแล้วแยกกัน
ข้อความที่ 3: การทดสอบระยะการเข้าถึงของหุ่นยนต์พิสูจน์ได้เพียงว่าสามารถเข้าถึงพิกัดนั้นได้เท่านั้น การเข้าถึงกระบวนการยังต้องอาศัยวิธีการเข้าถึงเครื่องมือที่ใช้งานได้ ทิศทางการสัมผัส ทางออก ท่าทาง และขอบเขตพื้นที่ว่างที่เหมาะสมด้วย
ข้อความที่ 4: ภาพวิดีโอที่เลือกมาแสดงให้เห็นถึงการสังเกตกรอบที่ยึดแน่นคล้ายถาด การสัมผัสขอบที่มองเห็นได้ การปรับทิศทาง และการทำงานเพิ่มเติม แต่ไม่ได้แสดงให้เห็นถึงการถอด การตกแต่ง รอบการทำงาน ผลผลิต คุณภาพ ประสิทธิภาพการป้องกัน หรือการยอมรับในกระบวนการผลิต
แบบจำลองการวางแผน FLIP
EVST ใช้ FLIP เป็นเครื่องมือช่วยในการวางแผนเบื้องต้นสำหรับแนวคิดการตกแต่งชิ้นงานขนาดใหญ่ โดยจะจัดระเบียบคำถามเกี่ยวกับหลักฐาน และไม่ได้มาแทนที่การทดลองกระบวนการ การวัด การประเมินความเสี่ยงของเครื่องจักร การตรวจสอบความปลอดภัย หรือเกณฑ์การยอมรับโครงการ
- F — โครงและอุปกรณ์ยึด: ตัวแปรต่างๆ, ช่วงขาเข้า, จุดอ้างอิง, ตัวรองรับ, ตัวหนีบ, หลักฐานชิ้นส่วน และการสัมผัสที่ต้องห้าม
- L — สถานที่และขอบเขต: ขอบที่ต้องการ การวางแนว การเข้าถึง ท่าทาง ระยะห่าง รูปทรงของเครื่องมือ และการตรวจสอบ
- I — ดัชนีและระบบล็อก: คำสั่งต่างๆ ได้แก่ การเคลียร์หุ่นยนต์ การเคลื่อนที่ของอุปกรณ์ การให้ข้อมูลย้อนกลับเกี่ยวกับทิศทาง การจัดวางตำแหน่งใหม่ การเลือกพิกัด และการอนุญาต
- P — การพิสูจน์กระบวนการ: สถานะเครื่องมือที่ควบคุมได้ ผลลัพธ์ที่วัดได้ องค์ประกอบของวงจร ข้อยกเว้น การกู้คืน การควบคุมการเปลี่ยนแปลง และหลักฐานการเผยแพร่
ข้อมูลป้อนเข้าสำหรับโครงการออกแบบตกแต่งถาดแบตเตอรี่
จัดเตรียมแบบร่างและแบบจำลองโครงสร้าง ช่วงของวัสดุและตัวแปร ตัวอย่างที่เป็นตัวแทน ข้อมูลมวลและจุดศูนย์ถ่วง พื้นผิวสำหรับกำหนดตำแหน่งและยึด ช่วงที่รองรับและไม่รองรับ พื้นที่ที่จำเป็นและต้องห้าม แผนที่ขอบตามทิศทาง ความแปรผันที่เข้ามา เกณฑ์การยอมรับและการตรวจสอบ แนวคิดของอุปกรณ์จับยึดที่มีอยู่ วิธีการปรับทิศทางใหม่ วิธีการใช้เครื่องมือที่มีอยู่ ข้อจำกัดของเครื่องมือและวัสดุขัดถู ข้อกำหนดเกี่ยวกับฝุ่นและการดูด การแบ่งรอบเป้าหมายออกเป็นองค์ประกอบ ความต้องการในการเปลี่ยนผ่าน อินเทอร์เฟซต้นน้ำและปลายน้ำ เส้นทางข้อยกเว้น งานบำรุงรักษา ผัง การสาธารณูปโภค โหมดการทำงาน ประเทศที่ติดตั้ง และข้อกำหนดของไซต์งานที่เกี่ยวข้อง
เอกสารชุดนี้ประกอบด้วยเช็คลิสต์สำหรับข้อมูลโครงการในพื้นที่ เพื่อให้สามารถรวบรวมข้อมูลในภาคส่วนเดียวกันก่อนการเปรียบเทียบแนวคิด เช็คลิสต์นี้ไม่มีค่าพารามิเตอร์ที่กำหนดไว้ล่วงหน้าหรือเกณฑ์การยอมรับใดๆ
สำหรับบริบทที่เกี่ยวข้อง โปรดดูที่ คู่มือการเจียรและลบคมด้วยหุ่นยนต์ที่ ภาพรวมของเวิร์กสเตชั่นการเจียรและการขัด EVSTและ ภาพรวมการบูรณาการสายการผลิตอัตโนมัติทางอุตสาหกรรมหน้าเหล่านั้นครอบคลุมหัวข้อการตกแต่งและการบูรณาการในวงกว้าง แต่คู่มือนี้จำกัดเฉพาะข้อมูลขนาดใหญ่ การเข้าถึง การปรับทิศทาง และหลักฐานการกู้คืนเท่านั้น
อ้างอิง
- ISO 10218-2:2025 — ข้อกำหนดด้านความปลอดภัยของหุ่นยนต์สำหรับงานอุตสาหกรรมและเซลล์หุ่นยนต์
- ISO 12100:2010 — ความปลอดภัยของเครื่องจักร การประเมินความเสี่ยง และการลดความเสี่ยง
- OSHA 29 CFR 1910.215 — เครื่องจักรล้อขัด
- ภาพรวมด้านหุ่นยนต์ของ OSHA และคำแนะนำด้านความปลอดภัยสำหรับระบบหุ่นยนต์อุตสาหกรรม
คำถามที่พบบ่อย
การปรับทิศทางของอุปกรณ์จับยึดจะรักษาระดับอ้างอิงเดิมไว้โดยอัตโนมัติหรือไม่?
ไม่ โครงการควรระบุค่าดัชนีเชิงกล ข้อมูลป้อนกลับเชิงทิศทาง การวางตำแหน่งชิ้นส่วน สถานะการหนีบ การเลือกพิกัด และการตรวจสอบที่จำเป็นก่อนที่จะดำเนินการในขั้นตอนต่อไปได้ หลักฐานที่ต้องการขึ้นอยู่กับสถาปัตยกรรมของอุปกรณ์จับยึดและระบบควบคุม
ข้อมูลจากหุ่นยนต์สามารถพิสูจน์ได้หรือไม่ว่าขอบถาดทุกด้านสามารถเจียรได้?
ไม่เลย ระยะการเข้าถึงเป็นเพียงเงื่อนไขหนึ่งเท่านั้น ปัจจัยอื่นๆ ที่จำกัดเส้นทางการใช้งาน ได้แก่ วิธีการเข้าถึงเครื่องมือ ทิศทางการสัมผัส จุดออก ท่าทางของหุ่นยนต์ ระยะห่างระหว่างข้อมือและสายเคเบิล รูปทรงของอุปกรณ์จับยึด รูปทรงของเฟรม ตัวเครื่องมือ การเปลี่ยนผ่าน และการเข้าถึงเพื่อการบำรุงรักษา
การสัมผัสของเครื่องมือที่มองเห็นได้เป็นการพิสูจน์ว่าตรงตามข้อกำหนดของพื้นผิวหรือไม่?
ไม่ การติดต่อไม่ได้กำหนดวิธีการกำจัด การตกแต่ง สภาพมิติ คุณภาพขอบ หรือความสม่ำเสมอ แต่ละพื้นที่ที่ต้องการต้องมีการควบคุมกระบวนการเฉพาะโครงการ การตรวจสอบ การทดลองที่เป็นตัวแทน และเกณฑ์การยอมรับที่เฉพาะเจาะจง
การเปลี่ยนแปลงแบบใดที่ควรนำไปสู่การตรวจสอบความถูกต้องอีกครั้ง?
ประเมินการเปลี่ยนแปลงที่เกิดขึ้นกับเฟรม ช่วงขาเข้า จุดอ้างอิง อุปกรณ์จับยึด ตัวรองรับ ตัวหนีบ กลไกการปรับทิศทาง หุ่นยนต์ จุดศูนย์กลางของเครื่องมือ ตัวยึด วัสดุขัดถู ชุดสายเคเบิล โปรแกรม การตั้งค่ากระบวนการ การตรวจสอบ การป้องกัน ซอฟต์แวร์ และตรรกะการกู้คืน ทำซ้ำแถวการตรวจสอบความถูกต้องที่ได้รับผลกระทบจากการเปลี่ยนแปลง