
การยอมรับรอยเชื่อม: ลักษณะภายนอกมองเห็นได้ แต่การซึมลึกไม่ชัดเจน
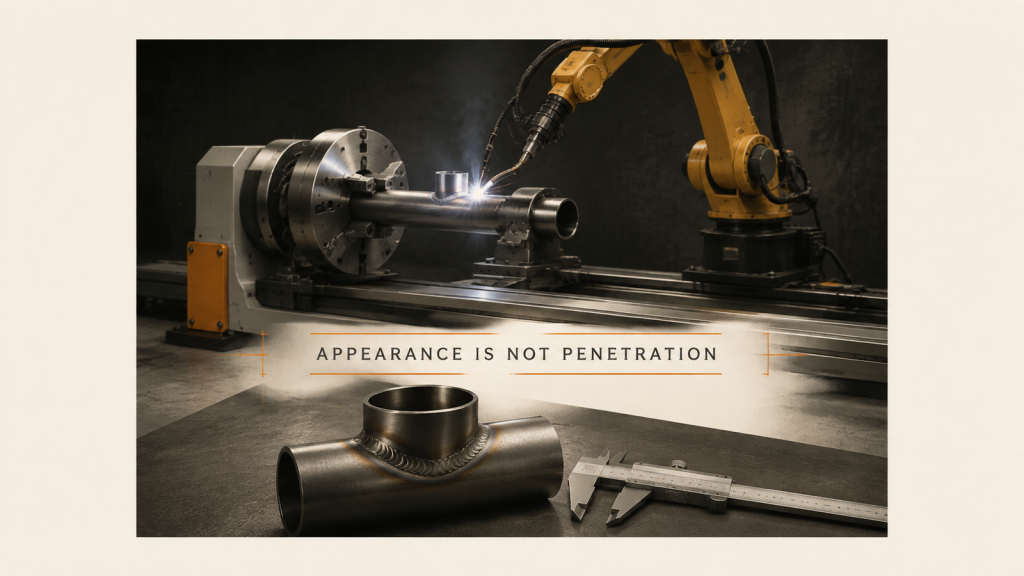
การยอมรับรอยเชื่อมจะล้มเหลวหากลักษณะภายนอกและการซึมลึกของรอยเชื่อมถูกเขียนไว้ในเงื่อนไขเดียวกัน ควรแยกการตรวจสอบด้านแนวเชื่อมออกจากการทดสอบตามขั้นตอน
การเข้าถึงของหุ่นยนต์ร่วมปฏิบัติงาน: ทั้งจุดหยิบและจุดประกอบ
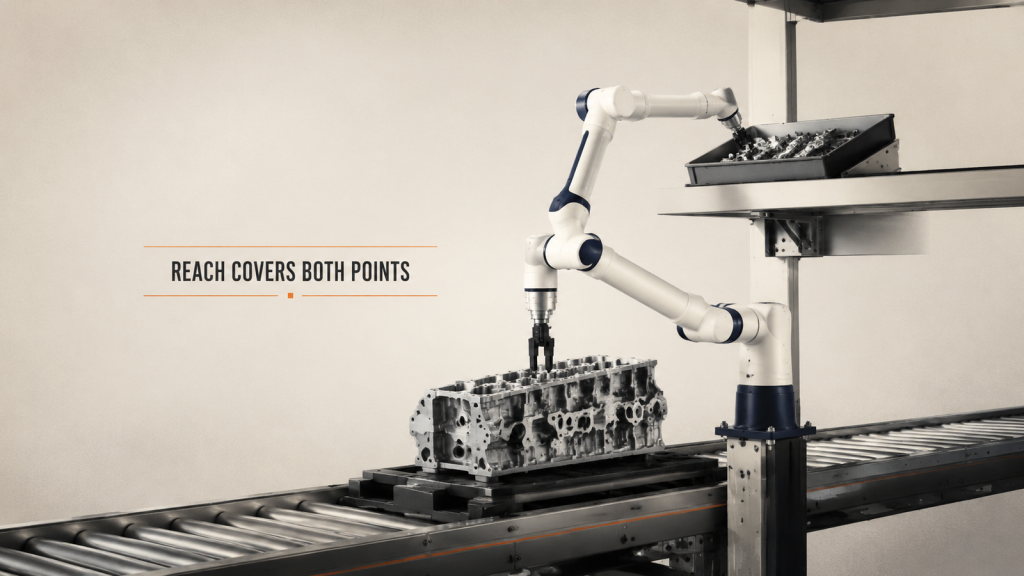
ระยะการทำงานของหุ่นยนต์ร่วมปฏิบัติงานไม่ได้หมายถึงระยะทางเป็นเส้นตรงเพียงเส้นเดียว ทุกจุดการทำงาน ความยาวของเครื่องมือ ระยะขอบท่าทาง และระยะห่างจากคน ต้องได้รับการตรวจสอบร่วมกัน
การเชื่อมแบบเคลื่อนที่: วางแผนตำแหน่งการทำงานสำหรับชิ้นส่วนขนาดใหญ่
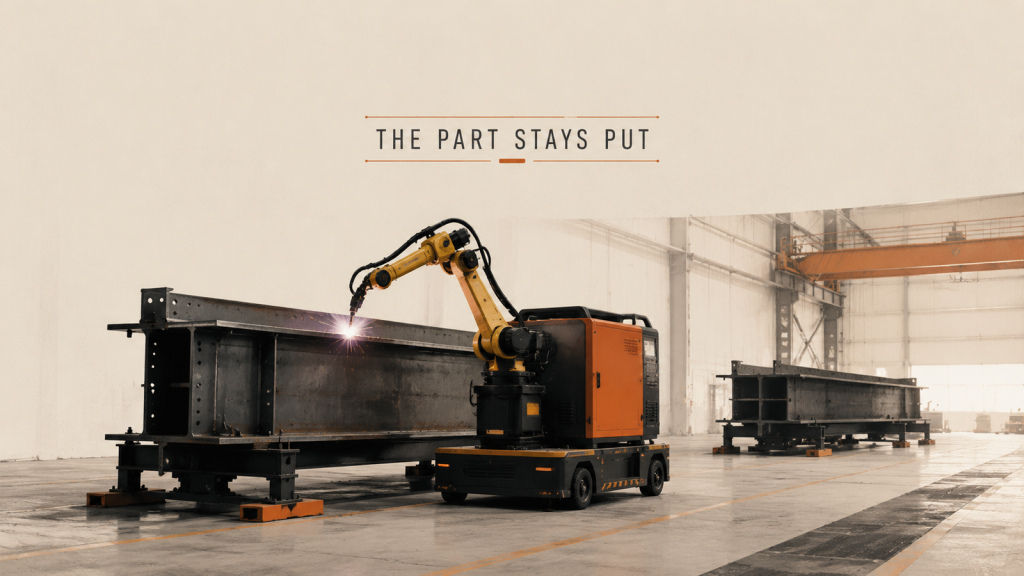
เมื่อชิ้นส่วนมีขนาดใหญ่เกินกว่าจะยกได้ การเชื่อมแบบเคลื่อนที่จึงเคลื่อนย้ายอุปกรณ์แทน โดยตำแหน่งจอดและการกู้คืนจุดอ้างอิงจะกลายเป็นหน่วยวางแผน
การดูแลเครื่องจักร: หุ่นยนต์หนึ่งตัวดูแลเครื่องจักรหลายเครื่อง
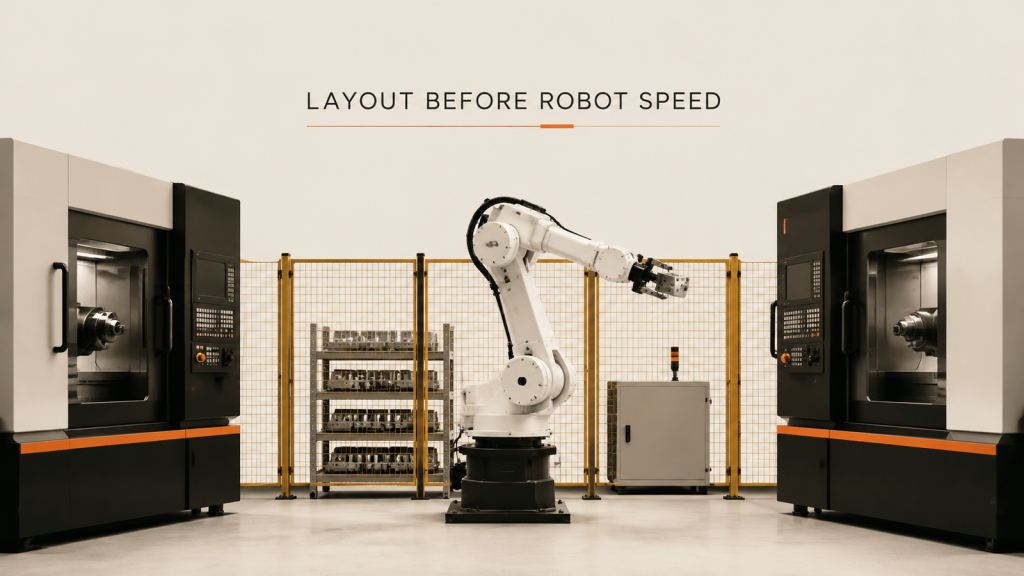
ในการดูแลเครื่องจักรด้วยหุ่นยนต์หนึ่งตัวและเครื่องจักรหลายเครื่อง ระยะการเข้าถึง ระยะเวลารอ และพื้นที่จำกัดในการเข้าถึง จะเป็นปัจจัยตัดสินประสิทธิภาพก่อนความเร็วของแขนหุ่นยนต์เสียอีก