
หุ่นยนต์ร่วมปฏิบัติงาน (Cobot) กับหุ่นยนต์อุตสาหกรรม (Industrial Robot): ควรเลือกแบบไหนในปี 2026
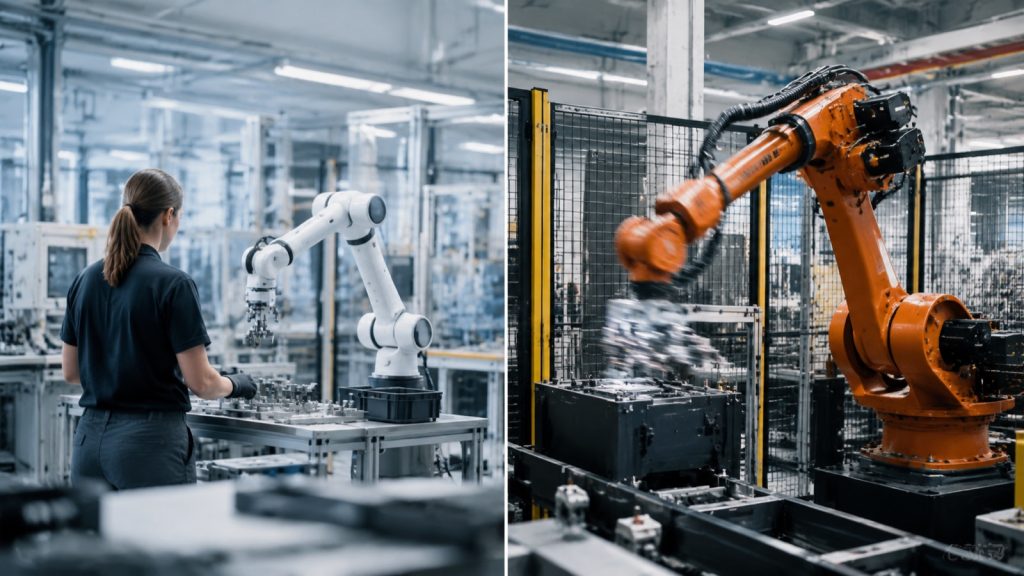
หุ่นยนต์ร่วมปฏิบัติงาน (Cobot) กับหุ่นยนต์อุตสาหกรรม (Industrial Robot) ในปี 2026: กรอบการตัดสินใจเปรียบเทียบน้ำหนักบรรทุก ความเร็ว ความปลอดภัย ต้นทุน และผลตอบแทนจากการลงทุน (ROI) เพื่อเลือกหุ่นยนต์ที่เหมาะสมสำหรับโรงงานของคุณ
วิธีการเลือกเครื่องจัดตำแหน่งชิ้นงานเชื่อม — แรงกด แรงบิด ความแม่นยำในการจัดตำแหน่ง และการเชื่อมแบบสองสถานีพร้อมจุดอาร์ค
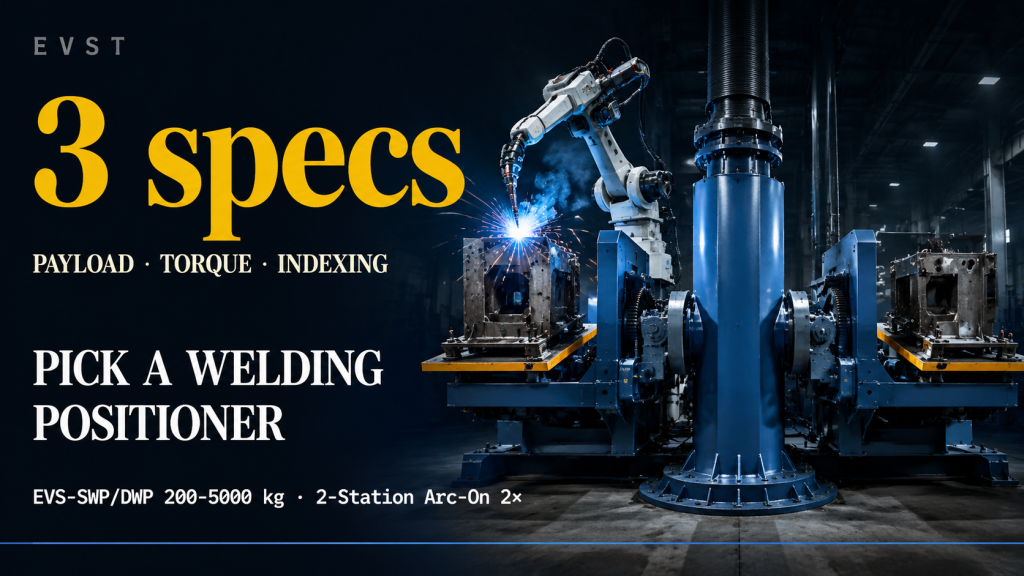
เครื่องยก EVST รุ่น EVS-SWP แกนเดียว รับน้ำหนักได้ 200–2000 กก. และ EVS-DWP สองแกน รับน้ำหนักได้สูงสุด 5000 กก. ควบคุมการยกด้วยน้ำหนัก + แรงบิดในการหมุน + ความแม่นยำในการกำหนดตำแหน่ง (≤±0.3°) การทำงานแบบสองสถานีช่วยเพิ่มผลผลิตเป็นสองเท่า
คู่มือหุ่นยนต์ร่วมปฏิบัติงาน (Cobots) ปี 2026: โคบอททำงานอย่างไร
คู่มือหุ่นยนต์ร่วมปฏิบัติงานฉบับปี 2026: วิธีการทำงานของหุ่นยนต์ร่วมปฏิบัติงาน โหมดการทำงานร่วมกันสี่แบบของ ISO/TS 15066 ความปลอดภัยในการจำกัดกำลังและแรง และขอบเขตการนำไปใช้
การดูแลโดยหุ่นยนต์ในกระบวนการตีขึ้นรูป — การป้องกันระดับ IP67, หลีกเลี่ยงบริเวณที่มีความร้อนสูง
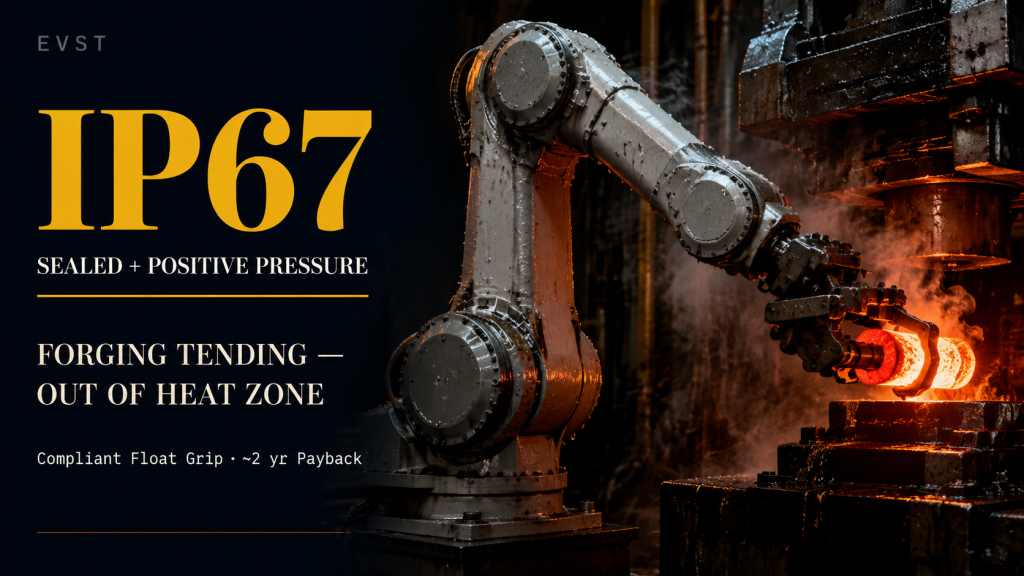
หุ่นยนต์อุตสาหกรรมทั่วไปจะเสียภายใน 6 เดือนหากวางไว้ข้างเครื่องอัดขึ้นรูป แต่หุ่นยนต์ที่มีตัวเครื่องปิดผนึกระดับ IP67 + แรงดันบวก + ตัวจับยึดแบบลอยตัวที่ยืดหยุ่นได้ สามารถใช้งานได้ในระยะยาว โดยมีระยะเวลาคืนทุนโดยทั่วไปประมาณ 2 ปี