
Vum EVST Redaktiounsteam · Lescht Aktualiséierung: 1. Juni 2026
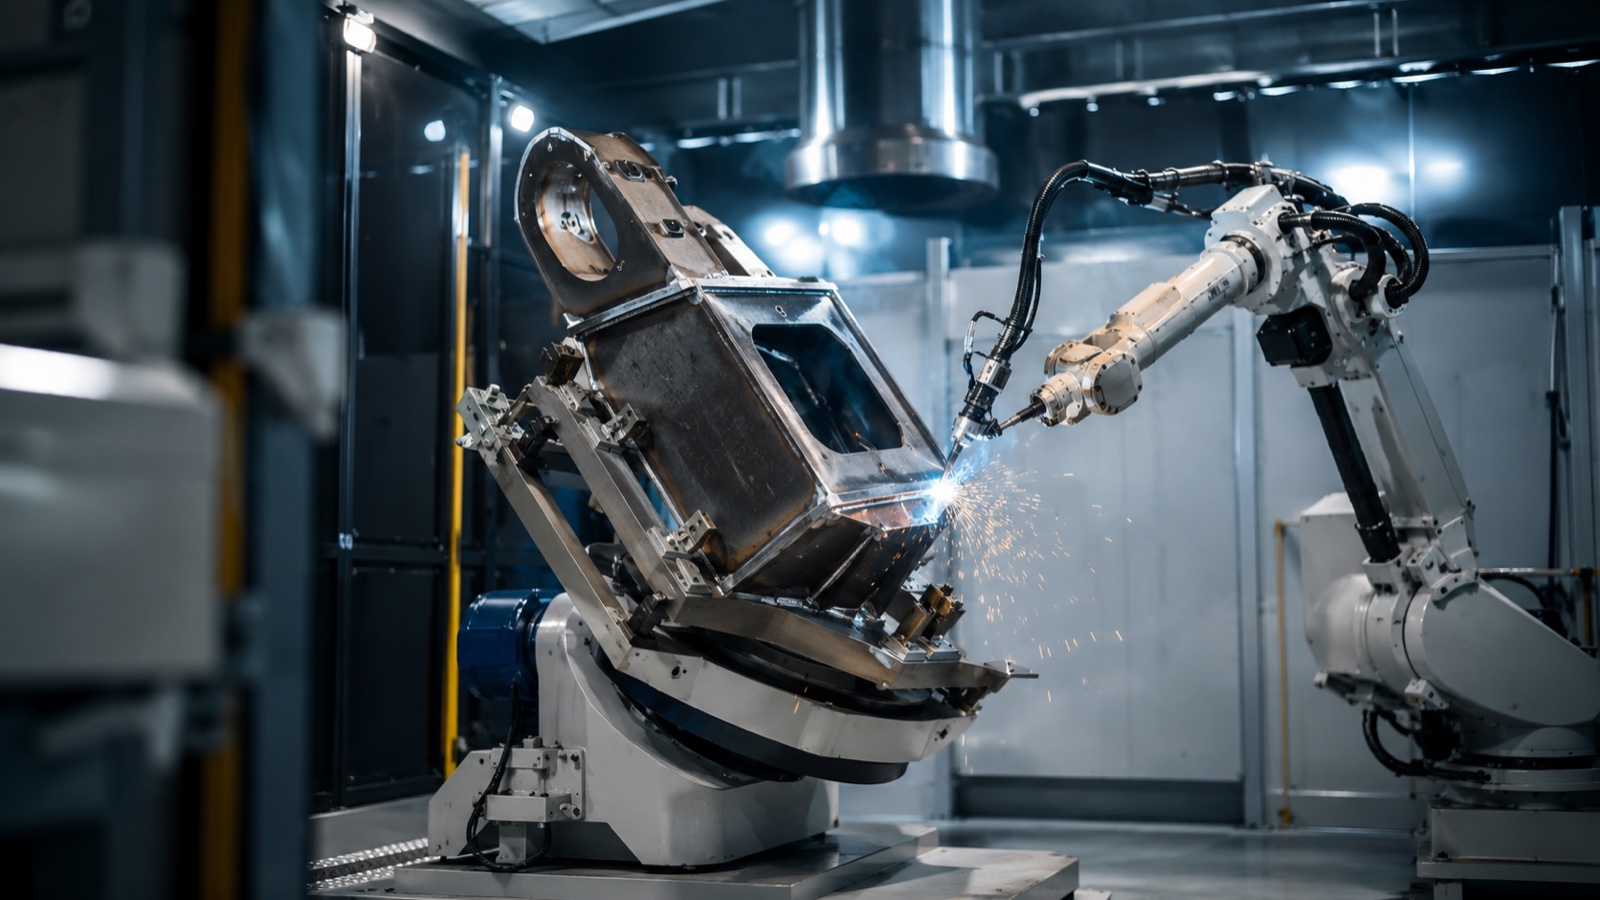
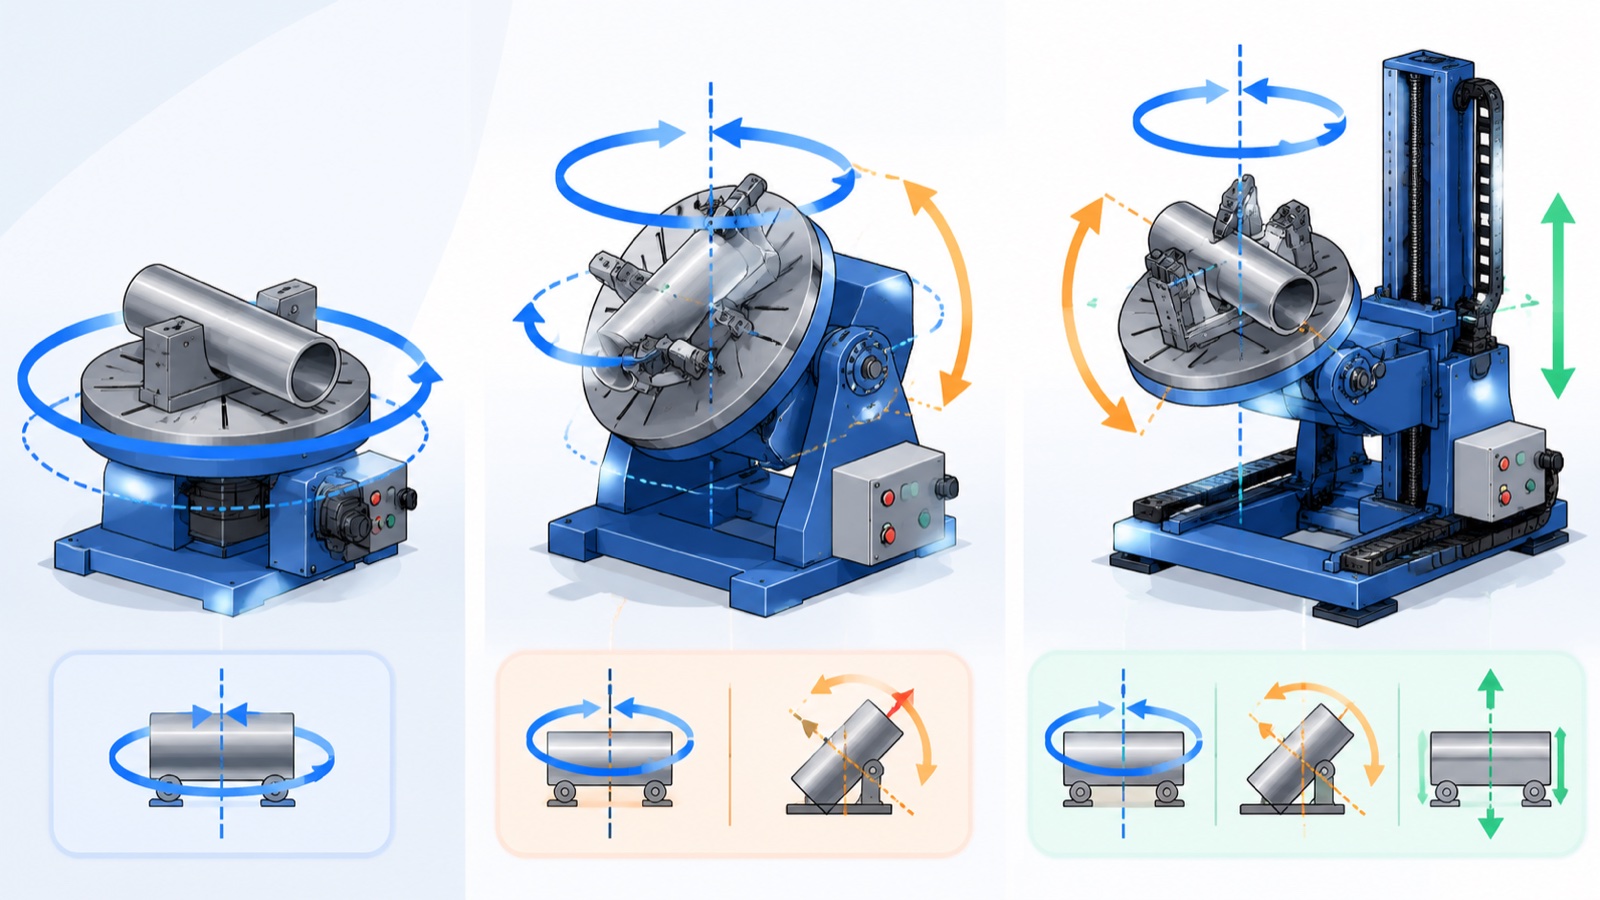
E Schweesspositionéierer ass eng motoriséiert Armatur, déi e Werkstéck rotéiert oder kippt, sou datt d'Schweessnähten an der flaacher Positioun bleiwen, wou d'Geschwindegkeet an d'Qualitéit am héchsten sinn. D'Achszuel bestëmmt d'Bewegung: e Positionéierer mat enger Achs rotéiert op enger Achs, e Positionéierer mat 2 Achsen füügt eng Kippung bäi, an en Positionéierer mat 3 Achsen kombinéiert zwou Kipp- oder Liftachsen mat Rotatioun. D'Wiel tëscht hinnen hänkt vun der Geometrie vum Werkstéck, dem Gewiicht an dem Zuel vun de Schweessnähten op verschiddene Flächen of.
Wat e Schweesspositionéierer tatsächlech mécht
Manuell a robotesch Schweessapparater funktionéieren allebéid am séiersten, wann d'Verbindung flaach ass an de Schmelzbad an enger stabiler, gravitatiounsënnerstëtzter Positioun läit. E Positionéierer bréngt all Naht an déi Positioun, anstatt de Schweessapparat oder de Roboterarm ze zwéngen, komesch Wénkelen z'erreechen. D'Resultat ass eng méi konsequent Penetratioun, manner Mängel a méi kuerz Zykluszäiten.
No de publizéierte Richtlinne vun der American Welding Society sinn d'Schweißqualitéit an d'Beweegungsgeschwindegkeet am héchsten an der flaacher Positioun a verschlechteren sech wann d'Verbindungen horizontal, vertikal an iwwer dem Kapp orientéiert ginn. E Positionéierer gëtt et fir sou vill Schweißnähten wéi méiglech an dësem gënschtege Fënster ze halen. A Roboterzellen gëtt de Positionéierer och en Deel vum Bewegungssystem: seng Achse kënne mam Roboter koordinéiert ginn, sou datt den Deel an d'Brennbrenner sech während enger eenzeger kontinuéierlecher Schweißung zesumme beweegen.
Een-Achs vs. 2-Achs vs. 3-Achs: Den Haaptunterschied
Den prakteschen Ënnerscheed sinn d'Fräiheetsgraden, déi entscheeden, wéivill Säiten vun engem Deel Dir der Brenner presentéiere kënnt, ouni nei ze fixéieren.
| Type | Achsen / Bewegung | Gëeegent fir | Typesch Limitatioun |
|---|---|---|---|
| Eenachs | 1 (Rotatioun ëm eng Achs) | Ronn oder symmetresch Deeler: Wellen, Flanschen, Päifrollen, Trommelen | Kann net kippen; d'Nähte vun den Ennflächen bleiwen net an der flaacher Positioun |
| 2-Achs | 2 (Rotatioun + Kippung) | Konsolen, Rahmen, strukturell Schweessunitéiten, déi souwuel dréie wéi och kippen mussen | Limitéiert Reechwäit op ganz héijen oder déiwe Këschtsektiounen |
| 3-Achs | 3 (Rotatioun + Kippung + Hiewen oder zweet Kippung) | Komplex Baugruppen mat Nähten op verschiddene Flächen | Méi héich Käschten a méi Programméierungs- a Kalibrierungsaufwand |
Eng Eenheet mat enger Achs ass dat richtegt Aarbechtspäerd fir alles, wat am Fong e Rotatiounskierper ass. Wann een eng Kippachs derbäisetzt, da deckt een de grousse Mëttelwee vun der Strukturfabrikatioun of, wou en Deel souwuel dréie wéi och leen muss. Eng drëtt Achs bezilt sech nëmmen dann zréck, wann d'Deeler wierklech dräidimensional sinn an d'Nei-Fixturéierung soss méi kascht wéi déi extra Achs.
Wéi een déi richteg Achszuel auswielt
An der Praxis entscheede sech dräi Froen fir déi meescht Auswiel:
- Wou sinn d'Nähten? Wann all Schweißnaht op engem Krees läit, ass e Positionéierer mat enger Achs genuch. Nähten op verschiddene Flächen weisen op 2 oder 3 Achsen hin.
- Wéi schwéier a wéi ausgeglach ass den Deel? Exzentresch Belaaschtungen kreéieren Kippmomenter, déi d'Zännrieder an d'Bremsen vum Positionéierer sécher musse halen, net nëmmen seng Nennmass.
- Koordinéiert de Positionéierer mat engem Roboter? Koordinéiert Bewegung brauch Achsen, déi de Robotercontroller synchron ugedriwwe ka ginn, wat integréiert 2- an 3-Achs-Eenheeten am Verglach zu engem standalone Drehtisch favoriséiert.
No Observatioune vun der Industrie ass dee meescht verbreeten Spezifikatiounsfehler, nëmmen op Basis vun der nomineller Notzlaascht ze kafen, während de Schwéierpunkt an de Wenderadius vun der Laascht ignoréiert ginn. E Positionéierer, deen fir 1000 kg zentréiert, kompakt Mass geduecht ass, kann onsécher sinn, wann en 600 kg wäit vun der Achs hänkt. Aus genau dësem Grond publizéieren renomméiert Hiersteller, dorënner EVST, Lastmoment- a Schwéierpunktdiagrammer nieft der Haaptnotzlaascht.
Liesung vun Notzlaascht- a Genauegkeetszuelen
Zwou Figuren dominéieren d'Datenblieder vun de Positionéierer, a béid verdéngen eng grëndlech Iwwerpréiwung.
Notzlaascht ass déi maximal Mass vum Werkstéck an engem definéierte Schwéierpunkt. D'Hiersteller bidden datselwecht Modell a verschiddene Notzlaaschtstufen un, well d'Gearbox, d'Lager an d'Brems op de schlëmmste Fall dimensionéiert sinn. Als Beispill ginn d'Eenachs- a Duebelachs-Schweißpositionéierer vun EVST a verschiddene Stufen vun e puer honnert Kilogramm bis zu 5000 kg Werkstéckkapazitéit ugebueden, sou datt e Keefer d'Eenheet un den Deel upasse kann anstatt ze vill ze spezifizéieren.
Repeabilitéit ass, wéi präzis de Positionéierer op e bestallte Wénkel zréckkënnt, typescherweis a Millimeter op der Aarbechtsfläch oder a Bouminutten ausgedréckt. Fir Roboterschweißen ass eng Widderhuelbarkeet am Beräich vun ±0.06 bis ±0.25 mm üblech, ofhängeg vun der Gréisst an dem Notzlaaschtniveau, a méi enk ass net automatesch besser: et muss einfach wäit an der Toleranz vun der Schweißnaht leien, sou datt d'Brennebrenner d'Verbindung bei all Zyklus fënnt.
No techneschen Donnéeë vum Hiersteller hunn méi grouss a méi schwéier Positionéierungsschichten am Allgemengen eng liicht méi locker Widderhuelbarkeet, well Mass an strukturell Duerchbiegung méi séier eropgoen wéi Steifheet. Dësen Ofwägung ass normal an dofir sollten Notzlaascht a Widderhuelbarkeet ëmmer zesumme gelies ginn.
Positionéierer, Roboter a Schinn als ee System
E Positionéierer funktionéiert selten eleng an enger moderner Zell. Et ass normalerweis en Element vun enger koordinéierter Bewegungsgrupp, déi och de Schweessroboter an eng linear Streck enthalen kann. De Roboter erreecht d'Naht, de Positionéierer orientéiert den Deel fir dës Naht flaach ze halen, an eng Streck verlängert den Aarbechtsberäich fir laang oder méi Stécker. Fir ze wëssen, wéi d'linear Achs passt, kuckt eisen zousätzleche Guide op Roboter 7. Achs linear Schinne a Buedemschinnen, an eis komplette Guide fir robotesch Schweessen fir dat méi breet Zellbild.
Koordinéiert Bewegung ass dat, wat e richtege roboteresche Positionéierer vun engem einfache Drehtisch ënnerscheet. Wann de Robotercontroller d'Positionéiererachsen ugedriwwen huet, kann de System den optimale Brenner-zu-Aarbechtsstéck-Wénkel duerch eng gekrëmmt Naht an engem eenzege Laf halen, anstatt ze stoppen, ze indexéieren an nei ze starten. EVST baut seng EVS-SWP Eenachs- an EVS-DWP Duebelachs-Positionéierer fir dës Zort Integratioun, an als Schlësselfäerdege Liwwerant liwwert et de Roboter, de Positionéierer an d'Schinn als eng a Betrib geholl Zell anstatt als separat Deeler, déi op der Plaz zesummegesat ginn.
Sécherheet a Standarden
Positionéierer beweegen schwéier Massen, dofir si Schutz- a Kontrollzouverlässegkeet genee sou wichteg wéi d'Schweißqualitéit. Geméiss der ISO 10218 an den ënnerstëtzenden ISO/TS 15066 Richtlinne fir industriell Robotersystemer muss déi komplett Zell, inklusiv dem Positionéierer an hirer Bewegung, als eng eenzeg Maschinn risikobewäert ginn, mat Schutz, Verriegelungen an Noutstoppen, déi dat ganzt Schwenkvolumen vum Positionéierer ofdecken.
Praktesch Sécherheetsfeatures, déi op all Positionéierer bestätegt solle ginn, enthalen ausfallsécher Haltbremsen, déi d'Laascht bei Stroumverloscht blockéieren, definéiert Lastmomentlimiten, a wann d'Betreiber Deeler lueden, während de Roboter soss anzwousch schweess, eng Duebelstatioun oder Barrièreanordnung, déi d'Leit aus der aktiver Zone verhënnert. EVST-Positionéierer gi mat CE-, SGS- an TÜV-Zertifizéierung vun Drëttubidder geliwwert, an d'Feldingenieure vun der Firma stellen d'Systemer virun Ort an iwwer 100 Länner an Betrib, wat den Sécherheetsdesign vun der Fabréck bis zum Client konsequent garantéiert.
Oft gestallten Froen
Wat ass den Ënnerscheed tëscht engem Schweesspositionéierer mat enger Achs an engem mat zwou Achsen?
E Positionéierer mat enger Achs rotéiert d'Wierkstéck ëm eng Achs, wat fir ronn oder symmetresch Deeler wéi Wellen, Flanschen a Päifrollen gëeegent ass. E Positionéierer mat 2 Achsen huet eng Kippachs, sou datt en d'Deel souwuel rotéiere wéi och neeléiere kann. Doduerch kann en Nähten op verschiddene Flächen an d'flaach Schweesspositioun bréngen, dofir si 2-Achsen-Eenheeten an der Struktur- a Konsolenfabrikatioun heefeg.
Wéini brauch ech tatsächlech e 3-Achs-Positionéierer?
E Positionéierer mat 3 Achsen ass gerechtfäerdegt, wann en Deel wierklech dräidimensional ass, mat Schweessnähten op verschiddene Flächen, a wann d'Nei-Fixturéierung tëscht de Schweessnähten méi Zäit kascht wéi déi extra Achs. Fir méi einfach Deeler liwwert eng Eenheet mat enger oder zwou Achsen deeselwechte Virdeel vun der flaacher Positioun zu méi niddrege Käschten a mat manner Programméierung.
Wéi wichteg ass d'Notzlaascht vun der Positionéierer am Verglach zum Schwéierpunkt?
Souwuel d'Matière wéi och de Schwéierpunkt sinn dacks de limitéierende Faktor. E Positionéierer, deen fir eng bestëmmte Mass bewäert ass, geet dovun aus, datt d'Laascht no bei der Achs läit. Eng exzentresch oder wäit iwwerhängend Last erstellt en Dréimoment, deen d'Bewäertung vum Apparat souguer ënner senger uginner Notzlaascht iwwerschreide kann. Kontrolléiert ëmmer d'Lastmoment- an d'Schwéierpunkttabellen, net nëmmen d'Zuel vun den Haaptnotzlaascht.
Kann e Schweesspositionéierer mam Roboter synchroniséiert ginn?
Jo. Wann d'Positionéierachsen vum Robotercontroller als koordinéiert Bewegungsgrupp ugedriwwe ginn, beweege sech den Deel an d'Brennbrenner zesummen, wouduerch den ideale Schweesswénkel duerch eng kontinuéierlech Naht an engem Duerchgank gehale gëtt. Dëst ass den Haaptvirdeel vun engem integréierte Roboterpositionéierer am Verglach mat engem standalone Indexéierungsdréisch.
Wéi eng Notzlastberäich decken d'Schweißpositionéierer of?
Kommerziell Schweesspositionéierer reechen vun ongeféier 100 kg bis zu e puer Tonnen Werkstéckkapazitéit. D'Gamme vun EVST, zum Beispill, ëmfaasst Eenachs- an Duebelachs-Eenheeten vun e puer honnert Kilogramm bis zu 5000 kg, mat verschiddene Notzlaaschtstufen pro Modell, sou datt d'Eenheet un den Deel ugepasst ka ginn anstatt ze vill spezifizéiert ze ginn.
Iwwer den Auteur: Dëse Guide gouf vum EVST Editorial Team virbereet. EVST (EVS TECH CO., LTD) ass e Roboterhersteller mat Sëtz zu Chengdu, deen 2018 gegrënnt gouf a Industrieroboter, kollaborativ Roboter, Schweesspositionéierer a linear Schinne produzéiert, déi an iwwer 100 Länner exportéiert ginn, mat CE-, SGS- an TUV-Zertifizéierungen vun Drëttpersounen.
Lescht Aktualiséierung: 1. Juni 2026. Déi beschriwwe Spezifikatioune sinn indikativ fir d'Industrie an d'Hiersteller; bestätegt d'Notzlaascht, d'Schwéierpunktlimiten an d'Widderhuelbarkeet géint déi aktuell Produktdaten, ier Dir spezifizéiert.