
QJAR Industrieroboter: Modeller a Selektiounsguide
Vergläicht QJAR-Roboter fir Schweessen, Handling, Palettenauswielen an aner industriell Automatiséierungsaufgaben. Fänkt mat der Uwendung, der Gesamtlaascht vum Werkzeug a vum Werkstéck, der Aarbechtsreechwäit an der Installatioun un, a kuckt dann de Modell aus der Auswiel an der Tabell.
Wéi ee sech fir e QJAR-Roboter engagéiert
Wielt als éischt d'Prozessfamill, da kontrolléiert ob d'Notzlaascht an d'Reechwäit dat tatsächlecht Tool, den Deel an d'Aarbechtspositiounen ofdecken. Installatioun, Schutz an all prozessspezifesch Versioun sollten iwwerpréift ginn, ier de Controller, d'Tooling an den Zellscope fixéiert ginn.
Vergläicht QJAR Robotermodeller
Benotzt d'Filter fir Kandidaten no Modell, Applikatiounskategorie, Achsen, Notzlaascht a Reechwäit anzeschränken. Behandelt déi opgelëscht Wäerter als Screeninglimiten a validéiert d'Handgelenkbelaaschtung, d'Zykluszäit an déi erfuerderlech Posen fir d'Applikatioun.
| Bild | Modell | Axen | Notzlaascht | Maximal Armspannwäit | Widderhuelen Positionéierung | Kierpergewiicht | Energieversuergung | Installatioun | Applikatioun | Controller-Schrank | Gelenkbereich / maximal Geschwindegkeet | Zulässlech Handgelenkbelaaschtung | Nächst Aktioun |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
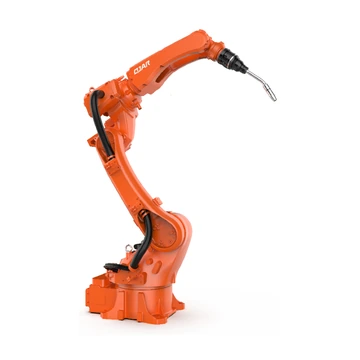 | QJR6-1400H Fotoen | 6 | 6 kg | 1,461 mm | ± 0.08 mm | 150 kg | Eenphasig 220 V ±10% | Buedem- oder Plafongsmontéiert | Schweessen Mat Schweesspaket (Schweessmaschinn: Aotai NBC-350RL oder Megmeet Ehave 2 CM350R, Drotzufuhr, Anti-Kollisiouns-Schweesspistoul) | Roboter 2.6 kVA;Gehäuse 2.6 kVA;Schrankgréisst 600 * 480 * 920 mm;Gehäusegewiicht 80 kg | Reechwäit — J1 ± 174°;J2 +159°, -93°;J3 +95°, -125°;J4 ± 183°;J5 +129°, -126°;J6 ±360° |Maximal Geschwindegkeet — J1 235°/s;J2 235°/s;J3 240°/s;J4 361°/s;J5 361°/s;J6 974°/s | Dréimoment — J4 28 Nm;J5 14.4 Nm;J6 5 Nm |Trägheet — J4 1.2 kg·m²;J5 0.8 kg·m²;J6 0.1 kg·m² | Dëse Modell ufroen |
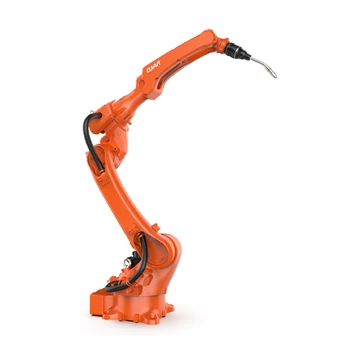 | QJR6-2000H Fotoen | 6 | 6 kg | 2,014 mm | ± 0.08 mm | 230 kg | Eenphasig 220 V ±10% | Buedem- oder Plafongsmontéiert | Schweessen Mat Schweesspaket (Schweessmaschinn: Aotai NBC-350RL oder Megmeet Ehave 2 CM350R, Drotzufuhr, Anti-Kollisiouns-Schweesspistoul) | Roboter 3.4 kVA;Gehäuse 3.4 kVA;Schrankgréisst 600 * 480 * 920 mm;Gehäusegewiicht 80 kg | Reechwäit — J1 ± 175°;J2 +159°, -95°;J3 +95°, -125°;J4 ± 183°;J5 +129°, -126°;J6 ±360° |Maximal Geschwindegkeet — J1 189.1 °/s;J2 189.1 °/s;J3 189.1 °/s;J4 378.2 °/s;J5 378.2 °/s;J6 974 °/s | Dréimoment — J4 28 Nm;J5 14.4 Nm;J6 5.1 Nm |Trägheet — J4 1.2 kg·m²;J5 0.8 kg·m²;J6 0.1 kg·m² | Dëse Modell ufroen |
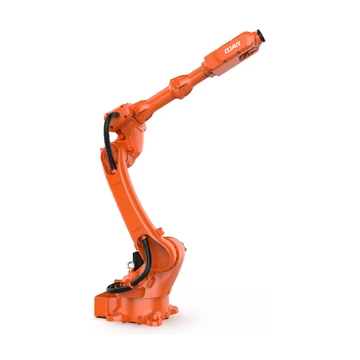 | QJR6-2100 | 6 | 6 kg | 2,121 mm | ± 0.05 mm | 245 kg | Eenphasig 220 V ±10% | Buedem- oder Plafongsmontéiert | Handhabung, Montage, Sortierung, Belueden an Entlueden, etc. | Roboter 3.6 kVA;Gehäuse 3.6 kVA;Schrankgréisst 600 * 480 * 920 mm;Gehäusegewiicht 95 kg | Reechwäit — J1 ± 175°;J2 +159°, -95°;J3 +92°, -125°;J4 ± 185°;J5 ± 115°;J6 ±360° |Maximal Geschwindegkeet — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 573°/s;J6 687°/s | Dréimoment — J4 28Nm;J5 28Nm;J6 26.4 Nm |Trägheet — J4 1.1 kg·m²;J5 1 kg·m²;J6 0.7 kg·m² | Dëse Modell ufroen |
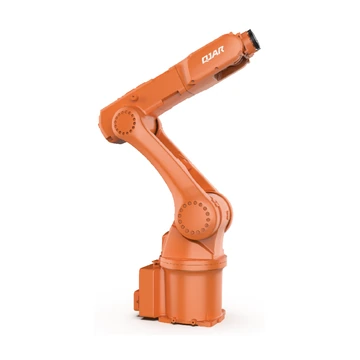 | QJR7-900 | 6 | 7 kg | 903.5 mm | ± 0.03 mm | 47 kg | Eenphasig 220 V ±10% | Buedem- oder Plafongsmontéiert | Handhabung, Montage, Sortierung, Belueden an Entlueden, etc. | Roboter 1.4 kVA;Gehäuse 7.5 kVA;Schrankgréisst 422 * 420 * 210 mm;Gehäusegewiicht 20 kg | Reechwäit — J1 ± 182°;J2 +132°, -94°;J3 +74°, -187°;J4 ± 172°;J5 ± 125°;J6 ±360° |Maximal Geschwindegkeet — J1 320°/s;J2 258°/s;J3 401°/s;J4 429°/s;J5 429°/s;J6 687°/s | Dréimoment — J4 33.6Nm;J5 18.4Nm;J6 15.8 Nm |Trägheet — J4 1.61 kg·m²;J5 0.97 kg·m²;J6 0.42 kg·m² | Dëse Modell ufroen |
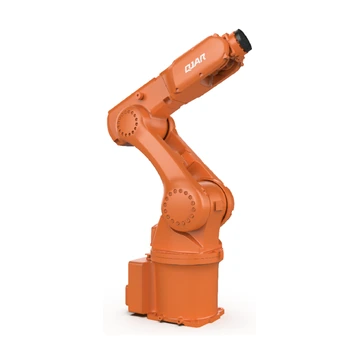 | QJR8-700 | 6 | 8 kg | 744 mm | ± 0.03 mm | 45 kg | Eenphasig 220 V ±10% | Buedem- oder Plafongsmontéiert | Handhabung, Montage, Sortierung, Belueden an Entlueden, etc. | Roboter 1.4 kVA;Gehäuse 7.5 kVA;Schrankgréisst 422 * 420 * 210 mm;Gehäusegewiicht 20 kg | Reechwäit — J1 ± 182°;J2 +132°, -98°;J3 +70°, -190°;J4 ± 172°;J5 ± 125°;J6 ±360° |Maximal Geschwindegkeet — J1 320°/s;J2 320°/s;J3 401°/s;J4 429°/s;J5 429°/s;J6 687°/s | Dréimoment — J4 33.6Nm;J5 18.4Nm;J6 15.8 Nm |Trägheet — J4 1.21 kg·m²;J5 0.87 kg·m²;J6 0.42 kg·m² | Dëse Modell ufroen |
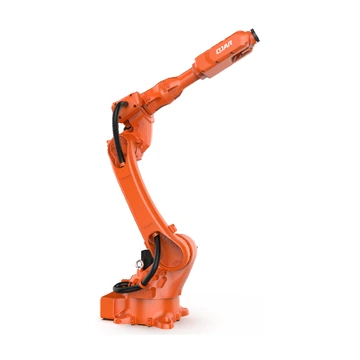 | QJR10-1900 | 6 | 10 kg | 1,943 mm | ± 0.05 mm | 245 kg | Eenphasig 220 V ±10% | Buedem- oder Plafongsmontéiert | Handhabung, Montage, Sortierung, Belueden an Entlueden, Polieren a Schleifen, etc. | Roboter 3.6 kVA;Gehäuse 3.6 kVA;Schrankgréisst 600 * 480 * 920 mm;Gehäusegewiicht 95 kg | Reechwäit — J1 ± 175°;J2 +159°, -95°;J3 + 95°, - 125°;J4 ± 185°;J5 ± 115°;J6 ±360° |Maximal Geschwindegkeet — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 573°/s;J6 687°/s | Dréimoment — J4 28Nm;J5 28Nm;J6 26.4 Nm |Trägheet — J4 1.1 kg·m²;J5 1 kg·m²;J6 0.7 kg·m² | Dëse Modell ufroen |
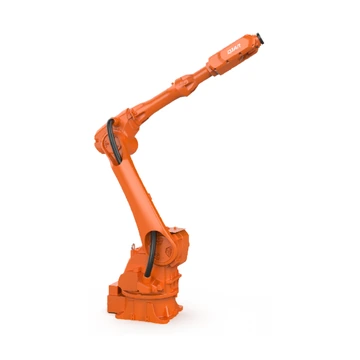 | QJR12-2300 | 6 | 12 kg | 2,304.8 mm | ± 0.05 mm | 275 kg | Eenphasig 220 V ±10% | Buedem- oder Plafongsmontéiert | Handhabung, Montage, Sortierung, Belueden an Entlueden, etc. | Roboter 3.7 kVA;Gehäuse 3.7 kVA;Schrankgréisst 600 * 480 * 920 mm;Gehäusegewiicht 85 kg | Reechwäit — J1 ± 172°;J2 +150°, -110°;J3 + 85°, -150°;J4 ± 185°;J5 ± 115°;J6 ±360° |Maximal Geschwindegkeet — J1 177°/s;J2 177°/s;J3 189°/s;J4 458°/s;J5 515°/s;J6 630°/s | Dréimoment — J4 88.3 Nm;J5 28.05 Nm;J6 28.05 Nm |Trägheet — J4 4.09 kg·m²;J5 1.61 kg·m²;J6 0.93 kg·m² | Dëse Modell ufroen |
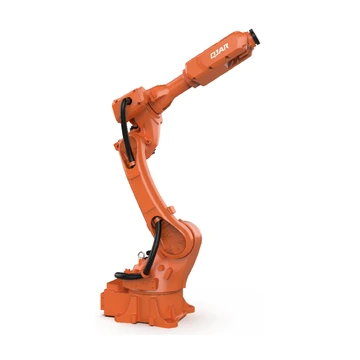 | QJR15-1500 | 6 | 15 kg | 1,538 mm | ± 0.05 mm | 170 kg | Eenphasig 220 V ±10% | Buedem- oder Plafongsmontéiert | Handhabung, Montage, Sortierung, Belueden an Entlueden, Polieren a Schleifen, etc. | Roboter 2.9 kVA;Gehäuse 2.9 kVA;Schrankgréisst 600 * 480 * 920 mm;Gehäusegewiicht 90 kg | Reechwäit — J1 ± 168°;J2 +159°, -93°;J3 + 92°, -125°;J4 ± 185°;J5 ± 115°;J6 ±360° |Maximal Geschwindegkeet — J1 234°/s;J2 234°/s;J3 240°/s;J4 372°/s;J5 630°/s;J6 687°/s | Dréimoment — J4 28 Nm;J5 28 Nm;J6 26.4 Nm |Trägheet — J4 1.9 kg·m²;J5 1.9 kg·m²;J6 0.7 kg·m² | Dëse Modell ufroen |
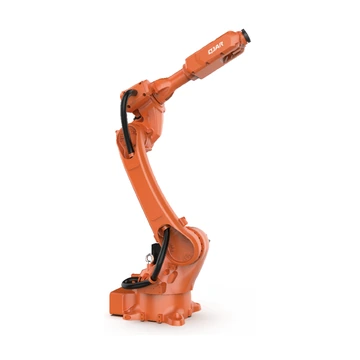 | QJR15-1700 | 6 | 15 kg | 1,792 mm | ± 0.05 mm | 240 kg | Eenphasig 220 V ±10% | Buedem- oder Plafongsmontéiert | Handhabung, Montage, Sortierung, Belueden an Entlueden, etc. | Roboter 3.6 kVA;Gehäuse 3.6 kVA;Schrankgréisst 600 * 480 * 920 mm;Gehäusegewiicht 85 kg | Reechwäit — J1 ± 175°;J2 +159°, -95°;J3 + 92°, -125°;J4 ± 185°;J5 ± 115°;J6 ±360° |Maximal Geschwindegkeet — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 573°/s;J6 687°/s | Dréimoment — J4 28 Nm;J5 28 Nm;J6 26.4 Nm |Trägheet — J4 1.8 kg·m²;J5 1.9 kg·m²;J6 0.7 kg·m² | Dëse Modell ufroen |
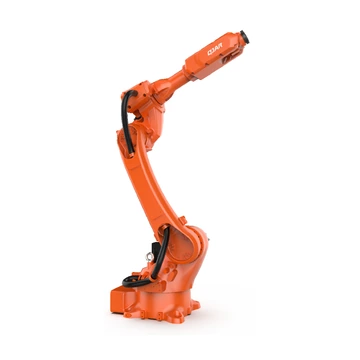 | QJR20-1700 | 6 | 20 kg | 1,792 mm | ± 0.05 mm | 240 kg | Eenphasig 220 V ±10% | Buedem- oder Plafongsmontéiert | Paletteniséieren, Handhabung, Belueden an Entlueden, Laserschneiden, Lackéieren, Polieren a Schleifen, etc. | Roboter 3.6 kVA;Gehäuse 3.7 kVA;Schrankgréisst 600 * 480 * 1270 mm;Gehäusegewiicht 120 kg | Reechwäit — J1 ± 175°;J2 +159°, -95°;J3 +92°, -125°;J4 ± 185°;J5 ± 115°;J6 ±360° |Maximal Geschwindegkeet — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 429°/s;J6 544°/s | Dréimoment — J4 26.4 Nm;J5 32 Nm;J6 26.4 Nm |Trägheet — J4 1.75 kg·m²;J5 3.43 kg·m²;J6 0.97 kg·m² | Dëse Modell ufroen |
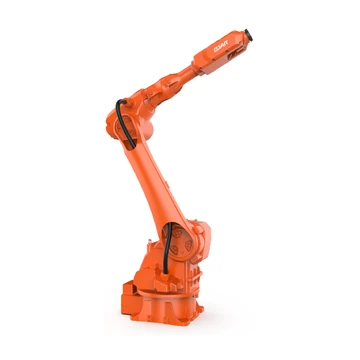 | QJR20-2000 (Net explosiounssécher) | 6 | 20 kg | 2,001.7 mm | ± 0.05 mm | 270 kg | Eenphasig 220 V ±10% | Buedem- oder Plafongsmontéiert | Handhabung, Montage, Sortierung, Belueden an Entlueden, etc. | Roboter 3.7 kVA;Gehäuse 3.7 kVA;Schrankgréisst 600 * 480 * 920 mm;Gehäusegewiicht 95 kg | Reechwäit — J1 +172°;J2 +150°, -110°;J3 +85°, -150°;J4 ± 185°;J5 ± 115°;J6 ±360° |Maximal Geschwindegkeet — J1 177°/s;J2 177°/s;J3 189°/s;J4 429°/ s;J5 412°/s;J6 515°/s | Dréimoment — J4 83.3 Nm;J5 34Nm;J6 28 Nm |Trägheet — J4 4.1 kg·m²;J5 3.8 kg·m²;J6 1.1 kgm | Dëse Modell ufroen |
| QJR20-2000 (Explosiounsgeschützt) | 6 | 20 kg | 2,001.7 mm | ± 0.05 mm | 270 kg | Eenphasig 220 V ±10% | Buedem- oder Plafongsmontéiert | Handhabung, Belueden an Entlueden, Sortéieren, Montage, etc. | Roboter 3.7 kVA;Gehäuse 3.7 kVA;Schrankgréisst 600 * 480 * 1270 mm;Gehäusegewiicht 120 kg | Reechwäit — J1 ± 172°;J2 +150°, -110°;J3 +85°, -150°;J4 ± 185°;J5 ± 115°;J6 ±360° |Maximal Geschwindegkeet — J1 177 °/ s;J2 177 °/ s;J3 189 °/ s;J4 429 °/ s;J5 412 °/ s;J6 515 °/ s | Dréimoment — J4 83.3 Nm;J5 34 Nm;J6 28 Nm |Trägheet — J4 4.1 kg.m²;J5 3.8 kg.m²;J6 1.1 kg.m² | Dëse Modell ufroen |
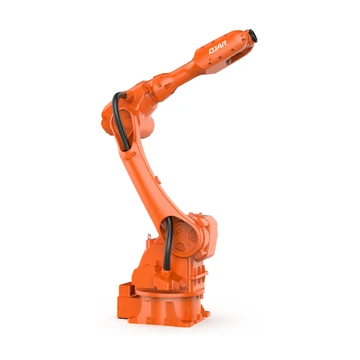 | QJR25-1800 | 6 | 25 kg | 1,852 mm | ± 0.05 mm | 270 kg | Eenphasig 220 V ±10% | Buedem- oder Plafongsmontéiert | Benotzt beim Ëmgang, der Montage, beim Schleifen an Entgraten, etc., a wäit verbreet a Metallprodukter, Photovoltaik, Lagerhaltung a Logistik, Liewensmëttel a Gedrénks, an aner Industrien. | Roboter 3.8 kVA;Gehäuse 3.7 kVA;Schrankgréisst 600 * 480 * 1270 mm;Gehäusegewiicht 120 kg | Reechwäit — J1 ± 172°;J2 +165°, -100°;J3 + 83°, -130°;J4 ± 185°;J5 ± 126°;J6 ±360° |Maximal Geschwindegkeet — J1 177°/s;J2 177°/s;J3 189°/s;J4 429°/s;J5 412°/s;J6 429°/s | Dréimoment — J4 83.3 Nm;J5 43.35 Nm;J6 37.4 Nm |Trägheet — J4 5.40 kg·m²;J5 5.37 kg·m²;J6 1.44 kg·m² | Dëse Modell ufroen |
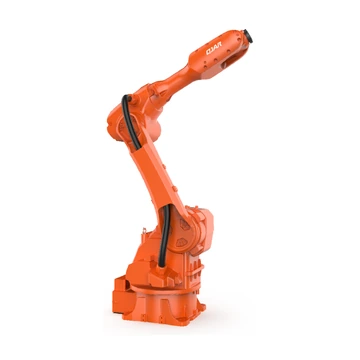 | QJR30-1600 (Net explosiounssécher) | 6 | 30 kg | 1,668 mm | ± 0.05 mm | 270 kg | Eenphasig 220 V ±10% | Buedem- oder Plafongsmontéiert | Paletteniséieren, Handhabung, Belueden an Entlueden, Laserschneiden, Lackéieren, Polieren a Schleifen, etc. | Roboter 3.7 kVA;Gehäuse 3.7 kVA;Schrankgréisst 600 * 480 * 920 mm;Gehäusegewiicht 85 kg | Reechwäit — J1 ± 172°;J2 +147°, -115°;J3 + 83°, -98°;J4 ± 185°;J5 ± 126°;J6 ±360° |Maximal Geschwindegkeet — J1 172°/s;J2 177°/s;J3 189°/s;J4 429°/s;J5 412°/s;J6 429°/s | Dréimoment — J4 83.3 Nm;J5 43.3 Nm;J6 37.4 Nm |Trägheet — J4 6.8 kg·m²;J5 6.8 kg·m²;J6 2.2 kg·m² | Dëse Modell ufroen |
| QJR30-1600 (Explosiounsgeschützt) | 6 | 30 kg | 1,668 mm | ± 0.05 mm | 270 kg | Eenphasig 220 V ±10% | Buedem- oder Plafongsmontéiert | Paletteniséieren, Handhabung, Belueden an Entlueden, Laserschneiden, Lackéieren, Polieren a Schleifen, etc. | Roboter 3.7 kVA;Gehäuse 3.7 kVA;Schrankgréisst 600 * 480 * 1270 mm;Gehäusegewiicht 90 kg | Reechwäit — J1 ± 172°;J2 +147°, -115°;J3 + 83°, -98°;J4 ± 185°;J5 ± 126°;J6 ±360° |Maximal Geschwindegkeet — J1 172°/s;J2 177°/s;J3 189°/s;J4 429°/s;J5 412°/s;J6 429°/s | Dréimoment — J4 83.3 Nm;J5 43.3 Nm;J6 37.4 Nm |Trägheet — J4 6.8 kg·m²;J5 6.8 kg·m²;J6 2.2 kg·m² | Dëse Modell ufroen |
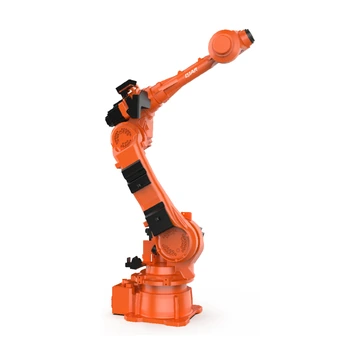 | QJR50-1 | 6 | 50 kg | 2,012.4 mm | ± 0.07 mm | 580 kg | Dräiphaseg, fënnefdrot, 380 V ±10% | Buedem- oder Plafongsmontéiert | Schweessen, Lackéieren, Belueden an Entlueden, Handhabung, Sortéieren, Montage, etc. | Roboter 14.5 kVA;Gehäuse 14.5 kVA;Schrankgréisst 600 * 480 * 920 mm;Gehäusegewiicht 110 kg | Reechwäit — J1 ± 180°;J2 +135°, -90°;J3 +82°, -205°;J4 ± 360°;J5 ± 120°;J6 ±360° |Maximal Geschwindegkeet — J1 154 °/ s;J2 120 °/ s;J3 154 °/ s;J4 249 °/ s;J5 249 °/ s;J6 349 °/ s | Dréimoment — J4 245 N·m;J5 245 N·m;J6 147 Nm |Trägheet — J4 12.5 kg·m²;J5 12.5 kg·m²;J6 4.5 kg·m² | Dëse Modell ufroen |
| QJR70-2000 | 6 | 70 kg | 2,012 mm | ± 0.07 mm | 630 kg | Dräiphaseg, fënnefdrot, 380 V ±10% | Buedem- oder Plafongsmontéiert | Entgraten, Belueden an Entlueden, Handhabung, Montage, etc. | Roboter 21 kVA;Gehäuse 21 kVA;Schrankgréisst 650 * 750 * 1150 mm;Gehäusegewiicht 140 kg | Reechwäit — J1 ± 180°;J2 +140°, -91°;J3 +82°, -208°;J4 ± 360°;J5 ± 120°;J6 ±360° |Maximal Geschwindegkeet — J1 154 °/ s;J2 131 °/ s;J3 160 °/ s;J4 286 °/ s;J5 257 °/ s;J6 395 °/ s | Dréimoment — J4 480 N·m;J5 430.4 N·m;J6 190.4 Nm |Trägheet — J4 59.78 kg·m²;J5 60.26 kg·m²;J6 19.04 kg·m² | Dëse Modell ufroen |
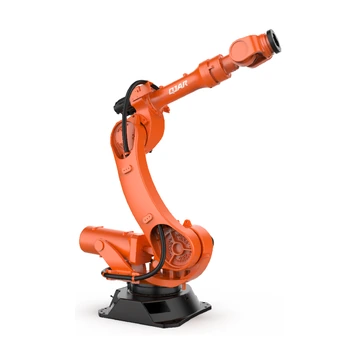 | QJR210-1 | 6 | 210 kg | 2,683.4 mm | ± 0.2 mm | 1,200 kg | Dräiphaseg, fënnefdrot, 380 V ±10% | Buedem montéiert | Schweessen, Paletteniséieren, Belueden an Entlueden, Handhabung, Poléieren, Montage, etc. | Roboter 25.9 kVA;Gehäuse 25.9 kVA;Schrankgréisst 600 * 480 * 920 mm;Gehäusegewiicht 110 kg | Reechwäit — J1 ± 167°;J2 +86°, -51°;J3 +82°, -168°;J4 ± 360°;J5 ± 121°;J6 ±360° |Maximal Geschwindegkeet — J1 80.2 °/s;J2 68.8 °/s;J3 80.2 °/s;J4 183 °/s;J5 171.9 °/s;J6 257.8 °/s | Dréimoment — J4 1200 Nm;J5 1200 Nm;J6 650 Nm |Trägheet — J4 84 kg·m²;J5 84 kg·m²;J6 55 kg·m² | Dëse Modell ufroen |
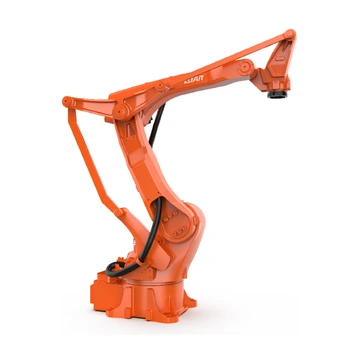 | QJRB15-1 (Versioun B) | 4 | 15 kg | 1,510 mm | ± 0.05 mm | 160 kg | Eenphasig 220 V ±10% | Buedem montéiert | Héichgeschwindegkeets- a Präzisiounspalletéierung, -verschaffen, -verpacken, -materialbehandlung, -belueden an -entlueden an aner Operatioune si fir Miwwelen, Liewensmëttel a Gedrénks, 3C a verschidden aner Industrien uwendbar. | Roboter 2.5 kVA;Gehäuse 2.5 kVA;Schrankgréisst 600 * 480 * 920 mm;Gehäusegewiicht 95 kg | Reechwäit — J1 ± 174°;J2 +97°, -50°;J3 Global: +105°, -25° Kupplung: +76°, -133°;J4 ± 360°;J5 /;J6 / |Maximal Geschwindegkeet — J1 234 °/s;J2 234 °/s;J3 263 °/s;J4 630 °/s;J5 /;J6 / | Dréimoment — J4 29.4 Nm;J5 /;J6 / |Trägheet — J4 0.6 kg·m²;J5 /;J6 / | Dëse Modell ufroen |
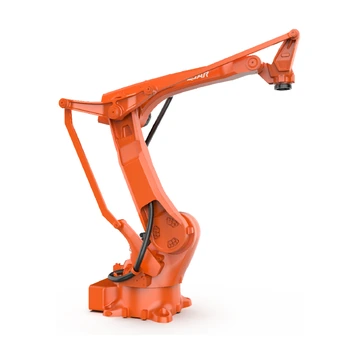 | QJRB30-1 (Versioun B) | 4 | 30 kg | 1,825 mm | ± 0.05 mm | 205 kg | Eenphasig 220 V ±10% | Buedem montéiert | Héichgeschwindegkeets- a Präzisiounspalletéierung, -verschaffen, -verpacken, -materialbehandlung, -belueden an -entlueden an aner Operatioune si fir Miwwelen, Liewensmëttel a Gedrénks, 3C a verschidden aner Industrien uwendbar. | Roboter 3.2 kVA;Gehäuse 2.9 kVA;Schrankgréisst 600 * 480 * 920 mm;Gehäusegewiicht 95 kg | Reechwäit — J1 ± 175°;J2 +97°, -50°;J3 Global: +105°, -25° Kupplung: +77°, -134°;J4 ± 360°;J5 /;J6 / |Maximal Geschwindegkeet — J1 171 °/s;J2 189 °/s;J3 211 °/s;J4 355 °/s;J5 /;J6 / | Dréimoment — J4 36 Nm;J5 /;J6 / |Trägheet — J4 2.6 kg·m²;J5 /;J6 / | Dëse Modell ufroen |
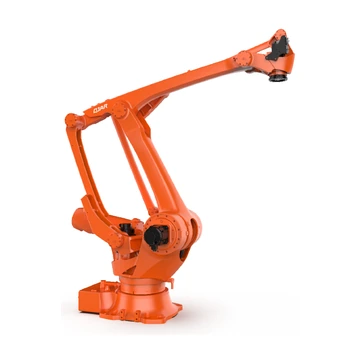 | QJR100-2500M Fotoen | 4 | 100 kg | 2,512 mm | ± 0.1 mm | 715 kg | Dräiphaseg, fënnefdrot, 380 V ±10% | Buedem montéiert | Héichgeschwindegkeets- a Präzisiounspalletéierung, -verschaffen, -verpacken, -materialbehandlung, -belueden an -entlueden an aner Operatioune si fir Miwwelen, Liewensmëttel a Gedrénks, 3C a verschidden aner Industrien uwendbar. | Roboter 7.65 kVA;Gehäuse 7.65 kVA;Schrankgréisst 600 * 480 * 920 mm;Gehäusegewiicht 120 kg | Reechwäit — J1 ± 185°;J2 +97°, -49°;J3 Global: +122°, -22° Kupplung: +69°, -82°;J4 ± 360°;J5 /;J6 / |Maximal Geschwindegkeet — J1 134°/ s;J2 148 °/ s;J3 160 °/ s;J4 349°/ s;J5 /;J6 / | Dréimoment — J4 167 Nm;J5 /;J6 / |Trägheet — J4 7.9 kg·m²;J5 /;J6 / | Dëse Modell ufroen |
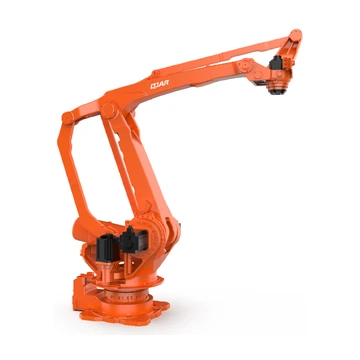 | QJRB180-1 | 4 | 180 kg | 3,157 mm | ± 0.5 mm | 1,400 kg | Dräiphaseg, fënnefdrot, 380 V ±10% | Buedem montéiert | Héichgeschwindegkeets- a Präzisiounspalletéierung, -verschaffen, -verpacken, -materialbehandlung, -belueden an -entlueden an aner Operatioune si fir Miwwelen, Liewensmëttel a Gedrénks, 3C a verschidden aner Industrien uwendbar. | Roboter 17.4 kVA;Gehäuse 17.4 kVA;Schrankgréisst 600 * 480 * 920 mm;Gehäusegewiicht 90 kg | Reechwäit — J1 ± 182°;J2 +97°, -50°;J3 Global: +122°, -22° Kupplung: +71°, -82°;J4 ± 360°;J5 /;J6 / |Maximal Geschwindegkeet — J1 129 °/s;J2 132 °/s;J3 132 °/s;J4 299 °/s;J5 /;J6 / | Dréimoment — J4 350.2 Nm;J5 /;J6 / |Trägheet — J4 43.6 kg·m²;J5 /;J6 / | Dëse Modell ufroen |
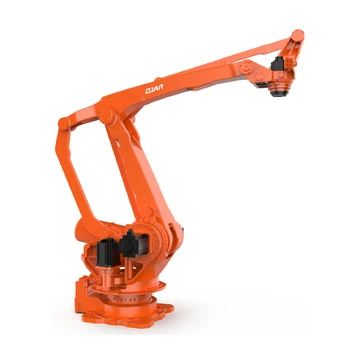 | QJR260-3100M Fotoen | 4 | 260 kg | 3,157 mm | ± 0.5 mm | 1,400 kg | Dräiphaseg, fënnefdrot, 380 V ±10% | Buedem montéiert | Paletteniséieren, Aufgabenauswielen, Verpacken, Handhabung, Belueden an Entlueden, etc. | Roboter 19.2 kVA;Gehäuse 19.2 kVA;Schrankgréisst 600 * 480 * 920 mm;Gehäusegewiicht 90 kg | Reechwäit — J1 ± 182°;J2 +97°, -50°;J3 Global: +122°, -22° Kupplung: +71°, -82°;J4 ± 360°;J5 /;J6 / |Maximal Geschwindegkeet — J1 97.4 °/s;J2 97.4 °/s;J3 97.4 °/s;J4 297.9 °/s;J5 /;J6 / | Dréimoment — J4 350.2 Nm;J5 /;J6 / |Trägheet — J4 43.6 kg·m²;J5 /;J6 / | Dëse Modell ufroen |
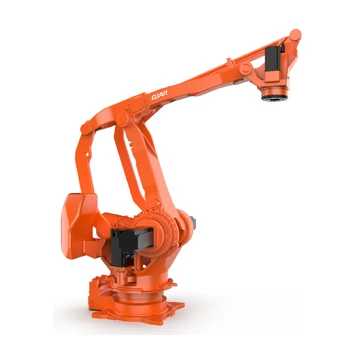 | QJRB800-1 | 4 | 800 kg | 3,155 mm | ± 0.5 mm | 2,550 kg | Dräiphaseg, fënnefdrot, 380 V ±10% | Buedem montéiert | Schwéier Palettenapplikatiounen, zum Beispill a Zillefabricken. | Roboter 21.9 kVA;Gehäuse 21.9 kVA;Schrankgréisst 600 * 480 * 920 mm;Gehäusegewiicht 90 kg | Reechwäit — J1 ± 185°;J2 +94°, -48°;J3 Global: +112°, -17° Kupplung: +71°, -81°;J4 ± 360°;J5 /;J6 / |Maximal Geschwindegkeet — J1 64 °/s;J2 64 °/s;J3 64 °/s;J4 114 °/s;J5 /;J6 / | Dréimoment — J4 999.6 Nm;J5 /;J6 / |Trägheet — J4 286.6 kg·m²;J5 /;J6 / | Dëse Modell ufroen |
Kee passenden QJAR-Modell gouf fonnt. Läscht een oder méi Filteren oder schéckt déi erfuerderlech Notzlaascht, Spannwäit, Applikatioun an Installatioun fir eng Projetiwwerpréiwung.
QJAR Roboter an Automatiséierungsléisungen FAQ
Wéi eng QJAR-Roboter kënnen op d'Shortlist fir Schweessen, Handling oder Paletteniséierung gesat ginn?
Benotzt den Uwendungsberäich zesumme mat Notzlaascht, Spannwäit, Achsen an Installatioun fir déi 24 opgezielt Modeller anzeschränken. Schweessen, Handhabung a Paletten setzen ënnerschiddlech Ufuerderungen un d'Tools, d'Handgelenkbelaaschtung, d'Weeër, d'Reechwäit an d'Zyklus, dofir sollt déi definitiv Auswiel mam tatsächleche Prozesslayout verglach ginn.
Wéi soll d'Notzlaascht an d'Spannwäit vun engem QJAR-Roboter berechent ginn?
D'Notzlaascht muss den Aarm-Enn-Tool, d'Produkt an all Prozessausrüstung, déi vum Roboter gedroe gëtt, enthalen. D'Aarmspann muss all erfuerderlechen TCP-Punkt mat der néideger Toolorientéierung ofdecken, wärend och de Schwéierpunkt, d'Inertie, d'Handgelenkgrenzen, d'Befestigungen, d'Hindernisser an de Serviceraum berücksichtegt ginn.
Wéi eng opgezielt QJAR Modeller hunn explosiounsgeschützt Varianten?
D'Säit lëscht explosiounssécher an net-explosiounssécher Entréeën fir QJR20-2000 an QJR30-1600 op. Ier Dir eng vun de Varianten benotzt, bestätegt d'Klassifikatioun vum geféierleche Beräich, d'Prozessmedien, déi erfuerderlech Zertifizéierung, de Controllerpaket an d'Installatiounsbedingunge fir dat aktuellt Projet.
Kann EVST e QJAR-Roboter an e komplett Automatiséierungssystem integréieren?
Jo. Eng Projetüberpréiwung kann den ausgewielte Roboter, de Steuerschrank, d'End-of-Arm-Tooling, d'Prozessausrüstung, d'Oprichtungen, d'Sécherheet, d'PLC- an d'Netzwierkinterfaces, d'Inbetriebnahme- an d'Liwwerverantwortung ofdecken.
Wat soll ech fir en Devis fir e QJAR Roboter uginn?
Gitt dat genee Modell oder d'Applikatioun, déi total Notzlaascht, déi erfuerderlech Spannwäit a Positiounen, d'Montage, d'Bedierfnesser vum Controller an Interface, d'Quantitéit, d'Destinatioun an den gewënschten Zäitpunkt un. Präis, Liwwerzäit a Servicebedingungen ginn dann fir déi jeeweileg Konfiguratioun bestätegt.
Auteur: Redaktiounsteam vun der EVST
D'Editorialteam vun der EVST bedreift dës Säit fir d'Auswiel vu Roboteren an d'Projetplanung z'ënnerstëtzen. Produktverfügbarkeet, Konfiguratioun, Sécherheetsvalidéierung an Integratiounsomfang musse fir déi aktuell Uwendung bestätegt ginn.
Redaktiounspolitik · Korrekturpolitik · Konditioune vun benotzen
Lescht aktualiséiert: