
MOKA Industrieroboter: Modeller a Selektiounsguide
Vergläicht MOKA SCARA, kollaborativ, sechsachseg, Schweess-, Paletten- a Schwéierlaaschtroboter. Passt als éischt den Robotertyp un de Prozess un, da kontrolléiert d'Laascht, d'Reechwäit, d'Installatioun an de Schutz fir déi tatsächlech Betribsbedingungen.
Wéi ee sech eng MOKA Roboterfamill auswielt
SCARA-Roboter si passend fir kompakt, planar Aufgaben, kollaborativ Modeller ënnerstëtzen Uwendungen, déi mam Mënsch verbonne sinn, an industriell sechsachseg oder Palettenmodeller adresséieren eng méi breet Bewegung an héich Belaaschtungen. Vergläicht d'Wäerter nëmmen nodeems Dir déi passend Roboterarchitektur gewielt hutt.
Vergläicht MOKA Robotermodeller no Uwendung
Filtert no Modell, Roboterkategorie, Achsen, Notzlaascht a Reechwäit nodeems Dir den erfuerderlechen Bewegungstyp ausgewielt hutt. Iwwerpréift d'Bewäertungs- a Maximalwäerter suergfälteg, wou béid erschéngen, a bestätegt d'Installatioun an de Prozesspaket virum Kaf.
| Bild | Modell | Kategorie | Axen | Notzlaascht | Bewegungsradius | Repeabilitéit | Schutz | Kraaft / Robotermass | Pneumatesch / I/O | Installatioun | Gelenkbereich / Geschwindegkeet | Handgelenkdrehmoment | Nächst Aktioun |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
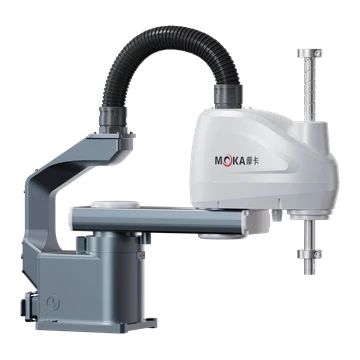 | MB07SC-400 | SCARA Roboteren | 4 | 4 kg nominell / 7 kg maximal | 400 mm | ± 0.02 mm | / | Leeschtung 2.0 kVA;Robotermass 18 kg | Agebaute Rouer Φ6 mm;Signaler 16 DI / 16 DO, 24 VDC | Buedem-montéiert | J1+J2 kombinéiert Geschwindegkeet 6600mm/s;J1-Beräich ±135°;J2-Beräich ±145°;J3 Reechwäit 200mm, Geschwindegkeet 1600mm/s;J4 Beräich ±360°, Geschwindegkeet 2600°/s | / | Dëse Modell ufroen |
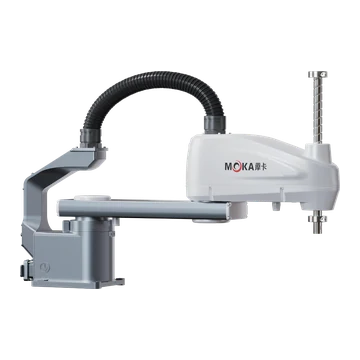 | MB07SC-600 | SCARA Roboteren | 4 | 4 kg nominell / 7 kg maximal | 600 mm | ± 0.02 mm | / | Leeschtung 2.0 kVA;Robotermass 19 kg | Agebaute Rouer Φ6 mm;Signaler 16 DI / 16 DO, 24 VDC | Buedem-montéiert | J1+J2 kombinéiert Geschwindegkeet 8000mm/s;J1-Beräich ±135°;J2-Beräich ±155°;J3 Reechwäit 200mm, Geschwindegkeet 1600mm/s;J4 Beräich ±360°, Geschwindegkeet 2600°/s | / | Dëse Modell ufroen |
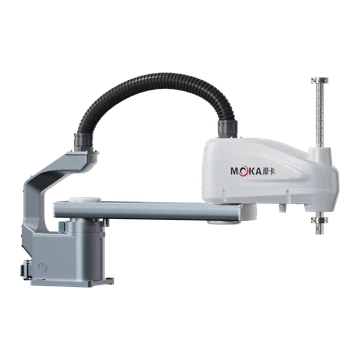 | MB07SC-700 | SCARA Roboteren | 4 | 4 kg nominell / 7 kg maximal | 700 mm | ± 0.02 mm | / | Leeschtung 2.0 kVA;Robotermass 19.5 kg | Agebaute Rouer Φ6 mm;Signaler 16 DI / 16 DO, 24 VDC | Buedem-montéiert | J1+J2 kombinéiert Geschwindegkeet 8600mm/s;J1-Beräich ±135°;J2-Beräich ±155°;J3 Reechwäit 200mm, Geschwindegkeet 1600mm/s;J4 Beräich ±360°, Geschwindegkeet 2600°/s | / | Dëse Modell ufroen |
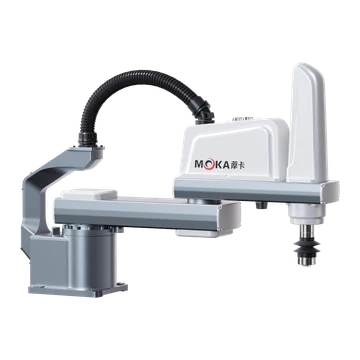 | MB10SC-600 | SCARA Roboteren | 4 | 5 kg nominell / 10 kg maximal | 600 mm | ± 0.02 mm | / | Leeschtung 2.0 kVA;Robotermass 28 kg | Agebaute Rouer Φ6 mm;Signaler 16 DI / 16 DO, 24 VDC | Buedem-montéiert | J1+J2 kombinéiert Geschwindegkeet 8100mm/s;J1-Beräich ±135°;J2-Beräich ±150°;J3 Reechwäit 200mm, Geschwindegkeet 1100mm/s;J4 Beräich ±360°, Geschwindegkeet 880°/s | / | Dëse Modell ufroen |
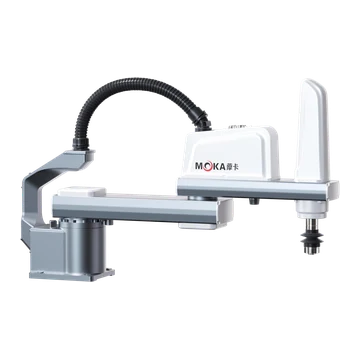 | MB10SC-700 | SCARA Roboteren | 4 | 5 kg nominell / 10 kg maximal | 700 mm | ± 0.02 mm | / | Leeschtung 2.0 kVA;Robotermass 29 kg | Agebaute Rouer Φ6 mm;Signaler 16 DI / 16 DO, 24 VDC | Buedem-montéiert | J1+J2 kombinéiert Geschwindegkeet 9580mm/s;J1-Beräich ±135°;J2-Beräich ±150°;J3 Reechwäit 200mm, Geschwindegkeet 1100mm/s;J4 Beräich ±360°, Geschwindegkeet 880°/s | / | Dëse Modell ufroen |
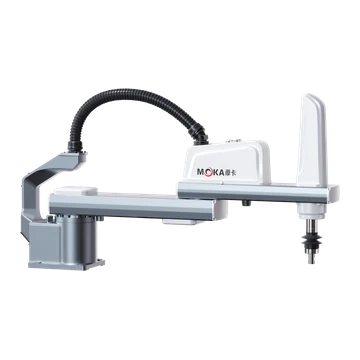 | MB10SC-800 | SCARA Roboteren | 4 | 5 kg nominell / 10 kg maximal | 800 mm | ± 0.02 mm | / | Leeschtung 2.0 kVA;Robotermass 32 kg | Agebaute Rouer Φ6 mm;Signaler 16 DI / 16 DO, 24 VDC | Buedem-montéiert | J1+J2 kombinéiert Geschwindegkeet 10927.2mm/s;J1-Beräich ±135°;J2-Beräich ±150°;J3 Reechwäit 200mm, Geschwindegkeet 1100mm/s;J4 Beräich ±360°, Geschwindegkeet 880°/s | / | Dëse Modell ufroen |
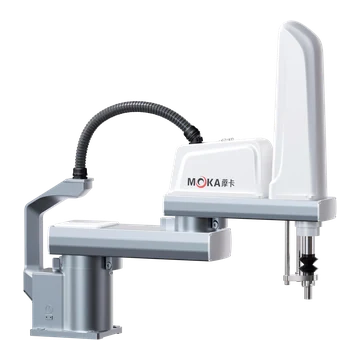 | MB25SC-800 | SCARA Roboteren | 4 | 10 kg nominell / 25 kg maximal | 800 mm | ± 0.025 mm | / | Leeschtung 3.0 kVA;Robotermass 63 kg | Agebaute Rouer Φ8 mm;Signaler 16 DI / 16 DO, 24 VDC | Buedem-montéiert | J1+J2 kombinéiert Geschwindegkeet 9210mm/s;J1-Beräich ±135°;J2-Beräich ±150°;J3 Reechwäit 420mm, Geschwindegkeet 2020mm/s;J4 Beräich ±360°, Geschwindegkeet 720°/s | / | Dëse Modell ufroen |
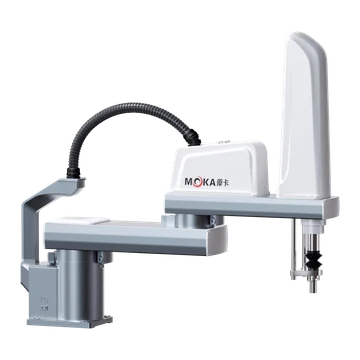 | MB25SC-900 | SCARA Roboteren | 4 | 10 kg nominell / 25 kg maximal | 900 mm | ± 0.025 mm | / | Leeschtung 3.0 kVA;Robotermass 64.5 kg | Agebaute Rouer Φ8 mm;Signaler 16 DI / 16 DO, 24 VDC | Buedem-montéiert | J1+J2 kombinéiert Geschwindegkeet 10360mm/s;J1-Beräich ±135°;J2-Beräich ±150°;J3 Reechwäit 420mm, Geschwindegkeet 2020mm/s;J4 Beräich ±360°, Geschwindegkeet 720°/s | / | Dëse Modell ufroen |
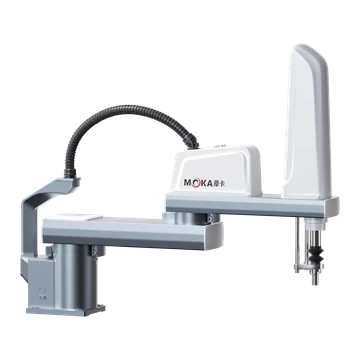 | MB25SC-1000 | SCARA Roboteren | 4 | 10 kg nominell / 25 kg maximal | 1000 mm | ± 0.025 mm | / | Leeschtung 3.0 kVA;Robotermass 66 kg | Agebaute Rouer Φ8 mm;Signaler 16 DI / 16 DO, 24 VDC | Buedem-montéiert | J1+J2 kombinéiert Geschwindegkeet 11520mm/s;J1-Beräich ±135°;J2-Beräich ±150°;J3 Reechwäit 420mm, Geschwindegkeet 2020mm/s;J4 Beräich ±360°, Geschwindegkeet 720°/s | / | Dëse Modell ufroen |
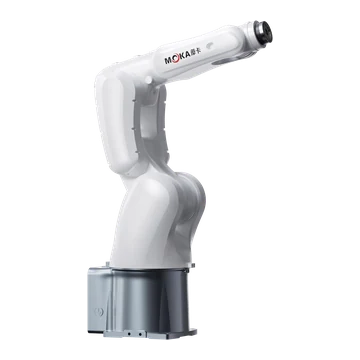 | MB10S-740 | Kleng 6-Achs / Kollaborativ Roboter | 6 | 10 kg | 740 mm | ± 0.02 mm | IP67 | Leeschtung 3.0 kVA;Robotermass 45 kg | Agebaute Rouer Φ6 mm;Signaler 16 DI / 16 DO, 24 VDC | Buedem / Klammer / ëmgedréint | J1 Beräich ±170°, Geschwindegkeet 300°/s;J2 Beräich -140° bis +70°, Geschwindegkeet 300°/s;J3 Beräich -75° bis +200°, Geschwindegkeet 400°/s;J4 Beräich ±190°, Geschwindegkeet 550°/s;J5 Beräich ±130°, Geschwindegkeet 560°/s;J6 Beräich ±360°, Geschwindegkeet 975°/s | / | Dëse Modell ufroen |
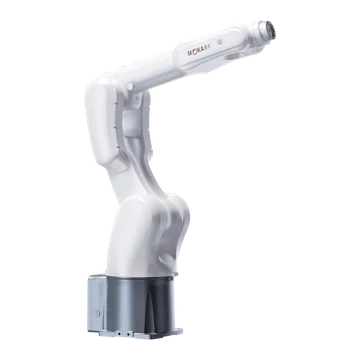 | MB08S-1000 | Kleng 6-Achs / Kollaborativ Roboter | 6 | 8 kg | 1002 mm | ± 0.02 mm | IP67 | Leeschtung 3.0 kVA;Robotermass 49 kg | Agebaute Rouer Φ6 mm;Signaler 16 DI / 16 DO, 24 VDC | Buedem / Klammer / ëmgedréint | J1 Beräich ±170°, Geschwindegkeet 300°/s;J2 Beräich -140° bis +80°, Geschwindegkeet 300°/s;J3 Beräich -75° bis +200°, Geschwindegkeet 400°/s;J4 Beräich ±190°, Geschwindegkeet 550°/s;J5 Beräich ±130°, Geschwindegkeet 560°/s;J6 Beräich ±360°, Geschwindegkeet 975°/s | J4 18 N·m;J5 18 N·m;J6 9 Nm | Dëse Modell ufroen |
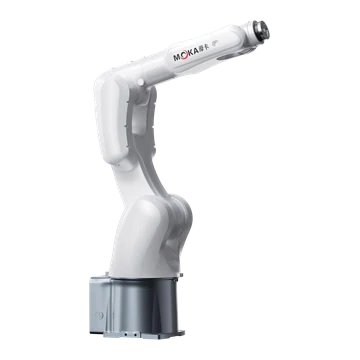 | MB10S-920 | Kleng 6-Achs / Kollaborativ Roboter | 6 | 10 kg | 920 mm | ± 0.02 mm | IP67 | Leeschtung 3.0 kVA;Robotermass 47 kg | Agebaute Rouer Φ6 mm;Signaler 16 DI / 16 DO, 24 VDC | Buedem / Klammer / ëmgedréint | J1 Beräich ±170°, Geschwindegkeet 300°/s;J2 Beräich -140° bis +80°, Geschwindegkeet 300°/s;J3 Beräich -75° bis +200°, Geschwindegkeet 400°/s;J4 Beräich ±190°, Geschwindegkeet 550°/s;J5 Beräich ±130°, Geschwindegkeet 560°/s;J6 Beräich ±360°, Geschwindegkeet 975°/s | / | Dëse Modell ufroen |
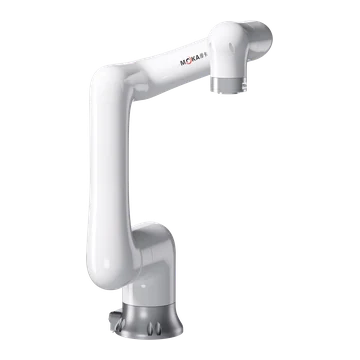 | MB07CP-990 | Kleng 6-Achs / Kollaborativ Roboter | 6 | 7 kg | 990 mm | ± 0.04 mm | IP67 | Leeschtung 4.5 kVA;Robotermass 26 kg | Agebaute Rouer Φ10 mm;Signaler 16 DI / 16 DO, 24 VDC | Buedem / Klammer / ëmgedréint | J1 Beräich ±180°, Geschwindegkeet 180°/s;J2 Beräich ±180°, Geschwindegkeet 180°/s;J3 Beräich ±180°, Geschwindegkeet 240°/s;J4 Beräich ±190°, Geschwindegkeet 240°/s;J5 Beräich ±180°, Geschwindegkeet 240°/s;J6 Beräich ±360°, Geschwindegkeet 240°/s | J4 22 N·m;J5 17 N·m;J6 8 Nm | Dëse Modell ufroen |
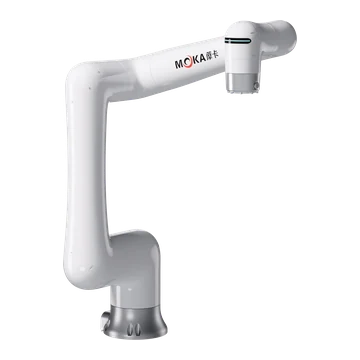 | MB12CP-1250 | Kleng 6-Achs / Kollaborativ Roboter | 6 | 12 kg | 1250 mm | ± 0.04 mm | IP67 | Leeschtung 4.5 kVA;Robotermass 43 kg | Agebaute Rouer Φ10 mm;Signaler 16 DI / 16 DO, 24 VDC | Buedem / Klammer / ëmgedréint | J1 Beräich ±180°, Geschwindegkeet 120°/s;J2 Beräich ±180°, Geschwindegkeet 120°/s;J3 Beräich ±180°, Geschwindegkeet 180°/s;J4 Beräich ±190°, Geschwindegkeet 180°/s;J5 Beräich ±180°, Geschwindegkeet 180°/s;J6 Beräich ±360°, Geschwindegkeet 180°/s | J4 35 N·m;J5 25 N·m;J6 11 Nm | Dëse Modell ufroen |
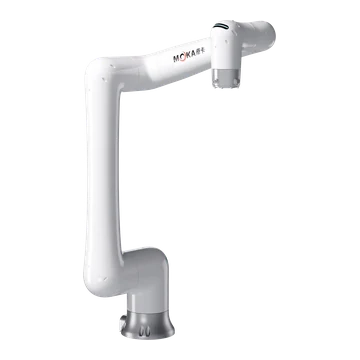 | MB20CP-1420 | Kleng 6-Achs / Kollaborativ Roboter | 6 | 20 kg | 1420 mm | ± 0.04 mm | IP67 | Leeschtung 4.5 kVA;Robotermass 45 kg | Agebaute Rouer Φ10 mm;Signaler 16 DI / 16 DO, 24 VDC | Buedem / Klammer / ëmgedréint | J1 Beräich ±180°, Geschwindegkeet 80°/s;J2 Beräich ±180°, Geschwindegkeet 80°/s;J3 Beräich ±180°, Geschwindegkeet 120°/s;J4 Beräich ±190°, Geschwindegkeet 120°/s;J5 Beräich ±180°, Geschwindegkeet 100°/s;J6 Beräich ±360°, Geschwindegkeet 120°/s | J4 65 N·m;J5 60 N·m;J6 28 Nm | Dëse Modell ufroen |
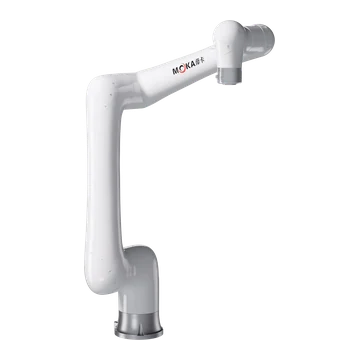 | MB40CP-1800 | Kleng 6-Achs / Kollaborativ Roboter | 6 | 40 kg | 1800 mm | ± 0.05 mm | IP67 | Leeschtung 4.5 kVA;Robotermass 137 kg | Agebaute Rouer Φ10 mm;Signaler 16 DI / 16 DO, 24 VDC | Buedem / Klammer / ëmgedréint | J1 Beräich ±180°, Geschwindegkeet 120°/s;J2 Beräich ±180°, Geschwindegkeet 120°/s;J3 Beräich ±220°, Geschwindegkeet 120°/s;J4 Beräich ±180°, Geschwindegkeet 235°/s;J5 Beräich ±180°, Geschwindegkeet 235°/s;J6 Beräich ±270°, Geschwindegkeet 235°/s | J4 102 N·m;J5 86 N·m;J6 32 Nm | Dëse Modell ufroen |
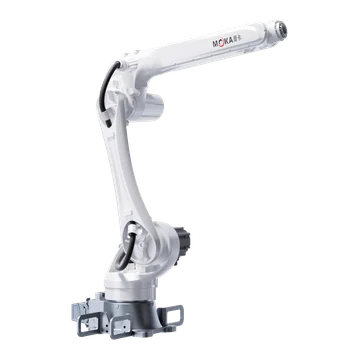 | MB15-1550 | Allgemeng 6-Achs Roboter | 6 | 15 kg | 1550 mm | ± 0.03 mm | IP65 / IP67 | Leeschtung 4.5 kVA;Robotermass 147 kg | Agebaute Rouer Φ8 mm;Signaler 16 DI / 16 DO, 24 VDC | Buedem-montéiert | J1 Beräich ±180°, Geschwindegkeet 290°/s;J2 Beräich +90° bis -170°, Geschwindegkeet 237°/s;J3 Beräich +155° bis -90°, Geschwindegkeet 270°/s;J4 Beräich ±190°, Geschwindegkeet 360°/s;J5 Beräich ±135°, Geschwindegkeet 360°/s;J6 Beräich ±360°, Geschwindegkeet 700°/s | J4 23 N·m;J5 23 N·m;J6 10 Nm | Dëse Modell ufroen |
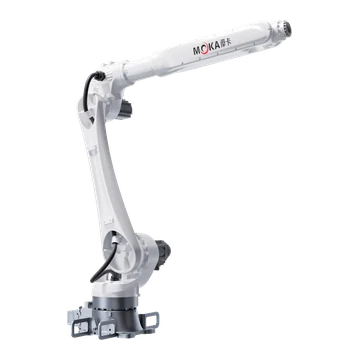 | MB20-2060 | Allgemeng 6-Achs Roboter | 6 | 20 kg | 2060 mm | ± 0.05 mm | IP65 / IP67 | Leeschtung 4.5 kVA;Robotermass 207 kg | Agebaute Rouer Φ10 mm;Signaler 16 DI / 16 DO, 24 VDC | Buedem / Klammer / ëmgedréint | J1 Beräich ±180°, Geschwindegkeet 227°/s;J2 Beräich +90° bis -160°, Geschwindegkeet 223°/s;J3 Beräich +85° bis -155°, Geschwindegkeet 285°/s;J4 Beräich ±190°, Geschwindegkeet 360°/s;J5 Beräich ±135°, Geschwindegkeet 409°/s;J6 Beräich ±360°, Geschwindegkeet 654°/s | J4 45 N·m;J5 45 N·m;J6 28 Nm | Dëse Modell ufroen |
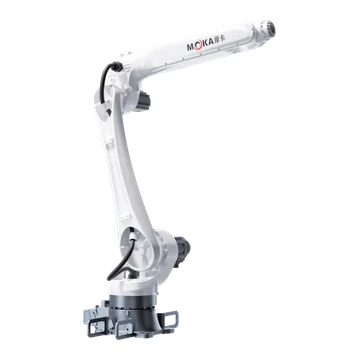 | MB25-1840 | Allgemeng 6-Achs Roboter | 6 | 25 kg | 1840 mm | ± 0.05 mm | IP65 / IP67 | Leeschtung 4.5 kVA;Robotermass 203 kg | Agebaute Rouer Φ10 mm;Signaler 16 DI / 16 DO, 24 VDC | Buedem / Klammer / ëmgedréint | J1 Beräich ±180°, Geschwindegkeet 227°/s;J2 Beräich +90° bis -160°, Geschwindegkeet 223°/s;J3 Beräich +85° bis -155°, Geschwindegkeet 285°/s;J4 Beräich ±190°, Geschwindegkeet 360°/s;J5 Beräich ±135°, Geschwindegkeet 409°/s;J6 Beräich ±360°, Geschwindegkeet 654°/s | J4 50 N·m;J5 50 N·m;J6 30 Nm | Dëse Modell ufroen |
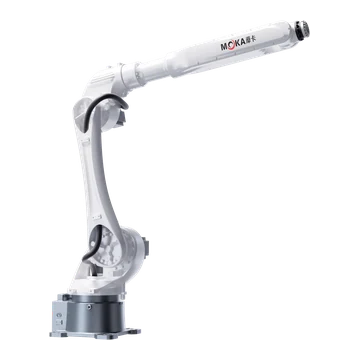 | MB30-2100 | Allgemeng 6-Achs Roboter | 6 | 30 kg | 2100 mm | ± 0.05 mm | IP54 / IP67 | Leeschtung 8.0 kVA;Robotermass 264 kg | Agebaute Rouer Φ8 mm;Signaler 16 DI / 16 DO, 24 VDC | Buedem / Klammer / ëmgedréint | J1 Beräich ±180°, Geschwindegkeet 202°/s;J2 Beräich +98° bis -160°, Geschwindegkeet 212°/s;J3 Beräich +200° bis -80°, Geschwindegkeet 270°/s;J4 Beräich ±200°, Geschwindegkeet 470°/s;J5 Beräich ±130°, Geschwindegkeet 405°/s;J6 Beräich ±360°, Geschwindegkeet 650°/s | J4 80 N·m;J5 80 N·m;J6 50 Nm | Dëse Modell ufroen |
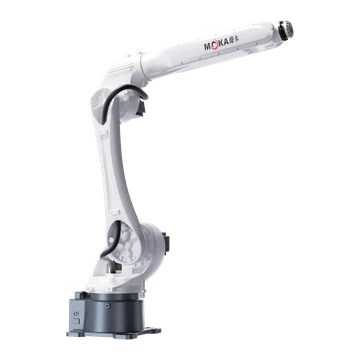 | MB35-1870 | Allgemeng 6-Achs Roboter | 6 | 35 kg | 1870 mm | ± 0.05 mm | IP54 / IP67 | Leeschtung 8.0 kVA;Robotermass 260 kg | Agebaute Rouer Φ8 mm;Signaler 16 DI / 16 DO, 24 VDC | Buedem / Klammer / ëmgedréint | J1 Beräich ±180°, Geschwindegkeet 202°/s;J2 Beräich +98° bis -160°, Geschwindegkeet 211°/s;J3 Beräich +200° bis -80°, Geschwindegkeet 234°/s;J4 Beräich ±200°, Geschwindegkeet 470°/s;J5 Beräich ±130°, Geschwindegkeet 405°/s;J6 Beräich ±360°, Geschwindegkeet 535°/s | J4 80 N·m;J5 80 N·m;J6 50 Nm | Dëse Modell ufroen |
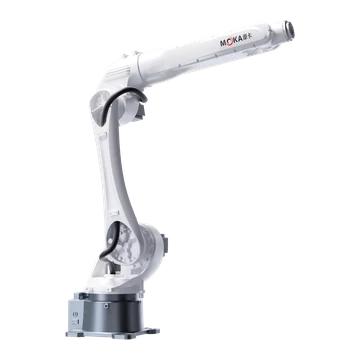 | MB45-1870 | Allgemeng 6-Achs Roboter | 6 | 45 kg | 1870 mm | ± 0.05 mm | IP54 / IP67 | Leeschtung 8.0 kVA;Robotermass 286 kg | Agebaute Rouer Φ8 mm;Signaler 16 DI / 16 DO, 24 VDC | Buedem / Klammer / ëmgedréint | J1 Beräich ±180°, Geschwindegkeet 202°/s;J2 Beräich +98° bis -160°, Geschwindegkeet 211°/s;J3 Beräich +200° bis -80°, Geschwindegkeet 210°/s;J4 Beräich ±200°, Geschwindegkeet 420°/s;J5 Beräich ±125°, Geschwindegkeet 285°/s;J6 Beräich ±360°, Geschwindegkeet 410°/s | J4 103 N·m;J5 103 N·m;J6 100 Nm | Dëse Modell ufroen |
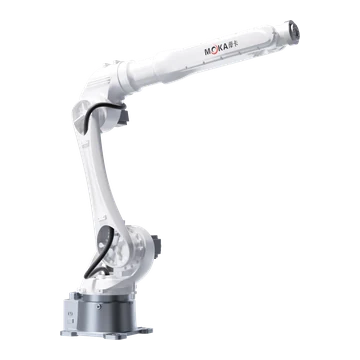 | MB50-2050 | Schwéierlaaschtroboter | 6 | 50 kg | 2050 mm | ± 0.03 mm | IP65 | Leeschtung 8.0 kVA;Robotermass 290 kg | Agebaute Rouer Φ8 mm;Signaler 16 DI / 16 DO, 24 VDC | Buedem-montéiert | J1 Beräich ±180°, Geschwindegkeet 180°/s;J2 Beräich +98° bis -160°, Geschwindegkeet 185°/s;J3 Beräich +200° bis -80°, Geschwindegkeet 190°/s;J4 Beräich ±200°, Geschwindegkeet 310°/s;J5 Beräich ±125°, Geschwindegkeet 280°/s;J6 Beräich ±360°, Geschwindegkeet 400°/s | J4 112 N·m;J5 112 N·m;J6 103 Nm | Dëse Modell ufroen |
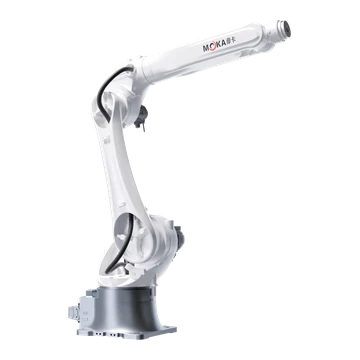 | MB70-2150 | Schwéierlaaschtroboter | 6 | 70 kg | 2150 mm | ± 0.05 mm | IP67 | Leeschtung 8.0 kVA;Robotermass 545 kg | Agebaute Rouer Φ8 mm;Signaler 16 DI / 16 DO, 24 VDC | Buedem-montéiert | J1 Beräich ±180°, Geschwindegkeet 180°/s;J2 Beräich +120° bis -150°, Geschwindegkeet 155°/s;J3 Beräich +190° bis -80°, Geschwindegkeet 200°/s;J4 Beräich ±190°, Geschwindegkeet 260°/s;J5 Beräich ±125°, Geschwindegkeet 260°/s;J6 Beräich ±360°, Geschwindegkeet 370°/s | J4 262 N·m;J5 262 N·m;J6 193 Nm | Dëse Modell ufroen |
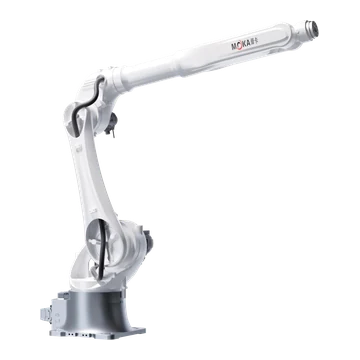 | MB70-2650 | Schwéierlaaschtroboter | 6 | 70 kg | 2610 mm | ± 0.06 mm | IP65 | Leeschtung 8.0 kVA;Robotermass 552 kg | Agebaute Rouer Φ8 mm;Signaler 16 DI / 16 DO, 24 VDC | Buedem-montéiert | J1 Beräich ±180°, Geschwindegkeet 165°/s;J2 Beräich +120° bis -150°, Geschwindegkeet 125°/s;J3 Beräich +190° bis -80°, Geschwindegkeet 175°/s;J4 Beräich ±190°, Geschwindegkeet 250°/s;J5 Beräich ±125°, Geschwindegkeet 260°/s;J6 Beräich ±360°, Geschwindegkeet 370°/s | J4 262 N·m;J5 262 N·m;J6 193 Nm | Dëse Modell ufroen |
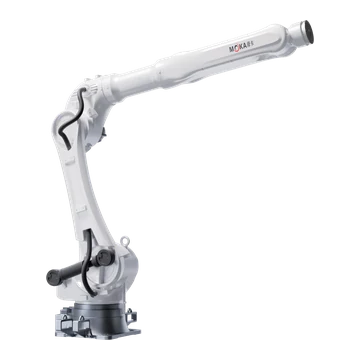 | MB150-3200 | Schwéierlaaschtroboter | 6 | 150 kg | 3200 mm | ± 0.06 mm | IP54 / IP65 | Leeschtung 25.0 kVA;Robotermass 1260 kg | Agebaute Rouer Φ10 mm;Signaler 16 DI / 16 DO, 24 VDC | Buedem-montéiert | J1 Beräich ±180°, Geschwindegkeet 114°/s;J2 Beräich +60° bis -85°, Geschwindegkeet 95°/s;J3 Beräich +157.5° bis -80°, Geschwindegkeet 130°/s;J4 Beräich ±190°, Geschwindegkeet 300°/s;J5 Beräich ±125°, Geschwindegkeet 243°/s;J6 Beräich ±360°, Geschwindegkeet 357°/s | J4 1045 N·m;J5 1045 N·m;J6 858 Nm | Dëse Modell ufroen |
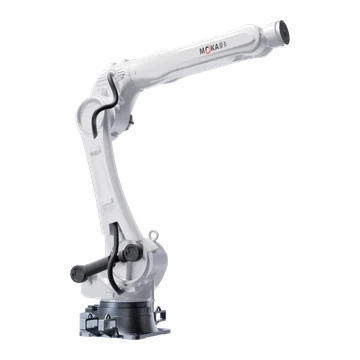 | MB220-2700 | Schwéierlaaschtroboter | 6 | 220 kg | 2700 mm | ± 0.06 mm | IP65 | Leeschtung 25.0 kVA;Robotermass 1220 kg | Agebaute Rouer Φ10 mm;Signaler 16 DI / 16 DO, 24 VDC | Buedem-montéiert | J1 Beräich ±180°, Geschwindegkeet 114°/s;J2 Beräich +60° bis -85°, Geschwindegkeet 95°/s;J3 Beräich +157.5° bis -80°, Geschwindegkeet 130°/s;J4 Beräich ±190°, Geschwindegkeet 300°/s;J5 Beräich ±125°, Geschwindegkeet 243°/s;J6 Beräich ±360°, Geschwindegkeet 357°/s | J4 1045 N·m;J5 1045 N·m;J6 858 Nm | Dëse Modell ufroen |
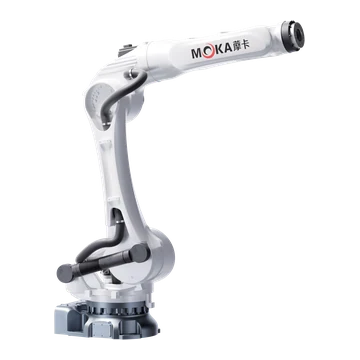 | MB280-2650 | Schwéierlaaschtroboter | 6 | 280 kg | 2650 mm | ± 0.08 mm | IP54 / IP67 | Leeschtung 25.0 kVA;Robotermass 1320 kg | Agebaute Rouer Φ10 mm;Signaler 16 DI / 16 DO, 24 VDC | Buedem-montéiert | J1 Beräich ±180°, Geschwindegkeet 120°/s;J2 Beräich +60° bis -80°, Geschwindegkeet 110°/s;J3 Beräich +95° bis -80°, Geschwindegkeet 115°/s;J4 Beräich ±210°, Geschwindegkeet 190°/s;J5 Beräich ±125°, Geschwindegkeet 135°/s;J6 Beräich ±360°, Geschwindegkeet 220°/s | J4 1134 N·m;J5 1134 N·m;J6 752 Nm | Dëse Modell ufroen |
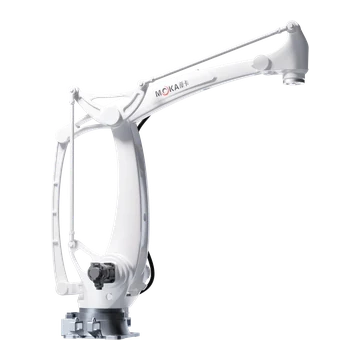 | MB180C-3200 | Schwéierlaaschtroboter | 4 | 180 kg | 3200 mm | ± 0.06 mm | IP65 | Leeschtung 25.0 kVA;Robotermass 1060 kg | Agebaute Rouer Φ10 mm;Signaler 16 DI / 16 DO, 24 VDC | Buedem-montéiert | J1 Beräich ±180°, Geschwindegkeet 115°/s;J2 Beräich +40° bis -85°, Geschwindegkeet 95°/s;J3 Beräich +48° bis -70°, Geschwindegkeet 115°/s;J4 Beräich ±360°, Geschwindegkeet 210°/s | / | Dëse Modell ufroen |
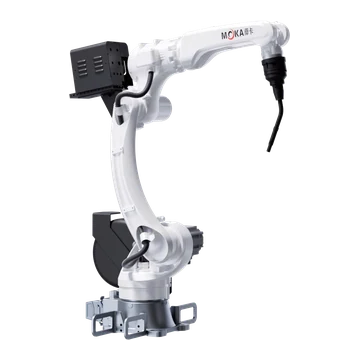 | MB10W-1500 | Schweess Roboteren | 6 | 10 kg | 1500 mm | ± 0.03 mm | IP65 / IP67 | Leeschtung 4.5 kVA;Robotermass 145 kg | Agebaute Rouer Φ8 mm;Signaler 16 DI / 16 DO, 24 VDC | Buedem-montéiert | J1 Beräich ±180°, Geschwindegkeet 300°/s;J2 Beräich +90° bis -170°, Geschwindegkeet 342°/s;J3 Beräich +160° bis -92°, Geschwindegkeet 285°/s;J4 Beräich ±150°, Geschwindegkeet 390°/s;J5 Beräich +90° bis -135°, Geschwindegkeet 460°/s;J6 Beräich ±220°, Geschwindegkeet 700°/s | J4 22 N·m;J5 22 N·m;J6 10 Nm | Dëse Modell ufroen |
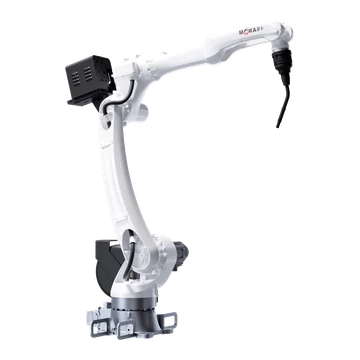 | MB10W-2050 | Schweess Roboteren | 6 | 10 kg | 2050 mm | ± 0.03 mm | IP65 / IP67 | Leeschtung 4.5 kVA;Robotermass 268 kg | Agebaute Rouer Φ10 mm;Signaler 16 DI / 16 DO, 24 VDC | Buedem-montéiert | J1 Beräich ±180°, Geschwindegkeet 302°/s;J2 Beräich -90° bis +170°, Geschwindegkeet 298°/s;J3 Beräich +160° bis -92°, Geschwindegkeet 285°/s;J4 Beräich ±150°, Geschwindegkeet 390°/s;J5 Beräich +90° bis -135°, Geschwindegkeet 460°/s;J6 Beräich ±220°, Geschwindegkeet 700°/s | J4 22 N·m;J5 22 N·m;J6 10 Nm | Dëse Modell ufroen |
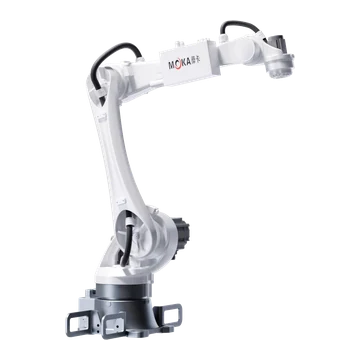 | MB15C-1500 | Schweess Roboteren | 5 | 15 kg | 1500 mm | ± 0.03 mm | IP65 / IP67 | Leeschtung 4.5 kVA;Robotermass 140 kg | Agebaute Rouer Φ10 mm;Signaler 16 DI / 16 DO, 24 VDC | Buedem / Klammer | J1 Beräich ±180°, Geschwindegkeet 245°/s;J2 Beräich -85° bis +165°, Geschwindegkeet 210°/s;J3 Beräich -85° bis +150°, Geschwindegkeet 270°/s;J5 Beräich ±180°, Geschwindegkeet 360°/s;J6 Beräich ±210°, Geschwindegkeet 720°/s | J4 22 N·m;J5 22 N·m;J6 12 Nm | Dëse Modell ufroen |
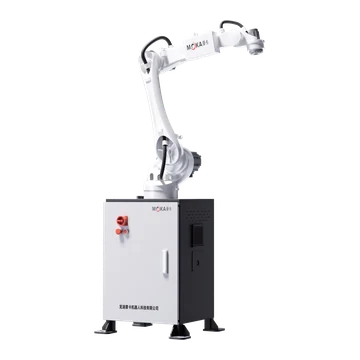 | MB15CD-1500 | Schweess Roboteren | 5 | 15 kg | 1500 mm | ± 0.03 mm | IP65 / IP67 | Leeschtung 4.5 kVA;Robotermass 300 kg | Agebaute Rouer Φ10 mm;Signaler 16 DI / 16 DO, 24 VDC | Buedem / Klammer | J1 Beräich ±180°, Geschwindegkeet 245°/s;J2 Beräich -85° bis +165°, Geschwindegkeet 210°/s;J3 Beräich -85° bis +150°, Geschwindegkeet 270°/s;J5 Beräich ±180°, Geschwindegkeet 360°/s;J6 Beräich ±210°, Geschwindegkeet 720°/s | J4 22 N·m;J5 22 N·m;J6 12 Nm | Dëse Modell ufroen |
Kee passenden MOKA-Modell gouf fonnt. Läscht een oder méi Filteren oder schéckt déi erfuerderlech Payload, Reechwäit an Applikatioun fir eng Sourcing-Iwwerpréiwung.
MOKA Roboter an Automatiséierungsléisungen FAQ
Wéi ee MOKA Robotertyp passt fir SCARA, Schweess- oder schwéier Uwendungen?
Benotzt SCARA-Modeller fir kompakt horizontal Montage- oder Handling-Aufgaben, a vergläicht d'Sechsachs-, Schweess- a Schwéierlastberäicher, wann de Prozess Orientéierungsfräiheet, Prozessinstrumenter oder méi héich Belaaschtungen erfuerdert. Déi definitiv Auswiel hänkt nach ëmmer vun der Notzlaascht, dem Bewegungsradius, der Widderhuelbarkeet, der Montage an dem tatsächleche Layout vun der Aarbechtszell of.
Wéi wielen ech déi néideg Notzlaascht an de Bewegungsradius vum MOKA-Roboter?
Füügt den Tool, d'Produkt an all transportéiert Prozessausrüstung derbäi fir déi total Notzlaascht ze berechnen. Kontrolléiert all erfuerderlechen TCP-Punkt an Orientéierung géint de Bewegungsradius, validéiert dann d'Schwéierpunkt, d'Inertie, den Handgelenkmoment, d'Befestigungen, d'Hindernisser an de Spillraum fir d'Ënnerhalt.
Kann EVST Tools, Kontrollen a Sécherheet ronderëm e MOKA-Roboter konfiguréieren?
Jo. Den Ëmfang vum Projet kann End-of-Arm-Tools, Controller an Interfaces, Oprichtungsstécker, Prozessausrüstung, PLC a Netzwierker, Schutzmoossnamen oder aner Sécherheetsmoossnamen, Inbetriebnahm- a Liwwerverantwortung enthalen.
Wéi kann ech e Präis an eng Liwwerzäit fir e MOKA-Roboter ufroen?
Wielt e Modell aus oder gitt d'Applikatioun, d'Gesamtnotlast, déi erfuerderlech Reechwäit a Positiounen, d'Montage, d'Bedierfnesser vum Controller, d'Quantitéit, d'Destinatioun an den ugefroten Zäitpunkt un. EVST bestätegt déi entspriechend Konfiguratioun, ier de Präis, d'Liwwerzäit an d'Servicebedingungen opgestallt ginn.
Auteur: Redaktiounsteam vun der EVST
D'Editorialteam vun der EVST bedreift dës Säit fir d'Auswiel vu Roboteren an d'Projetplanung z'ënnerstëtzen. Produktverfügbarkeet, Konfiguratioun, Sécherheetsvalidéierung an Integratiounsomfang musse fir déi aktuell Uwendung bestätegt ginn.
Redaktiounspolitik · Korrekturpolitik · Konditioune vun benotzen
Lescht aktualiséiert: