
Roboter Entgratungszell fir Sprëtzguss: Roboterzellen, Spezialmaschinnen a Scan-to-Path Schleifen
Eng roboteresch Entgratungszell ass eng Zell mat engem Werkzeug, an där de Roboter eng Spindel oder e Schleifkapp ëm e Goss dréit, dat un enger fixer Befestigung oder engem Positionéierer befestegt ass.
Diskutéiert Äert Werkstéck →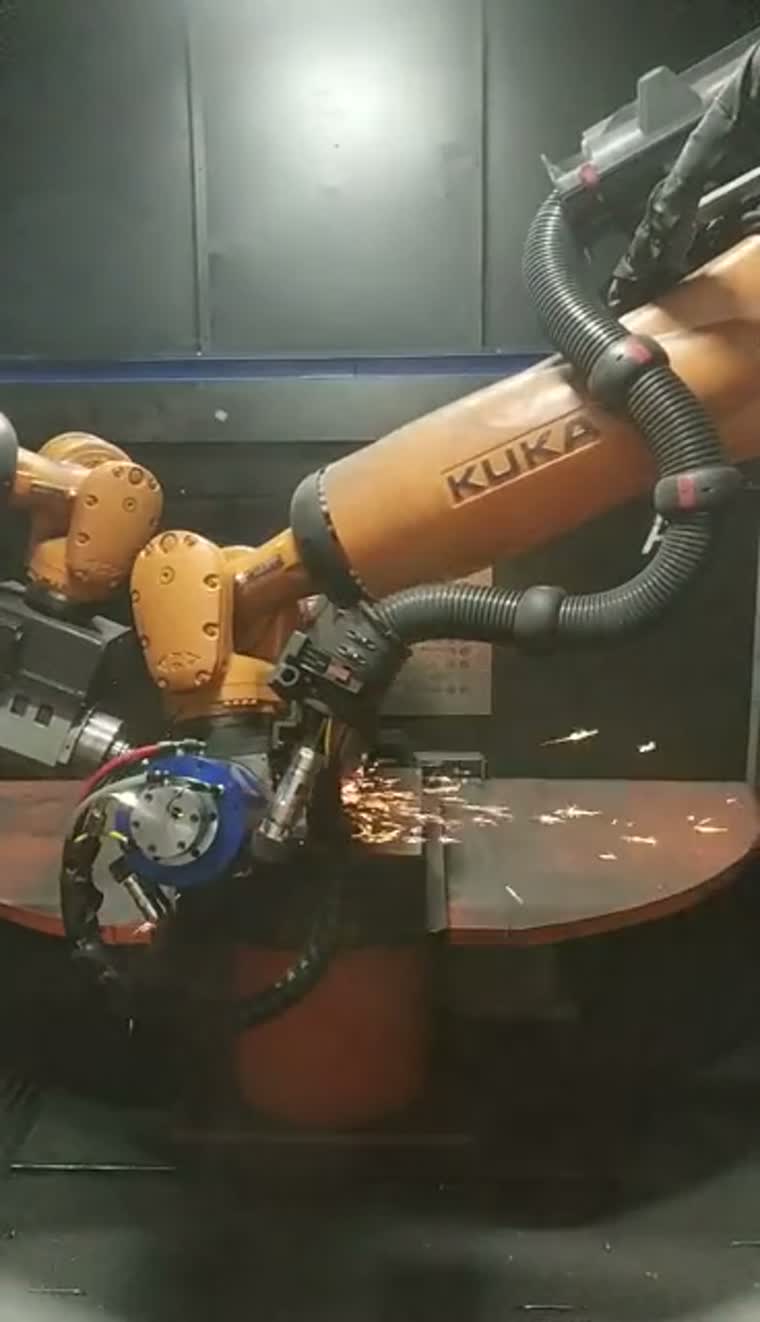
Fänkt mat der Besetzung an hire Restriktiounen un
Typesch Werkstücksfamillje sinn ënner anerem Motorblöcke, Zylinderkäpp, Getriebegehäuse a Motorgehäuse. Den Zougank zum Spannen, de Spillraum beim Dréien an den Toolusaz bestëmmen d'Zellopstellung.
Ukommende Gossstécker kënnen a punkto Kontur a Positioun op der Trennlinn variéieren. Iwwerpréift representativ Gossstécker, Befestigungsdaten an d'Beräicher, déi veraarbecht solle ginn, ier Dir de Veraarbechtungswee auswielt.
Maximal Werkstücksmass: op Ufro.
Maximal Werkstücksdimensioune an Dréiëmfang: op Ufro.
Eng Werkzeuganordnung kann fir Werkstécker gëeegent sinn, déi schwéier duerch fix Veraarbechtungsinstrumenter ze droen sinn; d'Entscheedung iwwer den Handhabungswee hänkt och vum Zougang an der Befestigung of.
Zellenlayouts, Kraaftkontrolloptiounen a StaubofzuchZellkonfiguratiounen an Zougank zu Tools
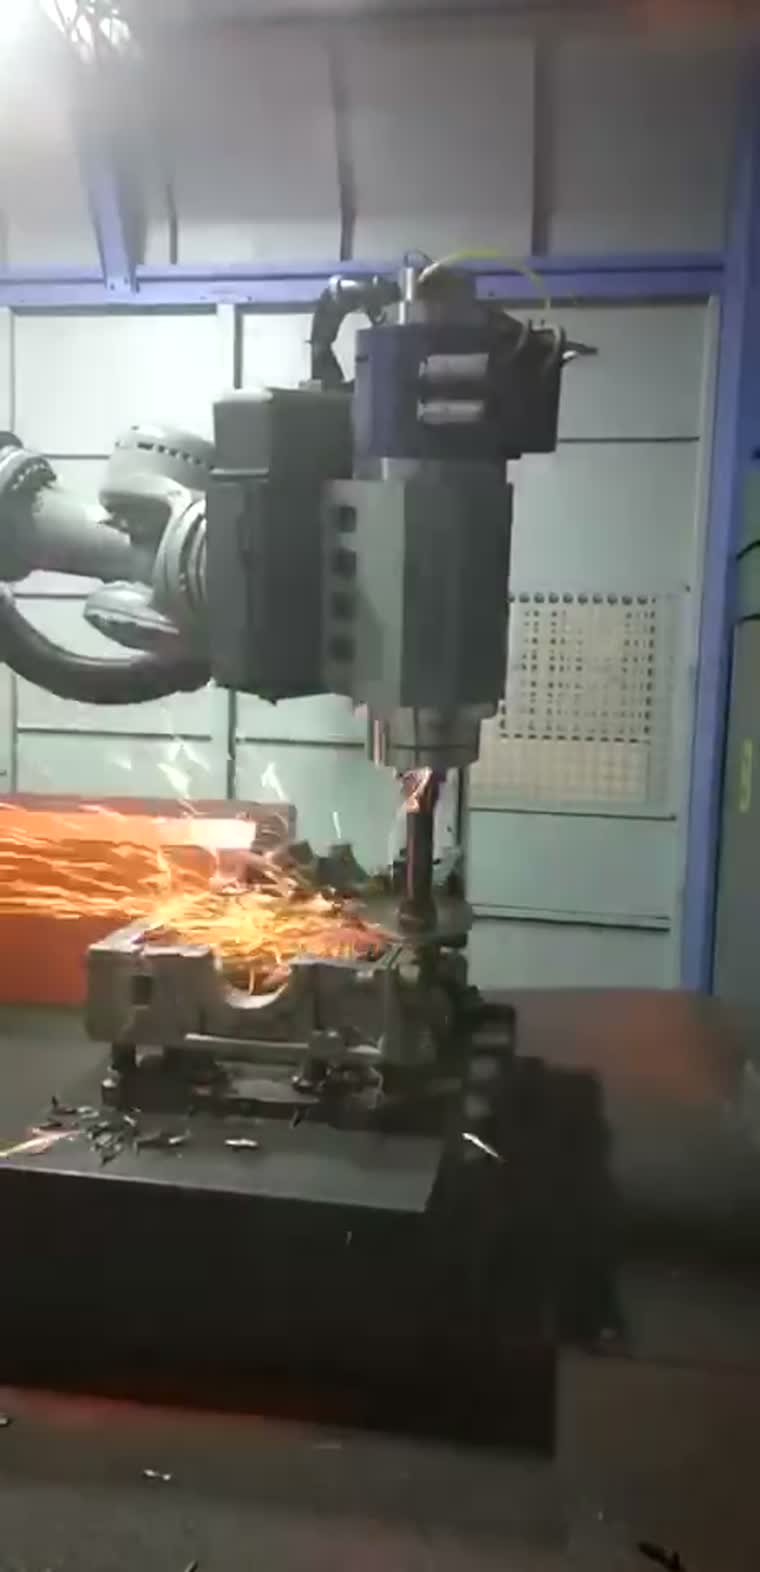
Zellkonfiguratiounen kombinéieren en robotergehalent Tool mat enger fixer Befestigung, engem Positionéierer oder engem ofwiesselnden Drehdësch. Den Zougang zum Tool an den Zougang zum Goss féieren d'Anordnung.
Optiounen fir schwiewend Spindelen, automatescht Werkzeugwiessel an e Werkzeugspeicher kënnen no den erfuerderlechen Operatiounen an der Mëschung vun de Werkstécker spezifizéiert ginn.
Kontrolléiert Kontaktkraaftberäich: op Ufro.
Zellenlayouts, Kraaftkontrolloptiounen a StaubofzuchGehäuse aus Sprëtzguss
Entgratungsrouten adresséieren Ofgräifungen, Trennlinnen a Reschter vun den Ofgräifungen op Gossgehäuse; ukommende Variatiounen an Zougank zu den Tools prägen de Prozess.
Motoren an Undriff
Motorblöcke a Zylinderkäpp kënnen ënnerschiddlech Tools fir äusseren Kanten a Säitebohrungen erfuerderen, mat Visibilitéitsplazéierung a Werkzeugwiessel, wou de Prozess et verlaangt.
Auto- a Motorradkomponenten
Famille vu Gosskomponenten kënne fir eng Roboterzell oder eng speziell Maschinn evaluéiert ginn, andeems d'Gemeinsamkeet vun de Befestigungselementer an d'Dauer vum Produktännerunge berécksiichtegt ginn.
Motorfabrikatioun
D'Entgraten vum Motorgehäuse ass eng typesch Uwendung fir d'Integratioun vu Roboter an dedizéierte Maschinnen, woubei den Spannpunkt an den Randzougang fir all Gehäusefamill definéiert sinn.
Roboterzell vs. Spezialmaschinn
| Famill vun den Aarbechtsstécker | Configuratioun | Achsen a Positiounen | Flexibilitéit beim Ëmschalten | Produktioun Mix |
|---|---|---|---|---|
| Grouss Gossgehäuse | Roboterzell | Gelenkwierkzeugbewegung; fixéiert oder positionéiert Werkstéck | Werkzeug- a Befestigungswiessel fir verschidde Gehäuse | Gemëschte Familljen mat ënnerschiddleche Charakteristiken |
| Widderholl Famillen vu Gosskomponenten | Spezialmaschinn | Koordinéiert Achsen; eenzel oder ofwiesselnd Positiounen | Spezialiséiert Armaturen mat geplangten Ëmstellungen | Widderholl Läuf bannent enger definéierter Famill |
| Kleng konturéiert Komponenten | Spezialmaschinn | Koordinéiert Achsen an indexéiert Positiounen | Werkzeugännerungen innerhalb vum ënnerstëtzte Komponentenberäich | Widderholl Konturveraarbechtungsaufgaben |
| Mëttelgrouss a grouss Komponenten | Spezialmaschinn | Linear oder rotativ-indexéiert Arrangementer | Deelspezifesch Fixtures an Prozessopstellung | Definéiert Veraarbechtungssequenzen |
Scrollt horizontal fir all Felder ze vergläichen.
Spezialmaschinnen op Léisungsniveau
Spezialmaschinne bidden eng koordinéiert Werkzeugbewegung mat eenzelen, ofwiesselnden oder indexéierten Veraarbechtungspositiounen. Si ginn op Léisungsniveau ronderëm d'Deelfamill an d'Befestigungsanordnung evaluéiert.
Beispiller fir Werkstécker sinn Telefongehäuse, Kameramoduler, Set-Top-Boxgehäuse, Diergriffer a Plastikkomponenten fir Autoen.
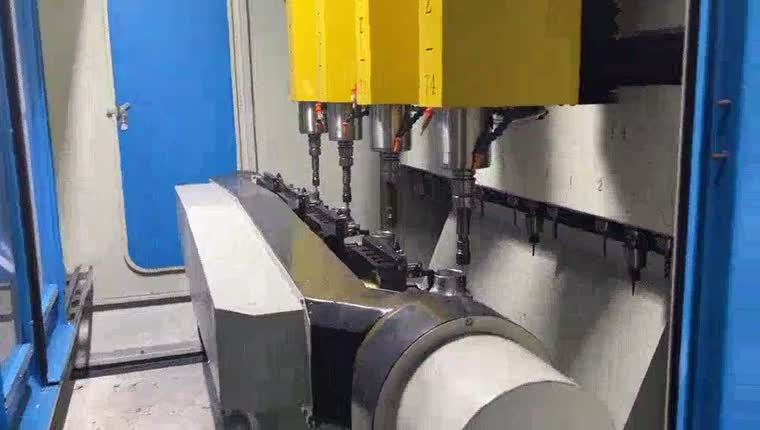
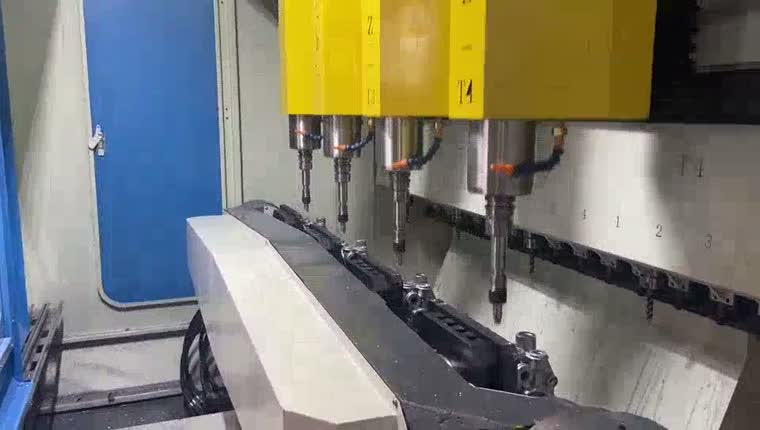
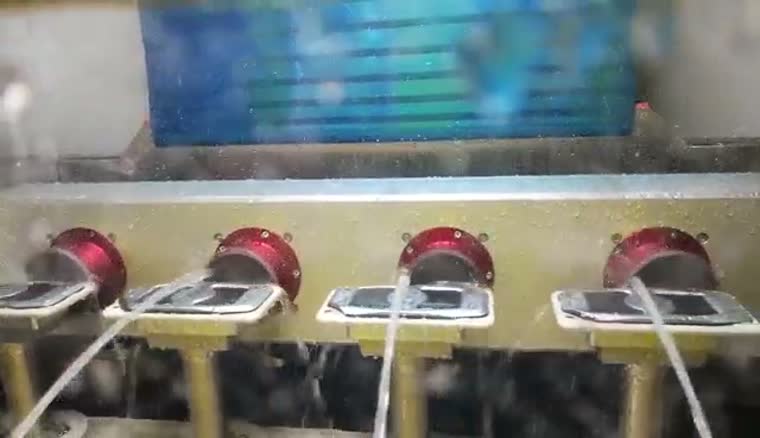
Fir gëeegent Konturveraarbechtungsaufgaben ass e Naassveraarbechtungswee verfügbar, mat Flëssegkeet ronderëm d'Tool a rotéierende Spannungen. D'Gëeegentheet hänkt vum Material an der gewënschter Uewerfläch of.
Fir Achskomponenten, berécksiichtegt den Iwwergank vum Schweessen zum Entgraten bei der Planung vun der Befestigung an der Veraarbechtungssequenz.
Achseschweißen a Post-SchweißveraarbechtungEVST Scan-to-Path Schleifen
EVST Scan-to-Path Grinding generéiert e Schleifwee aus gescannte Werkstéckkonturen an definéierte Veraarbechtungsregiounen; et eliminéiert net d'Noutwennegkeet fir de Prozess ze definéieren, Befestigungen ze validéieren oder dat fäerdegt Stéck ze kontrolléieren.
Fir e programméierfräie Schleifroboter ass déi virgesinn Reduktioun eng manuell punktuell Bunnlehrung. D'Werkzeugauswiel, d'Scanofdeckung, d'Prozessgrenzen an d'Akzeptanzkriterien mussen nach festgeluecht ginn.
Diskutéiert Äert Werkstéck →Vun der gescannter Kontur bis zur Ausféierung
Scannt d'Wierkstéck, identifizéiert d'Kontur am definéierte Veraarbechtungsberäich a generéiert e Wee fir d'Roboterausféierung. De Wee muss mam Zougang zu der Befestigungsanlag an dem ausgewielten Tool iwwerpréift ginn.
Erfasst d'Kontur vum Werkstéck an der gewielter Regioun.
Identifizéiert d'Veraarbechtungskant a generéiert de Wee vum Tool.
Féiert de gepréifte Wee mam ausgewielten Kontakttool aus.
Konzeptdiagramm · Schrëtt erfuerderen d'Validatioun vum Werkstéck a vun der Zell.
D'Kraaftkontrolléiert Ausféierung ënnerstëtzt de Kontakt während dem generéierte Wee; d'Kraaftkontrolloptiounen an hir Spezifikatioune ginn mat der méi breeder Zellkonfiguratioun ausgewielt.
Zellenlayouts, Kraaftkontrolloptiounen a StaubofzuchDräidimensional Visioun an adaptiv Weeër
Dräidimensional Bildgebung a Veraarbechtung kënnen eng Werkstéckrepresentatioun opbauen an de Wee un raimlech Variatiounen upassen. CAD-fräi Veraarbechtung ass optional, wou d'Kontur an de Prozess aus dem Scan festgestallt kënne ginn; Produktinspektioun ass och optional.
Scandauer ënner de vereinbarten Ofdeckungs- a Testbedingungen: op Ufro.
Scangenauegkeet ënner dem vereinbarte Material, der Geometrie an den Testbedingungen: op Ufro.
Laserdetektioun an Ofwäichungskompensatioun
Punktlaserdetektioun kann den aktuellen Deel mam virgange Deel vergläichen a Positiounsvariatiounen op enger Trennlinn kompenséieren. Dëse Verglach betrëfft d'Ofwäichung tëscht Deeler, anstatt d'Ofwäichung vun engem CAD-Modell.
D'Laseremiessung vum Schweessvirsprong kann d'Positiounskompensatioun informéieren a mam Finish-Tool während der Veraarbechtung vun de Schweessperlen koordinéieren. D'Miess- an d'Entfernungsstrategie muss op d'Verbindung ugepasst sinn.
Offline Programméierung a Simulatioun
Offline-Programméierung preparéiert de Roboterwee ewech vun der Zell. Kollisiounskontroll a Codesimulatioun ënnerstëtzen d'Iwwerpréiwung, ier e Postprozessor de controllerspezifesche Programm produzéiert.
Definéiert den Tool, d'Befestigung an de Roboterwee.
Kollisiounen iwwerpréiwen a Programm simuléieren.
Controllercode ausginn, dann op der Zell validéieren.
Konzeptdiagramm · Schrëtt erfuerderen d'Validatioun vum Werkstéck a vun der Zell.
D'Simulatioun ënnerstëtzt d'Virbereedung; de Roboterprogramm, d'Toolgeometrie an d'Oprichtungen mussen nach ëmmer op der aktueller Zell validéiert ginn.
Noschweessen a Schleifen vun de Schweessperlen
Roboteresch Schleife vun der Schweessnaht kann e robotergehale Finishkapp ronderëm en Aluminiumrahmen benotzen. D'Befestigung erméiglecht den Zougang zum Schweessperl, während d'Tool dem gewielten Entfernungswee follegt.
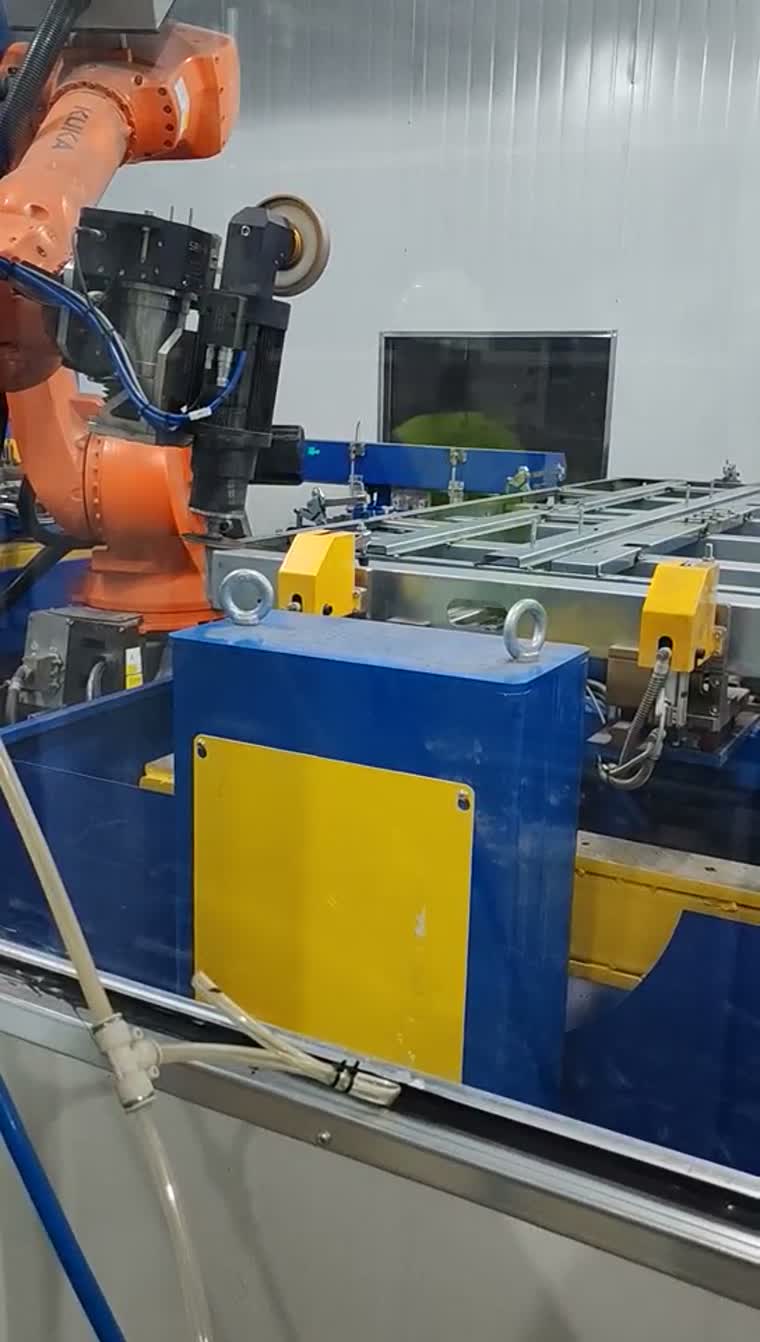
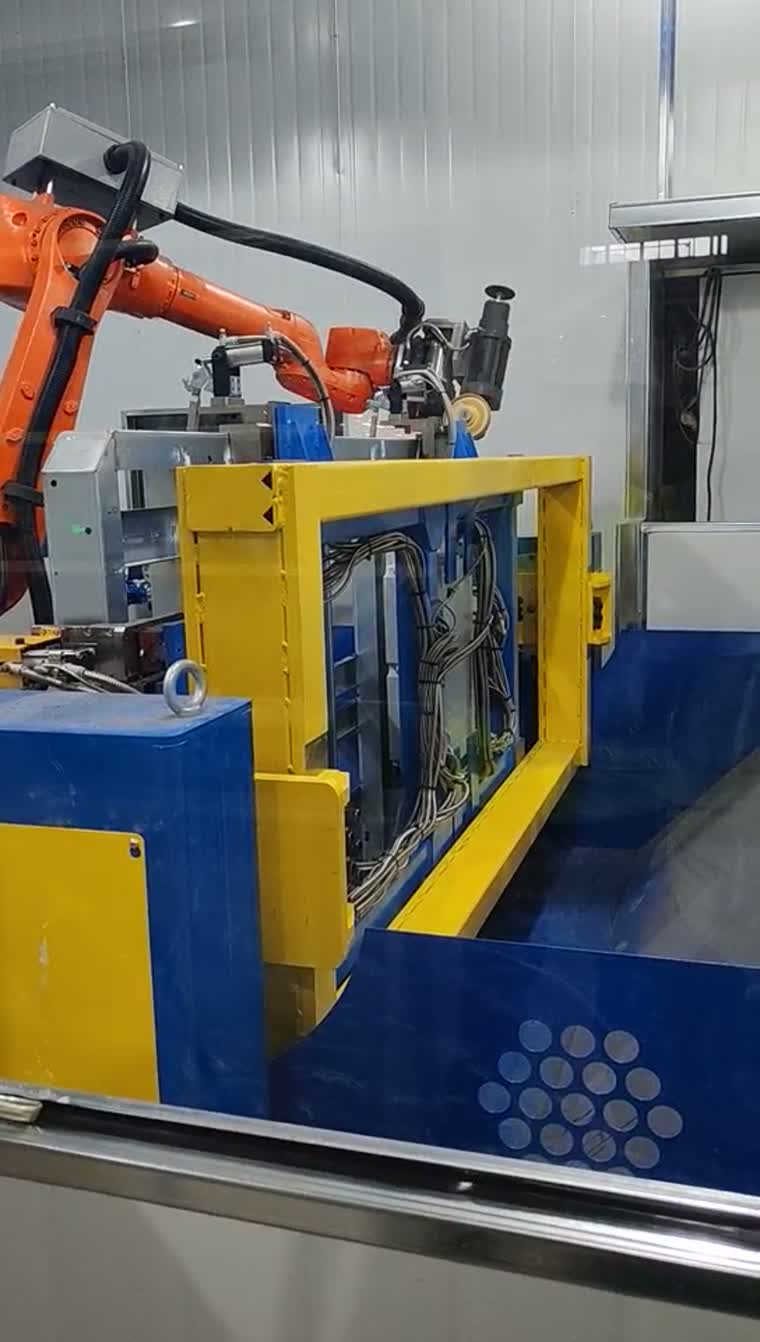
D'Reibungs-Rühr-Schweißveraarbechtung vum Batterietablett ass e verwandte Prozess mat senger eegener Befestigung an Prozessufuerderungen.
Batterie-Schacht-Veraarbechtung a verwandte ProzessoptiounenTypesch Uwendungen an Integratiounsëmfang
Typesch Uwendungen ëmfaassen d'Reinigung vun de Kanten vum Gossgehäuse, d'Entgratung vu Motorkomponenten an d'Veraarbechtung vu Schweessperlen um Frame. Den Ëmfang vun der Liwwerung gëtt ronderëm Befestigungen, Tools, Roboterintegratioun a Prozessvalidéierung definéiert.
D'Schnëttstellen fir d'Luede an d'Entluede ginn mat der Upstream- an Downstream-Ausrüstung definéiert.
Deelt representativ Werkstécker, d'Kante oder Schweißnähten, déi veraarbecht solle ginn, d'Befestigungsdaten an d'Akzeptanzkriterien, fir eng Konfiguratiounsiwwerpréiwung unzefänken.
Froen ier Dir eng Entgratungszell auswielt
Wat bedeit "programméierfräi" eigentlech - kee Léieren oder kee CAD-Modell?
Et bedeit, de Prozesswee aus detektéierte Konturen ze generéieren, fir d'Punkt-fir-Punkt-Léieren ze reduzéieren. D'Aarbecht ouni e Produkt-CAD-Modell ass eng optional Konfiguratioun; Opbauelementer, Tools a Prozessakzeptanz mussen nach ëmmer validéiert ginn.
Wéi gëtt de Wee vum Werkzeug generéiert, wann d'Goss vun Deel zu Deel variéiert?
De Scan identifizéiert déi relevant Kontur an engem definéierte Veraarbechtungsberäich. D'Generatioun vu Weeër benotzt dës Kontur, während eng passend Detektiounsanordnung fir Variatioun tëscht Deeler kompenséiere kann. Geometrie ausserhalb vum Ëmfang erfuerdert eng Prozessiwwerpréiwung.
Wéini schléit eng speziell Entgratungsmaschinn eng Roboterzell?
Eng speziell Maschinn ass derwäert ze evaluéieren, wann Deelerfamilljen, Befestigungsstécker a Veraarbechtungssequenzen sech widderhuelen. Eng Roboterzell kann evaluéiert ginn, wann den Zougang, den Tools-Usaz oder de Produktmix eng aner Anordnung erfuerderen; vergläicht se op den tatsächlechen Werkstécker.
Kënnen Entgraten a Schleifen nom Schweessen an der selwechter Zell lafen?
Si kënnen an engem gemeinsame Konzept betruecht ginn, wa Befestigungen, Zougank zu Tools a Prozessufuerderunge kompatibel sinn. D'Kombinatioun ass eng Projetentscheedung, keng Standardfäegkeet, déi fir all Layout ugeholl gëtt.
Wéi eng Werkzeugwiessele sinn fir d'Produktioun vu gemëschte Modeller néideg?
Definéiert als éischt d'Operatiounen an déi néideg Tools fir all Deelerfamill. Automateschen Toolwiessel an en Toolspeicher kënnen dann ronderëm dëse Mix konfiguréiert ginn, inklusiv Zougangs- a Spannungsfräiheetskontrollen.
Kann d'Generéierung vu Visiounsweeër an eng existent Zell retroaktiv agebaut ginn?
D'Gëeegentheet fir d'Réckrüstung gëtt vu Fall zu Fall bewäert. Iwwerpréift d'Interfaces tëscht Roboter a Controller, den Zougang zum Scan, d'Kalibrierung, d'Geometrie vum Werkzeug an d'Kompatibilitéit vun de Befestigungsstécker, ier Dir den Upgrade definéiert; eng Scandemonstratioun eleng bestätegt d'Zellkompatibilitéit net.