
Konfiguratioune vu Schweessroboter-Aarbechtsstatiounen: Zellen, Schinnen- a Portalsystemer
Eng Schweissroboter-Aarbechtsplaz kombinéiert Roboter, Schweissanlagen, d'Handhabung vun engem Werkstéck, Befestigungen, Kontrollen a Sécherheetsmoossnamen ronderëm e definéierte Produktiounsbedürfnis. Dësen Auswielzentrum vergläicht véier Konfiguratiounsfamilljen a leet applikatiounsspezifesch Detailer op speziell Säiten. Benotzt d'Linken op der Säit fir vun de Restriktioune vum Werkstéck op eng passend Architektur ze wiesselen.
Fänkt un andeems Dir d'Applikatioun an eng vu véier Familljen placéiert
All Kategoriekaart benotzt déiselwecht Felder fir eng Auswielroute z'identifizéieren. Numeresch Wäerter an technesch Konditioune bleiwen an de jeeweilege Sektiounen hei drënner.
Liicht- a mëttel Zellen
- Startform
- Widderhuelbar liicht a mëttel Deelerfamilljen
- Bewegung definéieren
- Lokal Flip-, Rotatiouns- oder Multiaxis-Positionéierung
- Nächst Bewäertung
- Weider op der Liichtkonfiguratiounsroute
Grouss a Statiounen mat héijer Belaaschtung
- Startform
- Laang, grouss-hüllend oder héichmasseg Werkstécker
- Bewegung definéieren
- Positionéierung bei héijer Belaaschtung a verlängert Reechwäit vum Roboter
- Nächst Bewäertung
- Weider op der grousser Ingenieursstreck
Buedem-, Sky-Rail- a Portalsystemer
- Startform
- Laang, breet oder héich Zonen iwwer eng fix Roboterpositioun eraus
- Bewegung definéieren
- Roboterbewegung op linearen externen Achsen
- Nächst Bewäertung
- Vergläicht véier Architekturen vu mobilen Systemer
Positionéierer a Fixturen
- Startform
- Deeler déi eng stabil Orientéierung a widderhuelbar Positionéierung erfuerderen
- Bewegung definéieren
- Beweegt den Deel a hält d'Verbindungen
- Nächst Bewäertung
- Iwwerpréift d'Bewegung vum Werkstéck an d'Haltgrenzen
Véier Aschränkungen bestëmmen déi nëtzlechst Startroute
Fänkt mat der Ëmfang an der Längt vum Werkstéck un, da berécksiichtegt déi kombinéiert Belaaschtung vum Werkstéck a vum Fixtur an der Positionéierungsberechnung. Definéiert dann d'Beweegungsachsen an d'Ofdeckung vum Roboter, déi iwwer d'Nahtkaart gebraucht ginn. Schlussendlech, enkéiert d'Architektur duerch de Schweessprozess an d'Verbindungsform; den Numm vun der Konfiguratioun ass nëmmen en Ausgangspunkt fir d'Projetbestätegung.
Enveloppe a Längt
Entscheet ob eng fix Roboterplaz all erfuerderlech Naht ofdecke kann.
Positionéierungslaascht
Behandelt d'Werkstéck, d'Befestigung an d'dynamesch Orientéierung als ee Belaaschtungsproblem.
Bewegungsachsen
Ënnerscheed tëscht der Beweegung vum Deel, der Beweegung vum Roboter oder der Kombinatioun vun externen Achsen.
Uwendbar Schweissprozess
Ofschützen d'Verbindung an d'Grenz vun der Ausrüstung fir gasgeschützt Schweess, Argonbou- oder Laserschweißen.
Zougemaach Konfiguratiounen fir widderhuelbar Deelfamilljen
Wann d'Ëmfeld vum Werkstéck an d'Laascht beim lokalen Ëmdréien, der horizontaler Rotatioun, der Multiachspositionéierung oder der Ënnerstëtzung vum Kapp- a Schwanzstock passen, fänkt mat enger Konfiguratioun op Zellniveau un. Déi speziell Säit vergläicht sechs Arrangementer, wärend d'Entscheedungen iwwer Befestigungsstéck, Roboterquantitéit a Schutz projetspezifesch bleiwen.
Roboter-Schweisszellkonfiguratiounen fir liicht a mëttelgrouss Werkstécker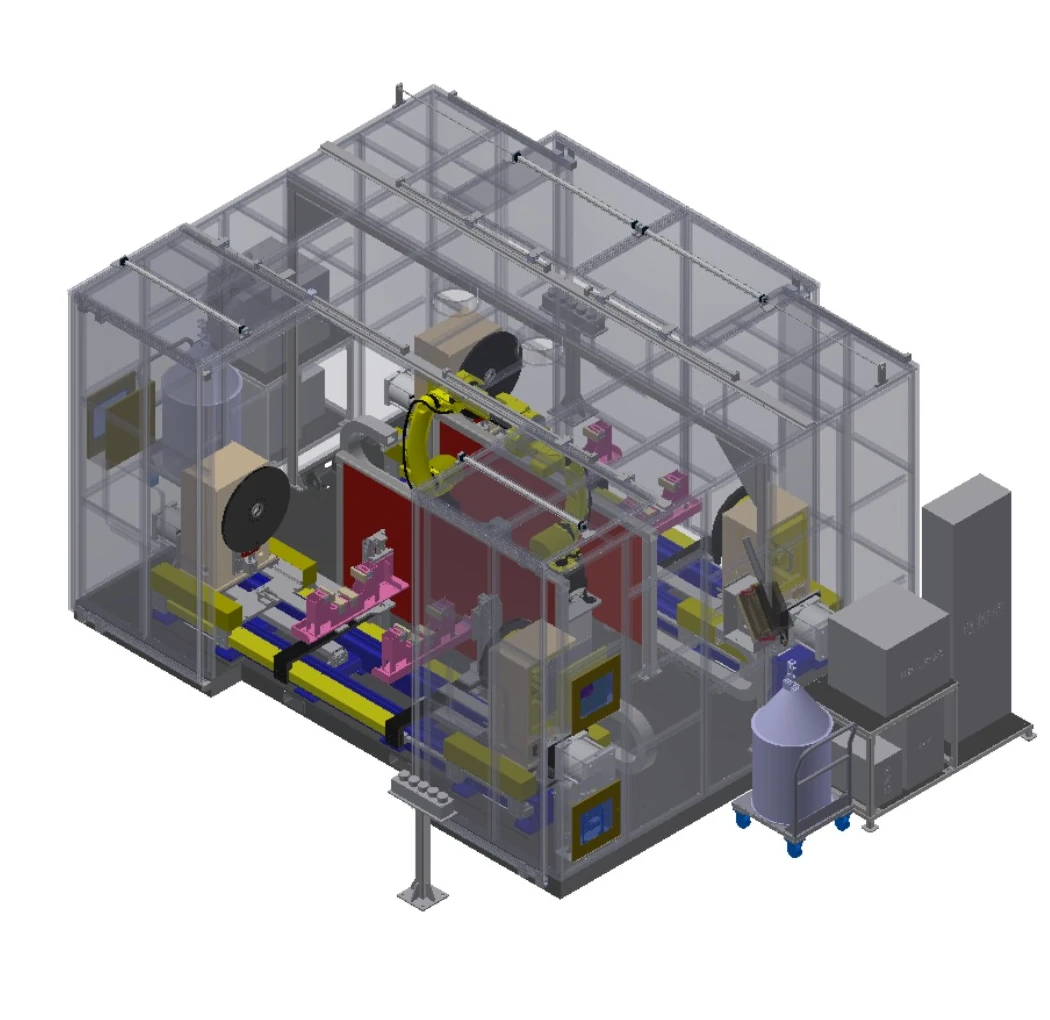
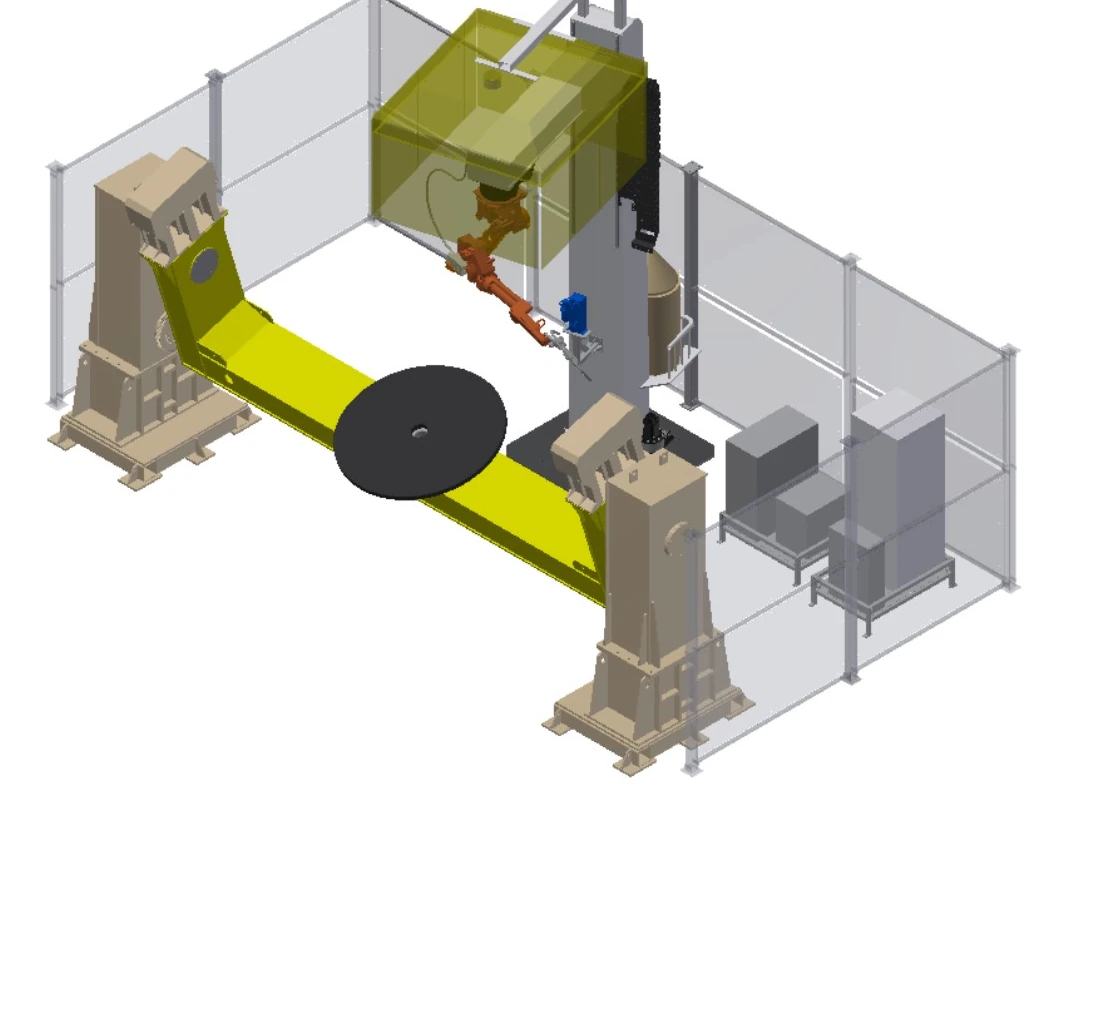
Ingenieursstatiounen fir laang, grouss oder héichmasseg Deeler
Wann Längt, Mass, Rotatiounsduerchmiesser oder Belaaschtungsmethod eng konventionell Zellhüll iwwerschreiden, da sollt mat den Aschränkungen vun der Ënnerstëtzung, der Positionéierung, der externer Bewegung an dem Schutz ugefaange ginn. Déi speziell Säit presentéiert aacht technesch Ausgangspunkten amplaz vu fixe Ausrüstungspaketer.
Schwéierlaascht-Schweissroboter-Aarbechtsstatiounen fir grouss a schwéier DeelerVéier Buedem-Schinn-, Sky-Schinn- a Gantry-Architekturen
Wann eng fix Roboterpositioun déi erfuerderlech Längt, Héicht oder Spannwäit net ofdecke kann, droen linear extern Achsen de Roboter an d'Nahtzon. Dës véier Architekturen adresséieren oprecht Buedembewegung, ëmgedréint Buedembewegung, méiachseg Iwwerheadbewegung a breet Portalofdeckung.
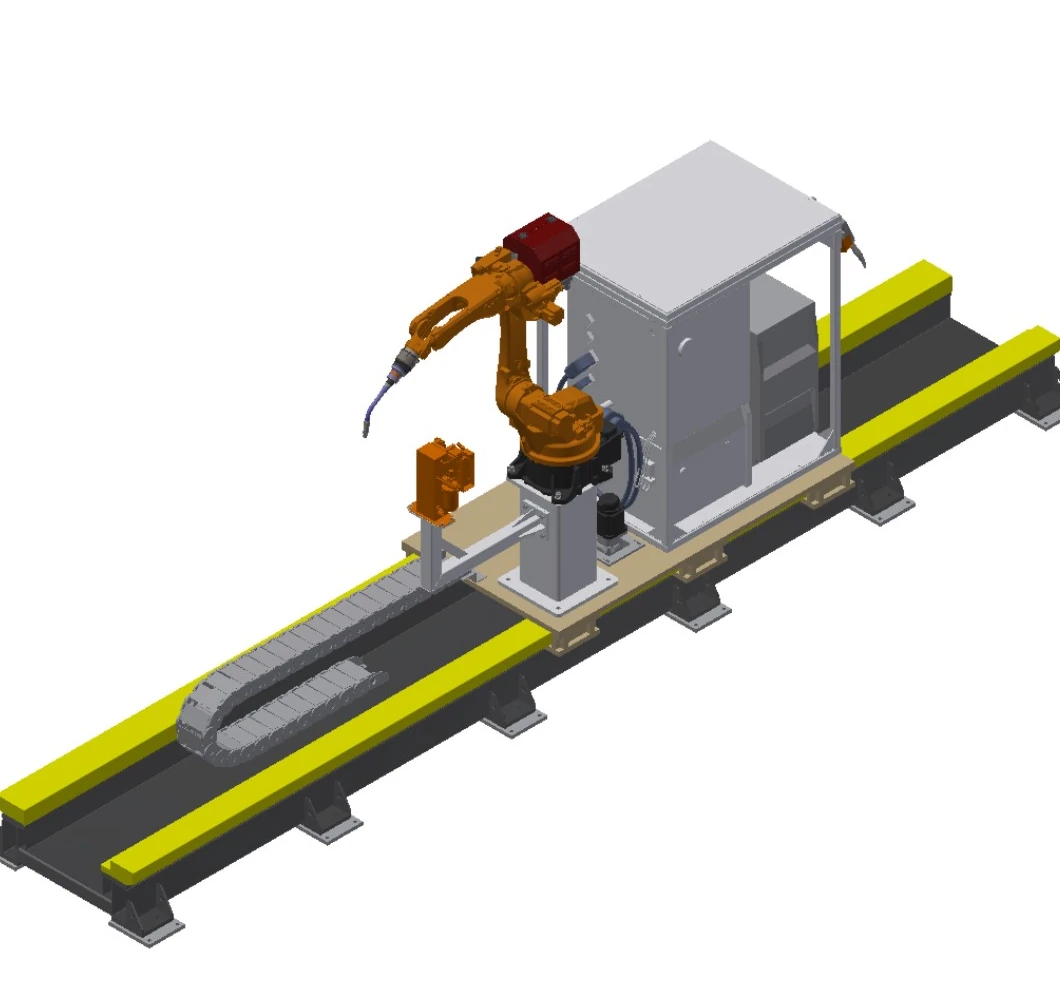
Oprecht Buedem-Schinn Schweess System
Verlängert d'Ofdeckung vum Roboter laanscht laang Werkstécker, während de Roboter oprecht op engem um Buedem montéierte Schlitten bleift.
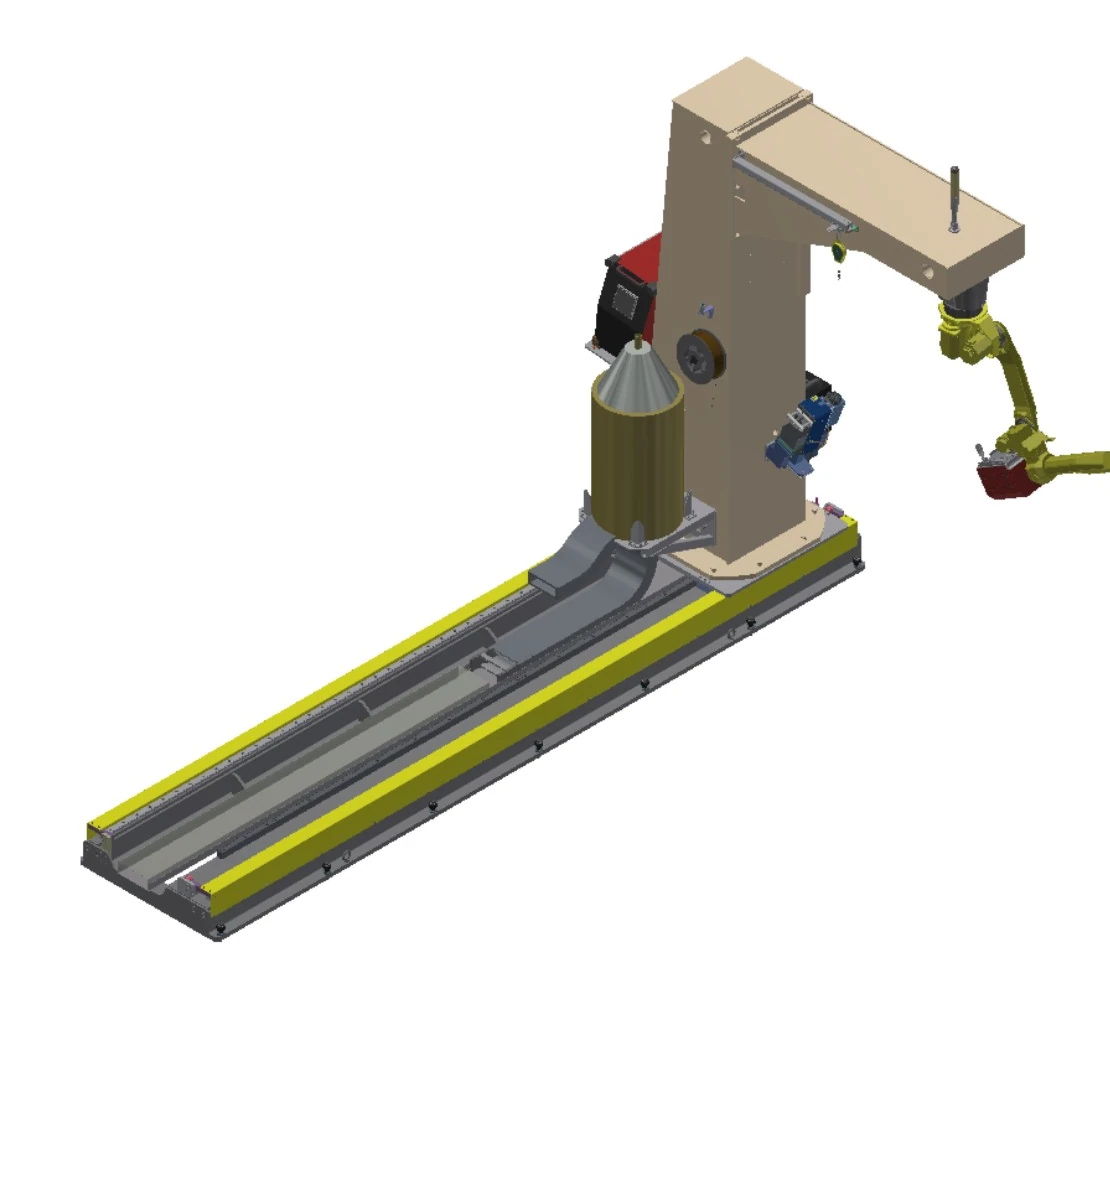
Invertéiert Buedem-Schinn Schweess System
Kombinéiert Buedembewegung mat engem ëmgedréintene C-Frame, wann Zougang iwwer dem Kapp laanscht e laangt Werkstéck nëtzlech ass.
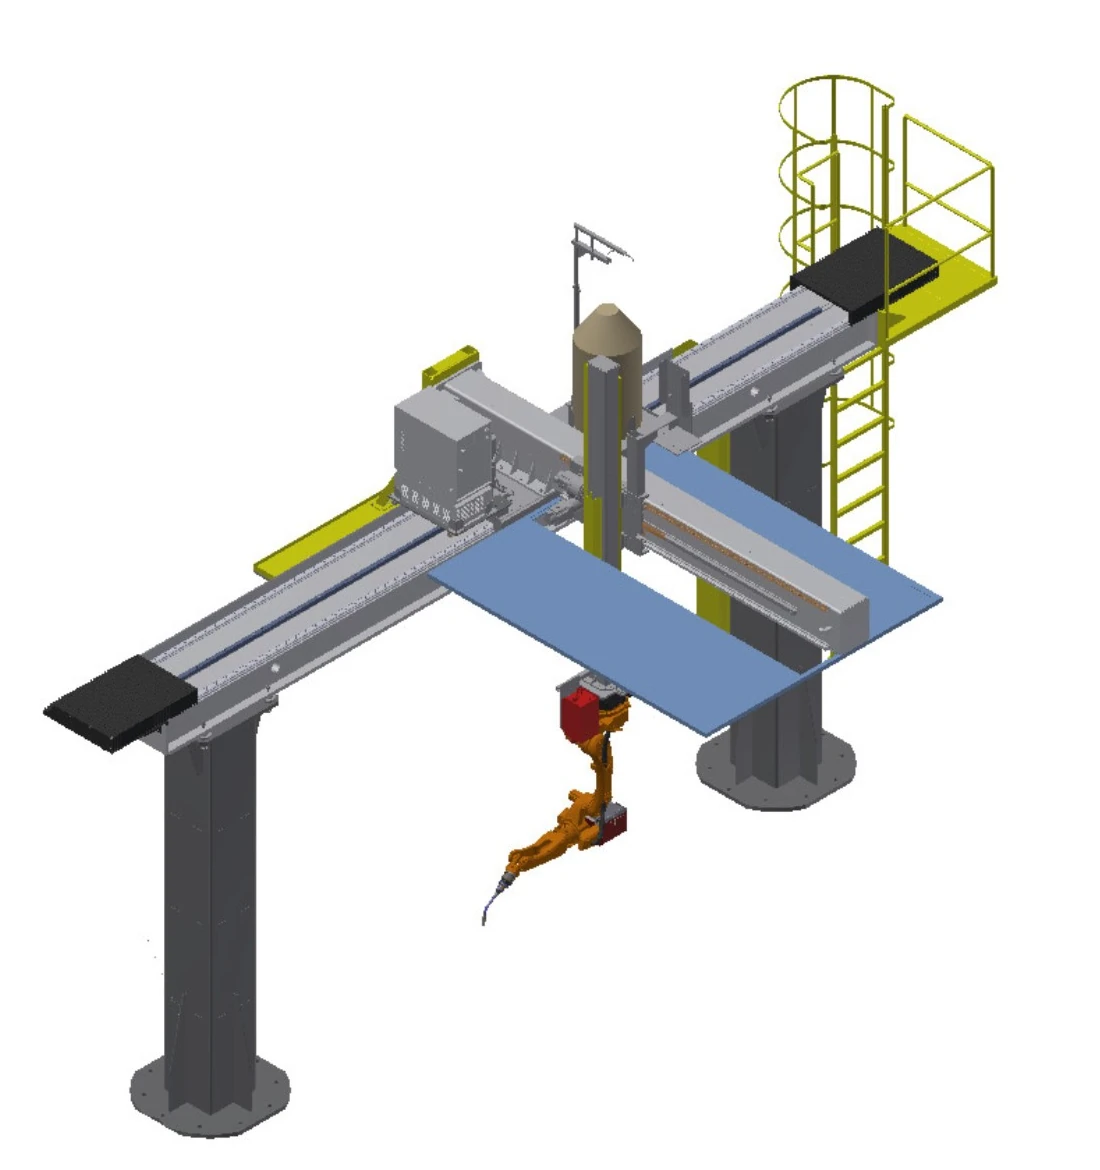
Invertéiert Sky-Rail Schweess System
Beweegt en ëmgedréintene Roboter iwwer d'Aarbechtszon a wielbaren Achskombinatioune fir Längt, lateral Reechwäit an Héicht.
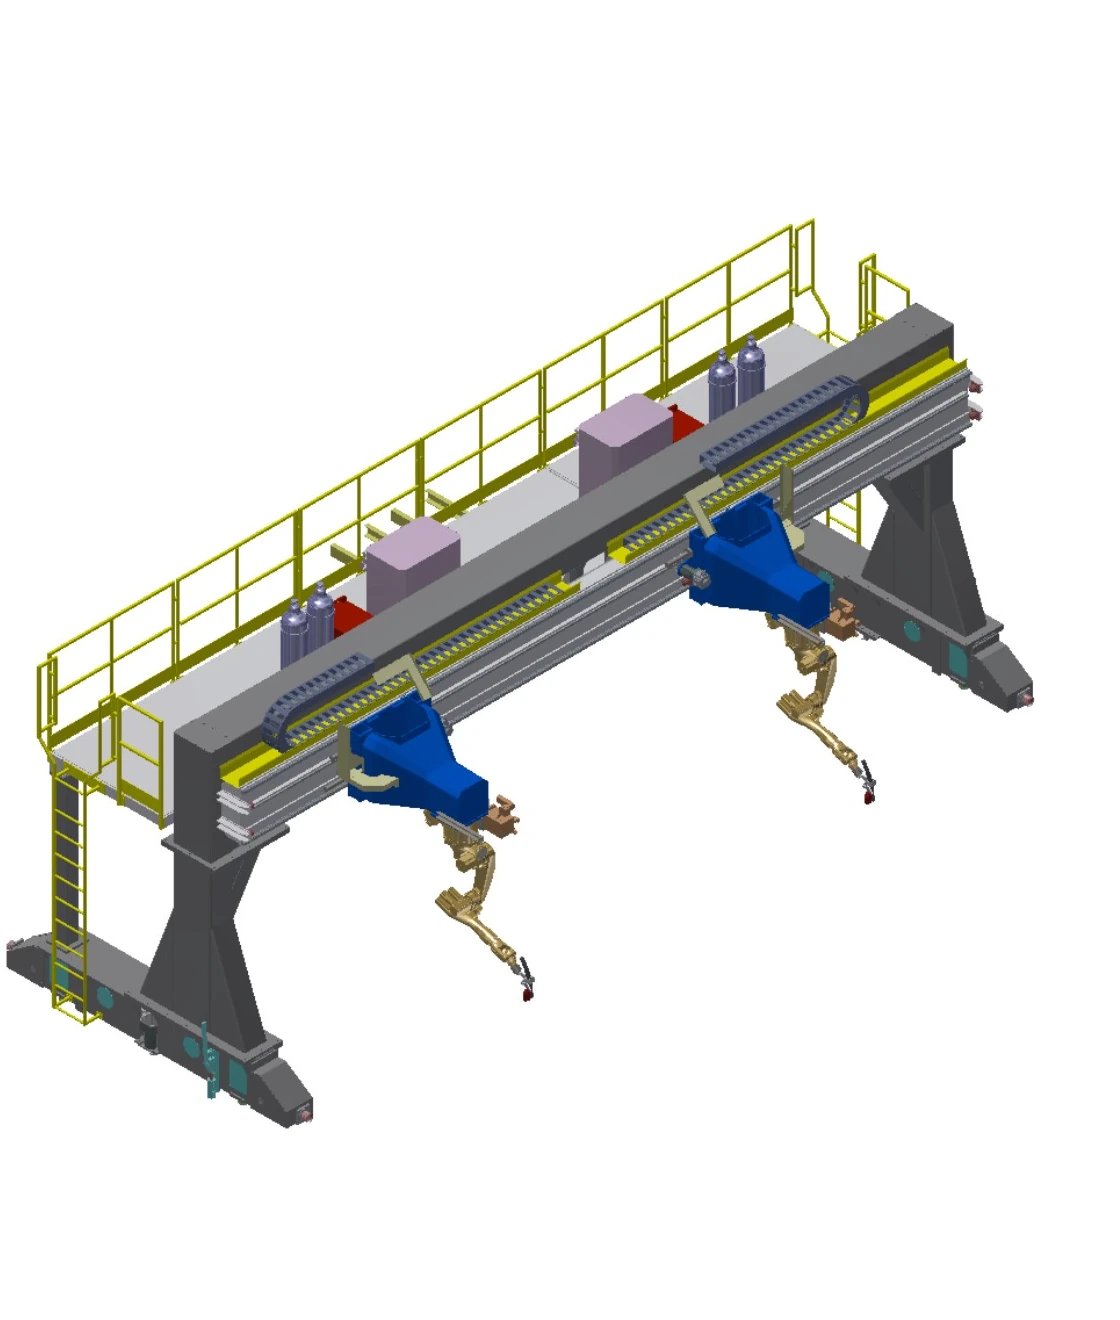
Invertéiert Gantry Schweess System
Erstellt eng breet Overhead-Enveloppe mat laanger Y-Fuerwee an engem synchroniséierten Duebelundriff fir grouss Aarbechtszonen.
Vergläicht véier mobil Systemer op engem Set vu Felder
D'Wäerter vun der Rees sinn optional Beräicher. Déi endgülteg Achskombinatioun, d'Laascht, d'Fundament, d'Prozesssoftware an den Tracking-Ëmfang bleiwen projetspezifesch.
| Reih | System | Bewegung | Travel | Bewäert Belaaschtung | Speed | Repeabilitéit | Extern Achsen | Optiounen an technesch Konditiounen |
|---|---|---|---|---|---|---|---|---|
| A | Oprecht Buedem-Schinn Schweess System | Buedemschinn; eng linear extern Achs | Effektiv Rees 2–30 m, optional | 1 t | 0-15 m/min | ± 0.15 mm | 1 Formatioun | Roboterbasis a Klammeren fir Kontrollen, Schweessausrüstung, Drottrommel a Brennerreiniger; verlängert flexibelt Kabel; Kontaktdetektioun, Lichtbogenverfolgung a Multilayer-Multipass-Software; Lasernähtverfolgung |
| B | Invertéiert Buedem-Schinn Schweess System | Schwéier Buedemschinn mat ëmgedréintem C-Frame; eng linear Äusserachs | Effektiv Rees 2–30 m, optional | 3.5 t | 0-15 m/min | ± 0.15 mm | 1 Formatioun | Ëmgedréint C-Frame mat Roboterbasis a Klammeren fir Kontrollen, Schweessausrüstung, Drottrommel a Brennerreiniger; verlängert flexibelt Kabel; Kontaktdetektioun, Lichtbogenverfolgung a Multilayer-Multipass-Software; Lasernähtverfolgung |
| C | Invertéiert Sky-Rail Schweess System | Iwwerlafend X/Y/Z-Beweegung; Achsen kënnen als 1X, 2Y oder 3Z kombinéiert ginn | X 2–30 m; Y 1–2 m; Z 1–2 m, optional | 0.4 t | All Achs 0–15 m/min | All Achs ±0.15 mm | 3 besot | Halterungen fir Kontrollen, Schweessausrüstung, Drottrommel a Brennerreiniger; Inspektiounsleiter a Plattform; verlängert flexibelt Kabel; optional Deckendamphaube; Kontaktdetektioun, Lichtbogenverfolgung a Multilayer-Multipass-Software; Lasernähtverfolgung |
| D | Invertéiert Gantry Schweess System | Gantry X/Y/Z-Beweegung; Achsen kënnen als 1X, 2Y oder 3Z kombinéiert ginn; synchron Duebelundriff op Y | Spanwäit <10 m; X ≤9 m; Y ≤100 m; Z 1–2 m, optional | 0.4 t pro Roboter | All Achs 0–15 m/min | All Achs ±0.15 mm | 4 besot | P43 Präzisiounsgeschliffene Schwéierschinn- a Projetfundament vum Benotzer; Halterungen fir Kontrollen, Schweessausrüstung, Drottrommel a Brennerreiniger; Inspektiounsleiter a Plattform; verlängert flexibelt Kabel; Kontaktdetektioun, Bouverfolgung a Multilayer-Multipass-Software; Lasernähtverfolgung |
Behandelt Positionéierer a Befestigungselementer als eng eenzeg Werkstéckkette
De Positionéierer presentéiert all Verbindung an enger schweessbarer Orientéierung; d'Befestigung lokaliséiert d'Komponenten a behält hir Relatioun ëmmer erëm. Béid musse mat Roboterzougang, Schweesssequenz, Belaaschtung a Sécherheet bestätegt ginn.
Positionéierungskonzepter
Fix Dëscher fir Sieb, horizontal Rotatiounsdëscher, Klappunitéiten, Ënnerstëtzung fir Kapp- a Réckstock a Positionéierer fir méi Achsen. Déi kombinéiert Mass vum Werkstéck a Befestigungsstéck, de Schwéierpunkt, d'Dréiungsumfang an de Brennerfräistand definéieren dat uwendbart Konzept.
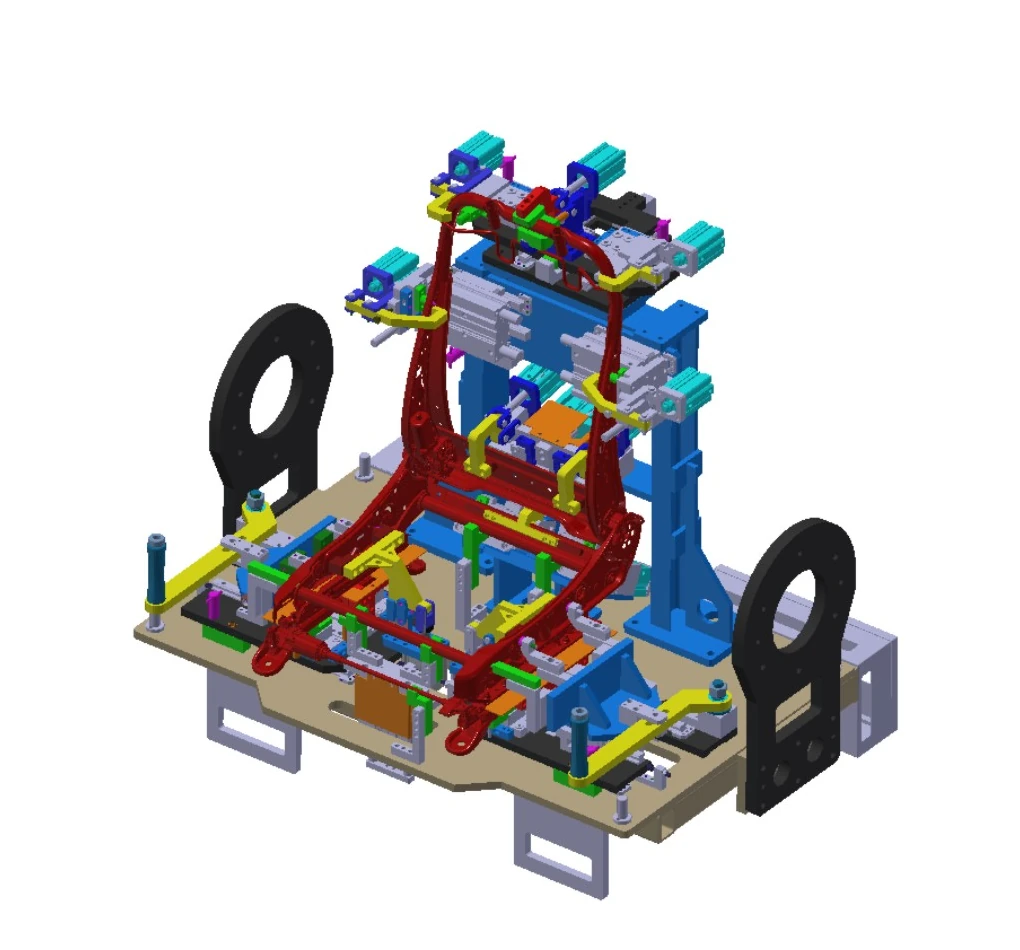
Armaturentechnik
Schnellwiessel-Design kann eng Interface fir Produktupdates erhalen. Strukturrahmen erfuerderen genuch Steifheet a Stäerkt, geschweesste Strukturen ënnerleien enger Alterungsbehandlung, an all Komponent gëtt onofhängeg positionéiert a festgeklemmt, fir d'Zeechnungsverhältnisser z'erhalen.
Benotzt véier Froen fir déi nächst Ingenieursskizz ze definéieren
Wéi grouss ass den Deel?
Gitt déi minimal an maximal Enveloppe, Längt, Laadrichtung an Nahtverdeelung un.
Wéi eng Laascht muss sech beweegen?
Kombinéiert d'Mass vum Werkstéck an der Befestigungsstéck, da füügt d'Schwéierpunkt an d'dynamesch Orientéierung derbäi.
Wéi eng Äxten gi gebraucht?
Entscheet ob Dir den Deel, de Roboter beweege wëllt oder ob Dir eng Buedemschinn, eng Sky Rail oder eng Portalfahrt benotze wëllt.
Wéi ee Prozess gëllt?
Deelt Material, Verbindungen, Schweißmethod, Qualitéitsufuerderungen a Wiesselmuster.
Wann den Ëmfang sech op Linntakt, Statiounsiwwergäng an Orchestratioun op Systemniveau erweidert, fuert weider mat der intelligent Schweessproduktiounslinn.
Wielt wéi eng Famill Dir als éischt iwwerpréife wëllt
A wéi enger Kategorie passen kleng oder mëttelgrouss Widderhuelungsdeeler?
Fänkt mat liichten a mëttelgrousse zouenen Zellen un, da verkierzt d'Streck duerch Flip-, Rotatiouns- oder Multiachs-Deelpositionéierung.
Wéi eng Kategorie passt fir laang, grouss-Hülle- oder héichbelaascht Deeler?
Fänkt mat der Ingenieursroute fir grouss Werkstécker un a gitt Donnéeën iwwer Mass, Schwéierpunkt, Ënnerstëtzung, Belaaschtung a Nahtverdeelung un.
Wéini soll ech Buedemschinnen-, Skyrail- oder Portalsystemer vergläichen?
Benotzt de Vergläich tëscht mobilen Systemer, wann eng fix Roboterplaz déi erfuerderlech Längt, Héicht oder Spannwäit net ofdecke kann.
Wou higehéieren komplex Froen zur Festhaltung vun Aarbechtsstécker a Befestigungselementer hin?
Wann Orientéierung, widderhuelbar Lokaliséierung oder Ännerungsinterfaces déi Haaptbeschränkung sinn, fänkt mat der Sektioun Positionéierer an Oprichtungen un.
Wiessel vun der Applikatiounsfamill op déi nächst Informatiounsschicht
Benotzt dës Säit fir eng Konfiguratiounsfamill ze wielen, an dann déi relevant Produkt- oder technesch Säit opzemaachen. Wann d'Zeechnunge fäerdeg sinn, kënnt Dir direkt eng Applikatiounsdiskussioun ufänken.
Fänkt mam richtegen Deel an der Nahtkaart un
Deelt Zeechnungen, Gréisst a Masseberäich, Verbindungen, Prozess, Takterwaardung, Belaaschtungsmethod a Standuertbeschränkungen, sou datt den EVST eng initial Konfiguratioun opstelle kann.