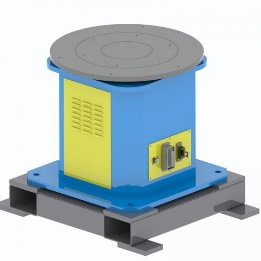
SWP-P
Horizontal Rotatiounsdréispiller
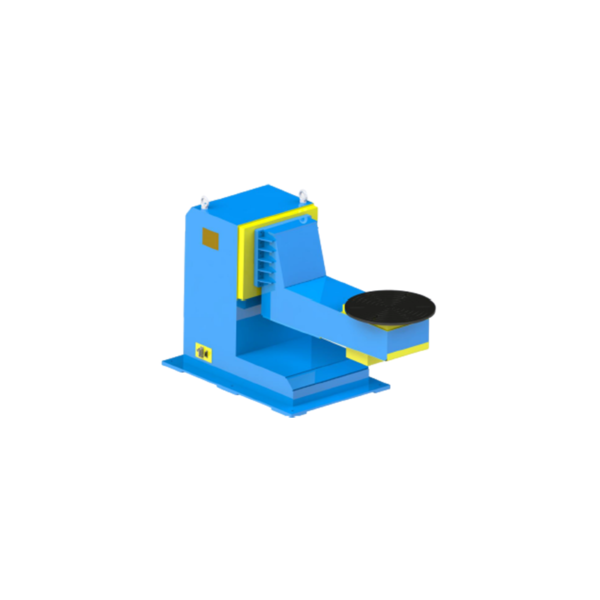
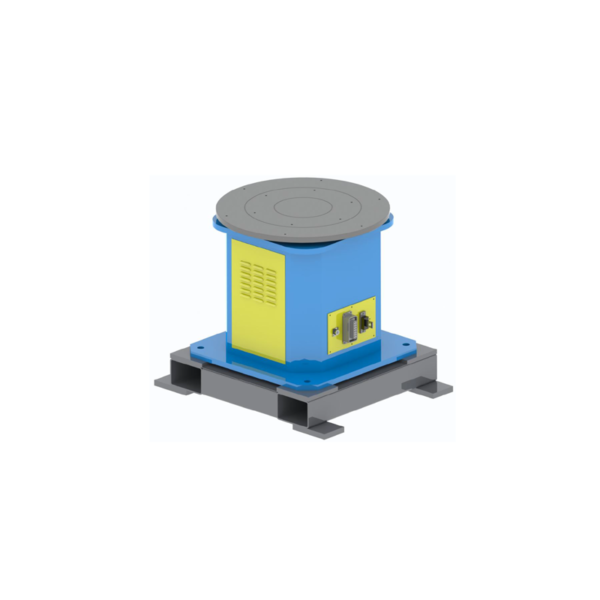
D'Werkstéck läit op enger horizontaler Dëschplack fir eng Rotatioun op enger Achs.
Nominell Notzlaaschtoptiounen: 300 / 500 kg
Benotzerdefinéiert Konfiguratiounen verfügbar
Detailer vun der Serie kucken →
Standard Serie + personaliséiert Konfiguratiounen
Vergläicht 1-, 2- an 3-Achs-Positionéiererfamilljen, a passt dann d'Konfiguratioun un Äert Werkstéck, Är Befestigung, Äert Schwéierpunkt, Är Bewegung an Äert Zellenlayout un. EVST bitt Standardserien a personaliséiert Konfiguratiounen no enger technescher Iwwerpréiwung.
Wat et ass
E robotergestëtzte Schweesspositionéierer ass eng servogedriwwen extern Achs, déi e Werkstéck fir de Schweesszougang hält an nei ausriicht. Am Géigesaz zu engem einfache rotéierenden Dësch kann en Rotatioun, Kipp- oder Austauschbewegung kombinéieren. Dréirollen ënnerstëtzen zylindresch Gefässer duerch Reibung; Positionéierer befestigen d'Werkstéck un speziell entwéckelten Tools.
Néng Produktserien
Déi folgend Optioune fir nominell Notzlaascht ënnerstëtzen en éischte Familljevergläich. Nominell Notzlaascht bedeit dat kombinéiert Gewiicht vum Werkstéck a Befestigungsstéck; déi endgülteg Auswiel hänkt och vum Schwéierpunkt, den Dimensiounen, der Bewegung an den Zellbedingungen of. Benotzerdefinéiert Konfiguratioune si fir all Serie no enger technescher Iwwerpréiwung verfügbar.
Fir eng eenzeg Rotatiounsbewegung oder Ënnerstëtzung vum Kapp- a Schwanzdok
SWP-P
D'Werkstéck läit op enger horizontaler Dëschplack fir eng Rotatioun op enger Achs.
Nominell Notzlaaschtoptiounen: 300 / 500 kg
Benotzerdefinéiert Konfiguratiounen verfügbar
Detailer vun der Serie kucken →
SWP-Z
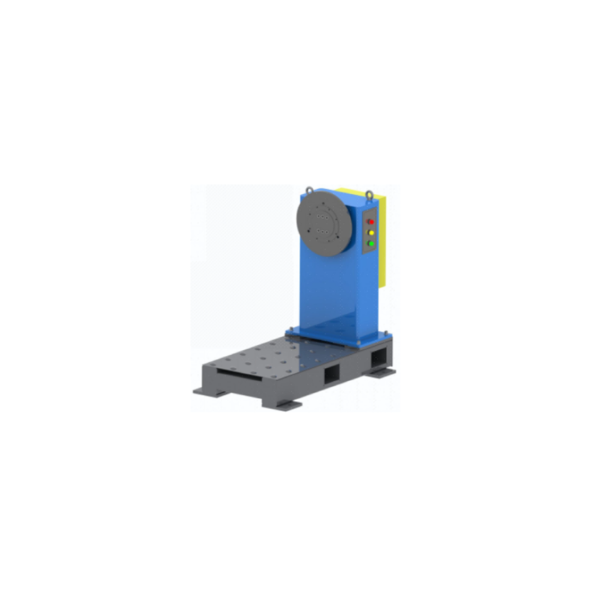
D'Befestigung ass un eng vertikal Spindelfrontplack befestegt a rotéiert ëm eng horizontal Achs.
Nominell Notzlaaschtoptiounen: 300 / 500 kg
Benotzerdefinéiert Konfiguratiounen verfügbar
Detailer vun der Serie kucken →
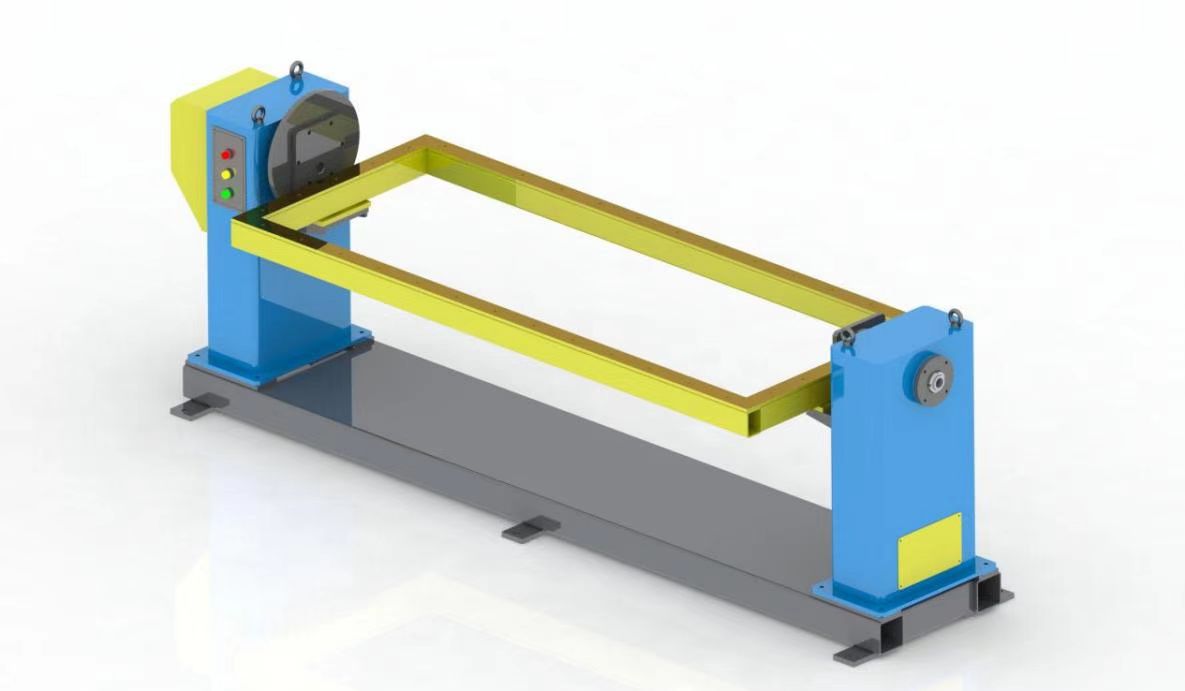
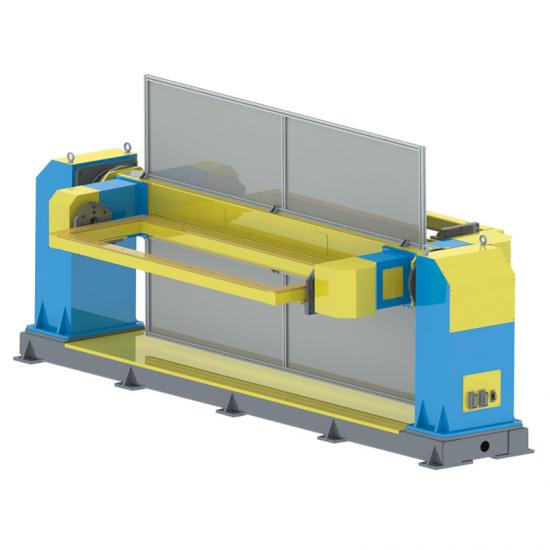
SWP-ZW
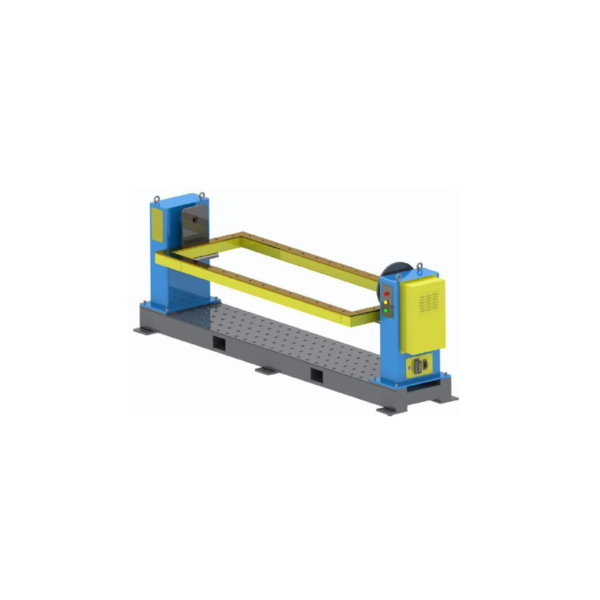
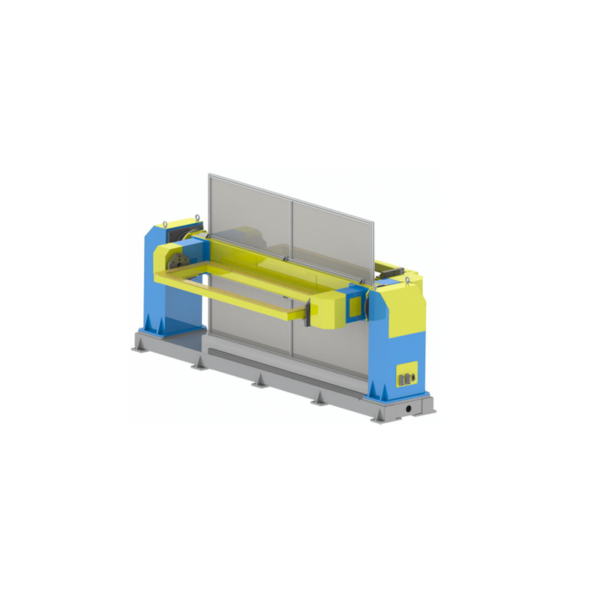
Ënnerstëtzt méi laang Befestigungen oder Rahmen tëscht engem ugedriwwenen Kappstock an engem Schwanzstock fir d'Rotatioun vun der horizontaler Achs.
Nominell Notzlaaschtoptiounen: 300 / 500 / 800 / 1,200 kg
Benotzerdefinéiert Konfiguratiounen verfügbar
Detailer vun der Serie kucken →Kombinéiert Rotatioun a Kippung fir d'Orientéierung an den Zougang vun de Nahten ze verbesseren
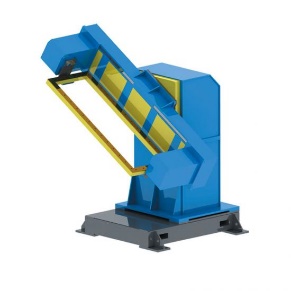
DWP-C
Eng oppe Säit ënnerstëtzt den Zougang zum Luede ronderëm d'Tools.
Nominell Notzlaaschtoptiounen: 200 / 500 / 1,000 kg
Benotzerdefinéiert Konfiguratiounen verfügbar
Detailer vun der Serie kucken →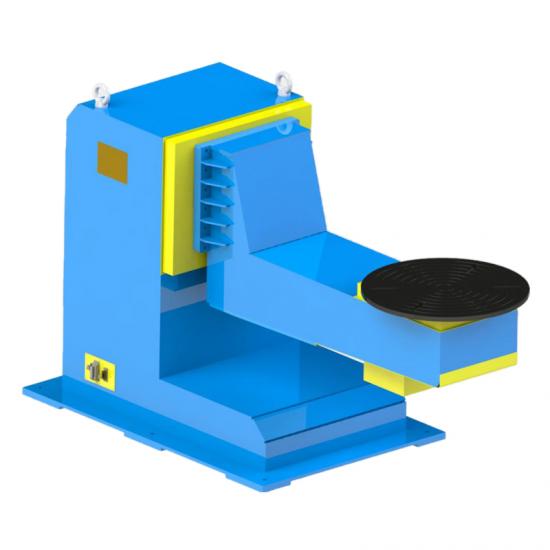
DWP-L
De verréckelten L-Typ Kader léisst Zougangsraum ronderëm d'Befestigung fir de Roboter.
Nominell Notzlaaschtoptiounen: 500 / 1,000 / 2,000 kg
Benotzerdefinéiert Konfiguratiounen verfügbar
Detailer vun der Serie kucken →
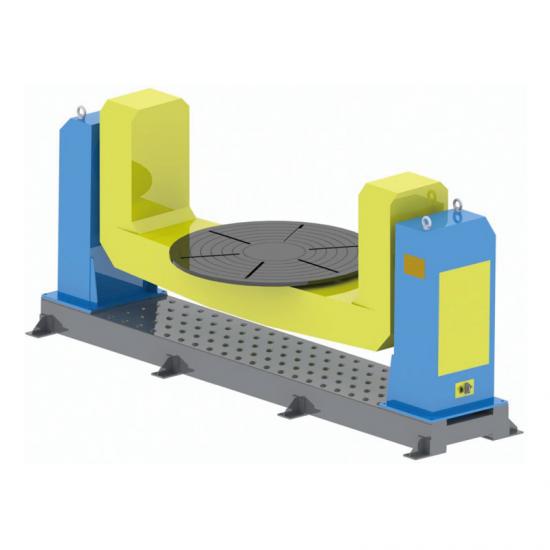
DWP-U
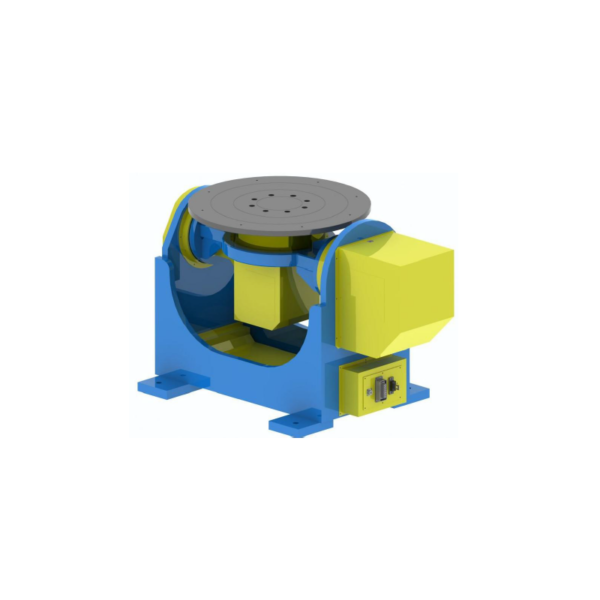
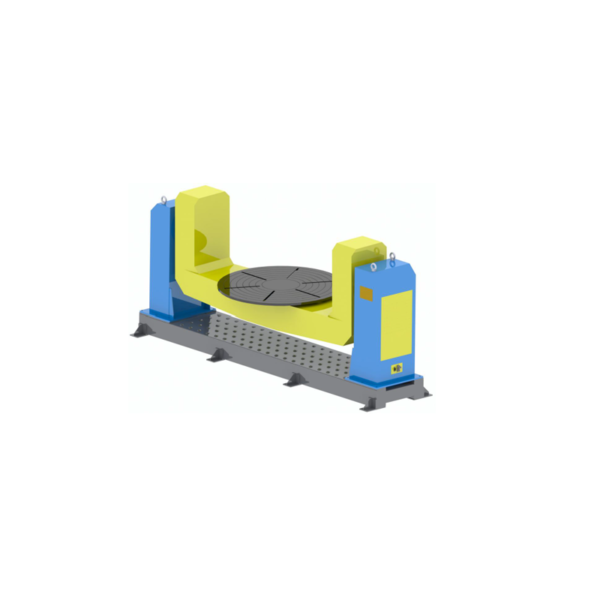
Zwee oprecht Ënnerstëtzer droen eng zentréiert méi grouss Befestigung oder e strukturellt Deel duerch Rotatioun a Kippung.
Nominell Notzlaaschtoptiounen: 1,000 / 3,000 / 5,000 kg
Benotzerdefinéiert Konfiguratiounen verfügbar
Detailer vun der Serie kucken →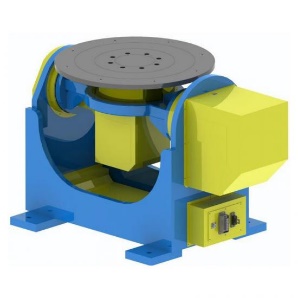
DWP-P
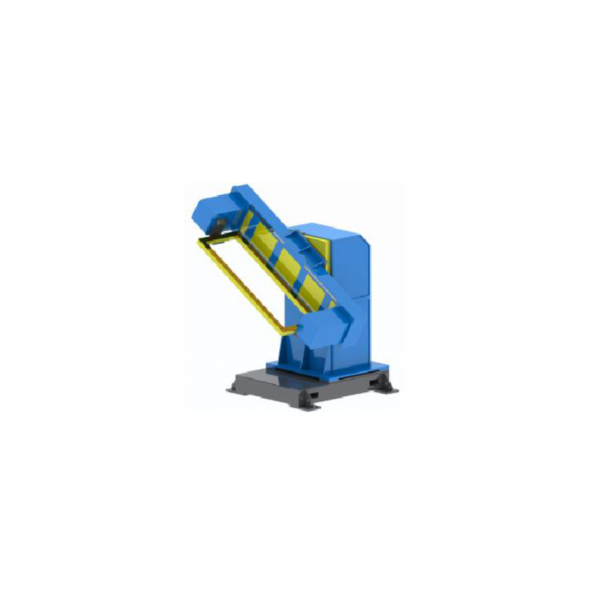
Eng Plattform-montéiert Armatur rotéiert a kippt wéi eng Eenheet.
Nominell Notzlaaschtoptiounen: 300 / 500 / 1,000 kg
Benotzerdefinéiert Konfiguratiounen verfügbar
Detailer vun der Serie kucken →Füügt Statiounsindexéierung oder Austauschbewegung bäi; Zellenlayout gëtt pro Projet bestätegt
TWP-C
D'Indexéierung vun der vertikaler Statioun ännert d'Aarbechtspositioun, während de Positionéierer all Deel fir d'Schweißen orientéiert.
Nominell Notzlaaschtoptiounen: 500 / 1,000 kg
Benotzerdefinéiert Konfiguratiounen verfügbar
Detailer vun der Serie kucken →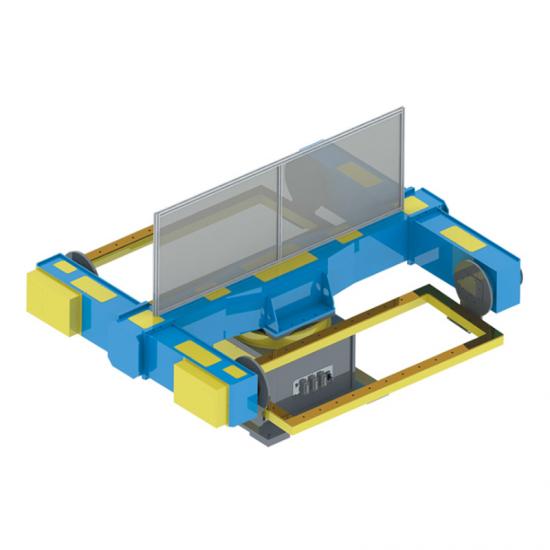
TWP-S
D'horizontal Statiounsindexéierung weist ofwiesselnd Belaaschtungs- a Schweißpositiounen.
Nominell Notzlaaschtoptiounen: 500 / 1,000 kg
Benotzerdefinéiert Konfiguratiounen verfügbar
Detailer vun der Serie kucken →Liicht Auswiel
Dir braucht keng fäerdeg Spezifikatioun fir unzefänken. Dës Inputen sinn duer fir d'Produktfamill ze iwwerpréiwen; benotzt de separaten Guide fir méi déifgräifend Auswielaarbecht.
Beschreift ob d'Werkstéck Rotatioun, Kippung, Stationsindexéierung oder Austauschbewegung brauch.
Gitt dat kombinéiert Gewiicht vum Werkstéck a vun der Befestigungsmittel an d'Schwéierpunktpositioun relativ zu den Achsen un.
Deelt d'Hülle vum Werkstéck, d'Montagemethod vum Befestigungselement, d'Grenzflächen an d'Belaaschtungsufuerderungen.
Gitt d'Positioun vum Roboter, den Zougank zur Schweißung, de Wee vum Bedreiwer, de Sécherheetsofstand an d'Statiounssequenz un.
Gitt d'Mark/de Modell vum Roboter an déi erfuerderlech koordinéiert Bewegung, Kontrollen an Interfaces um Site un.
Fir e méi komplette Verglach vun der Achszuel, L/C/U-Layouten an Auswielinputen, liest d' Schweisspositionierungsguide.
Standardserien definéieren den Ausgangspunkt; déi endgülteg Schnëttstellen an d'Layout ginn pro Projet bestätegt.
Personnalisatioun an Integratioun
Wann e Positionéierer als extern Achs vum Roboter funktionéiert, mussen déi mechanesch Schnëttstellen, d'Bewegung, d'Kontrollgrenzen an d'Sécherheetsplanung mam Roboter an der Zell iwwerpréift ginn. Benotzerdefinéiert Konfiguratioune ginn no der Definitioun vun den Projetinputen bestätegt.
Bestätegt vum Werkstéck, der Befestigung an der Belaaschtungsmethod.
Definéiert aus dem Schweesszougang an der Statiounssequenz.
De Robotermodell an d'Kontrollufuerderunge ginn während der technescher Iwwerpréiwung iwwerpréift.
Layout, Zougang fir den Operator a Bewaachungsbedürfnisser gehéieren an de Zelleplang.
Applicatioun
Dëst sinn typesch Uwendungen, keng fix Konfiguratiounen. D'Serie, d'Notlast an d'Tools mussen nach ëmmer aus dem aktuellen Werkstéck an der Zell ausgewielt ginn.
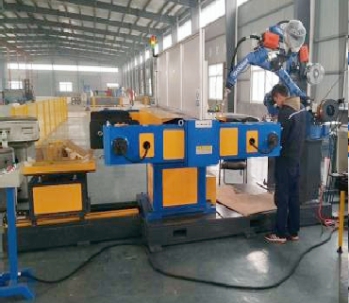
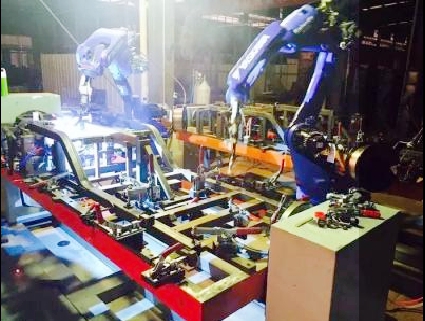
Benotzt kontrolléiert Rotatioun fir Ëmfangsnähten an den Aarbechtsëmfeld vum Roboter ze bréngen.
Kapp- a Schwanzdok-Layouten kënnen méi laang Befestigungen tëscht zwou Enden ënnerstëtzen.
Kombinéiert Rotatioun a Kippung fir d'Approchewénkelen fir verschidde Nähten ze verbesseren.
Wielt e Konzept mat enger oder méi Achsen aus der Befestigung, dem Schwéierpunkt an dem Roboter-Layout.
Orientéiert verschidde Schweißflächen op méi gëeegent Positiounen an der Zell.
Dräiachseg Statiounsindexéierungslayouts kënnen e Konzept mat verschiddene Statiounen ausléisen; déi schlussendlech Arrangement ass projetspezifesch.
Firwat EVST
Vun de Projetinputs an der Serienauswiel bis zu de Kontrollen an der Produktiounsphase bleiwen déi genee Konfiguratiouns- an Akzeptanzufuerderunge projetspezifesch.
Werkstéck, Befestigung, Gesamtgewiicht, Schwéierpunkt, Bewegung an Zellzoustänn ginn iwwerpréift, ier déi endgülteg Konfiguratioun bestätegt gëtt.
Prozesskontrollen a wichtege Produktiounsstadien hëllefen, Problemer virun der Liwwerung z'identifizéieren.
Bearbeitungsressourcen ënnerstëtzen d'Dimensiounskontroll fir Montageflächen, Lächer a rotativ Schnëttstellen.
Strukturell Komponenten ginn geglüht, fir Reschtspannung ze reduzéieren an d'dimensional Stabilitéit ze garantéieren.
Oft gestallten Froen
Et ass eng kontrolléiert extern Achs, déi e Werkstéck hält an nei ausriicht, sou datt de Roboter Zougang zu de Schweessnähten huet. Déi erfuerderlech Achszuel hänkt vun der Bewegung vum Werkstéck an dem Zellenlayout of.
Op dëser Kategoriesäit bedeit nominell Notzlaascht dat kombinéiert Gewiicht vum Werkstéck a Befestigungsstéck, net nëmmen d'Werkstéck. Déi definitiv Auswiel erfuerdert och eng Iwwerpréiwung vum Schwéierpunkt, den Dimensiounen an den dynamesche Konditiounen.
Eng eenzeg Achs suergt fir eng Rotatiounsbewegung; zwou Achsen addéieren Kippung; dräi Achsen kënnen eng Statiounsindexéierung oder -austausch addéieren. Baséiert d'Wiel op dem Zougank zur Schweißung an der Statiounssequenz. Liest de Guide fir de Schweesspositiounsinstrument fir de méi komplette Verglach.
D'Buschtawen beschreiwen déi allgemeng Struktur ronderëm d'Ënnerstëtzungen an d'Tools. D'Auswiel hänkt vun der Gréisst vum Werkstéck, der Befestigung, dem Laderaum, dem Roboterusaz an der erfuerderlecher Notzlaascht of. Vergläicht d'Layouten am Guide fir Schweesspositiounsinstrumenter.
Bedenkt dëst wann eng méi laang Befestigung oder e Frame Ënnerstëtzung tëscht zwou Enden a Rotatioun ëm eng horizontal Achs brauch. Den Ofstand tëscht den Ënnerstëtzungen an d'Grenzflächen mussen um Werkstück bestätegt ginn. Kuckt de Guide fir de Schweesspositiounsinstrument fir méi Auswielkontext.
Dat selwecht Gesamtgewiicht kann ënnerschiddlech Konditioune fir d'Achsen an d'Struktur schafen, wann hire Schwéierpunkt ännert. Gewiicht eleng ass dofir net genuch fir déi endgülteg Auswiel.
Benotzerdefinéiert Konfiguratioune sinn no enger technescher Iwwerpréiwung verfügbar. Gitt d'Mark/Modell vum Roboter, d'Donnéeë vum Werkstéck an der Befestigungsanlag, déi erfuerderlech Bewegung, den Zellenlayout an d'Interfacebedürfnisser un, fir datt déi passend Konfiguratioun bestätegt ka ginn.