
Schwéierlaascht-Schweissroboter-Aarbechtsstatiounen fir grouss a schwéier Deeler
Eng Aarbechtsstatioun mat héijer Leeschtung fänkt mat den Ufuerderunge fir d'Gewiicht vun den Deeler, d'Hülle, d'Rotatioun, den Zougank zu de Nähten an d'Multipercoursen un. Dës Säit vergläicht aacht Arrangementer, sou datt d'Projetteam d'Positionéierung vun den Deeler an d'extern Bewegung op eng technesch Auswiel limitéiere kann.
Definéiert d'Groussdeelfamill ier Dir d'Ausrüstungsbewegung auswielt
Benotzt dës Werkstéckfamilljen fir d'Längt, den Duerchmiesser, d'Gewiicht, d'Belaaschtung an d'Ufuerderunge fir den Zougank zu den Nähten ze berechnen.
Benotzt véier Restriktiounen fir ze entscheeden, wéi den Deel presentéiert gëtt
Lueden an ëmschléissen
Kontrolléiert d'Mass vum Werkstéck an der Befestigungsanordnung zesummen, definéiert dann Längt, Breet an Rotatiounsduerchmiesser.
Rotatioun an Ënnerstëtzung
Wielt Kopfstock-Heckstock, Duebelsail oder L-Positionéierungskonzepter géint de Schwéierpunkt an d'Ënnerstëtzungspunkten.
Zougang a Bewegung vun der äusserer Säit
Betruecht nëmmen Buedem-, Iwwer- oder ëmgedréint Bewegung, wann eng fix Roboterpositioun déi erfuerderlech Längt oder Héicht net ofdecke kann.
Multipass-Prozess
Kontaktdetektioun, Lichtbogenverfolgung a Multilayer-Multipass-Funktioune sinn als optional Lichtbogenschweisssoftware an der schwéierer Grupp verfügbar.
Organiséiert aacht Optiounen no Positionéierung, Rees an Zougang iwwer dem Kapp
Dëst ass e beschränkungsgedriwwenen Ingenieurswee, keng Matrix vun gläichwäertege Produktkaarte.
Presentatioun gefouert vum Positionéierer
Fänkt domat un, wéi den Deel sech dréie oder kippen muss.
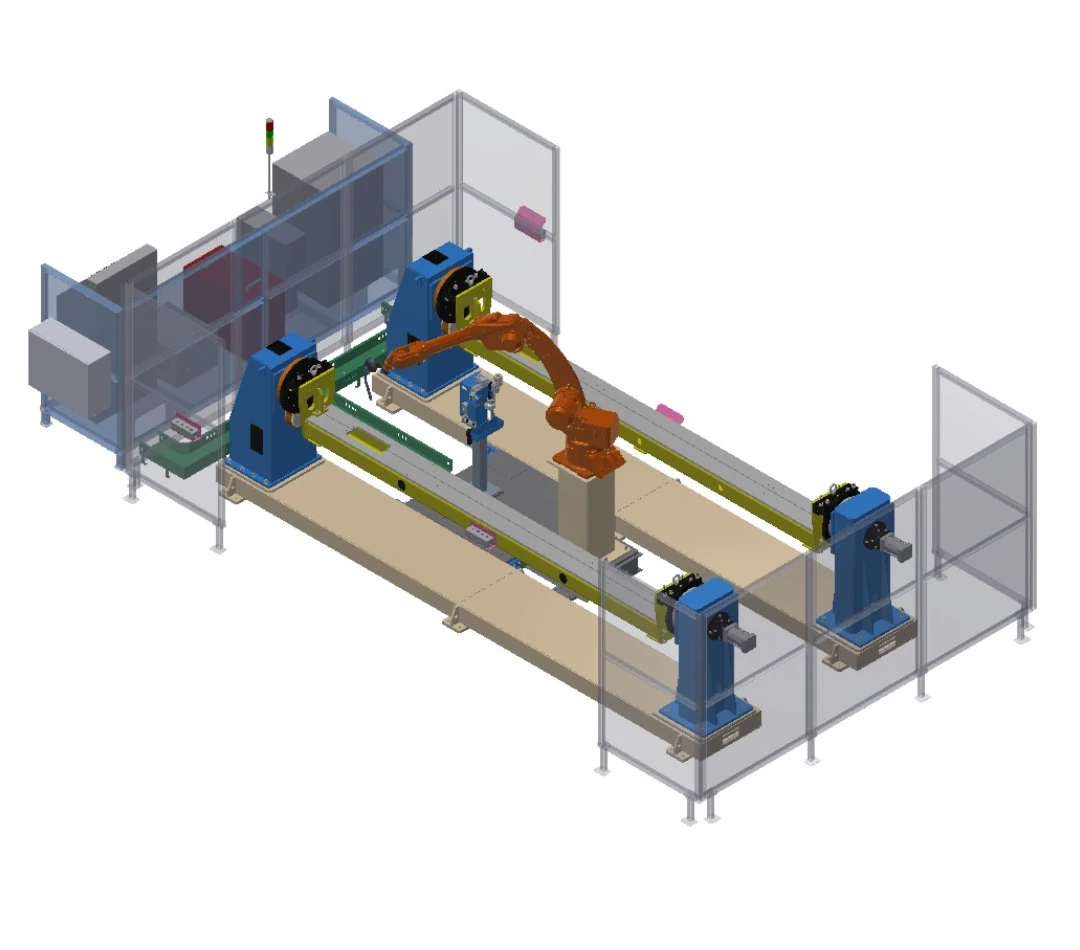
Duebelstatiouns-Kopfstock-Heckstock-Aarbechtsstatioun
Zwee Kopf- a Hecksock-Positionéierer suergen fir ofwiesselnd Deelerpresentatioun mat pneumatescher Hecksock-Spannung.
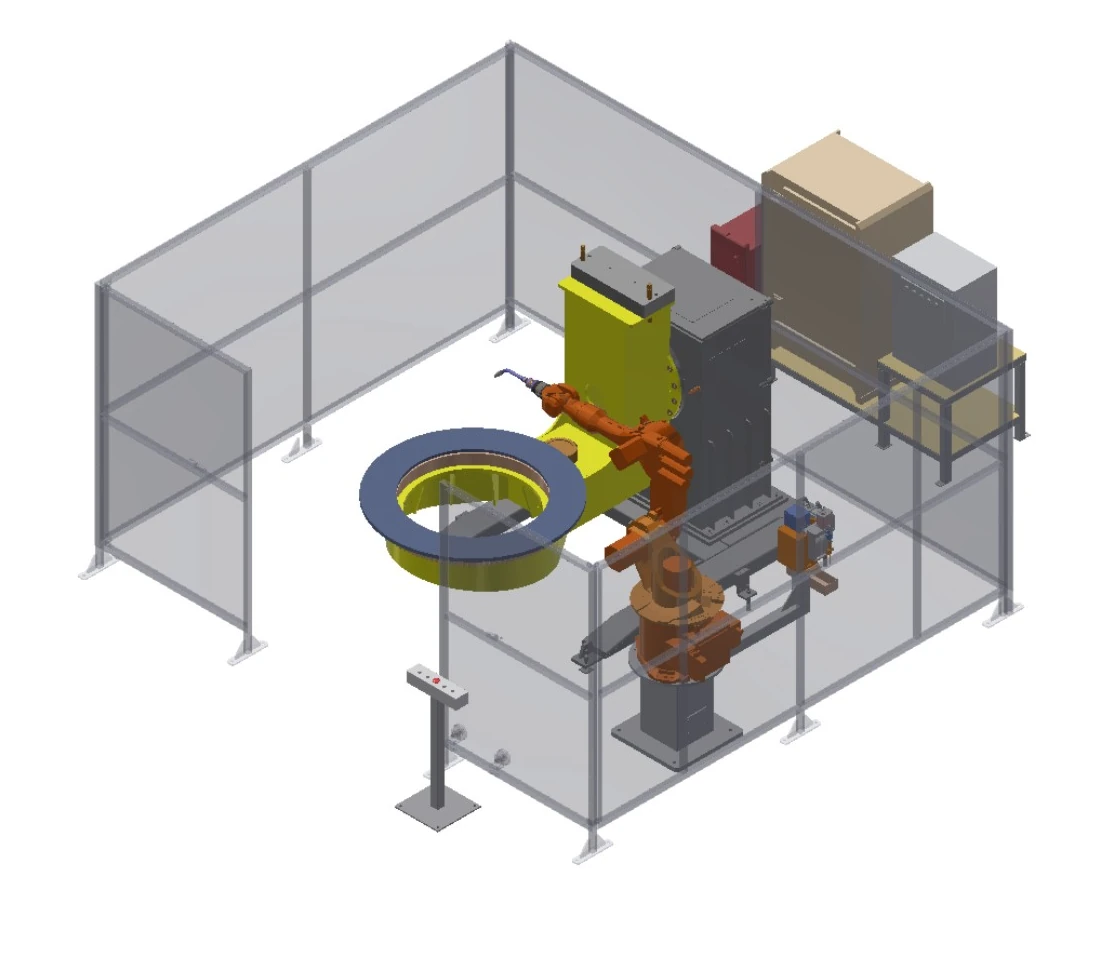
Zwee-Achs L-Positionéierer-Aarbechtsstatioun
E L-Positionéierer mat zwou Achsen rotéiert a kippt d'Befestigung fir Zougang zu verschiddene Schweessflächen.
Reesënnerstëtzte Versécherung
Füügt kontrolléiert Bewegung bäi, wann eng Roboterpositioun déi erfuerderlech Längt oder Héicht net ofdecke kann.
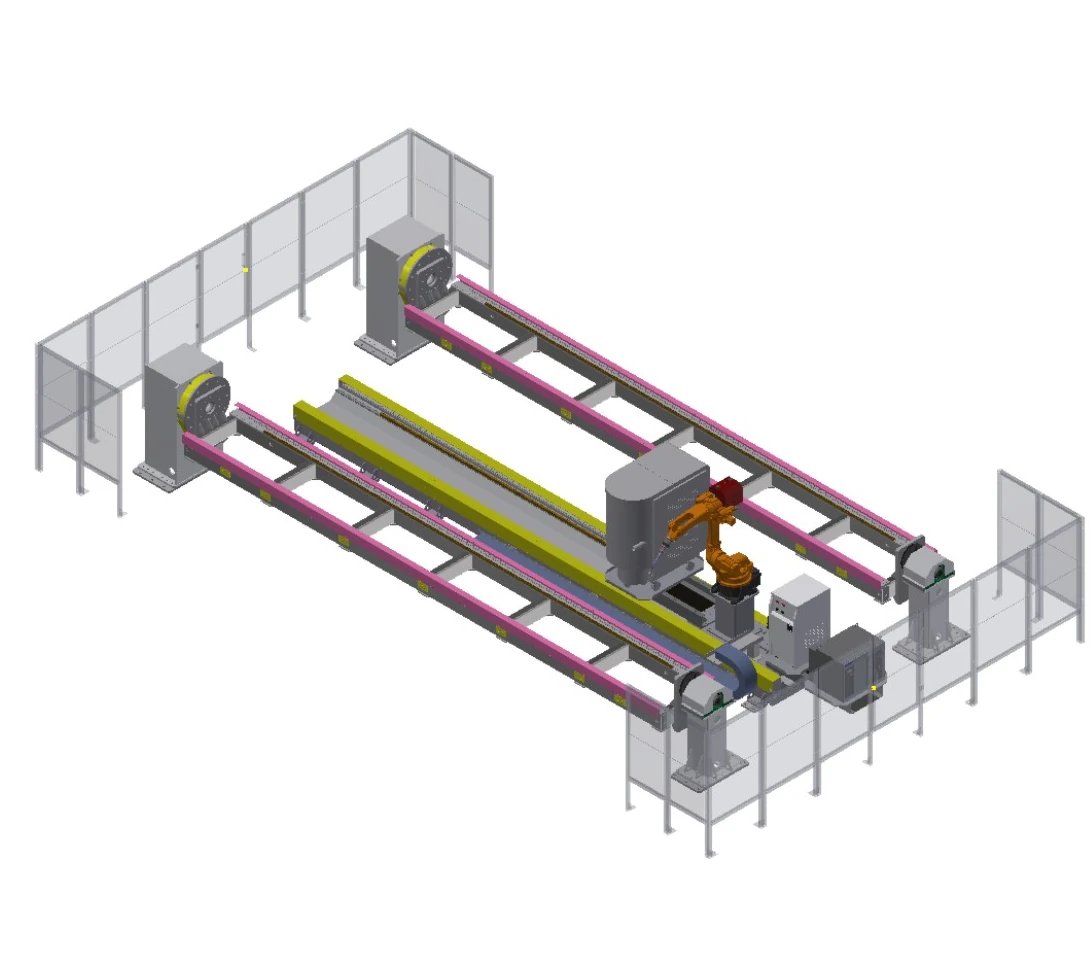
Aarbechtsstatioun mat laangem Werkstéck-Weeërachs
Eng Buedemachs erweidert d'Ofdeckung vum Roboter iwwer eng sechs Meter grouss Befestigungsfläch, déi vun zwee Kopf- a Heckdose-Positionéierer bedriwwe gëtt.
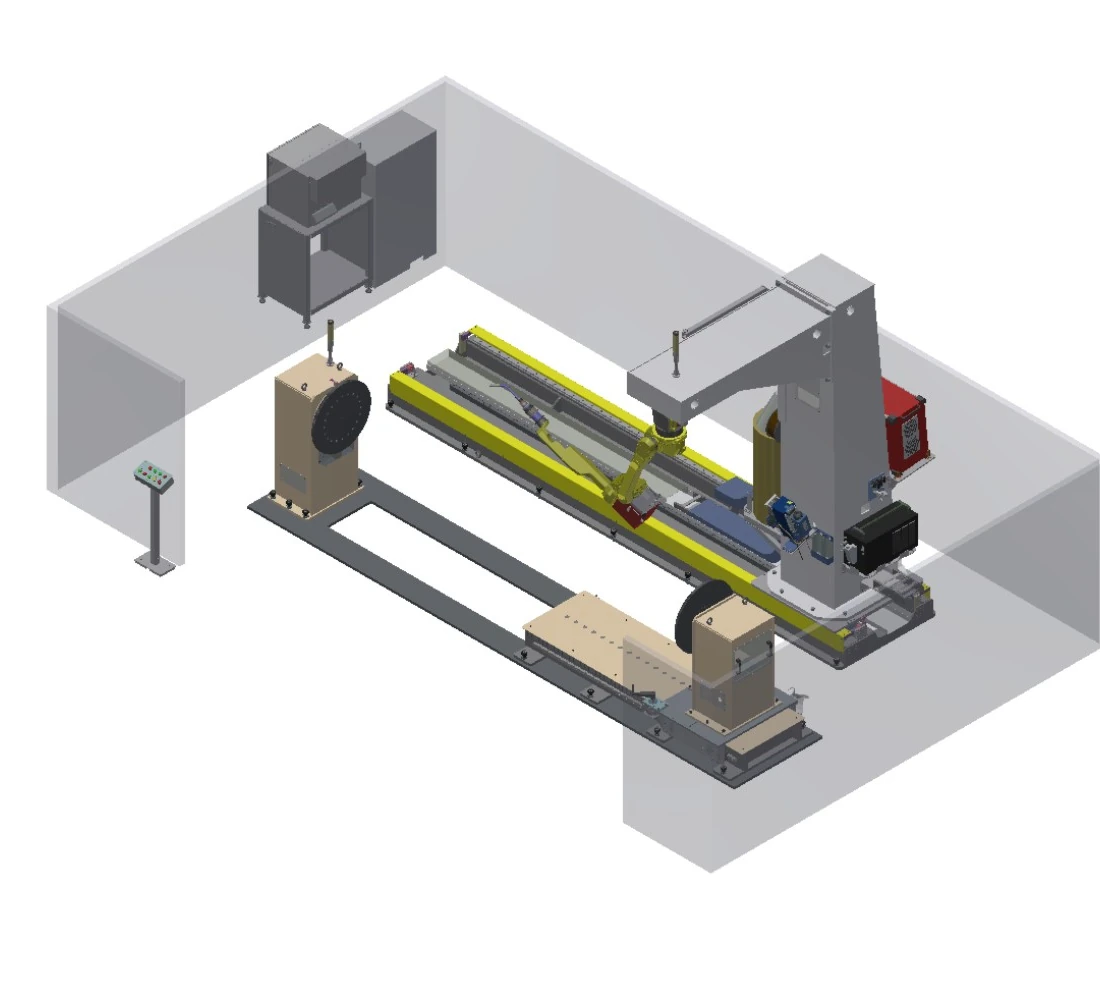
Invertéiert C-Frame-Reise-Aarbechtsstatioun
En ëmgedréint C-Frame a Bewegungsachs erweideren den Zougang laanscht den Deel, während de Schwanzdok eng Längtenjustéierung erméiglecht.
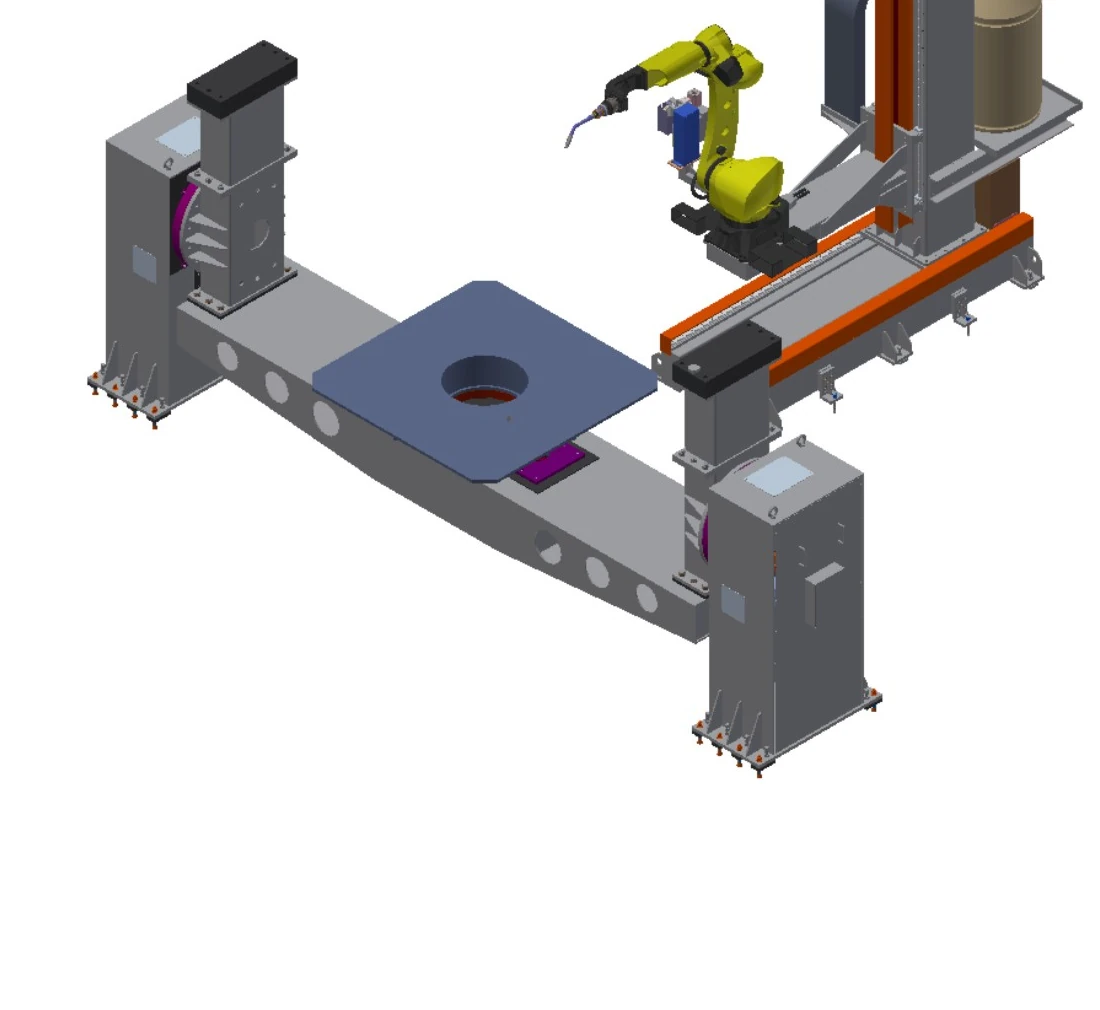
Zwee-Achs Buedembewegung Aarbechtsstatioun
D'Y- an d'Z-Achs-Bewegung kombinéiert mat engem Duebelsail-Positionéierer, deen fir e Beräich vun zwou bis fënnef Tonnen disponibel ass.
Zougang iwwer dem Kapp an ëmgedréint
Beweegt de Roboter iwwer oder ronderëm d'Wierkstéck, wann Zougang a Spillraum d'Architektur bestëmmen.
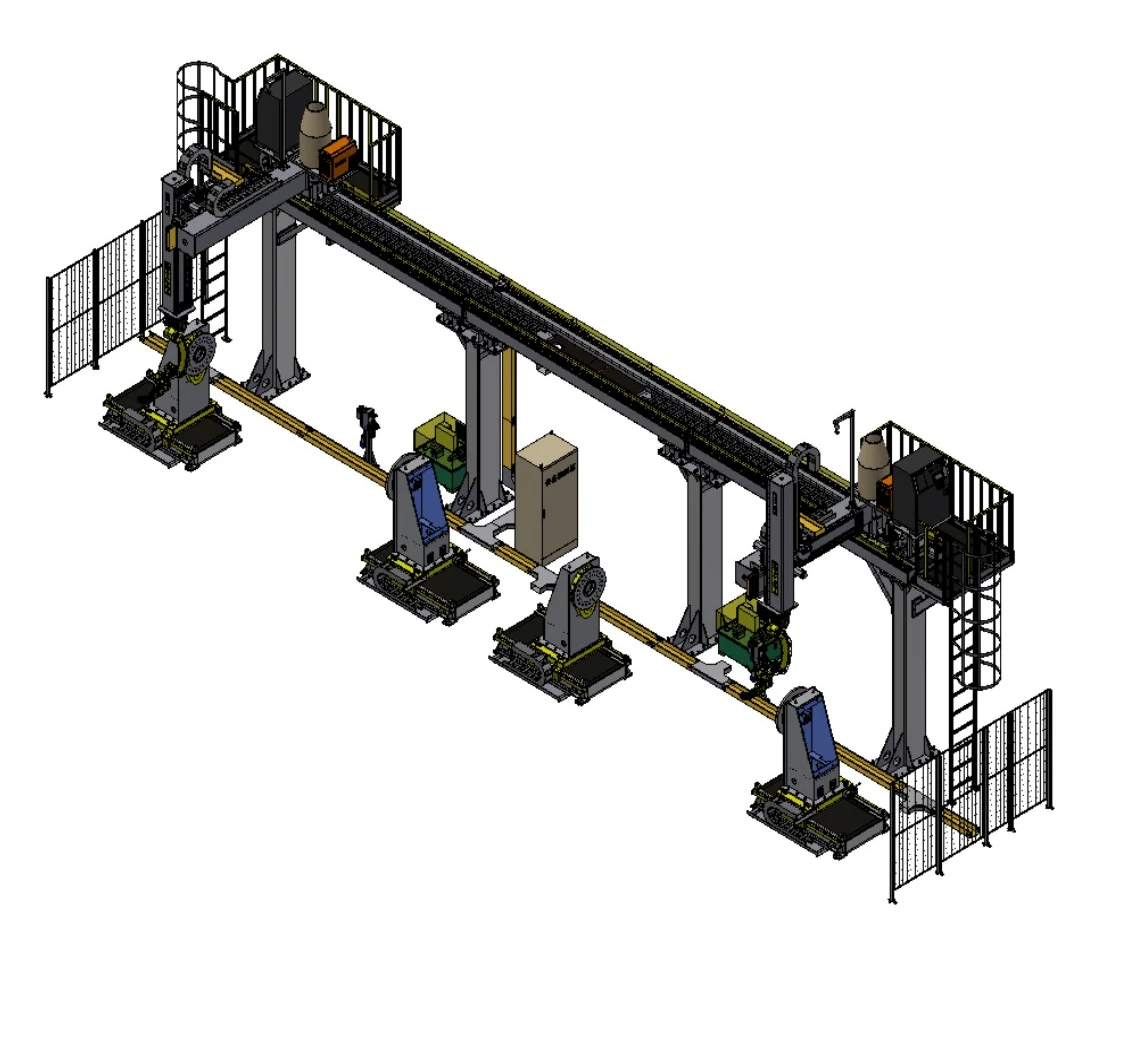
Méiachseg Overhead-Aarbechtsstatioun
Auswielbar Overhead-Beweegungsachsen kombinéiere sech mat engem oder zwee schwéiere Kapp- a Heckdose-Positionéierer fir grouss rotativ Werkstécker.
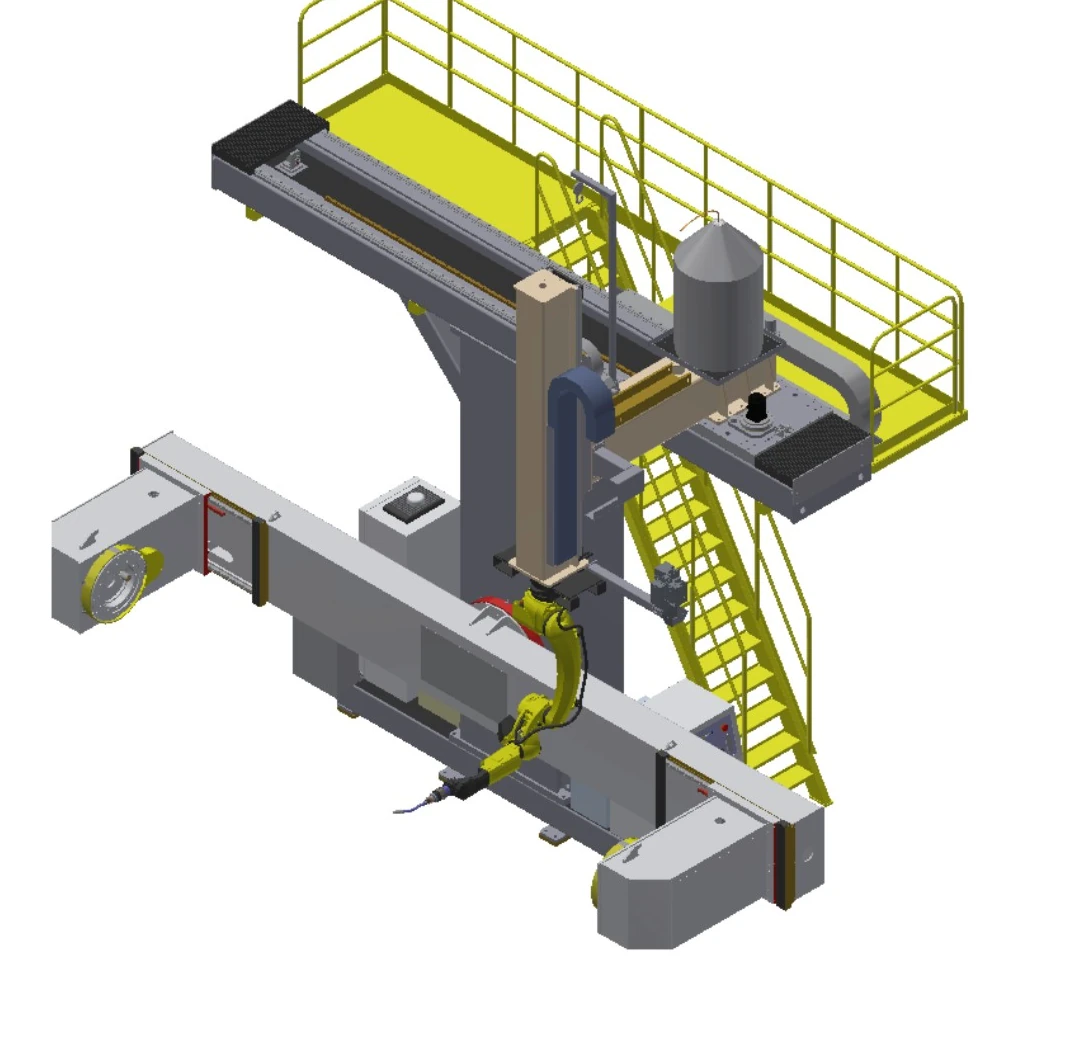
T-fërmeg Overhead-Wagen-Aarbechtsplaz
Eng zweeachseg Iwwerheadbewegung déngt engem seitlech montéierte Positionéierer fir rotativ Deeler mat mëttleren Duerchmiesser.

Rotéierend ëmgedréint C-Frame-Aarbechtsstatioun
E rotéierend ëmgedréint C-Frame bitt vertikal Bewegung an e winkelegen Zougang ronderëm deen héchste Laaschtberäich vum Positionéierer an dëser Grupp.
Vergläicht Belaaschtung, Enveloppe, extern Bewegung a Schutzfelder
| Reih | Beschreiwend Konfiguratioun | Arm erreechen | Positioner Luede | Werkstückhülle | Extern Bewegung | Positionéierungsarrangement | Schutzfeld |
|---|---|---|---|---|---|---|---|
| A | Aarbechtsstatioun mat laangem Werkstéck-Weeërachs | 2 m | 1–3 Tonnen | Armatur 6 m × 1.5 m | Rees 5 m | Kapp-Scheifstock, 2 Eenheeten | Hallef zouenen Zaun |
| B | Duebelstatiouns-Kopfstock-Heckstock-Aarbechtsstatioun | 2 m | 1–3 Tonnen | Armatur 3 m × 1.5 m | Kapp-Scheifstock, 2 Eenheeten | Hallef zouenen Zaun | |
| C | Invertéiert C-Frame-Reise-Aarbechtsstatioun | 1.4 m / 2 m optional | 1–3 Tonnen | Armatur 4 m × 1 m | Rees 4 m | Kapp-Heckstock; Heckstockjustierung 1.5 m | Hallef zouenen Zaun |
| D | Zwee-Achs L-Positionéierer-Aarbechtsstatioun | 1.4 m / 2 m optional | 1 t / 2 t optional | Zwee-Achs L-Positionéierer | Hallef zouenen Zaun | ||
| E | Méiachseg Overhead-Aarbechtsstatioun | 1.4 m / 2 m optional | 1–5 Tonnen | Rotatioun ≤3 m | X 2–30 m; Y 1–2 m; Z 1–2 m | Kapp-Scheifstock, 1 oder 2 Eenheeten | Hallef zouenen Zaun |
| F | T-fërmeg Overhead-Wagen-Aarbechtsplaz | 1.4 m / 2 m optional | 1–3 Tonnen | Rotatioun ≤1.8 m | X 3–4 m; Z 1–2 m | Säitlech montéiert Kapp-Scheifstock; 0.5 m astellen | |
| G | Zwee-Achs Buedembewegung Aarbechtsstatioun | 1.4 m / 2 m optional | 2–5 Tonnen | Rotatioun ≤3 m | Y 1.5 m; Z 1.5 m | Zwee-Achs Duebelkolonn; 0.5 m upassen | |
| H | Rotéierend ëmgedréint C-Frame-Aarbechtsstatioun | 1.4 m / 2 m optional | 3–10 Tonnen | Rotatioun ≤3 m | Z 1–2 m; Rotatioun ±90° | Zwee-Achs Duebelkolonn; 0.5 m upassen | Hallef zouenen Zaun |
De Schutzkonzept ronderëm Logistik a Bewegung vun der Externitéit opbauen
Sécherung vu schwéieren Deeler ass keng Standard-Accessoirelëscht. Si muss zesumme mat Hiewen, Belaaschtung, Serviceaufgaben, Dampkontroll a kontrolléierter Bewegung iwwerpréift ginn.
Isolatioun an Interlocks
Definéiert de Schutz ronderëm maximal Beweegung, Positionéierer, Ladezonen an den Zougang zum Personal.
Hiewen an Zougang zu groussen Deeler
Bestätegt Kranweeër, Dieren oder Öffnungszonen, Werkstécktransfer an anormal Entfernung.
Damp- a Prozessgrenzflächen
Integréiert d'Schweissdampofzuch, d'Versuergungsinfrastrukturen, d'Prozessmedien an d'Ofkillung vun der Ausrüstung an de Gesamtkonzept.
Ënnerhalt a Validatioun
Kontrolléiert Konditioune fir Service, Brennerreinigung, Astellung vun der Befestigung a Validatioun vun der Sécherheetsfunktioun ubidden.
Definéiert d'Positionéierung vun den Deeler an d'Nahtkaart virum Ausrüstungsumfang
Deel Iwwerpréiwung
Zeechnungen, Mass, Schwéierpunkt, Gelenker, Varianten an ukommenden Zoustand.
Positionéierungskonzept
Ënnerstëtzung, Rotatioun, Belaaschtung a Grenzen tëscht Befestigungsmittel a Grenzfläche.
Zougangsstudie
Roboterhaltung, extern Bewegung, Kollisioun an Zougang zum Service.
Prozess a Schutz
Schweessprozedur, Detektioun, Damp, Verriegelungen an Interaktioun mam Personal.
Definitioun vun der Akzeptanz
Deeler, Nähten, Testbedingungen, Dokumenter a Entscheedungsmethod averstane sinn.
Véier schwéier Schweessszenarien mat verschiddene Restriktiounen
Fäll illustréieren nëmmen Deelerfamilljen, Arrangementer a Prozessfokus; si identifizéieren kee Client, fix Ausrüstungspaket oder Leeschtungsverspriechen.
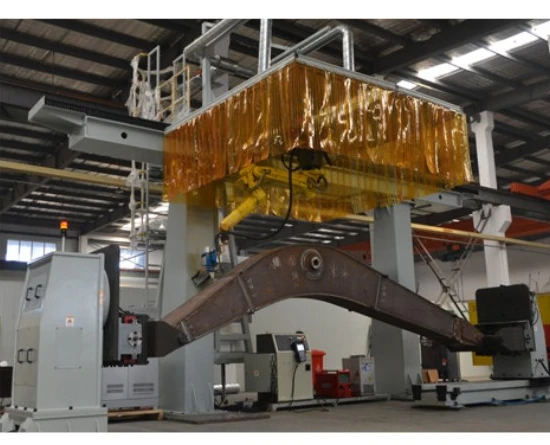
Balken a Bommen fir Baumaschinnen
Ënnerstëtzt laang hiergestallt Sektiounen, koordinéiert extern Bewegung an haalt de Schweißzougang un déi tatsächlech Verbindungskaart gebonnen.
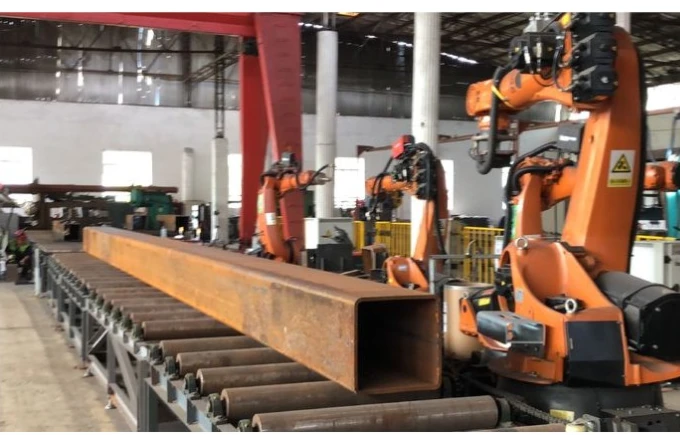
Sektioune vun der Stolkonstruktioun
Plangt méisäitegen Zougang fir Këschtsektiounen a strukturell Profiler, ouni eng Befestigung als universell ze behandelen.
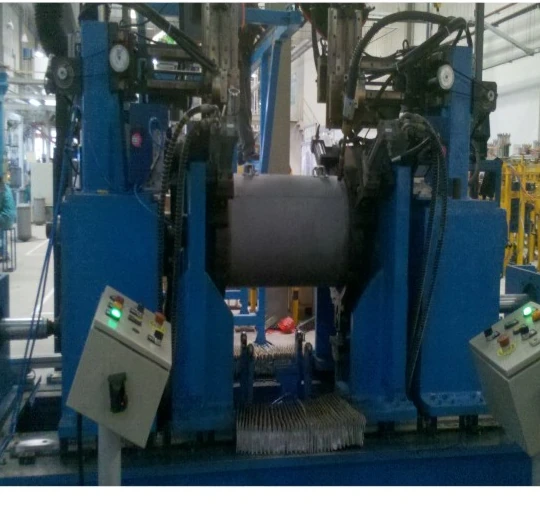
Drockbehälterhüllen
Benotzt eng kontrolléiert Rotatiounspresentatioun fir zylindresch Nähten, während Dir den Duerchmiesser, d'Ënnerstëtzung an d'Belaaschtungsmethod bestätegt.
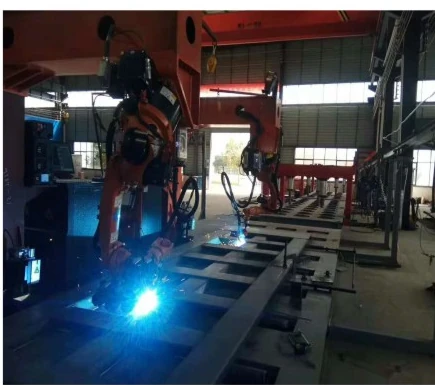
Fabrikatioune vu kommerzielle Gefierer
Trennt Panzer, Rahmen a Karosseriestrukturen a kloer Deelerfamilljen, ier Dir d'Aarbechtshaltung an de Statiounsduerchfluss auswielt.
Ingenieursfroen, déi virum Konzeptdesign ofgeschloss solle ginn
Wéi gëtt de Kapazitéitsberäich iwwerpréift?
Gitt d'Mass vum Werkstéck, d'Mass vum Befestigungselement, de Schwéierpunkt, d'Ënnerstëtzungsmethod an d'dynamesch Orientéierung un. D'Berechnunge vum Projetingenieur bestëmmen den uwendbare Beräich.
Wéini soll d'Bewegung vun enger externer Roboterin berécksiichtegt ginn?
Bedenkt et, wann eng Montagepositioun déi erfuerderlech Längt, Héicht oder Nahtwénkel net ofdecke kann, da préift Kollisiouns-, Steifheets- an Ënnerhaltszougang.
Wéi gi laang oder groussduerchmiesser Deeler presentéiert?
Vergläicht Kapp- a Schwanzdok, Duebelsail an aner Positionéierungskonzepter mat Ënnerstëtzung, Rotatiounsduerchmiesser, Längtenastellung, Belaaschtung an Befestigungsgrenzflächen.
Wat ass fir eng Iwwerpréiwung vun enger Méifachschweißung néideg?
Gitt d'Ufuerderunge fir d'Virbereedung vun der Fugen, d'Material, d'Dicke, de Fëllstoff, d'Sequenz vun de Schläich, d'Virhëtzung oder d'Ufuerderunge fir d'Interschläich, plus d'Detektiouns- a Programmstrategie un.
Wéi gëtt de Schutz vu schwéieren Deeler entwéckelt?
Baséiert d'Risikobewertung op maximaler Bewegung, Belaaschtung, Hiewen, Personalzougang, Dampkontroll an Ënnerhaltsaufgaben.
Kënnen déi ugewisen Arrangementer als fix Pakete bestallt ginn?
Si sinn technesch Ausgangspunkten. Mechanesch, elektresch, Prozess-, Befestigungs-, Schutz- an Akzeptanzëmfang mussen am Verglach zum tatsächlechen Deel bestätegt ginn.
Fänkt mat den Daten vum Werkstéck an der Nahtkaart un
Deelt d'Deelbereich, d'Mass, de Schwéierpunkt, d'Gelenker, d'Belaaschtungsmethod an d'Aschränkungen um Site, sou datt den EVST e Startpunkt fir eng schwéierlaaschteg Schweessroboter-Aarbechtsstatioun entwéckele kann.