
Roboter Achs Schweess Workstation
EVST konfiguréiert de Roboter, de Schweesspaket, de Positionéierer an d'Befestigung ronderëm déi tatsächlech Achskomponent, d'Gelenkgeometrie an de Produktiounsroute.
Fänkt mat enger Aarbechtsstatioun un, füügt déi geschützt Zellfunktiounen derbäi, déi Är Anlag brauch, oder verbënnt verschidde Statiounen zu enger Produktiounslinn nodeems d'Beluedung, d'Inspektioun an de Materialfloss definéiert sinn.
Wat eng Achseschweissaarbechtsplaz definéiert
Bau d'Zell ronderëm d'Achs an hir Gelenker
D'Automatiséierung vun der Achseschweissung funktionéiert am beschten, wann d'Komponentendefinitioun den Design féiert. EVST kartéiert d'Schweissungen, d'Handhabungspunkten, d'Befestigungsdaten an den Inspektiounswee, ier den Ausrüstungslayout festgeluecht gëtt.
Definéiert wat d'Statioun muss schweessen
Nennt d'Achskomponent, identifizéiert all Produktiounsverbindung a notéiert wou d'Brennbrenner muss ukommen. Gehäusegeometrie, Halterungen, Nähten an Zougangsbeschränkungen bestëmmen d'Roboterhaltung an de Besoin fir d'Rotatioun vum Werkstéck.
- Zeechnungsrevisioun an Komponentenorientéierung
- Gelenksequenz, Prozess a Akzeptanzkriterien
- Variatioun vun der Anpassung an d'Konditioun vum Heftschweessen
Presentéiert e widderhuelbare Werkstéck
D'Befestigung setzt d'Positiounsdaten fest a hält d'Montage stabil beim Belaaschtung a Schweess. De Positionéierer presentéiert all Naht an engem nëtzlechen Wénkel, während den Zougang fir d'Brennerei, Kabelen a Serviceaufgaben behalen gëtt.
- Laadrichtung an Erreechbarkeet vum Bedreiwer
- Spannsequenz a Wiesselmethod
- Rotatioun, Spillraum a Kabelféierung
Bewegung mam Schweesspaket koordinéieren
De Roboterwee, d'Bewegung vum Werkstéck an d'Schweissparameter mussen als ee Prozess funktionéieren. EVST plangt Starten, Stopp, Iwwergäng, Brennerzougang, Botzen a Restauratioun ronderëm d'Verbindungssequenz anstatt de Roboter als en isoléierten Apparat ze behandelen.
- Koordinatioun vu Roboter a Positionéierer
- Service vun der Brenner an Zougang zu Verbrauchsstoffer
- Detektiounsstrategie wou d'Gelenk et brauch
Ofstëmmen, wéi d'Resultater iwwerpréift ginn
E nëtzlechen Akzeptanzplang trennt d'Funktioun vun der Ausrüstung vun der Qualitéit vun den Deeler an der Produktiounsleistung. EVST stëmmt d'Oflafmethod mat der Schweesskontroll vum Client, den Dimensiounskontrollen, der Belaaschtungsmethod an der vereinbarter Zyklusgrenz of.
- Schweess- a Dimensiounsinspektiounsroute
- Produktiounstestszenarien a Rekonvaleszenarien
- Sécherheets- a Bedreiwerinteraktiounskontrollen
Wielt eng Aarbechtsstatioun, Zell oder Produktiounslinn
Déi richteg Skala hänkt dovun of, wéi vill Operatioune verbonne musse sinn, wéi Deeler eran- a erausgoen, a wou Inspektioun oder manuell Aarbecht higehéiert.
| Format | Beschte fit | Typesche Fokus op Integratioun | Planungsfro |
|---|---|---|---|
| Achs-Schweissarbeitsplaz | Eng definéiert Schweessoperatioun mat lokaler Belueden an Entlueden. | Roboter, Schweesspaket, Positionéierer, Befestigungsapparat a Statiounssteierungen. | Kann eng Eenheet déi erfuerderlech Gelenkset ofschléissen a gläichzäiteg einfach ze belueden bleiwen? |
| Roboter-Schweisszell | E geschützten Automatiséierungsberäich mat koordinéierte Produktiounsfunktiounen. | Bewaachung, Verriegelungen, Bedreiwerzougang, Prozessdéngschter a Réckgängegmaache. | Wéi eng Interaktiounen, Servicepunkten a Sécherheetsfunktioune gehéieren an d'Zell? |
| Achs Schweess Produktiounslinn | Verschidde verbonne Operatiounen mat geplangten Transfert a Linnekontroll. | Materialfluss, Puffer, Statiounsbilanz, Inspektiounsroute a Supervisioun. | Wéi eng Operatioun kontrolléiert d'Linnausgang, a wéi solle sech Deeler tëscht Statiounen beweegen? |
Véier Elementer, déi d'Schweissstatioun formen
EVST bréngt d'Bewegung, de Prozess an d'Aarbechtsfesthaltungselementer ronderëm de gewënschte Schweißwee zesummen.
Schweess Roboter
Liwwert d'Beweegungsëmfeld an d'Brennbrennerorientéierung fir déi definéiert Gelenker. D'Auswiel befollegt déi erfuerderlech Positiounen, den Zougang an d'Toolbelaaschtung.
Schweesspaket
Kombinéiert d'Stroumquell, d'Brennerei, d'Drotzufuhr an d'Prozessinterfaces, déi fir déi gewielte Schweissmethod gebraucht ginn.
Werkstückpositionierer
Ënnerstëtzt a rotéiert d'Achsunitéit, sou datt de Roboter d'Nähte an enger produktiver Schweessorientéierung erreeche kann.
Spezialiséiert Armatur
Lokaliséiert déi tatsächlech Komponenten, setzt Referenzpunkten a ënnerstëtzt eng kontrolléiert Spann- a Belaaschtungssequenz.
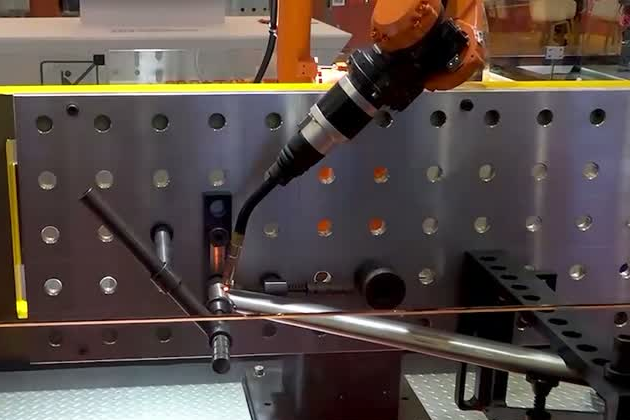
Vun Zeechnunge bis zu engem akzeptéierte Produktiounsprozess
All Schrëtt konvertéiert Applikatiounsinputen an eng testbar Statiounsentscheedung.
Wat soll een fir eng nëtzlech Achszelleniwwerpréiwung schécken?
E kompakten Applikatiounspaket erlaabt et EVST, dat éischt Konzept op dat tatsächlecht Werkstéck ze konzentréieren, amplaz vun Unahmen.
Definitioun vum Werkstéck
Deelt d'Montagezeechnung, d'Komponentenlëscht, d'Verbindungskaart, d'Material, d'Déckt an den erwaarten Zoustand vun der Montage. Markéiert kritesch Referenzwäerter a Flächen, déi zougänglech musse bleiwen.
Produktiounsroute
Beschreift d'Belueden, d'Entlueden, d'Zähschweißen, d'Botzen, den Ëmstellen, d'Inspektioun an d'Reparatur. Gitt dat virgesinnt Schichtmuster an d'Grenz un, déi fir d'Produktiounszil benotzt gëtt.
Qualitéitsplang
Gitt d'Akzeptanzmethod fir d'Schweißnaht, d'Dimensiounsprüfungen, d'Probenahmemethod an d'kosmetesch Erwaardungen un. Dës Ufuerderunge leeden de Prozesstest an den Oflaf vun der Statioun.
Planzen Integratioun
Gitt déi verfügbar Fläch, d'Versuergungsinfrastrukturen, d'Upstream- an d'Downstream-Schnëttstellen, den Zougang fir den Operateur an d'Ënnerhaltsweeër un. Notéiert all geplangten Transfert oder Kontrollen op Linnenniveau.
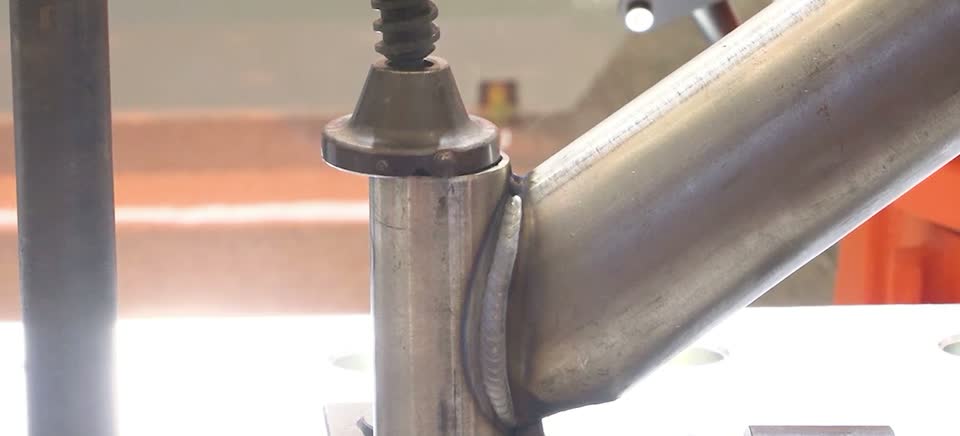
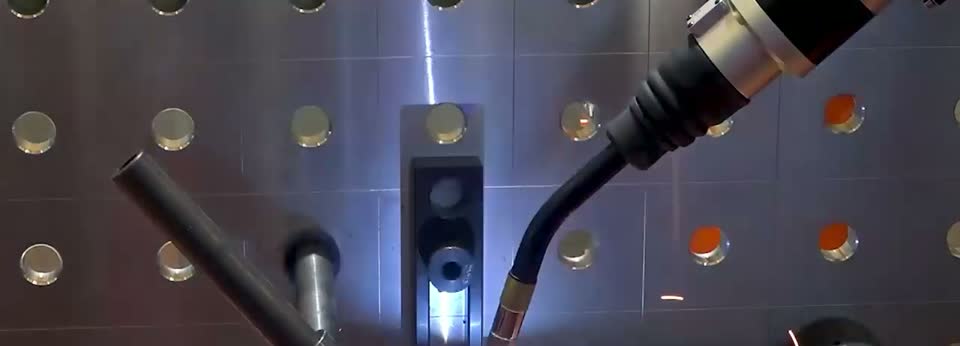
Roboterschweißen fir Réiervelo-, Elektroauto- a Motorradrahmen
EVST applizéiert koordinéiert Roboter- a Positionéiererbewegung op déi kompakt, verännerlech Weeër ronderëm Réierrahmenverbindungen. De Prozessfokus läit op stabilem Brennerzougang, kontrolléiert Bewegung duerch Iwwergäng an eng Uewerfläch, déi dem vereinbarten Akzeptanzstandard entsprécht.
Bestätegt d'Leeschtung um aktuellen Werkstéck
De Schlusskonzept an den Akzeptanzplang verbannen d'Verhale vum Roboter mam Deel, dem Prozess an dem Produktiounswee vum Client.
Produktiounszäitpunkt
Benotzt eng vereinbart Auer. Gitt déi entspriechend Schrëtt fir d'Belueden, d'Schweißen, d'Botzen, den Ëmstellen, d'Inspektioun an d'Réckholung un, sou datt d'Resultat déi geplangt Statioun representéiert.
Schweißnähten an Dimensiounen
Iwwerpréift de komplette Prozess. Anpassung, Verhale vum Befestigungselement, Mëttelpunkt vum Werkzeug, Hëtzeinput, Detektioun an Inspektioun droen all zum fäerdege Stéck bäi.
Verantwortung fir d'Automatiséierung
All Operatioun zouweisen. Definéiert, wéi eng Aufgaben zur Beluedung, zum Punktschweißen, zur Inspektioun, zur Reparatur, zur Schleifung an zur Ënnerhaltung vun der Automatiséierung gehéieren a wéi eng bei den Operateuren bleiwen.
Froen iwwer d'Aarbechtsplaz fir d'Schweissachsen
Wat ass den Ënnerscheed tëscht enger Aarbechtsstatioun, enger Zell an enger Produktiounslinn?
Eng Aarbechtsstatioun ass eng fokusséiert Produktiounseenheet. Eng Schweesszell füügt de geschützte Automatiséierungsberäich, d'Steierung an déi geplangt Interaktioune vum Operator bäi. Eng Produktiounslinn verbënnt verschidde Lade-, Schweess-, Inspektiouns- oder Transferstatiounen duerch Materialfluss a Koordinatioun op Linnenniveau.
Wéi eng Informatioune brauch den EVST fir eng Achseschweisszell ze konfiguréieren?
Schéckt d'Zeechnung vun den Deeler, d'Kaart vun de Komponenten a Verbindungen, d'Material, d'Déckt, den Zoustand vun der Montage, de Schweessprozess, d'Belaaschtungsmethod, d'Produktiounszil, d'Inspektiounsmethod, den Anlagenlayout an d'Utilitéiten. Dës Inputen erlaben et dem Konzept, déi tatsächlech Achs an de Produktiounsroute ze reflektéieren.
Wéi ënnerstëtzt e Positionéierer d'Achseschweißen?
De Positionéierer ënnerstëtzt a rotéiert d'Wierkstéck, sou datt de Roboter Zougang zum Brenner an eng nëtzlech Schweessorientéierung behale kann. Den EVST wielt de Format an d'Bewegung vum Positionéierer ronderëm d'Achs, d'Befestigung, déi erfuerderlech Positiounen an d'Handhabungssequenz.
Wéi bestätegt EVST d'Zykluszäit an d'Schweißqualitéit?
De Projet definéiert als éischt d'Zyklusgrenz an d'Akzeptanzmethod. EVST validéiert dann d'Bewegung, de Schweessprozess, d'Belaaschtungssequenz an den Inspektiounswee mat representativen Deeler, sou datt d'Resultat mat der vereinbarter Ufuerderung verglach ka ginn.
Kann robotesch Schweessen d'Sekundärschleifen op Réierrahmen reduzéieren?
Et kann d'manuell Veraarbechtung reduzéieren, wann den ofgestëmmte Schweessprozess, den Zoustand vun der Verbindung, de Sprëtzniveau an d'Erscheinung vun der Perl den Akzeptanzkriterien vum Client entspriechen. D'Bestätegung gehéiert zum Prozesstest fir dat tatsächlecht Kadermaterial an de kosmetesche Standard.
Fänkt mat der Achszeechnung an der Akzeptanzmethod un
Schéckt d'Komponentenzeechnung, d'Verbindungskaart, d'Material, den Anbauzoustand, d'Laderoute, d'Produktiounszil, den Inspektiounsplang an déi verfügbar Fläch. EVST benotzt dës Inputen fir d'Aarbechtsstatioun, d'geschützte Zell oder d'Konzept vun der verbonnener Linn ze gestalten.