
Roboter Accessoiren, Servicedeeler a Kleederpackungen
Frot modellspezifesch Robotermotoren, Servoantrieb, Teach-Penduktoren, extern Achs- a Kommunikatiounskabelen, Kabelbaugruppen, Interfaceboxen, Schweessbrenner a Verbrauchsmaterialien, souwéi Dresspacks a Kabelmanagementdeeler un. Kompatibilitéit, Zoustand a Liwwerumfang ginn dem Roboter, dem Controller, der Applikatioun, de Stecker an der Destinatioun virum Offert bestätegt.
Kategorien vun Roboter-Accessoiren verfügbar fir Iwwerpréiwung
Fänkt mat der exakter Robotermark, dem Modell an dem Controller un, an identifizéiert dann den néidegen Deel oder d'Gehabebauung. Deelnummeren, Fotoe vun de Stecker, Kabellängten an Uwendungsdetailer hëllefen, visuell ähnlech Komponenten ze trennen an ënnerstëtzen eng nëtzlech Kompatibilitéitsiwwerpréiwung.
Roboter-Schweissbrenner, Verbrauchsmaterial a Brennerreinigung
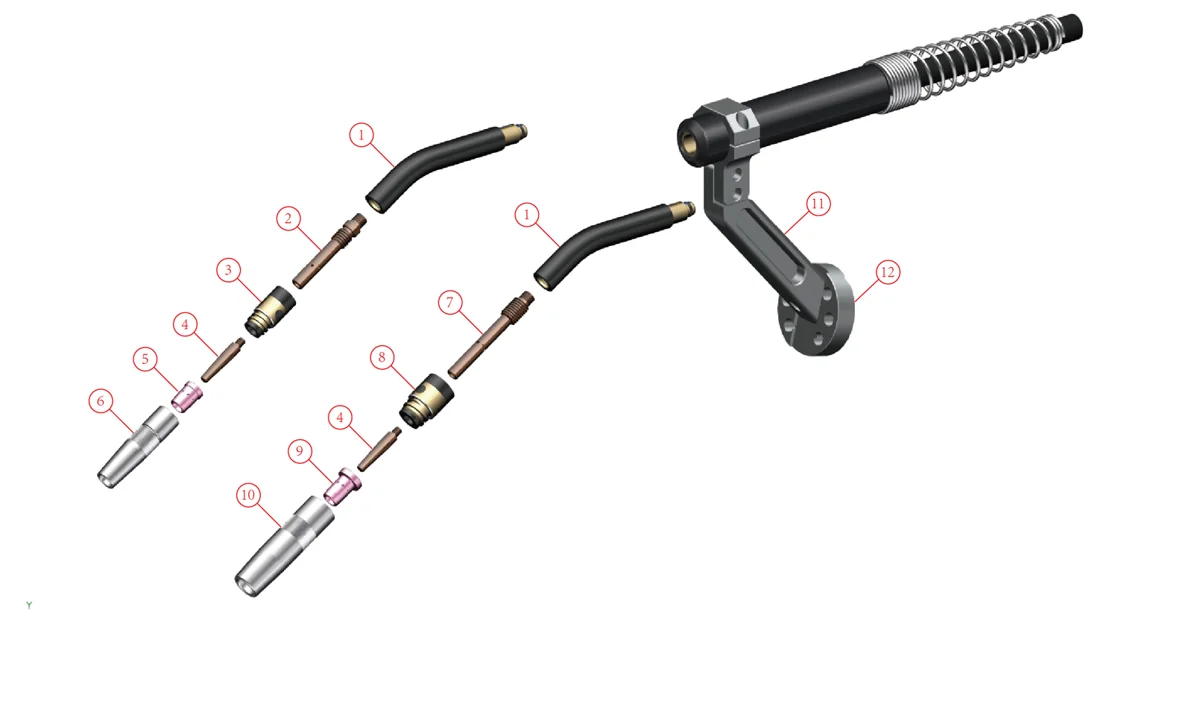
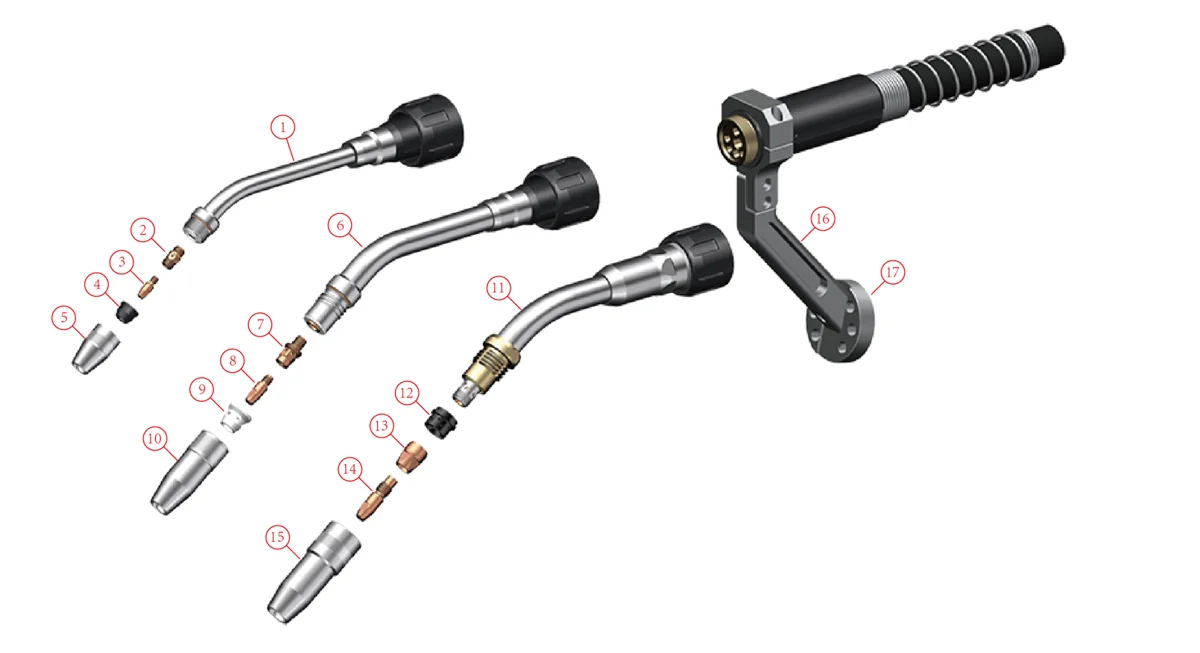
Roboter MIG/MAG-Schweissbrenner si fir Huelhandgelenk- a baussenzeg Montage verfügbar, loftgekillt oder Waassergekillt, mat Kollisiounssensoren, Kabelbaugruppen, Verschleissdeeler an Ausrüstung fir d'Brennereichung. OEM- oder kompatibel Optioune kënnen op Ufro ugebuede ginn; d'Brenneklass, d'Montage, d'Kabellängt an d'Drotzufuhrverbindung ginn dem Roboter an dem Schweessprozess virum Offert bestätegt.
Bewäertunge vum robotesche MIG/MAG-Brennbrenner
| Fackelklass | Killmëttel | Opriichte | Nennstroum (MIG) | Nennstroum (MAG) | Zuch Zyklus | Drot Duerchmiesser |
|---|---|---|---|---|---|---|
| 150 A schmuel | Air | Huelhandgelenk oder extern | 150 A | 100 A | 60% | 0.8-1.0 mm |
| 300 A schmuel | Air | Huelhandgelenk oder extern | 300 A | 250 A | 60% | 0.8-1.2 mm |
| 350 A | Air | Huelhandgelenk oder extern | 350 A | 300 A | 60% | 0.6-1.2 mm |
| 430 A | Air | Hohlhandgelenk | 430 A | 380 A | 50% | 0.8-1.2 mm |
| 500 A | Air | Huelhandgelenk oder extern | 500 A | 400 A | 50% | 1.2-1.6 mm |
| 300 A | Waasser | Huelhandgelenk oder extern | 300 A | 250 A | 100% | 0.8-1.2 mm |
| 500 A | Waasser | Huelhandgelenk oder extern | 500 A | 450 A | 100% | 0.8-1.6 mm |
| 650 A | Waasser | Huelhandgelenk oder extern | 650 A | 600 A | 100% | 0.8-1.6 mm |
| 500 A Push-Pull | Waasser | extern | 500 A | 450 A | 100% | 0.8-1.6 mm |
Eng waassergekillt Roboter-TIG-Brennerei mat 400 A bei 80% Duty Cycle ass och verfügbar, mat engem automatesche Drotzufuhrrahmen fir 0.8–1.2 mm Zousazdrot.
Verbrauchsmaterial no Brennerklass
| Fackelklass | Halswénkelen | Kontakt Tipp | Tipp Holder | Dutzend |
|---|---|---|---|---|
| 350 A Loft | Riicht, 22°, 31°, 35°, 36°, 45° (no Serie) | M6 × 45 mm, CuCrZr; fir 0.8, 1.0, 1.2 an 1.6 mm Drot; Aluminium-Drot Versiounen | CuCrZr, M10 × M6, 74.5 mm | Ø20 × 73 mm; Bohrung 13 oder 16 mm |
| 500 A Loft | Riicht, 22°, 31°, 35°, 36°, 45° (no Serie) | M6 × 45 mm, CuCrZr; fir 0.8, 1.0, 1.2 an 1.6 mm Drot; Aluminium-Drot Versiounen | CuCrZr, M10 × M6, 88.5 mm | Ø25 × 88 mm; Bohrung 16 oder 19 mm |
| 430 A Loft | Riicht, 22°, 36°, 45° | M8 × 35 mm, CuCrZr; fir 0.8, 1.0, 1.2 an 1.6 mm Drot; Aluminium-Drot Versiounen | Messing, M8, 43 mm | 70 mm laang; Bohrung 13 oder 16 mm |
| 150 Eng schmuel Loft | 45 ° | M6 × 13 mm, CuCrZr; fir Drot vun 0.8, 1.0, 1.2 an 1.6 mm | Koffer, M6 × M6, 18 mm | Ø18 × 30 mm; Bohrung 13 mm |
| 300 Eng schmuel Loft | 45 ° | M6 × 28 mm, CuCrZr; fir Drot vun 0.8, 1.0, 1.2 an 1.6 mm | Koffer, M10-1 × M6, 38.5 mm | Ø 24 × 44.5 mm |
| 300 A Waasser | Riicht, 22°, 36°, 45° | M6 × 22 mm, CuCrZr; fir 0.8, 1.0 an 1.2 mm Drot; Aluminium-Drot Versiounen | CuCrZr, M10-1 × M6, 20 mm | Ø25 × 40 mm; Buerung 11, 13 oder 15 mm |
| 500 A Waasser | Riicht, 22°, 36°, 45° | M8 × 30 mm, CuCrZr; fir 1.0, 1.2 an 1.6 mm Drot; Aluminium-Drot Versiounen | CuCrZr, M10-1.25 × M8, 29 mm | Ø28 × 73.5 mm; Buerung 15, 18 oder 21 mm |
| 650 A Waasser | Riicht, 22°, 36°, 45° | M12 × 45 mm, CuCrZr; fir 1.2, 1.4, 1.6 an 2.0 mm Drot; Aluminium-Drot Versiounen | CuCrZr, M16-1 × M12, 23 mm | Ø30 mm; Buerung 18 oder 21.5 mm |
Gasdiffusoren, Isolatiounshülsen a speziell no Zeechnung gemaachte Schwanenhals sinn och verfügbar. Méi laang Hals änneren den TCP vun der Brenner, sou datt d'Halslängt an den Wénkel mam Roboterprogramm am Kapp bestätegt ginn.
Kollisioun Sensoren
Kollisiouns- (Schock-) Sensoren stoppen de Roboter wann d'Brennbrenner d'Wierkstéck oder d'Befestigungsstéck trëfft a stellen sech dann op seng Positioun zréck. Déi folgend Donnéeën sinn no IEC 60974-7 uginn. All opgezielt Sensoren setzen den TCP op ±0.2 mm lateral zréck, gemooss 300 mm vum Flansch ewech, an Hohlhandgelenksensoren erlaben eng Rotatioun vun ±220° vun der Nullpositioun aus. Versioune mat enger integréierter Drotbrems sinn verfügbar.
| Sensor fir | Maximal Oflenkung | Noutstopp-Ausléiser (X- an Y-Plang) |
|---|---|---|
| Huelhandgelenk, loftgekillt (Typ 1) | 11 ° | 1.3 ° |
| Huelhandgelenk, loftgekillt (Typ 2) | 17 ° | 3 ° |
| Huelhandgelenk, loftgekillt (Typ 3) | 13 ° | 3.5 ° |
| Huel Handgelenk, waassergekillt | 11 ° | 1.3 ° |
| Extern, loftgekillt (Typ 1) | 17 ° | 3 ° |
| Extern, loftgekillt (Typ 2) | 13 ° | 3.5 ° |
| Extern, Waassergekillt | 10 ° | 1.2 ° –1.5 ° |
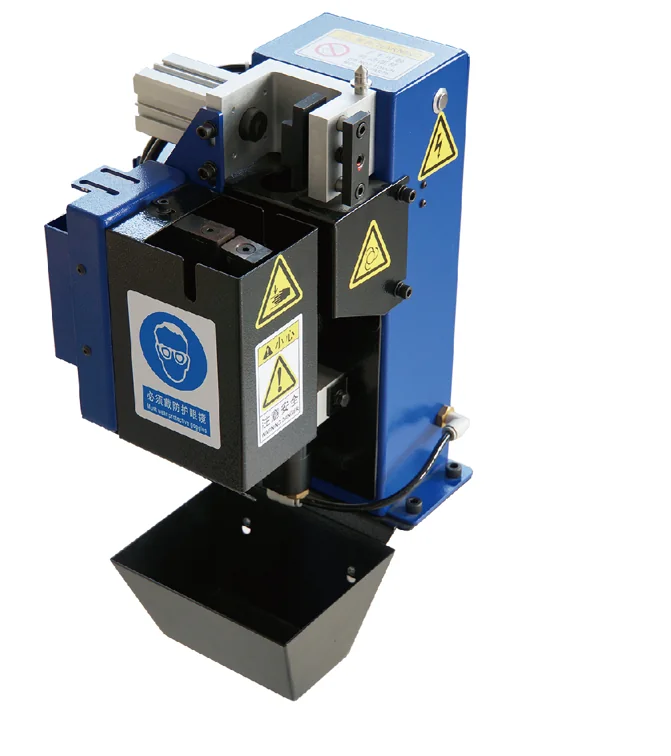
Brennerreinigungsstatioun mat Drotschneider
| Parameter | Wäert |
|---|---|
| Kompresséiert Loft | G1/4" Agank; Schlauchduerchmiesser mindestens 6 mm; nominal 6 bar, Betribsdrock 6–8 bar |
| Loftverbrauch | ca. 400 l/min |
| Pneumatesch Motor Geschwindegkeet | Ongeféier 650 Ëmdréiungen/Minutten |
| Kontroll Signal | NPN (0 V DC) oder PNP (24 V DC) |
| Betribsspannung | 10–30 V DC; Ventilleistung 2.8 W |
| Drot ofschneiden | Massivdraht bis zu 1.2 mm bei 6 bar; Schnëttzäit 1 s |
| Anti-Sprëtzfläsch | 500 ml |
| Stand | 700 mm héich; Grondplack 240 × 240 mm |
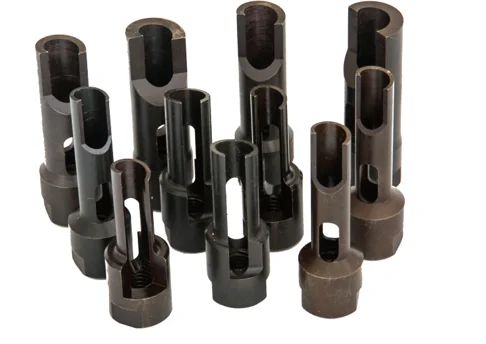
D'Räimer gi fir d'Brennerei ugepasst: den banneschten Duerchmiesser vum Räimer ass den äusseren Duerchmiesser vun der Kontaktspëtz plus 1 mm, an den äusseren Duerchmiesser vum Räimer ass den banneschten Duerchmiesser vun der Düs minus 1 mm. Waasserbaséiert Antisprëtzflëssegkeet gëtt fir d'Schweißen vu Stol, Edelstol an Aluminium geliwwert.
Wat soll een fir eng Offer fir eng Täscheluucht oder Verbrauchsmaterial schécken?
- Robotermark a Modell, an ob de Brennerkabel duerch en huel Handgelenk leeft oder extern montéiert ass.
- Schweessprozess, Stroum an Duty Cycle, a wéi eng Loft- oder Waasserkillung gebraucht gëtt.
- Drottyp an Duerchmiesser, inklusiv Aluminiumdrot, wann benotzt.
- Drotzufuhranschluss, zum Beispill Euro, Panasonic, OTC oder Lincoln.
- Kabellängt. Fir e Roboter mat engem huele Handgelenk, moosst vun der Flanschfläch vun der Achs 6 bis zum Zentrum vun der Achs 5, vum Zentrum vun der Achs 5 bis zur Ennfläch vum Lach vun der Achs 3, a vun do aus bis zum Drahtzufuhradapter. Fir eng extern Brenner, moosst vun der Flanschfläch vun der Achs 6 bis zum Zentrum vun der Achs 5 a vum Zentrum vun der Achs 5 bis zum Drahtzufuhradapter.
- Halswénkel a -längt, Ufuerderungen un de Kollisiounssensor oder d'Drotbrems, a Verbrauchsmengen.
Roboter Kleederpackungen
E Roboter-Kleederpaket bündelt d'Kabelen a Schläich, déi vun der Basis bis zum Tool lafen, an e schützende gewellte Schlauch, deen duerch Halterungen, Klammeren an Anti-Kollisiounsréng um Aarm fixéiert a gefouert gëtt, mat engem optionalen Federréckzuchssystem, dat de Schlauch fest hält, wann d'Handgelenk sech beweegt. Kleederpakete kënnen als eidel Kits geliwwert ginn oder ronderëm eng Kabel- a Schlauchlëscht vum Client konfiguréiert ginn. Schlauchgréissten sinn 36 mm fir kompakt a kollaborativ Roboter, a 48 mm oder 70 mm fir Industrieroboter; de Laf kann kontinuéierlech vun der Achs 1 bis zur Achs 6 (A1–A6) sinn oder op der Achs 3 (A1–A3–A6) opgedeelt ginn.
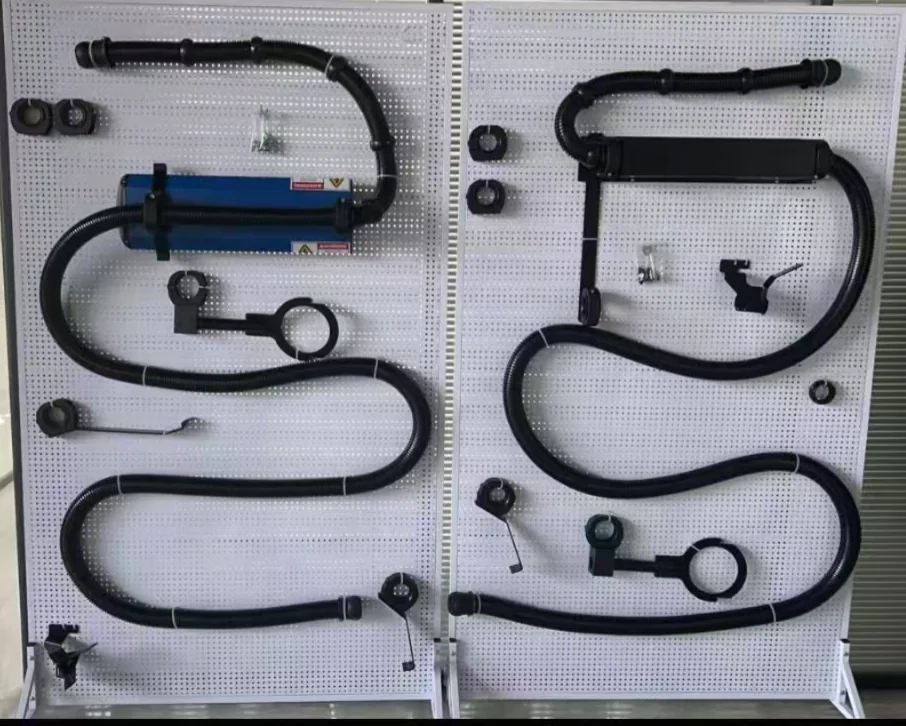
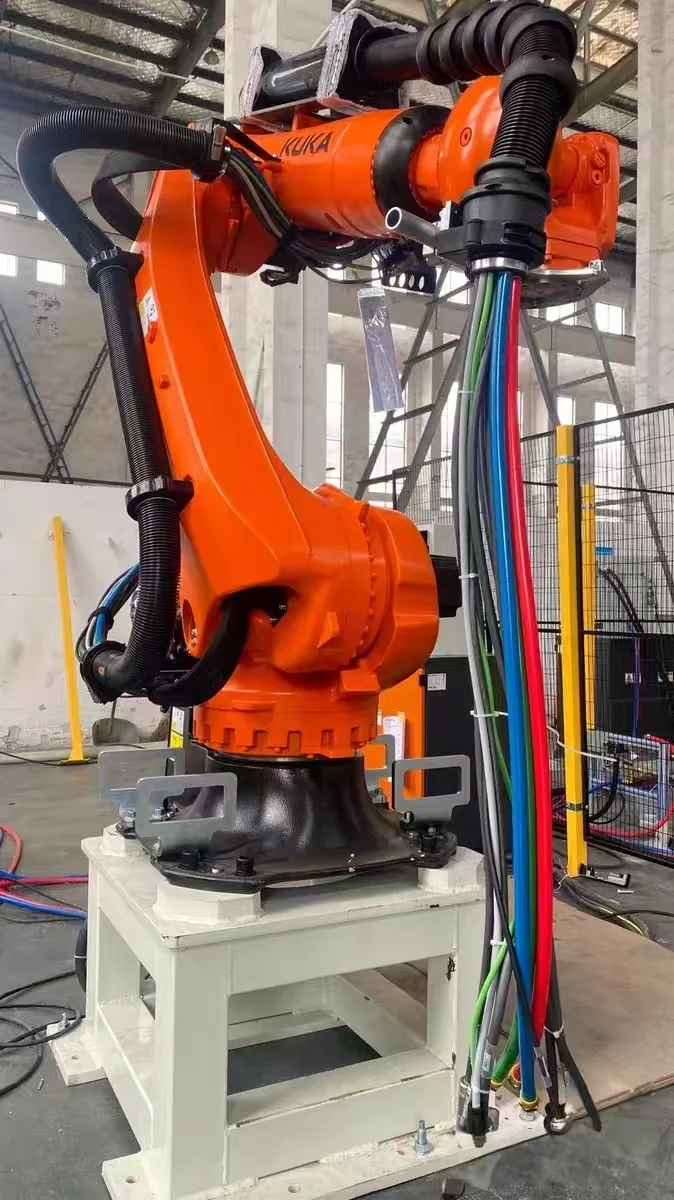
Referenzkleederpackkonfiguratiounen
| Roboter Mark | Robotermodell | Schlauch | läit | Fréijoersréckzuch |
|---|---|---|---|---|
| KUKA | KR 4 R600 | 36 mm | A1-A6 | ouni |
| KUKA | KR 20 R1810-2, KR 70 R2100, KR 210 R2700-2, KR 360 R2830 | 48 mm 70 mm | A1-A6 A1–A3–A6 | Mat oder ouni mat |
| FIG | IRB 6700-200/2.60 | 48 mm 70 mm | A1-A6 A1–A3–A6 | Mat oder ouni mat |
| FANUC | R-2000iC/210F | 48 mm 70 mm | A1-A6 A1–A3–A6 | Mat oder ouni mat |
| Yaskawa | GP180 | 48 mm 70 mm | A1-A6 A1–A3–A6 | Mat oder ouni mat |
| FANUC, Universal Robots, AUBO | CRX-10iA, UR10, i5 (kollaborativ) | 36 mm | A1-A6 | ouni |
Referenzkonfiguratioune ginn als eidel Kleederpäck geliwwert a kënnen personaliséiert ginn; den endgültegen Design gëtt géint déi exakt Robotervariant, Prozessmedien a Aarbechtspositioune bestätegt.
Méi Accessoirekategorien ginn derbäigesat
Detailéiert Donnéeë fir weider Kategorien, dorënner Robotermotoren, Servoantrieb, Teach-Pendanten, extern Achs- a Kommunikatiounskabelen an Interface-Boxen, ginn fir dës Säit virbereet. Ufroen fir dës Deeler kënnen elo schonn iwwerpréift ginn: schéckt de Roboter- a Controllermodell, den Deelnumm oder d'Nummer an d'Fotoe vun de Stecker mat Hëllef vun der Kompatibilitéitsufro fir Accessoiren uewen.
FAQ iwwer Roboteraccessoiren
Wéi eng Kategorien vun Accessoiren a Ersatzdeeler fir Roboter kann den EVST iwwerpréiwen?
EVST kann Ufroen fir markenspezifesch Robotermotoren, Servoantrieb, Teach-Pendanten, extern Achs- a Kommunikatiounskabelen, Kabelbaugruppen, Interface-Boxen, Schweessbrenner, Schwanenhals, Kontaktdüsen, Gasdiffusoren oder -düsenhalter, Düsen, Drotschneider, Dresspacks a Kabelmanagementdeeler iwwerpréiwen. Déi genee Kompatibilitéit, den Zoustand an d'Disponibilitéit ginn fir all Ufro bestätegt.
Wat ass e Roboter-Kleederpack a firwat ass Kabel- a Schlauchmanagement wichteg?
E Roboter-Kleederpack verleet a schützt déi elektresch Kabelen, pneumatesch Leitungen a Prozessschläich, déi mam Roboter beweegen. Déi richteg Verleeung hëlleft de Risiko vu Biegen, Verdréien, Ofdreiwen, Hänken a Kollisiounsrisiko während der erfuerderlecher Bewegung ze kontrolléieren, wärend d'Inspektioun an d'Maintenance praktesch bleiwen.
Wéi gëtt e Roboter-Kleederpack fir Kabel- a Schlauchverleeung ausgewielt?
D'Auswiel fänkt mam geneeë Roboter a Prozess un, duerno gëtt Kabel- a Schlauchtypen, d'Plaze vun de Stecker, d'Handgelenkbewegung, de Biegeradius, d'Réckzuch, d'Kollisiounsfräiheet, d'Montage, d'Ëmwelt an den Zougang zu der Ënnerhaltsaarbecht iwwerpréift. D'Robotermark eleng ass net genuch fir de Routing-Pak ze definéieren.
Wéi eng Informatioune sinn fir d'Iwwerpréiwung vun der Kompatibilitéit vu Roboteraccessoiren erfuerderlech.
Gitt d'Mark vum Roboter, de genaue Modell a Controller, d'Montageorientéierung, de Prozess, d'Tools, d'Aarbechtspositiounen, d'Ufuerderunge fir d'Interface an d'Medien, d'Ëmwelt, d'Quantitéit an d'Destinatioun un. Fotoen oder Layoutzeechnunge kënnen hëllefen, wann d'Fräschung oder d'Fräiraum entscheedend ass.
Kënnen Accessoiren mam komplette Roboterautomatiséierungsprojet iwwerpréift ginn?
Jo. D'Iwwerpréiwung kann de Roboter, den Dressing Pack, d'Tools, d'Prozessausrüstung, d'Steierungen, d'Sécherheet, den Zellenlayout, d'Inbetriebnahmung an d'Serviceufuerderunge koordinéieren, sou datt d'Accessoirewahlen am Verglach zum komplette Bewegungs- an Systemëmfang iwwerpréift ginn.
Wat soll ech fir e Roboterkleederpaket oder Accessoire Offert ubidden?
Gitt d'Mark vum Roboter an de genaue Modell, de Controller, d'Applikatioun, déi transportéiert Medien, Kabel- a Schlauchspezifikatiounen, Uschlosspunkten, Montage- a Betribspositiounen, Ëmfeld, Quantitéit, Destinatioun an den ugefrote Zäitpunkt un. Layoutzeechnunge oder Bewegungsinformatioune si nëtzlech, wann d'Fuertung an d'Fräiraum d'Konfiguratioun beaflossen.
Wéi wielen ech eng roboterbaséiert MIG/MAG-Brennelungsklass a Killung?
Fänkt mam Schweessstroum an dem Duty Cycle un. Loftgekillte Roboterbrenner an der Tabell uewen hunn eng Leeschtung vun 150 A bis 500 A bei engem Duty Cycle vun 50–60 %; Waassergekillte Brenner hunn eng Leeschtung vun 300 A bis 650 A bei engem Duty Cycle vun 100 % a si gëeegent fir laang Bouzäiten oder héich Stréim. Wielt dann eng Hohlhandgelenk- oder extern Montage, déi dem Roboter entsprécht, a kontrolléiert den Drotduerchmiesserberäich vun all Klass.
Wéi gëtt d'Kabellängt fir eng Roboter-Schweissbrenner gemooss?
Fir e Roboter mat engem huelen Handgelenk, moosst dräi Sektiounen: vun der Flanschfläch vun der Achs 6 bis zum Zentrum vun der Achs 5, vum Zentrum vun der Achs 5 bis zur Ennfläch vum Lach vun der Achs 3, a vun do aus bis zum Drahtzufuhradapter. Fir eng extern montéiert Brenner, moosst vun der Flanschfläch vun der Achs 6 bis zum Zentrum vun der Achs 5 a vum Zentrum vun der Achs 5 bis zum Drahtzufuhradapter.
Gëtt et OEM- oder kompatibel Verbrauchsmaterial fir Roboterbrenner?
Béides kann uginn ginn. Kontaktspëtzen, Spëtzehalter, Düsen, Gasdiffusoren an Halsen sinn op d'Brennbrennerklass, de Gewënn an den Drotduerchmiesser ugepasst, dofir schéckt Dir de Brennermodell oder Fotoe vun den existente Komponenten zesumme mam Drottyp a Quantitéiten.
Wat bedeiten 48 mm, 70 mm an A1–A3–A6 an der Spezifikatioun vun engem Roboterkleederpak?
De Millimeterwäert ass d'Gréisst vum gewellte Schlauch: 36 mm ass üblech bei kompakten a kollaborativen Roboter, 48 mm an 70 mm bei Industrieroboter, ofhängeg dovun, wéi vill Kabelen a Schläich de Pak transportéiert. A1–A6 ass eng kontinuéierlech Streck vun der Achs 1 bis zur Achs 6; A1–A3–A6 deelt d'Streck op der Achs 3 an zwou Sektiounen.
Auteur: Redaktiounsteam vun der EVST
D'Editorialteam vun der EVST bedreift dës Säit fir d'Auswiel vu Roboteren an d'Projetplanung z'ënnerstëtzen. Produktverfügbarkeet, Konfiguratioun, Sécherheetsvalidéierung an Integratiounsomfang musse fir déi aktuell Uwendung bestätegt ginn.
Redaktiounspolitik · Korrekturpolitik · Konditioune vun benotzen
Lescht aktualiséiert: