
ESTUN Industrieroboter: Modeller a Selektiounsguide
Vergläicht ESTUN SCARA, MINI, sechsachseg, Paletteniséierungs-, Schweess-, geschützte Prozess- a Press-Tending-Roboterfamilljen fir Handling, Produktioun a flexibel Automatiséierung. Fänkt mat der Aufgaben- a Roboterfamill un, da siewt d'Achsen, d'Notzlaascht, d'Reechwäit an d'Widderhuelbarkeet.
Wéi een en ESTUN Roboter auswielt
Fänkt mat der erfuerderlecher Bewegung, dem Prozess an dem Aarbechtsberäich un. Vergläicht SCARA, MINI an sechsachseg Industriefamilljen fir Produktiounsaufgaben, a benotzt dann déi speziell Schweess-, Biegen-, Paletten-, Press-Tending-, Cleanroom- oder Héichschutzfamilljen, wou d'Applikatioun se erfuerdert.
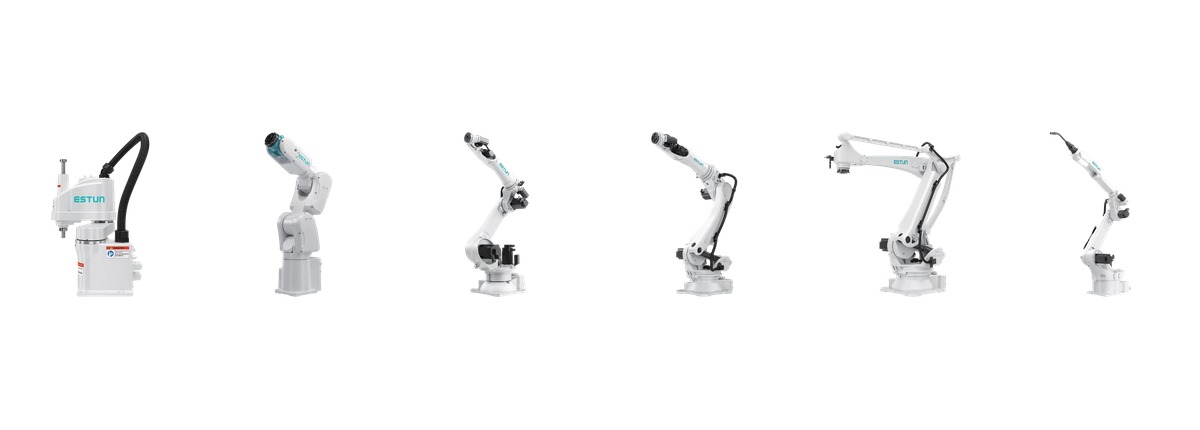
Vergläicht ESTUN Robotermodeller
Filter no exakter Modellidentifikatioun, Roboterfamill, Achsen, Notzlaascht oder Reechwäit. D'Widderhuelbarkeet gëtt nëmme gewisen, wou de gepréifte Wäert fir e ëffentleche Verglach gëeegent ass; déi endgülteg Bezeechnung a Konfiguratioun ginn fir déi tatsächlech Uwendung bestätegt.
| Produktbild | Modell | Famill | Axen | Notzlaascht | Dir wëllt | Repeabilitéit | Kierpermass | Schutz | Installatioun | Gelenkbereich / maximal Geschwindegkeet | Nächst Aktioun |
|---|---|---|---|---|---|---|---|---|---|---|---|
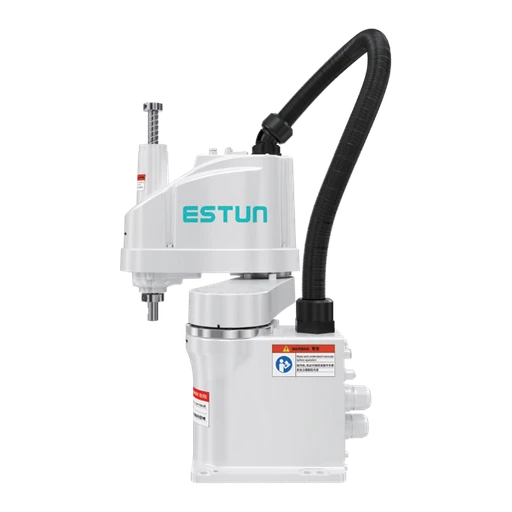 | iER3-400-SR | SCARA | 4 | 3 kg | 400 mm | J1+J2 ±0.02 mm;J3 ±0.01 mm;J4 ±0.01° | 13 kg | IP20 | Um Buedem | Maximal Geschwindegkeet — J1 720°/s; kombinéiert Geschwindegkeet 7225mm/s; J2 720°/s; J3 1280mm/s; J4 3000°/s | Beräich — J1 ±132°; J2 ±141°; J3 0 bis 150mm; J4 ±360° | Dëse Modell ufroen |
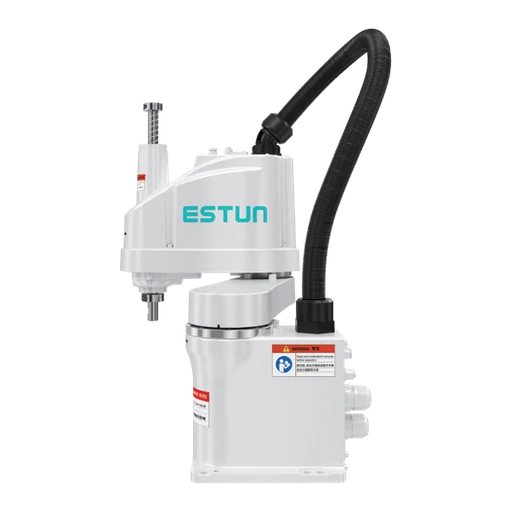 | iER3-500-SR | SCARA | 4 | 3 kg | 500 mm | J1+J2 ±0.02 mm;J3 ±0.01 mm;J4 ±0.01° | 14 kg | IP20 | Um Buedem | Maximal Geschwindegkeet — J1 720°/s; kombinéiert Geschwindegkeet 8480mm/s; J2 720°/s; J3 1280mm/s; J4 3000°/s | Beräich — J1 ±132°; J2 ±141°; J3 0 bis 150mm; J4 ±360° | Dëse Modell ufroen |
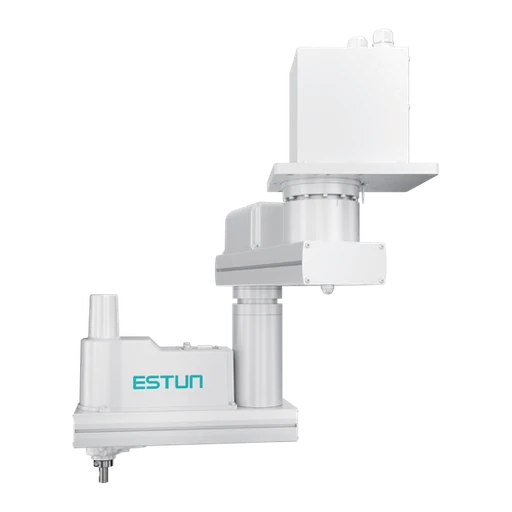 | iER4-550-SR-U | SCARA | 4 | 4 kg | 550 mm | J1+J2 ±0.025 mm;J3 ±0.015 mm;J4 ±0.005° | 21 kg | IP20 | Plafongsverkleedung | Maximal Geschwindegkeet — J1 405°/s; kombinéiert Geschwindegkeet 7271mm/s; J2 705°/s; J3 1120mm/s; J4 2800°/s | Beräich — J1 ±200°; J2 ±200°; J3 0 bis 150mm; J4 ±360° | Dëse Modell ufroen |
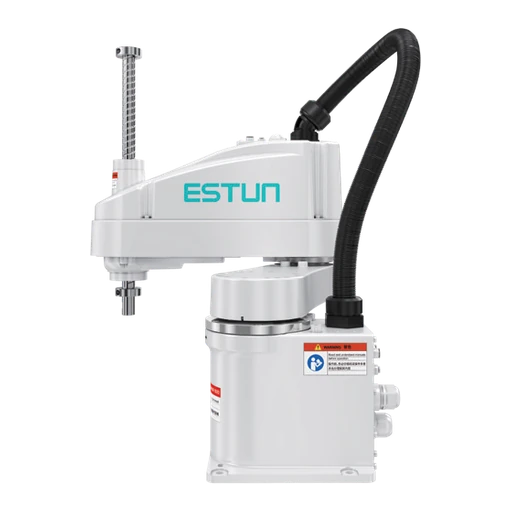 | iER6-500-SR | SCARA | 4 | 6 kg | 500 mm | J1+J2 ±0.02 mm;J3 ±0.01 mm;J4 ±0.01° | 18 kg | IP20 | Um Buedem | Maximal Geschwindegkeet — J1 450°/s; kombinéiert Geschwindegkeet 7050mm/s; J2 720°/s; J3 1120mm/s; J4 2300°/s | Beräich — J1 ±132°; J2 ±150°; J3 0 bis 200mm (optional 300mm); J4 ±360° | Dëse Modell ufroen |
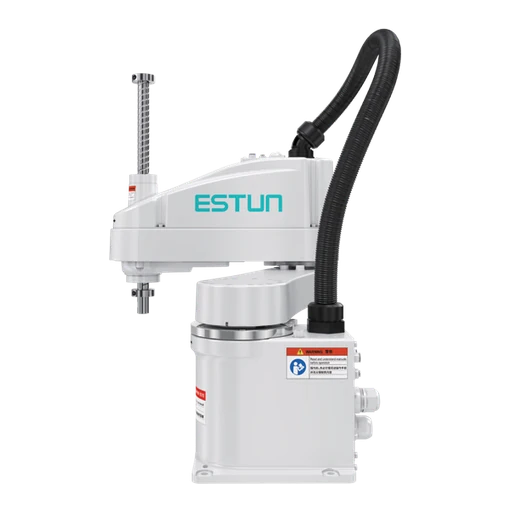 | iER6-600-SR | SCARA | 4 | 6 kg | 600 mm | J1+J2 ±0.02 mm;J3 ±0.01 mm;J4 ±0.01° | 18 kg | IP20 | Um Buedem | Maximal Geschwindegkeet — J1 450°/s; kombinéiert Geschwindegkeet 7770mm/s; J2 720°/s; J3 1120mm/s; J4 2300°/s | Beräich — J1 ±132°; J2 ±150°; J3 0 bis 200mm (optional 300mm); J4 ±360° | Dëse Modell ufroen |
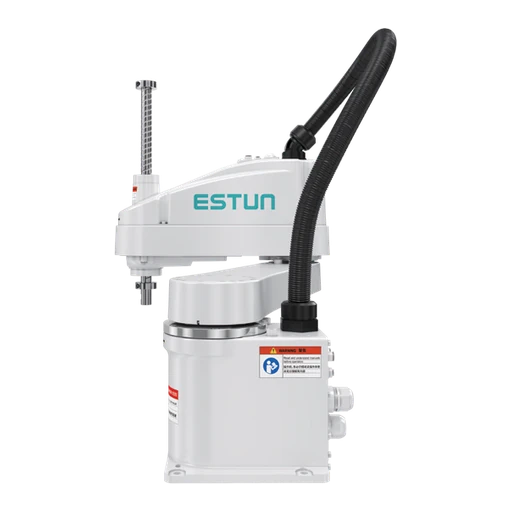 | iER6-700-SR | SCARA | 4 | 6 kg | 700 mm | J1+J2 ±0.02 mm;J3 ±0.01 mm;J4 ±0.01° | 19 kg | IP20 | Um Buedem | Maximal Geschwindegkeet — J1 450°/s; kombinéiert Geschwindegkeet 8489mm/s; J2 720°/s; J3 1120mm/s; J4 2300°/s | Beräich — J1 ±132°; J2 ±150°; J3 0 bis 200mm (optional 300mm); J4 ±360° | Dëse Modell ufroen |
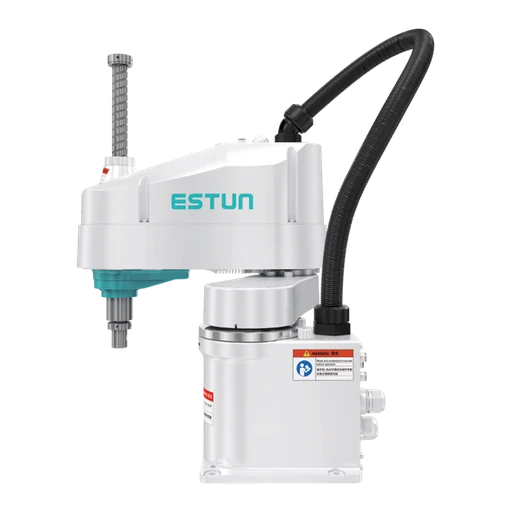 | iER10-500-SR | SCARA | 4 | 10 kg | 500 mm | J1+J2 ±0.02 mm;J3 ±0.01 mm;J4 ±0.01° | 22 kg | IP20 | Um Buedem | Maximal Geschwindegkeet — J1 450°/s; kombinéiert Geschwindegkeet 7050mm/s; J2 720°/s; J3 1350mm/s; J4 705°/s | Beräich — J1 ±132°; J2 ±150°; J3 0 bis 200mm (optional 300mm); J4 ±360° | Dëse Modell ufroen |
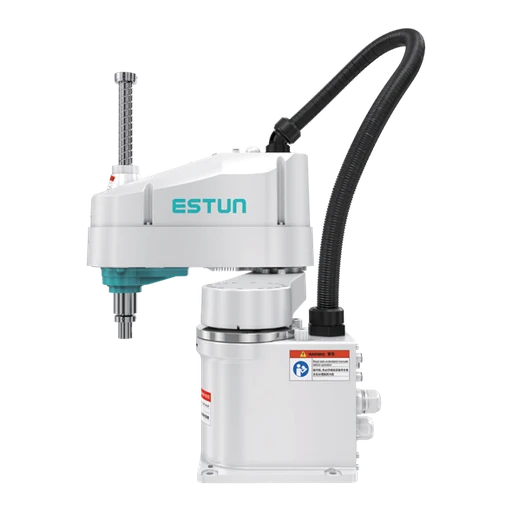 | iER10-600-SR | SCARA | 4 | 10 kg | 600 mm | J1+J2 ±0.02 mm;J3 ±0.01 mm;J4 ±0.01° | 23 kg | IP20 | Um Buedem | Maximal Geschwindegkeet — J1 450°/s; kombinéiert Geschwindegkeet 7770mm/s; J2 720°/s; J3 1350mm/s; J4 705°/s | Beräich — J1 ±132°; J2 ±150°; J3 0 bis 200mm (optional 300mm); J4 ±360° | Dëse Modell ufroen |
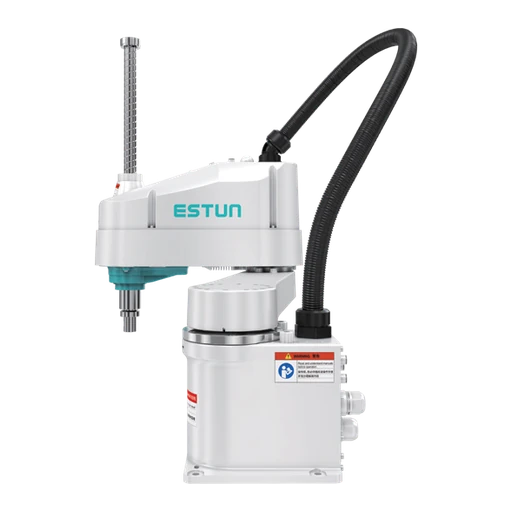 | iER10-700-SR | SCARA | 4 | 10 kg | 700 mm | J1+J2 ±0.02 mm;J3 ±0.01 mm;J4 ±0.01° | 24 kg | IP20 | Um Buedem | Maximal Geschwindegkeet — J1 360°/s; kombinéiert Geschwindegkeet 7487mm/s; J2 720°/s; J3 1350mm/s; J4 705°/s | Beräich — J1 ±132°; J2 ±150°; J3 0 bis 200mm (optional 300mm); J4 ±360° | Dëse Modell ufroen |
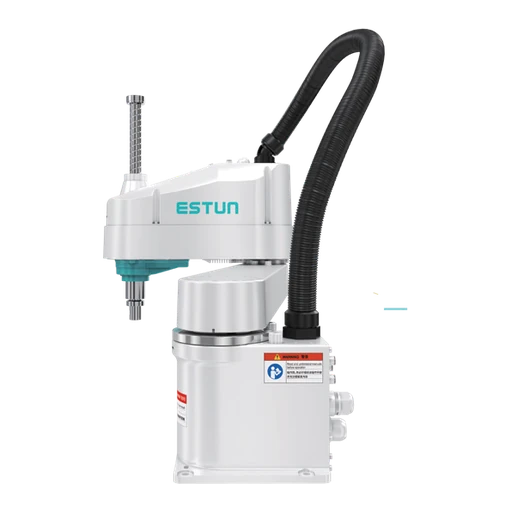 | iER10-800-SR | SCARA | 4 | 10 kg | 800 mm | J1+J2 ±0.02 mm;J3 ±0.01 mm;J4 ±0.01° | 25 kg | IP20 | Um Buedem | Maximal Geschwindegkeet — J1 360°/s; kombinéiert Geschwindegkeet 8063mm/s; J2 720°/s; J3 1350mm/s; J4 705°/s | Beräich — J1 ±128°; J2 ±150°; J3 0 bis 200mm (optional 300mm); J4 ±360° | Dëse Modell ufroen |
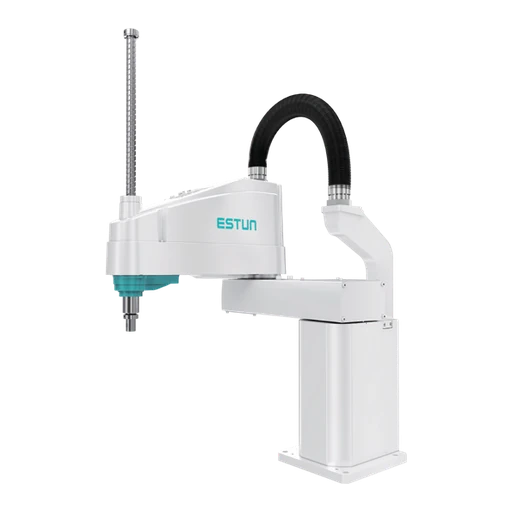 | iER20-800-SR-HI | SCARA | 4 | 20 kg | 800 mm | J1+J2 ±0.02 mm;J3 ±0.01 mm;J4 ±0.01° | 47 kg | IP20 | Um Buedem | Maximal Geschwindegkeet — J1 360°/s; kombinéiert Geschwindegkeet 9550mm/s; J2 590°/s; J3 1120mm/s; J4 684°/s | Beräich — J1 ±132°; J2 ±152°; J3 0 bis 420mm; J4 ±360° | Dëse Modell ufroen |
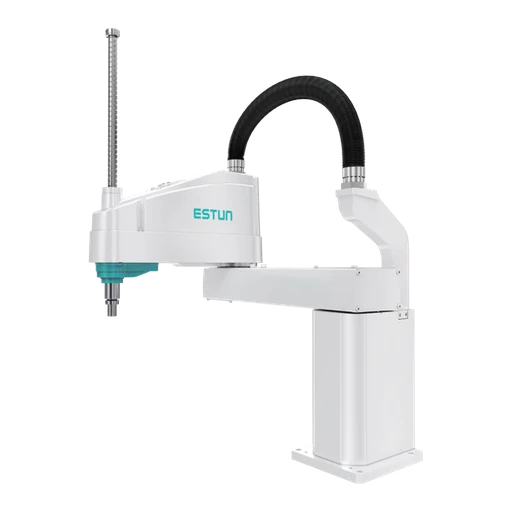 | iER20-1000-SR-HI | SCARA | 4 | 20 kg | 1000 mm | J1+J2 ±0.02 mm;J3 ±0.01 mm;J4 ±0.01° | 50 kg | IP20 | Um Buedem | Maximal Geschwindegkeet — J1 360°/s; kombinéiert Geschwindegkeet 10806mm/s; J2 590°/s; J3 1120mm/s; J4 684°/s | Beräich — J1 ±132°; J2 ±152°; J3 0 bis 420mm; J4 ±360° | Dëse Modell ufroen |
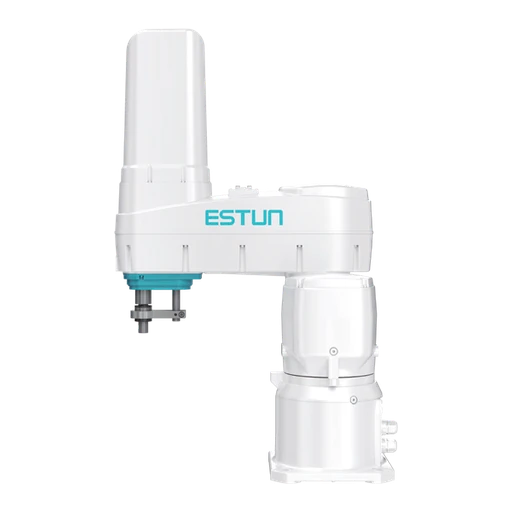 | iER20-850-SR-UNO | SCARA | 4 | 20 kg | 850 mm | J1+J2 ±0.025 mm;J3 ±0.015 mm;J4 ±0.01° | 56.5 kg | IP54 | Um Buedem | Maximal Geschwindegkeet — J1 353°/s; kombinéiert Geschwindegkeet 9666mm/s; J2 564°/s; J3 1120mm/s; J4 684°/s | Beräich — J1 ±165°; J2 ±150°; J3 0 bis 400mm; J4 ±360° | Dëse Modell ufroen |
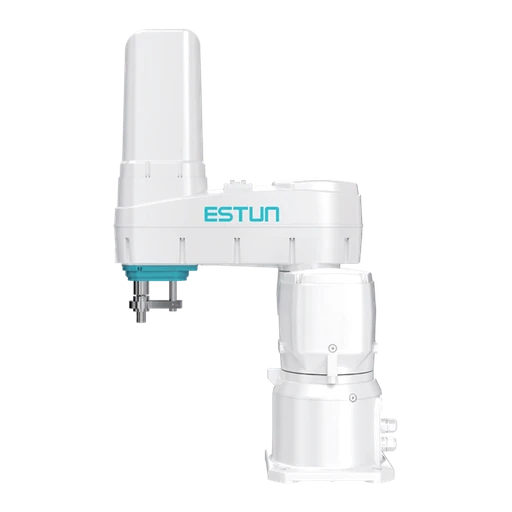 | iER20-1000-SR-UNO | SCARA | 4 | 20 kg | 1000 mm | J1+J2 ±0.025 mm;J3 ±0.015 mm;J4 ±0.01° | 58 kg | IP54 | Um Buedem | Maximal Geschwindegkeet — J1 353°/s; kombinéiert Geschwindegkeet 10590mm/s; J2 564°/s; J3 1120mm/s; J4 684°/s | Beräich — J1 ±165°; J2 ±150°; J3 0 bis 400mm; J4 ±360° | Dëse Modell ufroen |
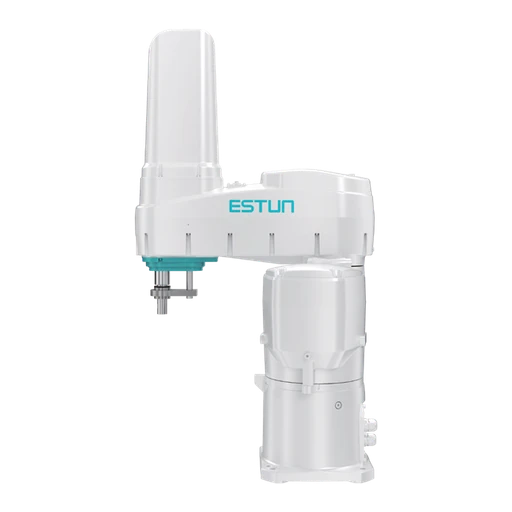 | iER50-1200-SR | SCARA | 4 | 50 kg | 1200 mm | J1+J2 ±0.025 mm;J3 ±0.015 mm;J4 ±0.005° | 145 kg | IP54 | Um Buedem | Maximal Geschwindegkeet — J1 297°/s; kombinéiert Geschwindegkeet 9608mm/s; J2 353°/s; J3 1120mm/s; J4 658°/s | Beräich — J1 ±165°; J2 ±150°; J3 0 bis 400mm; J4 ±360° | Dëse Modell ufroen |
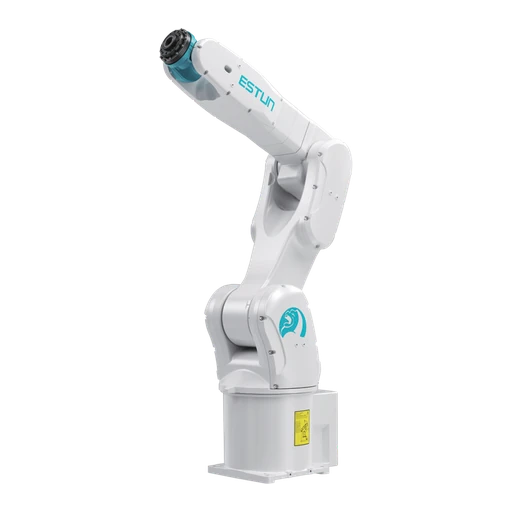 | iER4-550-MI | MINI | 6 | 4 kg | 555 mm | ± 0.02 mm | 28 kg | IP67 | Buedem / Plafong | Maximal Geschwindegkeet — J1 491°/s; J2 407°/s; J3 529°/s; J4 655°/s; J5 700°/s; J6 823°/s | Beräich — J1 ±170°; J2 -90° bis +130°; J3 -200° bis +65°; J4 ±190°; J5 ±120°; J6 ±360° | Dëse Modell ufroen |
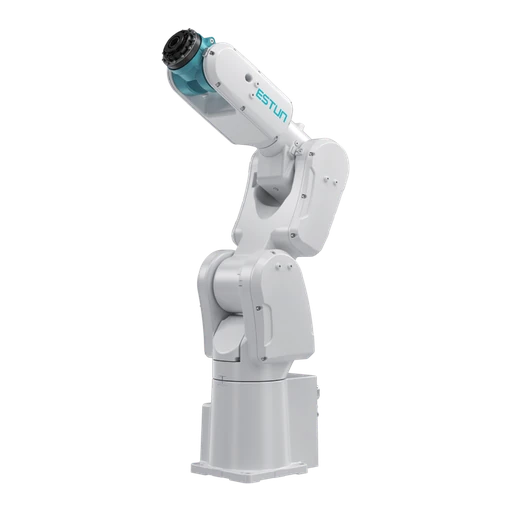 | iER7-910-MI | MINI | 6 | 7 kg | 917 mm | ± 0.03 mm | 48 kg | IP67 | Buedem / Plafong | Maximal Geschwindegkeet — J1 420°/s; J2 380°/s; J3 450°/s; J4 550°/s; J5 500°/s; J6 850°/s | Beräich — J1 ±170°; J2 -80° bis +135°; J3 -190° bis +65°; J4 ±190°; J5 ±120°; J6 ±360° | Dëse Modell ufroen |
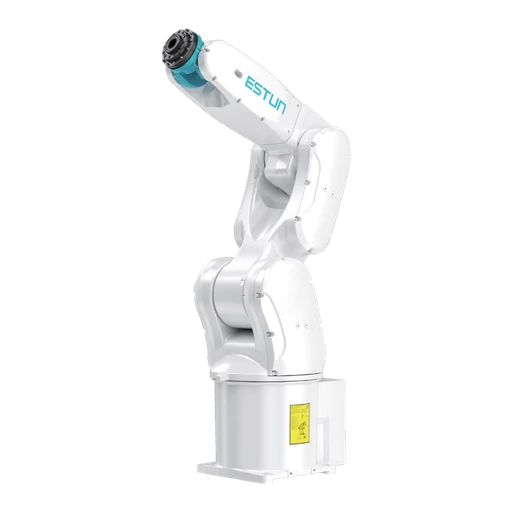 | iER8-720-MI | MINI | 6 | 8 kg | 727 mm | ± 0.02 mm | 46 kg | IP67 | Buedem / Plafong | Maximal Geschwindegkeet — J1 420°/s; J2 380°/s; J3 450°/s; J4 550°/s; J5 500°/s; J6 850°/s | Beräich — J1 ±170°; J2 -80° bis +135°; J3 -190° bis +65°; J4 ±190°; J5 ±120°; J6 ±360° | Dëse Modell ufroen |
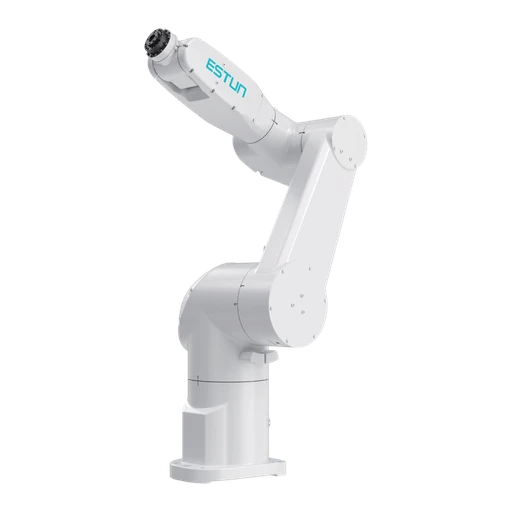 | iER10-900-MI | MINI | 6 | 10 kg | 900 mm | ± 0.03 mm | 68 kg | Handgelenk IP65; Kierper IP54 | Buedem / Plafong | Maximal Geschwindegkeet — J1 350°/s; J2 350°/s; J3 355°/s; J4 480°/s; J5 400°/s; J6 705°/s | Beräich — J1 ±176°; J2 ±140°; J3 -200° bis +70°; J4 ±173°; J5 ±130°; J6 ±360° | Dëse Modell ufroen |
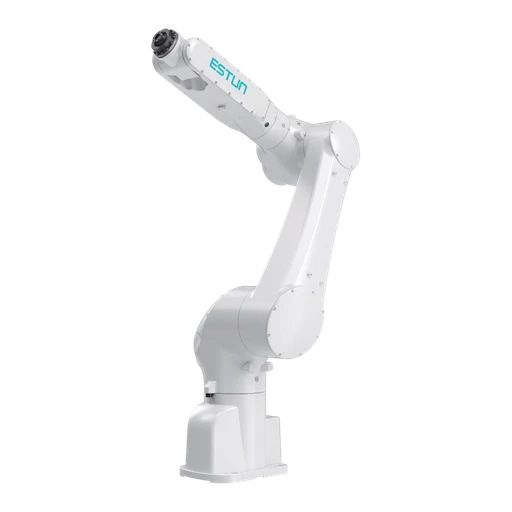 | iER15-1430-MI | MINI | 6 | 15 kg | 1430 mm | ± 0.03 mm | 155 kg | IP67 | Buedem / Plafong | Maximal Geschwindegkeet — J1 270°/s; J2 250°/s; J3 380°/s; J4 520°/s; J5 450°/s; J6 700°/s | Beräich — J1 ±170°; J2 ±140°; J3 -250° bis +70°; J4 ±210°; J5 ±130°; J6 ±360° | Dëse Modell ufroen |
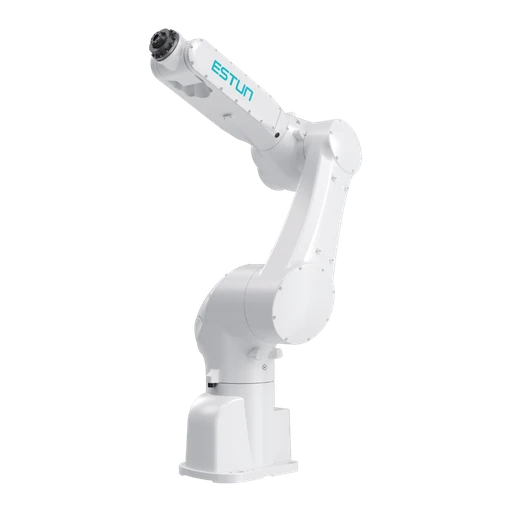 | iER20-1200-MI | MINI | 6 | 20 kg | 1200 mm | ± 0.03 mm | 148 kg | IP67 | Buedem / Plafong | Maximal Geschwindegkeet — J1 270°/s; J2 250°/s; J3 380°/s; J4 520°/s; J5 450°/s; J6 700°/s | Beräich — J1 ±170°; J2 ±140°; J3 -250° bis +70°; J4 ±210°; J5 ±130°; J6 ±360° | Dëse Modell ufroen |
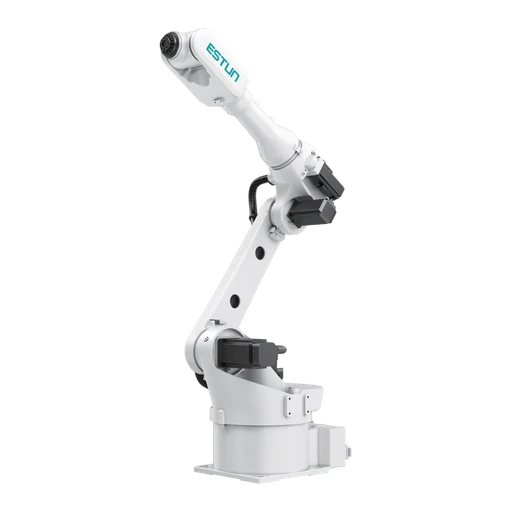 | iER12-1510 | Kleng a mëttelgrouss Notzlaascht | 6 | 12 kg | 1527 mm | ± 0.03 mm | 164 kg | Handgelenk IP67; Kierper IP54 | Buedem / Plafong | Maximal Geschwindegkeet — J1 238°/s; J2 238°/s; J3 285°/s; J4 480°/s; J5 412°/s; J6 705°/s | Beräich — J1 ±170°; J2 -90° bis +155°; J3 -145° bis +85°; J4 ±200°; J5 ±135°; J6 ±360° | Dëse Modell ufroen |
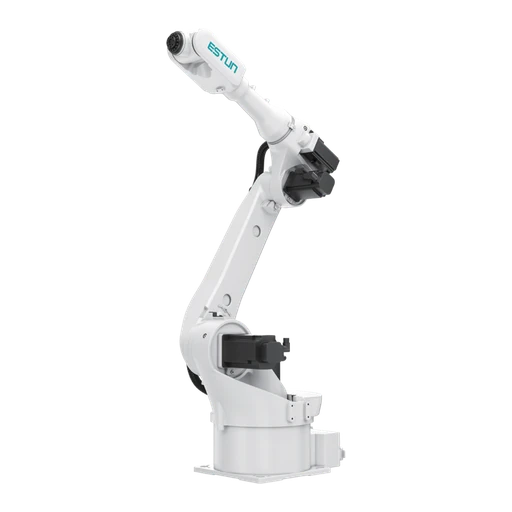 | iER20-1760 | Kleng a mëttelgrouss Notzlaascht | 6 | 20 kg | 1756 mm | ± 0.03 mm | 273 kg | Handgelenk IP65; Kierper IP54 | Buedem / Plafong | Maximal Geschwindegkeet — J1 206°/s; J2 206°/s; J3 238°/s; J4 480°/s; J5 412°/s; J6 705°/s | Beräich — J1 ±170°; J2 -100° bis +155°; J3 -160° bis +86°; J4 ±200°; J5 ±135°; J6 ±360° | Dëse Modell ufroen |
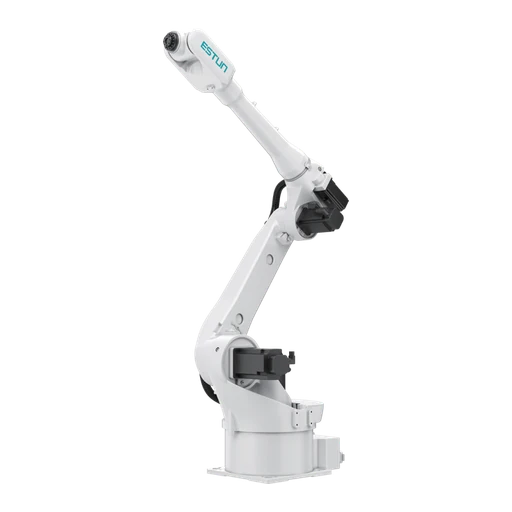 | iER10-2010-HI | Kleng a mëttelgrouss Notzlaascht | 6 | 10 kg | 2010 mm | ± 0.03 mm | 275 kg | Handgelenk IP65; Kierper IP54 | Buedem / Plafong | Maximal Geschwindegkeet — J1 206°/s; J2 206°/s; J3 238°/s; J4 480°/s; J5 412°/s; J6 356°/s | Beräich — J1 ±170°; J2 -100° bis +155°; J3 -160° bis +86°; J4 ±200°; J5 ±135°; J6 ±360° | Dëse Modell ufroen |
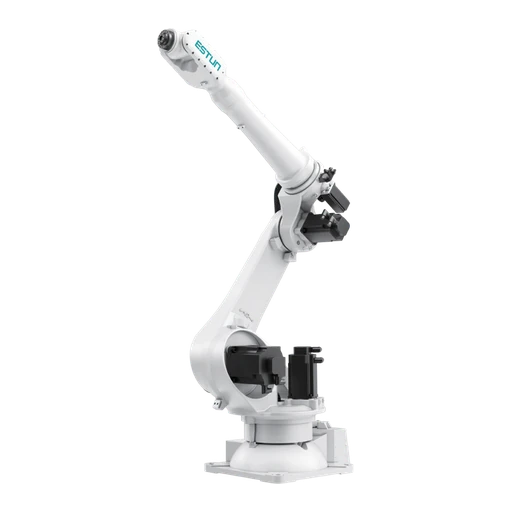 | iER20-2300-HI | Kleng a mëttelgrouss Notzlaascht | 6 | 20 kg | 2303 mm | ± 0.03 mm | 502 kg | Handgelenk IP65; Kierper IP54 | Buedem / Plafong | Maximal Geschwindegkeet — J1 172°/s; J2 119°/s; J3 206°/s; J4 255°/s; J5 330°/s; J6 407°/s | Beräich — J1 ±180°; J2 -90° bis +135°; J3 -185° bis +80°; J4 ±200°; J5 ±130°; J6 ±360° | Dëse Modell ufroen |
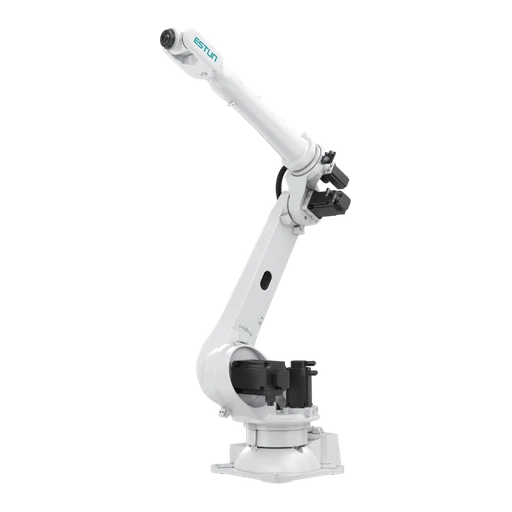 | iER30-2700 | Kleng a mëttelgrouss Notzlaascht | 6 | 30 kg | 2700 mm | ± 0.05 mm | 520 kg | Handgelenk IP65; Kierper IP54 | Buedem / Plafong | Maximal Geschwindegkeet — J1 172°/s; J2 134°/s; J3 186°/s; J4 255°/s; J5 330°/s; J6 407°/s | Beräich — J1 ±180°; J2 -90° bis +135°; J3 -185° bis +80°; J4 ±200°; J5 ±130°; J6 ±360° | Dëse Modell ufroen |
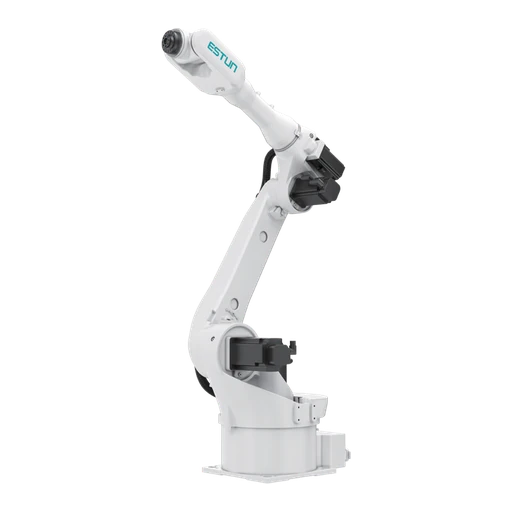 | iER35-1810 | Kleng a mëttelgrouss Notzlaascht | 6 | 35 kg | 1813 mm | ± 0.04 mm | 277 kg | Handgelenk IP65; Kierper IP54 | Buedem / Plafong | Maximal Geschwindegkeet — J1 206°/s; J2 206°/s; J3 238°/s; J4 480°/s; J5 330°/s; J6 407°/s | Beräich — J1 ±170°; J2 -100° bis +155°; J3 -160° bis +86°; J4 ±200°; J5 ±130°; J6 ±360° | Dëse Modell ufroen |
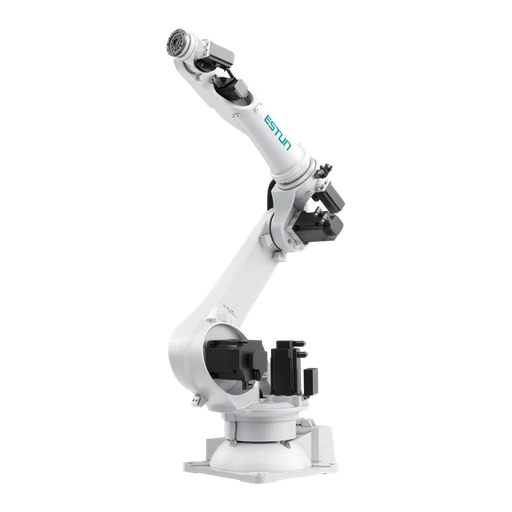 | iER50-2100 | Kleng a mëttelgrouss Notzlaascht | 6 | 50 kg | 2110 mm | ± 0.05 mm | 522 kg | Handgelenk IP65; Kierper IP54 | Buedem / Plafong | Maximal Geschwindegkeet — J1 172°/s; J2 119°/s; J3 186°/s; J4 255°/s; J5 254°/s; J6 366°/s | Beräich — J1 ±180°; J2 -90° bis +135°; J3 -185° bis +80°; J4 ±200°; J5 ±130°; J6 ±360° | Dëse Modell ufroen |
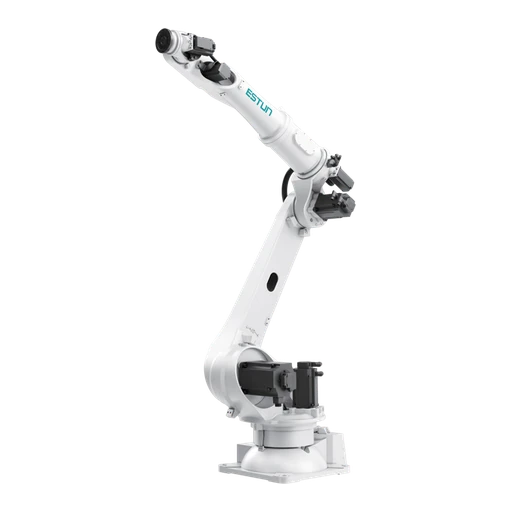 | iER50-2700 | Kleng a mëttelgrouss Notzlaascht | 6 | 50 kg | 2700 mm | ± 0.05 mm | 550 kg | Handgelenk IP65; Kierper IP54 | Buedem / Plafong | Maximal Geschwindegkeet — J1 172°/s; J2 134°/s; J3 186°/s; J4 255°/s; J5 253°/s; J6 367°/s | Beräich — J1 ±180°; J2 -90° bis +135°; J3 -185° bis +80°; J4 ±200°; J5 ±130°; J6 ±360° | Dëse Modell ufroen |
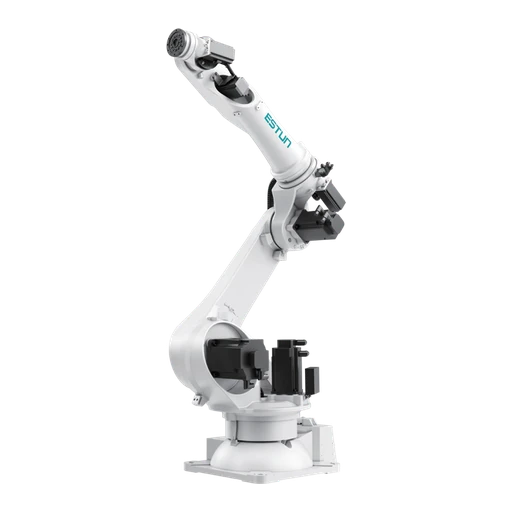 | iER70-2100 | Mëttelméisseg Notzlaascht | 6 | 70 kg | 2110 mm | ± 0.05 mm | 522 kg | Handgelenk IP65; Kierper IP54 | Buedem / Plafong | Maximal Geschwindegkeet — J1 172°/s; J2 134°/s; J3 186°/s; J4 245°/s; J5 245°/s; J6 355°/s | Beräich — J1 ±180°; J2 -90° bis +135°; J3 -185° bis +80°; J4 ±200°; J5 ±130°; J6 ±360° | Dëse Modell ufroen |
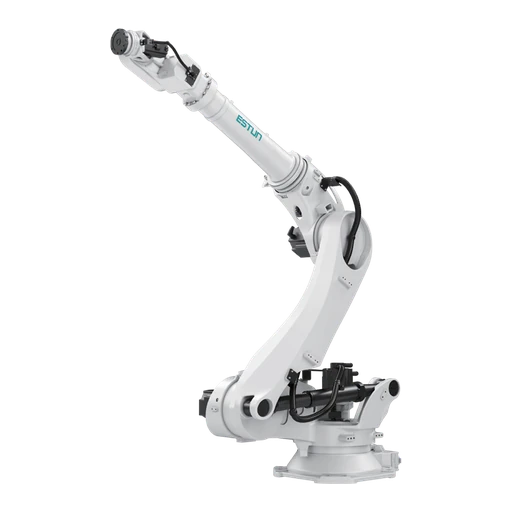 | iER100-3000 | Heavy Notzlaascht | 6 | 100 kg | 3000 mm | ± 0.06 mm | 1053 kg | Handgelenk IP65; Kierper IP54 | Buedem / Plafong | Maximal Geschwindegkeet — J1 120°/s; J2 110°/s; J3 120°/s; J4 140°/s; J5 200°/s; J6 285°/s | Beräich — J1 ±180°; J2 -60° bis +80°; J3 -95° bis +80°; J4 ±200°; J5 ±130°; J6 ±360° | Dëse Modell ufroen |
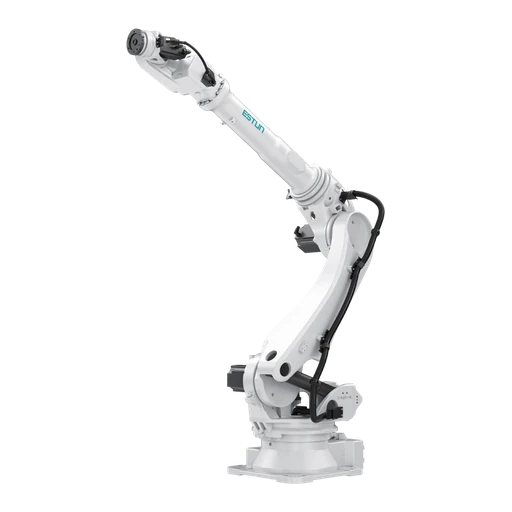 | iER130-3200 | Heavy Notzlaascht | 6 | 130 kg | 3200 mm | ± 0.06 mm | 1120 kg | Handgelenk IP67; Kierper IP54 | Um Buedem | Maximal Geschwindegkeet — J1 128°/s; J2 110°/s; J3 120°/s; J4 165°/s; J5 200°/s; J6 220°/s | Beräich — J1 ±180°; J2 -60° bis +80°; J3 -95° bis +80°; J4 ±250°; J5 ±125°; J6 ±360° | Dëse Modell ufroen |
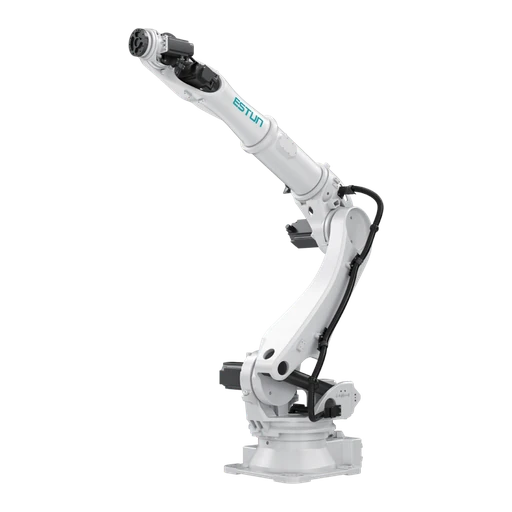 | iER160-3200 | Heavy Notzlaascht | 6 | 160 kg | 3200 mm | ± 0.06 mm | 1150 kg | Handgelenk IP65; Kierper IP54 | Um Buedem | Maximal Geschwindegkeet — J1 128°/s; J2 100°/s; J3 110°/s; J4 165°/s; J5 150°/s; J6 200°/s | Beräich — J1 ±180°; J2 -60° bis +80°; J3 -95° bis +80°; J4 ±250°; J5 ±125°; J6 ±360° | Dëse Modell ufroen |
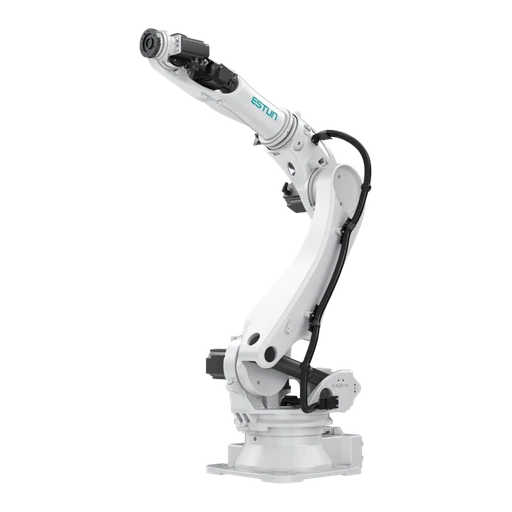 | iER170-2650 | Heavy Notzlaascht | 6 | 170 kg | 2650 mm | ± 0.06 mm | 1092 kg | Handgelenk IP65; Kierper IP54 | Um Buedem | Maximal Geschwindegkeet — J1 120°/s; J2 110°/s; J3 120°/s; J4 205°/s; J5 215°/s; J6 305°/s | Beräich — J1 ±180°; J2 -60° bis +80°; J3 -95° bis +80°; J4 ±200°; J5 ±125°; J6 ±360° | Dëse Modell ufroen |
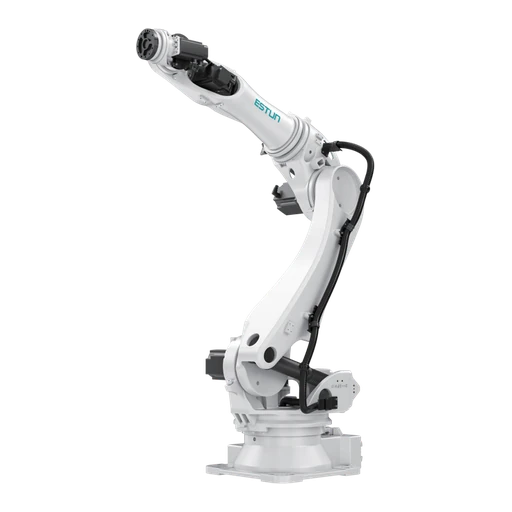 | iER220-2650 | Heavy Notzlaascht | 6 | 220 kg | 2650 mm | ± 0.06 mm | 1120 kg | Handgelenk IP65; Kierper IP54 | Um Buedem | Maximal Geschwindegkeet — J1 120°/s; J2 95°/s; J3 95°/s; J4 165°/s; J5 150°/s; J6 200°/s | Beräich — J1 ±180°; J2 -60° bis +80°; J3 -95° bis +80°; J4 ±200°; J5 ±125°; J6 ±360° | Dëse Modell ufroen |
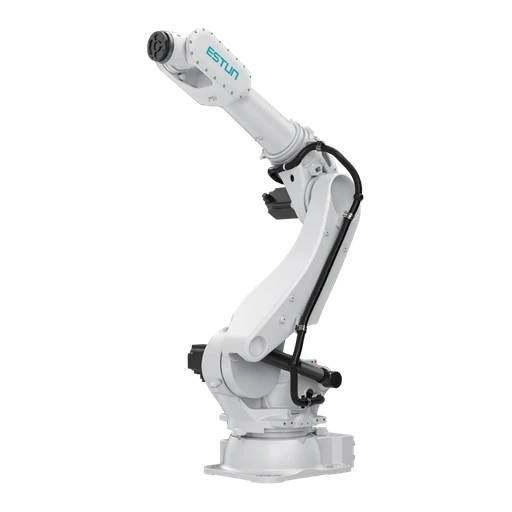 | iER220-2700 | Heavy Notzlaascht | 6 | 220 kg | 2703 mm | ± 0.06 mm | 1320 kg | Handgelenk IP67; Kierper IP54 | Um Buedem | Maximal Geschwindegkeet — J1 118°/s; J2 100°/s; J3 95°/s; J4 189°/s; J5 169°/s; J6 232°/s | Beräich — J1 ±180°; J2 -60° bis +80°; J3 -180° bis +80°; J4 ±250°; J5 ±125°; J6 ±360° | Dëse Modell ufroen |
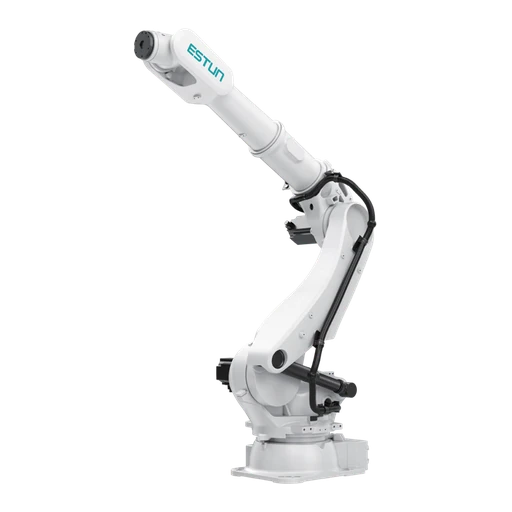 | iER220-3100 | Heavy Notzlaascht | 6 | 220 kg | 3100 mm | ± 0.06 mm | 1345 kg | Handgelenk IP67; Kierper IP54 | Um Buedem | Maximal Geschwindegkeet — J1 120°/s; J2 100°/s; J3 100°/s; J4 182°/s; J5 158°/s; J6 195°/s | Beräich — J1 ±180°; J2 -60° bis +80°; J3 -180° bis +80°; J4 ±360°; J5 ±125°; J6 ±360° | Dëse Modell ufroen |
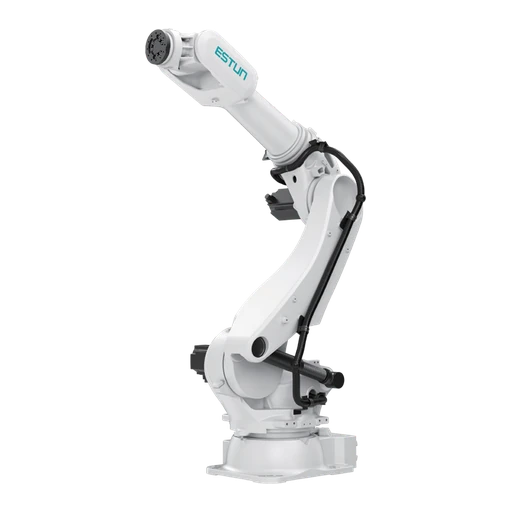 | iER270-2700 | Heavy Notzlaascht | 6 | 270 kg | 2700 mm | ± 0.06 mm | 1360 kg | Handgelenk IP67; Kierper IP54 | Um Buedem | Maximal Geschwindegkeet — J1 120°/s; J2 100°/s; J3 100°/s; J4 166°/s; J5 140°/s; J6 210°/s | Beräich — J1 ±180°; J2 -60° bis +80°; J3 -180° bis +80°; J4 ±360°; J5 ±125°; J6 ±360° | Dëse Modell ufroen |
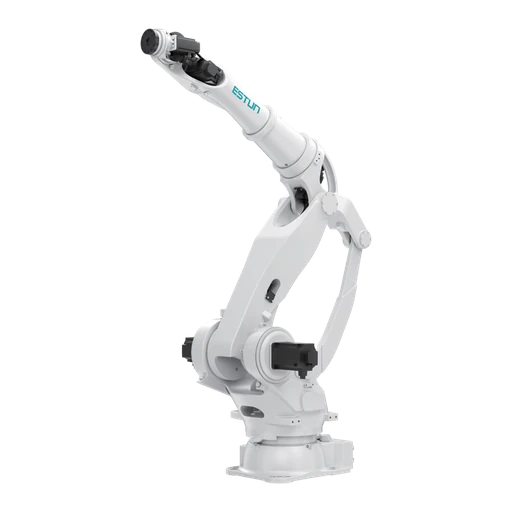 | iER280-3200 | Heavy Notzlaascht | 6 | 280 kg | 3200 mm | ± 0.06 mm | 1550 kg | Handgelenk IP65; Kierper IP54 | Um Buedem | Maximal Geschwindegkeet — J1 110°/s; J2 100°/s; J3 100°/s; J4 170°/s; J5 145°/s; J6 200°/s | Beräich — J1 ±180°; J2 -60° bis +90°; J3 -30° bis +125°; J4 ±200°; J5 ±125°; J6 ±360° | Dëse Modell ufroen |
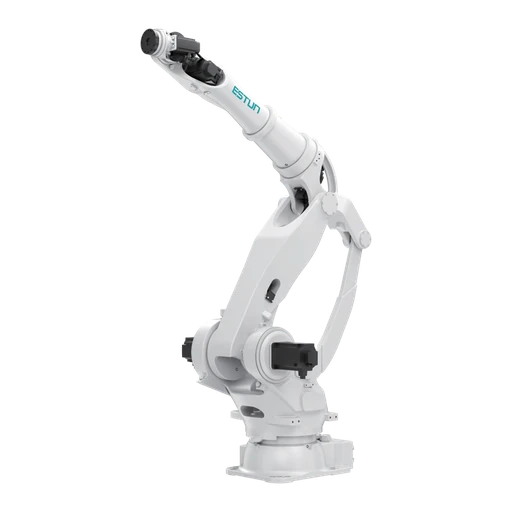 | iER350-3200 | Heavy Notzlaascht | 6 | 350 kg | 3200 mm | ± 0.06 mm | 1850 kg | Handgelenk IP65; Kierper IP54 | Um Buedem | Maximal Geschwindegkeet — J1 118°/s; J2 100°/s; J3 100°/s; J4 180°/s; J5 126°/s; J6 224°/s | Beräich — J1 ±180°; J2 -60° bis +90°; J3 -65° bis +68°; J4 ±200°; J5 ±125°; J6 ±360° | Dëse Modell ufroen |
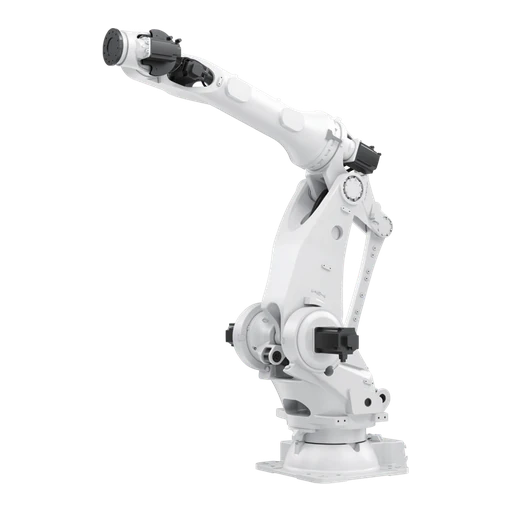 | iER350-3300 | Heavy Notzlaascht | 6 | 350 kg | 3300 mm | ± 0.1 mm | 2605 kg | IP54 | Um Buedem | Maximal Geschwindegkeet — J1 80°/s; J2 100°/s; J3 100°/s; J4 110°/s; J5 80°/s; J6 150°/s | Beräich — J1 ±180°; J2 -60° bis +105°; J3 -30° bis +125°; J4 ±200°; J5 ±115°; J6 ±360° | Dëse Modell ufroen |
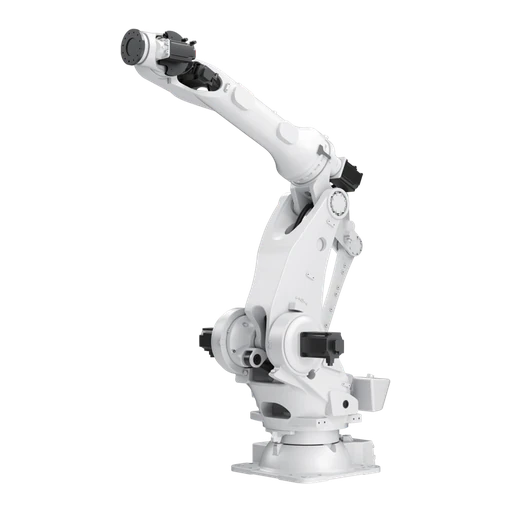 | iER420-3300 | Heavy Notzlaascht | 6 | 420 kg | 3300 mm | ± 0.1 mm | 2980 kg | IP54 | Um Buedem | Maximal Geschwindegkeet — J1 80°/s; J2 100°/s; J3 100°/s; J4 114°/s; J5 87°/s; J6 158°/s | Beräich — J1 ±180°; J2 -60° bis +105°; J3 -30° bis +125°; J4 ±200°; J5 ±115°; J6 ±360° | Dëse Modell ufroen |
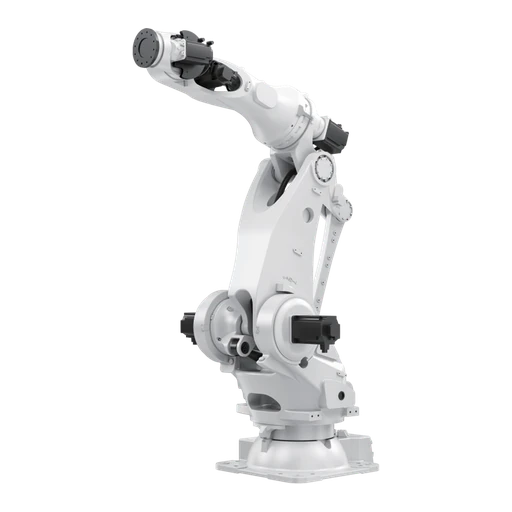 | iER500-2800 | Heavy Notzlaascht | 6 | 500 kg | 2800 mm | ± 0.1 mm | 2555 kg | IP54 | Um Buedem | Maximal Geschwindegkeet — J1 80°/s; J2 100°/s; J3 100°/s; J4 110°/s; J5 80°/s; J6 150°/s | Beräich — J1 ±180°; J2 -60° bis +105°; J3 -30° bis +140°; J4 ±200°; J5 ±115°; J6 ±360° | Dëse Modell ufroen |
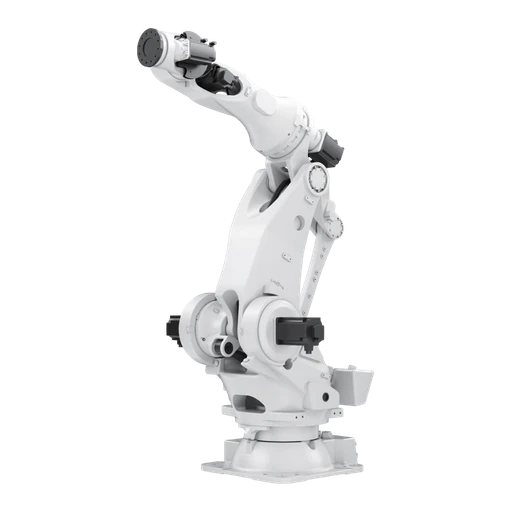 | iER700-2800 | Heavy Notzlaascht | 6 | 700 kg | 2800 mm | ± 0.1 mm | 2930 kg | IP54 | Um Buedem | Maximal Geschwindegkeet — J1 80°/s; J2 100°/s; J3 100°/s; J4 110°/s; J5 70°/s; J6 150°/s | Beräich — J1 ±180°; J2 -60° bis +105°; J3 -30° bis +140°; J4 ±200°; J5 ±115°; J6 ±360° | Dëse Modell ufroen |
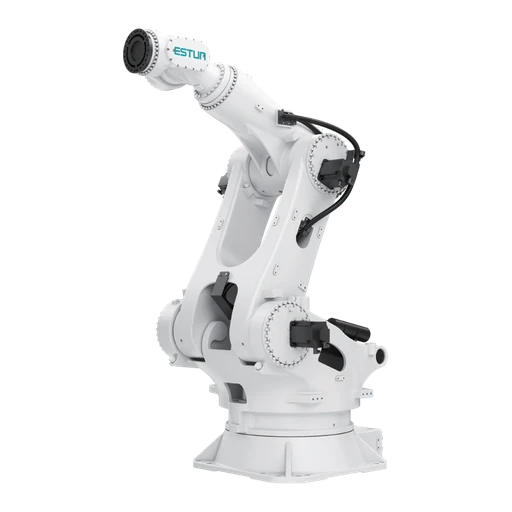 | iER1200-3300 | Heavy Notzlaascht | 6 | 1200 kg | 3300 mm | ± 0.1 mm | 4800 kg | Handgelenk IP65; Kierper IP54 | Um Buedem | Maximal Geschwindegkeet — J1 60°/s; J2 47°/s; J3 52°/s; J4 79/s; J5 78°/s; J6 97°/s | Beräich — J1 ±165°; J2 -45° bis +100°; J3 -200° bis +70°; J4 ±360°; J5 ±118°; J6 ±360° | Dëse Modell ufroen |
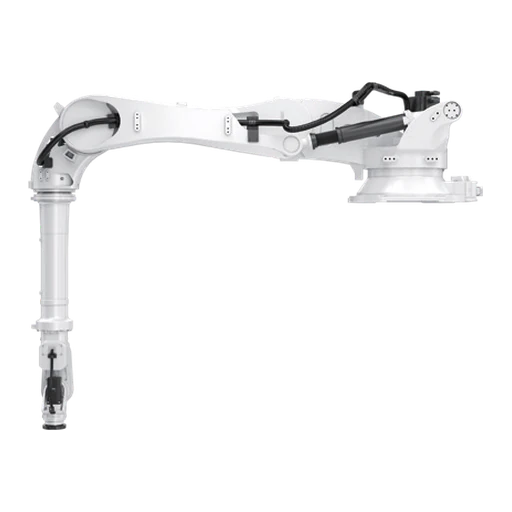 | iER100-3500-DW | No ënnen geriicht | 6 | 100 kg | 3500 mm | ± 0.06 mm | 1050 kg | Handgelenk IP65; Kierper IP54 | Zännstaang Montéierung | Maximal Geschwindegkeet — J1 120°/s; J2 110°/s; J3 120°/s; J4 125°/s; J5 200°/s; J6 280°/s | Beräich — J1 ±180°; J2 -40° bis +170°; J3 -95° bis +80°; J4 ±200°; J5 ±130°; J6 ±360° | Dëse Modell ufroen |
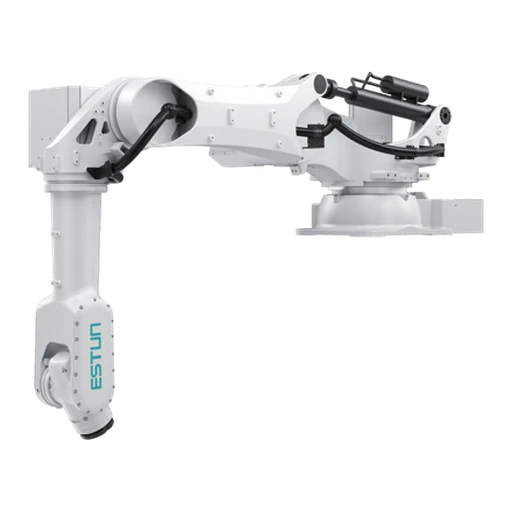 | iER220-3100-DW | Héich Schutz no ënnen geriicht | 6 | 220 kg | 3100 mm | ± 0.06 mm | 1470 kg | Handgelenk IP67; Kierper IP65 | Zännstaang Montéierung | Maximal Geschwindegkeet — J1 118°/s; J2 112°/s; J3 95°/s; J4 177°/s; J5 169°/s; J6 277°/s | Beräich — J1 ±180°; J2 -40° bis +170°; J3 -180° bis +80°; J4 ±360°; J5 ±125°; J6 ±360° | Dëse Modell ufroen |
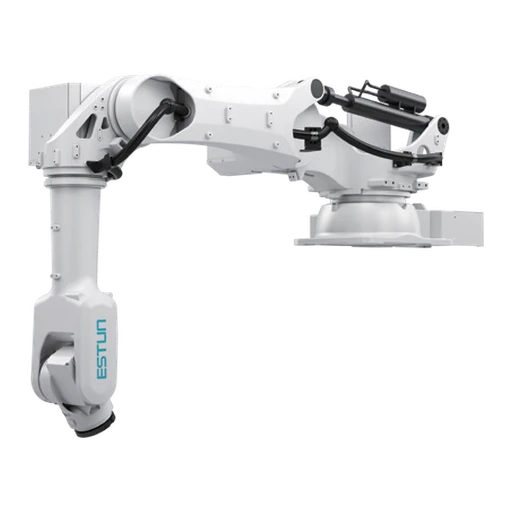 | iER270-3100-DW | Héich Schutz no ënnen geriicht | 6 | 270 kg | 3100 mm | ± 0.06 mm | 1500 kg | Handgelenk IP67; Kierper IP65 | Buedem- / Rackmontage | Maximal Geschwindegkeet — J1 118°/s; J2 112°/s; J3 99°/s; J4 177°/s; J5 150°/s; J6 224°/s | Beräich — J1 ±180°; J2 -40° bis +170°; J3 -180° bis +80°; J4 ±360°; J5 ±125°; J6 ±360° | Dëse Modell ufroen |
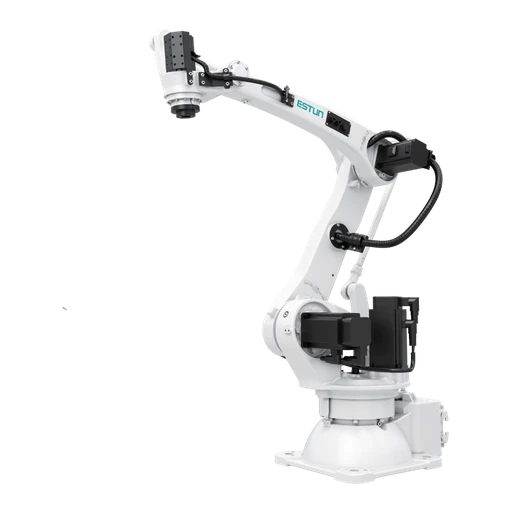 | iER15-1520-PR | Presseversuergung | 4 | 15 kg | 1515 mm | ± 0.03 mm | 160 kg | IP54 | Um Buedem | Maximal Geschwindegkeet — J1 250°/s; J2 215°/s; J3 285°/s; J4 450°/s | Beräich — J1 ±180°; J2 -40° bis +90°; J3 -15° bis +105°; J4 ±360° | Dëse Modell ufroen |
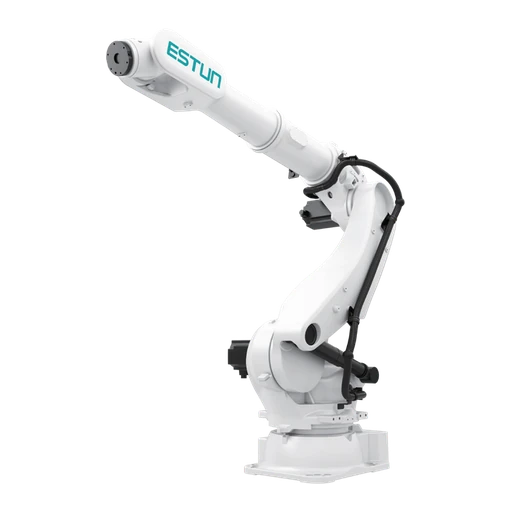 | iER150-3200-PR | Presseversuergung | 6 | 150 kg | 3200 mm | ± 0.06 mm | 1350 kg | Handgelenk IP67; Kierper IP54 | Um Buedem | Maximal Geschwindegkeet — J1 118°/s; J2 100°/s; J3 99°/s; J4 166°/s; J5 158°/s; J6 192°/s | Beräich — J1 ±180°; J2 -60° bis +80°; J3 -180° bis +80°; J4 ±200°; J5 ±125°; J6 ±360° | Dëse Modell ufroen |
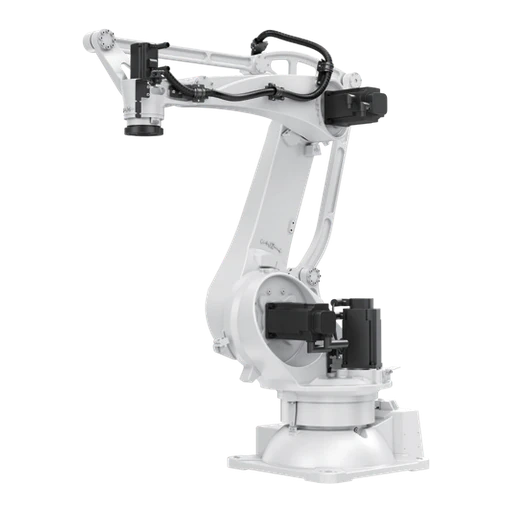 | iER60-2000-PL | Palletiséieren | 4 | 60 kg | 2000 mm | ± 0.03 mm | 500 kg | IP54 | Um Buedem | Maximal Geschwindegkeet — J1 170°/s; J2 148°/s; J3 185°/s; J4 285°/s | Beräich — J1 ±180°; J2 -35° bis +90°; J3 -10° bis +110°; J4 ±360° | Dëse Modell ufroen |
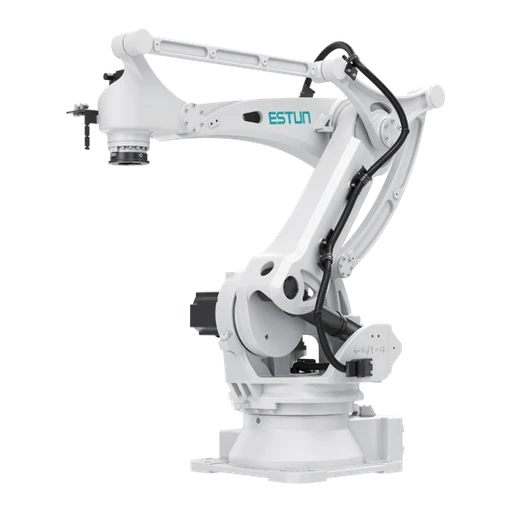 | iER120-2400-PL | Palletiséieren | 4 | 120 kg | 2400 mm | ± 0.04 mm | 1050 kg | IP54 | Um Buedem | Maximal Geschwindegkeet — J1 114°/s; J2 120°/s; J3 149°/s; J4 390°/s | Beräich — J1 ±180°; J2 -40° bis +85°; J3 -20° bis +110°; J4 ±360° | Dëse Modell ufroen |
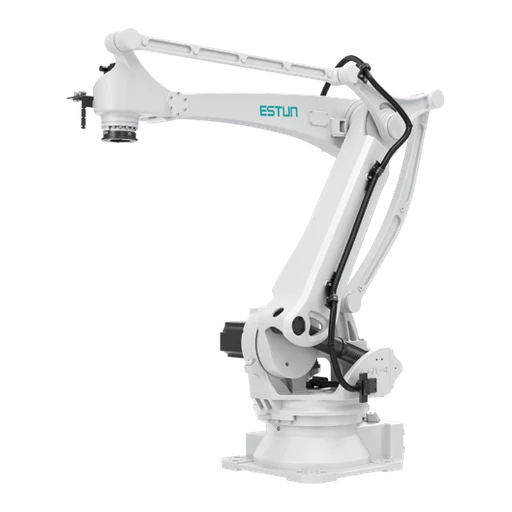 | iER180-3100-PL | Palletiséieren | 4 | 180 kg | 3060 mm | ± 0.04 mm | 1120 kg | IP54 | Um Buedem | Maximal Geschwindegkeet — J1 114°/s; J2 108°/s; J3 118°/s; J4 390°/s | Beräich — J1 ±180°; J2 -40° bis +90°; J3 -17° bis +108°; J4 ±360° | Dëse Modell ufroen |
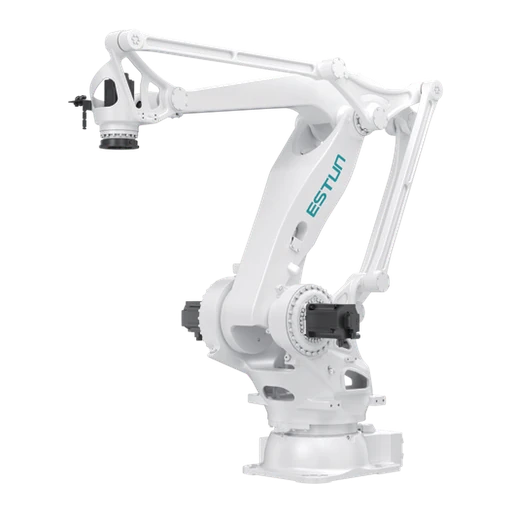 | iER300-3200-PL | Palletiséieren | 4 | 300 kg | 3200 mm | ± 0.05 mm | 1600 kg | IP54 | Um Buedem | Maximal Geschwindegkeet — J1 148°/s; J2 100°/s; J3 135°/s; J4 350°/s | Beräich — J1 ±180°; J2 -90° bis +90°; J3 -20° bis +125°; J4 ±360° | Dëse Modell ufroen |
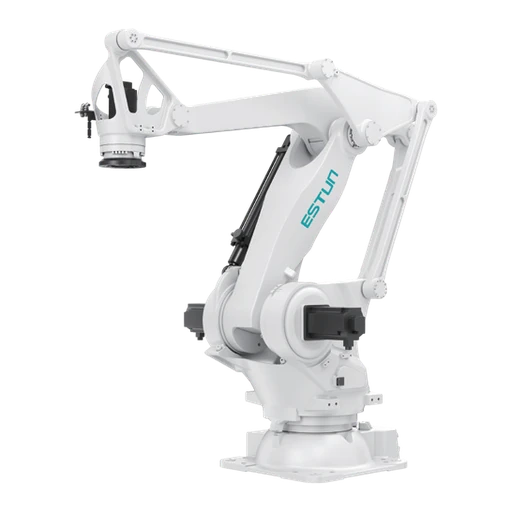 | iER500-3200-PL | Palletiséieren | 4 | 500 kg | 3200 mm | ± 0.05 mm | 2083 kg | IP54 | Um Buedem | Maximal Geschwindegkeet — J1 85°/s; J2 90°/s; J3 90°/s; J4 200°/s | Beräich — J1 ±180°; J2 -45° bis +90°; J3 -15° bis +120°; J4 ±360° | Dëse Modell ufroen |
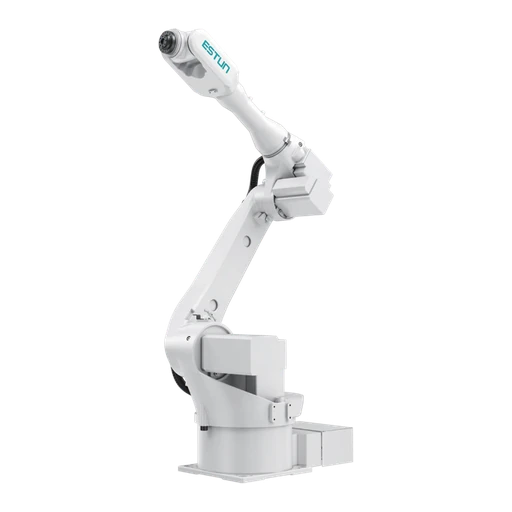 | iER30-1810-P | Héich Schutz | 6 | 30 kg | 1813 mm | ± 0.04 mm | 284 kg | Handgelenk IP67; Kierper IP54 | Buedem / Plafong | Maximal Geschwindegkeet — J1 206°/s; J2 206°/s; J3 238°/s; J4 480°/s; J5 320°/s; J6 407°/s | Beräich — J1 ±170°; J2 -100° bis +155°; J3 -160° bis +86°; J4 ±200°; J5 ±130°; J6 ±360° | Dëse Modell ufroen |
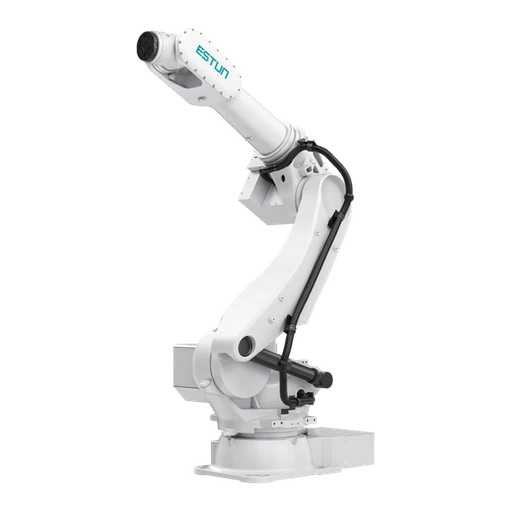 | iER220-2700-P | Héich Schutz | 6 | 220 kg | 2703 mm | ± 0.06 mm | 1320 kg | Handgelenk IP67; Kierper IP65 | Um Buedem | Maximal Geschwindegkeet — J1 120°/s; J2 100°/s; J3 100°/s; J4 180°/s; J5 174°/s; J6 232°/s | Beräich — J1 ±180°; J2 -60° bis +80°; J3 -180° bis +80°; J4 ±250°; J5 ±125°; J6 ±360° | Dëse Modell ufroen |
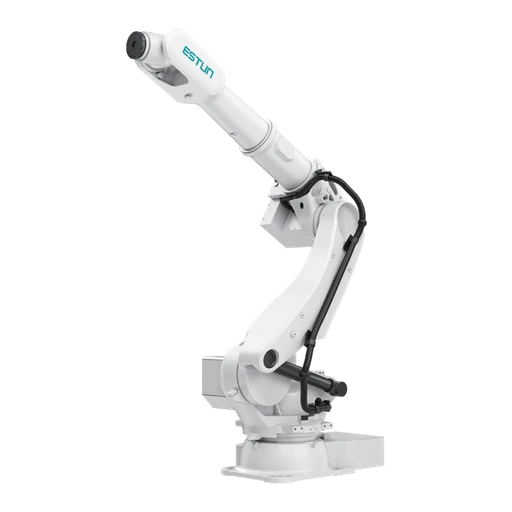 | iER220-3100-P | Héich Schutz | 6 | 220 kg | 3100 mm | ± 0.06 mm | 1345 kg | Handgelenk IP67; Kierper IP65 | Um Buedem | Maximal Geschwindegkeet — J1 120°/s; J2 100°/s; J3 100°/s; J4 182°/s; J5 158°/s; J6 210°/s | Beräich — J1 ±180°; J2 -60° bis +80°; J3 -180° bis +80°; J4 ±360°; J5 ±125°; J6 ±360° | Dëse Modell ufroen |
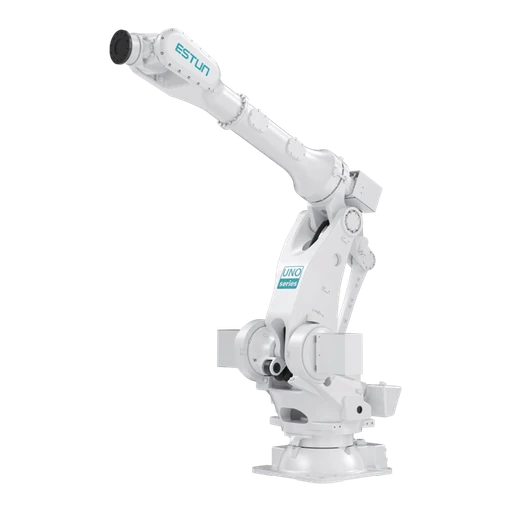 | iER400-3700-P | Héich Schutz | 6 | 400 kg | 3700 mm | ± 0.1 mm | 1345 kg | Handgelenk IP67; Kierper IP65 | Um Buedem | Maximal Geschwindegkeet — J1 77°/s; J2 100°/s; J3 100°/s; J4 114°/s; J5 104°/s; J6 168°/s | Beräich — J1 ±180°; J2 -60° bis +105°; J3 -30° bis +140°; J4 ±200°; J5 ±125°; J6 ±360° | Dëse Modell ufroen |
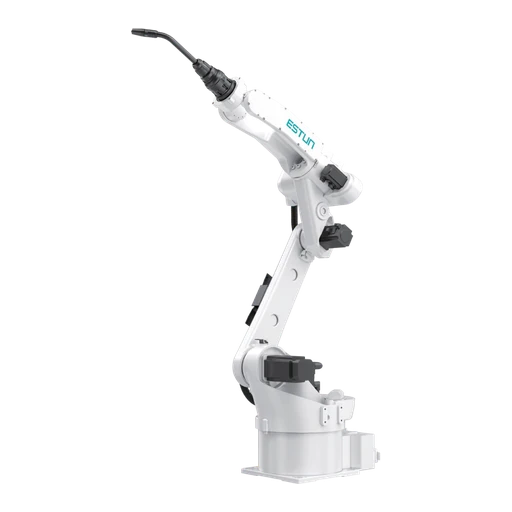 | iER12-1450-HW | Welding | 6 | 12 kg | 1445 mm | ± 0.05 mm | 170 kg | Handgelenk IP65; Kierper IP54 | Buedem / Plafong | Maximal Geschwindegkeet — J1 237°/s; J2 237°/s; J3 285°/s; J4 470°/s; J5 416°/s; J6 700°/s | Beräich — J1 ±170°; J2 -90° bis +155°; J3 -150° bis +85°; J4 ±200°; J5 ±135°; J6 ±210° | Dëse Modell ufroen |
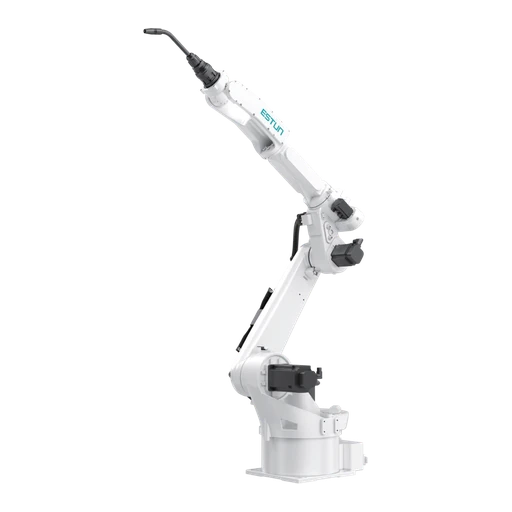 | iER12-2000-HW | Welding | 6 | 12 kg | 2015 mm | ± 0.05 mm | 286 kg | Handgelenk IP65; Kierper IP54 | Buedem / Plafong | Maximal Geschwindegkeet — J1 226°/s; J2 226°/s; J3 237°/s; J4 442°/s; J5 416°/s; J6 700°/s | Beräich — J1 ±170°; J2 -100° bis +155°; J3 -210° bis +80°; J4 ±200°; J5 ±135°; J6 ±210° | Dëse Modell ufroen |
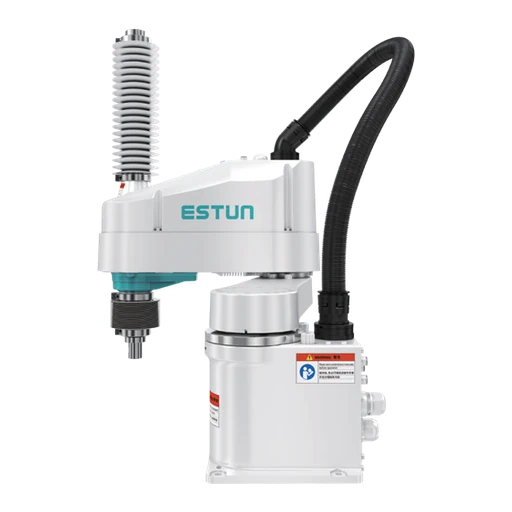 | iER10-600-SR-C | Cleanroom | 4 | 10 kg | 600 mm | J1+J2 ±0.02 mm;J3 ±0.01 mm;J4 ±0.01° | 23 kg | ISO Klass 4 | Um Buedem | Maximal Geschwindegkeet — J1 450°/s; kombinéiert Geschwindegkeet 7750mm/s; J2 720°/s; J3 1120°/s; J4 705°/s | Beräich — J1 ±130°; J2 ±150°; J3 0 bis 200mm; J4 ±360° | Dëse Modell ufroen |
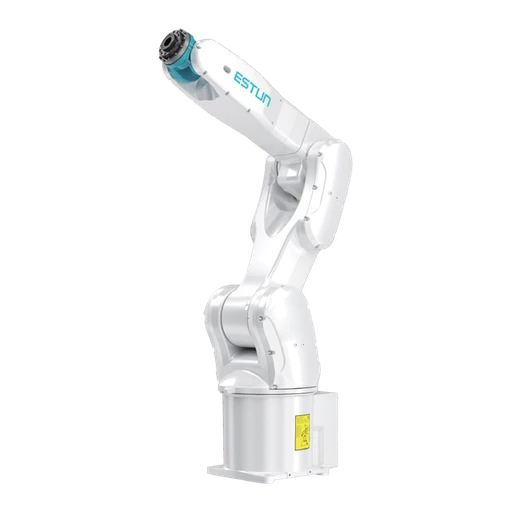 | iER7-910-MI-C | Cleanroom | 6 | 7 kg | 910 mm | ± 0.03 mm | 48 kg | Schutz IP65; ISO Klass 5 fir propper Raim | Buedem / Plafong | Maximal Geschwindegkeet — J1 420°/s; J2 380°/s; J3 450°/s; J4 550°/s; J5 500°/s; J6 850°/s | Beräich — J1 ±170°; J2 -80° bis +135°; J3 -190° bis +65°; J4 ±190°; J5 ±120°; J6 ±360° | Dëse Modell ufroen |
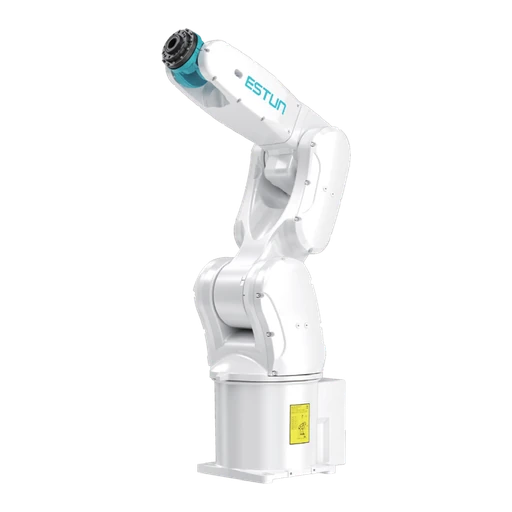 | iER8-720-MI-C | Cleanroom | 6 | 8 kg | 720 mm | ± 0.02 mm | 46 kg | Schutz IP65; ISO Klass 5 fir propper Raim | Buedem / Plafong | Maximal Geschwindegkeet — J1 420°/s; J2 380°/s; J3 450°/s; J4 550°/s; J5 500°/s; J6 850°/s | Beräich — J1 ±170°; J2 -80° bis +135°; J3 -190° bis +65°; J4 ±190°; J5 ±120°; J6 ±360° | Dëse Modell ufroen |
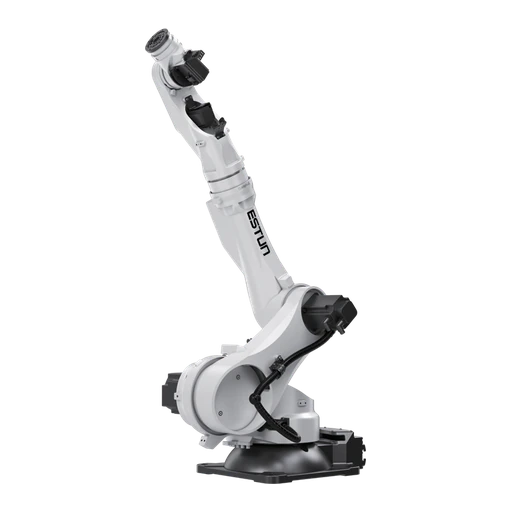 | ER45-2200-BD | Béit | 6 | 45 kg | 2200 mm | ± 0.03 mm | 520 kg | IP54 | Um Buedem | Maximal Geschwindegkeet — J1 172°/s; J2 119°/s; J3 189°/s; J4 284°/s; J5 247°/s; J6 355°/s | Beräich — J1 ±190°; J2 -70° bis +110°; J3 -95° bis +62°; J4 ±200°; J5 ±130°; J6 ±360° | Dëse Modell ufroen |
Kee passenden ESTUN-Modell gouf fonnt. Läscht e Filter oder schéckt déi erfuerderlech Notzlaascht, Reechwäit an Applikatioun.
ESTUN Roboter an Automatiséierungsléisungen FAQ
Wéi eng Notzlaaschtberäich ass an der iwwerpréifter Auswiel ofgedeckt?
Déi iwwerpréift industriell Auswiel geet vun 3 kg bis 1200 kg. Dëst sinn Vergläichspunkten fir déi 65 Modeller, déi op dëser Säit gewise ginn, net eng Behauptung, datt all aktuell ESTUN-Konfiguratioun abegraff ass.
Bedeit en opgelëschten ESTUN Modell datt et op Lager ass?
Nee. Modellbezeechnung, Disponibilitéit, Controller, Optiounen, Präis, Liwwerzäit, Destinatioun an Integratiounsumfang ginn fir all Ufro bestätegt.
Firwat benotzen déi meescht aktuell ESTUN-Identifikatoren iER, während e puer Biegmodeller ER benotzen?
Déi aktuell industriell Portfolio benotzt d'iER-Bezeechnung a ville Famillen, während déi iwwerpréift Biegreihen hir opgezielt ER-Identifizéierer behalen. Déi genee kommerziell Bezeechnung gëtt während der Iwwerpréiwung vun der Applikatioun bestätegt.
Wéi solle Roboterfamilljen fir allgemeng Zwecker a prozessspezifesch Roboter vergläicht ginn?
Fänkt mat de Bewegungs-, Zyklus-, Notzlaascht-, Reechwäit-, Werkzeug-, Aarbechtsberäich-, Ëmfeld- an Montageufuerderungen un. Benotzt dann d'Schweiß-, Béi-, Paletten-, Press-, Cleanroom- oder Héichschutzfamill nëmmen do, wou déi komplett Uwendung et ënnerstëtzt.
Wat soll ech fir en ESTUN Roboter- an Automatiséierungsoffert uginn?
Gitt de Modell oder d'Applikatioun, d'Gesamtnotlast, d'Reechwäit an d'Aarbechtspositiounen, d'Zil vum Zyklus, d'Montage, d'Ëmwelt, d'Ufuerderunge fir de Controller an d'Interface, d'Tools, d'Quantitéit, d'Destinatioun an den ugefrote Timing un. Den Ëmfang vum Roboter an dem System kënnen dann zesummen bestätegt ginn.
Auteur: Redaktiounsteam vun der EVST
D'Editorialteam vun der EVST bedreift dës Säit fir d'Auswiel vu Roboteren an d'Projetplanung z'ënnerstëtzen. Produktverfügbarkeet, Konfiguratioun, Sécherheetsvalidéierung an Integratiounsomfang musse fir déi aktuell Uwendung bestätegt ginn.
Redaktiounspolitik · Korrekturpolitik · Konditioune vun benotzen
Lescht aktualiséiert: