
Kawasaki Industrieroboter: Modeller a Selektiounsguide
Vergläicht Kawasaki Roboterfamilljen fir allgemeng Handling, Schweessen, Paletten, Uwendungen mat héijer Notzlaascht an parallelverbindungsapplikatiounen. Wielt als éischt d'Prozessfamill aus, iwwerpréift dann d'Ufuerderunge fir Notzlaascht, Reechwäit, Handgelenkbelaaschtung, Montage a Controller.
Wéi ee sech eng Kawasaki Roboterfamill auswielt
Kawasaki-Famillje sinn op Basis vu verschiddene Prozesser a Lastklassen organiséiert. Wielt d'Famill no Aufgab, ier Dir déi nominell Notzlaascht an d'Reechwäit vergläicht, well Handgelenklimiten, Montage, Ëmfeld an Ufuerderunge vum Controller kënnen déi machbar Auswiel änneren.
Vergläicht Kawasaki Robotermodeller no Famill
Filtert no Modell, Famill, Achsen, Notzlaascht a Reechwäit nodeems Dir d'Prozesskategorie gewielt hutt. Benotzt d'Felder Handgelenkbelaaschtung, Montage, Ëmfeld a Controller fir Kandidaten z'ënnerscheeden, déi eleng wat d'Notzlaascht ugeet ähnlech ausgesinn.
| Bild | Modell | Roboterfamill | Axen | Notzlaascht | Maximal Reechwäit / Bewegungsbereich | Repeabilitéit | Mass | Opriichte | Applikatioun | Schutz | Gelenkbereich / maximal Geschwindegkeet | Zulässlech Handgelenkbelaaschtung | Installasjonsmiljo | Controller / Stroumversuergung | Speziell Leeschtung | Nächst Aktioun |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
 | RS003N | R-Serie Universalroboter | 6 | 3 kg | 620 mm | ± 0.02 mm | 20 kg | Buedem, Plafong | Montage, Handhabung, Versiegelung, Maschinnbetreiung, Schleifen an Entgraten | IP54 oder gläichwäerteg | Reechwäit — JT1 ±160°;JT2 +150° bis -60°;JT3 +120° bis -150°;JT4 ±360°;JT5 ±135°;JT6 ±360° |Maximal Geschwindegkeet — JT1 360°/s;JT2 250°/s;JT3 225°/s;JT4 540°/s;JT5 225°/s;JT6 540°/s | Moment — JT4 5.8 N·m;JT5 5.8 N·m;JT6 2.9 Nm |Trägheet — JT4 0.12 kg·m²;JT5 0.12 kg·m²;JT6 0.03 kg·m² | 0 - 45 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | F60/2.0 kVA | / | Dëse Modell ufroen |
 | RS007N | R-Serie Universalroboter | 6 | 7 kg | 730 mm | ± 0.02 mm | 35 kg | Buedem, Plafong | Montage, Handhabung, Versiegelung, Maschinnbetreiung, Schleifen an Entgraten | Handgelenk: IP67 oder gläichwäerteg Basisachsen: IP65 oder gläichwäerteg | Reechwäit — JT1 ±180°;JT2 ±135°;JT3 ±155°;JT4 ±200°;JT5 ±125°;JT6 ±360° |Maximal Geschwindegkeet — JT1 470°/s;JT2 380°/s;JT3 520°/s;JT4 550°/s;JT5 550°/s;JT6 1,000°/s | Moment — JT4 17 N·m;JT5 17 N·m;JT6 10 Nm |Trägheet — JT4 0.5 kg·m²;JT5 0.5 kg·m²;JT6 0.2 kg·m² | 0 - 45 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | F60/2.0 kVA | / | Dëse Modell ufroen |
 | RS007L | R-Serie Universalroboter | 6 | 7 kg | 930 mm | ± 0.03 mm | 36 kg | Buedem, Plafong, Mauer | Montage, Handhabung, Versiegelung, Maschinnbetreiung, Schleifen an Entgraten | Handgelenk: IP67 oder gläichwäerteg Basisachsen: IP65 oder gläichwäerteg | Reechwäit — JT1 ±180°;JT2 ±135°;JT3 ±157°;JT4 ±200°;JT5 ±125°;JT6 ±360° |Maximal Geschwindegkeet — JT1 370°/s;JT2 310°/s;JT3 410°/s;JT4 550°/s;JT5 550°/s;JT6 1,000°/s | Moment — JT4 17 N·m;JT5 17 N·m;JT6 10 Nm |Trägheet — JT4 0.5 kg·m²;JT5 0.5 kg·m²;JT6 0.2 kg·m² | 0 - 45 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | F60/2.0 kVA | / | Dëse Modell ufroen |
 | RS013N | R-Serie Universalroboter | 6 | 13 kg | 1,460 mm | ± 0.03 mm | 170 kg | Buedem, Plafong | Montage, Handhabung, Versiegelung, Maschinnbetreiung, Schleifen an Entgraten | IP67 oder gläichwäerteg | Reechwäit — JT1 ±180°;JT2 +138° bis -105°;JT3 +135° bis -159°;JT4 ±200°;JT5 ±125°;JT6 ±360° |Maximal Geschwindegkeet — JT1 265°/s;JT2 250°/s;JT3 265°/s;JT4 475°/s;JT5 475°/s;JT6 730°/s | Moment — JT4 26 N·m;JT5 26 N·m;JT6 10 Nm |Trägheet — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | F60/2.0 kVA, F01/5.6 kVA | / | Dëse Modell ufroen |
 | RS015X | R-Serie Universalroboter | 6 | 15 kg | 3,150 mm | ± 0.06 mm | 545 kg | Buedem, Plafong | Montage, Handhabung, Versiegelung, Maschinnbetreiung, Schleifen an Entgraten | Handgelenk: IP67 oder gläichwäerteg Basisachsen: IP65 oder gläichwäerteg | Reechwäit — JT1 ±180°;JT2 +140° bis -105°;JT3 +135° bis -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Maximal Geschwindegkeet — JT1 180°/s;JT2 180°/s;JT3 200°/s;JT4 410°/s;JT5 360°/s;JT6 610°/s | Moment — JT4 34 N·m;JT5 34 N·m;JT6 22 Nm |Trägheet — JT4 0.8 kg·m²;JT5 0.8 kg·m²;JT6 0.25 kg·m² | 0 - 45 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | F02/7.5 kVA | / | Dëse Modell ufroen |
 | RS020N | R-Serie Universalroboter | 6 | 20 kg | 1,725 mm | ± 0.04 mm | 230 kg | Buedem, Plafong | Montage, Handhabung, Versiegelung, Maschinnbetreiung, Schleifen an Entgraten | IP67 oder gläichwäerteg | Reechwäit — JT1 ±180°;JT2 +155° bis -105°;JT3 +150° bis -163°;JT4 ±270°;JT5 ±145°;JT6 ±360° |Maximal Geschwindegkeet — JT1 190°/s;JT2 205°/s;JT3 210°/s;JT4 400°/s;JT5 360°/s;JT6 610°/s | Moment — JT4 45 N·m;JT5 45 N·m;JT6 29 Nm |Trägheet — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | F02/7.5 kVA | / | Dëse Modell ufroen |
 | RS025N | R-Serie Universalroboter | 6 | 25 kg | 1,885 mm | ± 0.04 mm | 270 kg | Um Buedem | Montage, Handhabung, Versiegelung, Maschinnbetreiung, Schleifen an Entgraten | IP67 oder gläichwäerteg | Reechwäit — JT1 ±180°;JT2 +131° bis -100°;JT3 +145° bis -161°;JT4 ±270°;JT5 ±145°;JT6 ±360° |Maximal Geschwindegkeet — JT1 215°/s;JT2 215°/s;JT3 270°/s;JT4 420°/s;JT5 420°/s;JT6 780°/s | Moment — JT4 60 N·m;JT5 60 N·m;JT6 32 Nm |Trägheet — JT4 2.6 kg·m²;JT5 2.6 kg·m²;JT6 1.3 kg·m² | 0 - 45 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | F02/7.5 kVA | / | Dëse Modell ufroen |
 | RS030N | R-Serie Universalroboter | 6 | 30 kg | 2,100 mm | ± 0.06 mm | 555 kg | Buedem, Plafong | Montage, Handhabung, Versiegelung, Maschinnbetreiung, Schleifen an Entgraten | Handgelenk: IP67 oder gläichwäerteg Basisachsen: IP65 oder gläichwäerteg | Reechwäit — JT1 ±180°;JT2 +140° bis -105°;JT3 +135° bis -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Maximal Geschwindegkeet — JT1 180°/s;JT2 180°/s;JT3 185/185/160°/s;JT4 260/260/185°/s;JT5 260/260/165°/s;JT6 360/360/280°/s | Moment — JT4 210/210/336 Nm;JT5 210/210/336 Nm;JT6 130/130/194 Nm |Trägheet — JT4 16.8/28/34 kg·m²;JT5 16.8/28/34 kg·m²;JT6 6.6/11/13.7 kg·m² | 0 - 45 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | F02/7.5 kVA | / | Dëse Modell ufroen |
| RS050N | R-Serie Universalroboter | 6 | 50 kg | 2,100 mm | ± 0.06 mm | 555 kg | Buedem, Plafong | Montage, Handhabung, Versiegelung, Maschinnbetreiung, Schleifen an Entgraten | Handgelenk: IP67 oder gläichwäerteg Basisachsen: IP65 oder gläichwäerteg | Reechwäit — JT1 ±180°;JT2 +140° bis -105°;JT3 +135° bis -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Maximal Geschwindegkeet — JT1 180°/s;JT2 180°/s;JT3 185/185/160°/s;JT4 260/260/185°/s;JT5 260/260/165°/s;JT6 360/360/280°/s | Moment — JT4 210/210/336 Nm;JT5 210/210/336 Nm;JT6 130/130/194 Nm |Trägheet — JT4 16.8/28/34 kg·m²;JT5 16.8/28/34 kg·m²;JT6 6.6/11/13.7 kg·m² | 0 - 45 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | F02/7.5 kVA | / | Dëse Modell ufroen |
| RS080N | R-Serie Universalroboter | 6 | 80 kg | 2,100 mm | ± 0.06 mm | 555 kg | Buedem, Plafong | Montage, Handhabung, Versiegelung, Maschinnbetreiung, Schleifen an Entgraten | Handgelenk: IP67 oder gläichwäerteg Basisachsen: IP65 oder gläichwäerteg | Reechwäit — JT1 ±180°;JT2 +140° bis -105°;JT3 +135° bis -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Maximal Geschwindegkeet — JT1 180°/s;JT2 180°/s;JT3 185/185/160°/s;JT4 260/260/185°/s;JT5 260/260/165°/s;JT6 360/360/280°/s | Moment — JT4 210/210/336 Nm;JT5 210/210/336 Nm;JT6 130/130/194 Nm |Trägheet — JT4 16.8/28/34 kg·m²;JT5 16.8/28/34 kg·m²;JT6 6.6/11/13.7 kg·m² | 0 - 45 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | F02/7.5 kVA | / | Dëse Modell ufroen |
 | BXP110S | BXP/BTP/BX/ZX/ZT Roboter fir grouss Notzlaascht | 6 | 110 kg | 1,634 mm | ± 0.06 mm | 700 kg | Um Buedem | Montage, Handhabung a Punktschweißen | Handgelenk: IP67 oder gläichwäerteg Basisachsen: IP54 oder gläichwäerteg | Reechwäit — JT1 ±160°;JT2 +120° bis -65°;JT3 +90° bis -81°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maximal Geschwindegkeet — JT1 140°/s;JT2 130°/s;JT3 170°/s;JT4 220°/s;JT5 185°/s;JT6 300°/s | Moment — JT4 855 N·m;JT5 855 N·m;JT6 445 Nm |Trägheet — JT4 90 kg·m²;JT5 90 kg·m²;JT6 50 kg·m² | 0 - 45 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | F02/7.5 kVA | / | Dëse Modell ufroen |
 | BXP110L | BXP/BTP/BX/ZX/ZT Roboter fir grouss Notzlaascht | 6 | 110 kg | 2,597 mm | ± 0.06 mm | 870 kg | Um Buedem | Montage, Handhabung a Punktschweißen | Handgelenk: IP67 oder gläichwäerteg Basisachsen: IP54 oder gläichwäerteg | Reechwäit — JT1 ±160°;JT2 +76° bis -60°;JT3 +90° bis -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maximal Geschwindegkeet — JT1 140°/s;JT2 130°/s;JT3 135°/s;JT4 220°/s;JT5 200°/s;JT6 300°/s | Moment — JT4 855 N·m;JT5 855 N·m;JT6 445 Nm |Trägheet — JT4 90 kg·m²;JT5 90 kg·m²;JT6 50 kg·m² | 0 - 45 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | F02/7.5 kVA | / | Dëse Modell ufroen |
 | BXP135X | BXP/BTP/BX/ZX/ZT Roboter fir grouss Notzlaascht | 6 | 135 kg | 2,991 mm | ± 0.06 mm | 880 kg | Um Buedem | Montage, Handhabung a Punktschweißen | Handgelenk: IP67 oder gläichwäerteg Basisachsen: IP54 oder gläichwäerteg | Reechwäit — JT1 ±160°;JT2 +76° bis -60°;JT3 +90° bis -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maximal Geschwindegkeet — JT1 140°/s;JT2 105°/s;JT3 140°/s;JT4 220°/s;JT5 200°/s;JT6 300°/s | Moment — JT4 855 N·m;JT5 855 N·m;JT6 445 Nm |Trägheet — JT4 90 kg·m²;JT5 90 kg·m²;JT6 50 kg·m² | 0 - 45 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | F02/7.5 kVA | / | Dëse Modell ufroen |
 | BTP210L | BXP/BTP/BX/ZX/ZT Roboter fir grouss Notzlaascht | 6 | 210 kg | 3,151 mm | ± 0.08 mm | 1030 kg | Regal | Montage, Handhabung a Punktschweißen | Handgelenk: IP67 oder gläichwäerteg Basisachsen: IP54 oder gläichwäerteg | Reechwäit — JT1 ±160°;JT2 +80° bis -130°;JT3 +90° bis -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maximal Geschwindegkeet — JT1 115°/s;JT2 90°/s;JT3 115°/s;JT4 140°/s;JT5 135°/s;JT6 240°/s | Moment — JT4 1,380 N·m;JT5 1,380 N·m;JT6 600 Nm |Trägheet — JT4 205 kg·m²;JT5 205 kg·m²;JT6 160 kg·m² | 0 - 45 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | F02/7.5 kVA | / | Dëse Modell ufroen |
 | BX100S | BXP/BTP/BX/ZX/ZT Roboter fir grouss Notzlaascht | 6 | 100 kg | 1,634 mm | ± 0.06 mm | 720 kg | Um Buedem | Montage, Handhabung a Punktschweißen | Handgelenk: IP67 oder gläichwäerteg Basisachsen: IP54 oder gläichwäerteg | Reechwäit — JT1 ±160°;JT2 +120° bis -65°;JT3 +90° bis -81°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maximal Geschwindegkeet — JT1 135°/s;JT2 125°/s;JT3 155°/s;JT4 200°/s;JT5 160°/s;JT6 300°/s | Moment — JT4 830 N·m;JT5 830 N·m;JT6 441 Nm |Trägheet — JT4 60 kg·m²;JT5 60 kg·m²;JT6 30 kg·m² | 0 - 45 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | F02/7.5 kVA | / | Dëse Modell ufroen |
| BX100N | BXP/BTP/BX/ZX/ZT Roboter fir grouss Notzlaascht | 6 | 100 kg | 2,200 mm | ± 0.06 mm | 740 kg | Um Buedem | Montage, Handhabung a Punktschweißen | Handgelenk: IP67 oder gläichwäerteg Basisachsen: IP54 oder gläichwäerteg | Reechwäit — JT1 ±160°;JT2 +120° bis -65°;JT3 +90° bis -77°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maximal Geschwindegkeet — JT1 135°/s;JT2 110°/s;JT3 140°/s;JT4 200°/s;JT5 200°/s;JT6 300°/s | Moment — JT4 588.4 N·m;JT5 588.4 N·m;JT6 294.2 Nm |Trägheet — JT4 60 kg·m²;JT5 60 kg·m²;JT6 30 kg·m² | 0 - 45 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | F02/7.5 kVA | / | Dëse Modell ufroen |
 | BX100L | BXP/BTP/BX/ZX/ZT Roboter fir grouss Notzlaascht | 6 | 100 kg | 2,597 mm | ± 0.06 mm | 930 kg | Um Buedem | Montage, Handhabung a Punktschweißen | Handgelenk: IP67 oder gläichwäerteg Basisachsen: IP54 oder gläichwäerteg | Reechwäit — JT1 ±160°;JT2 +76° bis -60°;JT3 +90° bis -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maximal Geschwindegkeet — JT1 105°/s;JT2 130°/s;JT3 130°/s;JT4 200°/s;JT5 160°/s;JT6 300°/s | Moment — JT4 830 N·m;JT5 830 N·m;JT6 441 Nm |Trägheet — JT4 85 kg·m²;JT5 85 kg·m²;JT6 45 kg·m² | 0 - 45 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | F02/7.5 kVA | / | Dëse Modell ufroen |
| BX200L | BXP/BTP/BX/ZX/ZT Roboter fir grouss Notzlaascht | 6 | 200 kg | 2,597 mm | ± 0.06 mm | 1460 kg | Um Buedem | Montage, Handhabung a Punktschweißen | Handgelenk: IP67 oder gläichwäerteg Basisachsen: IP54 oder gläichwäerteg | Reechwäit — JT1 ±160°;JT2 +76° bis -60°;JT3 +90° bis -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maximal Geschwindegkeet — JT1 105°/s;JT2 90°/s;JT3 100°/s;JT4 120°/s;JT5 120°/s;JT6 200°/s | Moment — JT4 2,300 N·m;JT5 2,300 N·m;JT6 1,000 Nm |Trägheet — JT4 240 kg·m²;JT5 240 kg·m²;JT6 200 kg·m² | 0 - 45 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | F02/7.5 kVA | / | Dëse Modell ufroen |
 | BX130X | BXP/BTP/BX/ZX/ZT Roboter fir grouss Notzlaascht | 6 | 130 kg | 2,991 mm | ± 0.06 mm | 920 kg | Um Buedem | Montage, Handhabung a Punktschweißen | Handgelenk: IP67 oder gläichwäerteg Basisachsen: IP54 oder gläichwäerteg | Reechwäit — JT1 ±180°;JT2 +76° bis -60°;JT3 +76° bis -60°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maximal Geschwindegkeet — JT1 105°/s;JT2 90°/s;JT3 130°/s;JT4 200°/s;JT5 160°/s;JT6 300°/s | Moment — JT4 830 N·m;JT5 830 N·m;JT6 441 Nm |Trägheet — JT4 85 kg·m²;JT5 85 kg·m²;JT6 45 kg·m² | 0 - 45 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | F02/7.5 kVA | / | Dëse Modell ufroen |
| BX200X | BXP/BTP/BX/ZX/ZT Roboter fir grouss Notzlaascht | 6 | 200 kg | 2,812 mm | ± 0.07 mm | 1460 kg | Um Buedem | Montage, Handhabung a Punktschweißen | Handgelenk: IP67 oder gläichwäerteg Basisachsen: IP54 oder gläichwäerteg | Reechwäit — JT1 ±180°;JT2 +76° bis -60°;JT3 +90° bis -120°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maximal Geschwindegkeet — JT1 125°/s;JT2 102°/s;JT3 85°/s;JT4 105°/s;JT5 110°/s;JT6 180°/s | Moment — JT4 2,300 N·m;JT5 2,300 N·m;JT6 1,000 Nm |Trägheet — JT4 240 kg·m²;JT5 240 kg·m²;JT6 200 kg·m² | 0 - 45 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | F02/7.5 kVA | / | Dëse Modell ufroen |
 | BX300L | BXP/BTP/BX/ZX/ZT Roboter fir grouss Notzlaascht | 6 | 300 kg | 2,812 mm | ± 0.07 mm | 1460 kg | Um Buedem | Montage, Handhabung a Punktschweißen | Handgelenk: IP67 oder gläichwäerteg Basisachsen: IP54 oder gläichwäerteg | Reechwäit — JT1 ±180°;JT2 +76° bis -60°;JT3 +90° bis -120°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maximal Geschwindegkeet — JT1 125°/s;JT2 102°/s;JT3 85°/s;JT4 105°/s;JT5 110°/s;JT6 180°/s | Moment — JT4 2,300 N·m;JT5 2,300 N·m;JT6 1,000 Nm |Trägheet — JT4 240 kg·m²;JT5 240 kg·m²;JT6 200 kg·m² | 0 - 45 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | F02/7.5 kVA | / | Dëse Modell ufroen |
 | ZX130L | BXP/BTP/BX/ZX/ZT Roboter fir grouss Notzlaascht | 6 | 130 kg | 2,951 mm | ± 0.3 mm | 1400 kg | Um Buedem | Montage, Handhabung a Punktschweißen | / | Reechwäit — JT1 ±180°;JT2 +75° bis -60°;JT3 +250° bis -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Maximal Geschwindegkeet — JT1 110°/s;JT2 110°/s;JT3 110°/s;JT4 140°/s;JT5 135°/s;JT6 230°/s | Moment — JT4 735 N·m;JT5 735 N·m;JT6 421 Nm |Trägheet — JT4 51.9 kg·m²;JT5 51.9 kg·m²;JT6 27.4 kg·m² | 0 - 45 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | E02/7.5 kVA | / | Dëse Modell ufroen |
 | ZX165U | BXP/BTP/BX/ZX/ZT Roboter fir grouss Notzlaascht | 6 | 165 kg | 2,651 mm | ± 0.3 mm | 1350 kg | Um Buedem | Montage, Handhabung a Punktschweißen | / | Reechwäit — JT1 ±180°;JT2 +75° bis -60°;JT3 +250° bis -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Maximal Geschwindegkeet — JT1 110°/s;JT2 110°/s;JT3 115°/s;JT4 140°/s;JT5 155°/s;JT6 260°/s | Moment — JT4 911.4 N·m;JT5 911.4 N·m;JT6 450.8 Nm |Trägheet — JT4 78.4 kg·m²;JT5 78.4 kg·m²;JT6 40.2 kg·m² | 0 - 45 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | E02/7.5 kVA | / | Dëse Modell ufroen |
 | ZX200S | BXP/BTP/BX/ZX/ZT Roboter fir grouss Notzlaascht | 6 | 200 kg | 2,651 mm | ± 0.3 mm | 1400 kg | Um Buedem | Montage, Handhabung a Punktschweißen | / | Reechwäit — JT1 ±180°;JT2 +75° bis -60°;JT3 +250° bis -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Maximal Geschwindegkeet — JT1 105°/s;JT2 110°/s;JT3 105°/s;JT4 120°/s;JT5 120°/s;JT6 200°/s | Moment — JT4 1,274 N·m;JT5 1,274 N·m;JT6 686 Nm |Trägheet — JT4 117.6 kg·m²;JT5 117.6 kg·m²;JT6 63.7 kg·m² | 0 - 45 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | E02/7.5 kVA | / | Dëse Modell ufroen |
 | ZX300S | BXP/BTP/BX/ZX/ZT Roboter fir grouss Notzlaascht | 6 | 300 kg | 2,501 mm | ± 0.3 mm | 1400 kg | Um Buedem | Montage, Handhabung a Punktschweißen | / | Reechwäit — JT1 ±180°;JT2 +75° bis -60°;JT3 +250° bis -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Maximal Geschwindegkeet — JT1 100°/s;JT2 85°/s;JT3 85°/s;JT4 90°/s;JT5 90°/s;JT6 150°/s | Moment — JT4 1,715 N·m;JT5 1,715 N·m;JT6 862 Nm |Trägheet — JT4 166.6 kg·m²;JT5 166.6 kg·m²;JT6 107.8 kg·m² | 0 - 45 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | E02/7.5 kVA | / | Dëse Modell ufroen |
 | ZT165U | BXP/BTP/BX/ZX/ZT Roboter fir grouss Notzlaascht | 6 | 165 kg | 3,230 mm | ± 0.3 mm | 1550 kg | Regal | Montage, Handhabung a Punktschweißen | / | Reechwäit — JT1 ±180°;JT2 +60 - –75°;JT3 +165 - –95°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Maximal Geschwindegkeet — JT1 105°/s;JT2 105°/s;JT3 105°/s;JT4 135°/s;JT5 135°/s;JT6 210°/s | Moment — JT4 911.4 N·m;JT5 911.4 N·m;JT6 450.8 Nm |Trägheet — JT4 78.4 kg·m²;JT5 78.4 kg·m²;JT6 40.2 kg·m² | 0 - 45 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | E02/7.5 kVA | / | Dëse Modell ufroen |
 | BA006N | BA/RA-Bougeschweissroboter | 6 | 6 kg | 1,445 mm | ± 0.06 mm | 150 kg | Buedem, Plafong | Bouschweißen | / | Reechwäit — JT1 ±165°;JT2 +150° bis -90°;JT3 +90° bis -175°;JT4 ±180°;JT5 ±135°;JT6 ±360° |Maximal Geschwindegkeet — JT1 240°/s;JT2 240°/s;JT3 220°/s;JT4 430°/s;JT5 430°/s;JT6 650°/s | Moment — JT4 12 N·m;JT5 12 N·m;JT6 3.75 Nm |Trägheet — JT4 0.4 kg·m²;JT5 0.4 kg·m²;JT6 0.07 kg·m² | 0 - 45 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | F60/2.0 kVA, F01/5.6 kVA | / | Dëse Modell ufroen |
 | BA006L | BA/RA-Bougeschweissroboter | 6 | 6 kg | 2,036 mm | ± 0.08 mm | 160 kg | Buedem, Plafong | Bouschweißen | / | Reechwäit — JT1 ±165°;JT2 +150° bis -90°;JT3 +90° bis -175°;JT4 ±180°;JT5 ±135°;JT6 ±360° |Maximal Geschwindegkeet — JT1 210°/s;JT2 210°/s;JT3 220°/s;JT4 430°/s;JT5 430°/s;JT6 650°/s | Moment — JT4 12 N·m;JT5 12 N·m;JT6 3.75 Nm |Trägheet — JT4 0.4 kg·m²;JT5 0.4 kg·m²;JT6 0.07 kg·m² | 0 - 45 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | F60/2.0 kVA, F01/5.6 kVA | / | Dëse Modell ufroen |
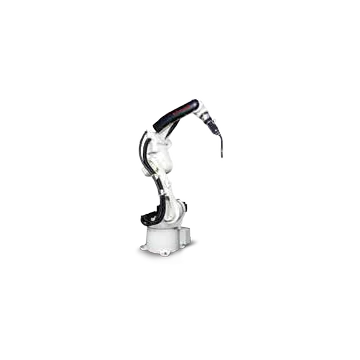 | BA013N | BA/RA-Bougeschweissroboter | 6 | 13 kg | 1,492 mm | ± 0.04 mm | 260 kg | Um Buedem | Bouschweißen | / | Reechwäit — JT1 ±165°;JT2 +150° bis -95°;JT3 +90° bis -185°;JT4 ±200°;JT5 ±135°;JT6 ±360° |Maximal Geschwindegkeet — JT1 265°/s;JT2 250°/s;JT3 265°/s;JT4 470°/s;JT5 475°/s;JT6 730°/s | Moment — JT4 26 N·m;JT5 26 N·m;JT6 10 Nm |Trägheet — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C;25 - 85%(Kee Tau oder Frascht erlaabt) | F01/5.6 kVA | / | Dëse Modell ufroen |
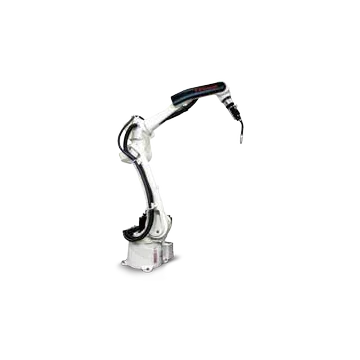 | BA013L | BA/RA-Bougeschweissroboter | 6 | 13 kg | 2,093 mm | ± 0.06 mm | 280 kg | Um Buedem | Bouschweißen | / | Reechwäit — JT1 ±165°;JT2 +150° bis -95°;JT3 +90° bis -185°;JT4 ±200°;JT5 ±135°;JT6 ±360° |Maximal Geschwindegkeet — JT1 215°/s;JT2 215°/s;JT3 270°/s;JT4 440°/s;JT5 475°/s;JT6 730°/s | Moment — JT4 26 N·m;JT5 26 N·m;JT6 10 Nm |Trägheet — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C;25 - 85%(Kee Tau oder Frascht erlaabt) | F02/7.5 kVA | / | Dëse Modell ufroen |
 | RA005L | BA/RA-Bougeschweissroboter | 6 | 5 kg | 903 mm | ± 0.03 mm | 37 kg | Buedem, Plafong | Bouschweißen | / | Reechwäit — JT1 ±180°;JT2 +135° bis -80°;JT3 +118° bis -172°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Maximal Geschwindegkeet — JT1 300°/s;JT2 300°/s;JT3 300°/s;JT4 460°/s;JT5 460°/s;JT6 740°/s | Moment — JT4 12.3 N·m;JT5 12.3 N·m;JT6 7 Nm |Trägheet — JT4 0.4 kg·m²;JT5 0.4 kg·m²;JT6 0.12 kg·m² | 0 - 45 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | F60/2.0 kVA | / | Dëse Modell ufroen |
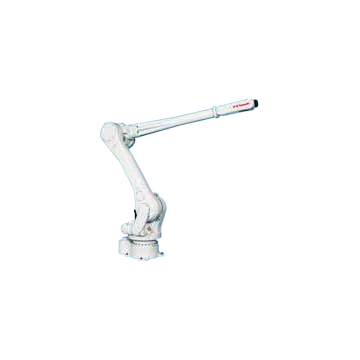 | RA015X | BA/RA-Bougeschweissroboter | 6 | 15 kg | 3,150 mm | ± 0.06 mm | 545 kg | Buedem, Plafong | Bouschweißen | / | Reechwäit — JT1 ±180°;JT2 +140° bis -105°;JT3 +135° bis -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Maximal Geschwindegkeet — JT1 180°/s;JT2 180°/s;JT3 200°/s;JT4 410°/s;JT5 360°/s;JT6 610°/s | Moment — JT4 34 N·m;JT5 34 N·m;JT6 22 Nm |Trägheet — JT4 0.8 kg·m²;JT5 0.8 kg·m²;JT6 0.25 kg·m² | 0 - 45 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | F02/7.5 kVA | / | Dëse Modell ufroen |
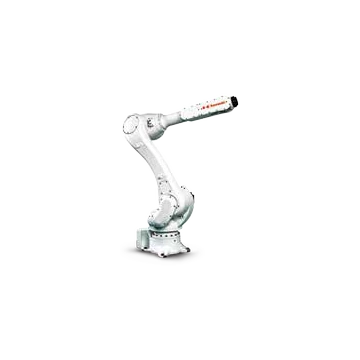 | RA020N | BA/RA-Bougeschweissroboter | 6 | 20 kg | 1,725 mm | ± 0.04 mm | 230 kg | Buedem, Plafong | Bouschweißen | / | Reechwäit — JT1 ±180°;JT2 +155° bis -105°;JT3 +150° bis -163°;JT4 ±270°;JT5 ±145°;JT6 ±360° |Maximal Geschwindegkeet — JT1 190°/s;JT2 205°/s;JT3 210°/s;JT4 400°/s;JT5 360°/s;JT6 610°/s | Moment — JT4 45 N·m;JT5 45 N·m;JT6 29 Nm |Trägheet — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | F01/5.6 kVA | / | Dëse Modell ufroen |
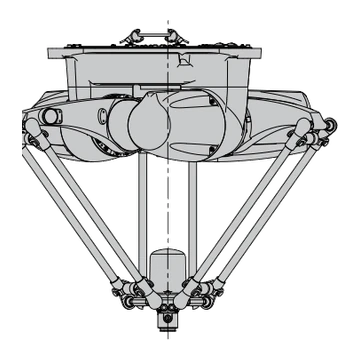 | YF002N | YF Delta Roboter | 4 | 2 kg | Φ600 × H200 mm | ± 0.04 mm | 60 kg | Plafongsverkleedung | Montage an Handhabung | IP65 oder gläichwäerteg | / | / | 10 - 35 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | F01/5.6 kVA | Wénkelwiederholbarkeet ±0.1;Zykluszäit *2 (Notzlaascht) 0.3s (0.5kg), 0.36s(2 kg) | Dëse Modell ufroen |
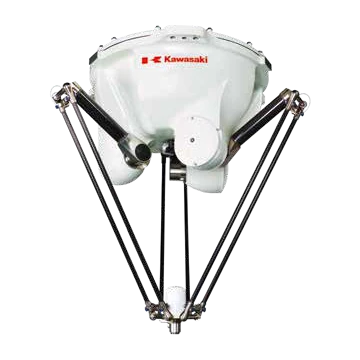 | YF003N | YF Delta Roboter | 4 | 3 kg | Φ1300 × H500 mm | ± 0.1 mm | 145 kg | Plafongsverkleedung | Montage an Handhabung | IP65 oder gläichwäerteg | / | / | 0 - 45 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | F01/5.6 kVA | Wénkelwiederholbarkeet ±0.1;Zykluszäit *2 (Notzlaascht) 0.27s (1kg), 0.45s(3 kg) | Dëse Modell ufroen |
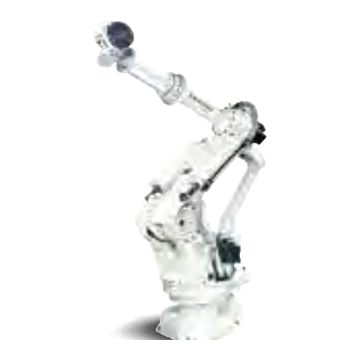 | MX350L | MX/MT/MG extra grouss Roboter | 6 | 360 kg | 3,018 mm | ± 0.1 mm | 2800 kg | Um Buedem | Handhabung a Maschinnbetreiung | / | Reechwäit — JT1 ±180°;JT2 +90° bis -45°;JT3 +20° bis -115°;JT4 ±360°;JT5 ±110°;JT6 ±360° |Maximal Geschwindegkeet — JT1 80°/s;JT2 70°/s;JT3 70°/s;JT4 80°/s;JT5 80°/s;JT6 120°/s | Moment — JT4 2,740 N·m;JT5 2,740 N·m;JT6 1,960 Nm |Trägheet — JT4 400 kg·m²;JT5 400 kg·m²;JT6 259 kg·m² | 0 - 45 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | F02/7.5 kVA | / | Dëse Modell ufroen |
 | MX420L | MX/MT/MG extra grouss Roboter | 6 | 420 kg | 2,778 mm | ± 0.1 mm | 2800 kg | Um Buedem | Handhabung a Maschinnbetreiung | / | Reechwäit — JT1 ±180°;JT2 +90° bis -45°;JT3 +20° bis -125°;JT4 ±360°;JT5 ±110°;JT6 ±360° |Maximal Geschwindegkeet — JT1 80°/s;JT2 70°/s;JT3 70°/s;JT4 80°/s;JT5 80°/s;JT6 120°/s | Moment — JT4 3,920 N·m;JT5 3,920 N·m;JT6 1,960 Nm |Trägheet — JT4 400 kg·m²;JT5 400 kg·m²;JT6 259 kg·m² | 0 - 45 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | F04/12 kVA | / | Dëse Modell ufroen |
 | MX500N | MX/MT/MG extra grouss Roboter | 6 | 500 kg | 2,540 mm | ± 0.1 mm | 2750 kg | Um Buedem | Handhabung a Maschinnbetreiung | / | Reechwäit — JT1 ±180°;JT2 +90° bis -45°;JT3 +20° bis -130°;JT4 ±360°;JT5 ±120°;JT6 ±360° |Maximal Geschwindegkeet — JT1 80°/s;JT2 70°/s;JT3 70°/s;JT4 80°/s;JT5 80°/s;JT6 120°/s | Moment — JT4 3,920 N·m;JT5 3,920 N·m;JT6 1,960 Nm |Trägheet — JT4 400 kg·m²;JT5 400 kg·m²;JT6 259 kg·m² | 0 - 45 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | F04/12 kVA | / | Dëse Modell ufroen |
 | MX700N | MX/MT/MG extra grouss Roboter | 6 | 700 kg | 2,540 mm | ± 0.1 mm | 2860 kg | Um Buedem | Handhabung a Maschinnbetreiung | / | Reechwäit — / |Maximal Geschwindegkeet — / | Moment — / |Trägheet — / | 0 - 45 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | F04/12 kVA | / | Dëse Modell ufroen |
 | MT400N | MX/MT/MG extra grouss Roboter | 6 | 400 kg | 3,503 mm | ± 0.5 mm | 2600 kg | Um Buedem | Handhabung a Maschinnbetreiung | / | Reechwäit — / |Maximal Geschwindegkeet — / | Moment — / |Trägheet — / | 0 - 45 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | E58/15 kVA | / | Dëse Modell ufroen |
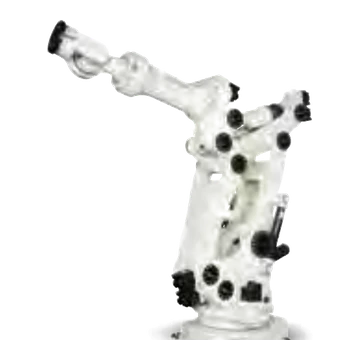 | MG15HL | MX/MT/MG extra grouss Roboter | 6 | 1500 kg | 4,005 mm | ± 0.1 mm | 6550 kg | Um Buedem | Handhabung a Maschinnbetreiung | / | Reechwäit — / |Maximal Geschwindegkeet — / | Moment — / |Trägheet — / | 0 - 45 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | E58/15 kVA | / | Dëse Modell ufroen |
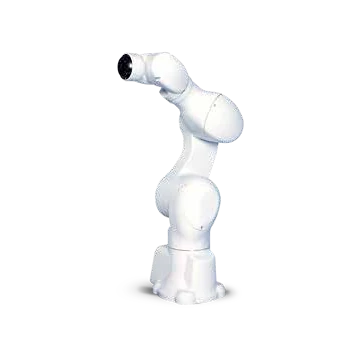 | MC004N | MC medizinesch a pharmazeutesch Roboter | 6 | 4 kg | 505.8 mm | ± 0.05 mm | 25 kg | Buedem, Plafong | pharmazeuteschen | / | Reechwäit — JT1 ±180°;JT2 +135° bis -95°;JT3 +60° bis -155°;JT4 ±270°;JT5 ±120°;JT6 ±270° |Maximal Geschwindegkeet — JT1 200°/s;JT2 180°/s;JT3 225°/s;JT4 700°/s;JT5 500°/s;JT6 350°/s | Moment — JT4 8.5 N·m;JT5 8.5 N·m;JT6 4.0 Nm |Trägheet — JT4 0.2 kg·m²;JT5 0.2 kg·m²;JT6 0.1 kg·m² | 10 - 35 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | F60/2.0 kVA | / | Dëse Modell ufroen |
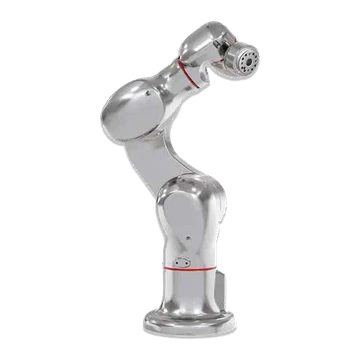 | MC004V | MC medizinesch a pharmazeutesch Roboter | 6 | 4 kg | 505.8 mm | ± 0.05 mm | 25 kg | Buedem, Plafong | pharmazeuteschen | / | Reechwäit — JT1 ±180°;JT2 +135° bis -95°;JT3 +60° bis -155°;JT4 ±270°;JT5 ±120°;JT6 ±270° |Maximal Geschwindegkeet — JT1 200°/s;JT2 180°/s;JT3 225°/s;JT4 700°/s;JT5 500°/s;JT6 350°/s | Moment — JT4 8.5 N·m;JT5 8.5 N·m;JT6 4.0 Nm |Trägheet — JT4 0.2 kg·m²;JT5 0.2 kg·m²;JT6 0.1 kg·m² | 10 - 35 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | F60/2.0 kVA | / | Dëse Modell ufroen |
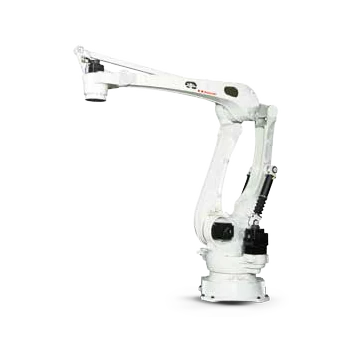 | Spezifikatioune vun CP180L | CP/RD Paletteniséierungsroboter | 4 | 180 kg | 3,255 mm | ± 0.5 mm | 1600 kg | Um Buedem | Palletiséieren | / | Reechwäit — JT1 ±160°;JT2 +95° bis -46°;JT3 +15° bis -110°;JT4 ±360° |Maximal Geschwindegkeet — JT1 130/100°/s;JT2 125/90°/s;JT3 125/90°/s;JT4 330/220°/s | Trägheet — JT4 85/140 kg·m² | 0 - 45 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | F03/12 kVA | / | Dëse Modell ufroen |
| Spezifikatioune vun CP300L | CP/RD Paletteniséierungsroboter | 4 | 300 kg | 3,255 mm | ± 0.5 mm | 1600 kg | Um Buedem | Palletiséieren | / | Reechwäit — JT1 ±160°;JT2 +95° bis -46°;JT3 +15° bis -110°;JT4 ±360° |Maximal Geschwindegkeet — JT1 130/100°/s;JT2 125/90°/s;JT3 125/90°/s;JT4 330/220°/s | Trägheet — JT4 85/140 kg·m² | 0 - 45 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | F03/12 kVA | / | Dëse Modell ufroen |
 | Spezifikatioune vun CP500L | CP/RD Paletteniséierungsroboter | 4 | 500 kg | 3,255 mm | ± 0.5 mm | 1650 kg | Um Buedem | Palletiséieren | / | Reechwäit — JT1 ±160°;JT2 +95° bis -46°;JT3 +15° bis -110°;JT4 ±360° |Maximal Geschwindegkeet — JT1 85°/s;JT2 80°/s;JT3 80°/s;JT4 180°/s | Trägheet — JT4 250 kg·m² | 0 - 45 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | F03/12 kVA | / | Dëse Modell ufroen |
 | Spezifikatioune vun CP700L | CP/RD Paletteniséierungsroboter | 4 | 700 kg | 3,255 mm | ± 0.5 mm | 1650 kg | Um Buedem | Palletiséieren | / | Reechwäit — JT1 ±160°;JT2 +95° bis -46°;JT3 +15° bis -110°;JT4 ±360° |Maximal Geschwindegkeet — JT1 75°/s;JT2 65°/s;JT3 65°/s;JT4 170°/s | Trägheet — / | 0 - 45 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | F03/12 kVA | / | Dëse Modell ufroen |
 | RD080N | CP/RD Paletteniséierungsroboter | 5 | 80 kg | 2,100 mm | ± 0.07 mm | 540 kg | Um Buedem | Palletiséieren | / | Reechwäit — JT1 ±180°;JT2 +140° bis -105°;JT3 +40° bis -205°;JT4 ±360°;JT5 ±10° |Maximal Geschwindegkeet — JT1 180°/s;JT2 180°/s;JT3 175°/s;JT4 360°/s | Trägheet — JT4 13.7 kg·m² | 0 - 45 °C;35 - 85%(Kee Tau oder Frascht erlaabt) | F03/12 kVA | / | Dëse Modell ufroen |
Kee passenden Kawasaki-Modell gouf fonnt. Läscht een oder méi Filteren oder schéckt déi erfuerderlech Notzlaascht, Aarbechtsumfang, Uwendung a Montage fir eng Projetiwwerpréiwung.
Kawasaki Roboter an Automatiséierungsléisungen FAQ
Wéi eng Kawasaki Roboterserie ass gëeegent fir Handling, Schweess oder Paletteniséierung?
D'Säit enthält allgemeng Roboter aus der R-Serie, Schweessroboter aus der BA- an RA-Serie, Palettenroboter aus der CP- an RD-Serie, YF-Delta-Roboter a verschidde Famillen mat grousser Notzlaascht. Benotzt d'Applikatiounsfeld mat Notzlaascht, Reechwäit, Handgelenkbelaaschtung, Montage an Zyklusufuerderungen, fir eng Auswiel ze erstellen.
Firwat soll d'Handgelenkbelaaschtung vum Kawasaki-Roboter nieft der Notzlaascht och iwwerpréift ginn.
D'Notzlaascht vun engem Roboter ass nëmmen eng Limit. De Schwéierpunkt vum Werkzeug a vum Werkstéck, den Handgelenkmoment an d'Trägheit, d'Pose an d'Beschleunigung vum Roboter kënnen bestëmmen, ob de Belaaschtungsfall akzeptabel ass, och wann d'Gesamtmass ënner der Haaptnotlaascht läit.
Kann EVST de Controller an d'Automatiséierungszell mat engem Kawasaki-Roboter iwwerpréiwen?
Jo. D'Iwwerpréiwung kann de Roboter a Controller, d'Tools, d'Prozessausrüstung, d'Befestigungen, d'Sécherheet, d'PLC- an d'Netzwierkinterfaces, d'Installatiounsëmfeld, d'Inbetriebnahme an den Ëmfang vum Service ofdecken.
Wat fir Informatioune gi fir en Devis fir e Kawasaki Roboter gebraucht?
Gitt dat genee Modell oder d'Applikatioun, d'Tool- a Produktbelaaschtung, de Schwéierpunkt, déi erfuerderlech Reechwäit a Positiounen, den Zykluszil, d'Montage, d'Ëmwelt, d'Bedierfnesser vum Controller an der Interface, d'Quantitéit, d'Destinatioun an den Timing un.
Auteur: Redaktiounsteam vun der EVST
D'Editorialteam vun der EVST bedreift dës Säit fir d'Auswiel vu Roboteren an d'Projetplanung z'ënnerstëtzen. Produktverfügbarkeet, Konfiguratioun, Sécherheetsvalidéierung an Integratiounsomfang musse fir déi aktuell Uwendung bestätegt ginn.
Redaktiounspolitik · Korrekturpolitik · Konditioune vun benotzen
Lescht aktualiséiert: