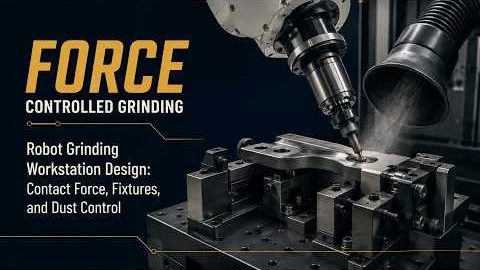
Roboteresch Schleif- a Polieraarbechtsstatioun — Modeller, Kraaftkontroll a Staubofzuch
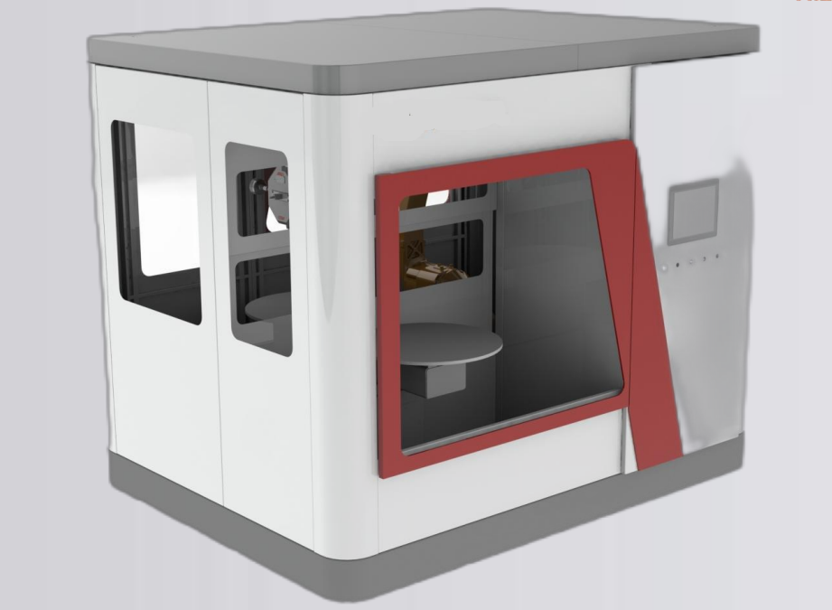
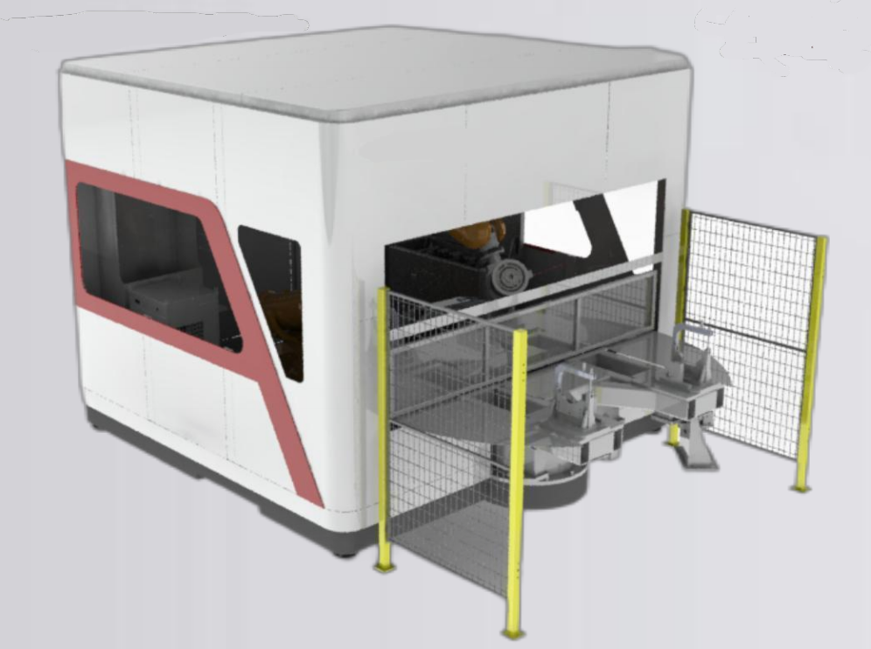
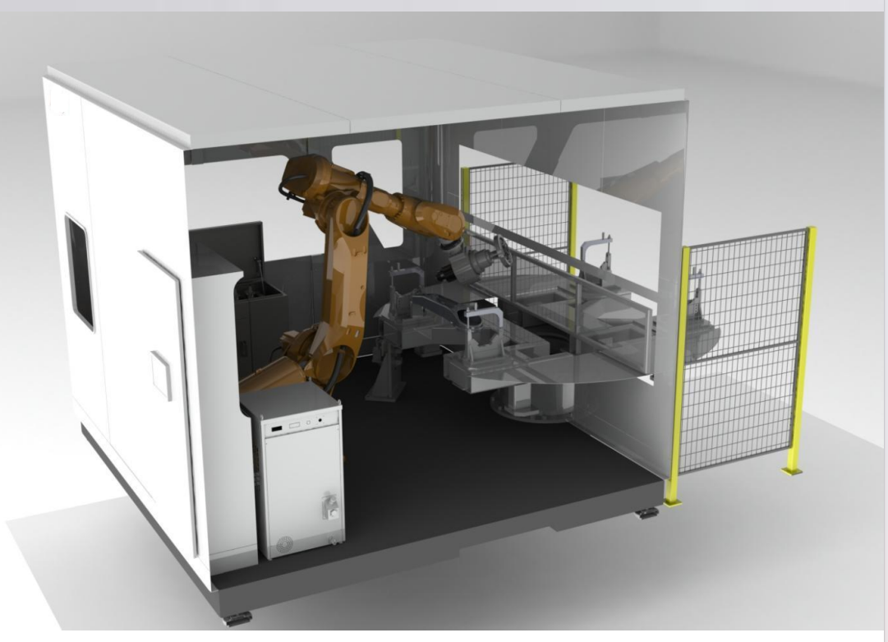
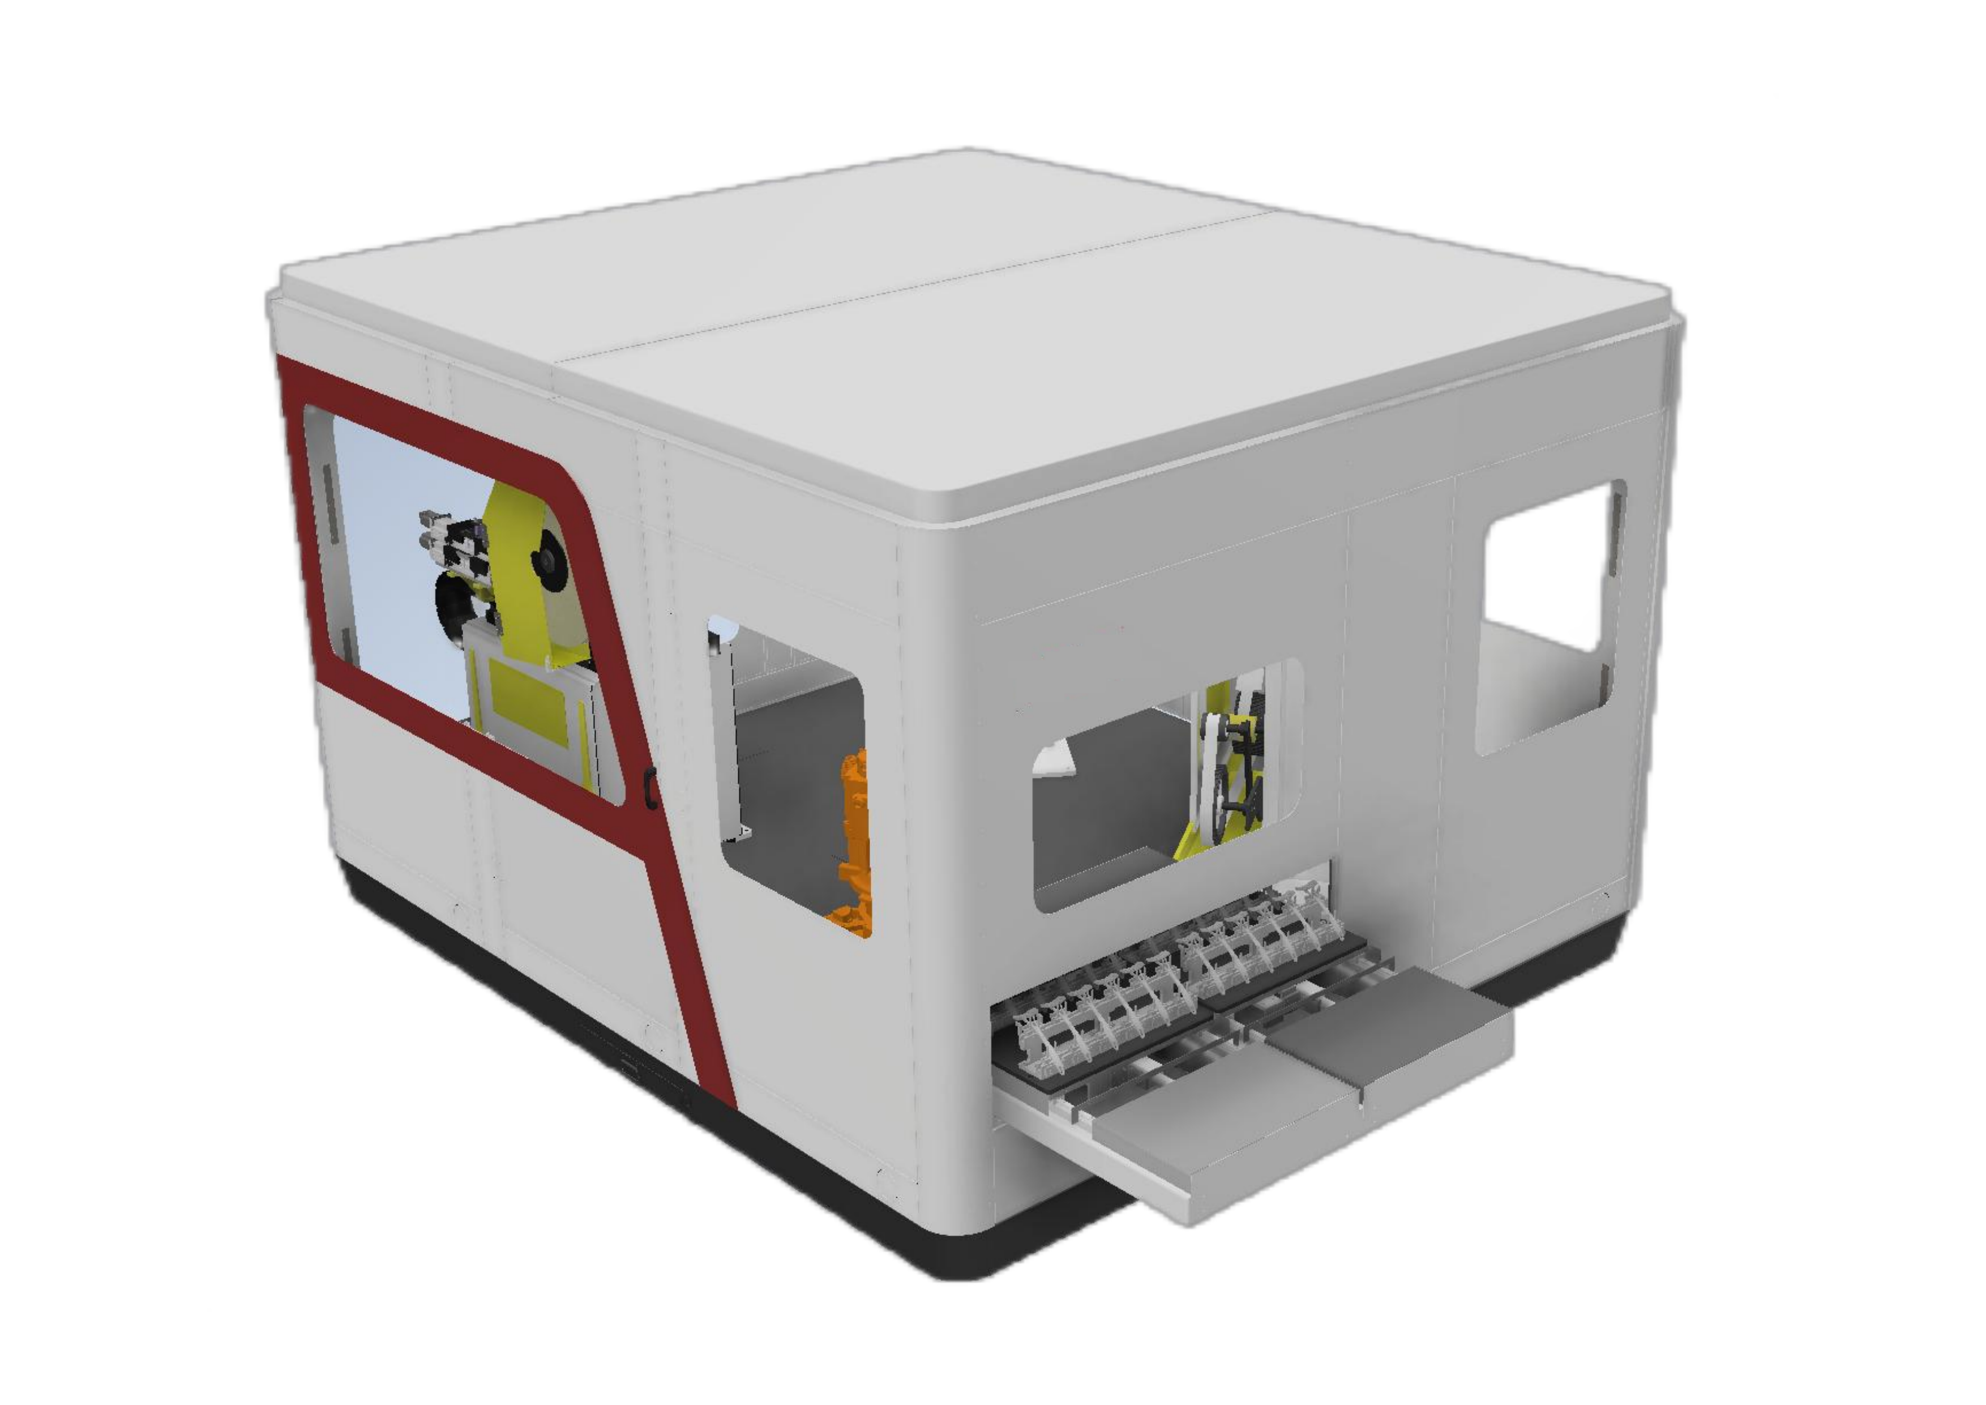
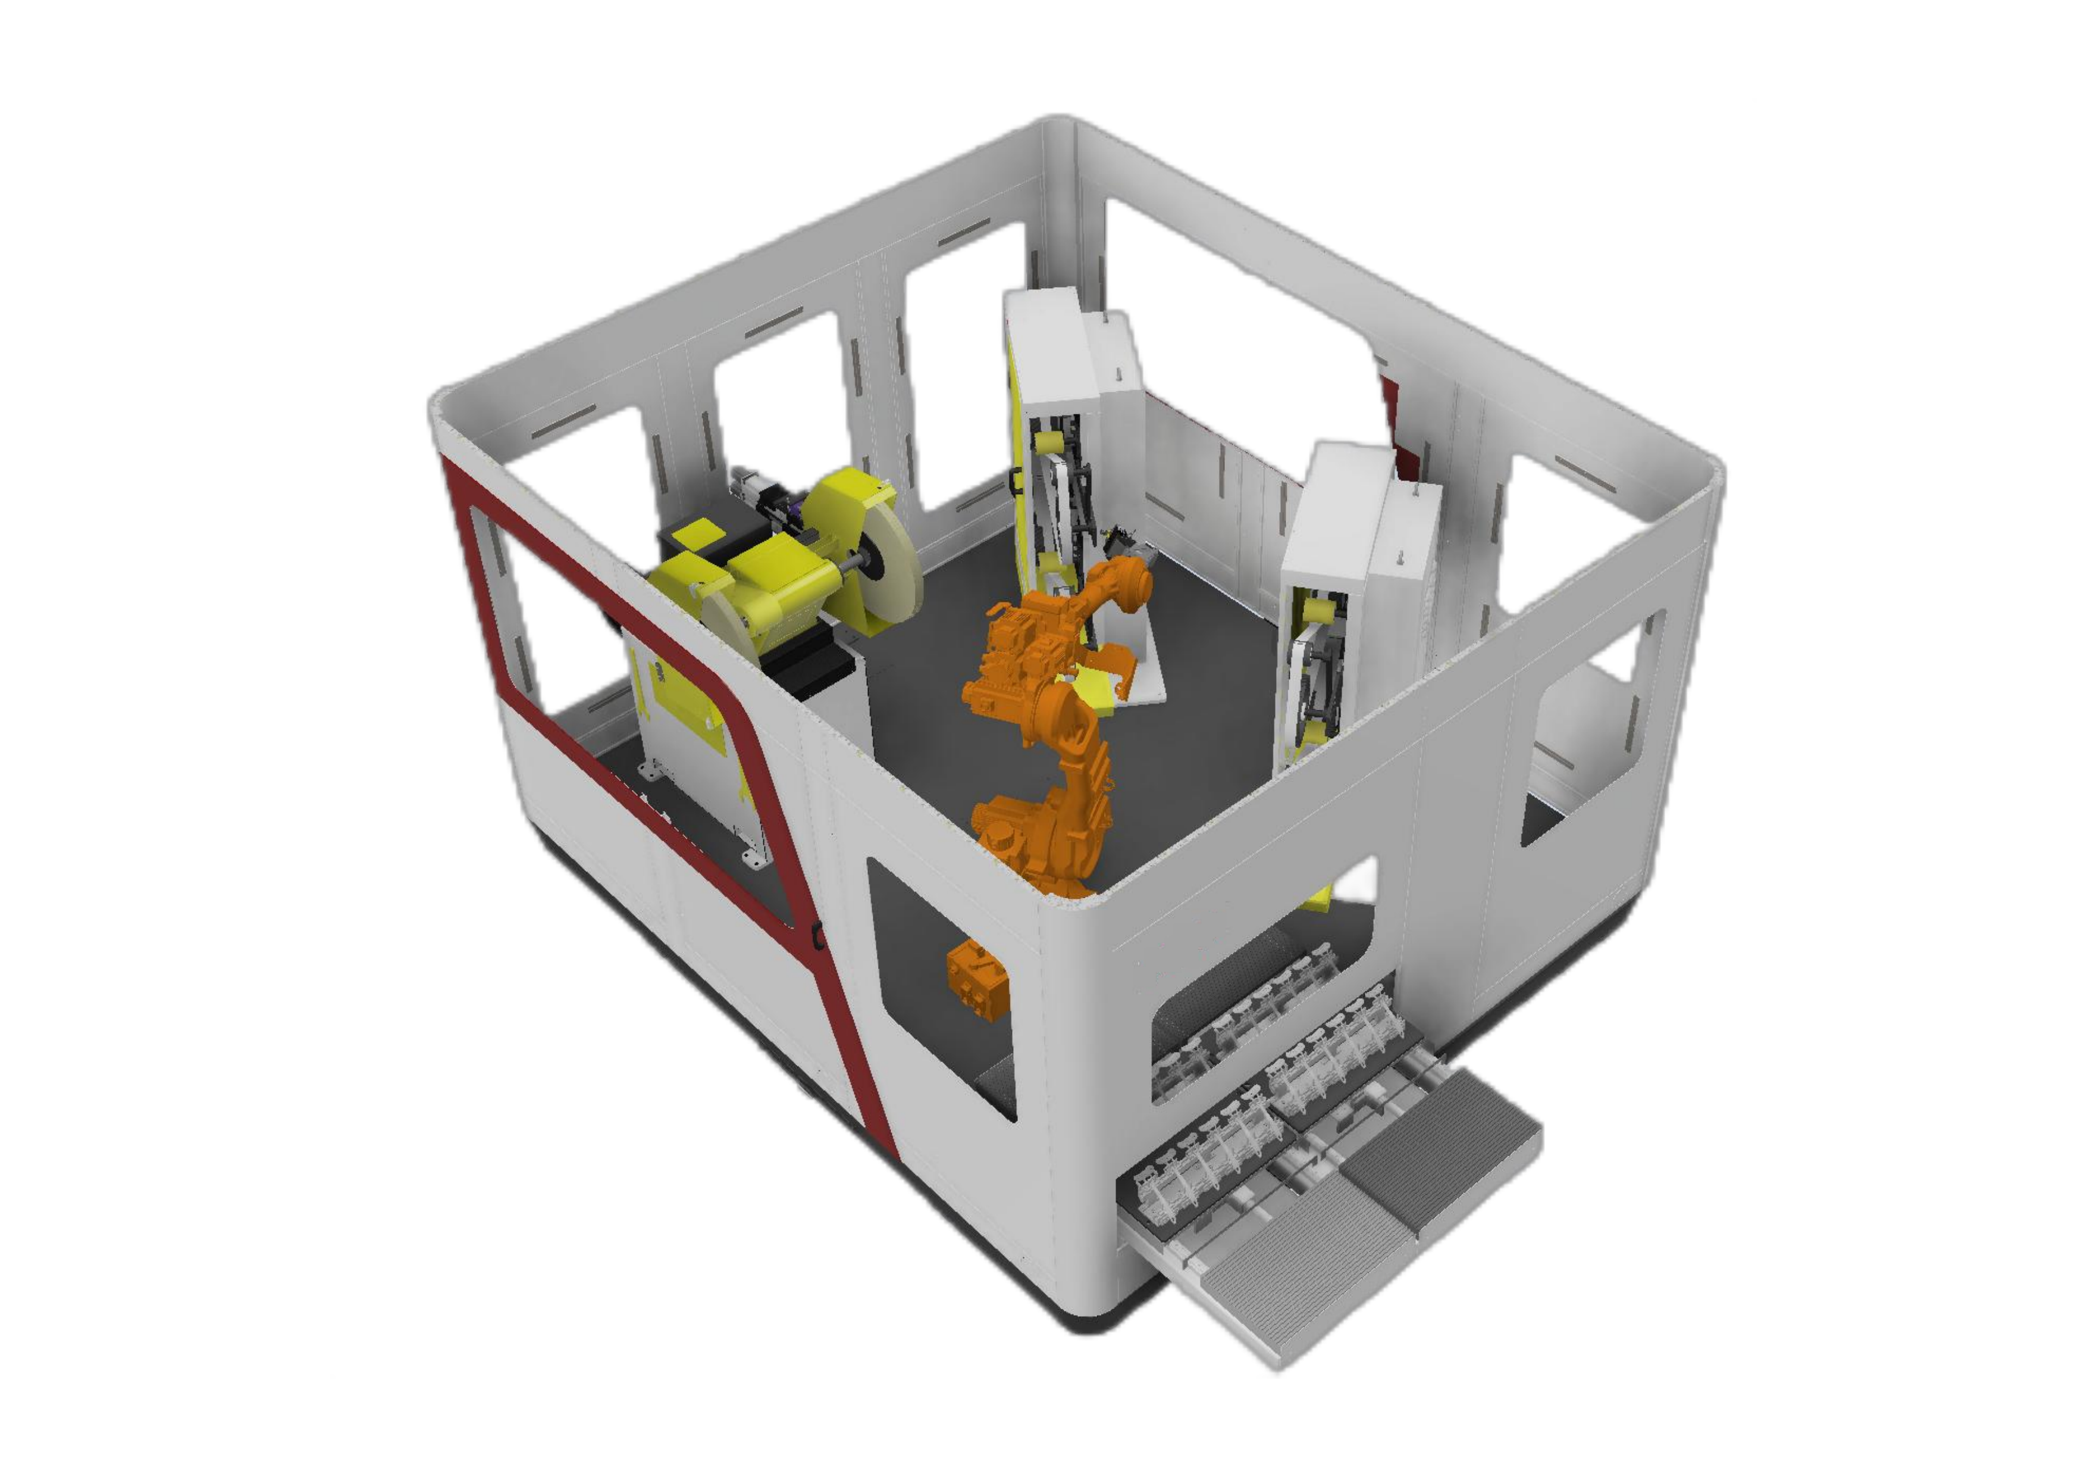
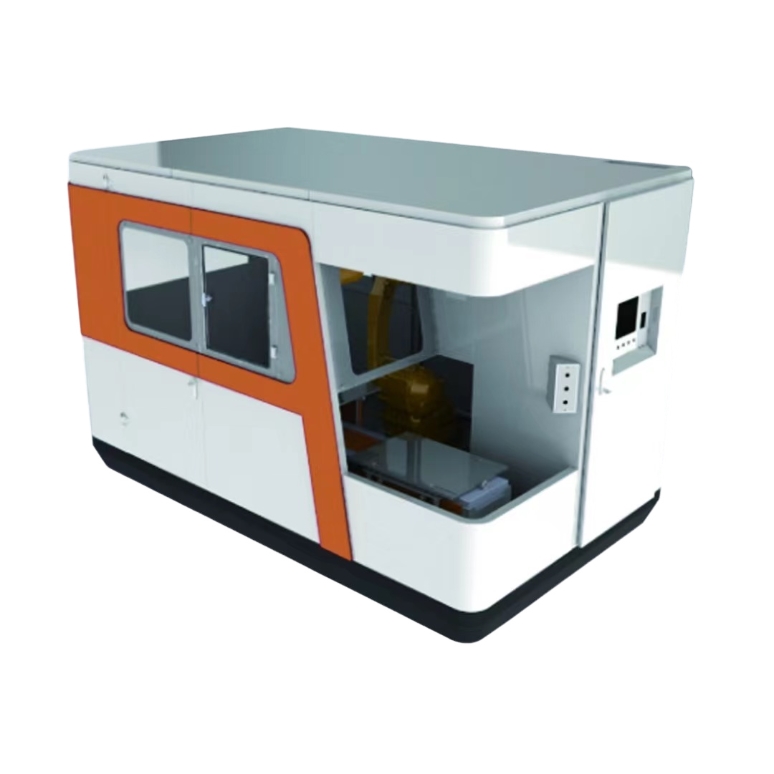
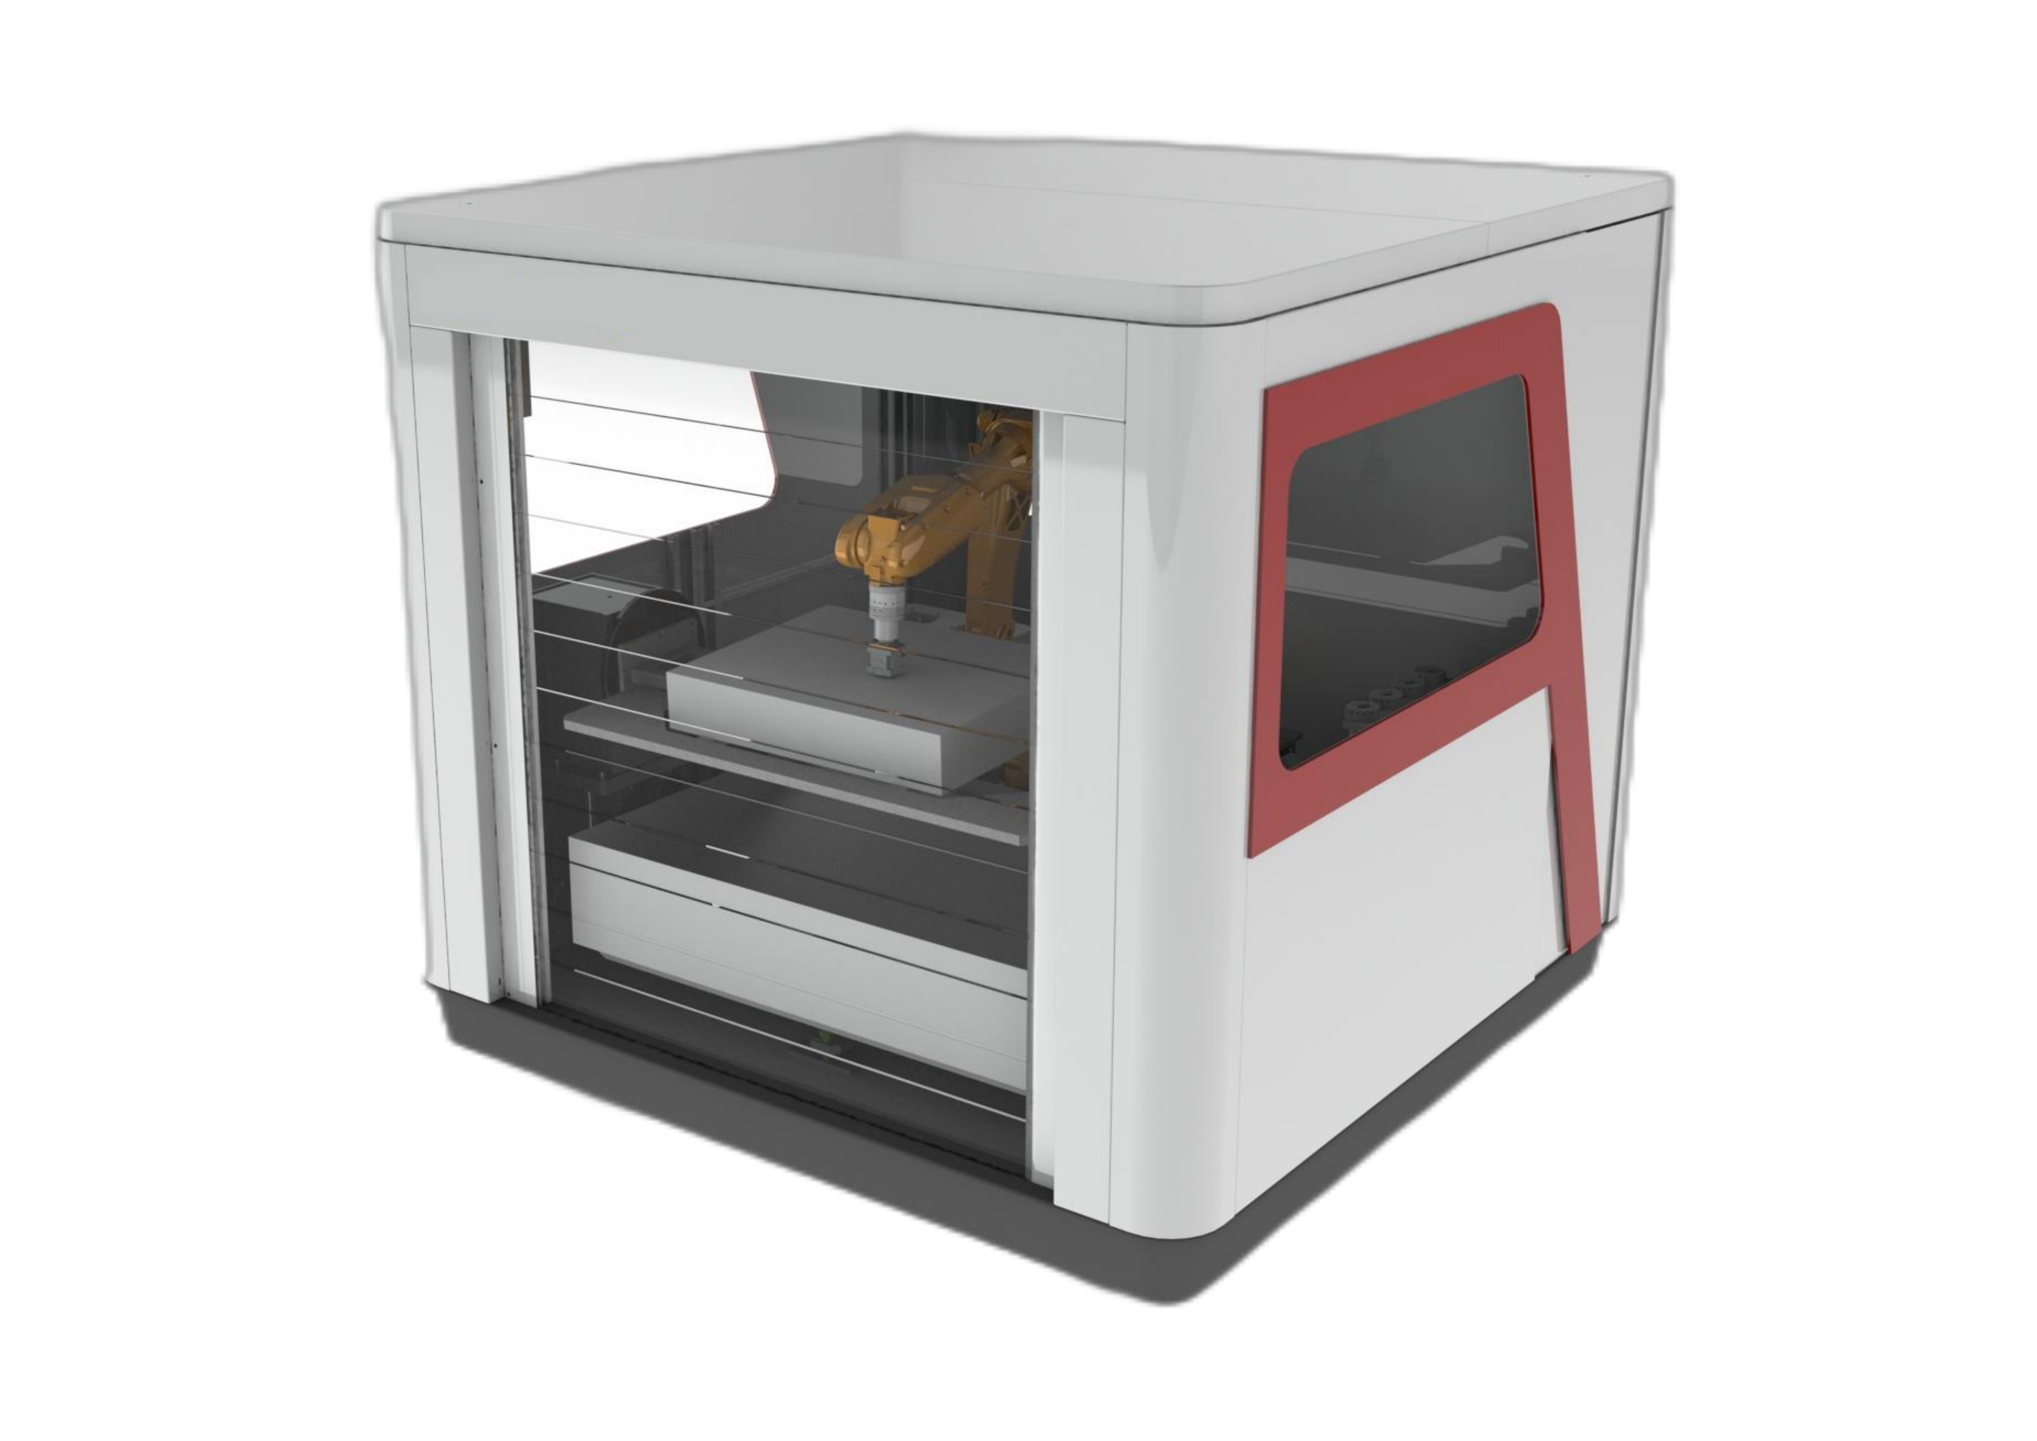
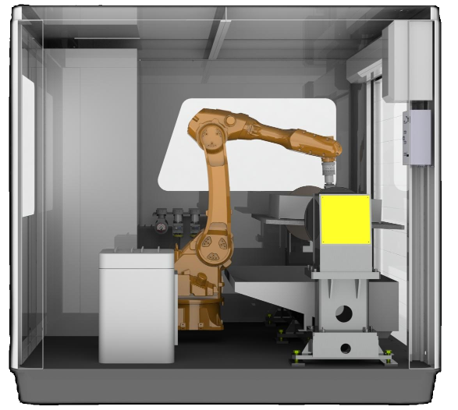
Eng robotergestëtzt Schleif- a Polieraarbechtsstatioun benotzt e geschlossene Gehäuse fir Stëbs opzehalen an e modulare Layout fir Ënnerhalt, Modifikatioun an Upgrades, andeems se robotergestëtzte Veraarbechtung mat enger geeigneter Kraaftkontroll- an Staubofsausrüstung kombinéiert.
- De zouene Gehäuse hëlleft de Stëbs ronderëm de Finishprozess ze enthalen.
- E modulare Layout erméiglecht Zougang fir Ënnerhalt, Modifikatiounen a spéider Upgrades.
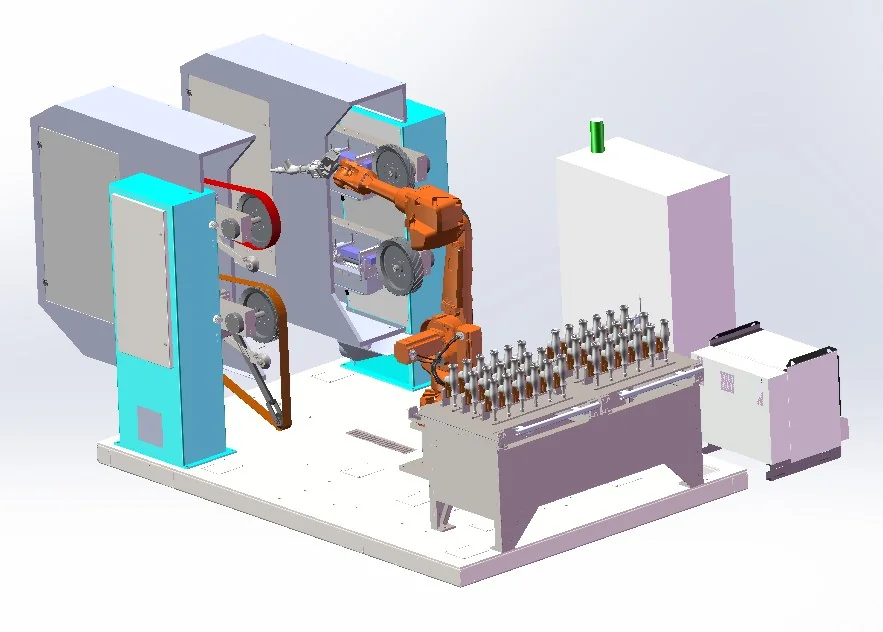
- De Roboter dréit d'Wierkstéck fir d'Veraarbechtung, mat Ënnerstëtzung fir d'Entgraten.
- D'Iwwerwaachungsfunktioune decken defekt Tools a Riemen, d'Liewensdauer vun Tools an d'Produktiounskapazitéit of.
- Bandschleifmaschinne benotzen standardméisseg pneumatesch Schwiewelkraaft, mat elektronesch gesteierter Konstantkraaft-Schwebkraaft als Upgrade.
- Den Dësch aus duebelschichtegem Material huet en staubbeständegen Design.
Schleifroboter: Wéini soll een een benotzen a wéi een en opstellt
E Schleifroboter ass en Industrieroboter mat sechs Achsen, deen ageriicht ass fir Material duerch Kontakt ze entfernen. Handhabungs- a Schweessroboter beweegen oder fügen Material derbäi; Schleifen, Entgraten, Fasen an Entfernung vu Schweißnähten huelen dëst ewech, dofir brauch de Roboter en Finish-Tool an eng konform Kraaftkontroll fir d'Aarbecht ze maachen.
Roboterschleifen gëtt normalerweis agesat, wou manuell Schleifen eng héich Aarbechtsbelaaschtung, eng lues Leeschtung a Risiko fir d'Gesondheet vun den Awunner bedeit, besonnesch bei geschweesste Deeler. Ob et an der Produktioun haltbar ass, hänkt vun dräi Saachen of: wéi vill Deeler no dem Goss oder Schweessen variéieren, wéi d'Ofschleefquantitéit kontrolléiert gëtt a wéi séier den Abrasive ofgenotzt gëtt. Kuckt och Wéi eng manuell Schleifaufgaben solle fir d'éischt un e Roboter weidergeleet ginn.
Deel am Grëff, oder Werkzeug um Flansch
Deeler bis zu 30 kg ginn normalerweis vum Roboter vun der Ladepositioun op fix Band- a Radstatiounen gedroen; méi grouss oder méi schwéier Deeler bleiwen agespannt, während de Roboter d'Tool dréit. Fix Statiounen huelen méi Buedemfläch an Usproch, awer de Roboter geet direkt vum Ladedësch zum Schleifen. En robotergehalent Tool hält d'Layout kompakt, awer all Tool- oder Schleifwiessel füügt Schrëtt zu all Deel bäi, sou datt werkzeuggehalen Zellen fir gemëscht Deeler en automateschen Toolwiessel an e Toolspeicher benotzen, inklusiv deelspezifesch Tools. Grenzen a Modellserien: deelweis oder mat engem Werkzeug gehalen Auswiel.
Kontakt ënner Kontroll halen: schwiewend a konstant Kraaft
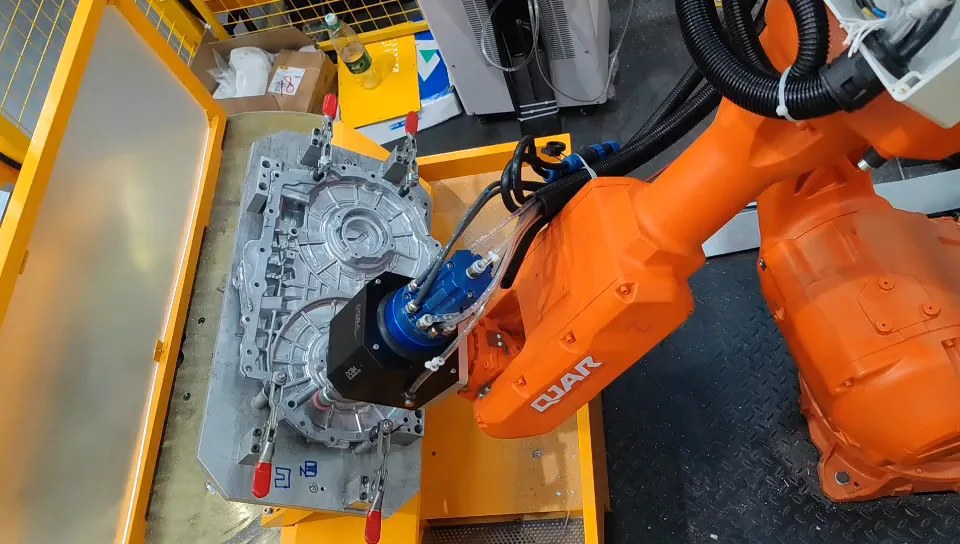
Goss- a Schweißmaterial verloossen d'Form oder d'Schweißanlag mat dimensionaler Variatioun, an den Abrasive schrumpft beim Verschleiss. Op engem fixe geléierte Wee änneren béid, wéi haart d'Tool dréckt a wéi vill Material ofkënnt. Eng passiv Schwiebeenheet gëtt dem Tool ±10 mm mechanesch Bewegung, mat engem Loftdrock deen fir all Roboterpositioun festgeluecht ass; Bandschleifmaschinnen schwiewe standardméisseg pneumatesch. Déi aktiv Kraaftkontroll liest de Kontakt a beweegt d'Schwebeenheet no vir oder hannen, sou datt d'Kraaft konstant bleift, wa sech d'Positioun vun den Deeler, d'Toleranz oder den Abrasivezoustand ännert; d'Schwemme mat konstanter Kraaft ass eng Verbesserung vun de Bandschleifmaschinnen. Op dem kraftgesteierten schwéiere Schleifmaschinn, deen a werkzeuggehalen Zellen benotzt gëtt, ass d'Kontaktkraaft vun 10 bis 500 N mat enger Kraaftkontrollgenauegkeet vun ±5 N justierbar; d'Beräicher fir aner Tools a Konfiguratioune ginn fir all Projet bestätegt.
Wa Variatioun ze grouss ass fir eleng d'Konformitéit ze garantéieren, moossen d'Systemer, déi mir gebaut hunn, als éischt: e Laserverrécklungssensor fir d'Héicht vum Schweessperl, e Punktlaser fir d'Verrécklung vun der Trennlinn géint dat viregt Goss, oder en 3D-Scan fir all Wee ze generéieren. Wat eng Zell brauch, gëtt fir all Projet op Basis vun Ären Deeler an Ausgabeziler ausgewielt. Kuckt Kraaftgesteiert Roboterschleifen an Kontroll vum Kontakt- an Abrasivzoustand während der Inbetriebnahme.
Riemen, Rieder oder e Spindelwierkzeug
D'Wiel vun den Tools folgt deem, wat stëll bleift. An der Deel-festgehalener Streck bleiwen d'Statiounen stëll an de Roboter bréngt den Deel dohinner: d'Riemer huelen d'Material ewech, dann poléieren Nylon-, Sisal- a Stoffrieder, a Feilen a Lamellenrieder op schwiewenden Spindelen, déi op der Statioun fixéiert sinn, erreechen déi bannenzeg Konturen, d'Lachkanten an d'Trennlinnen, déi e Riemen net kann erreechen. De kraftgesteierten Bandschleifer op dëser Streck ass eng Buedemmaschinn, mat pneumatescher schwiewender Funktioun als Standard an enger konstanter Kraaft-schwiewender Funktioun als Upgrade.
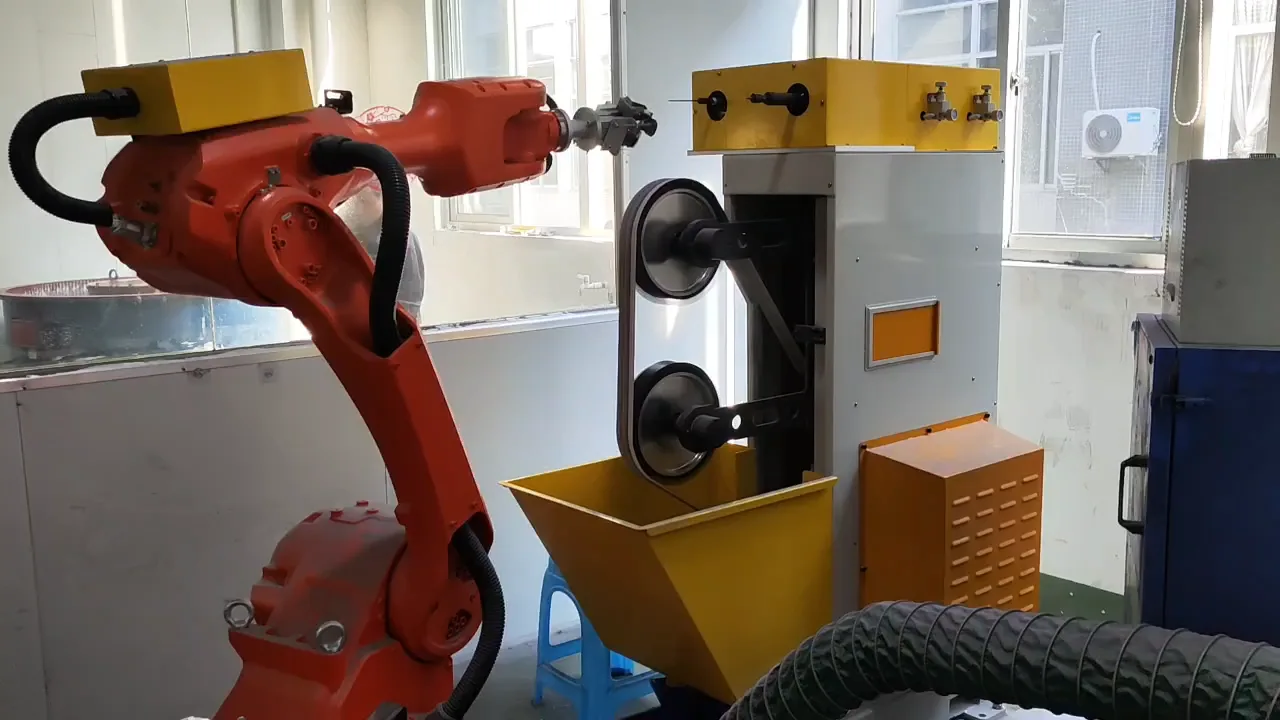
Am Wee mat Werkzeug bleift den Deel an enger Befestigung gespannt an de Roboter dréit den Werkzeug op d'Schleifmaschinn, d'Schleiss oder d'Naht: eng schwiewend Spindel oder e kraftgesteierten Schwéierschleifer, deen tëscht Fräsen, Lamellenrieder an Diamantschleifkäpp vun engem Werkzeuglager wiesselt. Schwéier Ofbau op Goss, Gossstol a Schweessnähten leeft op dës Manéier. Kuckt Konsumfamilljen an Optiounen fir Tools a Kraaftkontroll.
Wat de Roboterarm selwer brauch
E Schleifroboter dréckt bei laange Lafzäiten géint den Deel, mat enger typescher Kontaktbelaaschtung vun 3–10 kg, dofir muss den Aarm steif genuch sinn, fir net ze verschieben. Hie brauch och méi Handgelenkbeweegung: d'Achs 6 ass vun den üblechen ±360° op ±540° oder ±720° verlängert ginn, an d'Achs 5 iwwer 350° eraus mat engem Offset-Design, sou datt eng Kontur als eng kontinuéierlech Bewegung ouni Pausen leeft. Den IP67-Schutz hält de Stëbs eraus. Komplett Lëscht: Ufuerderunge fir d'Bewegung an de Schutz vun de Roboter.
Roboter oder speziell Schleifmaschinn
Wann dat selwecht klengt Sprëtzguss- oder Kosmetikdeel a Volumen leeft, kann eng Fënnefachsmaschinn mat véier oder sechs Statiounen, déi gläichzäiteg schaffen a tëscht de Produkter ëmschaltbar sinn, besser passen ewéi e Roboter; Motorblöcke a Getriebegehäuse kënnen och an eng sechsachseg CNC-Schleifmaschinn goen. E Roboter passt grouss oder verschidden Deeler, e grousse Bearbeitungsberäich oder eng Zell, déi an eng Linn verbonnen ass, an hie kann och d'Maschinnen lueden. Béid gehéieren zu de Systemer, déi mir gebaut hunn a gi fir all Projet ausgewielt; kuckt Roboterzellen a speziell Maschinnen fir Sprëtzguss.
Diskutéiert Är Schleifapplikatioun ↗Deelweis oder mat engem Werkzeug gehalen: mam Werkstück ufänken
Roboter dréit den Deel
Fir Deeler bis zu 30 kg kann eng Deel-gehalen Anordnung d'Wierkstéck direkt vun der Ladepositioun an eng fix Veraarbechtungsstatioun bréngen. Dëst kann d'Handhabung vun de Schrëtt pro Deel reduzéieren, während déi ëmleiend Statiounen méi Buedemfläch brauchen.
Roboter dréit den Tool
An enger Werkzeug-gehalener Anordnung bréngt de Roboter d'Werkzeug op e méi grousst oder méi schwéiert Werkstéck. D'Layout kann méi kompakt sinn, während d'Werkzeug- an d'Schleifwiessel Schrëtt zum Eenzeldeelzyklus bäifügen.
D'Zuel vun 30 kg ass eng Grenz fir d'Streckenauswiel, net dat erlaabt Deelgewiicht fir all Modell. D'Modelltabell hei ënnendrënner definéiert separat d'Notzlaascht vum Roboter an dat recommandéiert Deelgewiicht.
Spezifikatioune vum Aarbechtsstatiounsmodell
Vergläicht déi ënnerstëtzte Modellserien fir eng Deel-gehalen Konfiguratioun. Deeldimensiounen, Deelgewiicht a Roboternotlast sinn separat Limitte; wielt eng Zeil déi fir d'Werkstéck passt.
Scrollt horizontal fir all Feld ze vergläichen.
| Modell | Roboter Notzlaascht | Deel Gewiicht | Deel-Enveloppe | Allgemeng Dimensiounen | Versuergung / Nennleistung | Schleifen Genauegkeet |
|---|---|---|---|---|---|---|
| EVSPG-10A | 10 kg | ≤3 kg | 100 × 100 × 50 mm | 3450 × 2200 × 2260 mm | AC 380 V / 11.5 kW | ± 0.1–0.2 mm |
| EVSPG-20A | 20 kg | ≤7 kg | 200 × 200 × 100 mm | 3450 × 2200 × 2260 mm | AC 380 V / 12.5 kW | ± 0.1–0.2 mm |
| EVSPG-30A | 30 kg | ≤15 kg | 300 × 300 × 150 mm | 3450 × 2200 × 2260 mm | AC 380 V / 13.5 kW | ± 0.1–0.2 mm |
| Material matzemaachen | Aluminiumguss, kleng Hardware | |||||
| Industriell Roboter | EVST | |||||
D'Feld Genauegkeet beschreift d'Genauegkeet vum Schleifen. D'Ufuerderunge fir d'Bewegung vum Roboter ginn hei ënnendrënner separat verglach.
Standard Schleif- a Poliermoduler
Standardmoduler enthalen Bandschleifmaschinnen mat zwou Statiounen, Bandschleifmaschinnen mat enger Statioun a Poliermaschinnen mat enger Statioun. Poliermoduler fir breet Banden, grouss Deeler a kleng Deeler ënnerstëtzen modular Kombinatiounen, mat schwiewenden an automateschen Kompensatiounsarrangementer.
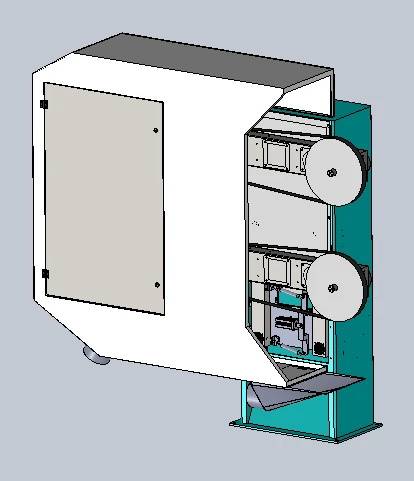
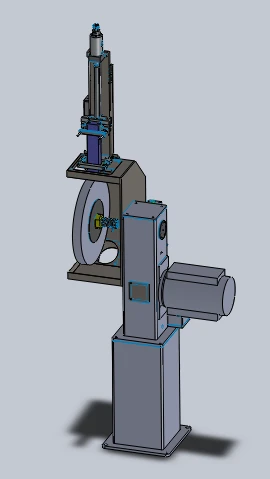
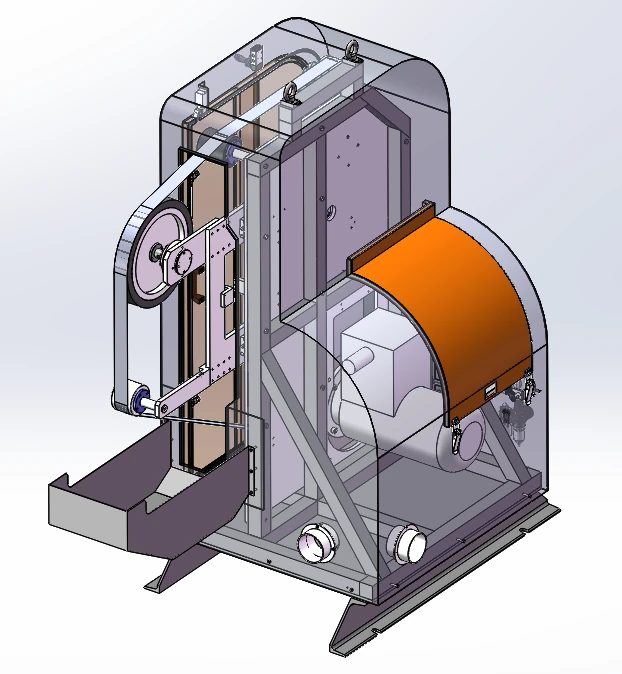
Eng Bandmaschinnkonfiguratioun benotzt e 4 kW explosiounsgeschützten Undriffsmotor, eng maximal Rotatiounsgeschwindegkeet vun 2800 rpm an e Schleifband vun 2800 mm × 70 mm. Et enthält eng Bandverfolgung, eng Stëbsbehälterverbindung, standardméisseg pneumatesch Schwiewelmechanismus mat enger elektronescher Konstantkraaft-Upgrade-Optioun, an d'Méiglechkeet vun enger Schwiewelmechanismus.
Siwe Konsumfamilljen an hir Rollen
D'Auswiel u Verbrauchsmaterial baséiert op der gewënschter Operatioun an der Kontaktform. Verschidde Statioune kënne kombinéiert ginn, fir tëscht dem Entfernen vun Schleifmëttel an dem Polierschritt ze wiesselen.
Abrasive Gürtel
Bandschleifen laanscht de gewielte Kontaktwee.
Klapprieder
Schleifend Uewerflächenbehandlung mat engem Riederform-Suspendéiermaterial.
Nylonrieder
Uewerflächenpoléierung mat enger Nylon-Schiebedachstatioun.
Sisal-Rieder
Rieder poléieren an der erfuerderlecher Finishsequenz.
Stoffpoléierschieber
Poléieren mat enger Stoffriebelstatioun.
Fichieren
Lokaliséiert Feilen a Kantenentgraten.
Fräsmaschinnen
Fräsen a Materialentfernung virun der spéiderer Veraarbechtung.
Kraaftgesteiert Roboterschleifen
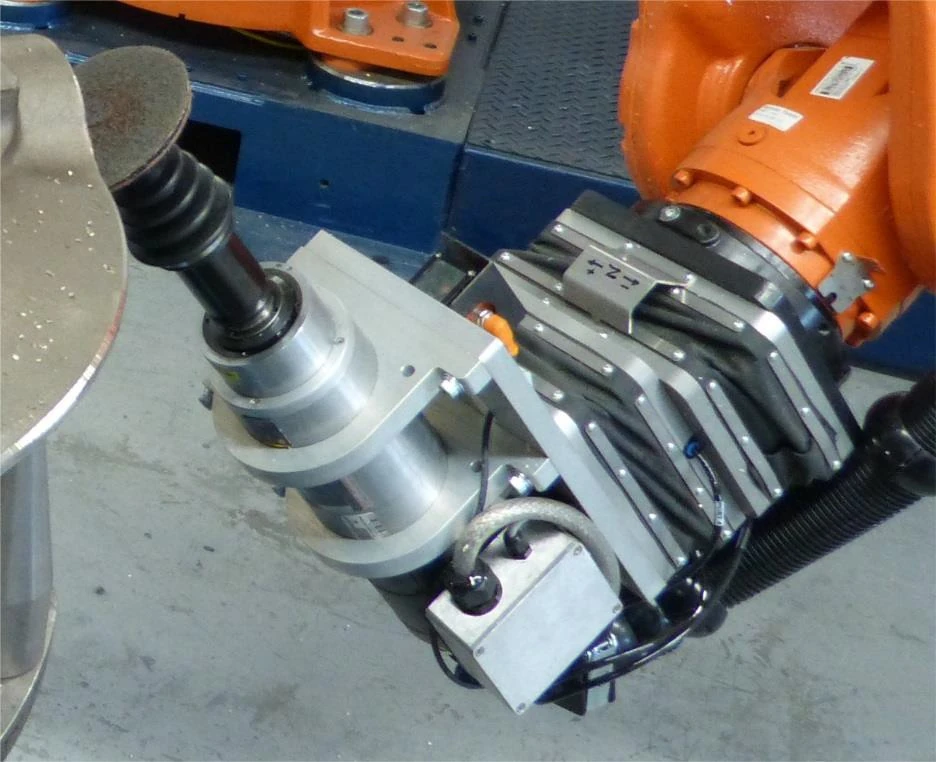
Passiv pneumatesch Konformitéit
E Proportionalventil kontrolléiert den Drock am Schwimmmechanismus, woubäi d'Kontrollastellung un d'Roboterhaltung ugepasst gëtt. Déi mechanesch Konformitéit suergt fir e Schwimmberäich vun ±10 mm.
Aktiv Kraaftfeedback
D'Kraaftfeedback passt den schwiewenden Apparat no vir oder no hannen un, fir de Kontakt ze behalen, wann d'Positioun vum Deel, d'Toleranz vum Deel oder den abrasive Verschleiss sech änneren. De kontrolléierte Kraaftberäich ass op Ufro.
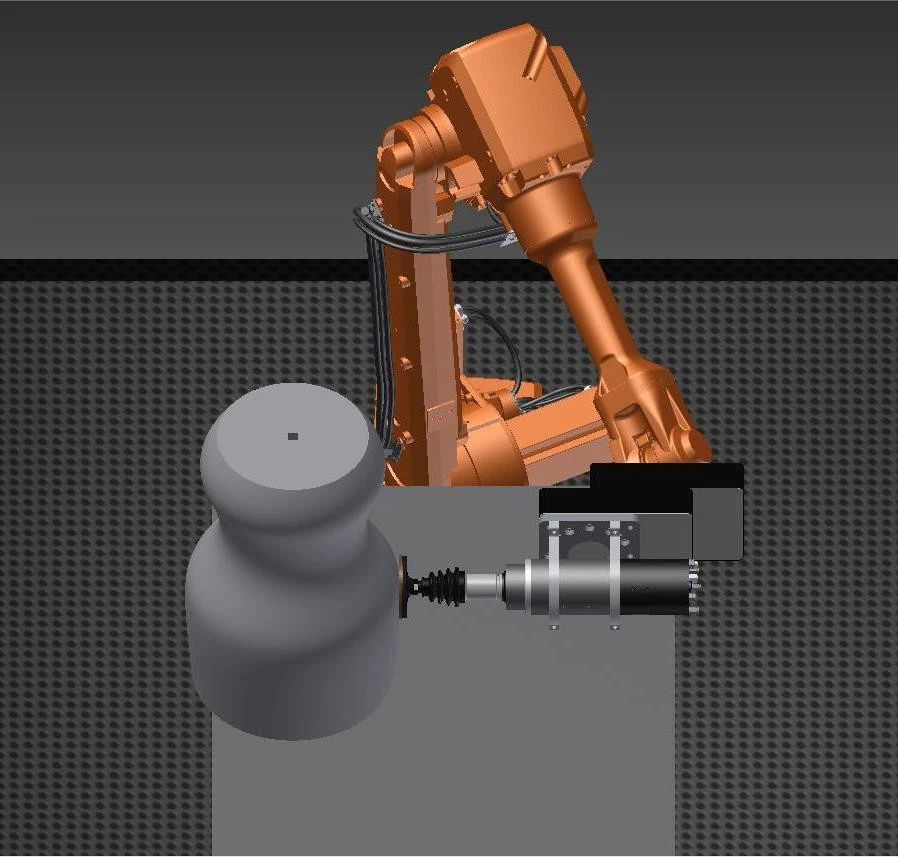
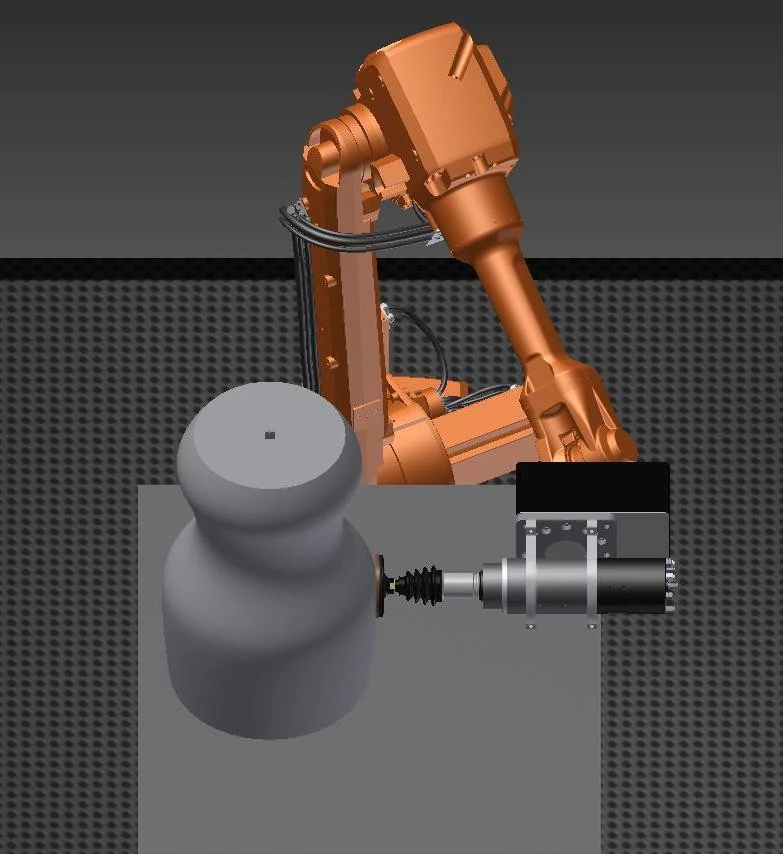
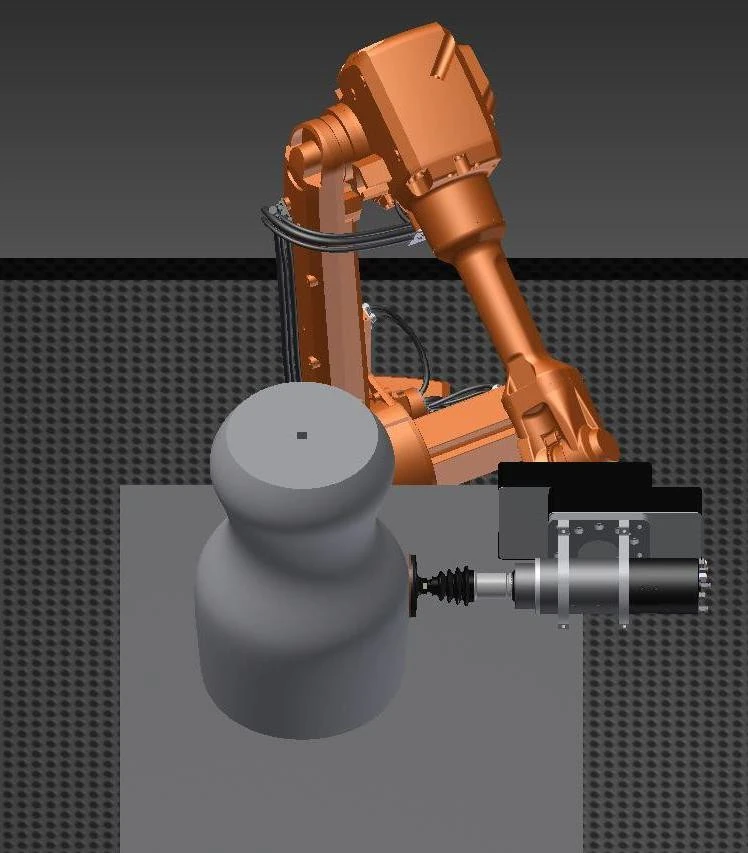
Eng Optioun fir All-Positiouns-Kraaft-/Positiounskontroll-Tools ënnerstëtzt automatesch Toolwiesselen a ass fir kontinuéierlech Aarbecht mat IP65-Schutzbeständegkeet spezifizéiert. Dëst sinn d'Spezifikatioune vun den Tooloptiounen, getrennt vun den Ufuerderunge vum Roboterkierper.
Optiounen fir Werkzeug- a Kraaftkontrollausrüstung
Werkzeugfamilljen
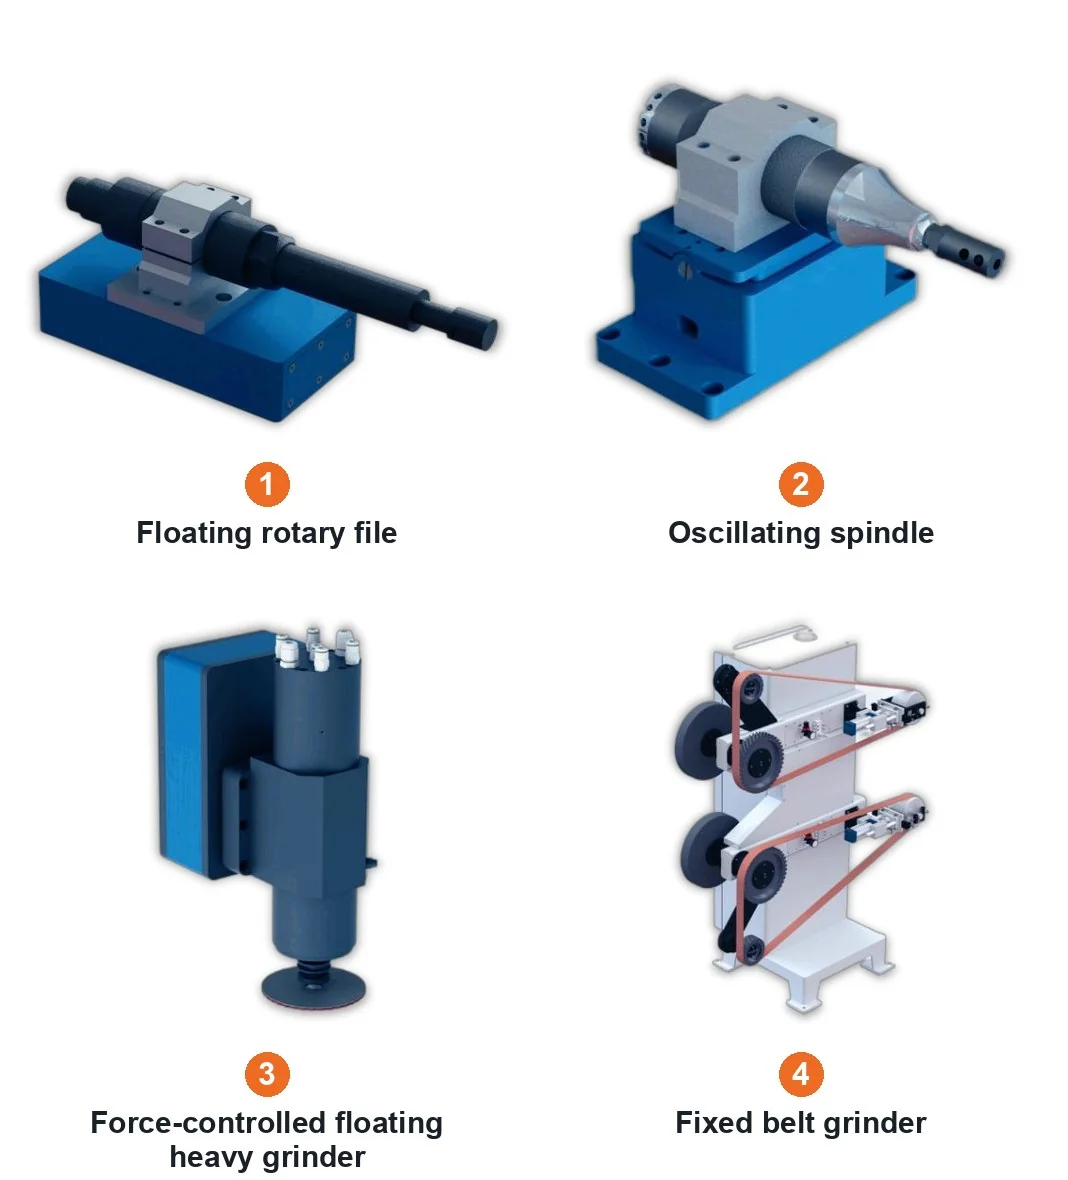
- Oszilléierend schwiewend Spindel
- Oszilléierend Spindel
- Schwiewend Rotatiounsdatei
- Kraaftgesteiert schwiewend schwéier Schleifmaschinn
- Kraaftgesteiert Bandschleifmaschinn
- Fest Bandschleifmaschinn
Formulairen fir d'Ausrüstung fir d'Kontroll vu Kraaft
- All-Positioun Kraaftkontrollgerät
- Unidirektional Kraaftkontrolléiert Schleifmaschinn
- Bidirektional Duebelstatioun Kraaftkontrolléiert Schleifmaschinn
- Gewaltgesteiert Entgratungsanlage
Radial schwiewend elektresch Spindelen sinn eng aner Optioun fir d'Tool-Interface. Wielt d'Toolfamill no der Operatioun, der Kontaktrichtung an dem verfügbaren Zougang.
Staubofzuch an den Aarbechtsgehäuse
D'Patrounenfilterkonfiguratioun benotzt Negativdrockfiltratioun, PTFE-beschichtete Filtermedien an Impulsreinigung mat Schubladensammlung. Seng technesch Wäerter sinn hei ënnendrënner ugewisen.
| Technologieartikel | Parameterwäert | Eenheet |
|---|---|---|
| Power | 7.5 | kW |
| Airflow | 8500 | m³ / h |
| Filterpatrounen | 6 | Patrounen |
| Filter Beräich | 66 | m² |
| Filtergréisst | 0.3-1 | μm |
| Filtration Effizienz | 99 | % |
| Kompressiounen | 0.4-0.6 | MPa |
| Sammelbehälter | 40 × 2 | L |
| Noise Level | 78 ± 2 | dB |
| Inlet Verbindungen | 4 × 200 | mm |
| Allgemeng Dimensiounen | 1350 × 1100 × 2280 | mm |
| Supplement Spannung | 380 | V |
| Liwwerfrequenz | 50 | Hz |
Gehäuse- a Staubgrenzflächen
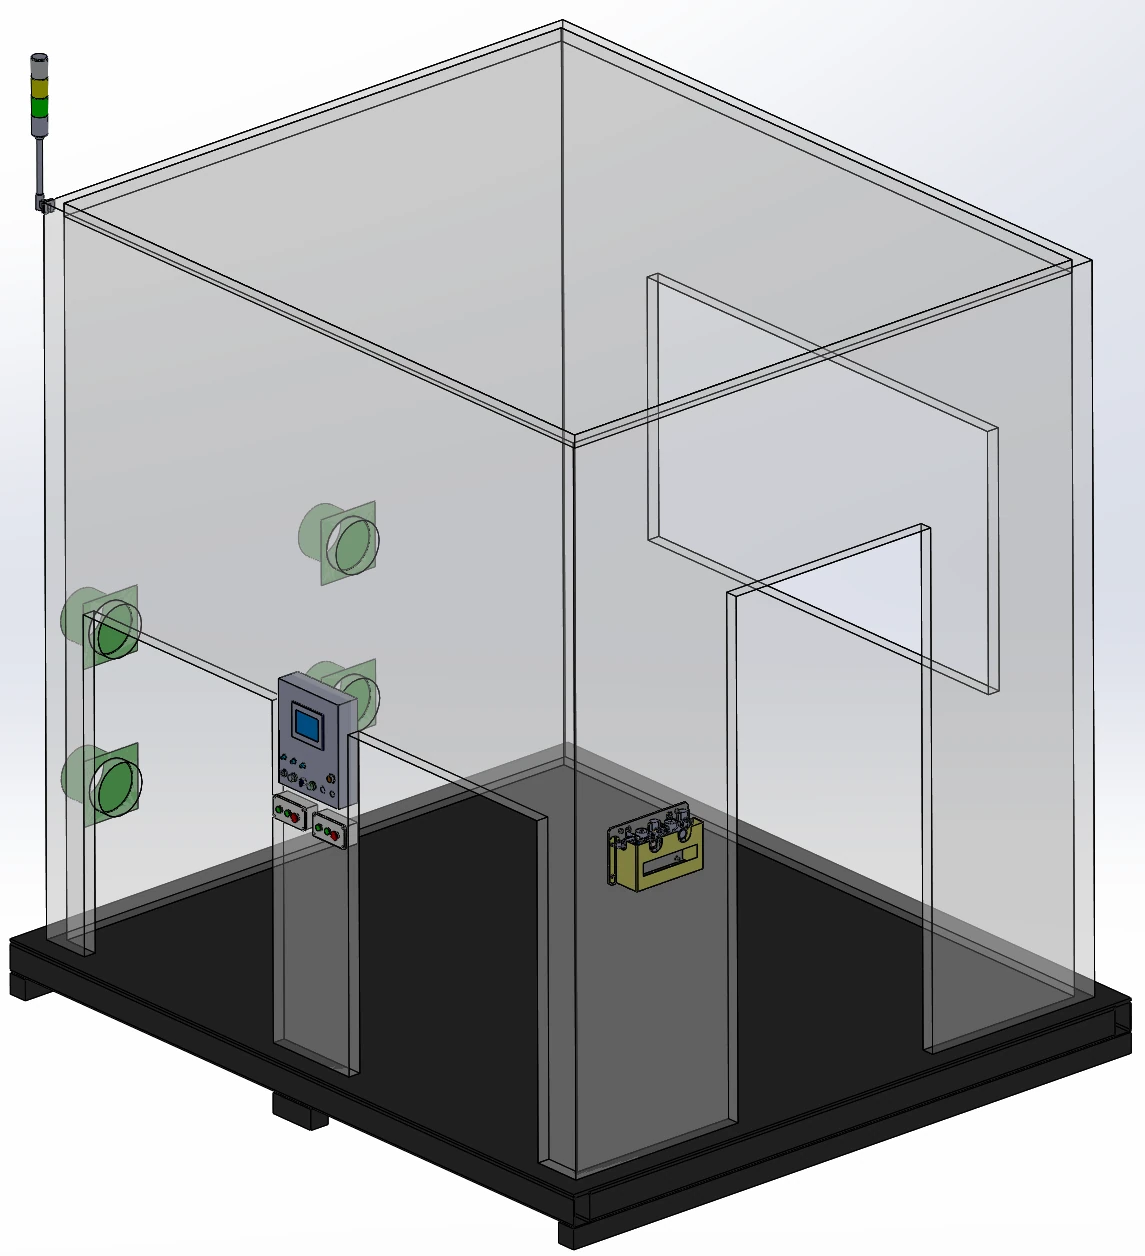
E Gehäuse aus Aluminiumprofil mat Blechplacken ëmfaasst e 5 mm Acryl-Sichtfënster, Beliichtung a 4 Ofzuchsanschlëss. En Displaypanel, eng Knäppche fir d'Beluedung ze bestätegen, eng Ënnerhaltsdier an e Fouss aus Kuelestol Q235 mat Zougang mat engem Gabelstapler kompletéieren d'Anlag.
Naassofzuch an integréiert Staubkontrolle
Naass Ofsauge ass e verfügbare Wee fir Aluminium- a Magnesiumstaub. De Kierper vun der Aarbechtsstatioun kann Staub mat enger äusserer Schuel, engem staubbeständegen Duebelschicht-Dëschdesign a Staubbehälterverbindungen enthalen; Staubdetektioun an Alarmer sinn Konfiguratiounsméiglechkeeten.
Ufuerderunge fir d'Bewegung an de Schutz vu Roboter
Wielt e sechsachsegen Roboter fir d'Applikatioun aus, andeems Dir dës Bewegungs- a Schutzufuerderungen als Vergläichschecklëscht benotzt. Dëst sinn d'Konditioune fir d'Roboterauswiel, getrennt vun der Schleifgenauegkeet vun der Aarbechtsstatioun an dem kontrolléierte Kontaktkraaftberäich.
- Roboter Widderhuelbarkeet
- ± 0.02 mm
- Effektiv linear Geschwindegkeet
- ≥5 m/s
- TCP-Genauegkeet
- 0.2 mm
- Weegenauegkeet
- ≤0.2 mm Bei Schleifgeschwindegkeete bis zu 300 mm/s
- Roboterschutz
- IP67
- Kontaktlaaschtreferenz
- 3-10 kg
Inline-Konditiounsiwwerwaachung
Verbrauchsmaterial an Zoustand vum Tool
Zu de verfügbare Funktiounen gehéieren d'Detektioun vu gebrachene Riemen, d'Detektioun vu gebrachene Werkzeugen an d'Liewensdauerverwaltung vun den Werkzeugen. D'Schmierung vun den Werkzeugen kann fir déi gewielte Schleifwerkzeugkonfiguratioun abegraff sinn.
Produktioun Status
D'Gestioun vun der Produktiounskapazitéit ergänzt d'Iwwerwaachung vu Verbrauchsmaterialien. Iwwerpréift déi néideg Signaler an den Zougang zu den Ënnerhaltselementer niewent dem Layout vum gewielten Tool an dem Gehäuse.
FSW-Nahtveraarbechtung
Aluminium Batterie-Schacht FSW Nähten
Eng typesch Uwendung ass d'robotergesteiert Schleifen vu Reibungs-Rührgeschweißten Nähten op Aluminium-Batteriefachen.
Duebelsäiteg FSW-Veraarbechtung
Eng separat duebelsäiteg Applikatioun kombinéiert eng kraftgesteiert Spindel, e Drehpositionéierer an eng Naassabsaugung fir 6 FSW-Nähte ze schleifen: 3 op der viischter Säit an 3 op der Récksäit.
Verwandte Rahmenveraarbechtungsoperatiounen
Zesummenhängend Batterieframe-Operatioune sinn ënner anerem d'Schweißflächfräsen, d'Entgraten an d'Schleifen vun Dichtungsflächen nom Fräsen.
Automatiséiert Schleiflinn: Aarbechtsstatiounsinterfaces
Wann Dir eng automatiséiert Schleiflinn plangt, fänkt mat der Aarbechtsstatiounsinterface un: d'Positioun vun den ukommenden Deeler, den Transferzougang, d'Ofzuchsverbindungen an d'Signaler, déi mat der Ëmgéigend ausgestattet ginn. Passt den Layout un d'Finishsequenz an den erfuerderlechen Zougang fir Werkzeugwiessel a Wartung un.
Deelweis oder mat engem Werkzeug - wéi wielen ech mäin Deel?
Benotzt de Streck mat festgehalenen Deeler als Ausgangspunkt fir d'Auswiel vun Deeler bis zu 30 kg, a kontrolléiert dann dat modellspezifescht Deelgewiicht, den Zougang zum Grëff an de Wee fir d'Veraarbechtung. Gréisser oder méi schwéier Deeler passen zu enger Anordnung mat engem Werkzeug. D'Modelltabell gëtt méi enk Deellimite wéi dëst allgemengt Streckkriterium.
Wéi eng Roboternotzlaascht a wéi vill Deeler gëtt vun all Aarbechtsstatiounsmodell ofgedeckt?
Déi dräi Modellreihen koppelen Roboternotlaaschte vun 10, 20 an 30 kg mat empfohlene Stéckgewiichter bis zu 3, 7 an 15 kg. Roboternotlaascht an Stéckgewiicht sinn ënnerschiddlech Auswielfelder; benotzt béid zesumme mam Stéckëmfeld.
Passiv schwiewend oder aktiv Kraaftkontroll - wéi eng brauch mäin Deel?
Passiv pneumatesch Konformitéit suergt fir eng mechanesch schwiewend Bewegung. Aktiv Kraaftfeedback passt d'Verrécklung un, fir Ännerungen an der Deelpositioun, Deeltoleranzen a Verschleiss vun de Verschleissmaterialien ze kompenséieren, wärend de Kontakt behalen gëtt. Wielt den Usaz ronderëm d'Uewerfläch an hir Variatioun.
Wéi ee Kontaktkraaftberäich kann gehale ginn?
De Beräich vun der kontrolléierter Kontaktkraaft ass op Ufro. Diskutéiert d'Material vum Werkstéck, d'Geometrie, d'Veraarbechtungsinstrument an d'Ziloberfläche ier Dir d'Konfiguratioun vun der Kraaftkontroll auswielt.
Wéi eng Staubofzuch ass fir Aluminium- a Magnesiumstaub noutwendeg?
Naass Ofzuch ass e méigleche Wee fir Aluminium- a Magnesiumstaub. Diskutéiert d'Material an de Prozess bei der Auswiel vun Ofzuch- an Ofschlossausrüstung; d'Spezifikatioune vum Patrounenfilter beschreiwen eng separat Konfiguratioun.
Wéini brauch e Schleifroboter aktiv Kraaftkontroll, a wéini ass pneumatesch schwiewend genuch?
Pneumatesch Schwiewen ass genuch, wann d'Tool nëmme mechanesch Konformitéit brauch, fir kleng Variatiounen opzehuelen: d'Schwemmeenheet bitt ±10 mm Bewegung, mat engem Loftdrock, deen fir all Roboterpositioun festgeluecht ass, an d'Bandschleifmaschinne schwiewen standardméisseg pneumatesch. Aktiv Kraaftkontroll gëtt bäigefüügt, wann d'Positioun vun den Deeler, d'Toleranz vun den Deeler oder d'Abrasiounsverschleiung soss e fixe geléierte Wee méi haart drécke géif oder op verschiddene Plazen méi ewechhuele géif; si beweegt d'Schwemmeenheet no vir oder no hannen, fir d'Kontaktkraaft konstant ze halen. Wa Gossstécker oder Schweessstécker méi variéieren, wéi d'Konformitéit ophuele kann, moossen d'Systemer, déi mir gebaut hunn, den Deel als éischt, no der Héicht vun der Schweessperle, der Positioun vun der Trennlinn oder engem 3D-Scan, an dann schleifen. D'Konfiguratioun gëtt fir all Projet op Basis vun Ären Deeler an den Ausgabziler ausgewielt.
Wat enthält eng schlësselfäerdeg roboteresch Schleifzell vun EVST?
Eng schlësselfäerdeg Zell gëtt ronderëm de gewielte Behandlungswee fir Äert Deel opgebaut. Si kombinéiert e sechsachsegen Roboter mat Veraarbechtungsmoduler, wéi zum Beispill Bandschleifmaschinnen mat zwou oder enger Statioun a Poliermaschinne fir de Stéckhaltestreck, oder schwiewend a kraftgesteiert Spindelwierkzeug fir de Stéckhaltestreck, zesumme mat der schwiewender oder Kraaftsteierungsanordnung an de Verbrauchsmaterialien fir all Ofzuchs- a Polierschritt. D'Gehäuse deckt Staubofzuch, Patrounenfilter oder Naass of, an d'Inline-Iwwerwaachung deckt gebrach Riemen an Tools, Werkzeugliewensdauer a Produktiounskapazitéit of. Wann d'Zell enger Linn bäitrieden, sinn d'Deelstandort, den Transferzougang, d'Ofzuchsverbindungen an déi gemeinsam Signaler als Aarbechtsstatiounsinterface geplangt. D'Konfiguratioun gëtt fir all Projet op Basis vun Ären Deeler an Ausgabziler ausgewielt.