Linear Bewegungssystemer op Bestellung gebaut

Roboterbunn – 7. Achs Robotertransfereenheeten (RTU)

Erweidert den Aarbechtsberäich vun engem Roboter iwwer Maschinnen, Statiounen oder laang Wierkstécker. EVST entwéckelt Buedem-, Himmel- a Fachwierk-Roboterbunnen fir Äre Roboter, seng Rees, seng Laascht, säin Asazzyklus, seng Ëmwelt an d'Konditioune vum Baustellen.

Op Mooss fir all Projet gebaut Buedem-, Himmel- a Fachwierk-Layouten Buedem-Schinnekonfiguratiounen bis zu 6,000 kg Nennlast fir de Schlitten

Wat et ass

Füügt eng koordinéiert linear Achs zu Ärem Roboter bäi

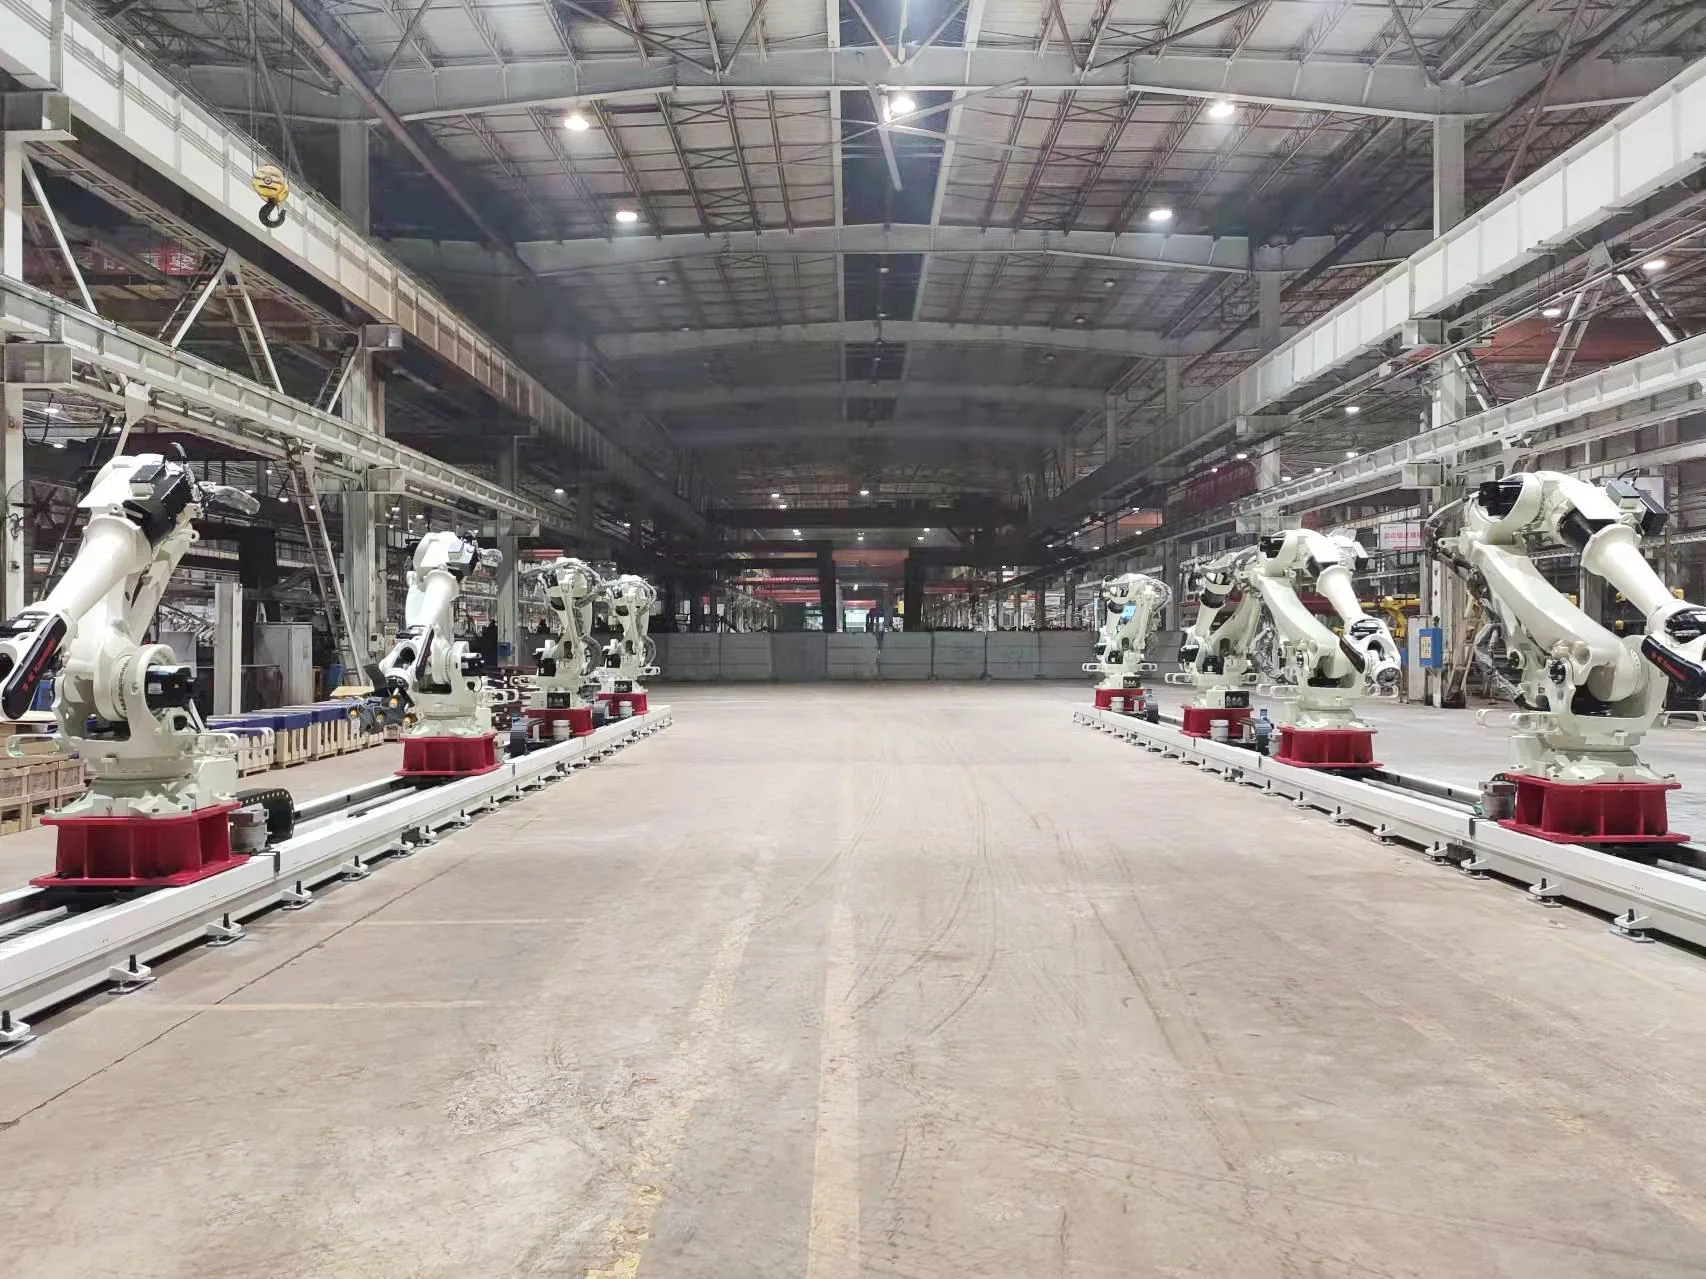
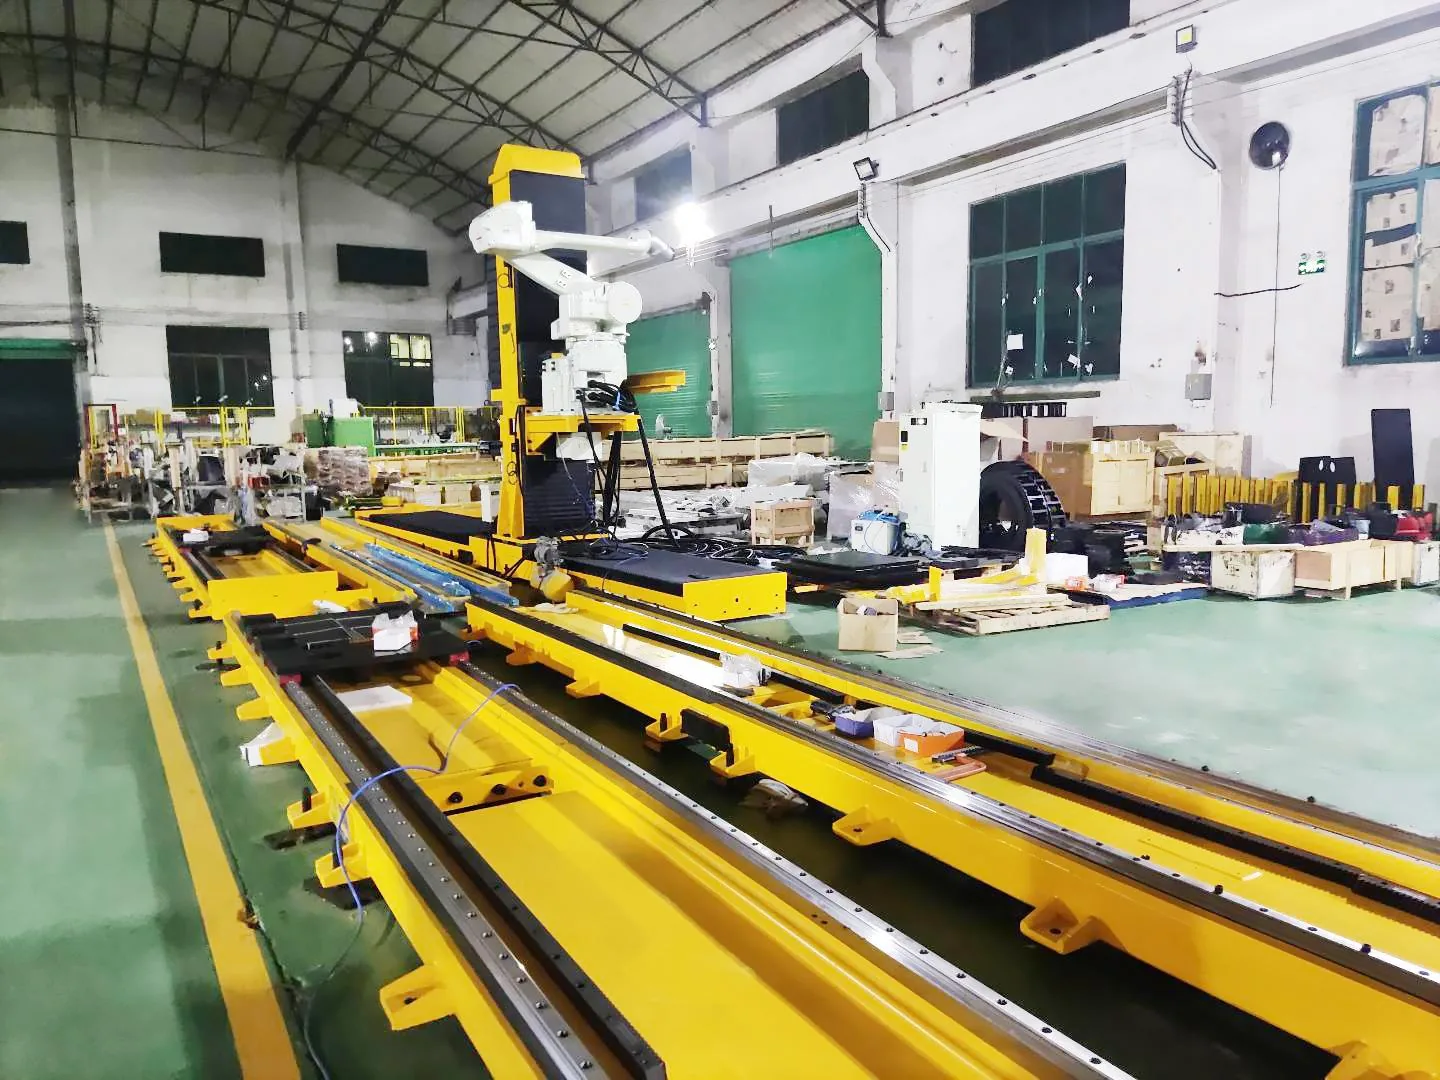
Eng Roboterbunn ass eng ugedriwwe linear Achs, déi en Industrieroboter tëscht Aarbechtspositiounen transportéiert. Och als 7. Achs Robot Transfer Unit bezeechent, erweidert se den Aarbechtsberäich vum Roboter, sou datt ee Roboter laang Deeler, verschidde Maschinnen oder getrennt Prozessstatiounen bediene kann. Buedemmontéiert Versioune sinn och als Buedemschinn oder Buedemschinn bekannt.

Produktfamill

Wielt den Layout deen zur Aarbechtszell passt

D'Struktur vun der Gleis gëtt op Basis vun der verfügbarer Buedemfläch, dem Zougang zum Werkstéck, der Orientéierung vum Roboter an dem Prozesswee ausgewielt. Buedem-, Himmel- a Fachwierksystemer ginn fir de Roboter, déi installéiert Mass an d'Projetbedingungen entwéckelt.

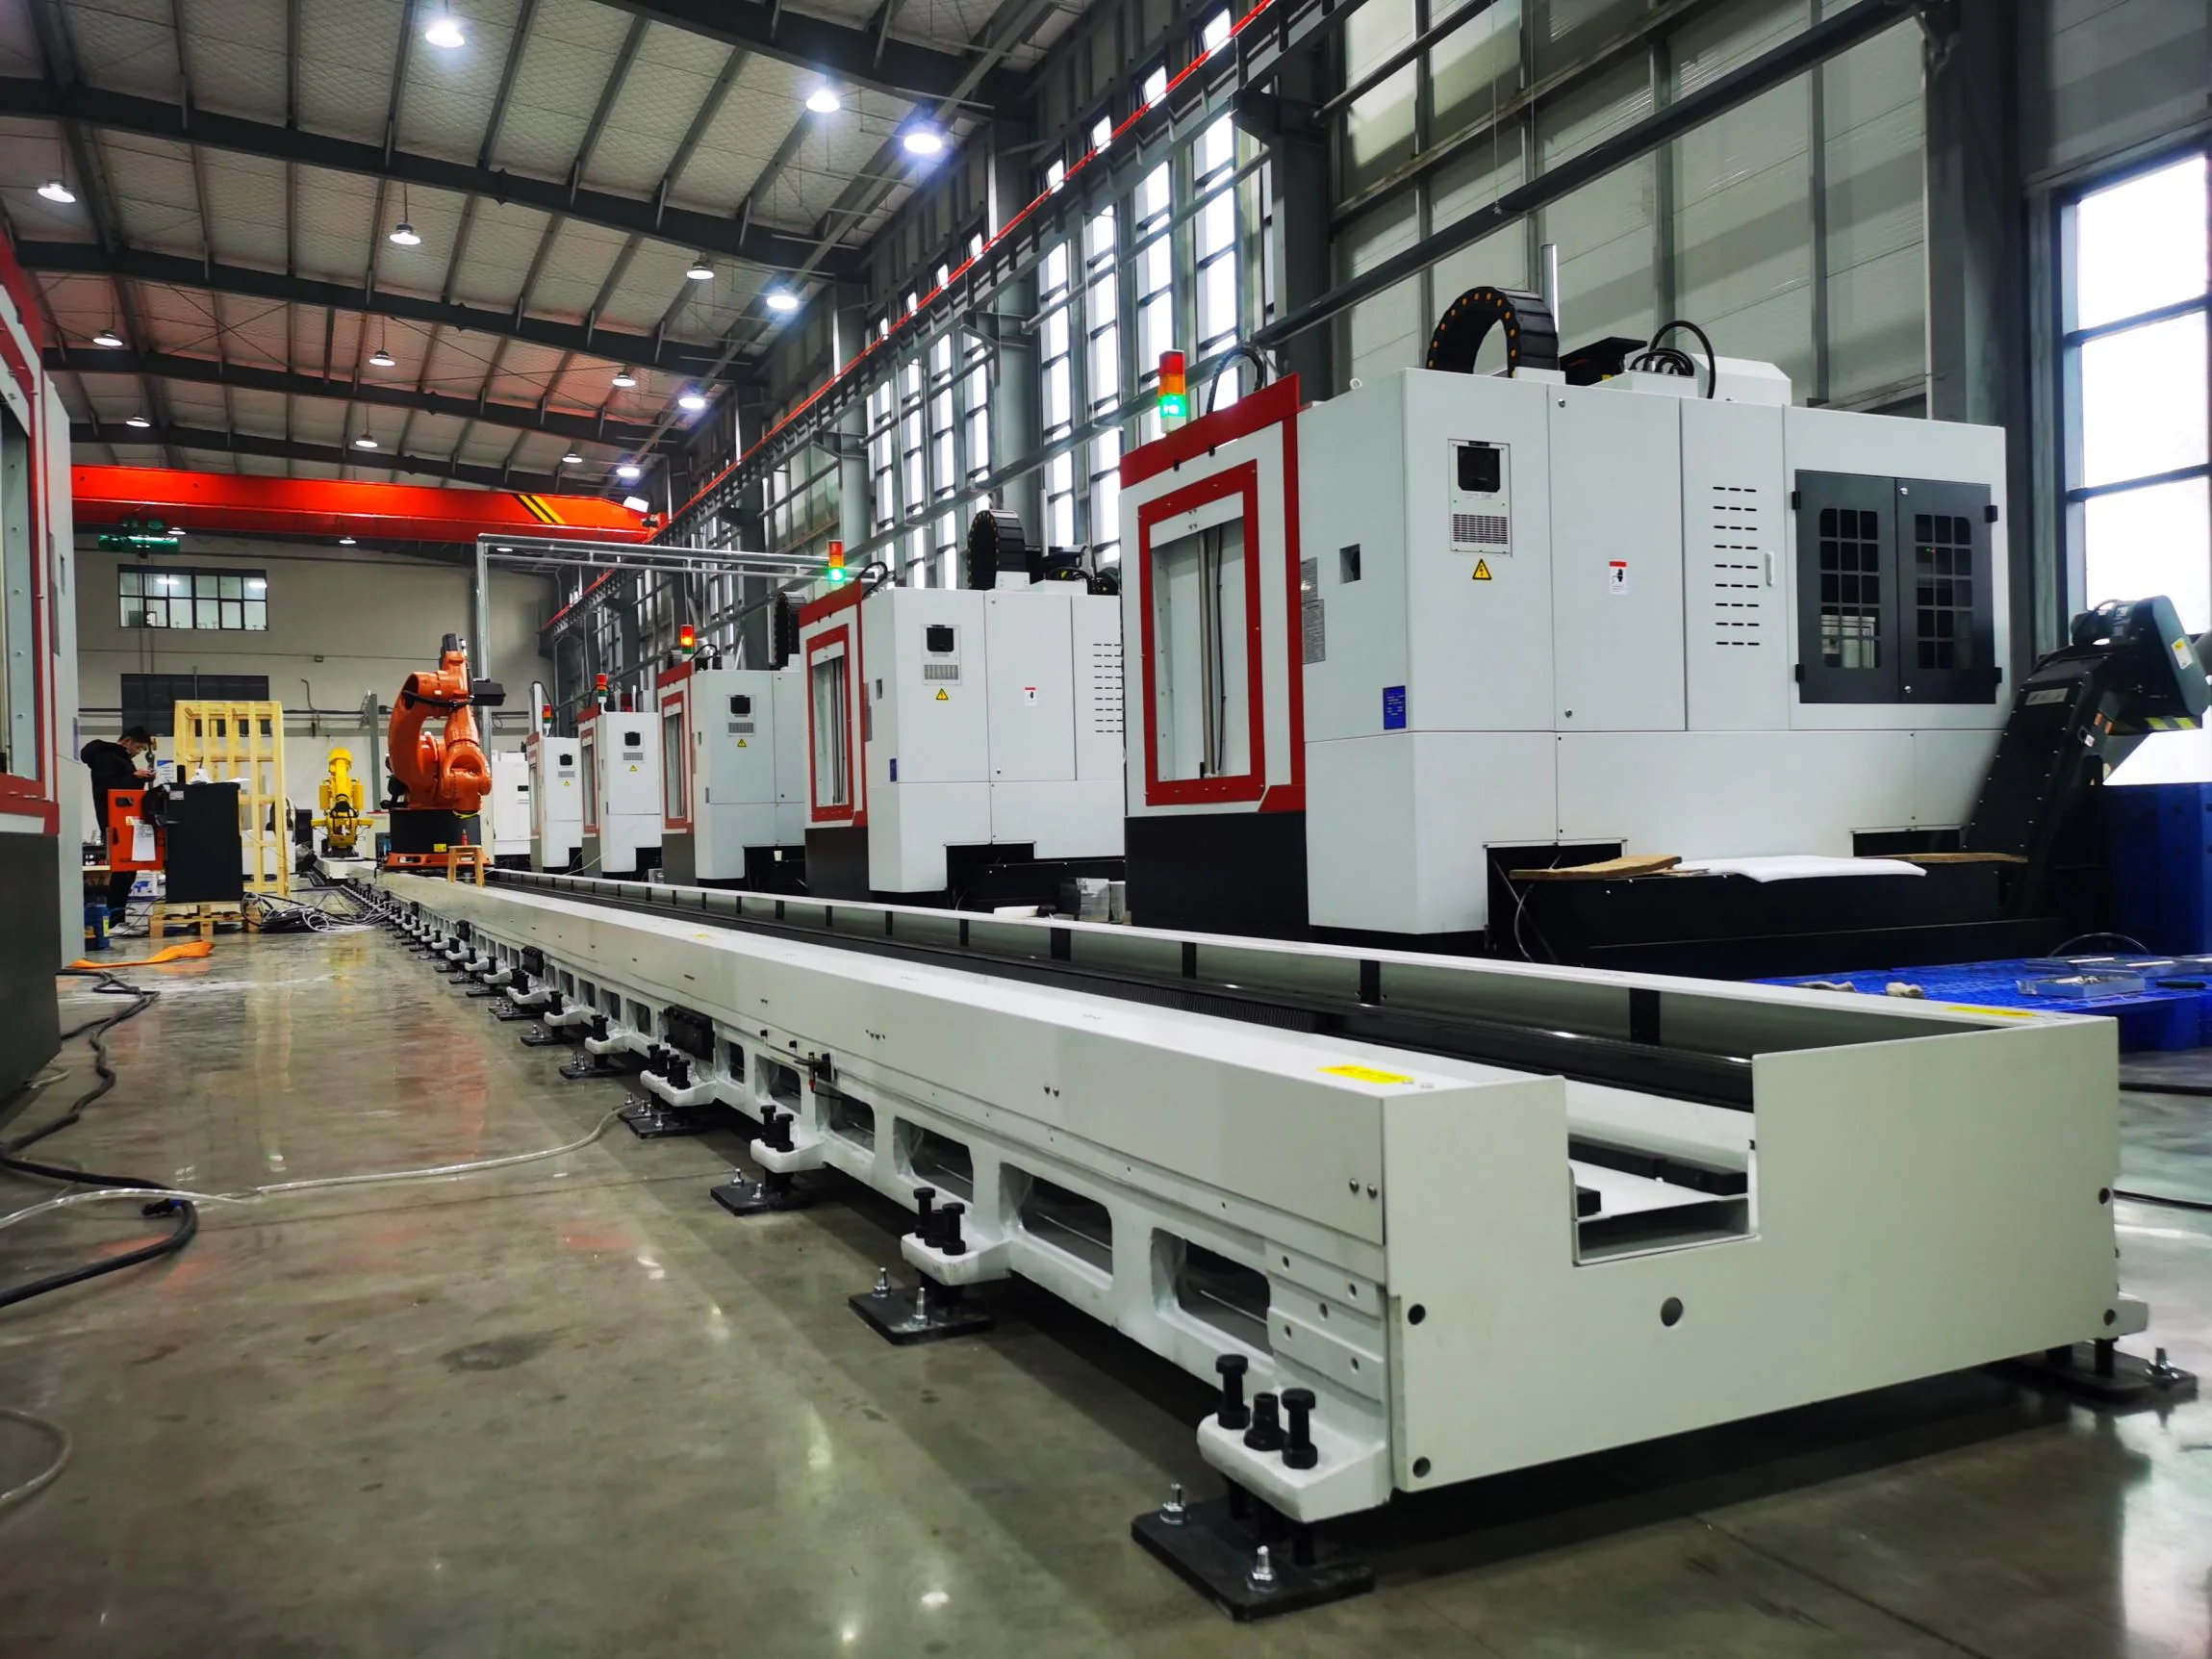
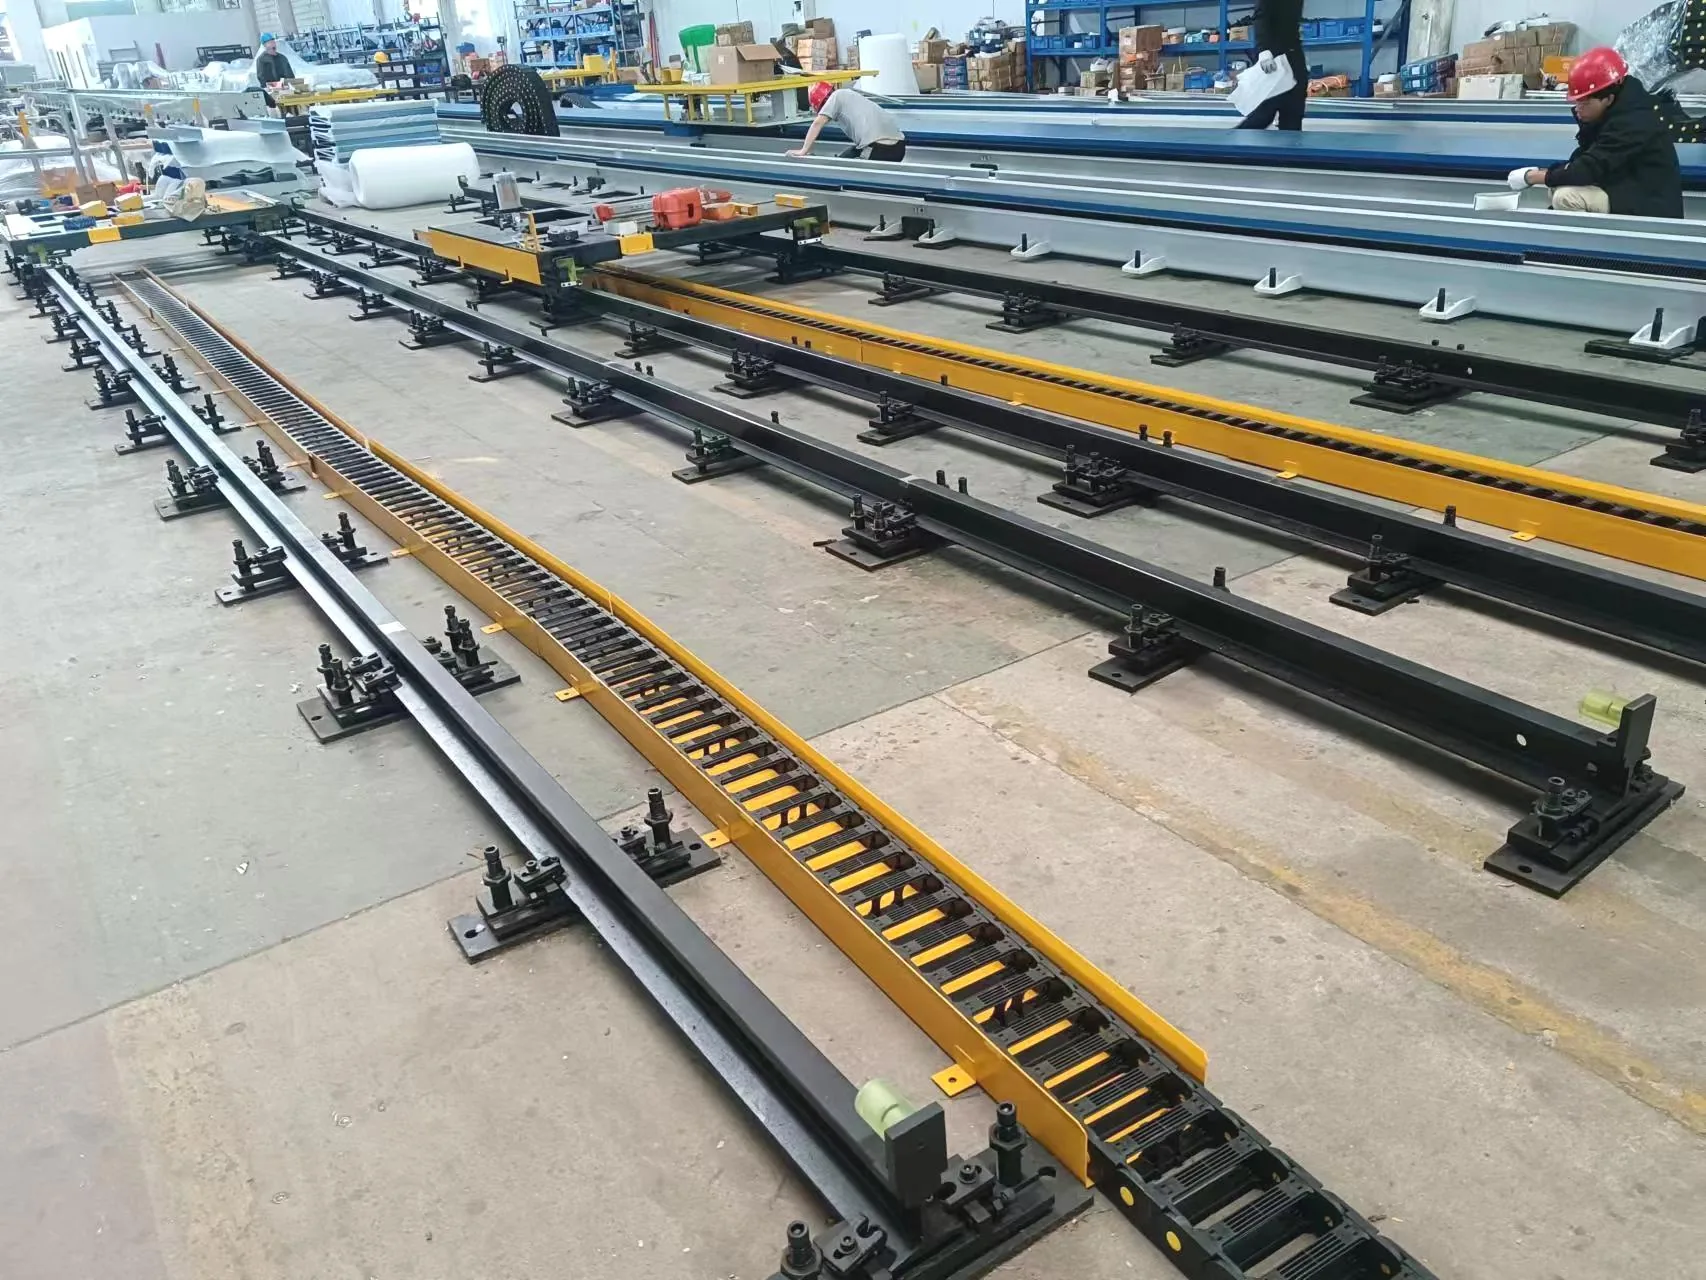
Buedemmontéiert Roboterbunnen, déi an der Werkstatt zesummegebaut ginn

Buedem Schinn

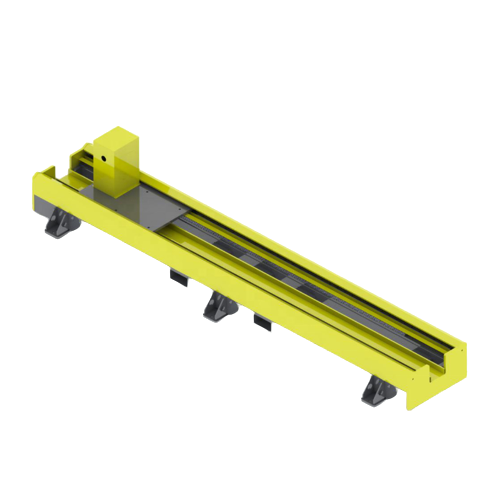
Buedemschinn (Buedemschinn)

E praktescht Layout fir e Roboter niewent Maschinnen, Opbauelementer oder laange Werkstécker ze beweegen. Basiskonstruktioun, Lafwee a Schutz sinn fir de Projet spezifizéiert.

Wielt et wann: Zougängleche Service um Rez-de-chaussée an e direkten Wee nieft de Maschinnen si Prioritéiten.
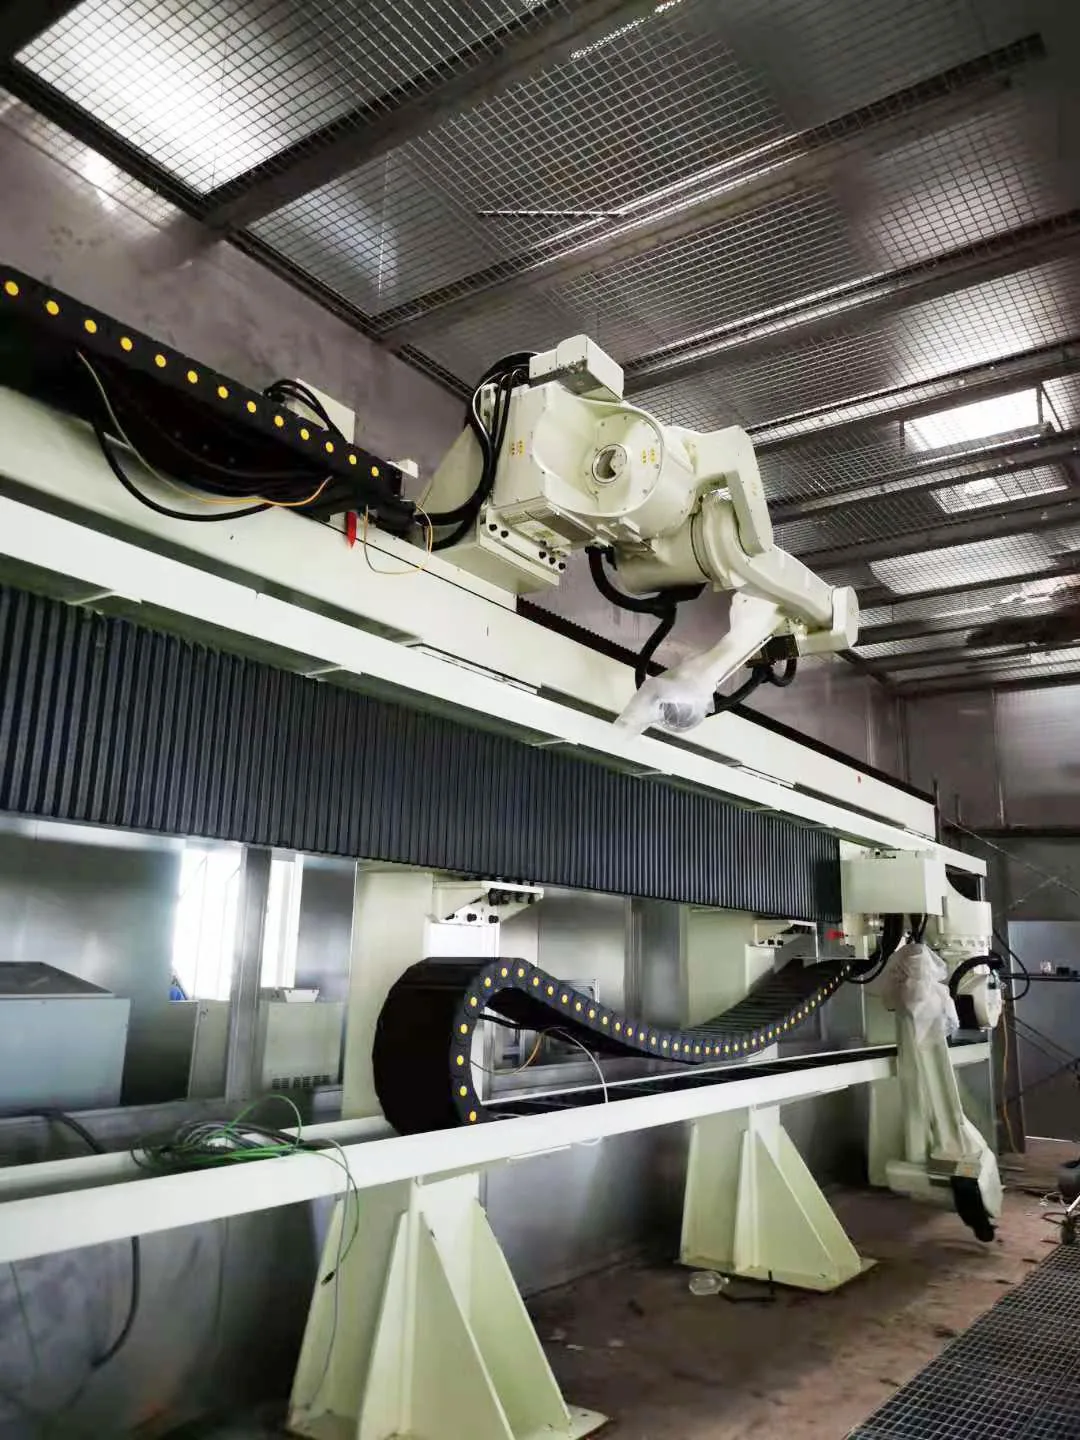
Erhiewte Roboterbunn, déi e Roboter iwwer engem Aarbechtsberäich dréit

Himmel Eisebunn

Sky Rail (Iwwerbunn- / Héichbunn)

Beweegt de Roboter iwwer d'Aarbechtsberäich fir den Zougang zum Buedem ze garantéieren oder e Prozess vun enger erhiewter Orientéierung unzegoen. Struktur an Interfaces sinn fir d'Zell entwéckelt.

Wielt et wann: Buedemfläch fräimaachen oder de Prozess vun uewen ugoen ass wichteg.

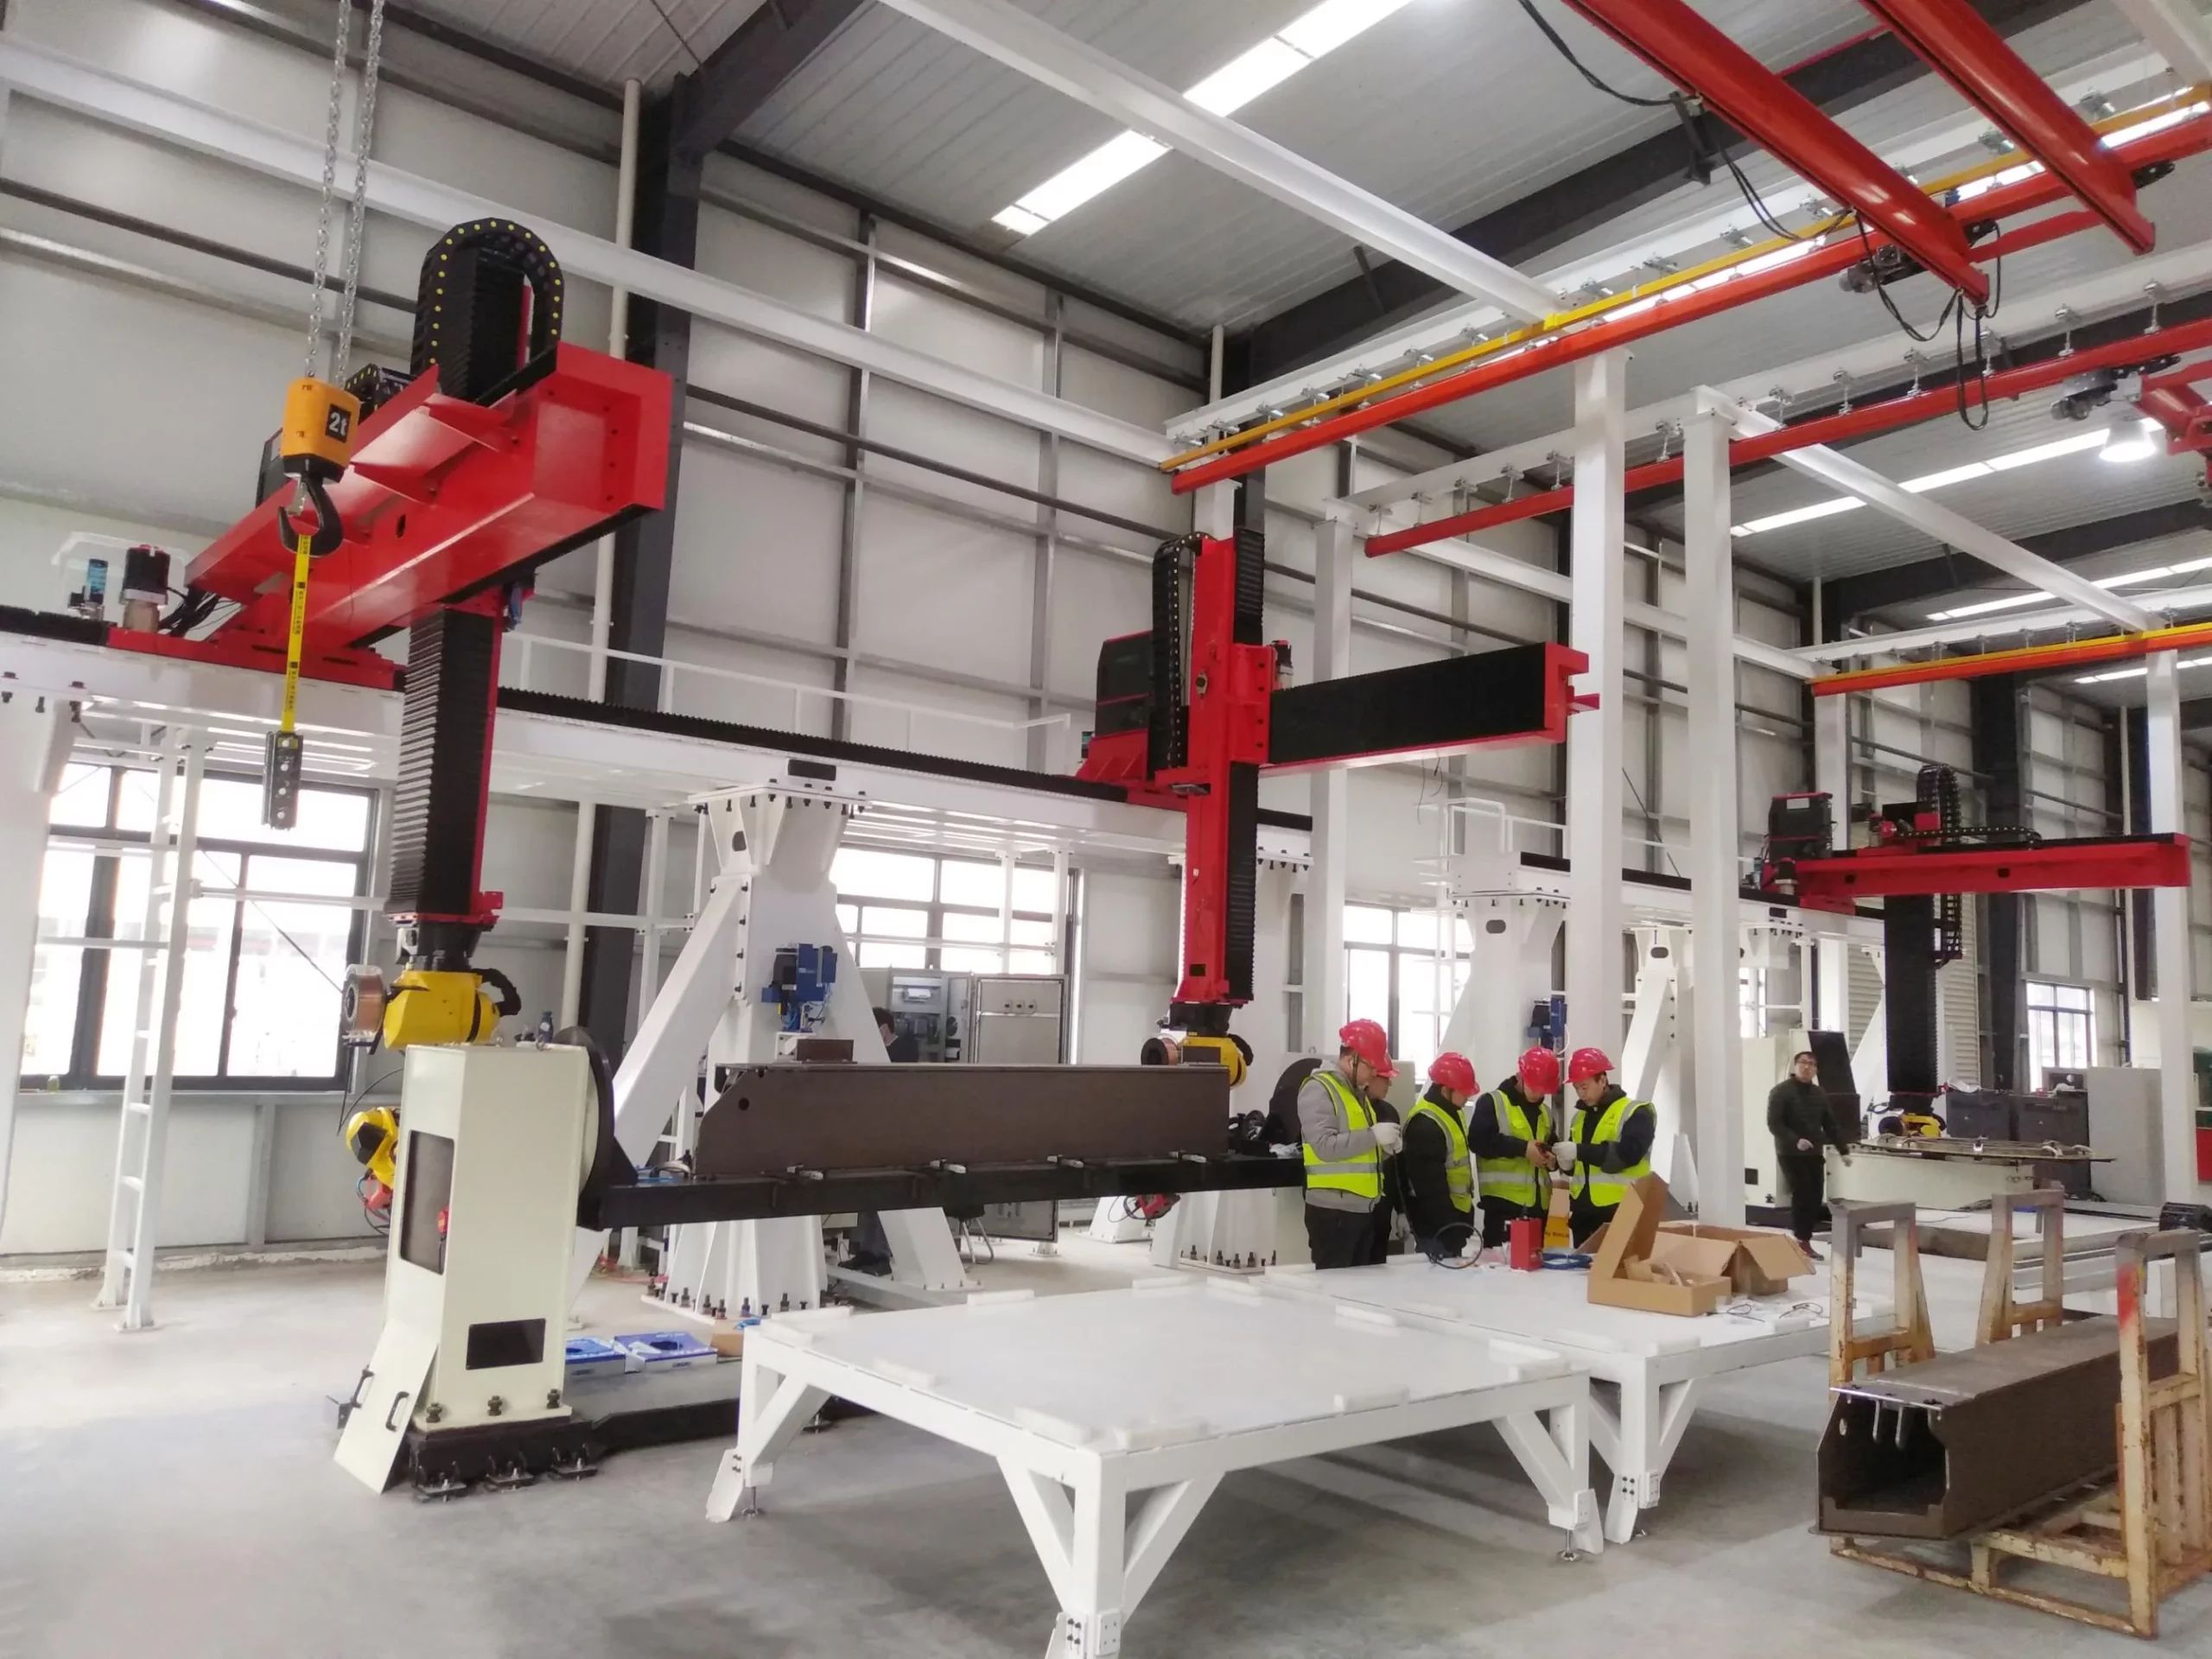
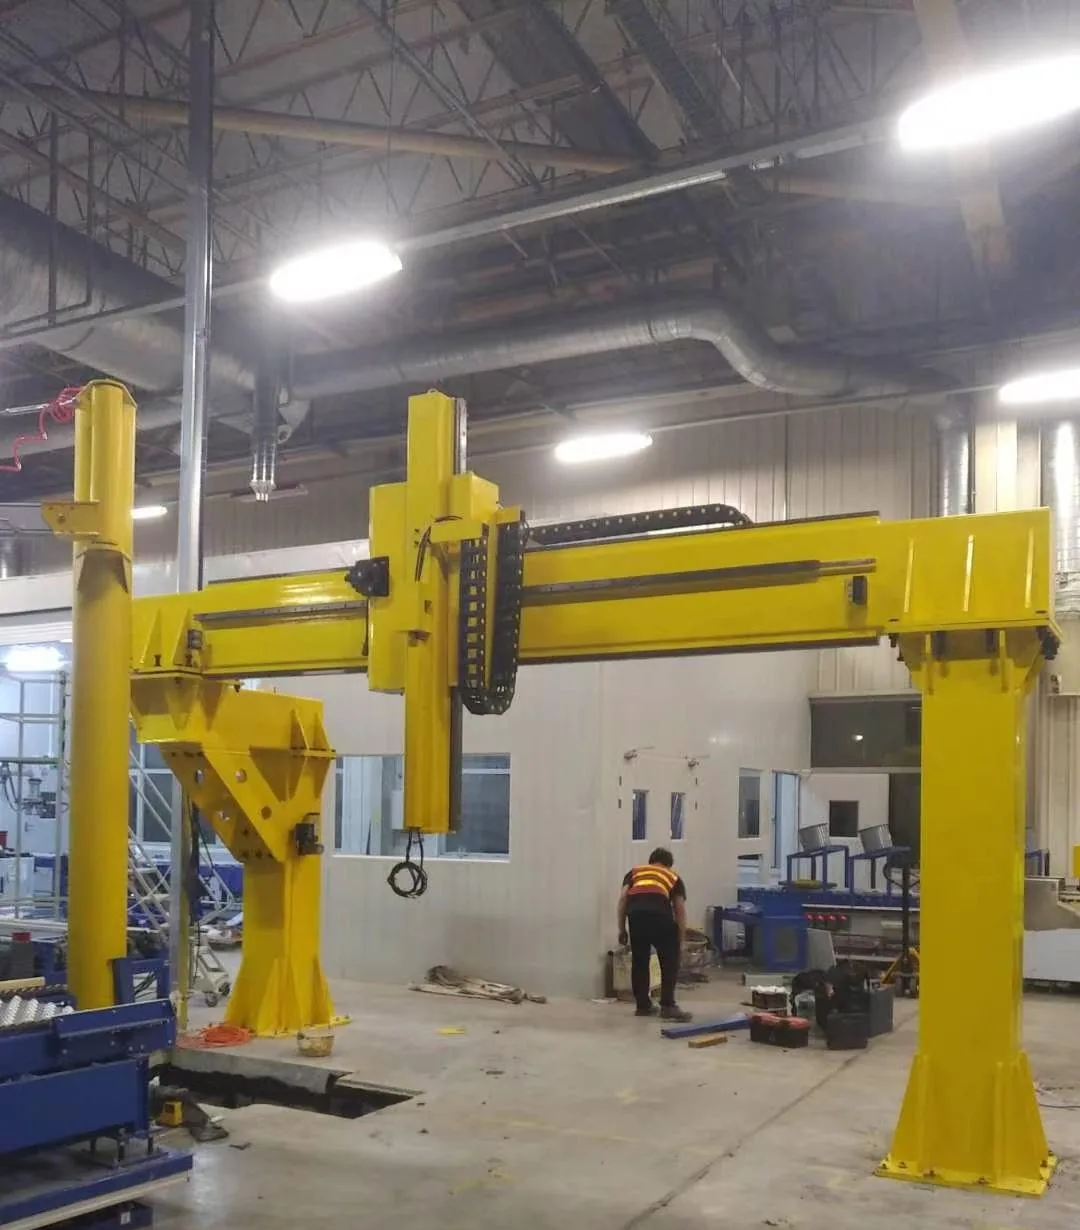
Truss Roboter Schinnestruktur installéiert an enger Werkstatt

Fachwierkschinn

Truss & Gantry Systemer

Eng Struktur am Portal-Stil fir méi grouss Aarbechtsflächen a speziell Bewegungsarrangementer. Spannwäit, Achsen, Schnëttstellen a strukturell Detailer ginn pro Projet konzipéiert.

Wielt et wann: Eng Buedemachs kann déi erfuerderlech Spannwäit oder koordinéiert Bewegung a méi wéi enger linearer Achs net ofdecken.

Auswielverfahren

Siwe Inputen fir eng funktionell Konfiguratioun

Eng nëtzlech Ufro brauch keng fäerdeg Spezifikatioun. Fänkt mat den Operatiounsfuerderungen an den verfügbaren Informatiounen iwwer de Site un; d'Streck kann dann fir déi installéiert Mass dimensionéiert ginn.

Applikatioun a Werkstéck

Beschreift de Prozess, d'Gréisst vun den Deeler, d'Statiounen an wéi de Roboter d'Aarbecht muss ugoen.

Roboter an installéiert Mass

Gitt d'Mark/de Modell vum Roboter, d'Kierpermass vum Roboter, d'Riser oder d'Befestigungen, déi um Schlitt montéiert sinn, an d'Handgelenknotzuel un.

Reesen an Erreeche

Gitt déi erfuerderlech effektiv Rees un oder deelt en Zellen-Layout, sou datt d'Ennfräiheeten an d'Längt vum Roboter-Basis berécksiichtegt kënne ginn.

Bewegungsufuerderung

Deelt d'Zilgeschwindegkeet, d'Widderhuelbarkeet, den Duty Cycle, d'Arrêten an all erfuerderlech Koordinatioun mam Robotercontroller.

Montéierung Orientatioun

Wielt e initialt Buedem-, Héichbau-, Ëmgedréint- oder Truss-Konzept baséiert op Zougangs- a Prozessgeometrie.

Ëmwelt a Schutz

Identifizéiert Stëbs, Sprëtzer, Flëssegkeeten, Temperatur a Botzbedingungen, déi d'Gehäuse- an d'Materialwahl beaflossen.

Site an Interfaces

Gitt d'Konditioune vun der Fundament, d'Versuergungsinfrastrukturen, de verfügbare Raum, d'Sécherheetsgrenzflächen an d'Liwwerbeschränkungen un.

Struktur a Schutz

De Bau hält sech un d'Laascht an d'Ëmwelt

EVST kann geschweißte oder gegossene Strukturanlagen konfiguréieren an den externen Schutz un d'Aarbechtszell upassen. Déi definitiv Wiel hänkt vun der beweeglecher Mass, der Spannwäit, de Prozessbedingungen an dem Ënnerhaltsbedürfnis of.

Voll zougemaachte Schutzhüllen
Balgschutz
Deckel mat karierter Plack
Hallef zouenen Deckel aus Blech
Benotzerdefinéiert 304 Edelstahlkonstruktioun
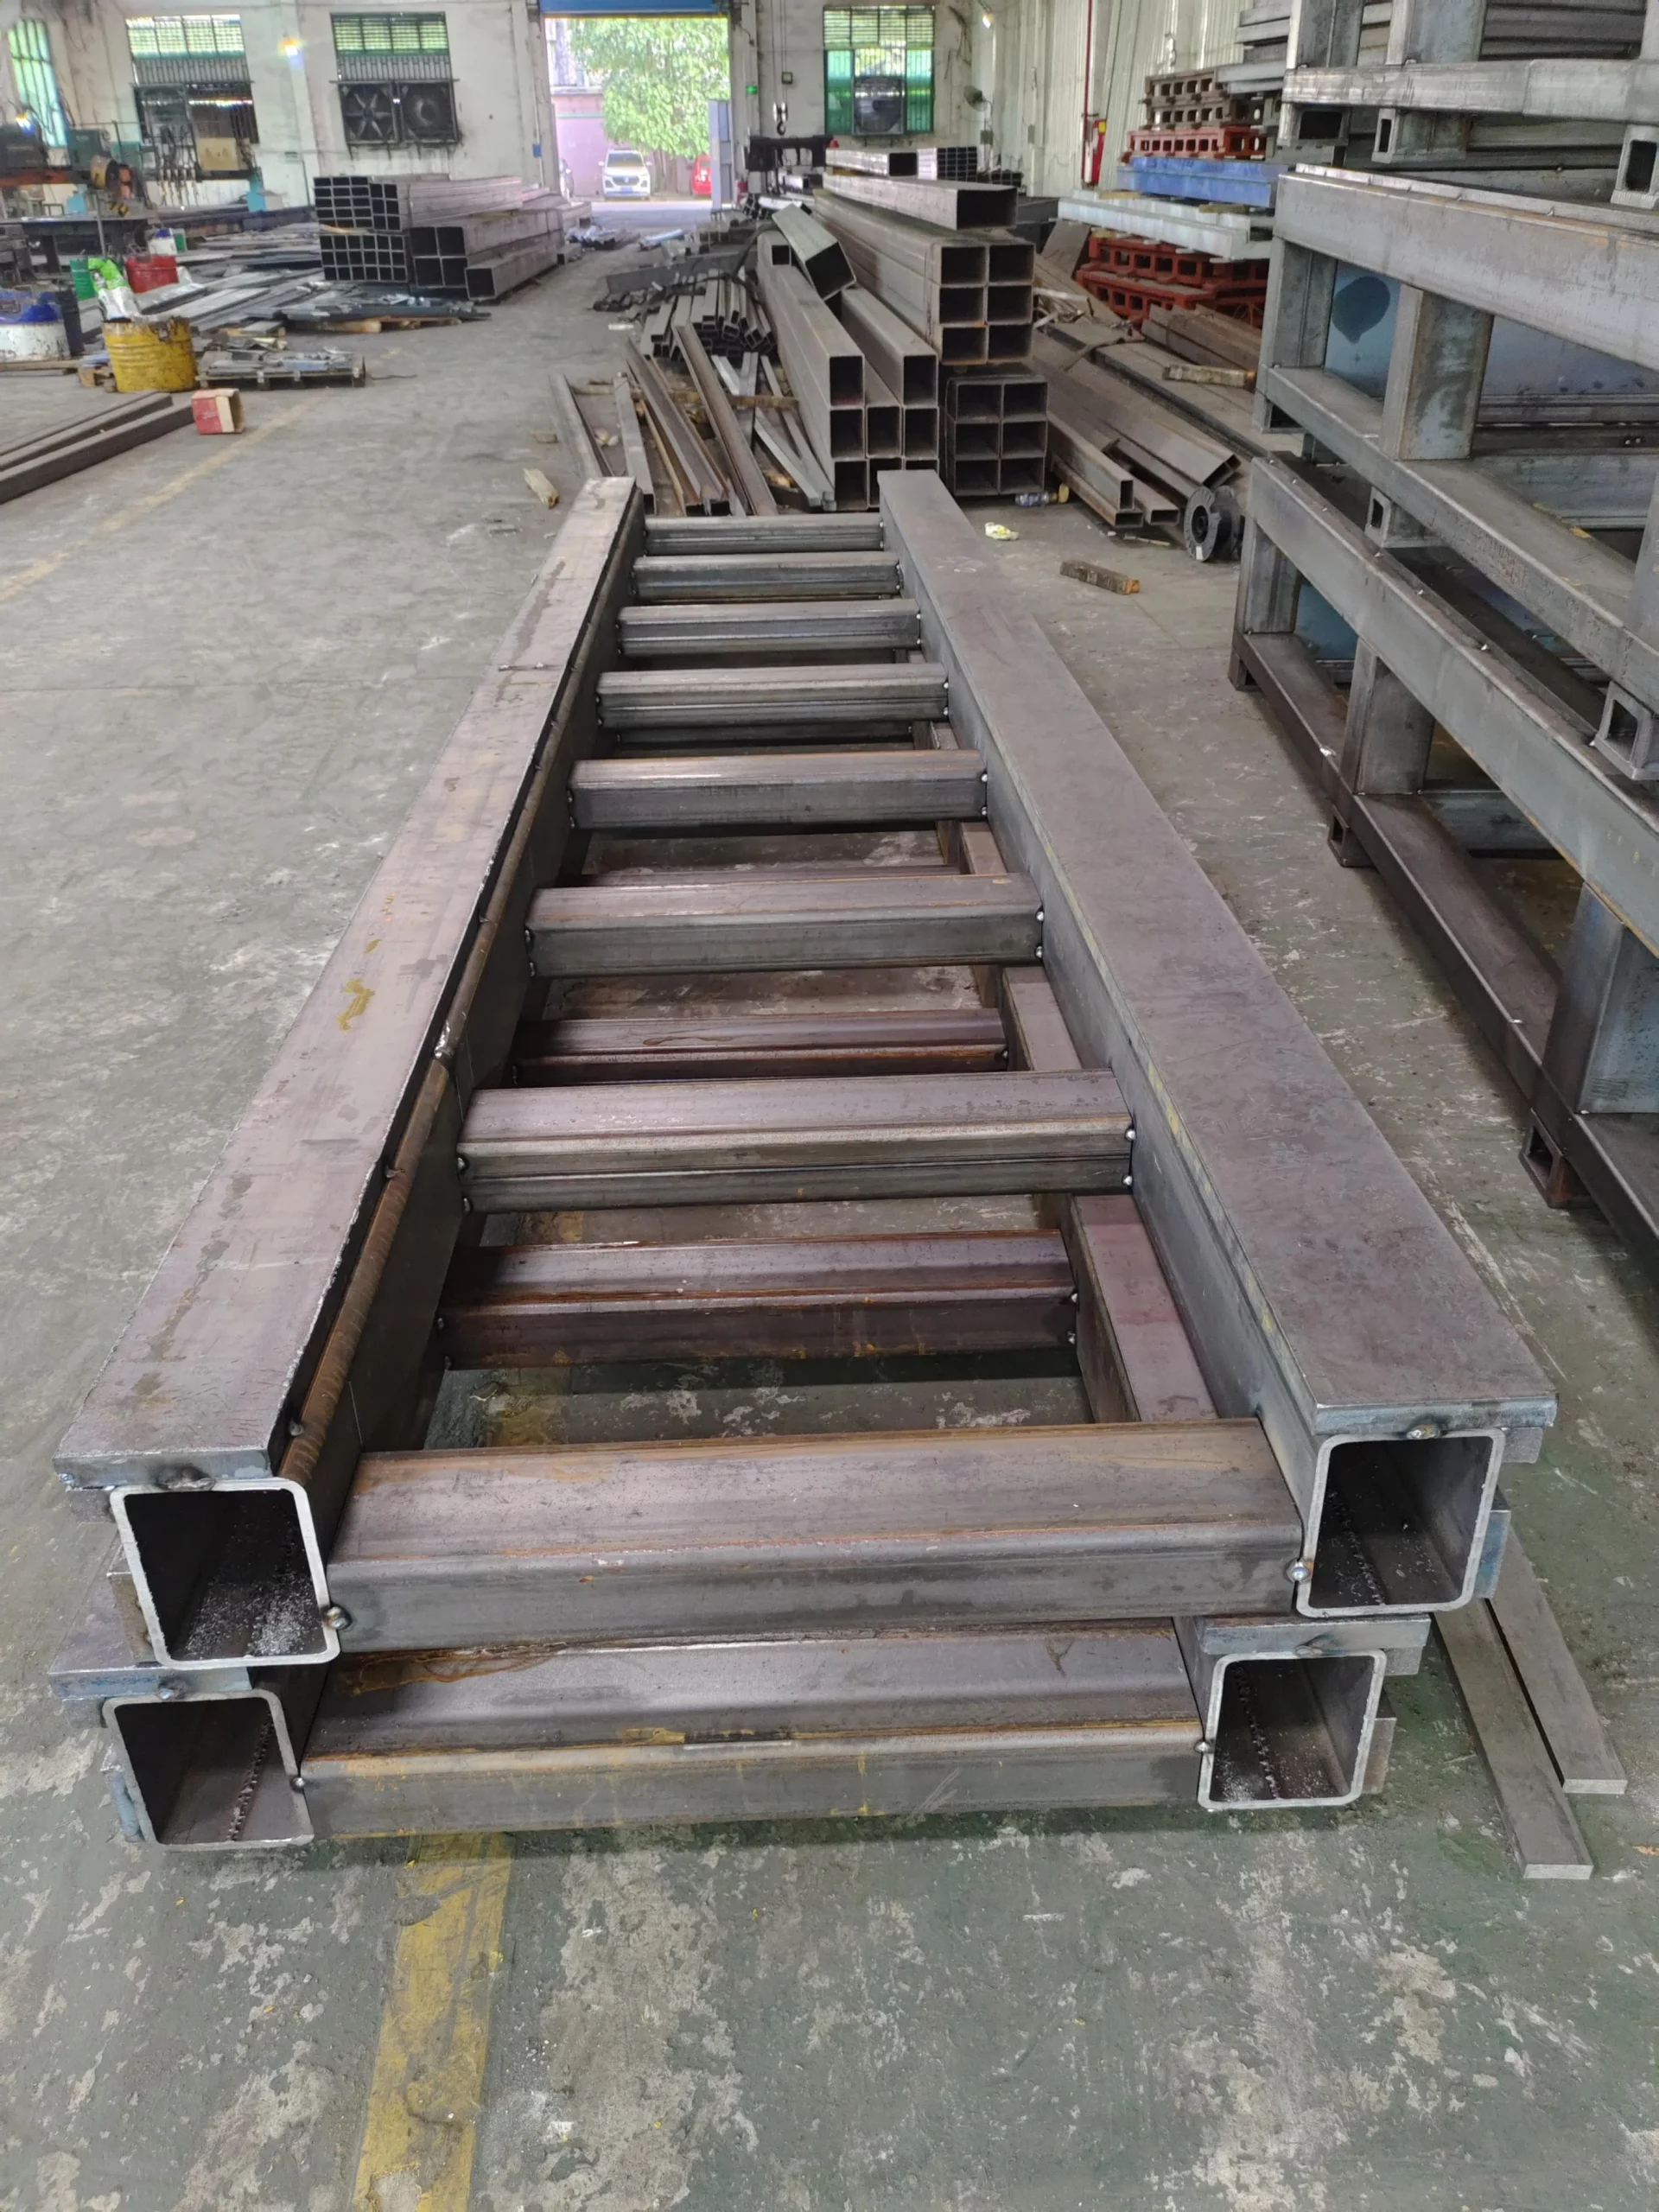
Geschweißte Stol-Gleiserrahmen ënner der Fabrikatioun

Schweißte Struktur

Ëm déi erfuerderlech Längt, Schnëttstellen a Lastfall hiergestallt.

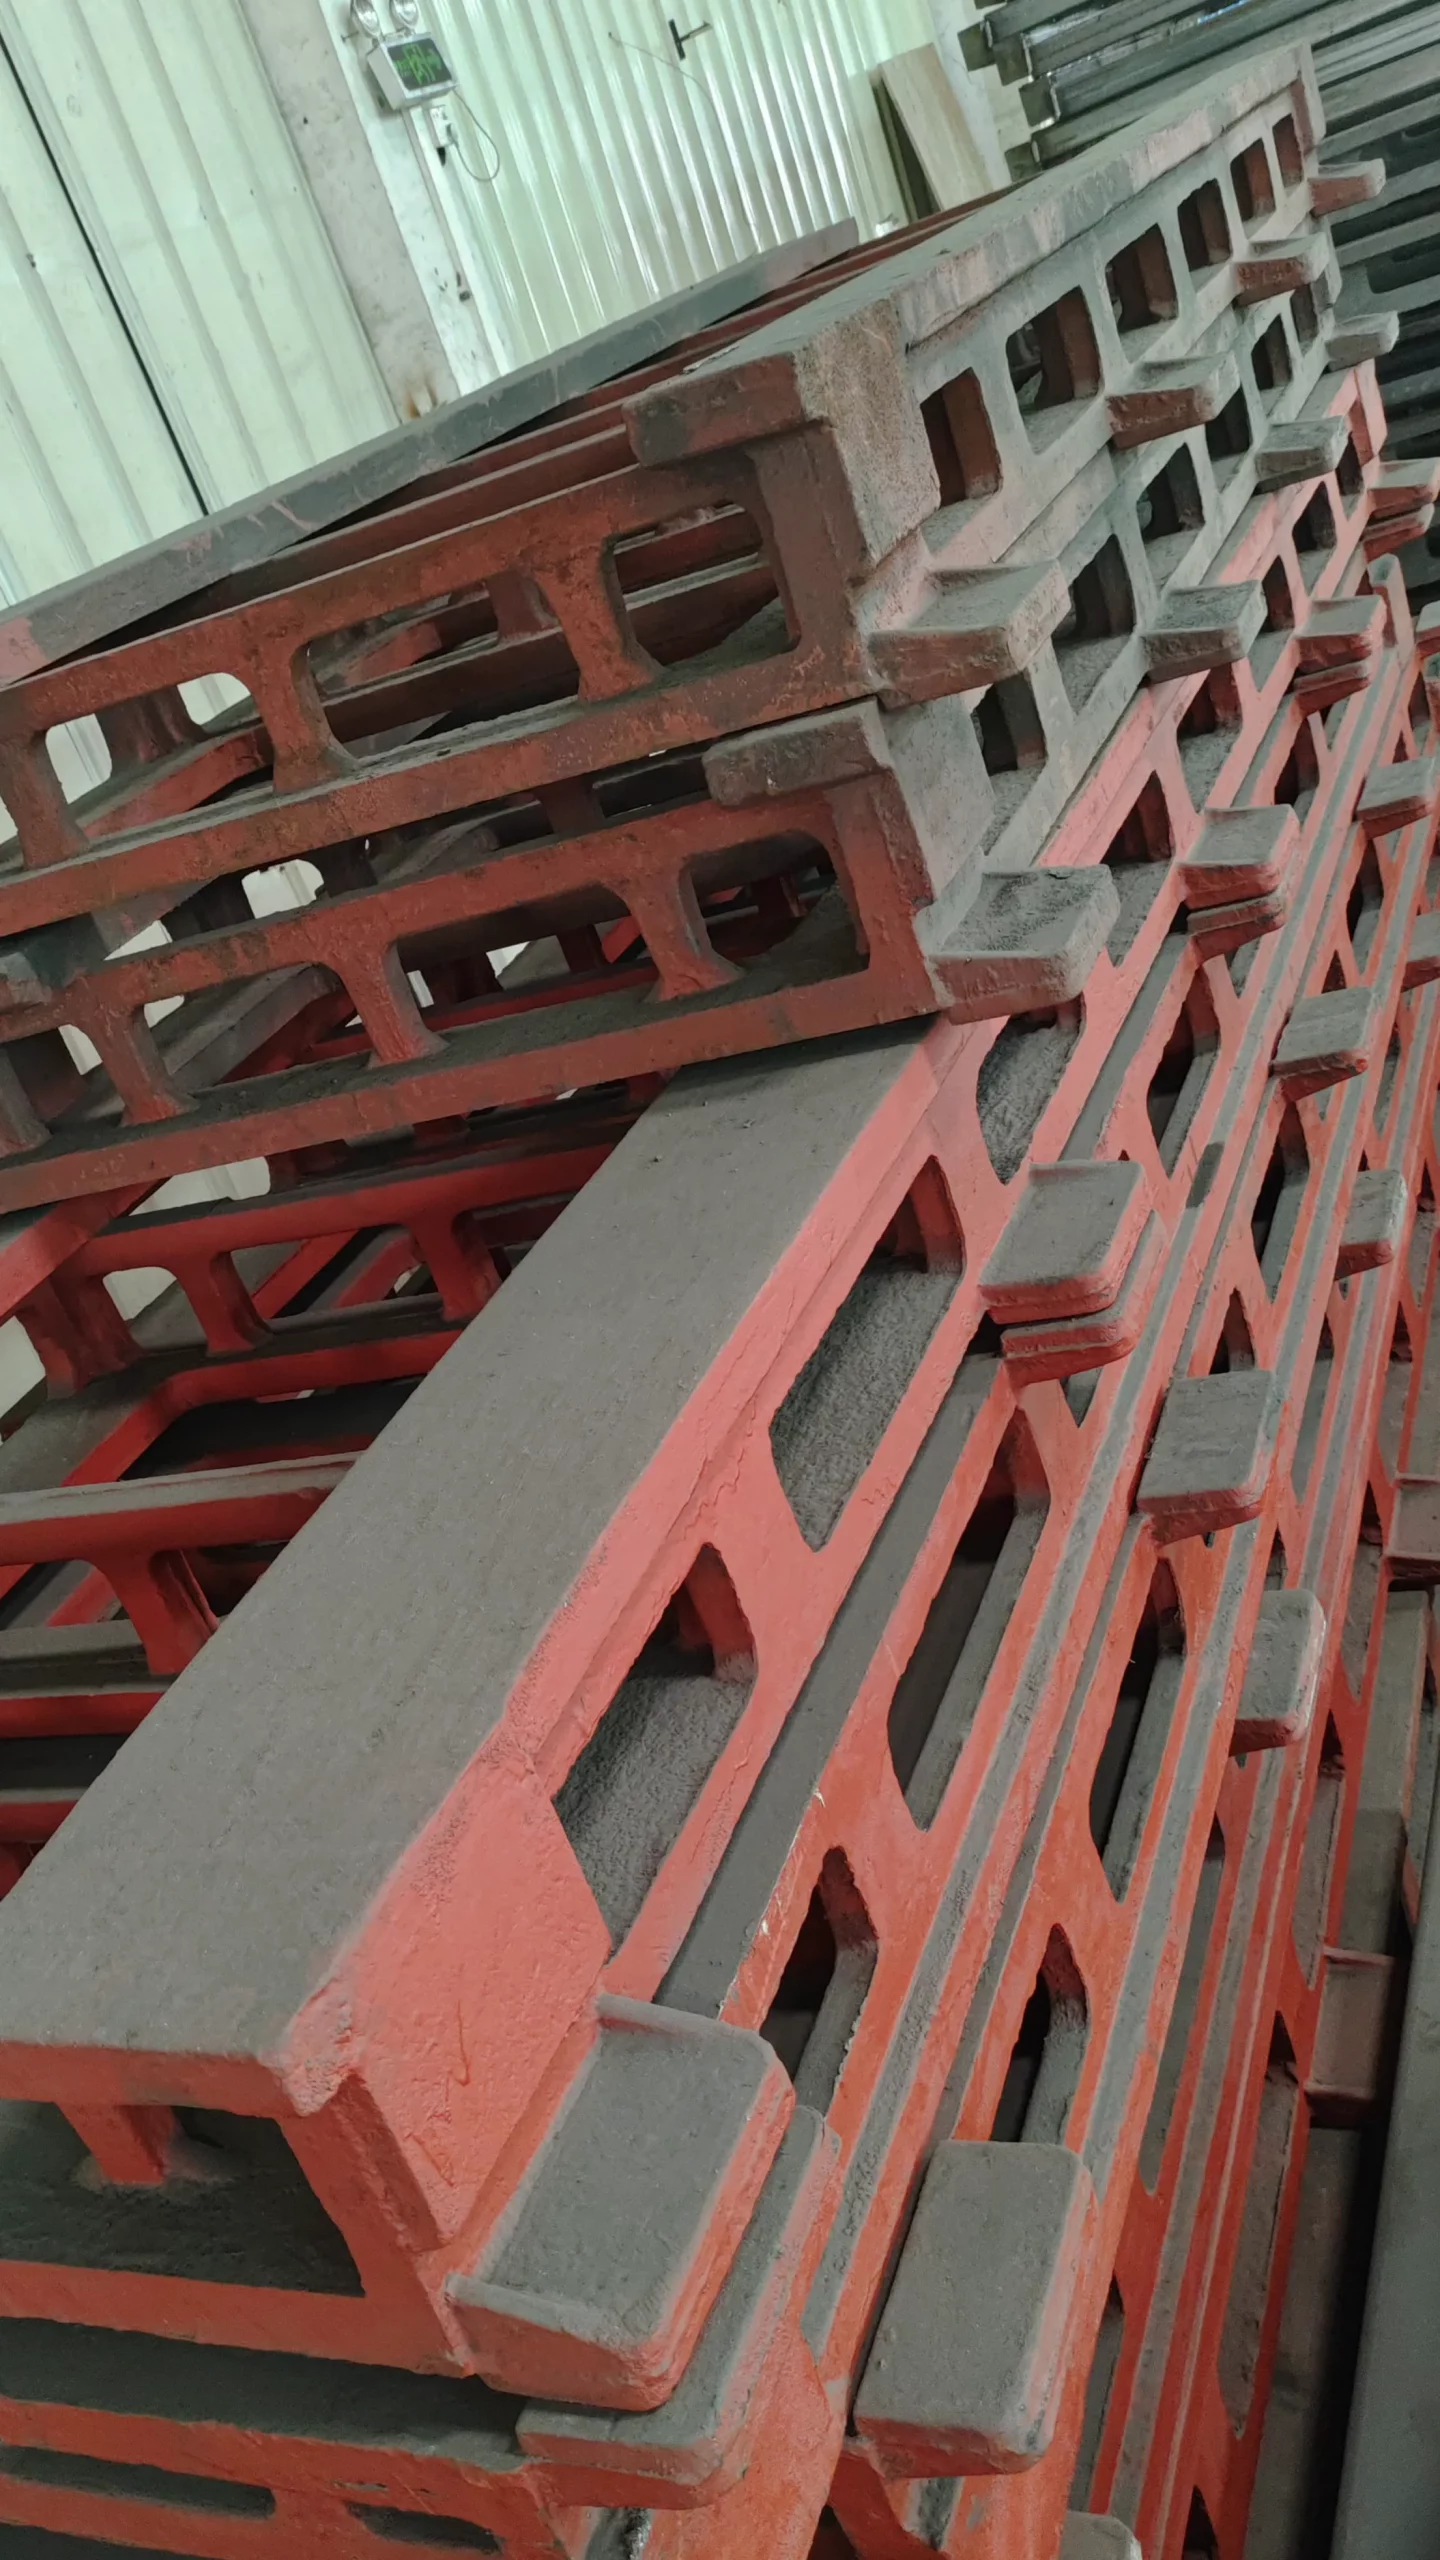
Strukturschinnekomponenten virum Schinnebearbechtung gegoss

Gossstruktur

Verfügbar wou d'ingenieurkonfiguratioun gegoss Strukturkomponenten erfuerdert.

Applicatioun

Ee Roboter iwwer méi vum Prozess beweegen

Roboterbunne ginn benotzt, wann de Prozess méi laang ass wéi den Aarbechtsumfang vum Roboter mat fester Basis oder wann ee Roboter getrennt Aarbechtspositioune muss bedéngen.

Maschinn Tendenz

Eng Rei vu Maschinnenwierksgeschir vun engem gemeinsame lineare Wee aus bedéngen.

Welding

Erreecht laang Strukturen, verschidde Fixturen oder getrennt Schweessstatiounen.

Matière Ëmgank

Deeler tëscht Prozesspositiounen iwwer eng erweidert Zell transferéieren.

Palletiséieren

Deckt verschidde Pick-and-Place-Positiounen mat enger beweeglecher Roboterbasis of.

Sprëtzen

Beweegt Iech op héijen oder ausgedehnten Flächen an engem zouenen Prozessberäich.

Ëmgang mat Batterien op der Dréchlinn

Rees tëscht Lager- oder Prozessberäicher an enger Batterieproduktiounslinn.

Eng Streck, verschidde Maschinnen

E Roboter mat verschiddene Maschinnen koordinéieren, wou d'Zyklusplanung et erlaabt.

Grousskomponentveraarbechtung

Benotzt Buedem-, Héicht- oder Fachwierk-Layouten fir Zougang zu méi groussen Aarbechtsomfangen.

Schwéierlaaschtprojet op Mooss

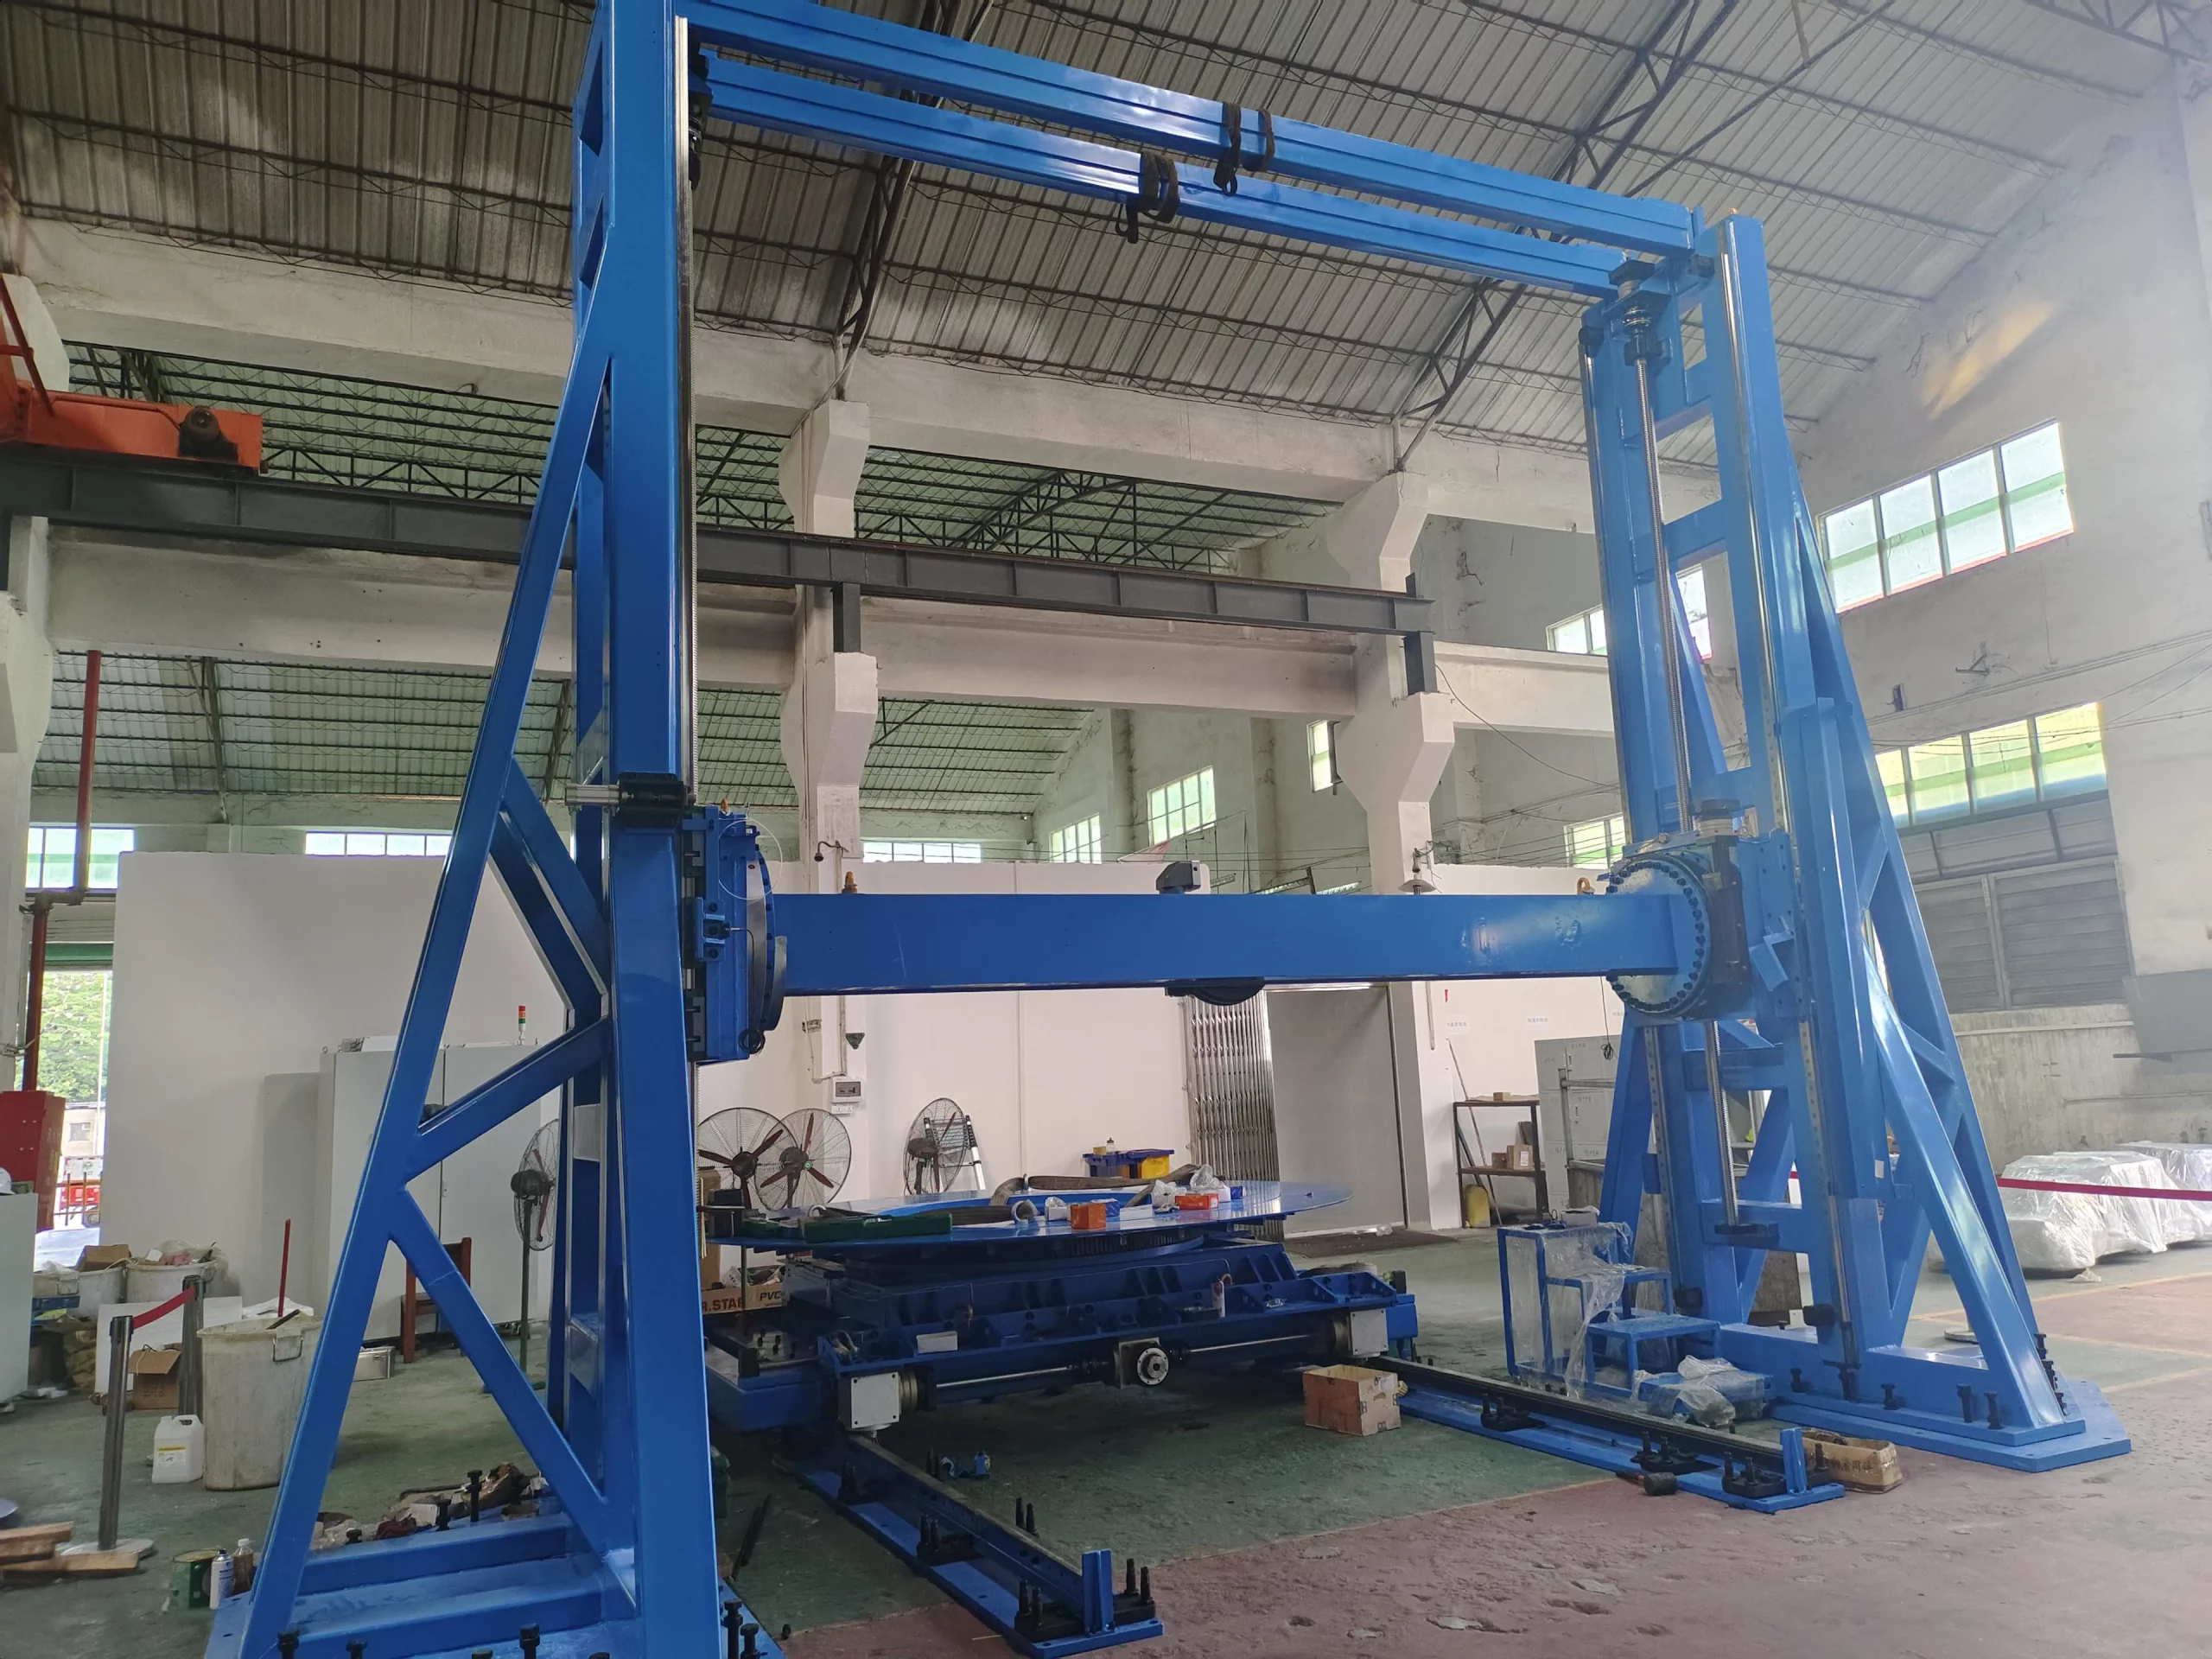
Benotzerdefinéiert Portalbewegung fir en 10-Tonnen-Handhabungsbedarf

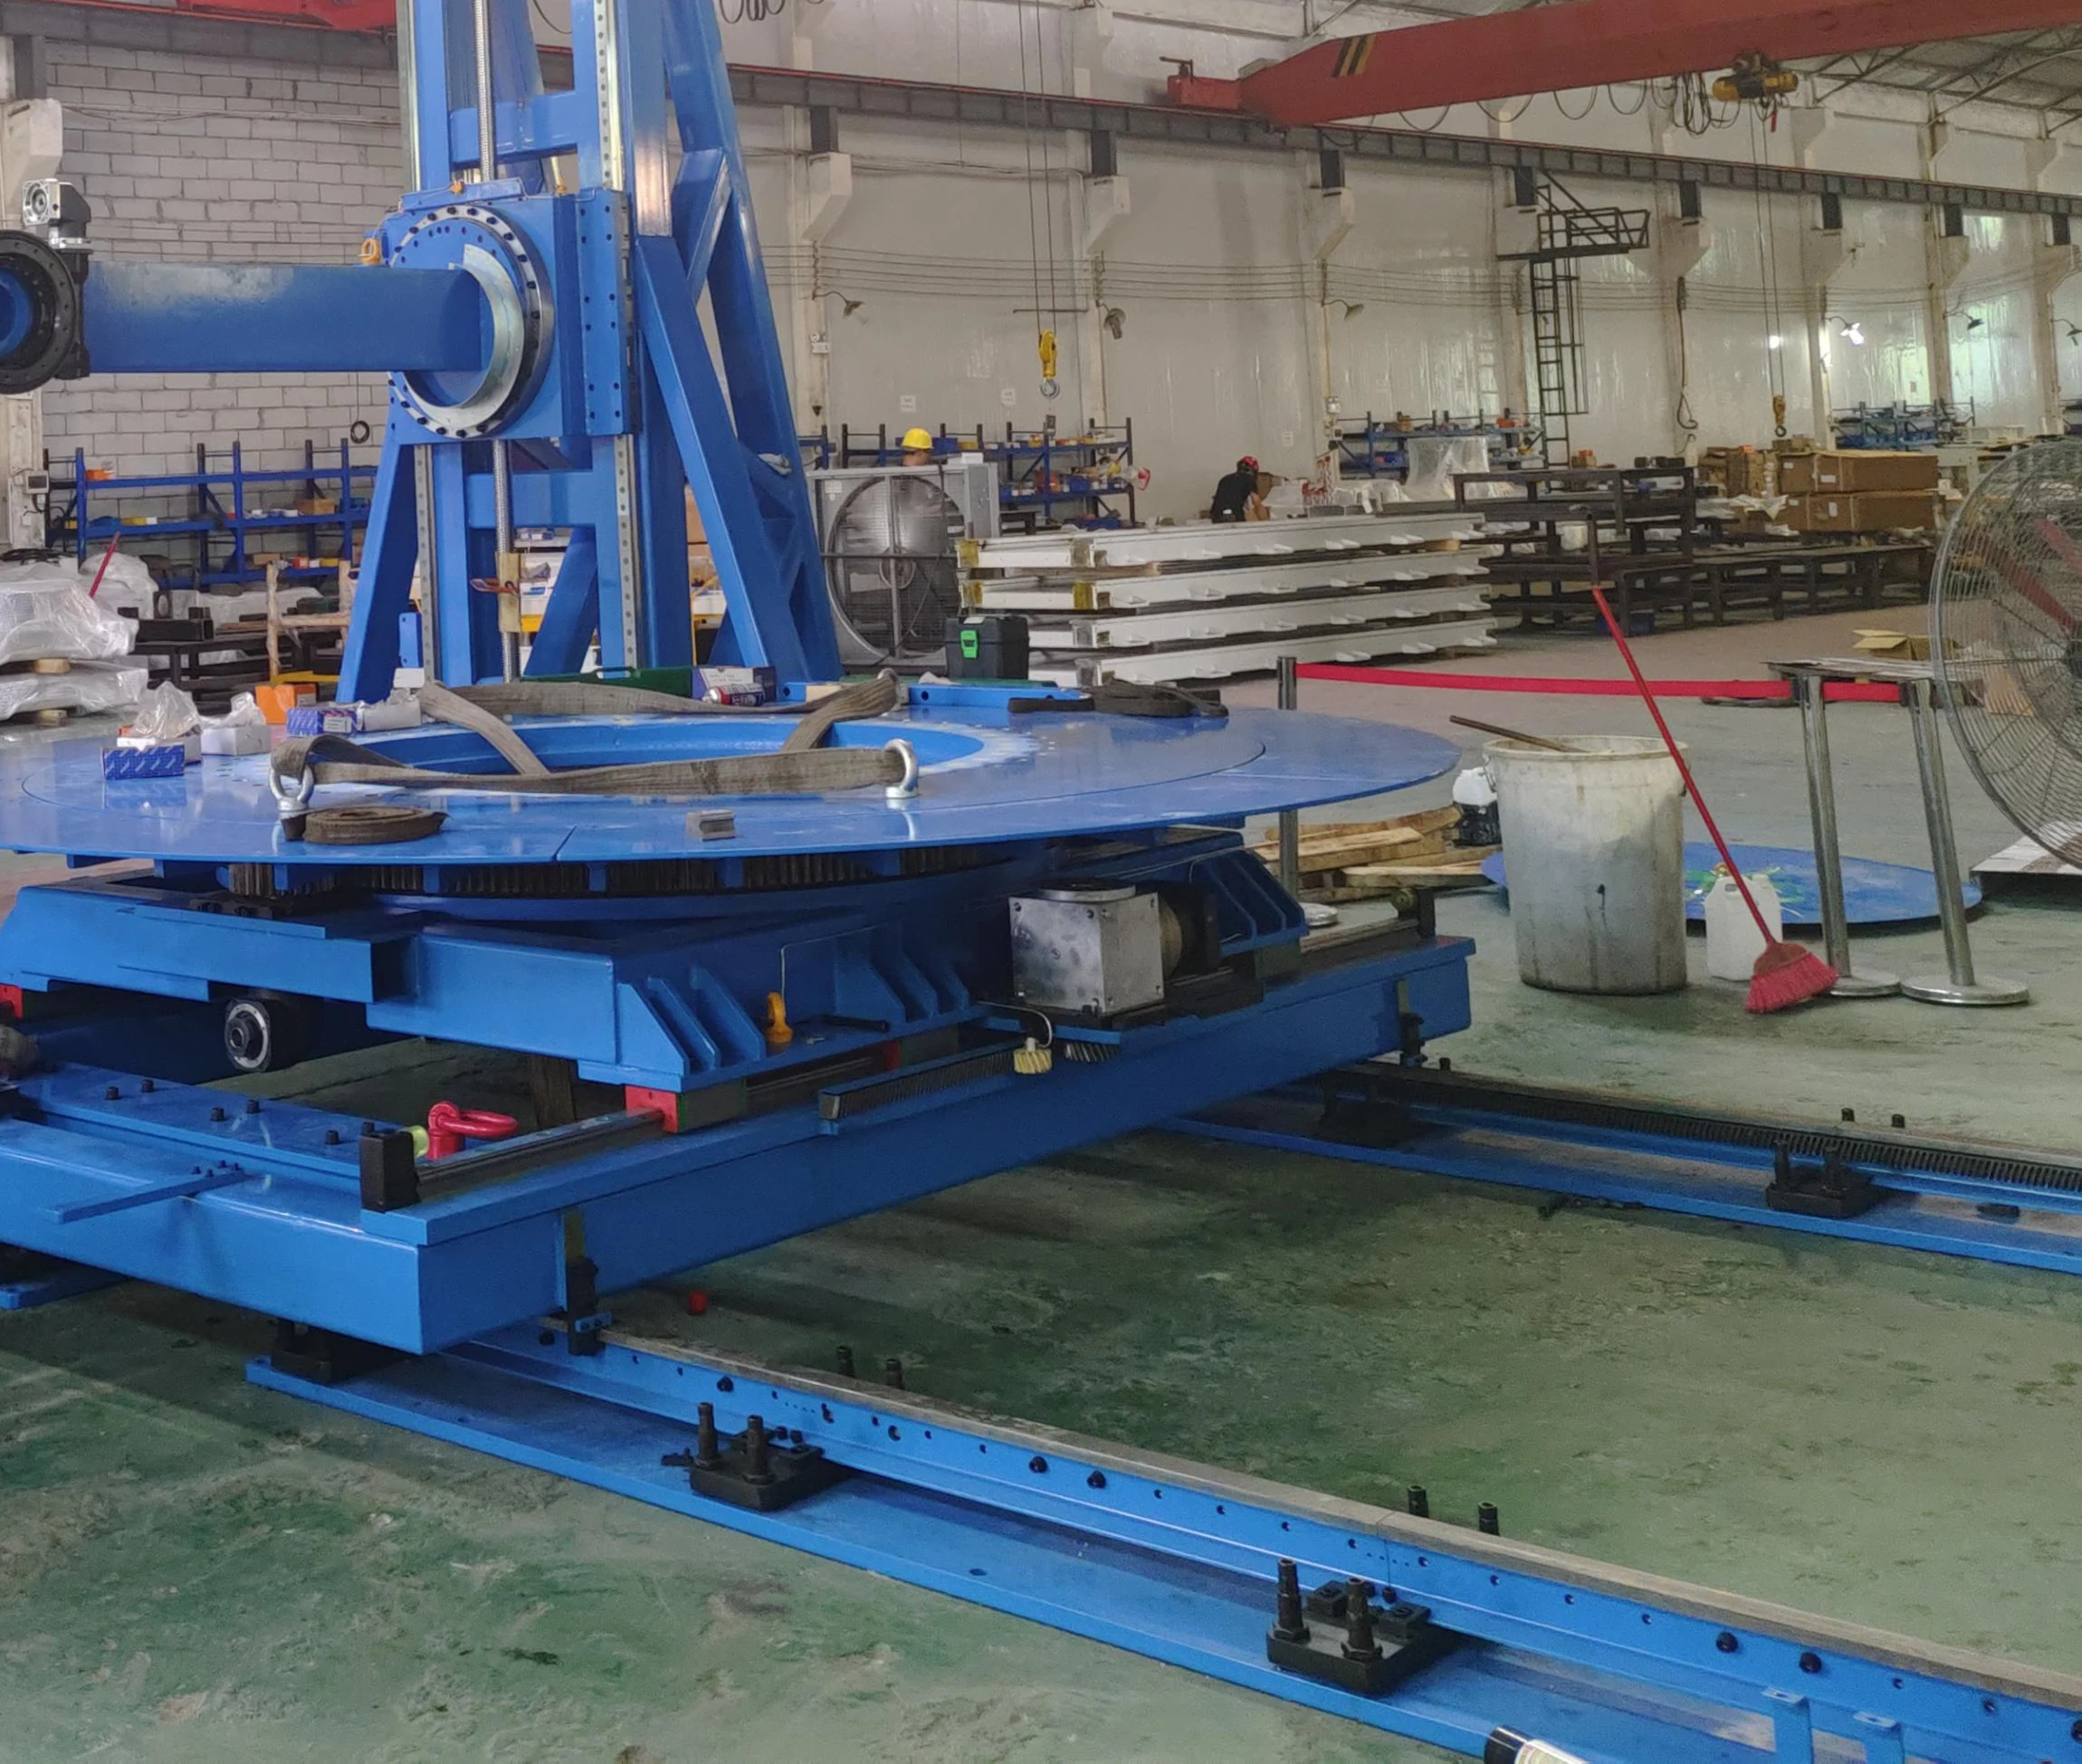
EVST huet eng speziell Portalschinn fir eng 10-Tonnen-Handhabungsapplikatioun gebaut. Dëst ass e Projetbeispill, keng Standardproduktbewäertung oder e Verspriechen, datt datselwecht Layout fir eng aner Applikatioun passt.

Aus dem Projetlastfall an der Aarbechtsëmfeld konstruéiert
Struktur, Axen an Interfaces definéiert no technescher Iwwerpréiwung
Schlussendlech Kapazitéit a Bewegungsparameter pro Projet bestätegt
Blot personaliséiert schwéierlaascht Portalbewegungssystem an enger Produktiounswerkstatt
Benotzerdefinéiert Portalausrüstung a Gleismoduler an enger Produktiounswerkstatt

Firwat EVST

Konfiguratioun, Fabrikatioun a Kontrollen an engem Workflow

Applikatiounsorientéiert Ingenieurswiesen, ënnerstëtzt vun iwwer 15 Joer Teamerfahrung a Schinnesystemer

D'Inpute vu Roboter, Laascht an Layout ginn an Undriffsgréissten, strukturell Konfiguratioun an Integratiounsufuerderunge iwwersat, ier den endgültegen Design verëffentlecht gëtt.

Vill Inspektiounen am Prozess

Kontrollen a wichtege Produktiounsstadien decken d'Lachpositioun, d'Flaachheet an den Zoustand vun der Leerlaascht of, sou datt Problemer virun der Liwwerung identifizéiert kënne ginn.

Bearbechtungskapazitéit fir kritesch Schnëttstellen

Verschidde Bearbechtungsressourcen ënnerstëtzen d'Dimensiounskontroll fir Montagelächer, Lokaliséierungsflächen an Schinn-Modul-Grenzflächen.

Stress-Entlaaschtungsglühung

Strukturell Komponenten ginn geglüht, fir Reschtspannung ze reduzéieren an eng laangfristeg dimensional Stabilitéit z'ënnerstëtzen.

Oft gestallten Froen

Grondlage vun der Planung vu Roboterbunnen

Wat ass eng Roboterbunn?

Eng Roboterbunn ass eng ugedriwwe linear Achs, déi d'Roboterbasis tëscht Aarbechtspositiounen beweegt. Si erweidert den Aarbechtsberäich vum Roboter a kann et engem Roboter erlaben, e méi laange Prozesswee oder verschidde Statiounen ze bedreiwen.

Wéi wielen ech tëscht engem Buedem-, Himmel- an Truss-Layout?

Fänkt mat der Prozessgeometrie an de Restriktioune vum Site un. Buedembunnen sinn zougänglech an direkt; Himmelbunnen erhalen den Zougang zum Buedem oder ënnerstëtzen erhéicht Orientéierungen; Fachwierksystemer decken méi grouss, applikatiounsspezifesch Aarbechtsëmfeld of. EVST bestätegt d'Struktur nodeems d'Zelllayout iwwerpréift gouf.

Ass d'Notbelaaschtung vum Schlitten d'selwecht wéi d'Notzuel vun der Handgelenk vum Roboter?

Nee. Déi nominell Laascht vum Schlitt gëllt fir déi beweeglech Plattform an enthält de Roboterkierper. D'Handgelenknotzuel ass d'Laascht, déi um Roboterflang gedroe gëtt. Gitt béid Wäerter un, plus all Steigerung oder Ausrüstung, déi um Schlitt montéiert ass.

Wéi hänkt déi total Streckenlängt mat der effektiver Rees zesummen?

Déi effektiv Distanz ass méi kuerz wéi déi ganz Gleisenanlag, well d'Roboterbasis an déi néideg Ennfräiheeten en Deel vun der Längt anhuelen. Déi endgülteg Distanz gëtt vum Zellenlayout bestätegt.

Kann d'Längt vun der Streck personaliséiert ginn?

Jo. D'Referenz benotzt Moduler vun 3, 4, 5 a 6 m, während déi ganz Streck an den effektiven Transportwee fir de Projet konfiguréiert sinn. Méi laang oder aner Arrangementer erfuerderen eng technesch Iwwerpréiwung vun der Struktur, de Verbindungen an dem Standuert.

Wéi eng Schutzoptioune kënne berécksiichtegt ginn?

Zu de verfügbaren Optiounen gehéieren komplett zouenen Schutzdeckel, Balgen, Karo-Plackendeckel a hallef zouenen Blechdeckel. Eng personaliséiert 304 Edelstahlkonstruktioun kann och fir relevant Projeten a Betruecht gezunn ginn.

Wéi eng Informatioune fir de Site sinn néideg?

Deelt déi verfügbar Fläch, Fundamentinformatiounen, Versuergungsinfrastrukturen, Positioune vu Maschinnen a Fixturen, Zougangsbeschränkungen an all erfuerderlech Sécherheets- oder Controller-Interfaces. Fotoen an eng Zellzeechnung si nëtzlech fir eng éischt Iwwerpréiwung.

Wat soll ech fir eng éischt Konfiguratiounsiwwerpréiwung schécken?

Schéckt d'Mark a Modell vum Roboter, déi installéiert Mass, d'Notzlaascht um Handgelenk, déi erfuerderlech Distanz, d'Applikatioun, d'Zilgeschwindegkeet an d'Widderhuelbarkeet, den Asazzyklus, d'Ëmwelt, de bevorzugten Layout an déi verfügbar Zeechnunge vum Chantier.

Fänkt mat der Ufuerderung un

Bereet Är Roboter-Streck-Inputen vir

Schéckt de Robotermodell, déi installéiert Mass, déi erfuerderlech Distanz, d'Applikatioun, den Duty Cycle, d'Ëmwelt an eng Zellzeechnung, wann disponibel. Den EVST kann eng initial Konfiguratiounsempfehlung a Layout-Feedback zréckginn.

Schéckt Är Ufuerderunge
EVST-Logo
Dateschutzvisiten

Dës Websäit benotzt Cookien, fir datt mir Iech mat der beschtméiglecher Usererfahrung méiglech maachen. Cookie-Informatioun gëtt an Ärem Browser gespäichert a funktionéiert Funktiounen, wéi Dir unerkannt hutt, wann Dir op eis Websäit zréckkoum an eis Team hëllefe fir ze verstoen, wéi vun de Websäit déi Dir am meeschten interessant a nëtzlech fannt.