
Roboter-Schweisszellkonfiguratiounen fir liicht a mëttelgrouss Werkstécker
Eng robotesch Schweesszell organiséiert de Roboter, d'Prozessausrüstung, d'Aarbechtsstéckfesthaltung, d'Steierungselementer an d'Sécherheetsmoossnamen ronderëm eng definéiert Deelerfamill. Dës Säit vergläicht sechs zouenen Arrangementer no der Beweegung vum Werkstéck, dem Ëmfang an der Unzuel vum Roboter. Integratioun op Komponentenniveau an Layout-Engineering ginn an de verlinkten technesche Guiden behandelt.
Ausgewielt no der Bewegung vum Werkstéck als éischt
Sechs Arrangementer decken d'Flipping, d'horizontal Rotatioun, d'Positionéierung vu verschiddene Achsen an d'Rotatioun um Enn of. Fänkt hei mat der Auswiellogik un, a benotzt dann déi detailléiert Kaarten an d'Tabell fir déi verfügbar Wäerter ze vergläichen.
Duebelstatioun breet Flipzell
Ee Roboter bedreift zwou Kipppositionéierer fir méi laang rechteckeg Fixtures an engem komplett zouenen Schweessraum.
Kompakt Duebelstatiouns-Flipzell
Eng méi kleng Fixture-Enveloppe behält datselwecht Zwei-Positionéierer-Flip-Prinzip fir kompakt Deeler.
Duebelstatioun horizontal Rotatiounszell
Horizontal Rotatioun presentéiert kreesfërmeg oder indexéiert Schweessflächen un een oder zwee Roboter.
Vertikal Dräi-Achs-Positionéierungszell
Dräi kontrolléiert Achsen orientéieren eng verlängert Befestigung nei, wärend d'Grenzflächen, déi fir de komplett zouene Schweessraum erfuerderlech sinn, bäibehale ginn.
Horizontal Dräi-Achs-Positionéierungszell
Horizontal Rotatioun kombinéiert mat zousätzleche Positionéierungsachsen fir eng méi breet Ofdeckung vun der Befestigung.
Duebel-Roboter-Kappstock-Heckstock-Zell
Zwee Roboter schaffen ronderëm zwee endgestëtzte Positionéierer mat automatescher Eran-/Ausbewegung an Längtenanpassung.
Iwwerpréift all Arrangement géint déi real Deelerfamill
D'Dimensioune sinn déi uwendbar Befestigungs- oder Werkstéckëmschlëss fir all Konfiguratioun. Déi endgülteg Ausrüstung, Zougank zu der Schweißnaht an d'Ofstänn bleiwen projetspezifesch.
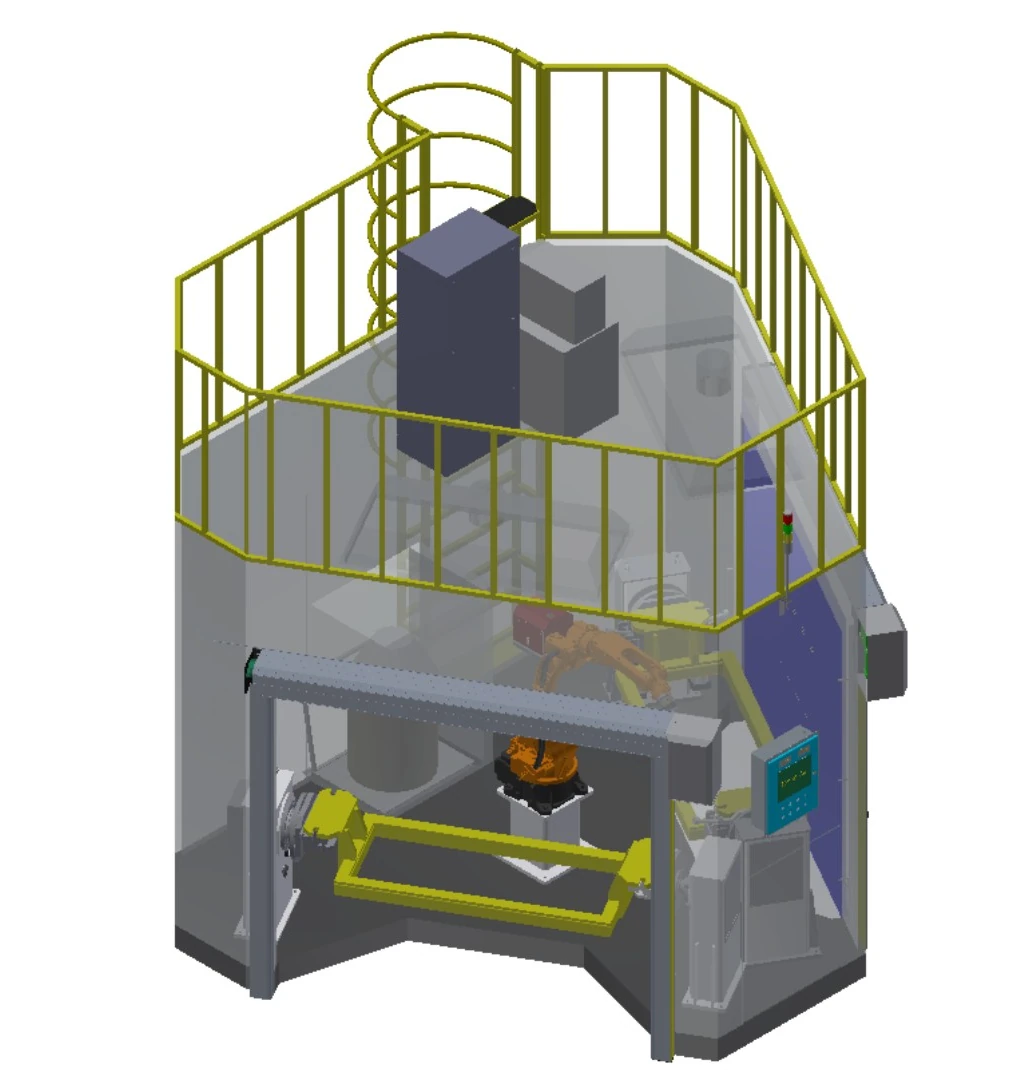
Duebelstatioun breet Flipzell
Ee Roboter bedreift zwou Kipppositionéierer fir méi laang rechteckeg Fixtures an engem komplett zouenen Schweessraum.
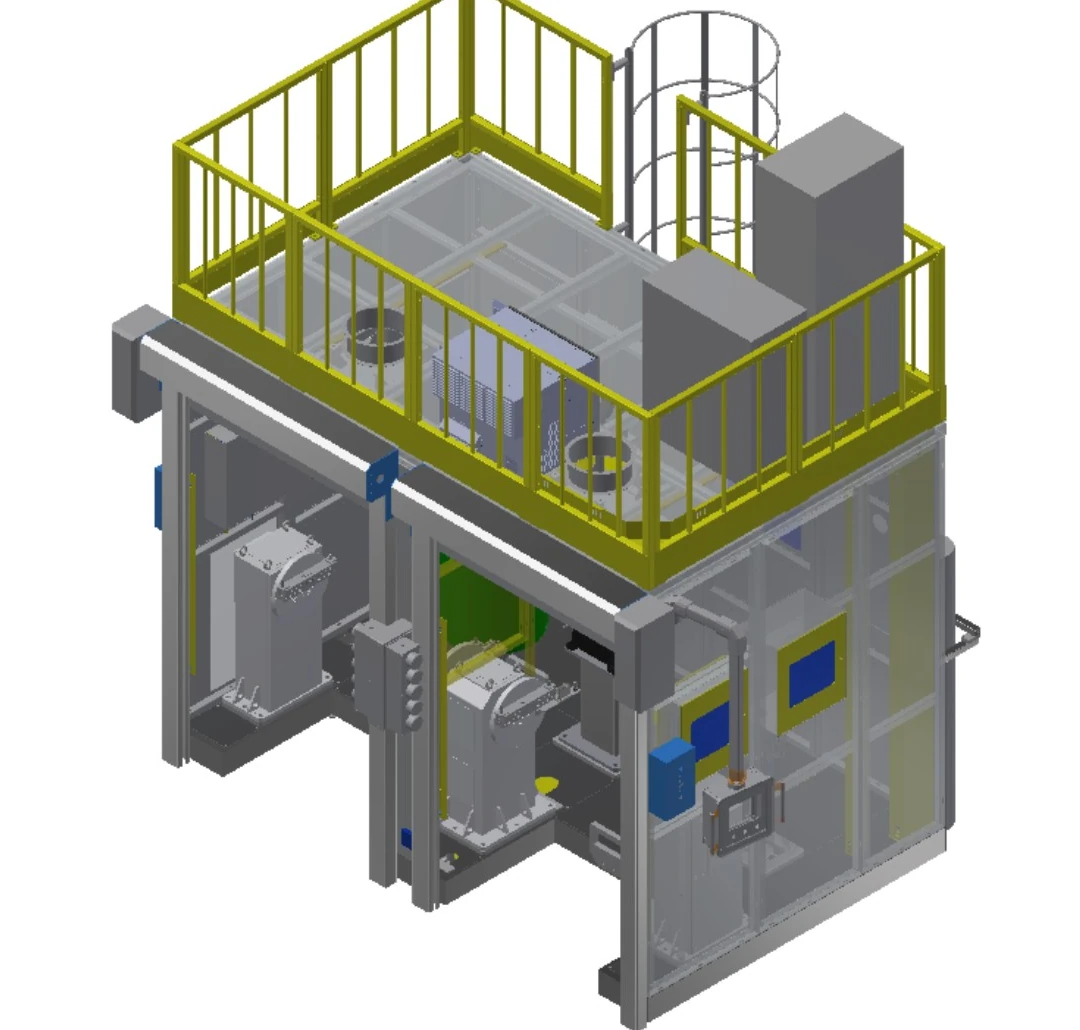
Kompakt Duebelstatiouns-Flipzell
Eng méi kleng Fixture-Enveloppe behält datselwecht Zwei-Positionéierer-Flip-Prinzip fir kompakt Deeler.
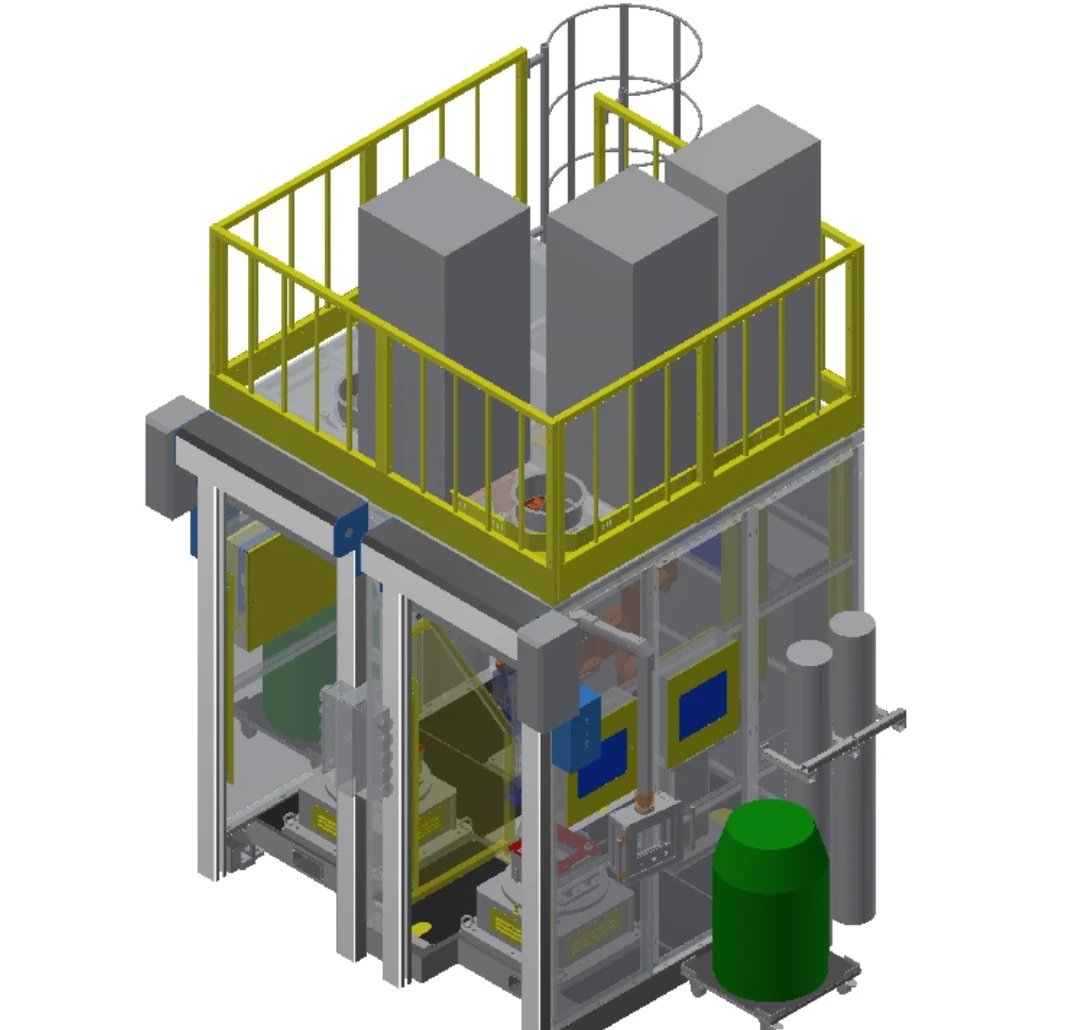
Duebelstatioun horizontal Rotatiounszell
Horizontal Rotatioun presentéiert kreesfërmeg oder indexéiert Schweessflächen un een oder zwee Roboter.
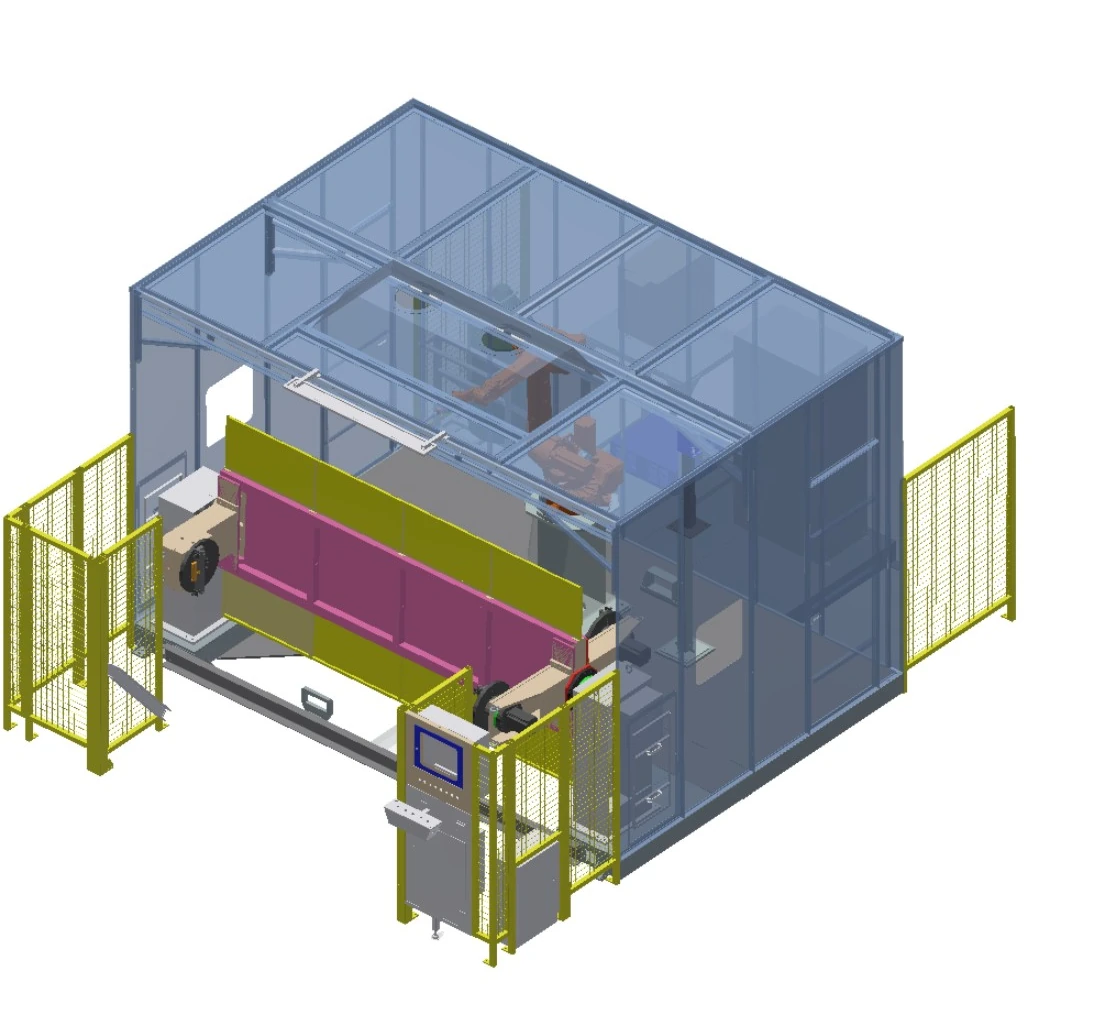
Vertikal Dräi-Achs-Positionéierungszell
Dräi kontrolléiert Achsen orientéieren eng verlängert Befestigung nei, wärend d'Grenzflächen, déi fir de komplett zouene Schweessraum erfuerderlech sinn, bäibehale ginn.
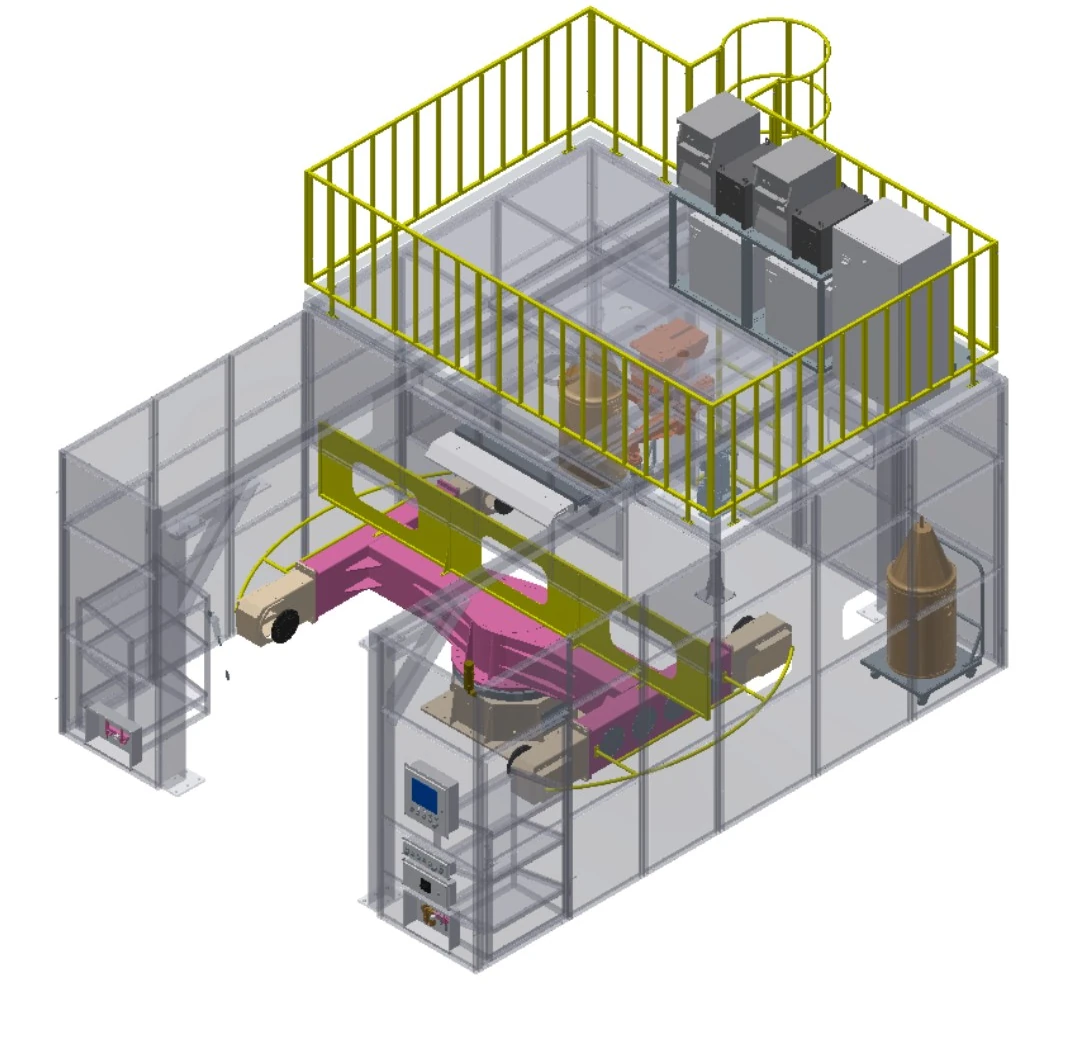
Horizontal Dräi-Achs-Positionéierungszell
Horizontal Rotatioun kombinéiert mat zousätzleche Positionéierungsachsen fir eng méi breet Ofdeckung vun der Befestigung.

Duebel-Roboter-Kappstock-Heckstock-Zell
Zwee Roboter schaffen ronderëm zwee endgestëtzte Positionéierer mat automatescher Eran-/Ausbewegung an Längtenanpassung.
Vergläicht sechs Arrangementer op engem Set vu Felder
| Reih | Beschreiwend Konfiguratioun | Roboteren | Arm erreechen | Positionéierungsarrangement | Lueden | Uwendbar Enveloppe | Stations |
|---|---|---|---|---|---|---|---|
| A | Duebelstatioun breet Flipzell | 1 | 1.4 m / 2 m optional | Een-Achs-Flip | 500 kg | Armatur 1.8 m × 0.8 m | 2 Positionéierer |
| B | Kompakt Duebelstatiouns-Flipzell | 1 | 1.4 m | Een-Achs-Flip | 500 kg | Armatur 0.8 m × 0.5 m | 2 Positionéierer |
| C | Duebelstatioun horizontal Rotatiounszell | 1 oder 2 | 1.4 m | Eenachseg horizontalen Drehtisch | 500 kg | Rotatioun ≤1 m; Héicht ≤0.5 m | 2 Positionéierer |
| D | Vertikal Dräi-Achs-Positionéierungszell | 1 oder 2 | 1.4 m / 2 m optional | Vertikal ëmdréibaren Dräi-Achs-Positionéierer | 500 kg | Armatur 2.4 m × 0.8 m | 1 positioner |
| E | Horizontal Dräi-Achs-Positionéierungszell | 1 oder 2 | 1.4 m / 2 m optional | Horizontal-rotéierend Dräi-Achs-Positionéierer | 500 kg | Armatur 2.2 m × 1 m | 1 positioner |
| F | Duebel-Roboter-Kappstock-Heckstock-Zell | 2 | 1.4 m / 2 m optional | Kapp-Scheifstock eenzel Achs | 500 kg | Rotatioun ≤1 m; Längt ≤2 m | 2 Positionéierer |
Buschtawen sinn nëmme Bezeechnunge vun den Tabellenzeilen; beschreiwend Konfiguratiounsnimm sinn déi ëffentlech Identifikatiounen.
Liest all Numm als eng Wiel vun enger Werkstéckbewegung
Een-Achs-Flip
Dréit eng Befestigung ëm eng kontrolléiert Achs fir alternativ Schweißflächen ze presentéieren.
Horizontal Rotatioun
Rotéiert d'Wierkstéck op engem horizontalen Dësch fir eng kreesfërmeg oder indexéiert Presentatioun.
Dräi-Achs Positionéierung
Füügt kontrolléiert Bewegung bäi, wann eng eenzeg Rotatioun net déi erfuerderlech Orientéierung liwwere kann.
Ënnerstëtzung fir Kapp- a Réckstock
Ënnerstëtzt méi laang Deeler un béide Enden fir eng kontrolléiert Längsrotatioun.
Eenzelroboterformat
Passt ee Roboter mat der definéierter Fixture- a Statiounssequenz of.
Duebel-Roboter-Format
Benotzt koordinéiert Ofdeckung vun zwou Säiten, wou den Zougang an d'Kollisiounskontroll et erlaben.
Riicht d'Fehlerbestëmmungen no Enveloppe a Gelenkbedingungen
Gefier Komponente
Liicht a mëttelgrouss Deeler fir Neienergie- oder Nutzfahrzeuge mat widderhuelbare Lokaliséierungsfeatures.
Deeler fir Baumaschinnen
Fabrizéiert Komponenten, deenen hir Hülle an déi gewielte Positionéierungsarrangement passt.
Méi kleng Stolschweißungen
Strukturdeeler, déi fir d'Multi-Säite-Schweißen an enger zouener Zell positionéiert sinn.
Komponenten vum Schëff
Rotatiounsdeeler ginn no Duerchmiesser, Längt an Zougank zu den Nähten gescannt.
Landwirtschaftlech Maschinnen Deeler
Widderholl Fabrikatiounen mat definéierten Befestigungsdatumen an Orientéierungsbedürfnisser.
Deeler fir Ëmweltausrüstung
Deelerfamilljen, déi no Geometrie, Material, Verbindungen an erakommende Variatioun bewäert ginn.
Bestätegt de Schutz an d'Iwwerwaachung mam Zelloskoop
All vun de sechs Konfiguratioune gëtt an engem komplett zouenen Schweessraum gebaut. De Schlussschutz entsprécht nach ëmmer der Risikobewertung vun der Applikatioun, de Standuertnormen an den Akzeptanzufuerderungen.
Rauminterfaces
Bestätegt d'Schnëttstellen vun der Haaptsteierung, der Loftsteierung, der Beliichtung, der elektresch installéierter Jalousiedier an der Installatioun vun der Dampofzuch.
Betrib a Service
Definéiert d'Luede, d'Bedreiwerstatiounen an den Zougang zu der Ënnerhaltsaarbecht ronderëm déi gewielten Anordnung.
Optional Präsenzdetektioun
Evaluéiert e Sécherheets-Liichtvirhang, wou en op déi gewielte Konfiguratioun zoutrefft.
Prozess-Zoustand Iwwerwaachung
Zu den Optiounen gehéieren Drotpräsenz, Drockloft an Iwwerwaachung vum Schutzgasduerchfluss.
Optioun fir d'Plazéierung vun der Naht
Laser-Nahtverfolgung fir d'Positioun ass als Projetoptioun verfügbar.
Projetbestätegung
Schlussendlech de Schutz, d'Interfaces an d'Akzeptanzlogik duerch déi genehmegt Risikobewertung ofschléissen.
Eng Startkonfiguratioun a véier Entscheedungen opbauen
Definéiert d'Werkstéck
Deelt Zeechnungen, Material, Fugenplazen, Varianten an den ukommenden Zoustand.
Setzt d'Enveloppe
Bestätegt d'Längt, d'Breet, den Rotatiounsduerchmiesser, d'Héicht an d'Laaschtbasis vun der Befestigung.
Deelbewegung auswielen
Vergläicht Klapp-, horizontal Rotatiouns-, Dräiachs- a Kapp- a Heckdose-Arrangementer.
Zellëmfang bestätegen
Riicht d'Roboterzuel, d'Prozessausrüstung, d'Steierungen, d'Sensoren, d'Aarbechtsfesthaltung an d'Sécherheetsmoossnamen aus.
Maacht d'Shortlist an eng Projetdefinitioun
D'Konfiguratioun ass eng Startarchitektur. De finalen Ëmfang gëtt dem Werkstéck, dem Schweessprozess, den Anlageninterfaces an dem Akzeptanzplang ugepasst.
Applikatioun iwwerpréiwen
Bestätegt Deeler, Verbindungen, Lokalisatiounsdaten, Varianten a Baustellenbeschränkungen.
Konfiguratiounskonzept
Definéiert d'Bewegung vun den Deeler, d'Sequenz vun der Statioun, d'Quantitéit vum Roboter an d'Interaktioun mam Bedreiwer.
Prozess a Kontrollen
Schweissausrüstung, Kontrollen, Iwwerwaachung an Anlageninterfaces no Spezifikatioun ausriichten.
Aarbechtshaltung a Schutz
Detailausrüstung, Lademethod, Rauminterfaces a Projetsécherheetsmoossnamen.
Definitioun vun der Akzeptanz
Iwwereneestëmmen vun den Testdeeler, Konditiounen, Dokumentatioun a Akzeptanzkriterien.
Projet Ënnerstëtzung
Koordinatioun vun Dokumentatioun, Ausbildung an Ënnerstëtzung no der Liwwerung am Kader vum vereinbarten Ëmfang.
Froen, déi virun der Genehmegung vun der Konfiguratioun beäntwert solle ginn
Mat wéi enger Zellkonfiguratioun soll ech ufänken?
Fänkt mat der Werkstéck-Hülle an der gewënschter Deelbewegung un, dann Bildschirmflip, horizontal Rotatioun, Méiachs- oder Kapp-Scheif-Arrangementer.
Kënnen een oder zwee Roboter konfiguréiert ginn?
Déi gewise Portfolio ëmfaasst Arrangementer mat engem Roboter, engem oder zwee Roboter an Duebelroboter. Déi endgülteg Quantitéit hänkt vum Zougank zu de Schweißen, der Sequenz an der Kollisiounskontroll of.
Kann bevorzugt Schweissausrüstung integréiert ginn?
Et kann no Spezifikatioun beurteelt ginn. Deelt déi virgesinn Prozessausrüstung an Interfaces, fir datt Kompatibilitéit, Kontrollen a Verantwortungsgrenzen bestätegt sinn.
Wat soll fir eng Applikatiounsiwwerpréiwung virgesi ginn?
Liwwert Zeechnungen, Material, Verbindungen, Deelvarianten, erfuerderlech Orientéierung, Prozesssequenz, Schnëttstellen op der Plaz an Akzeptanzerwaardungen.
Sinn d'Sensoroptiounen op all Konfiguratioun identesch?
Nee. D'Optioune hänken vun der entspriechender Arrangement an de Projetufuerderungen of; si sollten net iwwer de ganze Portfolio kopéiert ginn.
Benotzt den echten Deel fir d'Konfiguratiounsdiskussioun unzefänken
Deelt Zeechnungen, Werkstéckumschloss, Schweessprozess, Befestigungskonzept a Standuertbeschränkungen, sou datt den EVST e Startpunkt fir eng roboteresch Schweesszell entwéckele kann.