
CHAIFU Industrieroboter: Modeller a Selektiounsguide
Vergläicht CHAIFU Roboter a verschiddenen industriellen Kategorien: SCARA, Sechsachs, Paletteniséierung, Stanzen, Schweessen an aner Kategorien. Wielt als éischt d'Applikatiounskategorie, dann d'Siebachsen, d'Notzlaascht, d'Reechwäit, d'Montage an de Schutz fir déi beabsichtigte Zell.
Wéi ee sech eng CHAIFU Roboterkategorie auswielt
Benotzt d'Produktiounsaufgab fir d'Roboterkategorie ze wielen, ier Dir déi eenzel Spezifikatioune vergläicht. Achsen, Notzlaascht a Reechwäit bilden déi éischt Auswiel, während d'Montage, de Schutz, d'Prozessausrüstung an d'Zyklusufuerderunge bestëmmen, ob e Modell an d'Zell passt.
Vergläicht CHAIFU Robotermodeller no Kategorie
Filtert no Modell, Kategorie, Achsen, Notzlaascht a Reechwäit. Vergläicht Kandidaten an der selwechter Uwendungsklass, a verifizéiert dann d'Installatioun, de Schutz, d'Tools an d'Zyklusufuerderunge fir déi tatsächlech Produktiounsaufgab.
| Produktbild | Modell | Kategorie | Axen | Notzlaascht | Dir wëllt | Repeabilitéit | Kierpermass | Schutz | Installatioun | Gelenkbereich / maximal Geschwindegkeet | Zulässlech Handgelenkbelaaschtung | Emwelt | Basis / Héicht / Kraaft | Nächst Aktioun |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
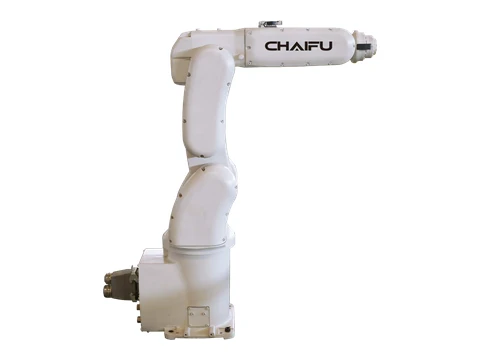 | SF7-K759 | PRENTIC Desktop-Roboter | 6 | 7 kg | 737.5 mm | ± 0.03 mm | 48 kg | IP65 | Um Buedem | J1 ±171° @ 305°/s;J2 +65°/-141° @ 280°/s;J3 +170°/-66° @ 300°/s;J4 ±180° @ 300°/s;J5 ±119° @ 406°/s;J6 ±360° @ 600°/s | Moment — J4 15.6 N·m;J5 15.6 N·m;J6 8.5 Nm |Trägheet — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 210*235mm;Karosseriehéicht 880 mm;Leeschtung 1.5 kVA | Dëse Modell ufroen |
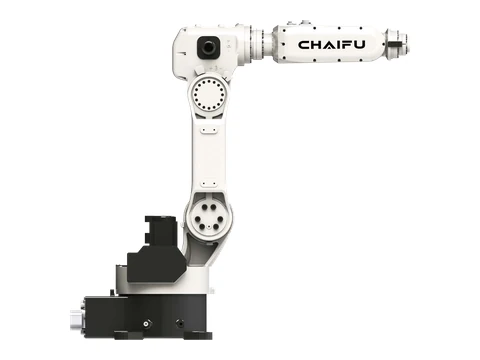 | SF8-K950 | PRENTIC Desktop-Roboter | 6 | 8 kg | 956 mm | ± 0.03 mm | 66 kg | IP65 | All Orientéierung | J1 ±165° @ 230°/s;J2 +90°/-160° @ 230°/s;J3 +148°/-89° @ 200°/s;J4 ±180° @ 240°/s;J5 ±119° @ 400°/s;J6 ±360° @ 600°/s | Moment — J4 15.6 N·m;J5 15.6 N·m;J6 8.5 Nm |Trägheet — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 280*362mm;Karosseriehéicht 911.5 mm;Leeschtung 1.5 kVA | Dëse Modell ufroen |
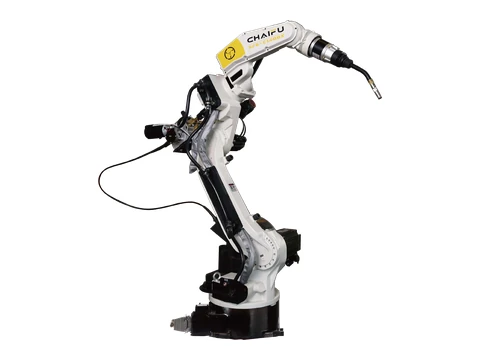 | ARC6-140-6 | ARC-Schweissroboter | 6 | 6 kg | 1440 mm | ± 0.05 mm | 150 kg | IP65 | All Orientéierung | J1 ±170° @ 240°/s;J2 +90°/-155° @ 240°/s;J3 +169°/-86° @ 260°/s;J4 ±155° @ 400°/s;J5 +134°/-137° @ 400°/s;J6 ±220° @ 700°/s | Moment — J4 15.6 N·m;J5 15.6 N·m;J6 8.5 Nm |Trägheet — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 355*355mm;Karosseriehéicht 1375 mm;Leeschtung 3 kVA | Dëse Modell ufroen |
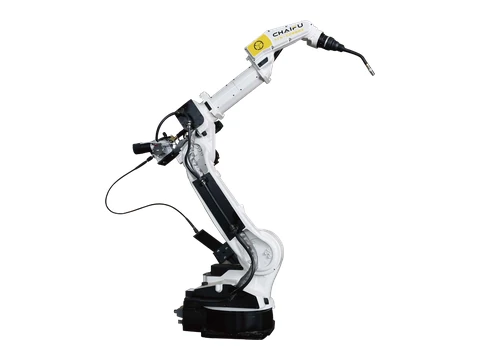 | ARC6-208-6 | ARC-Schweissroboter | 6 | 6 kg | 2008 mm | ± 0.05 mm | 280 kg | IP65 | All Orientéierung | J1 ±170° @ 190°/s;J2 +100°/-157° @ 190°/s;J3 +90°/-80° @ 190°/s;J4 ±155° @ 400°/s;J5 +134°/-137° @ 400°/s;J6 ±220° @ 700°/s | Moment — J4 10 N·m;J5 10 N·m;J6 5.5 Nm |Trägheet — J4 0.28 kg·m²;J5 0.28 kg·m²;J6 0.06 kg·m² | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 396*396mm;Karosseriehéicht 1640 mm;Leeschtung 3.8 kVA | Dëse Modell ufroen |
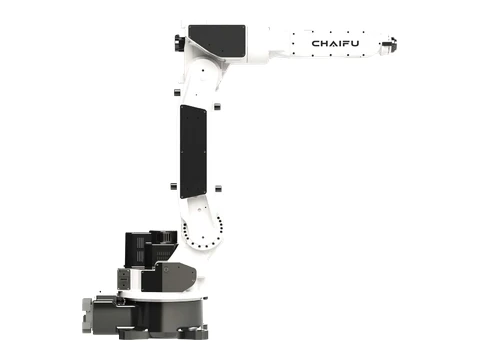 | ARC10-145-6 | ARC-Schweissroboter | 6 | 10 kg | 1450 mm | ± 0.08 mm | 160 kg | IP65 | All Orientéierung | J1 ±170° @ 240°/s;J2 +90°/-155° @ 240°/s;J3 +98°/-82° @ 200°/s;J4 ±170° @ 200°/s;J5 ±119° @ 360°/s;J6 ±220° @ 600°/s | Moment — J4 20.5 N·m;J5 10 Nm |Trägheet — J4 0.43 kg·m²;J5 0.12 kg·m² | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 355*355mm;Karosseriehéicht 1269 mm;Leeschtung 3.8 kVA | Dëse Modell ufroen |
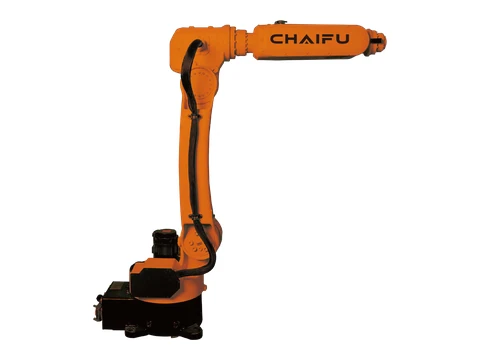 | SF6-C1200 | LOTIC Roboter mat gerénger Notzlaascht | 6 | 6 kg | 1200 mm | ± 0.05 mm | 72 kg | IP65 | All Orientéierung | J1 ±165° @ 230°/s;J2 +90°/-165° @ 230°/s;J3 +150°/-90° @ 200°/s;J4 ±180° @ 240°/s;J5 ±120° @ 400°/s;J6 ±360° @ 600°/s | Moment — J4 15.6 N·m;J5 15.6 N·m;J6 8.5 Nm |Trägheet — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 280*362mm;Karosseriehéicht 1096 mm;Leeschtung 1.5 kVA | Dëse Modell ufroen |
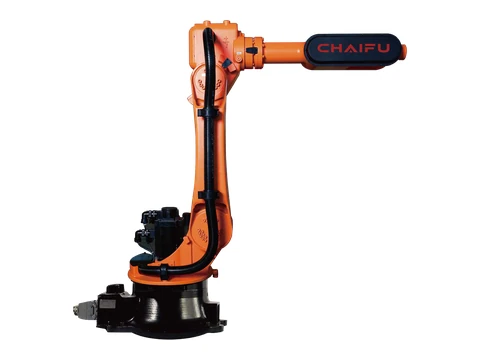 | SF10-C1650 | LOTIC Roboter mat gerénger Notzlaascht | 6 | 10 kg | 1651 mm | ± 0.05 mm | 196 kg | IP65 | All Orientéierung | J1 ±165° @ 150°/s;J2 +75°/-125° @ 160°/s;J3 +145°/-75° @ 148°/s;J4 ±178° @ 300°/s;J5 ±125° @ 300°/s;J6 ±720° @ 500°/s | Moment — J4 22 N·m;J5 22 N·m;J6 10 Nm |Trägheet — J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 384*384mm;Karosseriehéicht 1407 mm;Leeschtung 2.5 kVA | Dëse Modell ufroen |
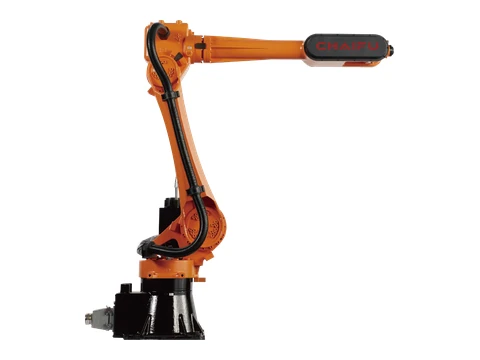 | SF10-K2032 | LOTIC Roboter mat gerénger Notzlaascht | 6 | 10 kg | 2032 mm | ± 0.05 mm | 208 kg | IP65 | All Orientéierung | J1 ±175° @ 135°/s;J2 +68°/-150° @ 135°/s;J3 +150°/-75° @ 135°/s;J4 ±178° @ 300°/s;J5 +135/-125° @ 300°/s;J6 ±720° @ 500°/s | Moment — J4 22 N·m;J5 22 N·m;J6 10 Nm |Trägheet — J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 370*370mm;Karosseriehéicht 1560 mm;Leeschtung 3.25 kVA | Dëse Modell ufroen |
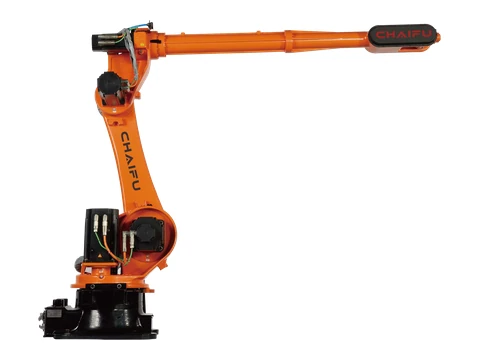 | SF10-K3100 | LOTIC Roboter mat gerénger Notzlaascht | 6 | 10 kg | 3100 mm | ± 0.05 mm | 596 kg | IP65 | All Orientéierung | J1 ±172° @ 125°/s;J2 +72°/-140° @ 125°/s;J3 +150°/-80° @ 140°/s;J4 ±360° @ 200°/s;J5 ±125° @ 210°/s;J6 ±360° @ 290°/s | Moment — J4 22 N·m;J5 22 N·m;J6 10 Nm |Trägheet — J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 573*629mm;Karosseriehéicht 1899 mm;Leeschtung 4.5 kVA | Dëse Modell ufroen |
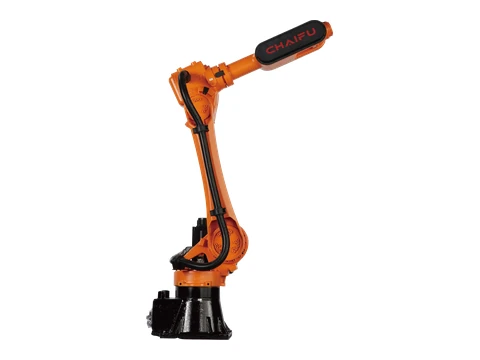 | SF20-K1735 | MIMETIC Roboter mat mëttlerer Notzlaascht | 6 | 20 kg | 1735 mm | ± 0.06 mm | 206 kg | IP65 | All Orientéierung | J1 ±175° @ 135°/s;J2 +68°/-150° @ 135°/s;J3 +150°/-75° @ 135°/s;J4 ±178° @ 300°/s;J5 +135°/-125° @ 300°/s;J6 ±720° @ 500°/s | Moment — J4 42 N·m;J5 42 N·m;J6 23 Nm |Trägheet — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 370*370mm;Karosseriehéicht 1560 mm;Leeschtung 3.25 kVA | Dëse Modell ufroen |
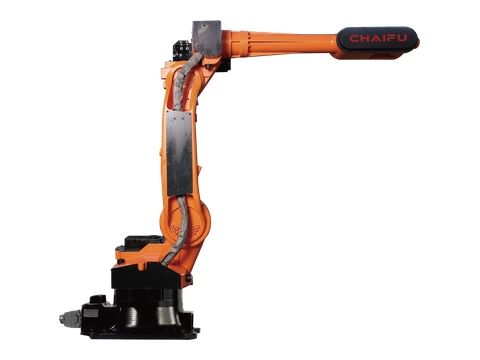 | SF20-C2150 | MIMETIC Roboter mat mëttlerer Notzlaascht | 6 | 20 kg | 2150 mm | ± 0.06 mm | 246 kg | IP65 | All Orientéierung | J1 ±170° @ 140°/s;J2 +100°/-157° @ 140°/s;J3 +95°/-80° @ 140°/s;J4 ±180° @ 350°/s;J5 +125°/-125° @ 230°/s;J6 ±720° @ 250°/s | Moment — J4 42 N·m;J5 42 N·m;J6 23 Nm |Trägheet — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 396*396mm;Karosseriehéicht 1618.5 mm;Leeschtung 3.8 kVA | Dëse Modell ufroen |
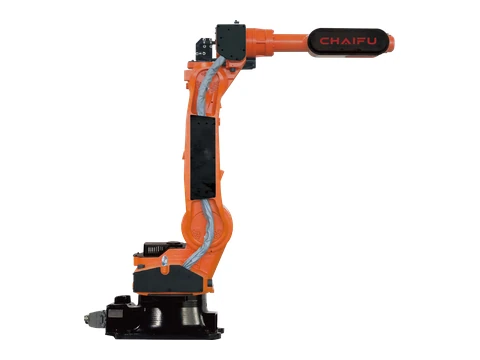 | ARC25-183-6 | MIMETIC Roboter mat mëttlerer Notzlaascht | 6 | 25 kg | 1830 mm | ± 0.06 mm | 227 kg | IP65 | All Orientéierung | J1 ±170° @ 170°/s;J2 +100°/-157° @ 170°/s;J3 +98°/-76° @ 170°/s;J4 ±180° @ 350°/s;J5 +125°/-125° @ 230°/s;J6 ±720° @ 230°/s | Moment — J4 42 N·m;J5 42 N·m;J6 23 Nm |Trägheet — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 396*396mm;Karosseriehéicht 1602.5 mm;Leeschtung 4 kVA | Dëse Modell ufroen |
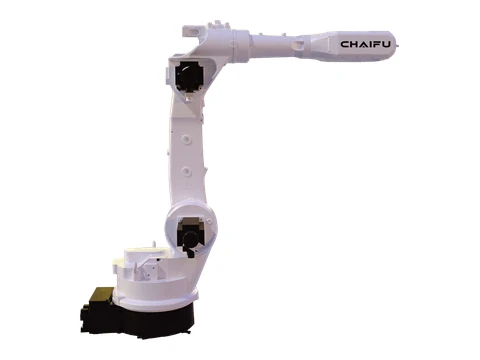 | SF25-C1887 | MIMETIC Roboter mat mëttlerer Notzlaascht | 6 | 25 kg | 1887 mm | ± 0.06 mm | 293 kg | Basisachs IP65 / Handgelenkachs IP67 | Um Buedem | J1 ±170° @ 185°/s;J2 +100°/-157° @ 185°/s;J3 +90°/-80° @ 210°/s;J4 ±170° @ 380°/s;J5 ±130° @ 300°/s;J6 ±220° @ 350°/s | / | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 396*396mm;Karosseriehéicht 1561 mm;Leeschtung 3.8 kVA | Dëse Modell ufroen |
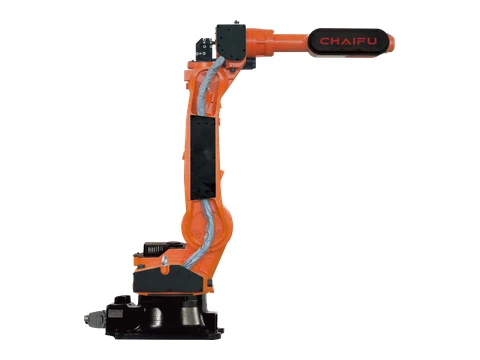 | SF30-C1850 | MIMETIC Roboter mat mëttlerer Notzlaascht | 6 | 30 kg | 1856 mm | ± 0.06 mm | 228 kg | IP65 | All Orientéierung | J1 ±170° @ 170°/s;J2 +100°/-157° @ 170°/s;J3 +98°/-76° @ 170°/s;J4 ±180° @ 350°/s;J5 +125°/-125° @ 230°/s;J6 ±720° @ 230°/s | Moment — J4 42 N·m;J5 42 N·m;J6 23 Nm |Trägheet — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 396*396mm;Karosseriehéicht 1602.5 mm;Leeschtung 3.8 kVA | Dëse Modell ufroen |
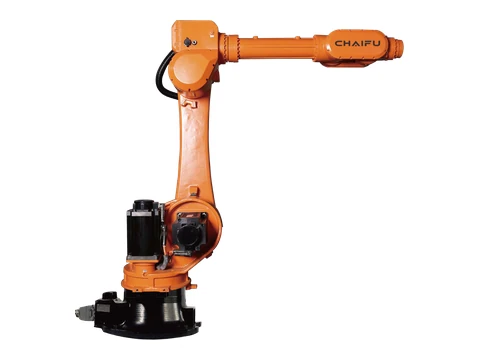 | SF50-C2185 | MIMETIC Roboter mat mëttlerer Notzlaascht | 6 | 50 kg | 2185 mm | ± 0.06 mm | 550 kg | IP65 | All Orientéierung | J1 ±172° @ 109°/s;J2 +72°/-140° @ 125°/s;J3 +172°/-78° @ 140°/s;J4 ±360° @ 200°/s;J5 +124°/-121° @ 210°/s;J6 ±360° @ 190°/s | Moment — J4 185 N·m;J5 185 N·m;J6 126 Nm |Trägheet — J4 12 kg·m²;J5 12 kg·m²;J6 9.6 kg·m² | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 630*570mm;Karosseriehéicht 1820 mm;Leeschtung 5 kVA | Dëse Modell ufroen |
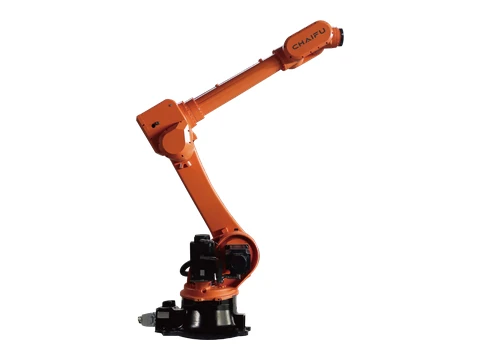 | SF80-C2600 | MIMETIC Roboter mat mëttlerer Notzlaascht | 6 | 80 kg | 2600 mm | ± 0.06 mm | 726 kg | IP65 | All Orientéierung | J1 ±172° @ 160°/s;J2 +72°/-140° @ 110°/s;J3 +160°/-78° @ 120°/s;J4 ±360° @ 162°/s;J5 +120°/-120° @ 180°/s;J6 ±360° @ 300°/s | Moment — J4 360 N·m;J5 360 N·m;J6 186 Nm |Trägheet — J4 52 kg·m²;J5 52 kg·m²;J6 26 kg·m² | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 578x573mm;Karosseriehéicht 1898 mm;Leeschtung 5.5 kKVA | Dëse Modell ufroen |
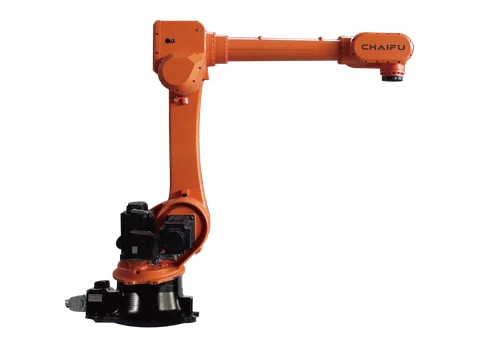 | SF120-C2269 | MIMETIC Roboter mat mëttlerer Notzlaascht | 6 | 120 kg | 2269 mm | ± 0.06 mm | 720 kg | IP65 | All Orientéierung | J1 ±172° @ 160°/s;J2 +72°/-140° @ 110°/s;J3 +160°/-78° @ 120°/s;J4 ±360° @ 162°/s;J5 +120°/-120° @ 180°/s;J6 ±360° @ 200°/s | Moment — J4 360 N·m;J5 360 N·m;J6 186 Nm |Trägheet — J4 52 kg·m²;J5 52 kg·m²;J6 26 kg·m² | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 573*629mm;Karosseriehéicht 1939 mm;Leeschtung 5.5 kKVA | Dëse Modell ufroen |
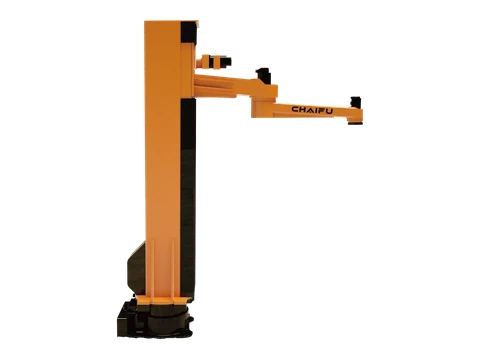 | CF120-C1900 PM | MIMETIC Roboter mat mëttlerer Notzlaascht | 4 | 120 kg | 1900 mm | ± 0.06 mm | 1536 kg | Basisachs IP65 / Handgelenkachs IP67 | All Orientéierung | J1 ±180° @ 115°/s;J2 -140°/+150° @ 176°/s;J3 ±180° @ / | / | 0°C - 45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 750*520mm;Karosseriehéicht 3117.5 mm;Leeschtung 5 kVA | Dëse Modell ufroen |
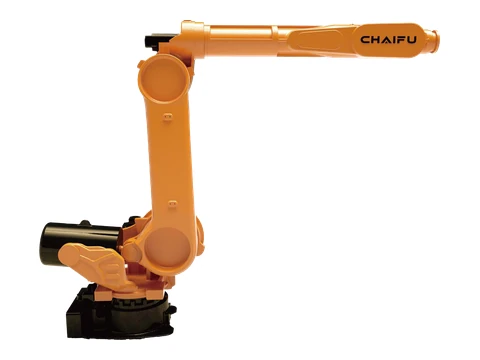 | SF125-C3100 | MIMETIC Roboter mat mëttlerer Notzlaascht | 6 | 125 kg | 3100.7 mm | ± 0.06 mm | 1476 kg | Basisachs IP65 / Handgelenkachs IP67 | All Orientéierung | J1 +50°/-75° @ 110°/s;J2 +90°/-1095mm @ 83°/s;J3 ±185° @ 99°/s;J4 ±144° @ 158°/s;J5 ±360° @ 150°/s | / | 0°C - 45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 750*520mm;Karosseriehéicht 2343.5 mm;Leeschtung 8.4 kVA | Dëse Modell ufroen |
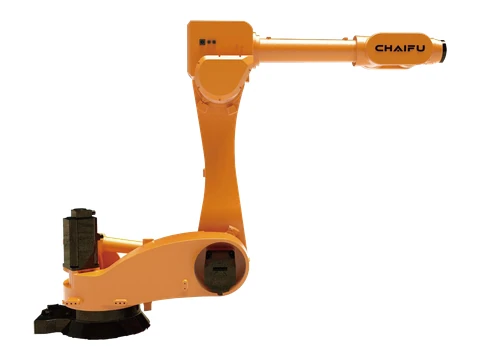 | SF125-C3100D | MIMETIC Roboter mat mëttlerer Notzlaascht | 6 | 125 kg | 3100 mm | ± 0.05 mm | 1109 kg | Basisachs IP65 / Handgelenkachs IP67 | All Orientéierung | J1 +170°/-40° @ 110°/s;J2 +90°/-83° @ 100°/s;J3 ±360° @ 110°/s;J4 ±120° @ 162°/s;J5 ±360° @ 180°/s | / | 0°C - 45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 660*726mm;Karosseriehéicht 1953.5 mm;Leeschtung 8.4 kVA | Dëse Modell ufroen |
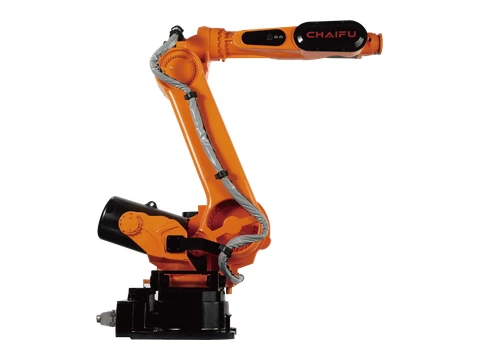 | SF210-K2650 | BIOTIC Roboter mat héijer Notzlaascht | 6 | 210 kg | 2650 mm | ± 0.06 mm | 1460 kg | IP65 | Um Buedem | J1 ±180° @ 110°/s;J2 +50°/-75° @ 83°/s;J3 +90°/-70° @ 99°/s;J4 ±185° @ 158°/s;J5 ±120° @ 206°/s;J6 ±360° @ 300°/s | Moment — J4 1301 N·m;J5 1301 N·m;J6 706 Nm |Trägheet — J4 138 kg·m²;J5 138 kg·m²;J6 70 kg·m² | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 750*520mm;Karosseriehéicht 2257.5 mm;Leeschtung 7.5 kKVA | Dëse Modell ufroen |
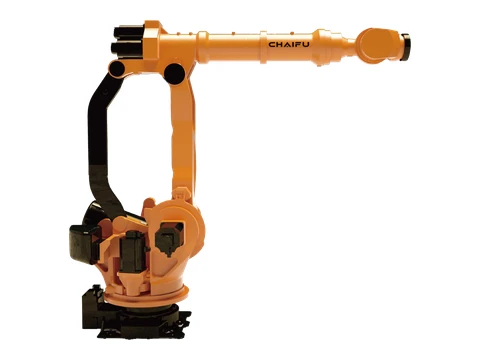 | SF300-C3100 | BIOTIC Roboter mat héijer Notzlaascht | 6 | 300 kg | 3100 mm | ± 0.06 mm | 1970 kg | Basisachs IP65 / Handgelenkachs IP67 | Um Buedem | J1 ±180° @ 110°/s;J2 +45°/-80° @ 106°/s;J3 +15.5°/-120° @ 106°/s;J4 ±360° @ 130°/s;J5 ±115° @ 120°/s;J6 ±360° @ 165°/s | Moment — J4 865 Nm |Trägheet — J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 710*700mm;Karosseriehéicht 2568 mm;Leeschtung 8.5 kVA | Dëse Modell ufroen |
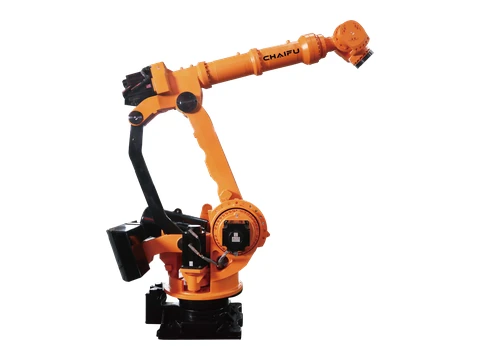 | SF500-C3100 | ALPHTIC Schwéierlaascht Sechsachsroboter | 6 | 500 kg | 3273.6 mm | ± 0.1 mm | 2780 kg | Basisachs IP65 / Handgelenkachs IP67 | Um Buedem | J1 ±180° @ 100°/s;J2 +50°/-85° @ 85°/s;J3 +25°/-120° @ 85°/s;J4 ±360° @ 80°/s;J5 ±115° @ 80°/s;J6 ±360° @ 160°/s | Moment — J4 1980 N·m;J5 1980 N·m;J6 865 Nm |Trägheet — J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 910*739mm;Karosseriehéicht 2755.5 mm;Leeschtung 8.5 kVA | Dëse Modell ufroen |
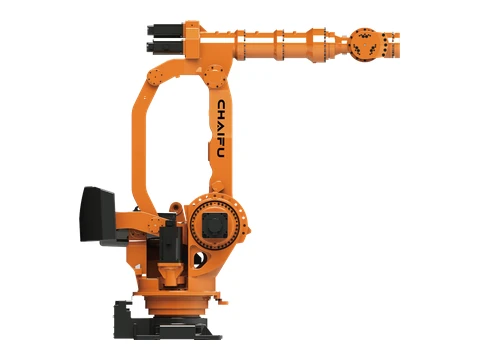 | SF800-C2850 | ALPHTIC Schwéierlaascht Sechsachsroboter | 6 | 800 kg | 2850 mm | ± 0.1 mm | 2965 kg | Basisachs IP65 / Handgelenkachs IP67 | Um Buedem | J1 ±180° @ 93°/s;J2 +50°/-85° @ 64°/s;J3 +25°/-120° @ 65°/s;J4 ±360° @ 100°/s;J5 ±115° @ 88°/s;J6 ±360° @ 133°/s | Moment — J4 865 Nm |Trägheet — J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 910*739mm;Karosseriehéicht 2695 mm;Leeschtung 8.7 kVA | Dëse Modell ufroen |
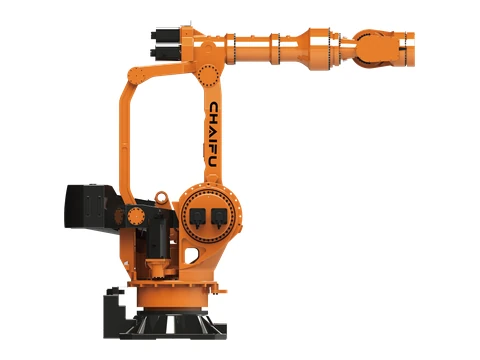 | SF1200-C3765 | ALPHTIC Schwéierlaascht Sechsachsroboter | 6 | 1200 kg | 3765 mm | ± 0.2 mm | 8160 kg | Basisachs IP65 / Handgelenkachs IP67 | Um Buedem | J1 ±180° @ 45°/s;J2 +50°/-90° @ 30°/s;J3 +20°/-126° @ 30°/s;J4 ±360° @ 50°/s;J5 ±115° @ 52°/s;J6 ±360° @ 72°/s | Moment — J4 14600 N·m;J5 14600 N·m;J6 4850 Nm |Trägheet — J4 2960 kg·m²;J5 2916 kg·m²;J6 2089 kg·m² | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 1180*1180mm;Karosseriehéicht 3548 mm;Leeschtung 16 kVA | Dëse Modell ufroen |
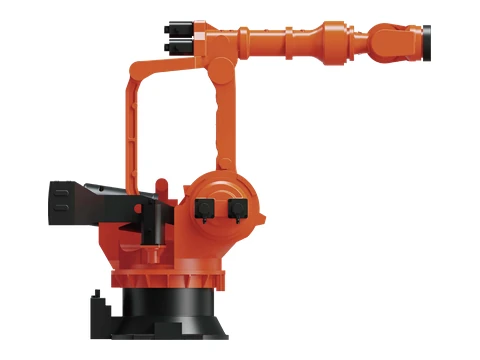 | SF1500-C3870 | ALPHTIC Schwéierlaascht Sechsachsroboter | 6 | 1500 kg | 3872 mm | ± 0.23 mm | 11200 kg | Basisachs IP65 / Handgelenkachs IP67 | Um Buedem | J1 ±180° @ 43°/s;J2 +50°/-85° @ 25°/s;J3 -20°/-120° @ 25°/s;J4 ±360° @ 43°/s;J5 ±115° @ 40°/s;J6 ±360° @ 56°/s | Moment — J4 14380 N·m;J5 14380 N·m;J6 4980 Nm |Trägheet — J4 2916 kg·m²;J5 2916 kg·m²;J6 2089 kg·m² | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 1280*1380mm;Karosseriehéicht 3483 mm;Leeschtung 17 kVA | Dëse Modell ufroen |
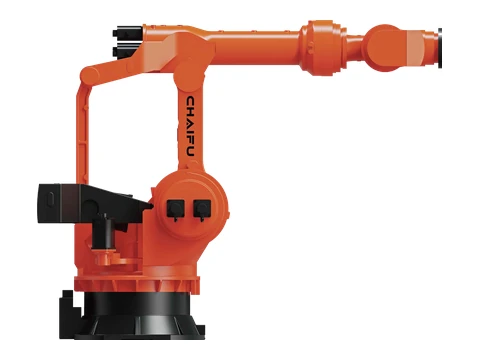 | SF1800-C4600 | ALPHTIC Schwéierlaascht Sechsachsroboter | 6 | 1800 kg | 4600 mm | ± 0.3 mm | 17880 kg | Basisachs IP65 / Handgelenkachs IP67 | Um Buedem | J1 ±180° @ 20°/s;J2 +50°/-85° @ 12°/s;J3 +20°/-120° @ 12°/s;J4 ±360° @ 19°/s;J5 ±115° @ 19°/s;J6 ±360° @ 40°/s | Moment — J4 29500 N·m;J5 29500 N·m;J6 8930 Nm |Trägheet — J4 7650 kg·m²;J5 7650 kg·m²;J6 5620 kg·m² | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 1580*1670mm;Karosseriehéicht 3875 mm;Leeschtung 22.5 kVA | Dëse Modell ufroen |
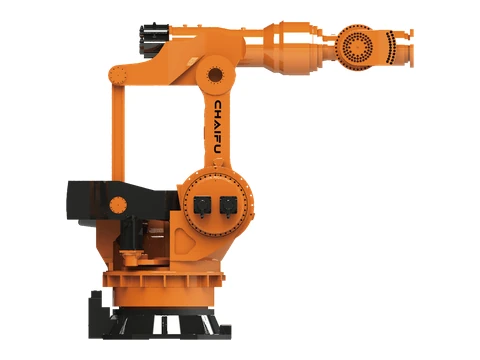 | SF2000-C4000 | ALPHTIC Schwéierlaascht Sechsachsroboter | 6 | 2000 kg | 4000 mm | ± 0.3 mm | 17820 kg | Basisachs IP65 / Handgelenkachs IP67 | Um Buedem | J1 ±180° @ 20°/s;J2 +50°/-85° @ 12°/s;J3 -120°/+20° @ 12°/s;J4 ±360° @ 19°/s;J5 ±115° @ 19°/s;J6 ±360° @ 40°/s | / | 0°C - 45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 1580*1670mm;Karosseriehéicht 3875 mm;Leeschtung 18.2 kVA | Dëse Modell ufroen |
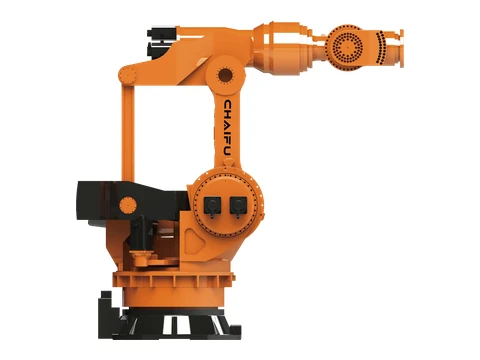 | SF2400-C3760 | ALPHTIC Schwéierlaascht Sechsachsroboter | 6 | 2400 kg | 3758.8 mm | ± 0.3 mm | 17600 kg | Basisachs IP65 / Handgelenkachs IP67 | Um Buedem | J1 ±180° @ 20°/s;J2 +53°/-85° @ 12°/s;J3 -113°/+22.5° @ 12°/s;J4 ±360° @ 19°/s;J5 ±115° @ 19°/s;J6 ±360° @ / | / | 0°C - 45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 1580*1670mm;Karosseriehéicht 3875 mm;Leeschtung 20.5 kVA | Dëse Modell ufroen |
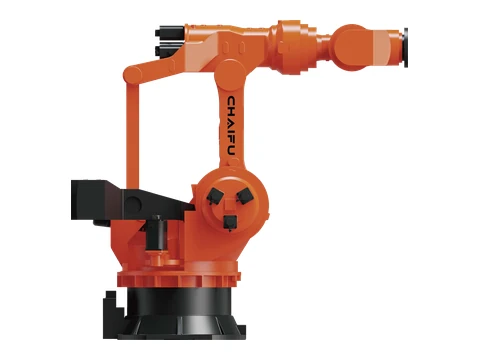 | SF3000-C3760 | ALPHTIC Schwéierlaascht Sechsachsroboter | 6 | 3000 kg | 3758.8 mm | ± 0.3 mm | 17660 kg | Basisachs IP65 / Handgelenkachs IP67 | Um Buedem | J1 ±180° @ 16°/s;J2 +53°/-80° @ 12°/s;J3 +22.5°/-113° @ 12°/s;J4 ±360° @ 16°/s;J5 ±115° @ 16°/s;J6 ±360° @ 32°/s | Moment — J4 31500 N·m;J5 31500 N·m;J6 8980 Nm |Trägheet — J4 7680 kg·m²;J5 7680 kg·m²;J6 5680 kg·m² | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 1580*1670mm;Karosseriehéicht 3875 mm;Leeschtung 23.5 kVA | Dëse Modell ufroen |
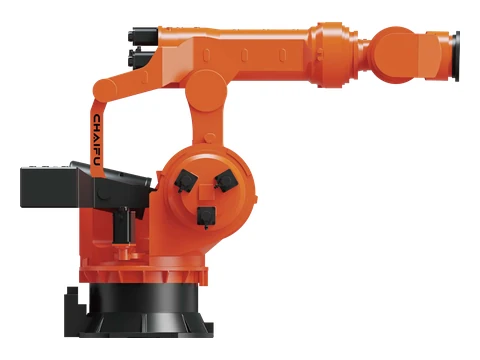 | SF4000-C4200 | ALPHTIC Schwéierlaascht Sechsachsroboter | 6 | 4000 kg | 4198 mm | ± 0.3 mm | 19182 kg | Basisachs IP65 / Handgelenkachs IP67 | Um Buedem | J1 ±180° @ 10°/s;J2 +53°/-80° @ 8°/s;J3 +22°/-115° @ 8°/s;J4 ±360° @ 9°/s;J5 ±115° @ 8°/s;J6 ±360° @ 15°/s | Moment — J4 63520 N·m;J5 63520 N·m;J6 17262 Nm |Trägheet — J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 1580*1670mm;Karosseriehéicht 3660 mm;Leeschtung 23.5 kVA | Dëse Modell ufroen |
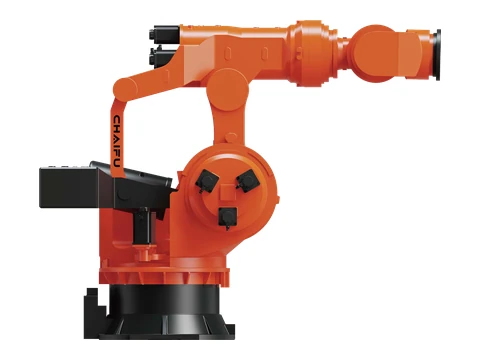 | SF5000-C3700 | ALPHTIC Schwéierlaascht Sechsachsroboter | 6 | 5000 kg | 3700 mm | ± 0.3 mm | 26800 kg | Basisachs IP65 / Handgelenkachs IP67 | Um Buedem | J1 ±180° @ 10°/s;J2 +53°/-80° @ 8°/s;J3 +22°/-115° @ 8°/s;J4 ±360° @ 9°/s;J5 ±115° @ 8°/s;J6 ±360° @ 15°/s | Moment — J4 63520 N·m;J5 63520 N·m;J6 17262 Nm |Trägheet — J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 1580*1670mm;Karosseriehéicht 3660 mm;Leeschtung 23.5 kVA | Dëse Modell ufroen |
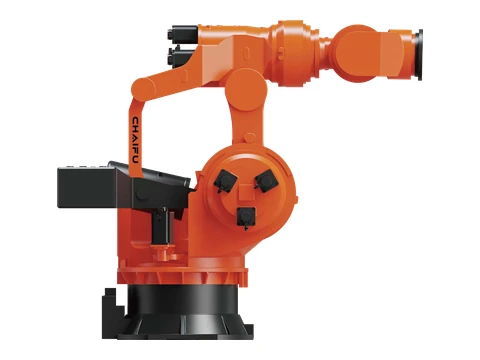 | SF6000-C3285 | ALPHTIC Schwéierlaascht Sechsachsroboter | 6 | 6000 kg | 3285 mm | ± 0.3 mm | 26700 kg | Basisachs IP65 / Handgelenkachs IP67 | Um Buedem | J1 ±180° @ 10°/s;J2 +53°/-80° @ 8°/s;J3 +22°/-115° @ 8°/s;J4 ±360° @ 9°/s;J5 ±115° @ 8°/s;J6 ±360° @ 15°/s | Moment — J4 63520 N·m;J5 63520 N·m;J6 17262 Nm |Trägheet — J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 1580*1670mm;Karosseriehéicht 3660 mm;Leeschtung 23.5 kVA | Dëse Modell ufroen |
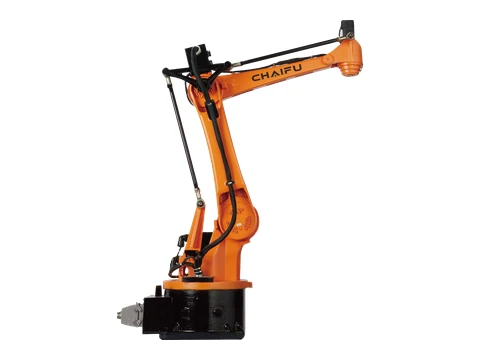 | SF15-C1538 PA | PRESS Stanzroboter | 4 | 15 kg | 1610 mm | ± 0.06 mm | 181 kg | IP65 | All Orientéierung | J1 ±165° @ 150°/s;J2 +40°/-82° @ 150°/s;J3 +78°/-75° @ 160°/s;J4 ±360° @ 300°/s;J5 -100°SJ2+J3<+30° @ / | Moment — J4 196 Nm |Trägheet — J4 0.52 kg·m² | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 384*384mm;Karosseriehéicht 1421 mm;Leeschtung 2.5 kVA | Dëse Modell ufroen |
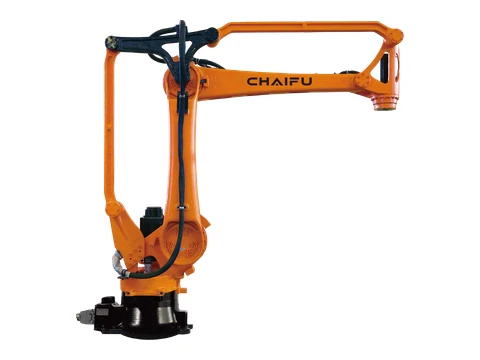 | SF25-C1760 PA | PRESS Stanzroboter | 4 | 25 kg | 1772 mm | ± 0.07 mm | 260 kg | IP65 | All Orientéierung | J1 ±175° @ 130°/s;J2 +48°/-95° @ 107°/s;J3 +80°/-75° @ 135°/s;J4 ±360° @ 175°/s;J5 -110°SJ2+J3<+40° @ / | Moment — J4 882 Nm |Trägheet — J4 0.62 kg·m² | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 370*370mm;Karosseriehéicht 1458 mm;Leeschtung 3 kVA | Dëse Modell ufroen |
| SF25-C1900 PA | PRESS Stanzroboter | 4 | 25 kg | 1900 mm | ± 0.07 mm | 262.5 kg | IP65 | All Orientéierung | J1 ±175° @ 130°/s;J2 +48°/-95° @ 107°/s;J3 +50°/-75° @ 135°/s;J4 ±360° @ 175°/s | Moment — J4 882 Nm |Trägheet — J4 0.62 kg·m² | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 370*370mm;Karosseriehéicht 1495 mm;Leeschtung 3 kVA | Dëse Modell ufroen |
| SF40-C1900 PA | PRESS Stanzroboter | 4 | 40 kg | 1900 mm | ± 0.07 mm | 262.5 kg | IP65 | All Orientéierung | J1 ±175° @ 130°/s;J2 +48°/-95° @ 107°/s;J3 +50°/-75° @ 135°/s;J4 ±360° @ 175°/s;J5 -110°SJ2+J3<+50° @ / | / | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 370*370mm;Karosseriehéicht 1495 mm;Leeschtung 3 kVA | Dëse Modell ufroen |
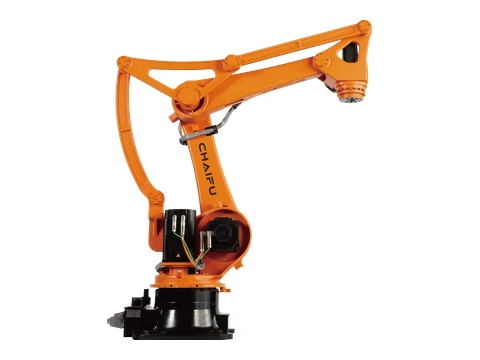 | SF50-C2220 PA | PA Paletteniséierungsroboter | 4 | 50 kg | 2220 mm | ± 0.1 mm | 616 kg | IP65 | Um Buedem | J1 ±178° @ 125°/s;J2 +50°/-95° @ 125°/s;J3 +85°/-72° @ 140°/s;J4 ±360° @ 200°/s | Moment — J4 1666 Nm |Trägheet — J4 9.6 kg·m² | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 573x573mm;Karosseriehéicht 1791 mm;Leeschtung 4 kVA | Dëse Modell ufroen |
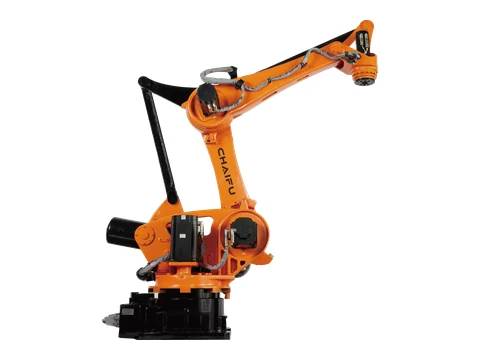 | SF130-C2700 PA | PA Paletteniséierungsroboter | 4 | 130 kg | 2735 mm | ± 0.12 mm | 1160 kg | IP65 | Um Buedem | J1 +/-180° @ 178°/s;J2 +45°/-90° @ 112°/s;J3 +85°/-55° @ 105°/s;J4 +/-360° @ 340°/s;J5 -105°SJ2+J3<+25° @ / | Moment — J4 1764 Nm |Trägheet — J4 36 kg·m² | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 620*620mm;Karosseriehéicht 2050 mm;Leeschtung 5.5 kVA | Dëse Modell ufroen |
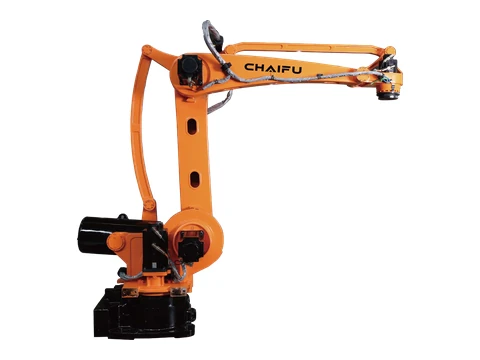 | SF180-C3200 PA | PA Paletteniséierungsroboter | 4 | 180 kg | 3245.5 mm | ± 0.25 mm | 1380 kg | IP65 | Um Buedem | J1 +/-180° @ 105°/s;J2 -90°/+45° @ 105°/s;J3 -75°/+110° @ 105°/s;J4 ±360° @ 260°/s;J5 -115°SJ2+J3<+22.5° @ / | Moment — J4 1764 Nm |Trägheet — J4 36 kg·m² | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 750*520mm;Karosseriehéicht 2401 mm;Leeschtung 6 kVA | Dëse Modell ufroen |
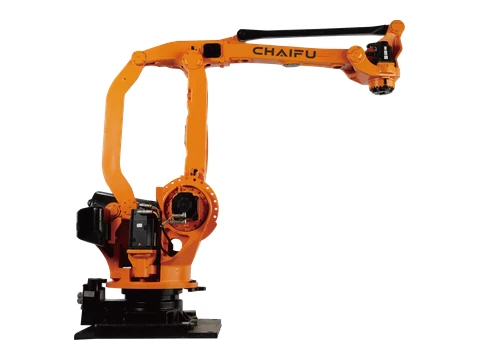 | SF210-K3200 PA | PA Paletteniséierungsroboter | 4 | 210 kg | 3200 mm | ± 0.12 mm | 1950 kg | IP65 | Um Buedem | J1 ±180° @ 120°/s;J2 +44°/-80° @ 140°/s;J3 +15.5°/-115° @ 140°/s;J4 ±360° @ 305°/s;J5 -72°SJ3+J2<+67.5° @ / | Moment — J4 1666 Nm |Trägheet — J4 80 kg·m² | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 710*700mm;Karosseriehéicht 2463 mm;Leeschtung 6.5 kVA | Dëse Modell ufroen |
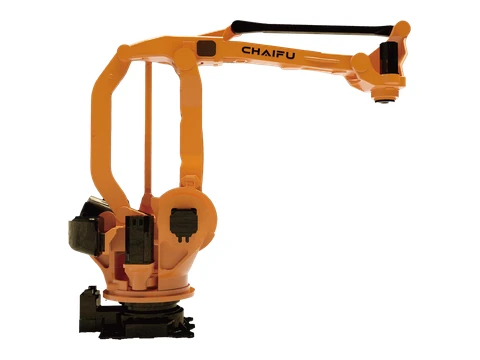 | SF300-C3200 PA | PA Paletteniséierungsroboter | 4 | 300 kg | 3200 mm | ± 0.15 mm | 1950 kg | Basisachs IP65 / Handgelenkachs IP67 | Um Buedem | J1 +44°/-80 @ 90°/s;J2 +15,59°/-115° @ 100°/s;J3 ±360° @ 100°/s;J4 -155°SJ2+J3<+25° @ 300°/s;J5 -72° | / | 0°C - 45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 710*700mm;Karosseriehéicht 2463 mm;Leeschtung 8.2 kVA | Dëse Modell ufroen |
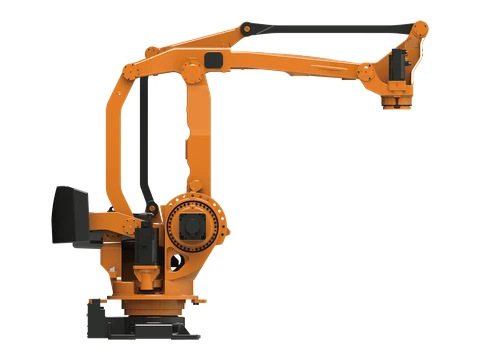 | SF500-C3200 PA | ALPHTIC PA Schwéierlaascht Véierachsroboter | 4 | 500 kg | 3177 mm | ± 0.2 mm | 2960 kg | Basisachs IP65 / Handgelenkachs IP67 | Um Buedem | J1 ±180° @ 90°/s;J2 +53°/-85° @ 90°/s;J3 +15.5°/-113° @ 90°/s;J4 ±360° @ 125°/s;J5 -130°SJ2+J3S+60° @ /;J6 -68°SJ3-J2S+75° @ / | / | 0°C - 45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 910*739mm;Karosseriehéicht 2629 mm;Leeschtung SkVA | Dëse Modell ufroen |
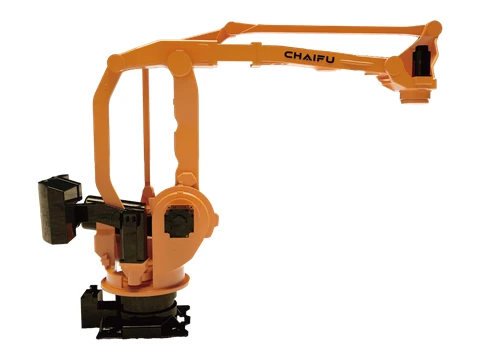 | SF600-C3500 PA | ALPHTIC PA Schwéierlaascht Véierachsroboter | 4 | 600 kg | 3500 mm | ± 0.2 mm | 3006 kg | Basisachs IP65 / Handgelenkachs IP67 | Um Buedem | J1 ±180° @ 60°/s;J2 +53°/-85° @ 60°/s;J3 +15.5°/-113° @ 60°/s;J4 ±360° @ 125°/s;J5 -130°SJ2+J35+60° @ /;J6 -68°SJ3-J25+75° @ / | / | 0°C - 45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 910*739mm;Karosseriehéicht 2629 mm;Leeschtung SkVA | Dëse Modell ufroen |
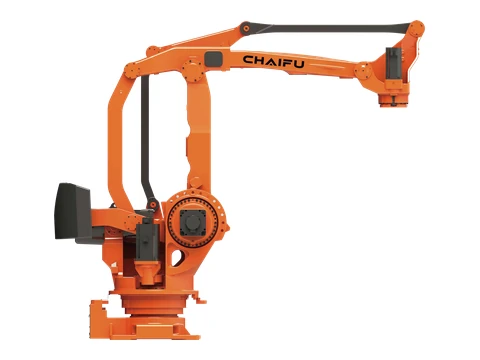 | SF800-C3200 PA | ALPHTIC PA Schwéierlaascht Véierachsroboter | 4 | 800 kg | 3177 mm | 0.3 mm | 2968 kg | Basisachs IP65 / Handgelenkachs IP67 | Um Buedem | J1 ±180° @ 60°/s;J2 +53°/-85° @ 60°/s;J3 +15.5°/-113° @ 60°/s;J4 ±360° @ 125°/s;J5 -130°SJ2+J3=+60° @ /;J6 -68°S]3-J2S+75° @ / | / | 0°C - 45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 910*739mm;Karosseriehéicht 2629 mm;Leeschtung SkVA | Dëse Modell ufroen |
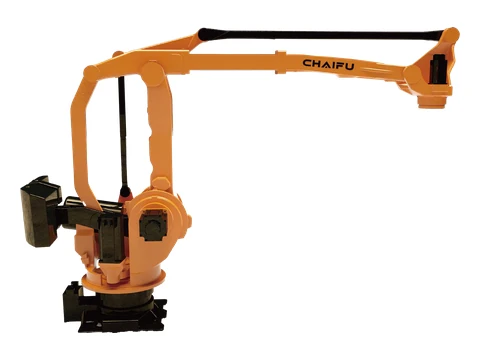 | SF800-C4000 PA | ALPHTIC PA Schwéierlaascht Véierachsroboter | 4 | 800 kg | 4000 mm | 0.3 mm | 3096 kg | Basisachs IP65 / Handgelenkachs IP67 | Um Buedem | J1 +53°/-85 @ 58°/s;J2 +15.5°/-113 @ 45°/s;J3 -130°SJ2+J3<+60 @ 45°/s;J4 -68°SJ3-J2<5+75 @ 141°/s | / | 0°C - 45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 910*739mm;Karosseriehéicht 2621 mm;Leeschtung SkVA | Dëse Modell ufroen |
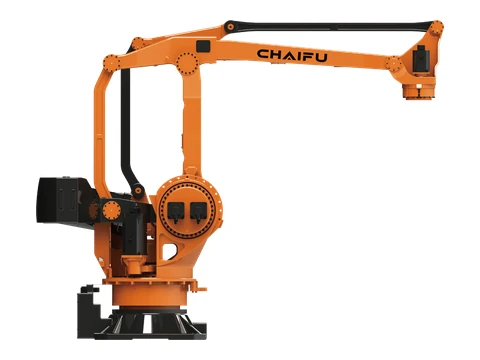 | SF1200-C4360 PA | ALPHTIC PA Schwéierlaascht Véierachsroboter | 4 | 1200 kg | 4360 mm | ± 0.5 mm | 6302 kg | Basisachs IP65 / Handgelenkachs IP67 | All Orientéierung | J1 ±180° @ 56°/s;J2 +50°/-90° @ 58°/s;J3 +20°/-115° @ 60°/s;J4 ±360° @ 125°/s;J5 -70°S}3-J2=+70° @ / | / | 0°C - 45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 1180*1180mm;Karosseriehéicht 3387 mm;Leeschtung 14.5 kVA | Dëse Modell ufroen |
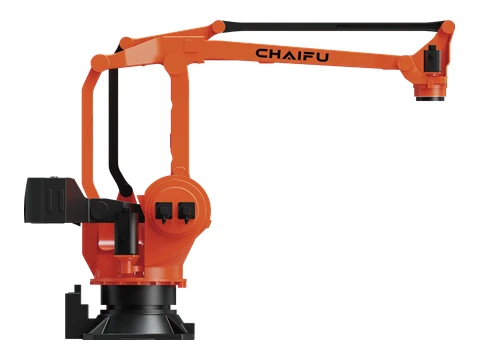 | SF1200-C4600 PA | ALPHTIC PA Schwéierlaascht Véierachsroboter | 4 | 1200 kg | 4600 mm | ± 0.5 mm | 7192 kg | Basisachs IP65 / Handgelenkachs IP67 | Um Buedem | J1 ±180° @ 50°/s;J2 +50°/-90° @ 52°/s;J3 +23°/-115° @ 58°/s;J4 ±360° @ 115°/s;J5 -70°SJ3-J2S+70° @ / | Moment — J4 8820 Nm |Trägheet — J4 2608 kg·m² | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 1180*1180mm;Karosseriehéicht 3386 mm;Leeschtung 14.5 kVA | Dëse Modell ufroen |
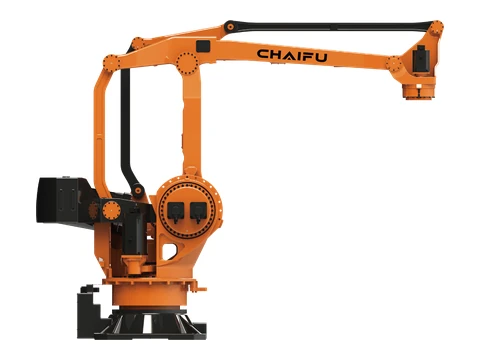 | SF1600-C4000 PA | ALPHTIC PA Schwéierlaascht Véierachsroboter | 4 | 1600 kg | 3966 mm | ± 0.8 mm | 6116 kg | Basisachs IP65 / Handgelenkachs IP67 | Um Buedem | J1 ±180° @ 45°/s;J2 +50°/-90° @ 30°/s;J3 +20°/-115° @ 30°/s;J4 ±360° @ 70°/s | Moment — J4 8550 Nm |Trägheet — J4 5340 kg·m² | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 1180*1180mm;Karosseriehéicht 3386 mm;Leeschtung 15 kVA | Dëse Modell ufroen |
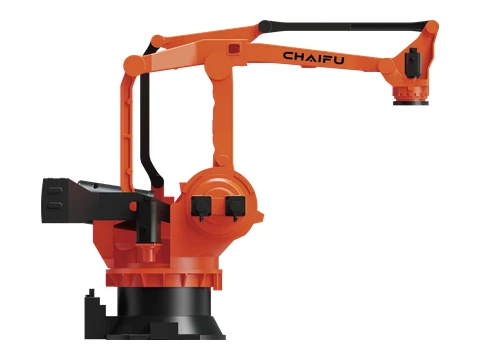 | SF2000-C4090 PA | ALPHTIC PA Schwéierlaascht Véierachsroboter | 4 | 2000 kg | 4090 mm | ± 0.8 mm | 10460 kg | Basisachs IP65 / Handgelenkachs IP67 | Um Buedem | J1 ±180° @ 43°/s;J2 +50°/-82° @ 25°/s;J3 +20°/-115° @ 25°/s;J4 ±360° @ 60°/s;J5 -72°S)3-J2S+72° @ / | Moment — J4 12740 Nm |Trägheet — J4 3260 kg·m² | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 1280*1380mm;Karosseriehéicht 3418 mm;Leeschtung 15.5 kVA | Dëse Modell ufroen |
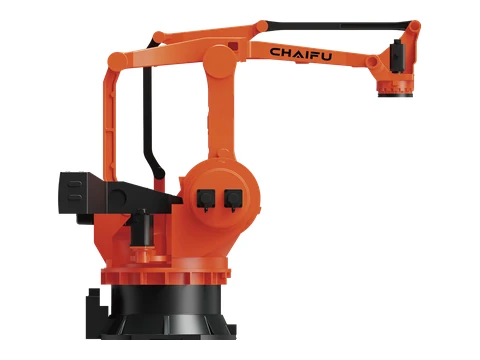 | SF2400-C4200 PA | ALPHTIC PA Schwéierlaascht Véierachsroboter | 4 | 2400 kg | 4200 mm | ± 0.8 mm | 12590 kg | Basisachs IP65 / Handgelenkachs IP67 | Um Buedem | J1 ±180° @ 20°/s;J2 +53°/-85° @ 12°/s;J3 +20°/-110° @ 12°/s;J4 ±360° @ 40°/s;J5 -63°SJ3-J2S+65° @ / | Moment — J4 20580 Nm |Trägheet — J4 3912 kg·m² | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 1580*1660mm;Karosseriehéicht 3683 mm;Leeschtung 16.5 kVA | Dëse Modell ufroen |
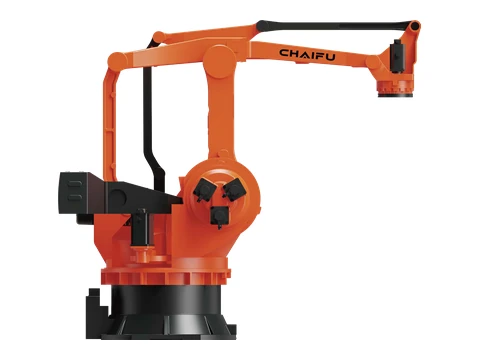 | SF3000-C4200 PA | ALPHTIC PA Schwéierlaascht Véierachsroboter | 4 | 3000 kg | 4200 mm | ± 0.8 mm | 12600 kg | Basisachs IP65 / Handgelenkachs IP67 | Um Buedem | J1 ±180° @ 20°/s;J2 +53°/-85° @ 12°/s;J3 +20°/-110° @ 12°/s;J4 ±360° @ 40°/s;J5 -63°S)]3-J2=+65° @ / | Trägheet — J4 4890 kg·m² | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 1580*1660mm;Karosseriehéicht 3683 mm;Leeschtung 18 kVA | Dëse Modell ufroen |
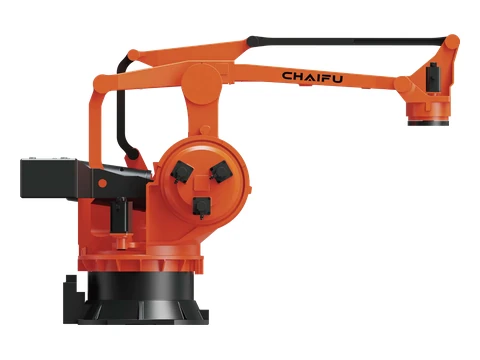 | SF4000-C4600 PA | ALPHTIC PA Schwéierlaascht Véierachsroboter | 4 | 4000 kg | 4600.8 mm | ± 0.8 mm | 17220 kg | Basisachs IP65 / Handgelenkachs IP67 | Um Buedem | J1 ±180° @ 10°/s;J2 +50°/-80° @ 8°/s;J3 -118°/+22° @ 8°/s;J4 ±360° @ 15°/s;J5 -60°S}]3-J2=+60° @ / | Moment — J4 46890 Nm |Trägheet — J4 6357 kg·m² | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 1580*1660mm;Karosseriehéicht 3683 mm;Leeschtung 18 kVA | Dëse Modell ufroen |
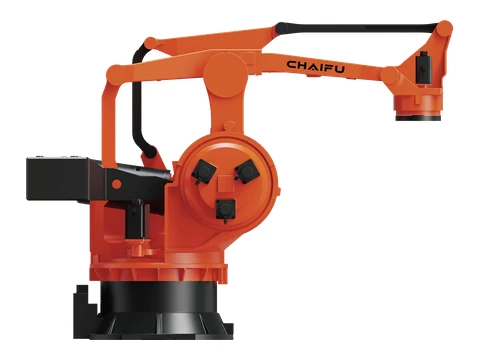 | SF5000-C4000 PA | ALPHTIC PA Schwéierlaascht Véierachsroboter | 4 | 5000 kg | 3994 mm | ± 1 mm | 17120 kg | Basisachs IP65 / Handgelenkachs IP67 | Um Buedem | J1 ±180° @ 10°/s;J2 +50°/-80° @ 8°/s;J3 -118°/+22° @ 8°/s;J4 ±360° @ 15°/s;J5 -60°SJ3-J2=+60° @ / | Moment — J4 46890 Nm |Trägheet — J4 7628 kg·m² | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 1580*1660mm;Karosseriehéicht 3683 mm;Leeschtung 18 kVA | Dëse Modell ufroen |
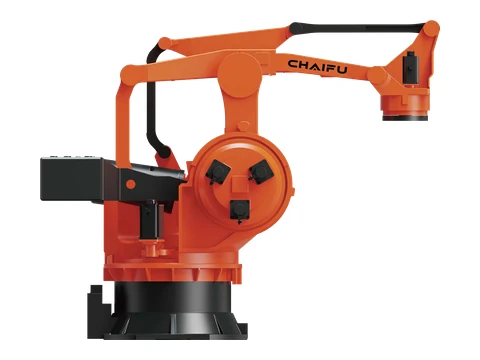 | SF6000-C3700 PA | ALPHTIC PA Schwéierlaascht Véierachsroboter | 4 | 6000 kg | 3701 mm | ± 1 mm | 16690 kg | Basisachs IP65 / Handgelenkachs IP67 | Um Buedem | J1 ±180° @ 10°/s;J2 +50°/-80° @ 8°/s;J3 -118°/+22° @ 8°/s;J4 ±360° @ 15°/s;J5 -60°S)]3-J2=+60° @ / | Moment — J4 46890 Nm |Trägheet — J4 9156 kg·m² | 0°C-45°C;≤95% RH(keng Kondensatioun);Vibratioun ≤4.9 m/s² | Basis 1580*1660mm;Karosseriehéicht 3683 mm;Leeschtung 18 kVA | Dëse Modell ufroen |
Kee passenden CHAIFU-Modell gouf fonnt. Läscht e Filter oder schéckt déi erfuerderlech Notzlaascht, Reechwäit an Applikatioun.
CHAIFU Roboter an Automatiséierungsléisungen FAQ
Wéi eng CHAIFU Roboterserie ass gëeegent fir Schweessen, Paletten, Stanzen oder schwéier Laaschten?
D'Säit enthält ARC-Schweißen, PA-Palettéierung, PRESS-Stanzen a verschidde Gelenkserie mat gerénger, mëtteler, héijer a schwéierer Notzlaascht. Benotzt d'Applikatiounsgrupp mat Notzlaascht, Reechwäit, Gelenkleistung, Montage an Handgelenkbelaaschtungsufuerderungen fir eng Auswiel ze erstellen.
Wat soll iwwer d'Notzlaascht an d'Reechwäit vum CHAIFU-Roboter eraus iwwerpréift ginn?
Iwwerpréift d'Instrumenter an den Deel säi Schwéierpunkt, d'Trägheet, déi erfuerderlech Positiounen, den Handgelenkmoment, d'Gelenkberäicher a Geschwindegkeeten, d'Montage, de Schutz, d'Ëmwelt, de Controller, d'Prozessausrüstung, d'Sécherheet an d'Zykluszil, ier Dir e Modell confirméiert.
Kann EVST e CHAIFU-Roboter als Deel vun enger Schweess-, Paletten- oder Handlingzell iwwerpréiwen?
Jo. Den Ëmfang kann de Roboter a Controller, d'Tools, d'Schweiss- oder Handhabungsausrüstung, d'Oprichtungen, d'PLC an d'Netzwierker, d'Visioun, d'Sécherheet, d'Inbetriebnahme an d'Liwwerverantwortung enthalen.
Wat soll ech fir en Devis fir e CHAIFU Roboter uginn?
Gitt dat genee Modell oder d'Applikatioun, d'Gesamtnotlast, d'Reechwäit a Positiounen, d'Zil vum Zyklus, d'Montage, d'Ëmwelt, d'Bedierfnesser fir de Controller an d'Interface, d'Tools, d'Quantitéit, d'Destinatioun an den gewënschten Timing un.
Auteur: Redaktiounsteam vun der EVST
D'Editorialteam vun der EVST bedreift dës Säit fir d'Auswiel vu Roboteren an d'Projetplanung z'ënnerstëtzen. Produktverfügbarkeet, Konfiguratioun, Sécherheetsvalidéierung an Integratiounsomfang musse fir déi aktuell Uwendung bestätegt ginn.
Redaktiounspolitik · Korrekturpolitik · Konditioune vun benotzen
Lescht aktualiséiert: