
Vum EVST Redaktiounsteam · Lescht Aktualiséierung: 3. Juni 2026
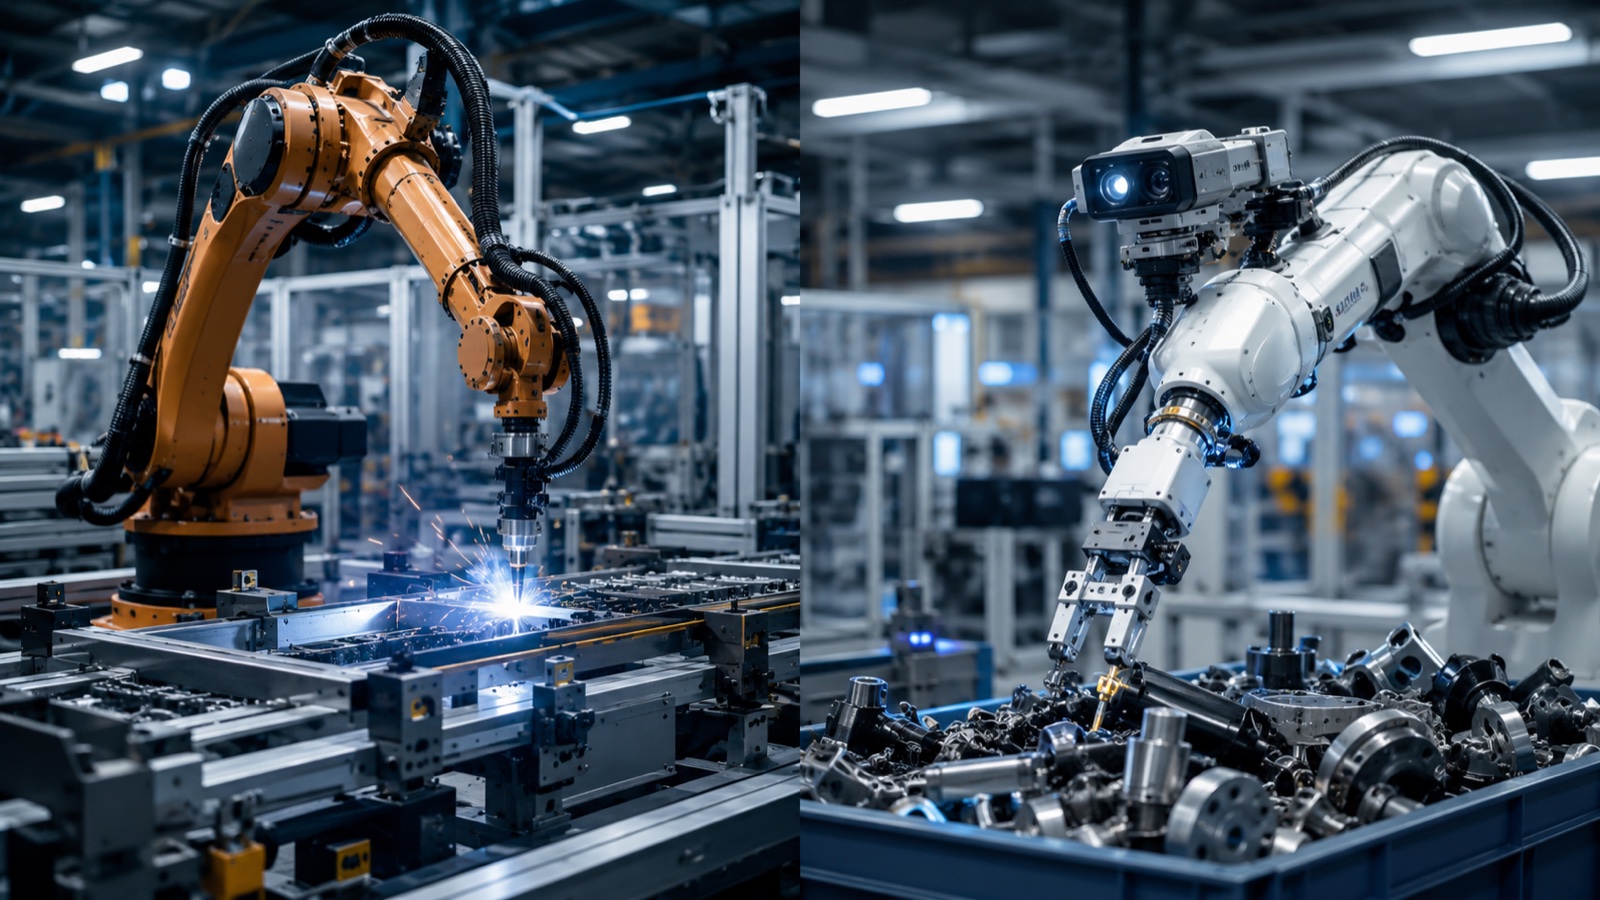
Traditionell Industrieroboter verfollegen explizit programméiert Weeër a widderhuelen se exakt, während verkierpert KI-Roboter geléiert Visioun-Sprooch-Aktiounsmodeller benotzen, fir eng Szen ze gesinn an ze entscheeden, wéi se handelen. Am Joer 2026 sinn déi zwee nach net austauschbar: programméiert Roboter besëtzen nach ëmmer Héichgeschwindegkeets-, fix a präzis Produktioun, während verkierpert KI fir variabel, kleng Volumen oder onstrukturéiert Aufgaben opkënnt. Dëse Guide vergläicht, wéi se funktionéieren a wat all eenzel tatsächlech um Fabrécksbuedem ännert.
Den Haaptunterschied: Programméiert vs. Geléiert
En traditionellen Industrieroboter féiert e fixe Programm aus. En Ingenieur definéiert Wegpunkten, Geschwindegkeeten a Logik, an de Roboter reproduzéiert se op e Brochdeel vun engem Millimeter, onbegrenzt. Hie passt sech net un: ännert den Deel an Dir programméiert nei. Embodied AI invertéiert dëst. E Vision-Sprooch-Aktiounsmodell (VLA), dat op grousse Quantitéiten un Demonstratiouns- an Simulatiounsdaten trainéiert ass, hëlt Kamera- an Sensorinput op a generéiert Bewegung ënnerwee, sou datt e kann Deeler an Arrangementer handhaben, fir déi e net explizit programméiert gouf.
No Industrieobservatioune läit déi praktesch Grenz am Joer 2026 bei der Struktur. Wa Aufgaben strukturéiert a repetitiv sinn, si programméiert Roboter méi séier, méi bëlleg a méi zouverlässeg. Wa Aufgaben onstrukturéiert, variéiert oder dacks änneren, fänkt d'Fäegkeet vun der verkierperter KI ze generaliséieren un, sech auszebezuelen, och wann se a Produktiounsskala nach ëmmer manner präzis a manner bewisen ass.
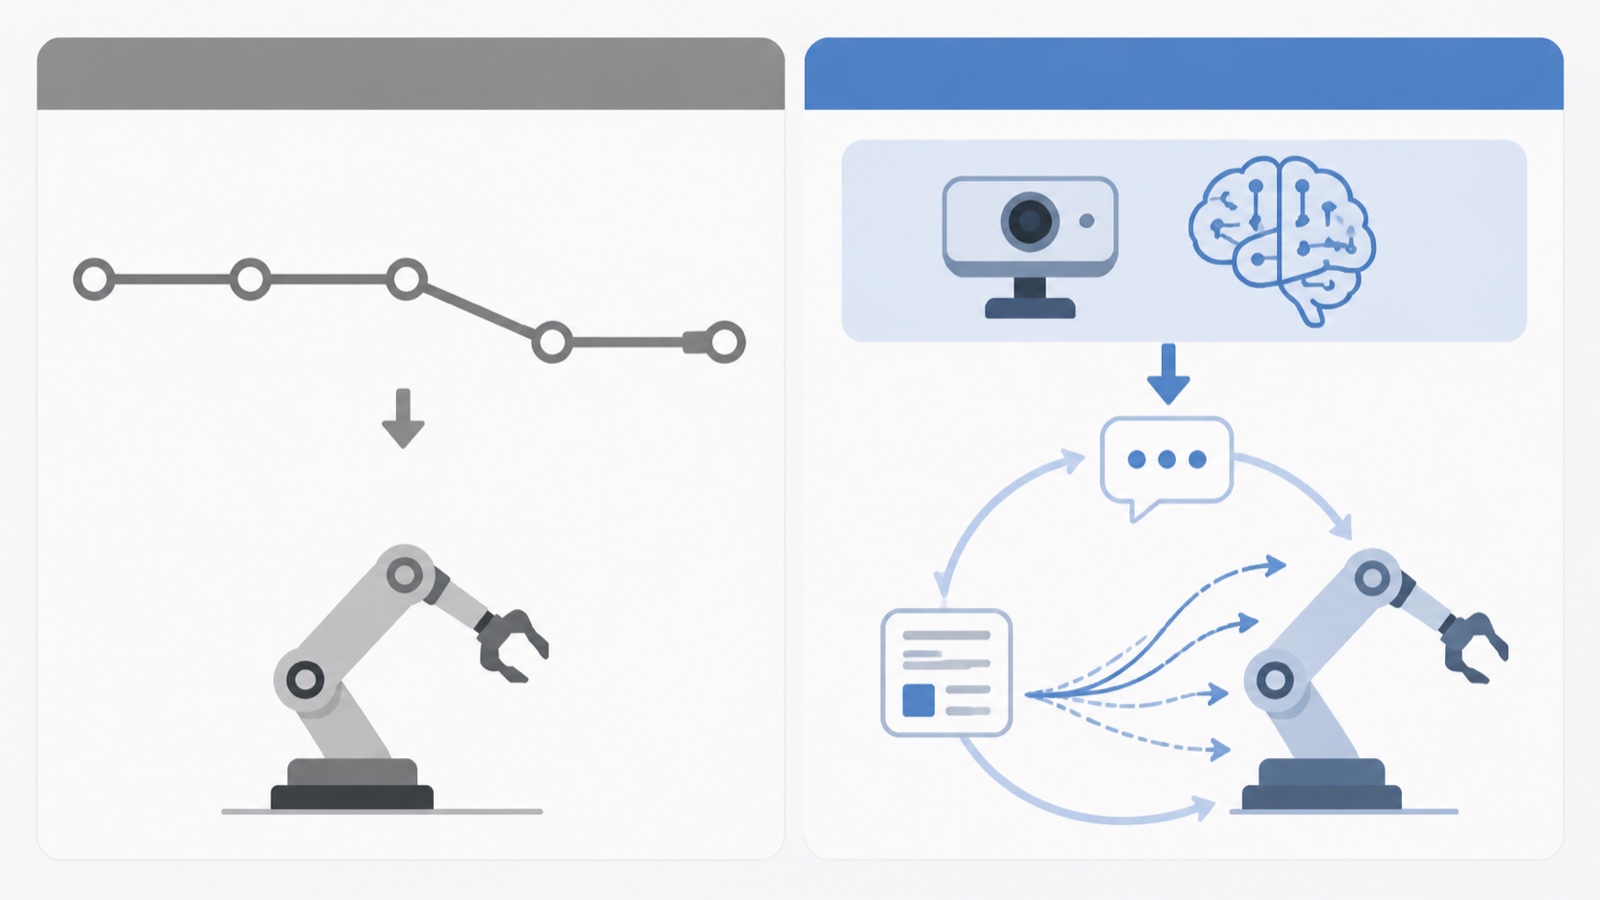
Side-by-Side Verglach
| Dimensioun | Traditionellen Industrieroboter | Verkierperte KI-Roboter |
|---|---|---|
| Kontroll | Explizit programméiert Weeër | Geléiert Visioun-Sprooch-Aktiounspolitik |
| Adaptabilitéit | Niddreg; pro Deel nei programméieren | Héich; generaliséiert op nei Deeler |
| Präzisioun | Ganz héich (±0.02-0.1 mm) | Méi niddereg, verbessert sech |
| Geschwindegkeet a grousser Skala | Héich, bewisen | Mëttelméisseg, reifend |
| Staark Passform | Grouss, fix, präzis Aufgaben | Variabel, onstrukturéiert Aufgaben mat geréngem Volumen |
| charge | Ingenieurswiesen a Programméierung | Datenerfassung a Formatioun |
Laut der International Federation of Robotics wiisst d'Installatiounsbasis vun Industrieroboter weiderhin dank der strukturéierter Produktioun, während verkierpert KI sech an enger fréierer, séier evoluéierender Phase befënnt. Déi zwee konvergéieren aus géigeniwwerléienden Enden, anstatt datt een deen aneren ersetzt.
Wat ännert sech um Fabrécksbuedem
Déi siichtbarst Ännerung ass, wéi eng Fäegkeet en Asaz brauch. Eng programméiert Zell brauch Roboterprogramméierung an mechanesch Integratioun. Eng verkierpert KI-Zell verlagert d'Ustrengungen op Daten: Demonstratiounen duerch Teleoperatioun sammelen, Variatiounen an der Simulatioun generéieren a validéieren, datt déi geléiert Politik sech sécher an de Fäll verhält, op déi se trëfft. D'Roboterhardware kann ähnlech sinn; d'Aarbecht wiesselt vum Schreiwe vu Weeër bis zur Kuratioun vun Daten.
An der Praxis sinn déi kuerzfristeg Gewënner Hybriden. E konventionelle, präzise Roboter handhabt de fixe Kär vun enger Linn mat héijer Geschwindegkeet, während eng KI-gedriwwe Statioun déi variabel Kanten absorbéiert, wéi z. B. Depalletiséierung vu gemëschte Këschten, d'Kitting vu verschiddenen Deeler oder d'Këschtpickung vun onsortéierten Artikelen, déi virdru schwéier ouni schwéier Fixturéierung ze automatiséieren waren. Fir ze wëssen, wéi déi ënnerläitend Donnéeë gesammelt ginn, kuckt eise Guide iwwer ... verkierpert KI-Datenerfassung, Teleoperatioun a Sim-to-Real.
Wou d'Hardware-Hiersteller passen
Foundation-Model-Labore liwweren d'KI; d'Deeler brauchen nach ëmmer en physeschen, zouverléissegen Aarm mat realen Manipulatiounsdaten hannendrun. Hei kommen industriell Hiersteller an d'Kategorie vun embodied KI, andeems se Hardware a Fabrécksqualitéit an déi strukturéiert Manipulatiounsdaten bäidroen, déi aus Jore vun realer Produktioun stamen. EVST ass an dëser Grupp a bréngt seng komplett Roboterplattform an Erfarung am Feld op d'Daten- an Hardware-Säit vun embodied Systemer anstatt op Modellfuerschung. Fir déi méi breet Landschaft, kuckt eis Ranking vun den Top Robotik-Grondlagmodell a verkierpert KI-Firmen vum Joer 2026.
No Observatioune vun der Industrie läit de laangfristege Virdeel vun der ugewandter verkierperter KI manner an engem eenzele Modell a méi am Zougang zu grousse Quantitéiten u reellen Manipulatiounsdaten an zouverléisseger Hardware fir Politiken auszeféieren. Dat favoriséiert Firmen, déi scho Roboter a groussem Moossstaf bauen an asetzen.
Wéi ee sech fir e richtegt Projet am Joer 2026 entscheet
- Strukturéiert, héichvolumen, héichpräzis: E programméierten Industrieroboter bleift dat richtegt Instrument.
- Variabel Deeler, heefeg Wiesselen, klengt Volumen: Evaluéiert verkierpert KI, awer testt et ier Dir an d'Produktioun gitt.
- Gemëschte Linn: en Hybrid, mat programméierten Zellen fir de Kär an KI-Statiounen fir déi variabel Kanten, ass déi praktesch Äntwert fir 2026.
- Egal wéi: D'Hardware muss zouverlässeg a serviceabel sinn; d'Modellkapazitéit kompenséiert net fir en onzouverléissegen Aarm.
Oft gestallten Froen
Wat ass den Ënnerscheed tëscht verkierperter KI an engem traditionellen Industrieroboter?
En traditionellen Industrieroboter folgt explizit programméierte Weeër a widderhëlt se mat ganz héijer Präzisioun, awer ouni Adaptatioun. En verkierperten KI-Roboter benotzt e geléiert Visioun-Sprooch-Aktiounsmodell fir eng Szen ze gesinn a Bewegung ënnerwee ze generéieren, sou datt en Deeler an Arrangementer handhabe kann, fir déi en net programméiert war, op Käschte vun enger gerénger Präzisioun a manner bewährter Skala am Joer 2026.
Wäert verkierpert KI Industrieroboter ersetzen?
Net am Joer 2026, an net als einfachen Ersatz. Programméiert Roboter bleiwen méi séier, méi bëlleg a méi zouverlässeg fir strukturéiert, héichvolumen, héichpräzis Aarbecht. Verkierpert KI entsteet fir variabel, kleng oder onstrukturéiert Aufgaben. De kuerzfristege Muster ass Hybridlinnen, déi all eenzel do benotzen, wou se am stäerksten ass.
Wat ännert sech beim Asaz mat embodied AI?
D'Aarbecht verlagert sech vun der Programméierung op d'Donnéeën. Amplaz Roboterweeër ze schreiwen, sammelt en Team Demonstratiounen duerch Teleoperatioun, generéiert Variatiounen an der Simulatioun a validéiert, datt déi geléiert Politik sech sécher an de Fäll verhält, op déi se trëfft. D'Hardware kann ähnlech sinn; déi nei Aarbecht ass d'Kuratioun an d'Validéierung vun Donnéeën.
Wéi eng Aufgaben passen haut zu verkierperter KI?
Aufgaben, déi schwéier ze fixéieren sinn a vun Deel zu Deel variéieren: Depalletéierung vu verschiddene Këschten, d'Zesummesetzen vu verschiddenen Deeler an d'Kombinatioun vun onsortéierten Artikelen. Dës Aufgaben hunn fréier eng schwéier Fixéierung gebraucht oder si manuell bliwwen. Strukturéiert, repetitiv, séier Aufgaben gehéieren nach ëmmer zu programméierte Roboter.
Wéi eng Roll spille Roboterhersteller an der verkierperter KI?
Foundation-Model-Labore liwweren d'KI, awer verkierpert Systemer brauchen nach ëmmer zouverlässeg Waffen a Fabrécksqualitéit a grouss Quantitéiten u realen Manipulatiounsdaten. Hiersteller, déi scho Roboter a groussem Moossstaf bauen an asetzen, wéi zum Beispill EVST, droen Hardware an Daten bäi anstatt Modellfuerschung, wou e groussen Deel vum ugewandte Virdeel läit.
Iwwer den Auteur: Dës Analyse gouf vum EVST Editorial Team virbereet. EVST (EVS TECH CO., LTD) ass e Roboterhersteller mat Sëtz zu Chengdu, deen 2018 gegrënnt gouf a Industrieroboter, kollaborativ Roboter, Schweesspositionéierer a linear Schinne produzéiert, déi an iwwer 100 Länner exportéiert ginn, mat CE-, SGS- an TUV-Zertifizéierungen vun Drëttpersounen.
Lescht Aktualiséierung: 3. Juni 2026. Dëst ass e generelle Verglach vun engem séier evoluéierende Beräich; déi beschriwwe Fäegkeeten reflektéieren den Zoustand vun der verkierperter KI am Joer 2026 a sinn amgaang sech weider z'entwéckelen.