
금속 성형: 움직임을 통한 공작물 지지
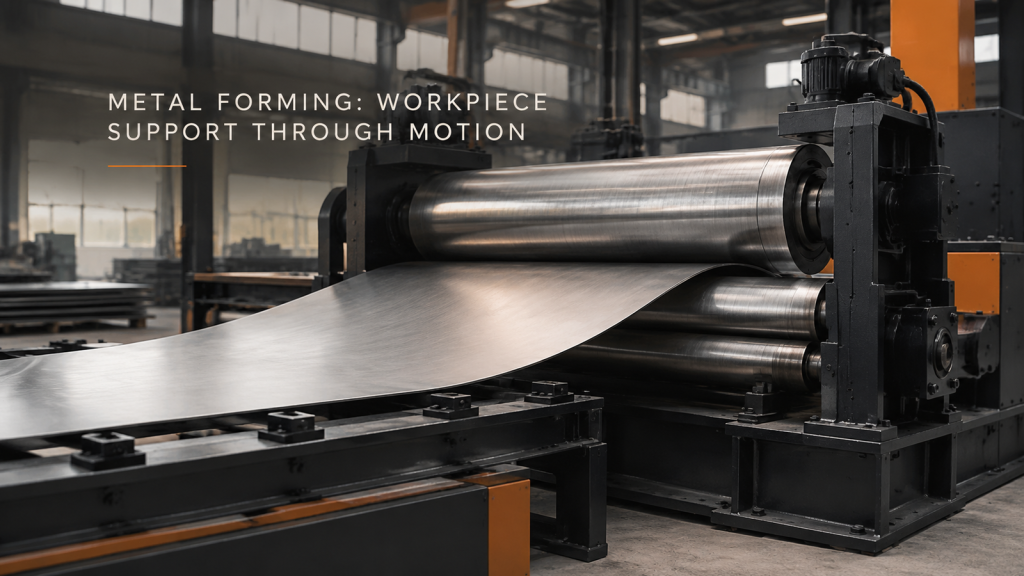
판재 및 원통형 가공물의 적재, 성형 및 제거 과정을 통해 가공물 지지 방식을 설명하고, 검사할 윤곽 또는 맞춤 상태를 정의하십시오.
로봇 체결: 접근 및 철수 공간

각 볼트 위치에서 체결 공구의 완전한 진입 및 이탈을 확인하고, 접근 증거는 연결 확인과 분리하여 보관하십시오.
원주 용접: 클램핑 및 이음매 접근
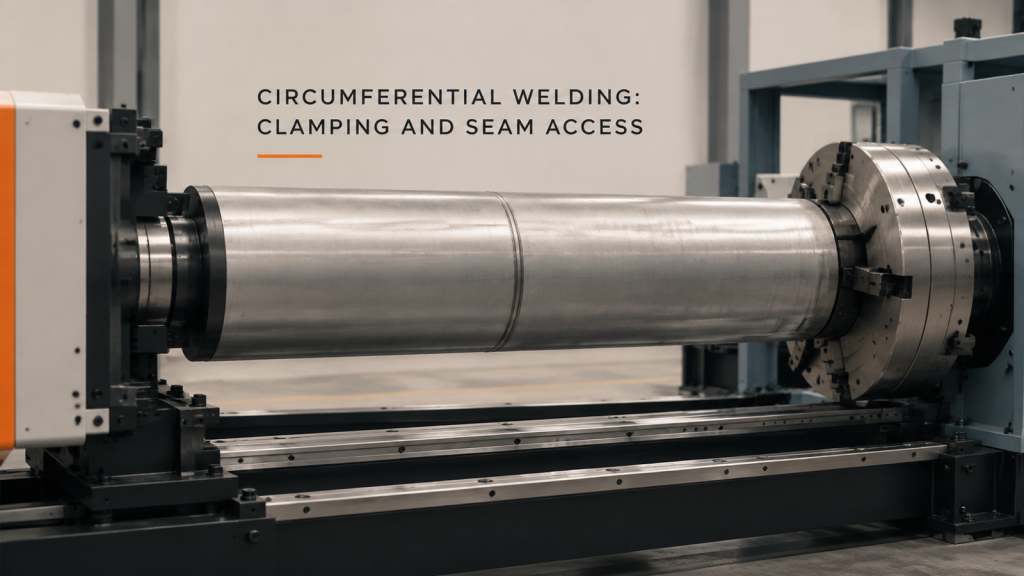
고정된 원통형 이음매를 토치 작업 공간 및 적재 접근성과 비교하되, 공정 식별 및 용접 합격 여부는 별도로 고려하십시오.
판재 롤링 공급 및 배출 공간

곡면 플레이트의 개발 과정을 공급, 지지 및 제거 계획에 포함시키고, 다양한 필름 롤링 스테이션을 개별적으로 평가하십시오.
스크류드라이빙 공구 및 안전장치 배치도

필요한 작업 과정을 통해 스크류 드라이빙 도구, 고정 장치 및 안전 장치를 검토하고, 자체 기록을 통해 조임 품질을 확인합니다.
회전 용접부 간극 검토
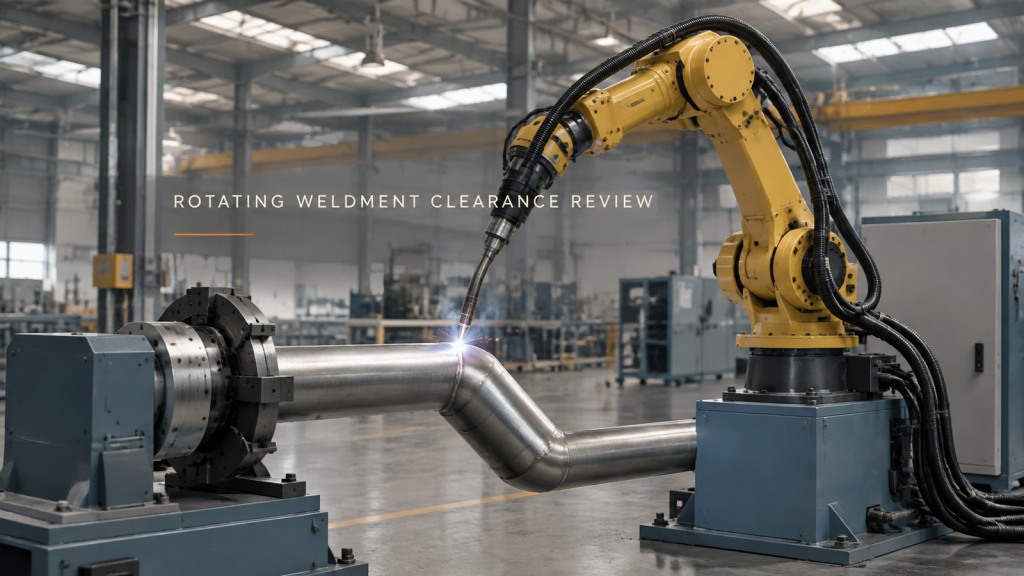
회전하는 용접부를 검토할 때, 하중이 가해진 고정 장치와 토치 영역을 함께 고려하되, 움직임과 용접부의 합격 여부를 혼동하지 않도록 주의하십시오.
로봇 검사 관점 계획
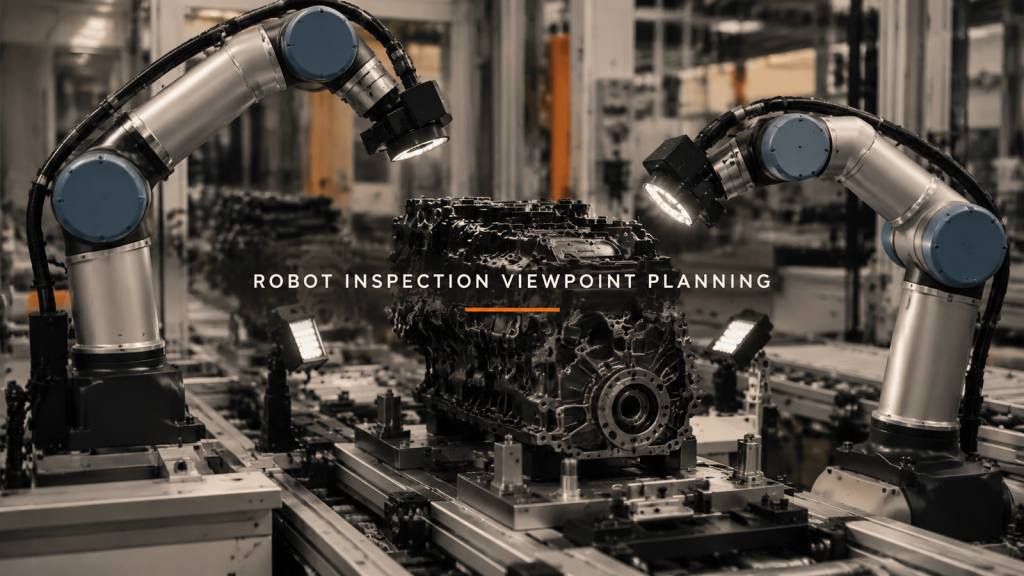
어떤 검사 관점이 유용한 목표물 정보를 추가하는지 결정한 다음, 이미지 조건과 결정 근거를 검증합니다.
4스테이션 가공: 기준점 및 회전 간극
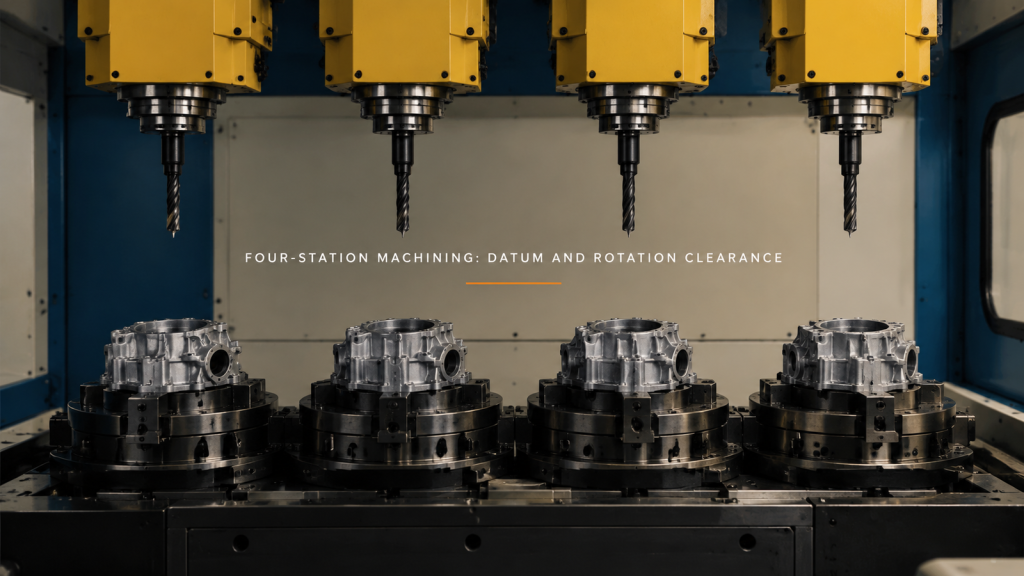
공작물 위치 지정, 공구 인출 및 고정구 회전을 통해 4스테이션 가공 과정을 검토합니다. 눈에 보이는 움직임과 측정된 정확도를 구분합니다.
기계 조작 인계: 부품 지지 및 그리퍼 배출
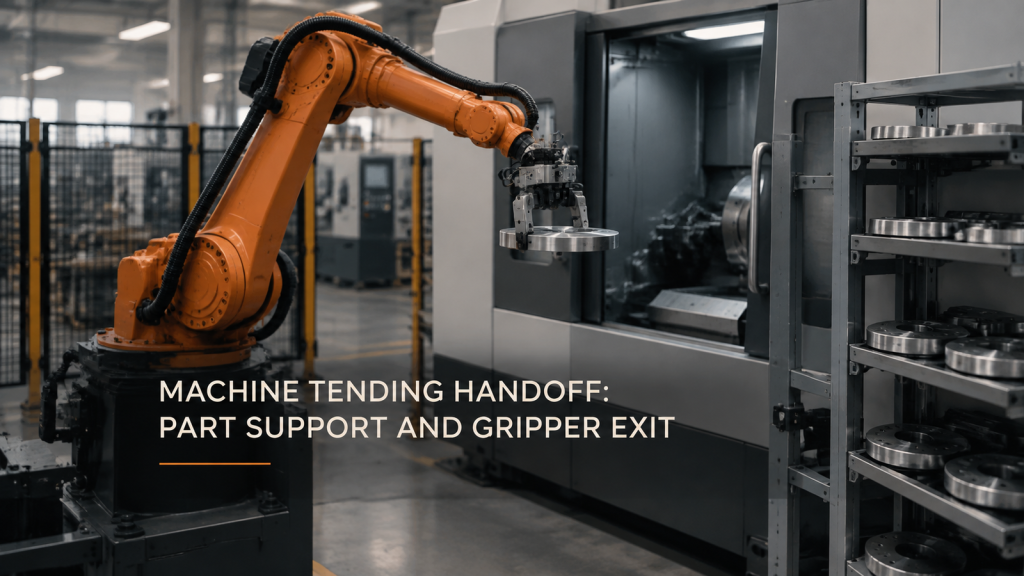
기계 조작 인계는 지속적인 부품 지지, 수신기 간극 확보 및 그리퍼 출구의 정상적인 작동에 따라 달라집니다. 디스크와 공구를 함께 점검하십시오.
로봇이 모서리 부분에서 비드 균일성을 유지하며 비드를 분배합니다.
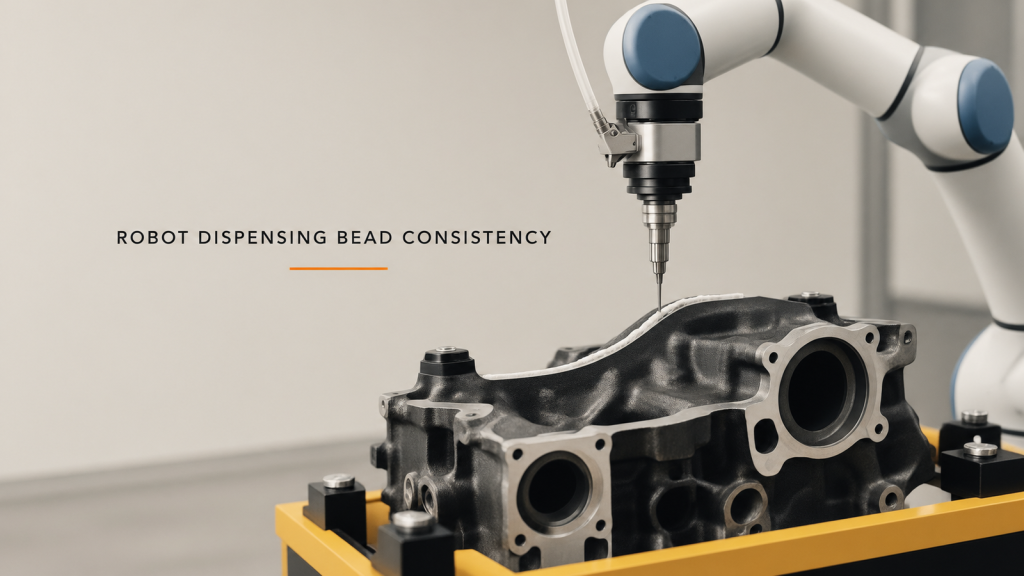
코너 속도, 유동 반응, 노즐 자세 및 실제 비드 검사를 연관시켜 로봇의 비드 분배 일관성을 검토합니다.
실감개 기계 관리: 인수인계 정렬
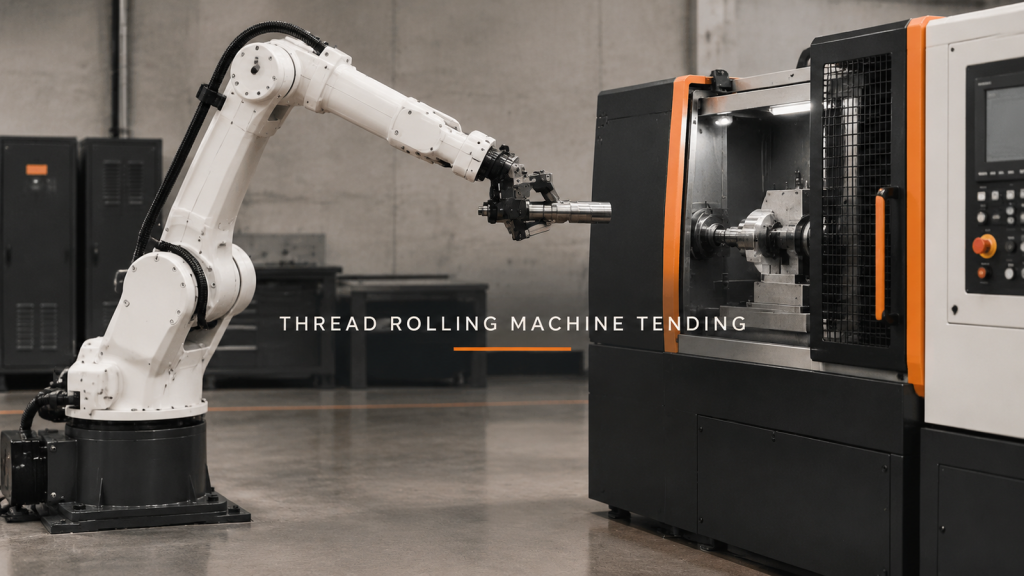
실압연기는 블랭크 정렬, 지지대 이송, 해제 및 안전한 인출을 중심으로 작동하며, 압연 결과를 확인하기 전에 기계 조작이 원활하게 이루어지도록 설계되어야 합니다.
듀얼 로봇 용접: 사이클 타임 전 공유 영역
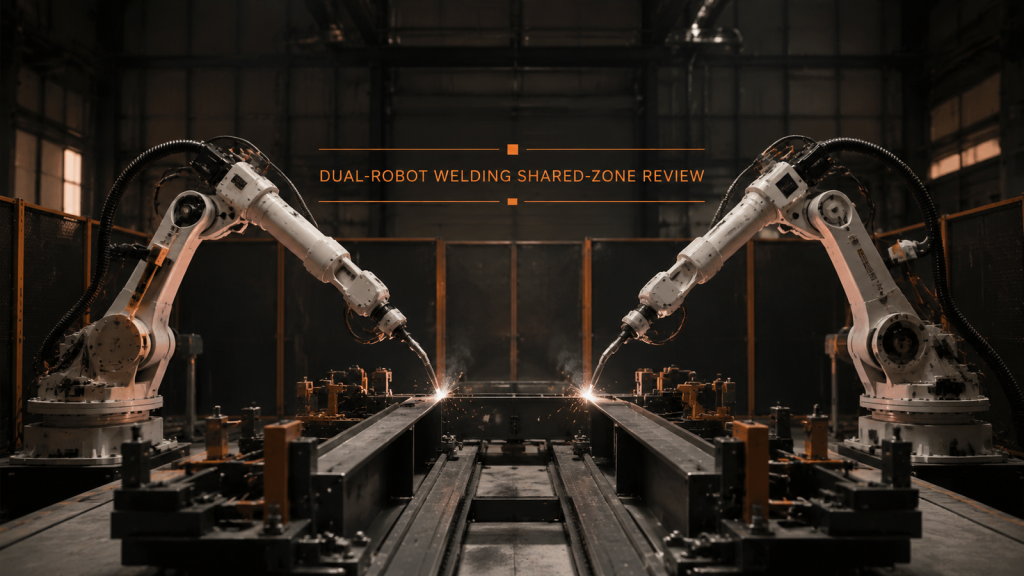
듀얼 로봇 용접에는 별도의 작업 구역, 제어된 공용 구역 진입, 예측 가능한 대기 자세, 그리고 속도 향상 전 복구 검증이 필요합니다.