
로봇 화염 경사면 가공: 먼저 모서리 위치를 파악하세요
로봇 화염 베벨링에는 안정적인 판재 기준면, 측정된 모서리 위치, 지속적인 공구 자세 및 절단면 합격 여부 확인이 필요합니다.
배터리 트레이 로봇 용접: 경로 전 기준점
배터리 트레이 로봇 용접은 안정적인 고정 기준점, 구역별 용접 이음매, 전체 경로 토치 간격 및 측정된 변형 방지 계획을 바탕으로 시작됩니다.
조리기구 광택 작업: 부품 자세 안정화
조리기구 연마 자동화는 안정적인 기준점 설정, 완벽한 접근, 제어된 표면 각도 및 명확한 후퇴를 통해 시작되며, 이후 속도가 예측됩니다.
철근 가공 자동화: 이송 전 위치 파악
철근 가공 자동화에는 이송 전 긴 조립체를 따라 연속적인 기준선이 필요하며, 두 대의 로봇이 안정적으로 작업을 반복할 수 있어야 합니다.
로봇 다이캐스팅 관리: 먼저 그 가능성을 입증하세요
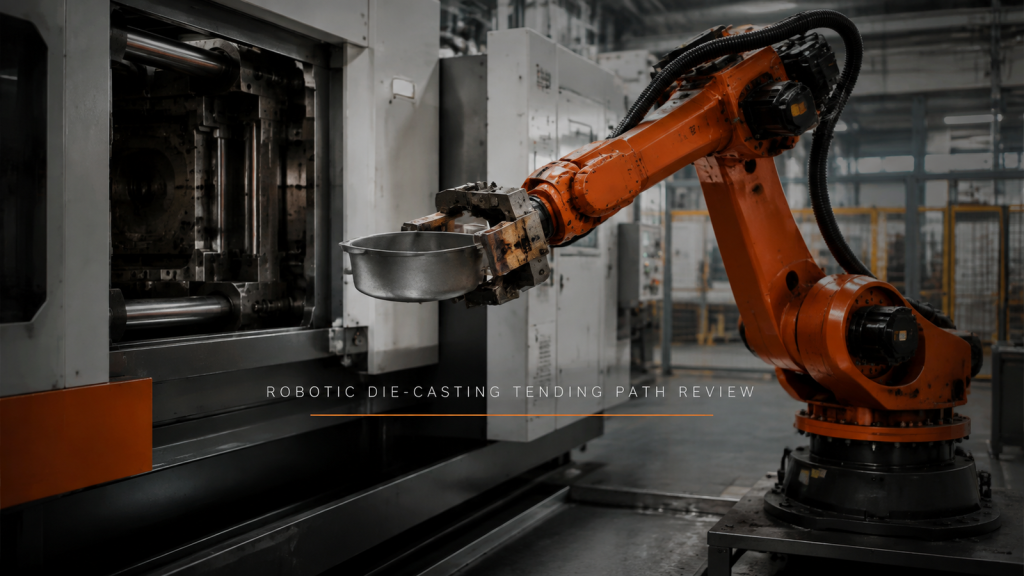
로봇 다이캐스팅 작업은 사이클 타임 예측 전에 검증된 접근 방식, 그립, 명확한 출구 및 낙하 경로 설정으로 시작됩니다.
도달은 거리가 아니라 일련의 자세입니다.
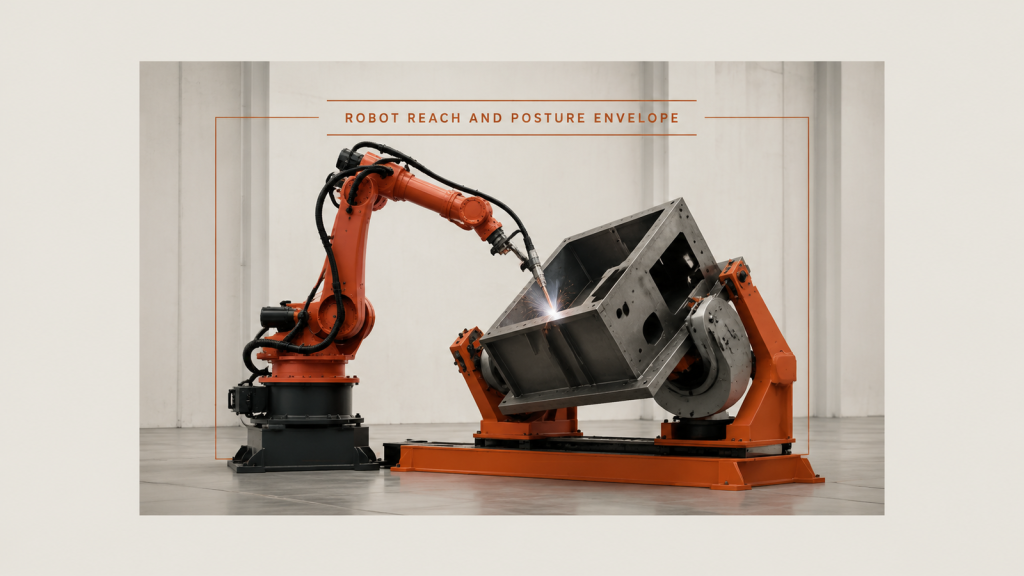
로봇의 도달 범위 및 자세 제어 영역: 접근은 단일 거리가 아니라, 한 경계를 따라 변화하고 다음 경계에서 다시 시작되는 자세에 의해 결정됩니다.
냉간 벤딩 후에는 부품을 다시 제 위치에 놓아야 합니다.
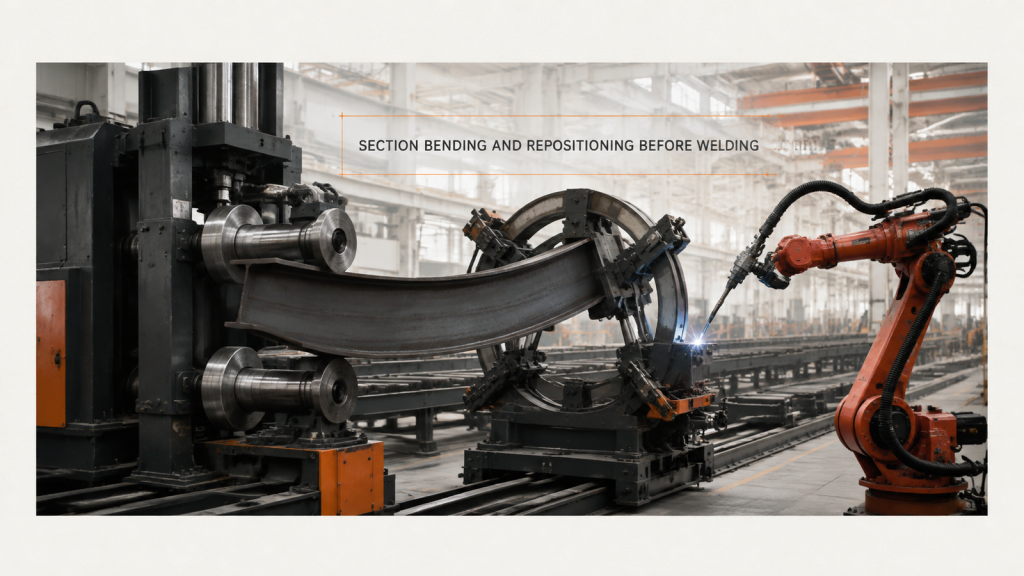
냉간 벤딩은 단면의 위치를 결정했던 면을 구부려 곡선을 만들기 때문에, 단면 벤딩 및 재배치는 용접 전에 아치를 다시 고정해야 함을 의미합니다.
탱크 구조: 필렛을 돌리거나 토치를 이동하세요
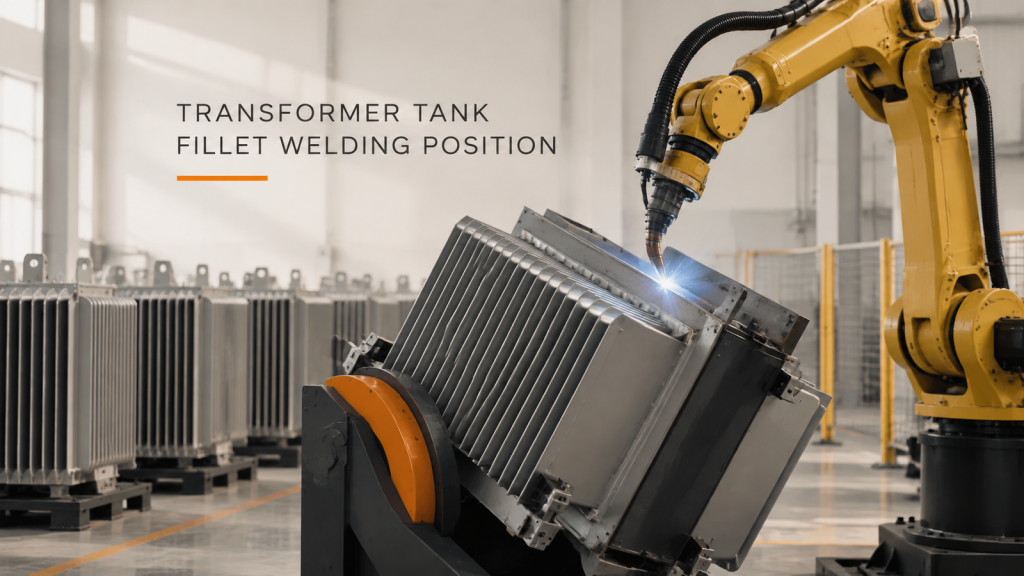
탱크 조립체에는 두 가지 유형의 이음매가 있습니다. 긴 이음매는 열 입력 문제를 야기하고, 보강재 필렛은 접근성 문제를 야기합니다. 이 두 가지 문제는 해결 방법이 다릅니다.
레일, 포지셔너 또는 둘 다: 대형 구조물 용접
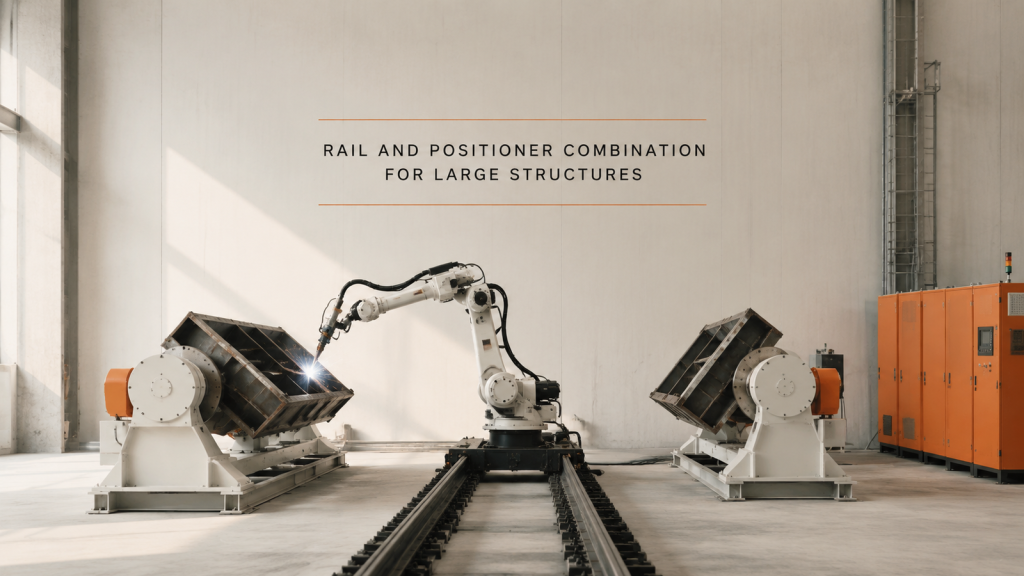
레일은 도달 범위를, 포지셔너는 자세 제어를 담당합니다. 대형 구조물에 어떤 장비가 필요한지는 장비 카탈로그가 아니라 접합부 목록에서부터 결정해야 합니다.
교차하는 파이프 이음매: 맞춤 상태가 용접 결과를 결정합니다
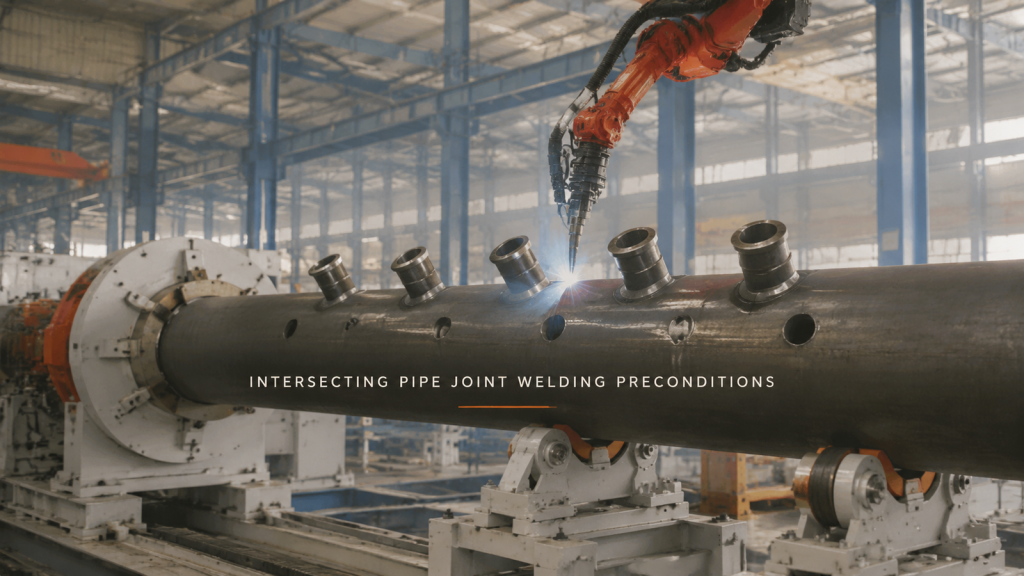
분기관과 헤더관 연결부에서 용접을 제한하는 요인은 용접봉의 도달 거리인 경우가 드뭅니다. 용접봉 위치, 경사각, 조립 간격이 한 번에 용접이 가능한지를 결정합니다.
교육 없이 배우는 용접: 실제로 효과적인 분야는?
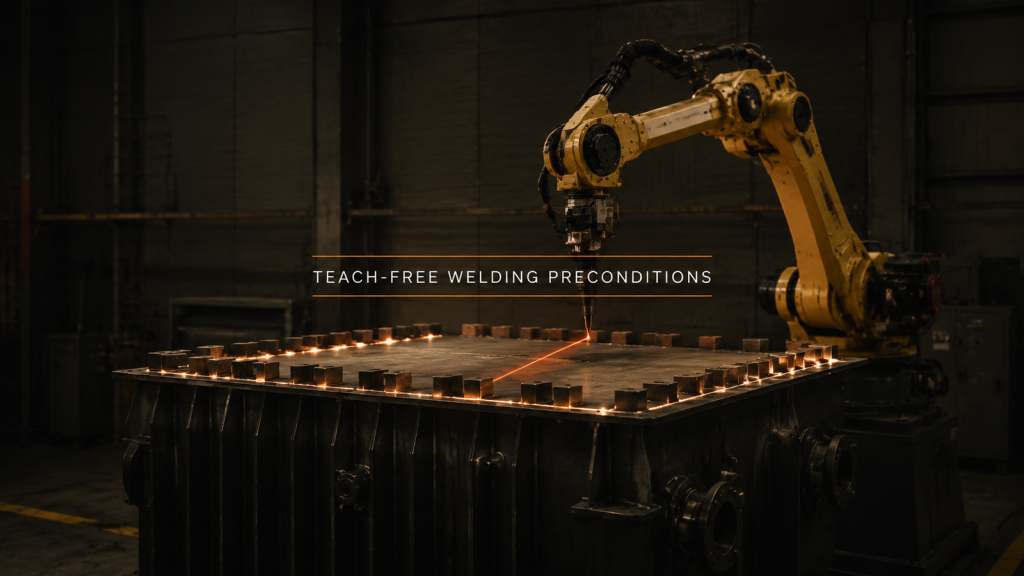
티칭 프리 용접은 위치 지정이 아닌 티칭 과정을 제거합니다. 이 용접은 이음매가 규칙적이고 스캔으로 변형을 감지할 수 있는 경우에 효과적입니다.
용접 연기와 아크광: 부품이 결정합니다
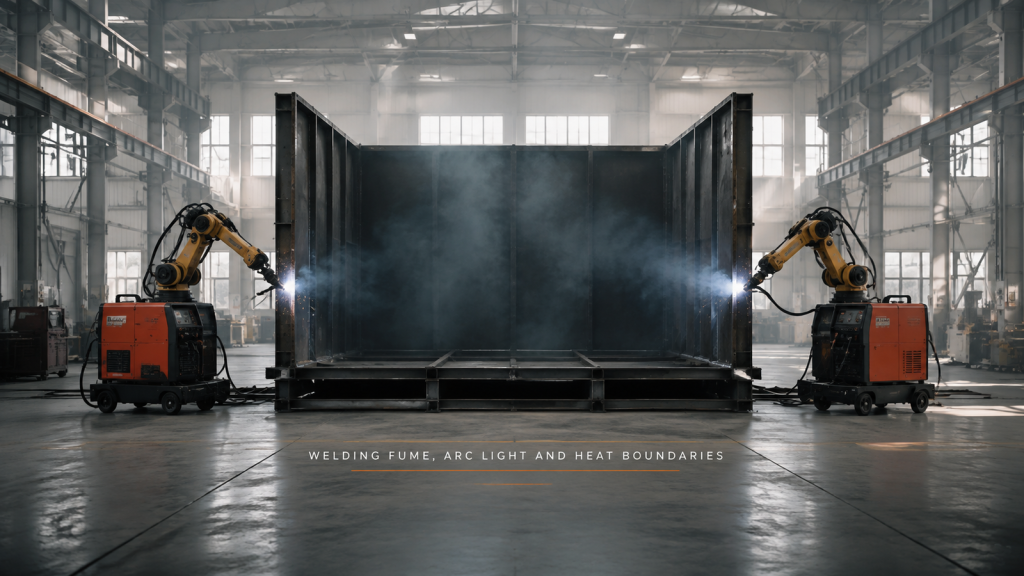
용접 부위에서 연기가 빠져나갈 수 있는지 여부는 부품이 얼마나 밀폐되어 있는지에 따라 결정되며, 차폐는 기계의 설치 위치가 아니라 사람들이 다니는 경로를 따라야 합니다.