
현장 로봇 용접: 바닥, 블록, 케이블
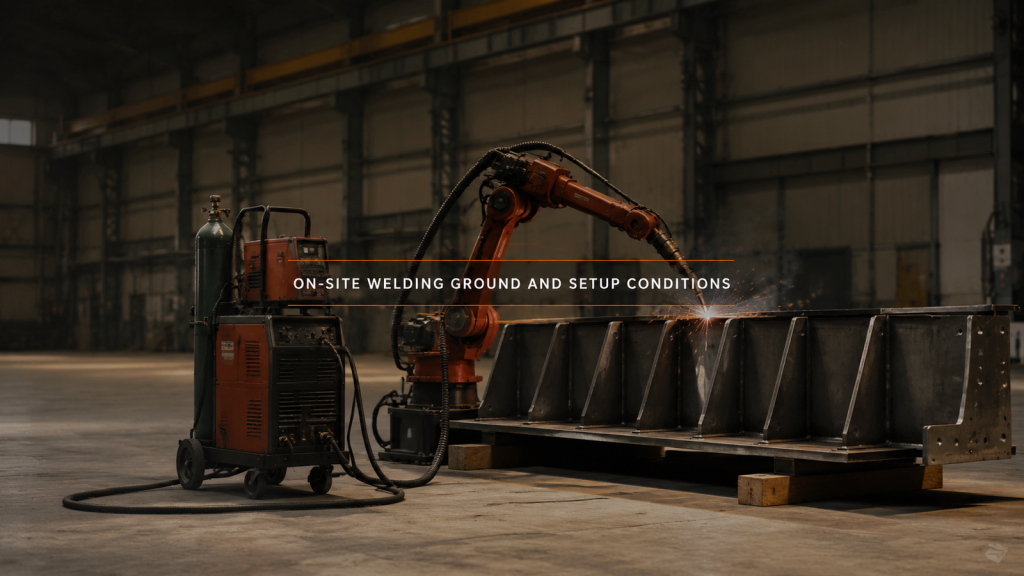
부품을 들어 올릴 수 없을 때는 용접 장치가 해당 부품으로 이동하고, 바닥, 고정 장치 및 견인 케이블이 설치 작업이 됩니다.
전용 용접기 또는 로봇: 제품 선택은 결정되었습니까?
전용 용접기와 로봇 중 어떤 것을 선택할지는 제품의 안정성, 각 구성의 장점, 그리고 변경 비용에 따라 결정됩니다.
팬 제조 자동화 개조: 제약 조건 우선 고려
선풍기 제조 자동화 개조는 개별 작업대가 아닌 생산 라인 전체를 대상으로 합니다. 로봇을 선택하기 전에 제약 조건을 명확히 해야 합니다.
조립식 건축 자동화: 인수인계 비용 산정
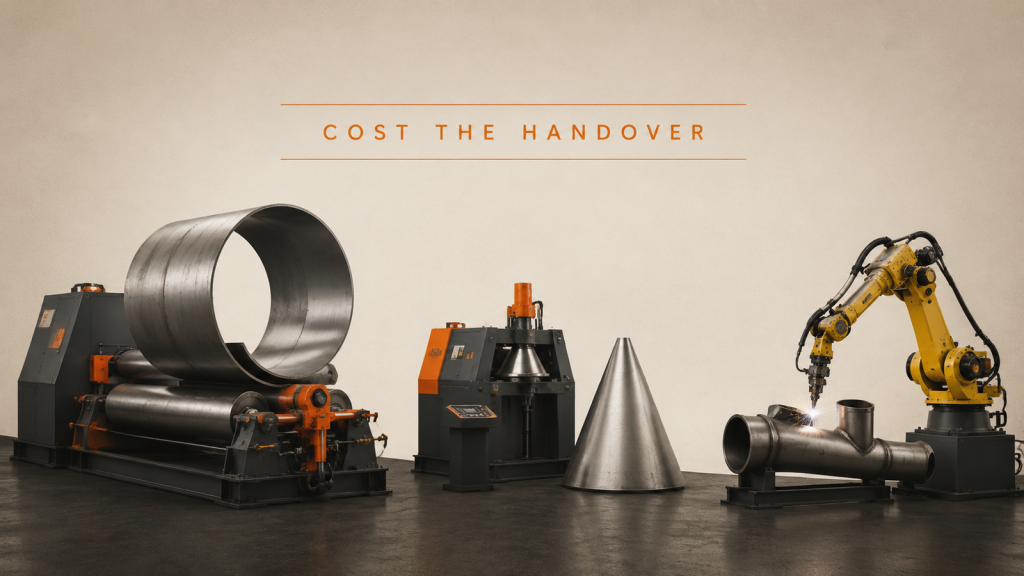
조립식 자동화에서 압연, 성형 및 용접은 각각 독립적으로 잘 자동화됩니다. 생산량을 좌우하는 것은 이러한 공정 간의 인수인계입니다.
로봇 헤드 절삭: 경로, 자세 및 절삭면
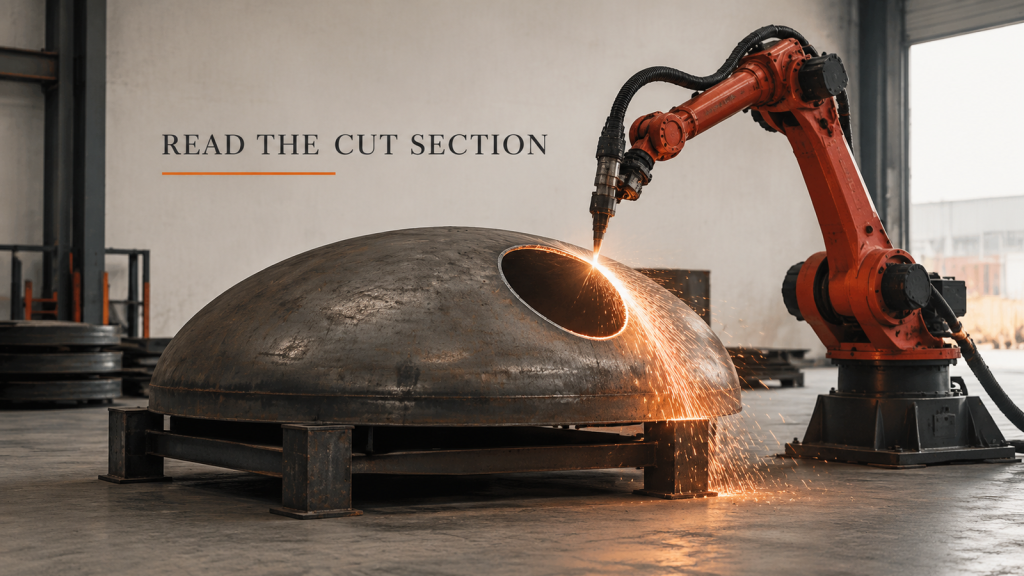
로봇 헤드 절삭은 곡면에 닫힌 경로를 따라 절단합니다. 경로와 토치 자세를 함께 계획한 다음 절단면을 평가합니다.
SCARA 로봇 또는 6축 로봇: 동작이 선택하게 하세요
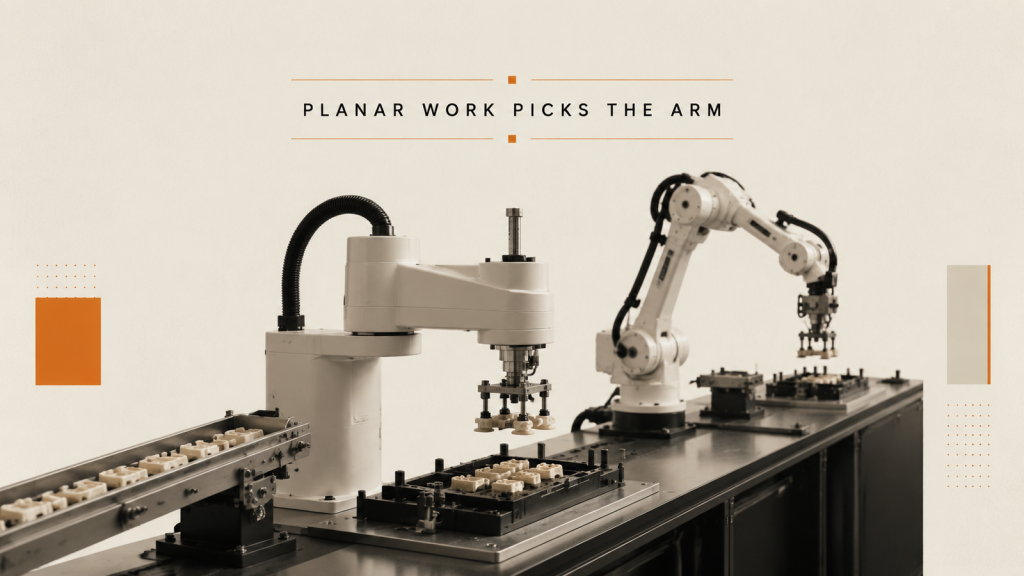
소형 부품 조립에 스카라 로봇이나 6축 로봇팔을 선택할 때는 카탈로그에 나와 있는 축 개수를 보는 것이 아니라 각 단계의 동작을 고려해야 합니다.
로봇 탑재 장비: 그리퍼가 필수적인 이유
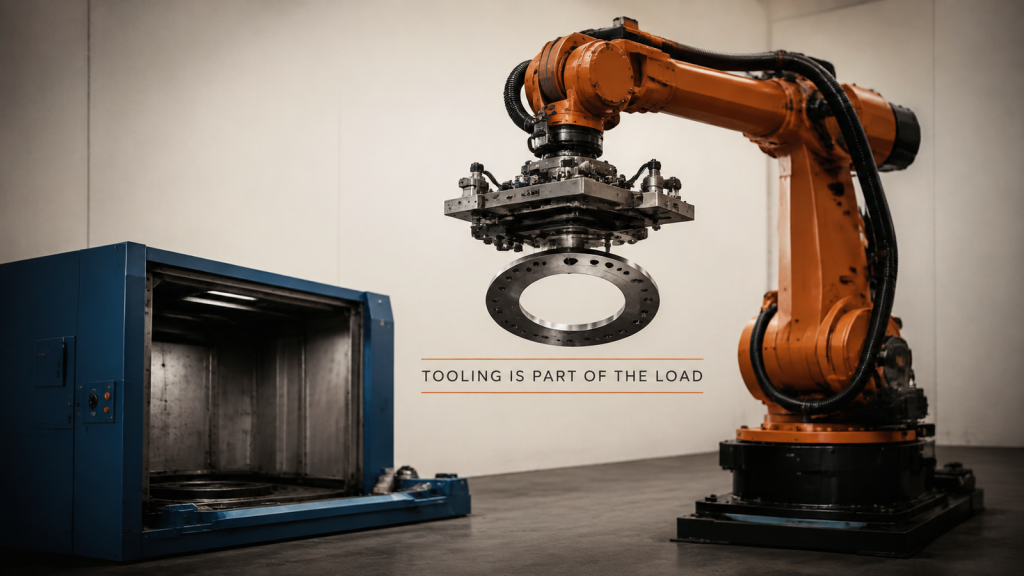
로봇의 탑재체는 손목 플랜지와 무게중심 사이의 실제 거리를 유지하면서 공구와 부품을 함께 덮도록 설계되어야 합니다.
용접 합격 기준: 외관은 육안으로 확인 가능하나, 용입 깊이는 확인되지 않음
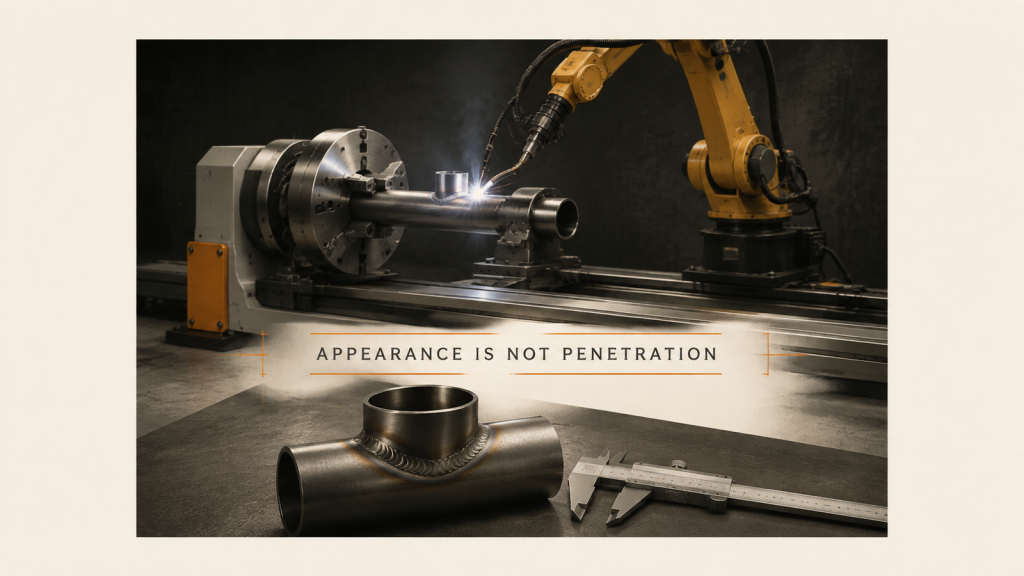
용접 외관과 용입 깊이를 하나의 항목으로 명시하면 용접 합격이 거부됩니다. 라인 측 검사와 절차 시험을 분리하십시오.
협동 로봇 도달 범위: 픽업 지점과 조립 지점 모두
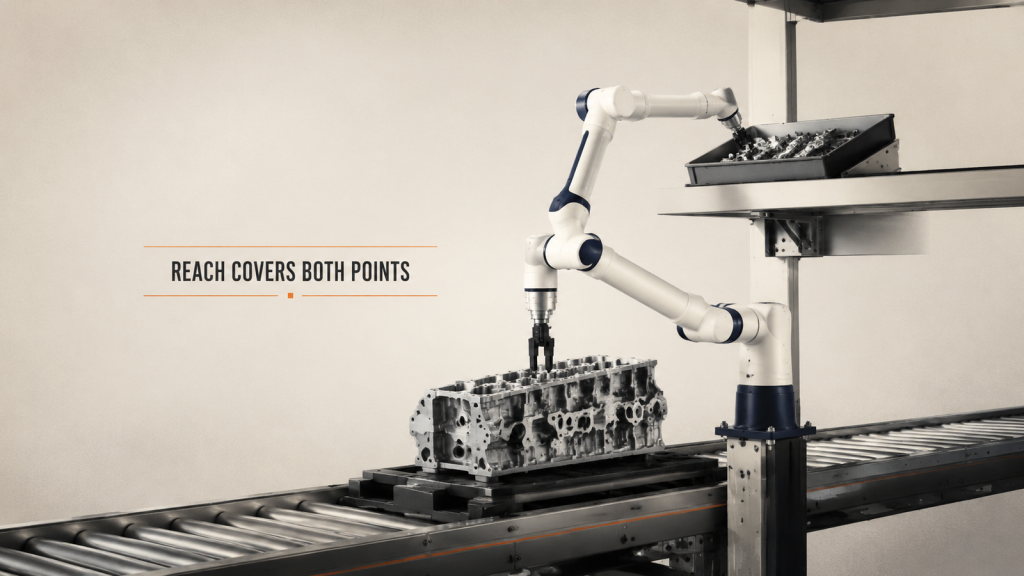
협동 로봇의 도달 거리는 단순히 직선 거리로만 판단할 수 없습니다. 모든 작업 지점, 공구 길이, 자세 여유 공간, 작업자와의 간격 등을 모두 고려해야 합니다.
이동식 용접: 대형 부품 용접을 위한 작업 위치 계획
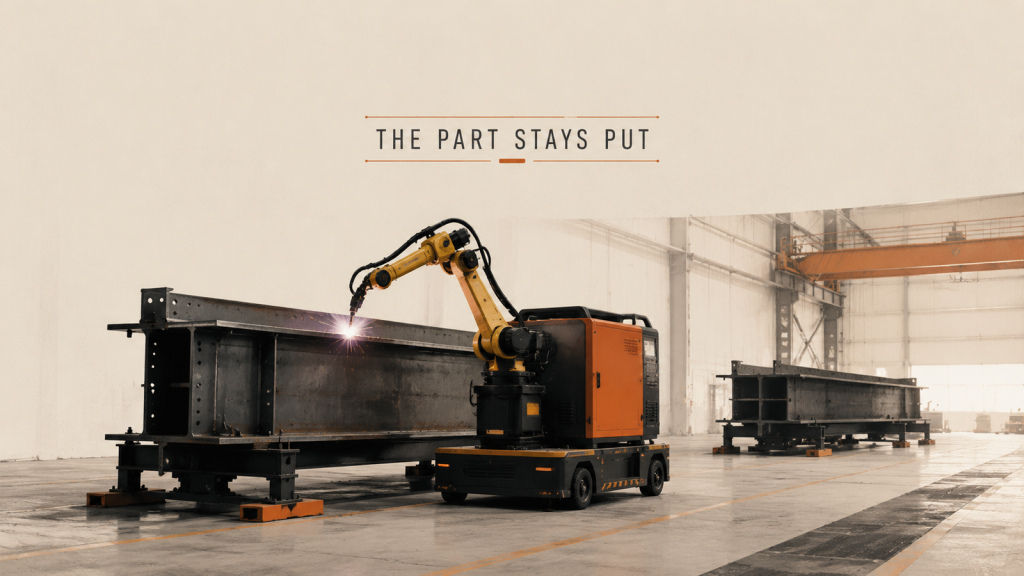
부품이 너무 커서 들어 올릴 수 없을 때는 이동식 용접 장비를 사용하여 장비를 이동시킵니다. 주차 위치와 기준점 복구가 계획 단위가 됩니다.
기계 관리: 로봇 한 대가 여러 대의 기계를 관리합니다
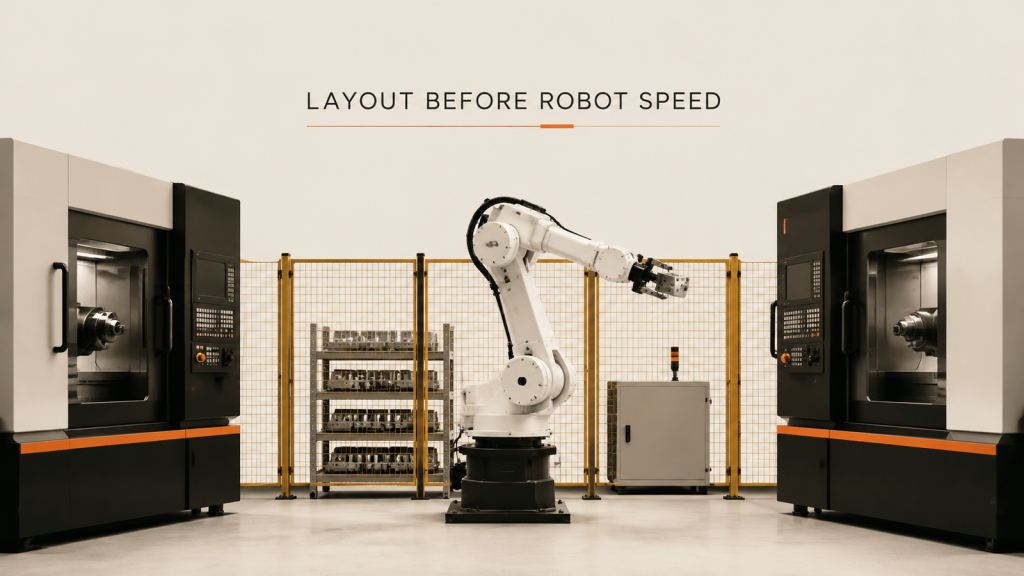
로봇 한 대와 여러 대의 기계를 관리하는 경우, 로봇 팔의 속도보다 도달 거리, 대기 시간, 울타리 접근 가능 구역이 훨씬 더 중요한 요소로 작용합니다.
박판 용접: 변형은 클램핑 단계에서 시작됩니다
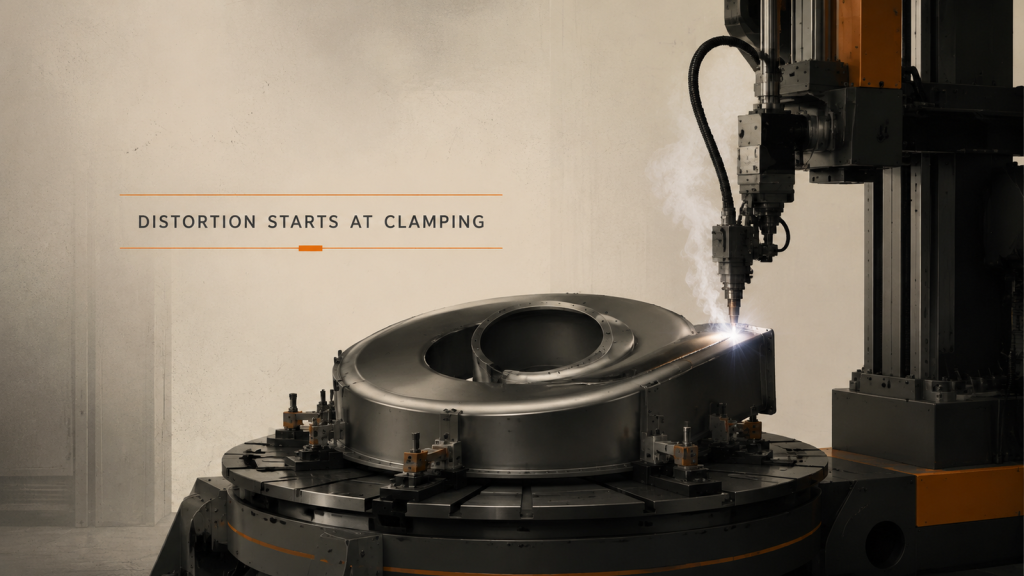
얇은 판재 용접에서는 변형으로 인한 재작업이 용접 결함으로 인한 재작업보다 더 많이 발생합니다. 클램프 위치와 용접 순서가 최종 형상을 결정합니다.