
중두께 판재의 다중 패스 용접: 홈 우선
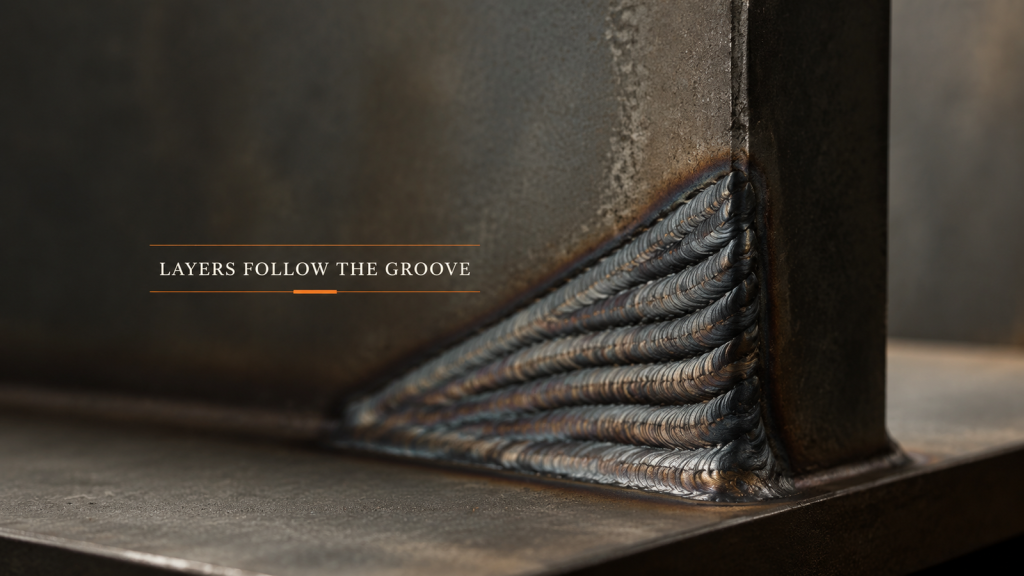
다중 패스 용접에서 홈은 단면적을 결정하고, 단면적은 패스 횟수를 결정합니다. 매개변수를 설정하기 전에 레이어를 계획하십시오.
로봇 용접 셀은 한 부분이 아니라 여섯 부분으로 구성됩니다.
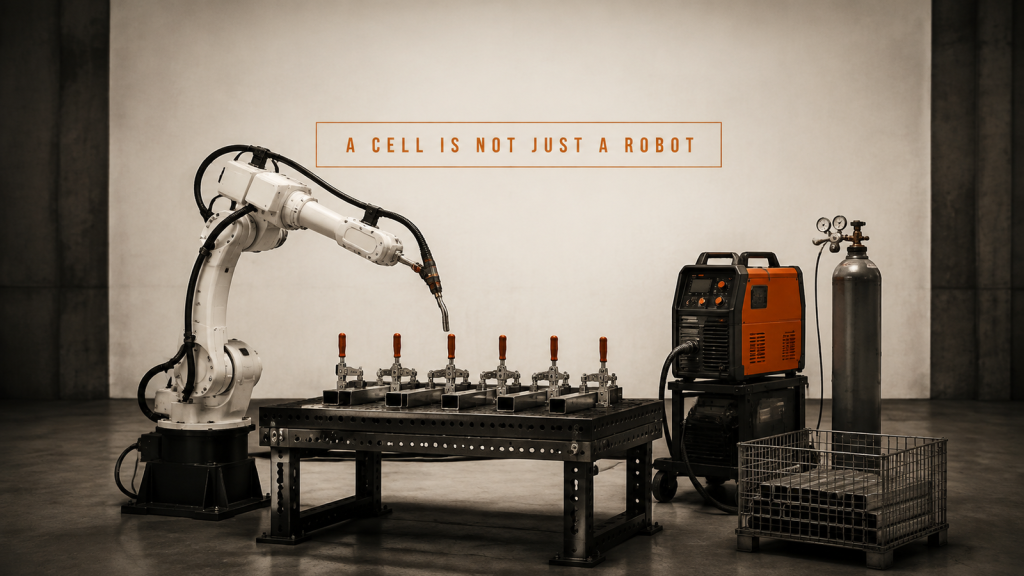
로봇 용접 셀은 6개의 구성 요소로 이루어져 있으며, 각 구성 요소는 하나의 사이클 시간 동안 작동합니다. 로봇과 토치, 고정 장치와 클램프, 전원 공급 장치, 가스, 로딩 및 유량 조절 장치가 그것입니다.
박판 용접: 조립 간격인가, 공정 매개변수인가?

박판 용접 라인에서 조립 간격을 공정 매개변수와 분리하려면 블랭크 및 성형 단계부터 시작해야 합니다.
이동식 용접 플랫폼: 모든 정류장이 새로운 설치 장소입니다

이동식 용접 플랫폼은 매번 주차 위치에 있을 때마다 부품의 위치를 다시 파악해야 합니다. 현장 조건이 반복성을 결정합니다.
기계 관리 주기 시간은 로봇 속도가 아닙니다.

기계 조작 주기 시간은 로봇 팔 속도가 아니라 기계 가공, 인수인계 순서 및 부품 준비에 따라 결정됩니다.
HVAC 덕트 제조: 성형 단계부터 시작하세요

HVAC 덕트 제조 자동화를 위해서는 성형, 최종 성형 및 전환 공정을 면밀히 검토해야 합니다. 성형 공정이 원형도, 맞춤도 및 생산 라인 리듬을 결정하기 때문입니다.
이동식 용접 로봇 계획: 부품이 제자리에 고정될 수 있을까요?

로봇 사양부터 시작하는 대신, 부품, 접근 경로 및 분할 계획을 기반으로 모바일 로봇 용접 계획을 수립하십시오.
자동 원주 용접: 접합부 안정화

자동 원주 용접 작업 계획에는 조립, 클램핑, 런아웃, 조정된 회전, 토치 접근, 폐쇄, 검사 및 재시작이 포함됩니다.
협동 로봇을 이용한 제품 분배: 경로 및 흐름 조정

부품 기준점, 노즐 간격, 이동 속도, 재료 상태, 밸브 타이밍, 검사 및 회수 등을 고려하여 협동 로봇의 분배를 설계합니다.
로봇 용접 및 절단: 원통 경로 경계

지지 프로파일 기준점, 공구 자세, 간극, 서비스, 고온 상태 복구 및 시험을 통해 원통형 로봇 용접 및 절단을 검토합니다.
자동차 파워트레인 자동화: 인터페이스 체크리스트

입력, 물리적 상태, 인터페이스, 시험 결과, 예외 처리 및 보수적인 복구를 고려하여 자동차 파워트레인 자동화 시스템을 계획하십시오.
빠른 상품 포장 및 배치를 위한 SCARA 로봇 응용 분야

SCARA 로봇 적용 계획은 입력, 물리적 상태, 인터페이스, 재판 증거, 예외 처리 및 보수적 복구를 중심으로 수립해야 합니다.