
ロボットによるボウル研磨機への材料投入:まず解決すべき課題とは?
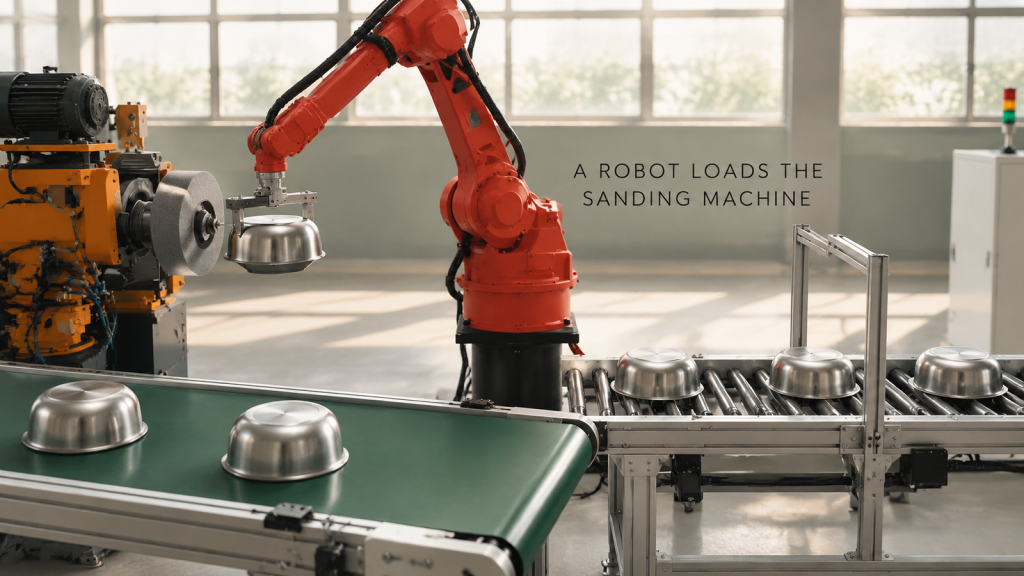
ステンレス製ボウル研磨機へのロボットによる材料供給:グリッパーによる受け渡し、チャックへのセンタリング、防塵対策、そして機械の稼働率を最大化するレイアウト。
ロボットによる鋼管フレームの溶接:なぜ1セルで実現できるのか?
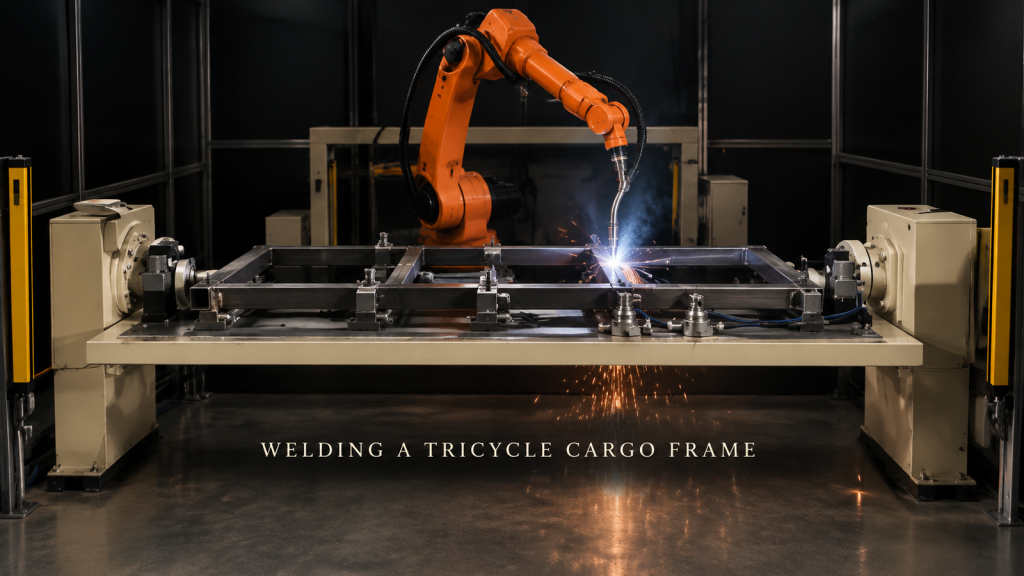
鋼管フレームを1台のロボットで溶接可能にする要素は、チューブの位置決め、歪みを防ぐための接合順序、下面溶接、およびライトカーテンです。
ロボットによる板金製フィルターハウジングの溶接:片側クランプを可能にするものは何か?
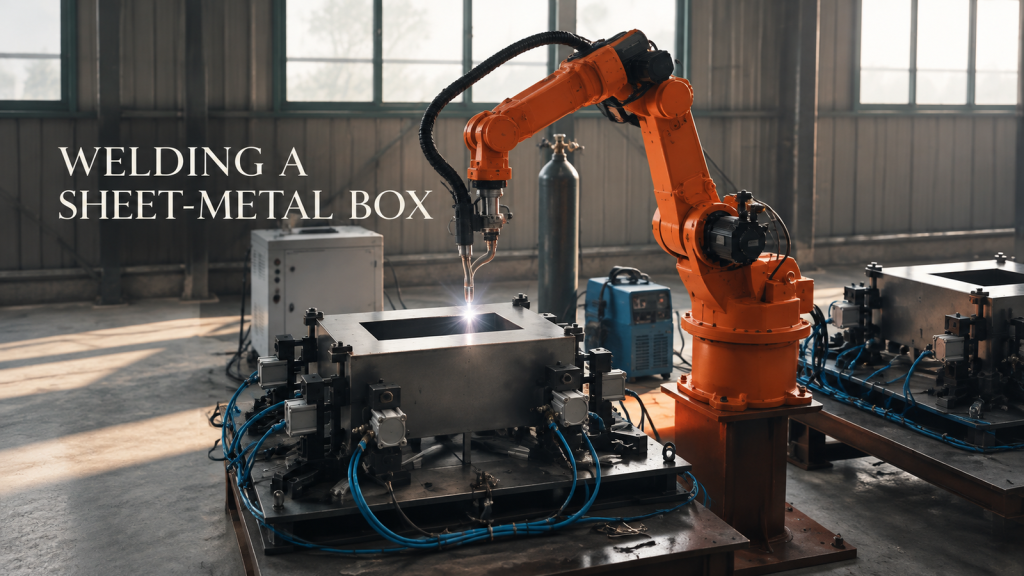
クランプの配置、トーチの角度変更、溶接順序によって、板金製の箱を1回のクランプでロボット溶接できるかどうか、また見積もりを依頼する際に何を送付すべきかがどのように決まるのか。
4軸ロボットによる梱包済みカートンのパレット積み:ラインエンドセルを安定させる秘訣とは?
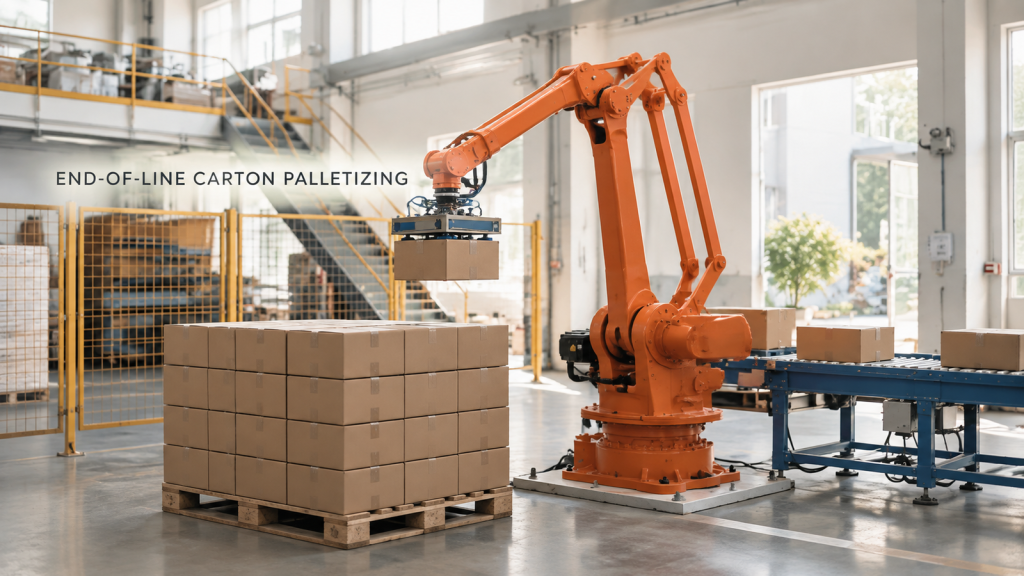
4軸ロボットによるカートンパレタイジング:潰さずに把持し、安定した積み重ねパターンとコンベア終端での再現性の高いピックアップ位置を実現します。
ホイールリムラインにおけるロボットプレスによる作業:引き渡しが可能かどうかを決定する要因とは?
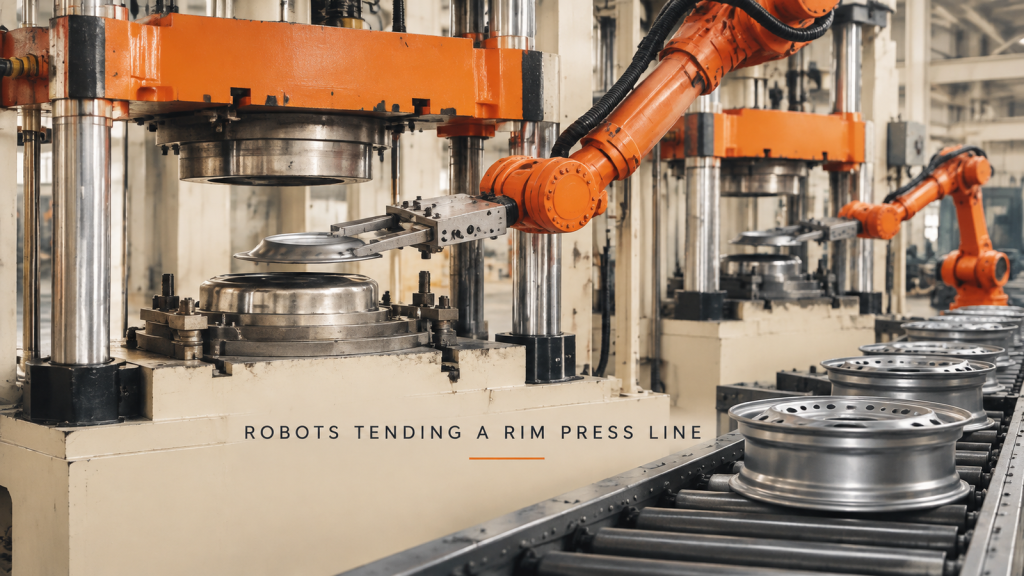
ホイールリムラインにおけるロボットプレスの操作:部品を金型に搬送する工程、ロボットプレスの連動、部品の位置決め、および1つのプレスから列へのスケーリング。
協働ロボットによる糸巻き機への糸巻きボビンの装填:セルは何を完璧にこなさなければならないのか?
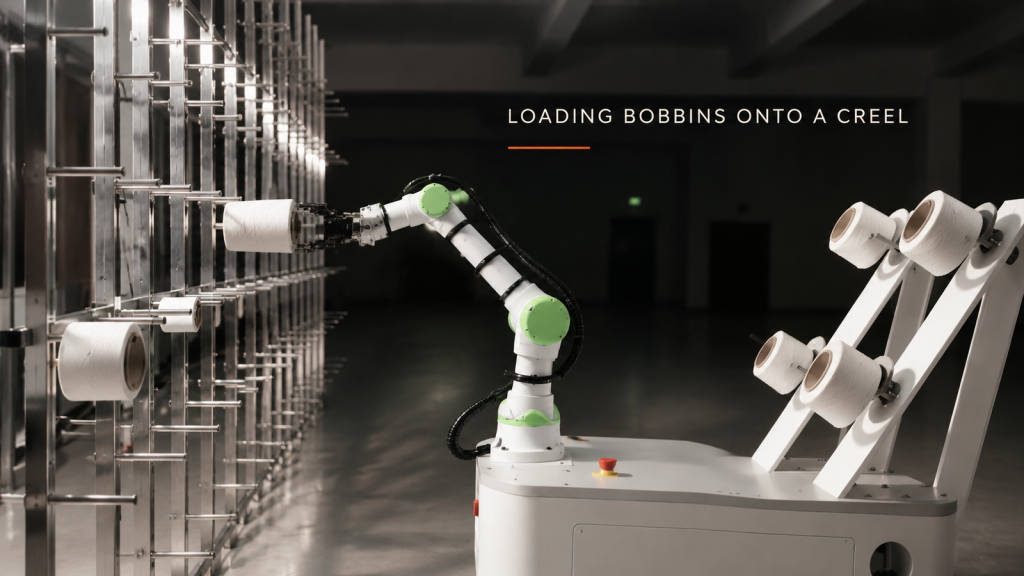
協働ロボットを使って糸巻き機に糸巻きボビンをセットする手順:糸から離れた位置でグリップを握り、穴とペグの位置を合わせ、上下のペグに手が届き、移動式ベースがどこに収まるかを確認します。
厚鋼板のロボットによる火炎切断:手持ちトーチをロボットに移行できるのはどのような場合か?
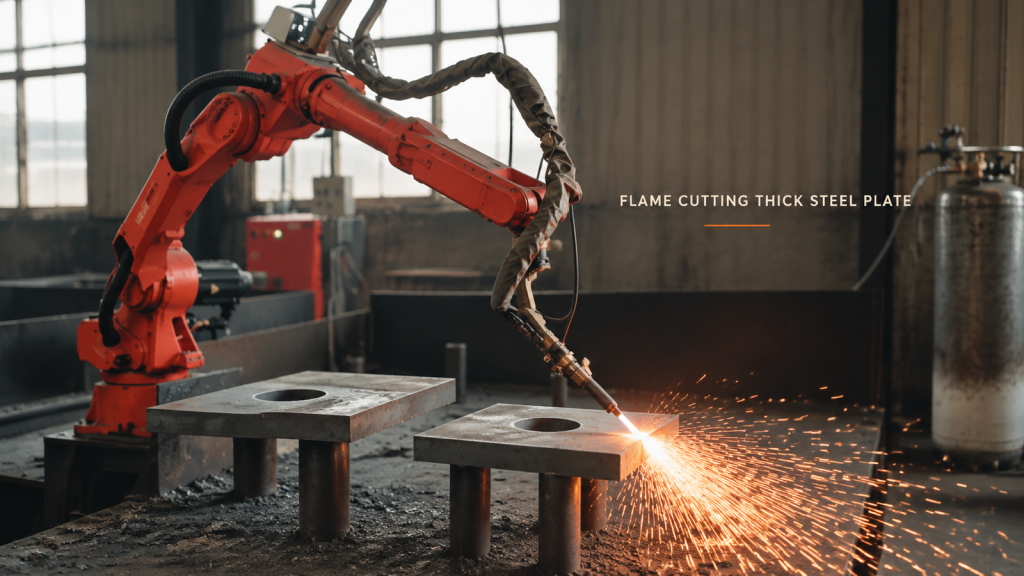
厚板の火炎切断をハンドヘルドトーチからロボットへ移行させる場合、板の支持、端部に沿ったトーチの高さ、および火花から人を遠ざけることが重要となる。
長尺フレームロボット溶接:どの接合部を基準にセルレイアウトを決定すべきか?
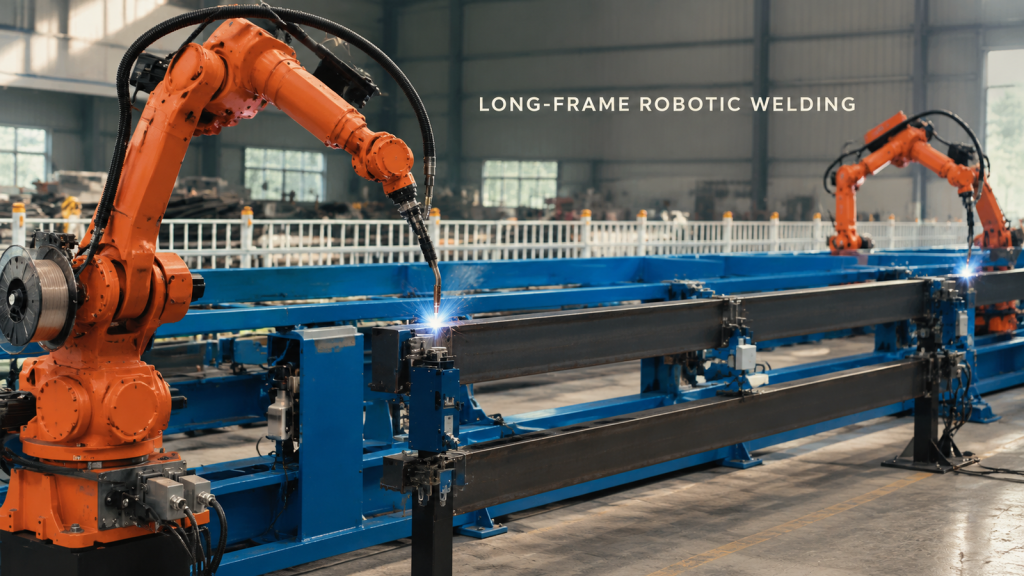
長尺フレームのロボット溶接レイアウトは、最も難易度の高い接合部から開始し、次に治具へのアクセス、トーチの姿勢、ケーブルのクリアランス、およびリカバリースペースを検証します。
ロボットによるボウル型部品の排出:排出時にエッジをどのように保護しますか?
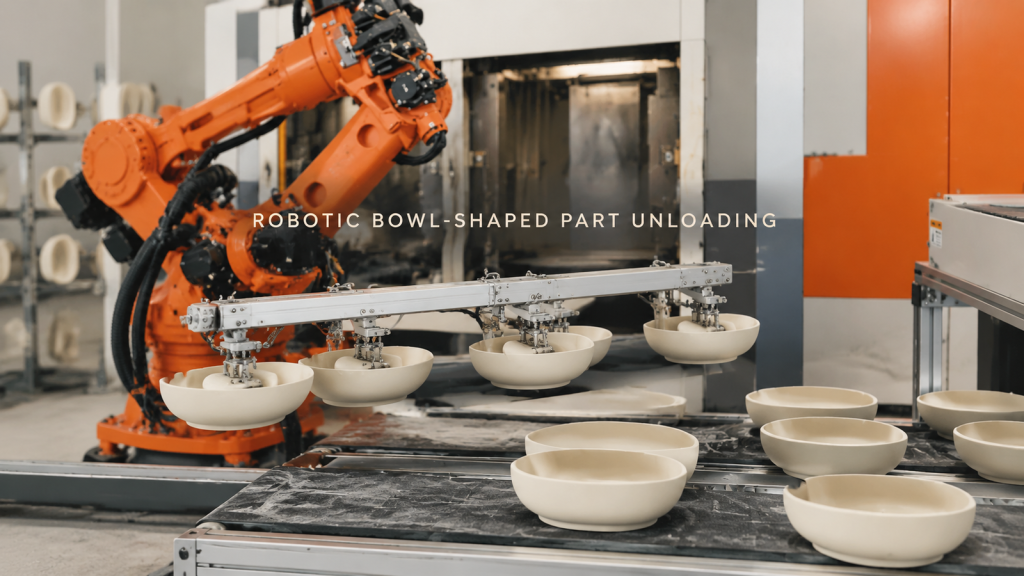
ボウル型部品のロボットによる荷降ろしを計画する際は、支持接触、引き抜きクリアランス、エッジ保護、および安定した受入面配置を考慮してください。
長尺シャフト組立継手のロボット溶接:円形インターフェースにおける制御アクセス

ロボットが支持された長軸アセンブリ上で円形プレートの接合部を溶接する様子を観察し、接合部へのアクセス、治具、および経路分割を計画します。
円筒形部品の搬送と装置の操作:両方のインターフェースで部品を制御する

ロボットが密閉された装置の横にある短い円筒形の部品をつかみ、ピックアップ、装置とのハンドシェイク、および移送インターフェースを計画する様子をご覧ください。
大型フレーム接合部のロボット溶接:最初のアークが発生する前にトーチのアクセスを計画する

オレンジ色のロボットが大型の固定フレーム上の複数の接合部を溶接する様子をご覧ください。また、トーチのアクセス、治具、経路順序がセルコンセプトをどのように形作るかを学びましょう。